3D-nägemisega robotiseeritud kottide kaubaalustelt mahavõtmise lahendus
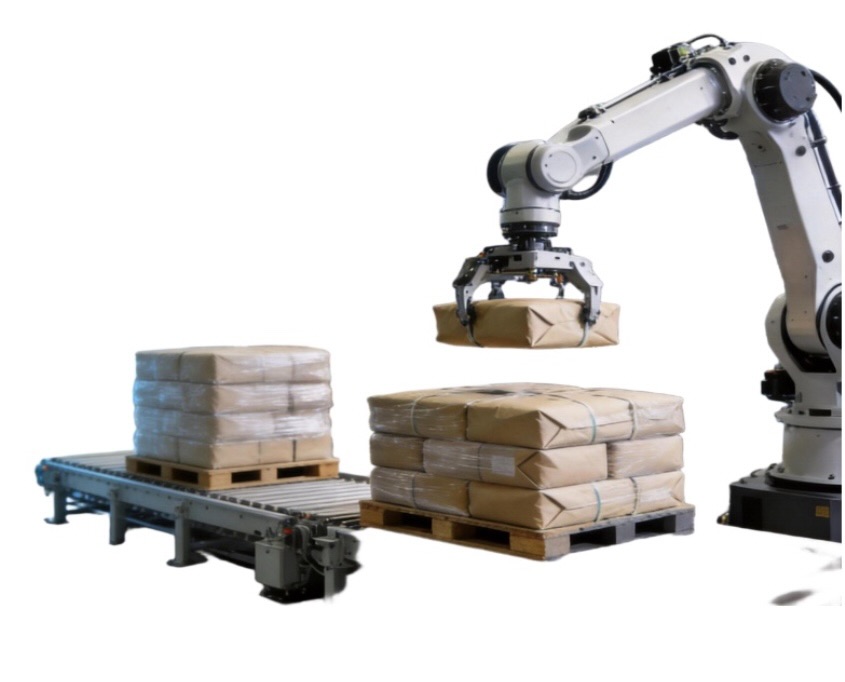
MRDVS pakub 3D-nägemise abil juhitavat lahendust kottidesse pakitud materjalide tuvastamiseks, asukoha määramiseks ja kaubaalustelt mahavõtmiseks. Lahendus ühendab 3D-tuvastuse, koti tuvastamise, haardeasendi hindamise ja roboti ülesannete koordineerimise. Toetatud kotitüüpe, töökaugust, tsükliaega ja komplekteerimisjõudlust hinnatakse vastavalt koti spetsifikatsioonidele, kaubaaluste mustrile, robotile, lõpp-effektorile ja töökeskkonnale.
Kottide kaubaalustelt mahavõtmise põhivisioonivõimalused
Süsteem jäädvustab kaubaaluse pinnalt 3D-andmeid, tuvastab komplekteeritava koti, arvutab roboti poolt vajaliku asukoha ja suuna ning uuendab stseeni pärast iga komplekteerimist, et toetada pidevaid kaubaalustelt mahavõtmise toiminguid.
01. 3D-stseenide jäädvustamine
Neli peamist nägemisfunktsiooni
Salvestab kaubaaluse pinnalt sügavusandmeid ja 3D-punktpilvi, et analüüsida kottide asukohti, kontuure ja virnastamistingimusi.
02. Koti tuvastamine ja segmenteerimine
Tuvastab üksikud kotid ebakorrapärastes, kaldus või osaliselt ummistunud virnades ja määrab, millise sihtmärgi saab esimesena valida.
03. Haarake poosi hindamine
Arvutab roboti abil komplekteerimiseks vajaliku asukoha, suuna ja koordinaatide teabe koti pinna ja ruumilise asukoha põhjal.
04. Stseeni värskendamine ja uuesti tuvastamine
Pärast iga komplekteerimist jäädvustab kaubaaluse pinna uuesti, uuendab järelejäänud kottide positsioone ja genereerib teavet järgmise ülesandetsükli jaoks.
Süsteemi integreerimine ja ühilduvus
Kaubaaluste mahalaadimise süsteem nõuab 3D-anduri, töötlusüksuse, tajumistarkvara, roboti, efektorpea ja liini juhtimissüsteemi koordineeritud toimimist. Liidesed, paigaldusmeetodid ja ulatuse vastutus määratletakse vastavalt projekti konfiguratsioonile.
01. Roboti integreerimine
Neli integratsioonivaldkonda
Määrab poosiandmete edastamise ja ülesannete täitmise vastavalt roboti kaubamärgile, mudelile, kontrolleri versioonile ja saadaolevatele ülesannete liidestele.
02. Lõpp-efektori integreerimine
Hindab vaakumi, kinnituse või muude efektormehhanismide valikuid koti materjali, kaalu, pinna omaduste ja korjamissuuna põhjal.
03. PLC ja liiniside
Vahetab ülesannete, oleku, lõpuleviimise ja erandite andmeid PLC, konveiersüsteemi ning üles- või allavoolu seadmetega.
04. Kalibreerimine ja paigaldamine
Lõpetab koordinaatide kalibreerimise ja kinnitab ligipääsetava töövahemiku vastavalt anduri paigaldusasendile, roboti koordinaatsüsteemile ja saadaolevale ehitusplatsi ruumile.
Toetatud kotid ja tööümbris
Koti materjal, mõõtmed, kaal, pinna omadused ja virnastamistingimused mõjutavad otseselt visuaalset tuvastamist ja roboti abil komplekteerimist. Lõplik tööpiirang tuleks kinnitada representatiivsete kotiproovide, kaubaaluste piltide ja kohapealsete tingimuste abil.
| kott Type | Paindlikud pakendid, karbid, džuudist kotid |
|---|---|
| Kaubaaluste muster | Toetab 2-, 3-, 5- ja 6-kotilisi omavahel ühendatavaid mustreid ning pinwheel-mustrit ja palju muud |
| Paki olek | • Lubatud on väiksemad deformatsioonid, adhesioonid ja alatäitmine • Tõsised deformatsioonid või pinna rihmajäljed vajavad eraldi hindamist |
| Töökaugus | 2.8-3.2m |
| Valgustustingimused | • Hoidke tuled süsteemi töötamise ajal põlema • Vältige otsest päikesevalgust kaubaaluste mahalaadimise piirkonnas (kasutage akende lähedal kardinaid) |
| Kaubaaluste virnastamine | • Asetage tasasele pinnale; kaldenurk ≤3° • Kõik samas virnas olevad pakendid peavad olema identse suuruse ja pakendiga |
Toimivusandmed ja valideerimistingimused
Süsteemi arhitektuur
Lahendus koosneb 3D-andmete kogumise, nägemise töötlemise, tajumise tarkvara ja robotite teostusmoodulitest. Lõplik tarnemaht sõltub projektilepingust ja süsteemi integreerimise mudelist.
Kuidas see töötab
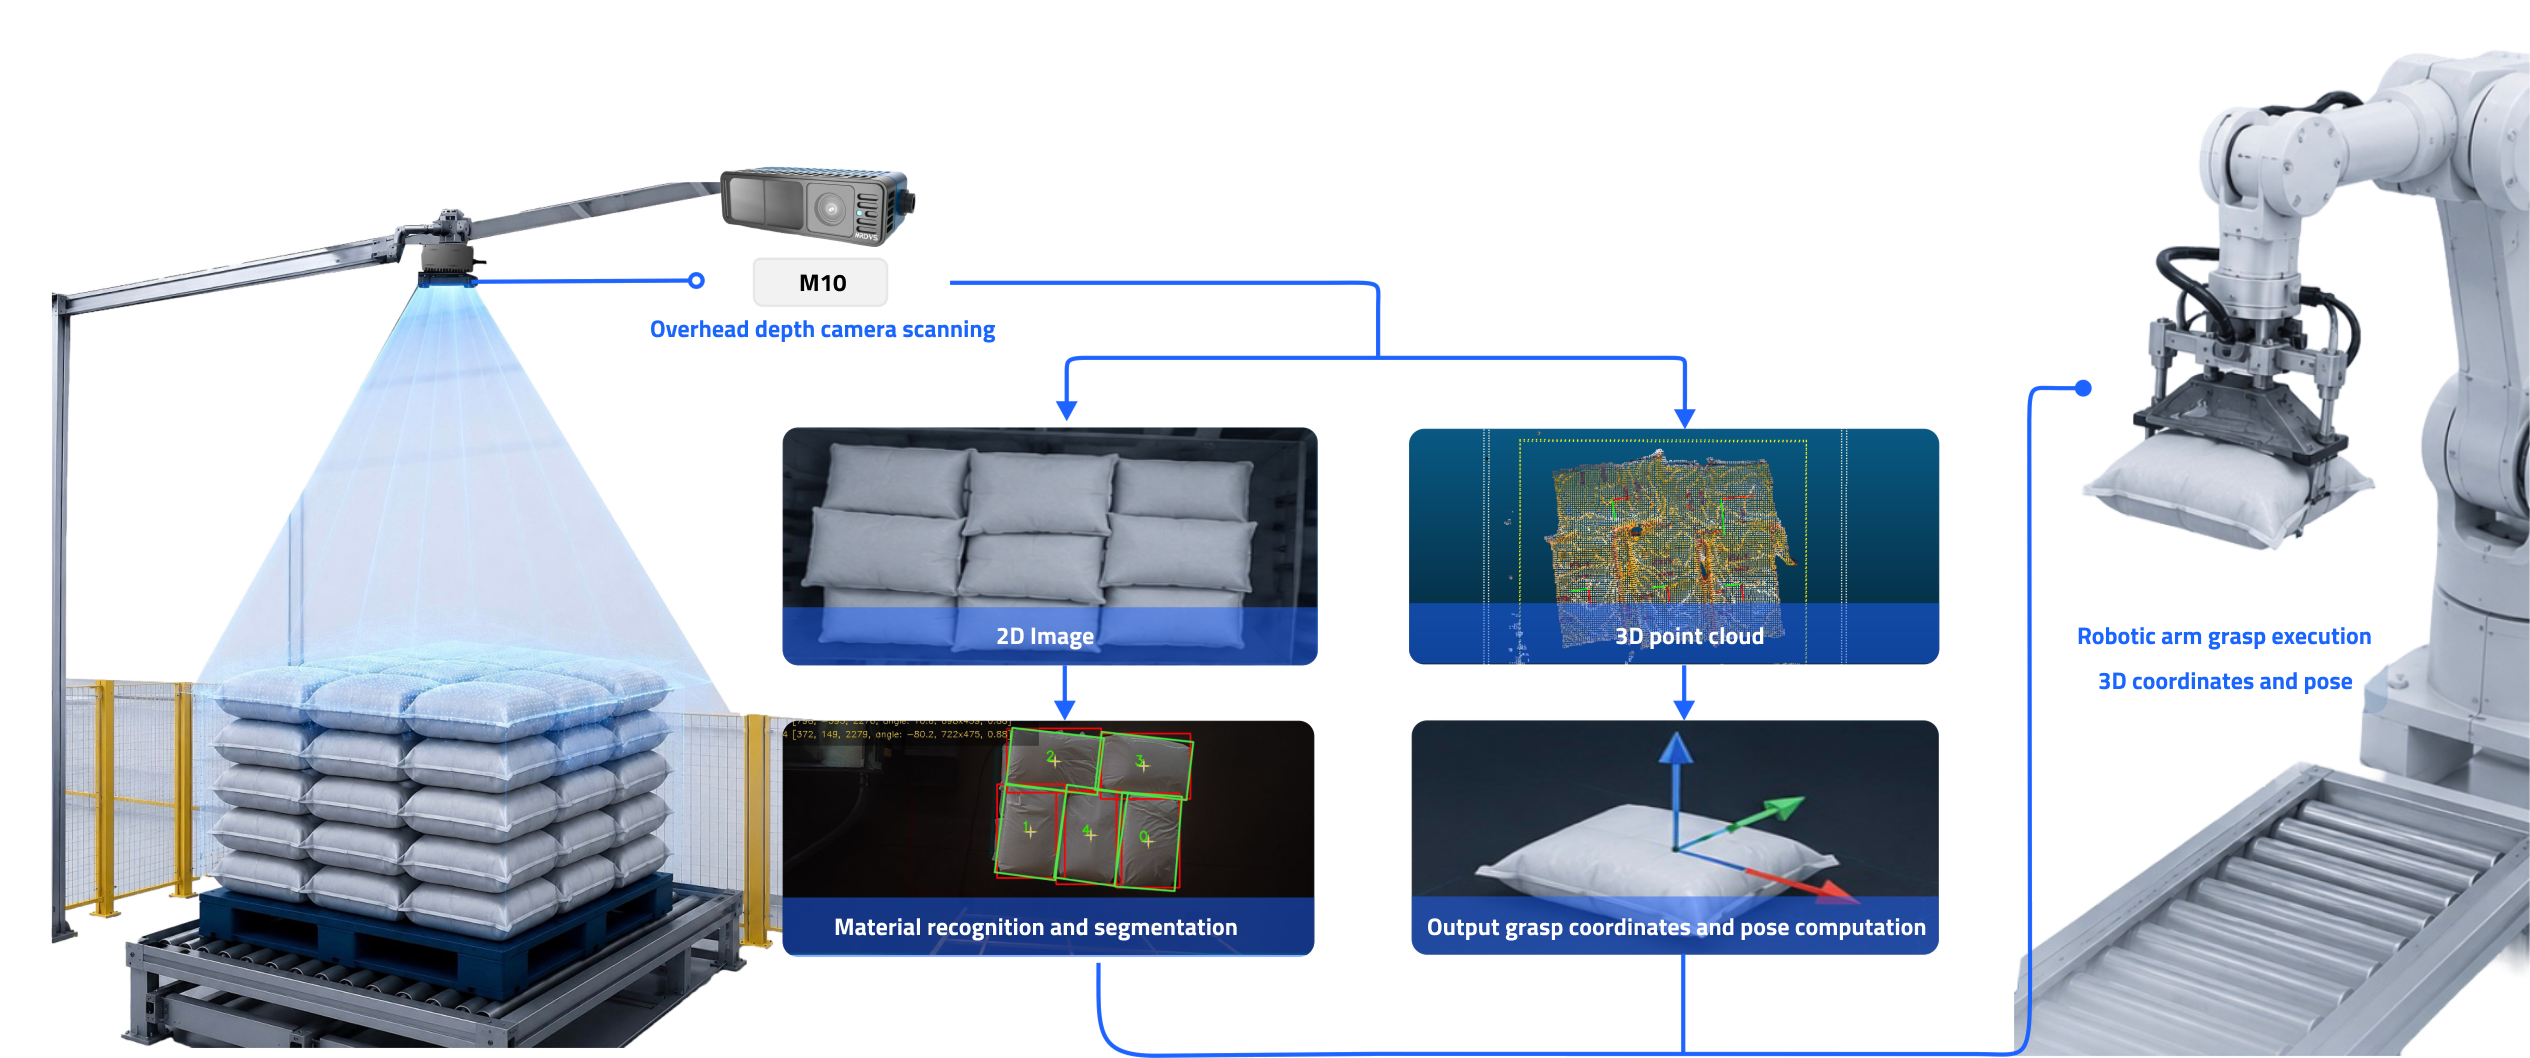
Süsteem teostab kaubaaluste pinna jäädvustamise, 3D-andmete genereerimise, kottide tuvastamise, haardeasendi arvutamise, ülesandeandmete edastamise ja stseeni värskendamise järjestikku.
M10 roll kottide kaubaalustelt mahavõtmise lahenduses
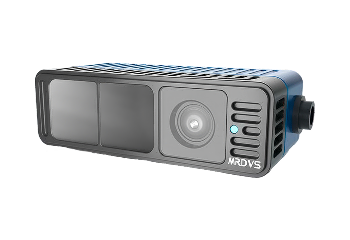
M10 pakub kaubaaluste mahalaadimissüsteemile sügavusandmeid, intensiivsusteavet ja 3D-punktpilvi, aidates süsteemil saada kaubaaluste geomeetriat ja kottide asukohti. Tegelik paigalduskaugus, katvusala ja süsteemi tsükliaeg sõltuvad anduri konfiguratsioonist, objektipinnast ja projekti nõuetest.
| Sügavustehnoloogia | dToF |
|---|---|
| Andmeväljundid | Sügavuskaart, intensiivsuskaart, 3D punktipilv, sisend/väljund |
| Sügavuse eraldusvõime | 480 × 320 |
| Kaadrisagedus | Kuni 20 kaadrit sekundis |
| Vaateväli | 90° × 60° (±3°) |
| Liidesed | JST; I/O, jadaport, virtuaalne Ethernet |
Rakendusstsenaariumid
Loomatoit
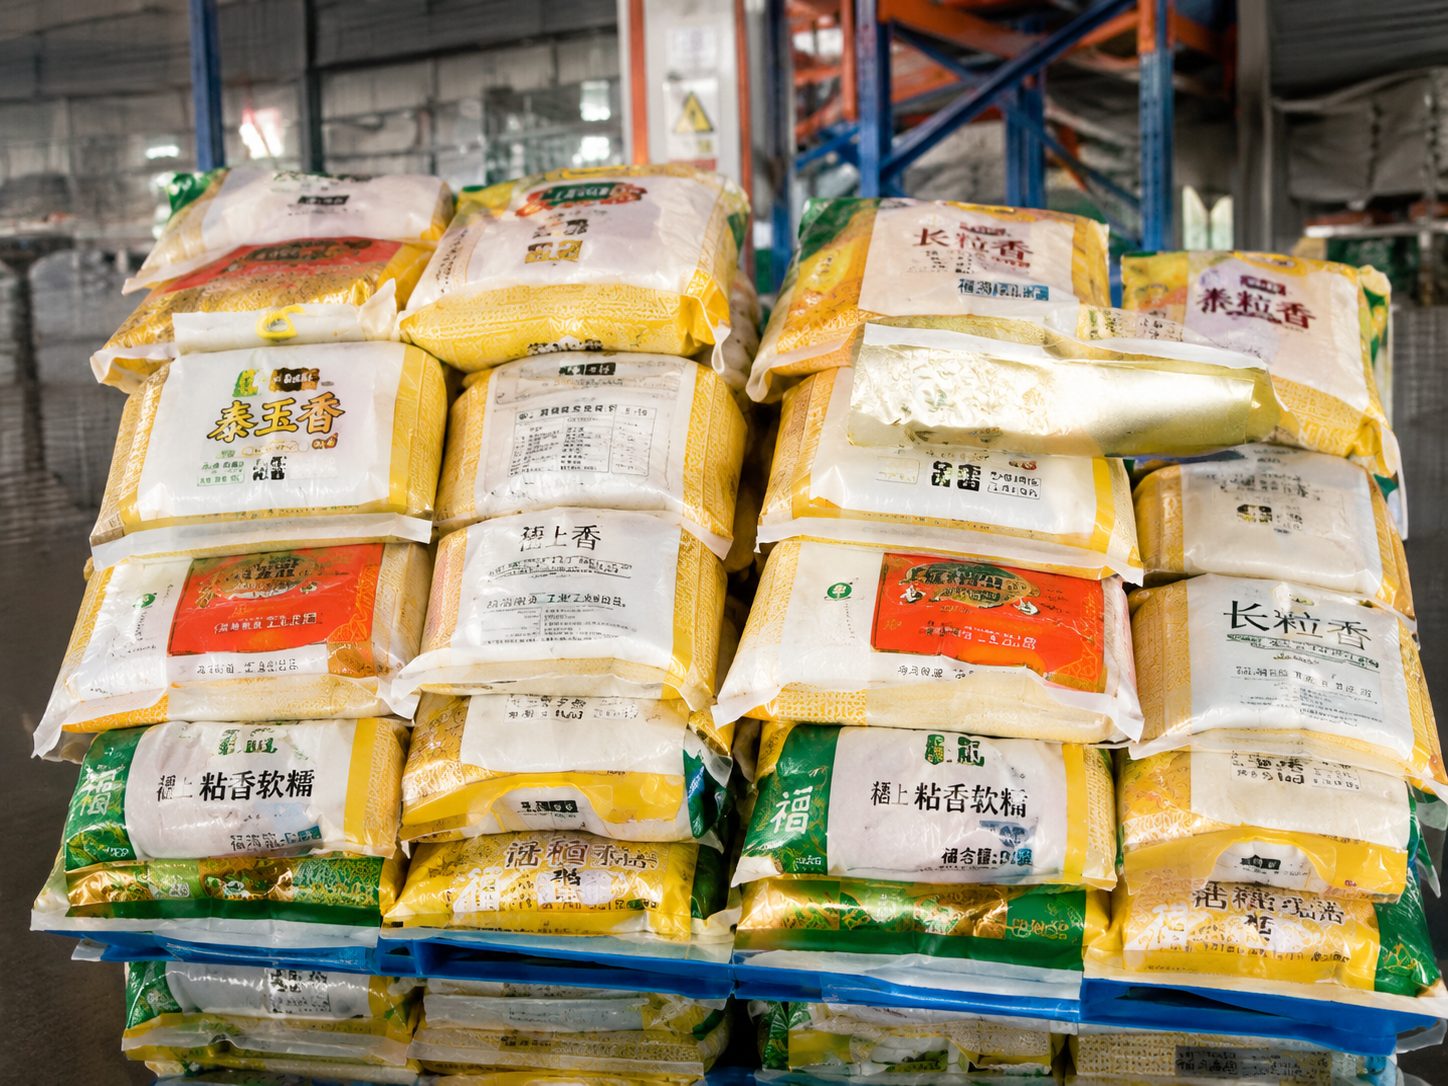
Toit ja teravili
Laondus ja logistika
Väetised ja kemikaalid
KKK
Mis on robotkottide kaubaalustelt mahavõtmine?
Robotiseeritud kottide kaubaalustelt mahavõtmisel kasutatakse kaubaaluste andmete jäädvustamiseks, komplekteeritava koti tuvastamiseks ning selle komplekteerimisasendi ja -poosi arvutamiseks nägemissüsteemi. Saadud teave saadetakse robotile täitmiseks. Täielik süsteem hõlmab tavaliselt nägemisandurit, töötlusüksust, robotit, efektorseadet ja kohapealset juhtimissüsteemi.
Milliseid kotte see lahendus käsitseda suudab?
Koti materjal, mõõtmed, kaal, pinna peegelduvus, deformatsioon ja kaubaaluse muster võivad kõik mõjutada tajumist ja komplekteerimistulemusi. Kootud kottide, paberkottide, mitmekihiliste kottide ja muud tüüpi koti sobivust tuleks hinnata tegelike proovide ja kohapealsete tingimuste abil.
Kuidas 3D-nägemine robotit kaubaalustelt mahalaadimise ajal juhib?
Esmalt jäädvustab nägemissüsteem kaubaaluse pinnalt 3D-andmed. Seejärel tuvastab see komplekteeritava koti ning arvutab selle komplekteerimisasendi ja -poosi. Pärast koordinaatide teisendamist ja süsteemikommunikatsiooni saadetakse teave roboti kontrollerile. Robot kasutab komplekteerimise lõpetamiseks oma efektormootorit, mille järel kaubaaluse andmeid järgmise tsükli jaoks värskendatakse. Täpne töövoog sõltub projekti konfiguratsioonist.
Millised robotid ja efektorseadmed on ühilduvad?
Iga projekti puhul tuleb kinnitada ühilduvus robotite, kontrollerite, PLC-de, sideprotokollide ja efektorseadmetega. Hindamisel on tavaliselt vaja teada roboti mudelit, kontrolleri versiooni, sideliidest, efektorseadme tüüpi, kasulikku koormust ja saadaolevat tööulatust.
Millist teavet on vaja kaubaaluste mahalaadimise projekti hindamiseks?
Palun esitage koti materjal, mõõtmed, kaal ja fotod koos täis, peaaegu tühjade ja ebakorrapäraste kaubaaluste piltidega. Hindamiseks on vaja ka kaubaaluste mõõtmeid, maksimaalset kõrgust, sihttsükli aega, roboti mudelit, efektorseadme tüüpi, saadaolevat ruumi, valgustust, tolmutingimusi ning üles- ja allavoolu seadmete liideseid. Tegelikud kotinäidised saavad toetada edasist teostatavusvalideerimist.