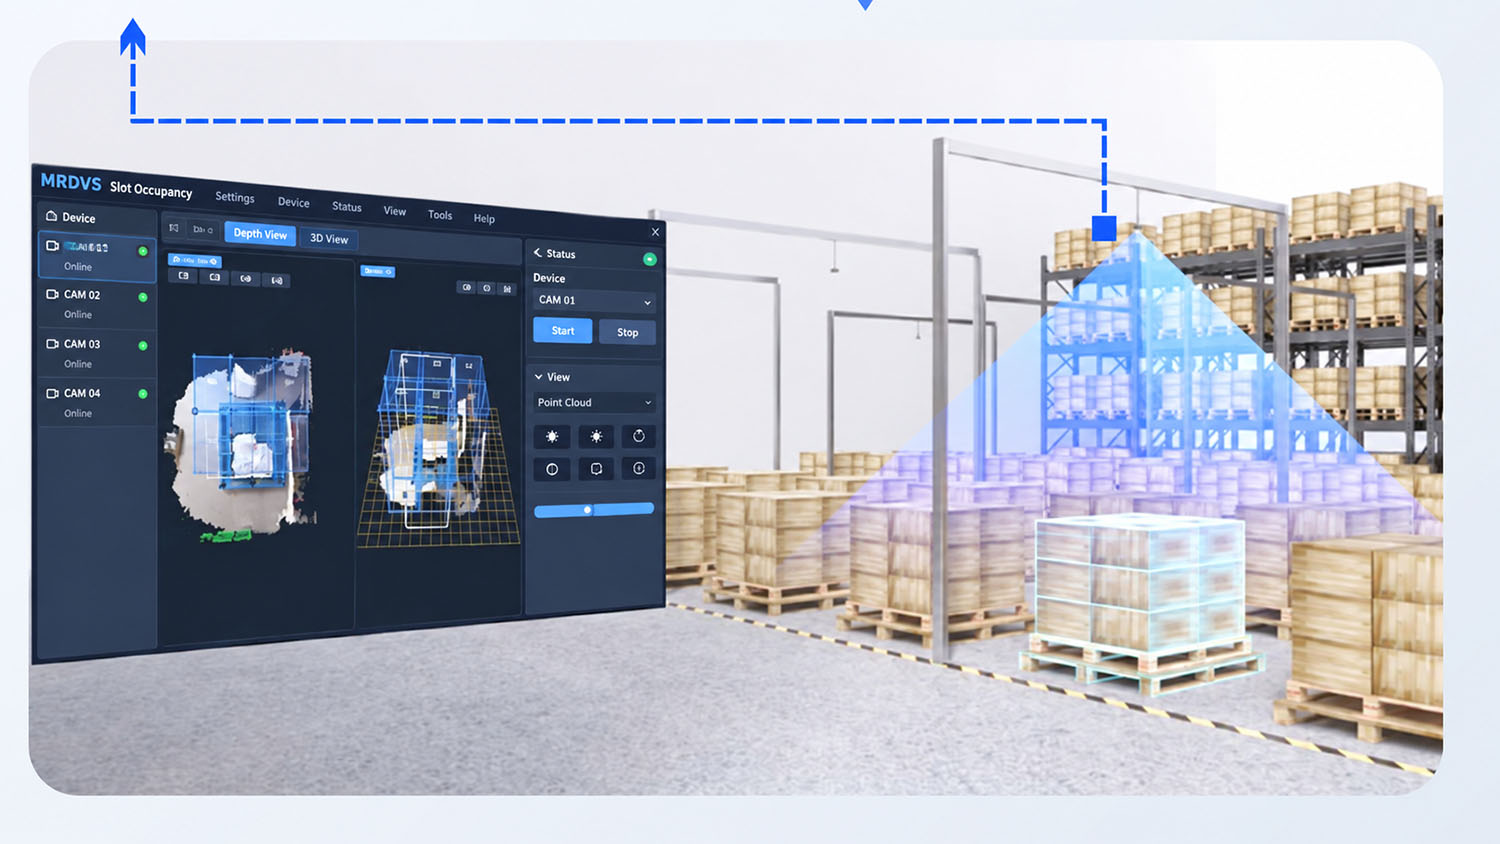
Enamikul automatiseeritud ladudel, kuhu ma viimastel aastatel olen sisse astunud, on sarnane korduv rike.
Laehaldussüsteem ütleb, et põrandakoht on tühi. AGV suundub mahapanekule. AGV saabub. Pesa pole tühi.
Siis sõidurada peatub. Operaatorile antakse kutsungi. Algab ajutine lahendus.
See pole tarkvaraviga. See on tundlikkuse vahe.
Laohaldussüsteem teab ainult seda, mida talle on öeldud. See ei näe. Ja kui teil on segaparke, kus automatiseeritud sõidukid on kõrvuti manuaalsete kahveltõstukitega, siis vahe suureneb kiiresti. Kahveltõstukijuhid ei skaneeri alati. Vahetuste üleandmine ei ole alati sünkroonis. Ja selleks ajaks, kui lahknevus ilmneb, olete juba kaotanud olulise läbilaskevõime.
Enamik juurutusi, mida olen üle vaadanud, kasutab ühte kahest lähenemisviisist:
Kontrollib ühte kohta pesa kohta. Teoreetiliselt see toimib. Praktikas nihkuvad kaubaalused transportimise ajal keskelt. Kiir läheb mööda, andur annab teada „tühi“ ja AGV põrkab ikkagi takistusega kokku. Olen näinud seda ebaõnnestumist mitmes kohas täpselt sama mustriga.
Annab sulle värvilise pildi. Sügavust pole. Laovalgustuse all sulanduvad tumedad kaubaalused põrandaga. Riiulite varjud põhjustavad valepositiivseid tulemusi. Ühes külastatud kohas tõusis veamäär märgatavalt pärastlõunaste vahetuste ajal, kui päikesevalgus katuseakendele langes. See ei ole usaldusväärsus.
Mõlemad lähenemisviisid sunnivad WMS-i järeldama täituvust mittetäielike andmete põhjal. Ja minu kogemuse põhjal on otsese vaatluseta järelduste tegemine see, mis automatiseerimisprojektid hääbub.
Läksime üle RGB-D laekaameratele – värviline + sügavuskaart ühes voos.
Erinevus ei seisne ainult "paremas tuvastamises". See on põhimõtteline nihe:
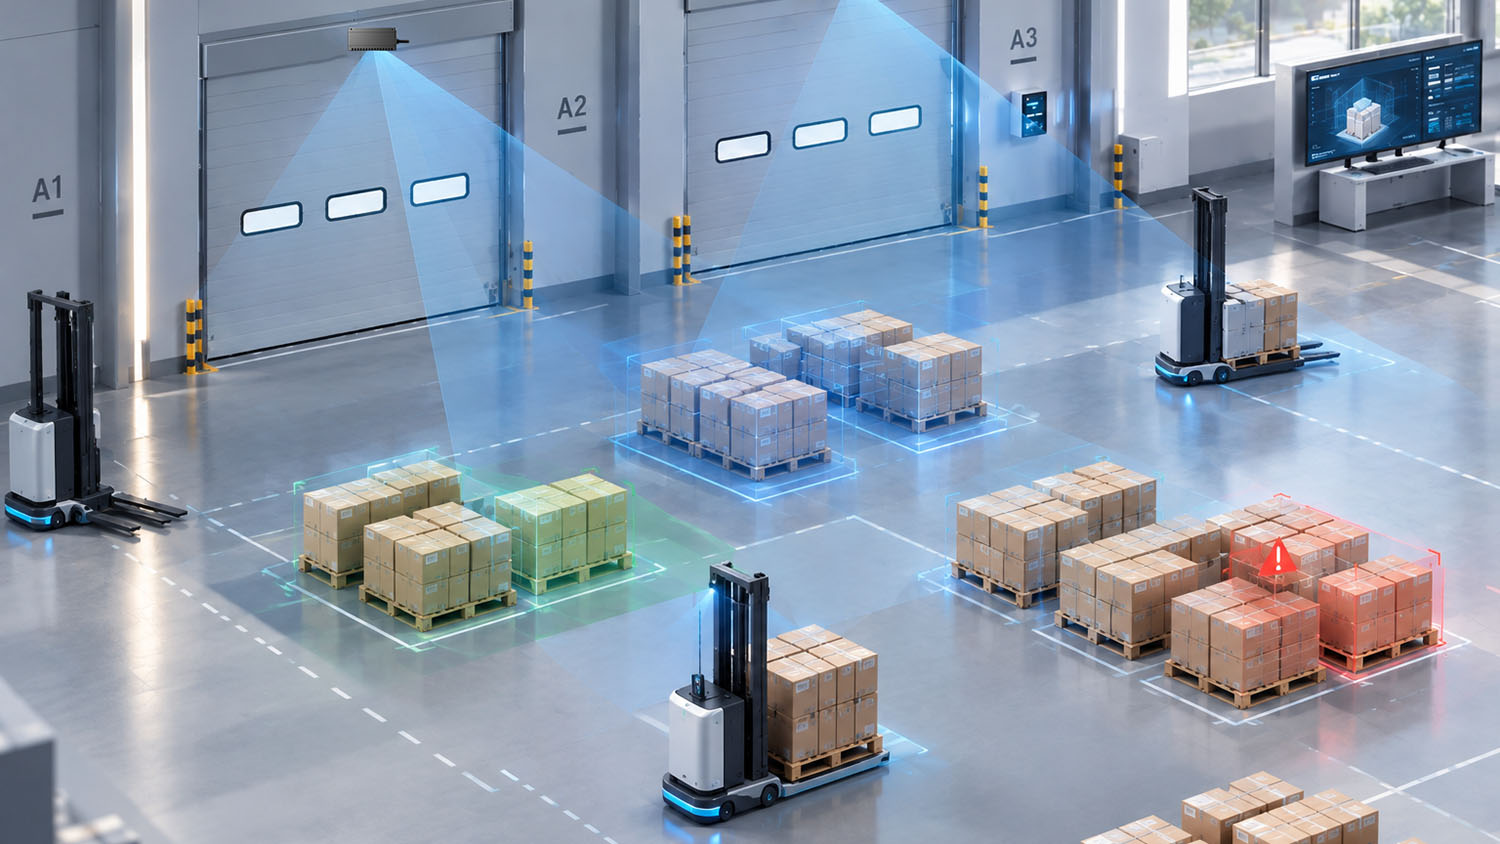
Kui te täna põrandapesa tuvastamist täpsustate, siis minu rusikareegel on järgmine:
3D-nägemine koos sisseehitatud töötlusega pole enam kallis valik. See on turvaline valik. Ja selles valdkonnas on turvaline valik, mis lühendab juurutamisaega ja välistab viimase miili üllatused, see, mis hoiab teie kliendi usalduse säilinud.
Eesmärk ei ole targem ladustamissüsteem. See on ladustamissüsteem, mis lõpetab oletamise.