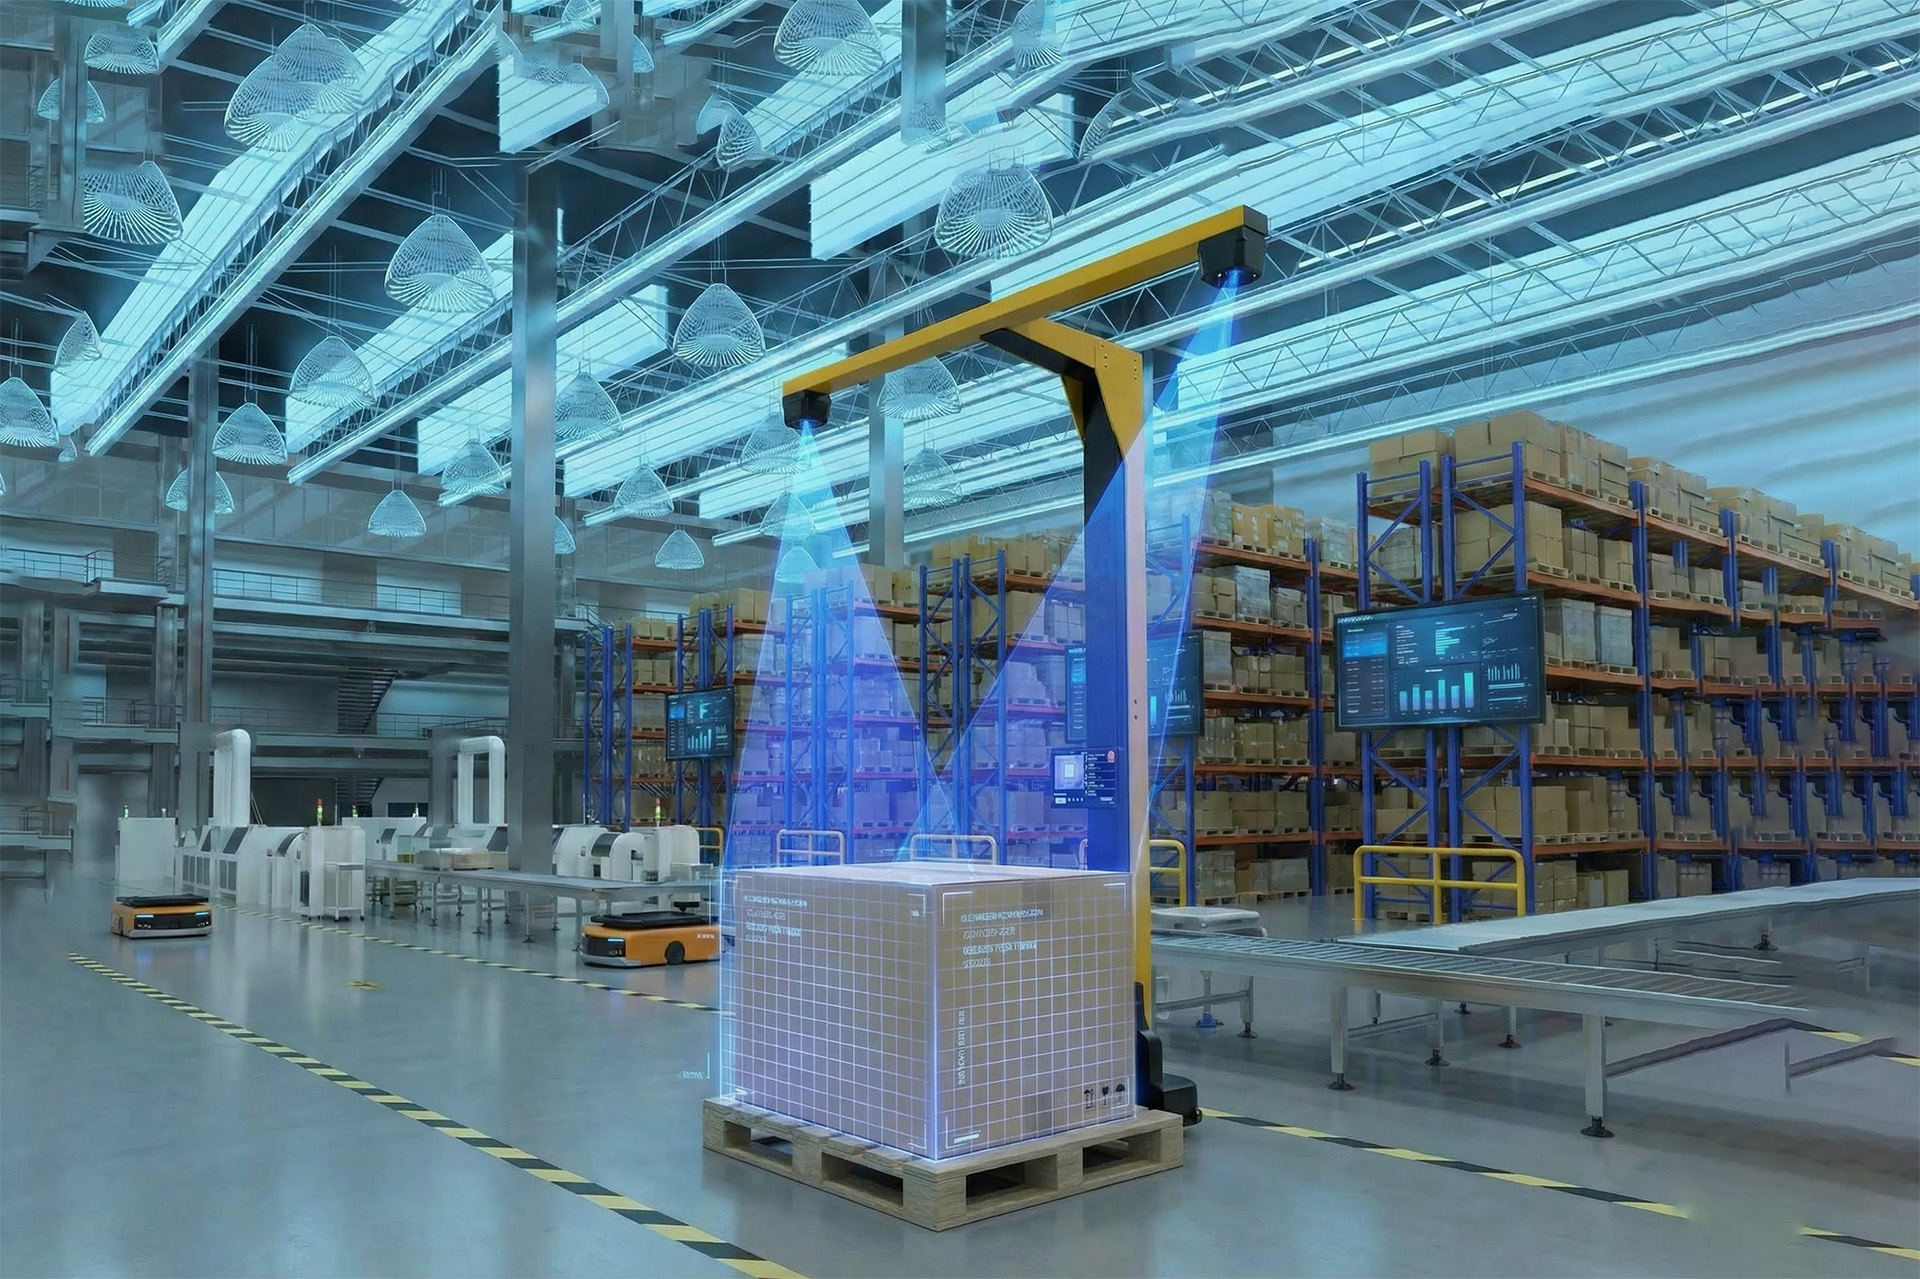
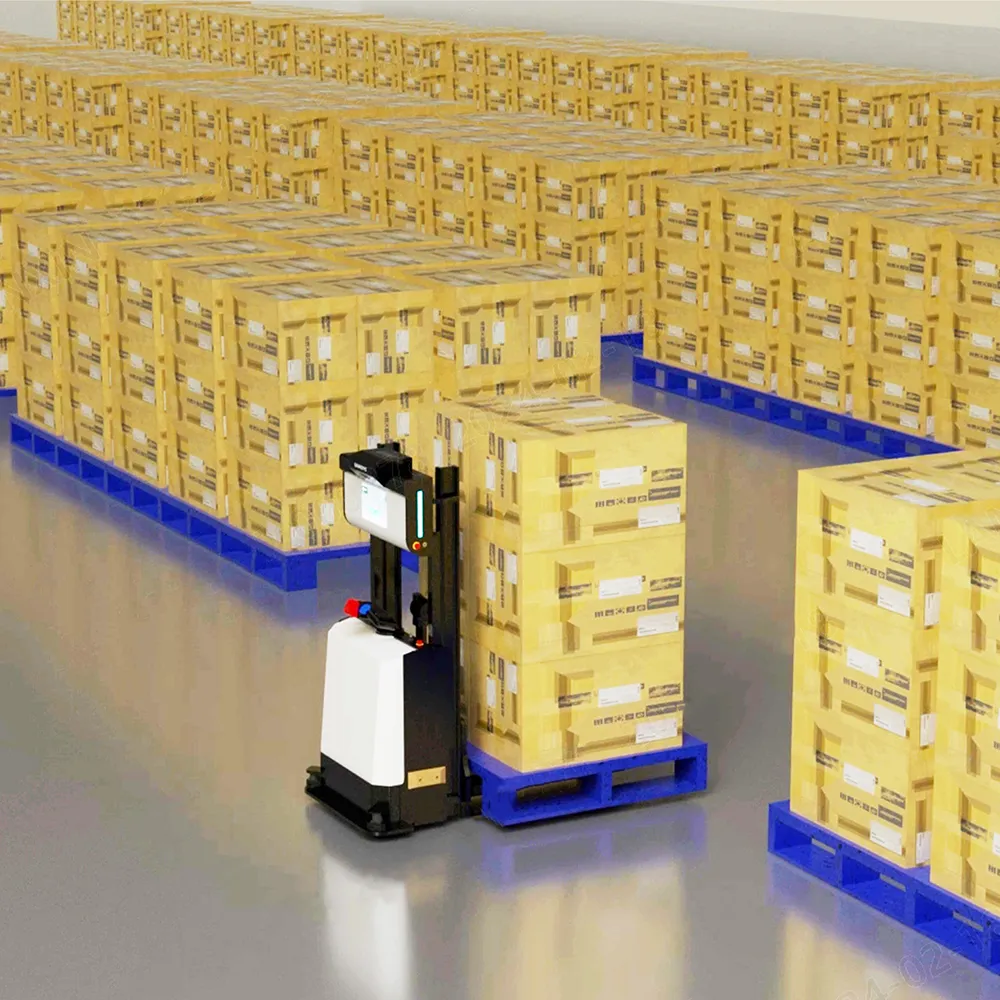
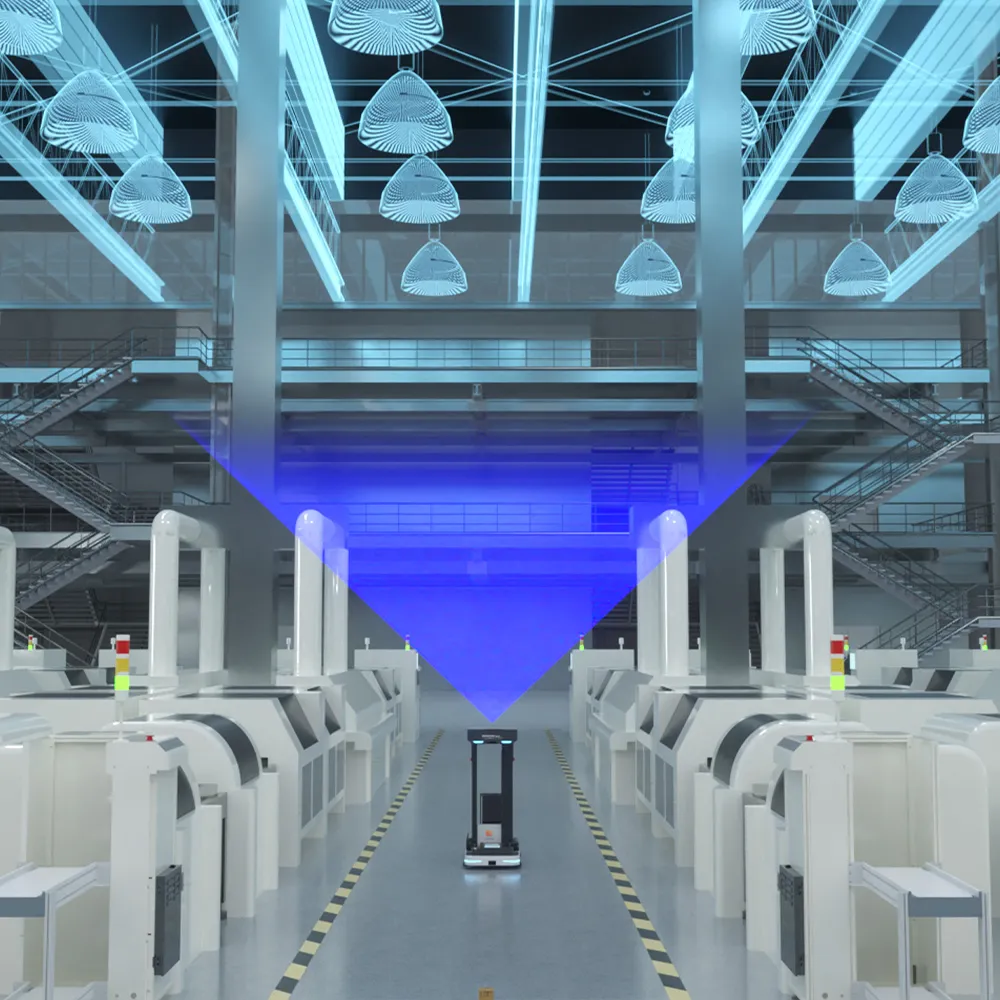
Solution d'évitement d'obstacles 3D pour robots mobiles
Qu'est-ce que l'évitement d'obstacles 3D
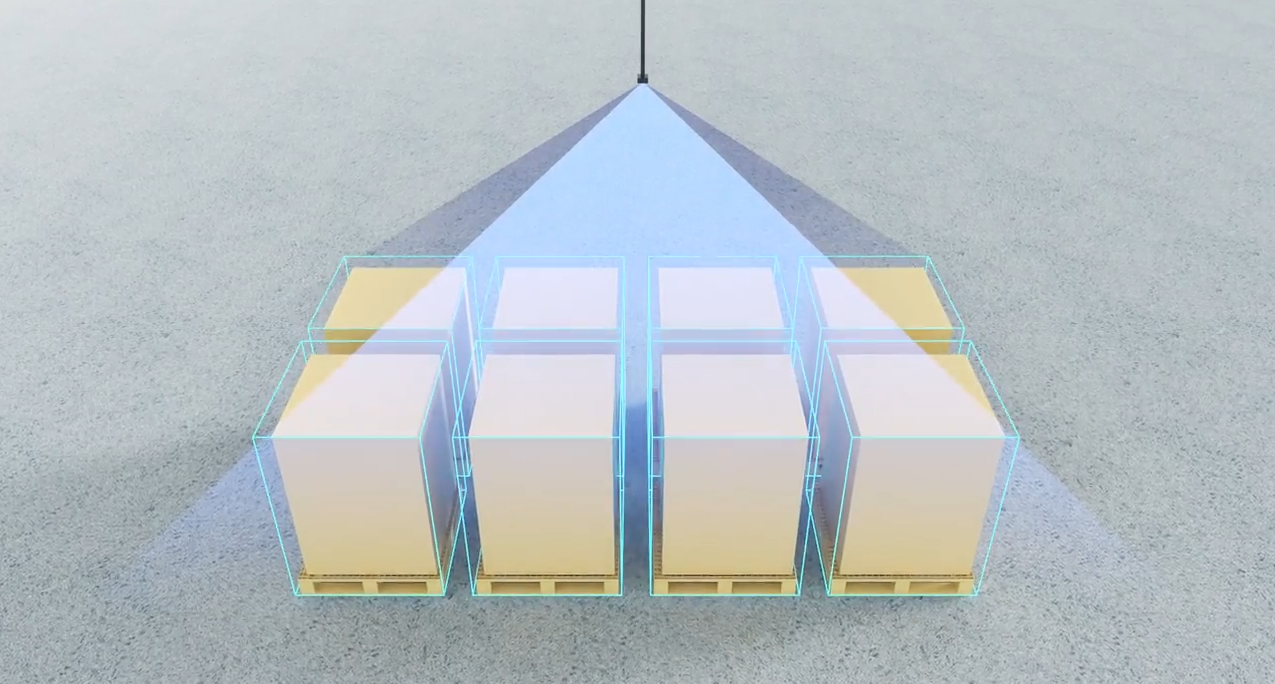
- Perception de la profondeur
- Cartographie spatiale en temps réel
- Planification adaptative des trajectoires
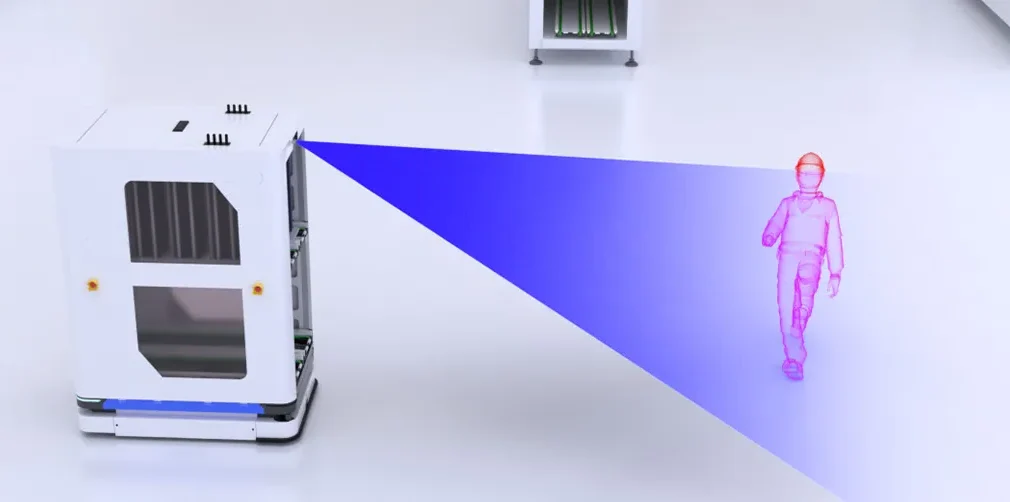
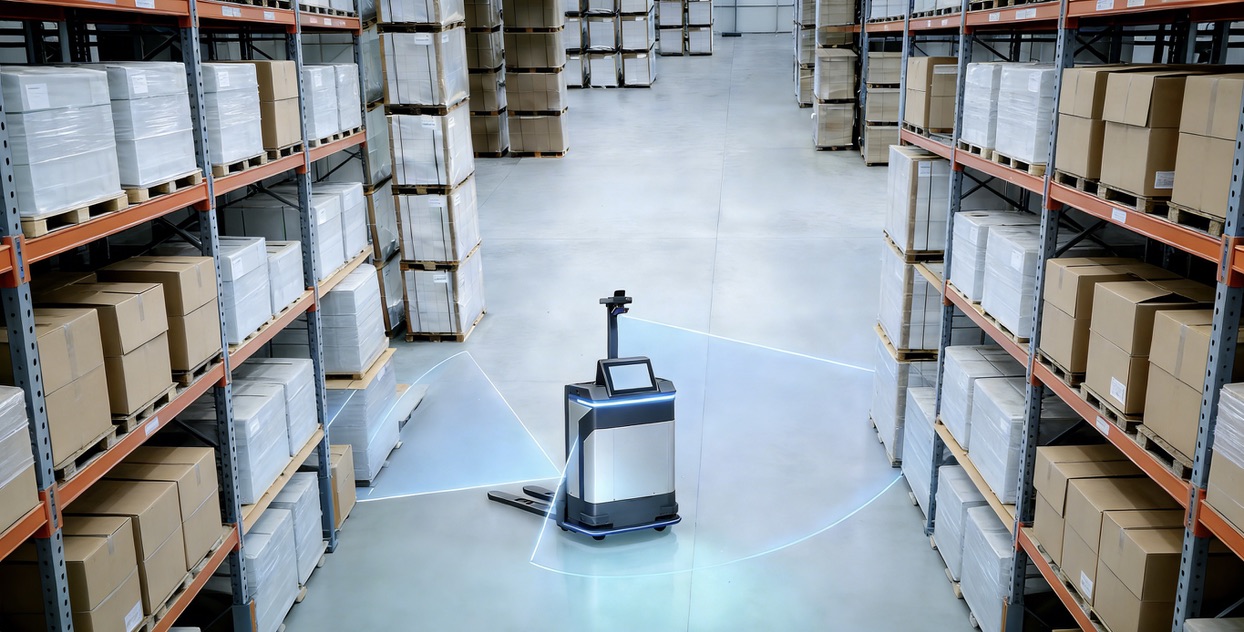
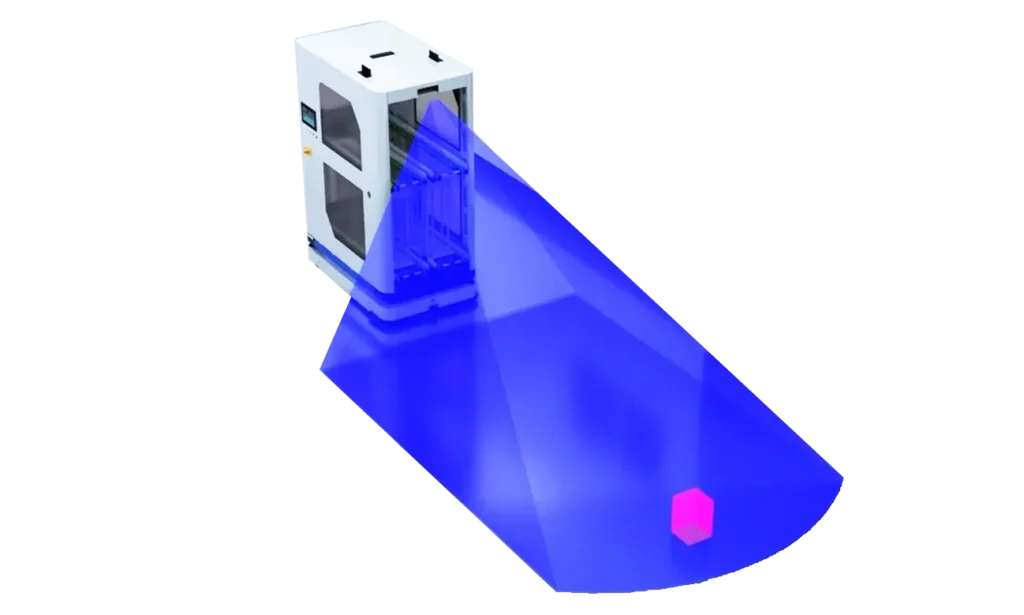
L'évitement d'obstacles 3D est essentiel pour améliorer la sécurité et l'efficacité opérationnelle des robots mobiles dans des environnements dynamiques tels que les centres logistiques et les établissements de santé. Contrairement aux solutions LiDAR 2D traditionnelles, qui peinent à différencier la hauteur des objets, les systèmes de vision 3D excellent dans la prévention des collisions et garantissent un fonctionnement continu. Ces systèmes avancés distinguent intelligemment les obstacles temporaires et permanents, ainsi que les obstacles dynamiques et statiques, réduisant ainsi le recours à des interventions coûteuses et minimisant les risques pour la sécurité.
Pourquoi choisir la solution d'évitement d'obstacles 3D MRDVS
Fusion de données multimodales
- Combine les données RVB et de profondeur pour améliorer la perception du robot, permettant une navigation précise dans des environnements complexes.
Intégration fluide
- Intégrez facilement les systèmes de contrôle de robot existants via une interface E/S, permettant la personnalisation des paramètres d'évitement.
Reconnaissance sémantique d'objets
- Identifie et classe les objets dans l'environnement du robot, permettant aux robots mobiles de prendre des décisions éclairées pour contourner les obstacles.
Dépasser les limites
| MRDVS CV-SLAM | LiDAR 2D basé sur les fonctionnalités | Réflecteur LiDAR 2D basé sur | |
| Sans infrastructure | - | ||
| Environnements en évolution rapide | - | ||
| Espaces publics et fréquentés | - | ||
| Rampes | - | - | |
| Grandes salles | |||
| De longs couloirs | - | ||
| Utilisation intérieure et extérieure | - | - |
desservis
Parfois couvert - Non inclus
Améliorer la perception spatiale grâce à la reconnaissance sémantique des objets
La reconnaissance sémantique des objets implique l’identification et la classification des objets dans l’environnement du robot.
En comprenant ce que sont les objets et où ils se trouvent, les robots mobiles peuvent prendre des décisions éclairées pour contourner les obstacles.
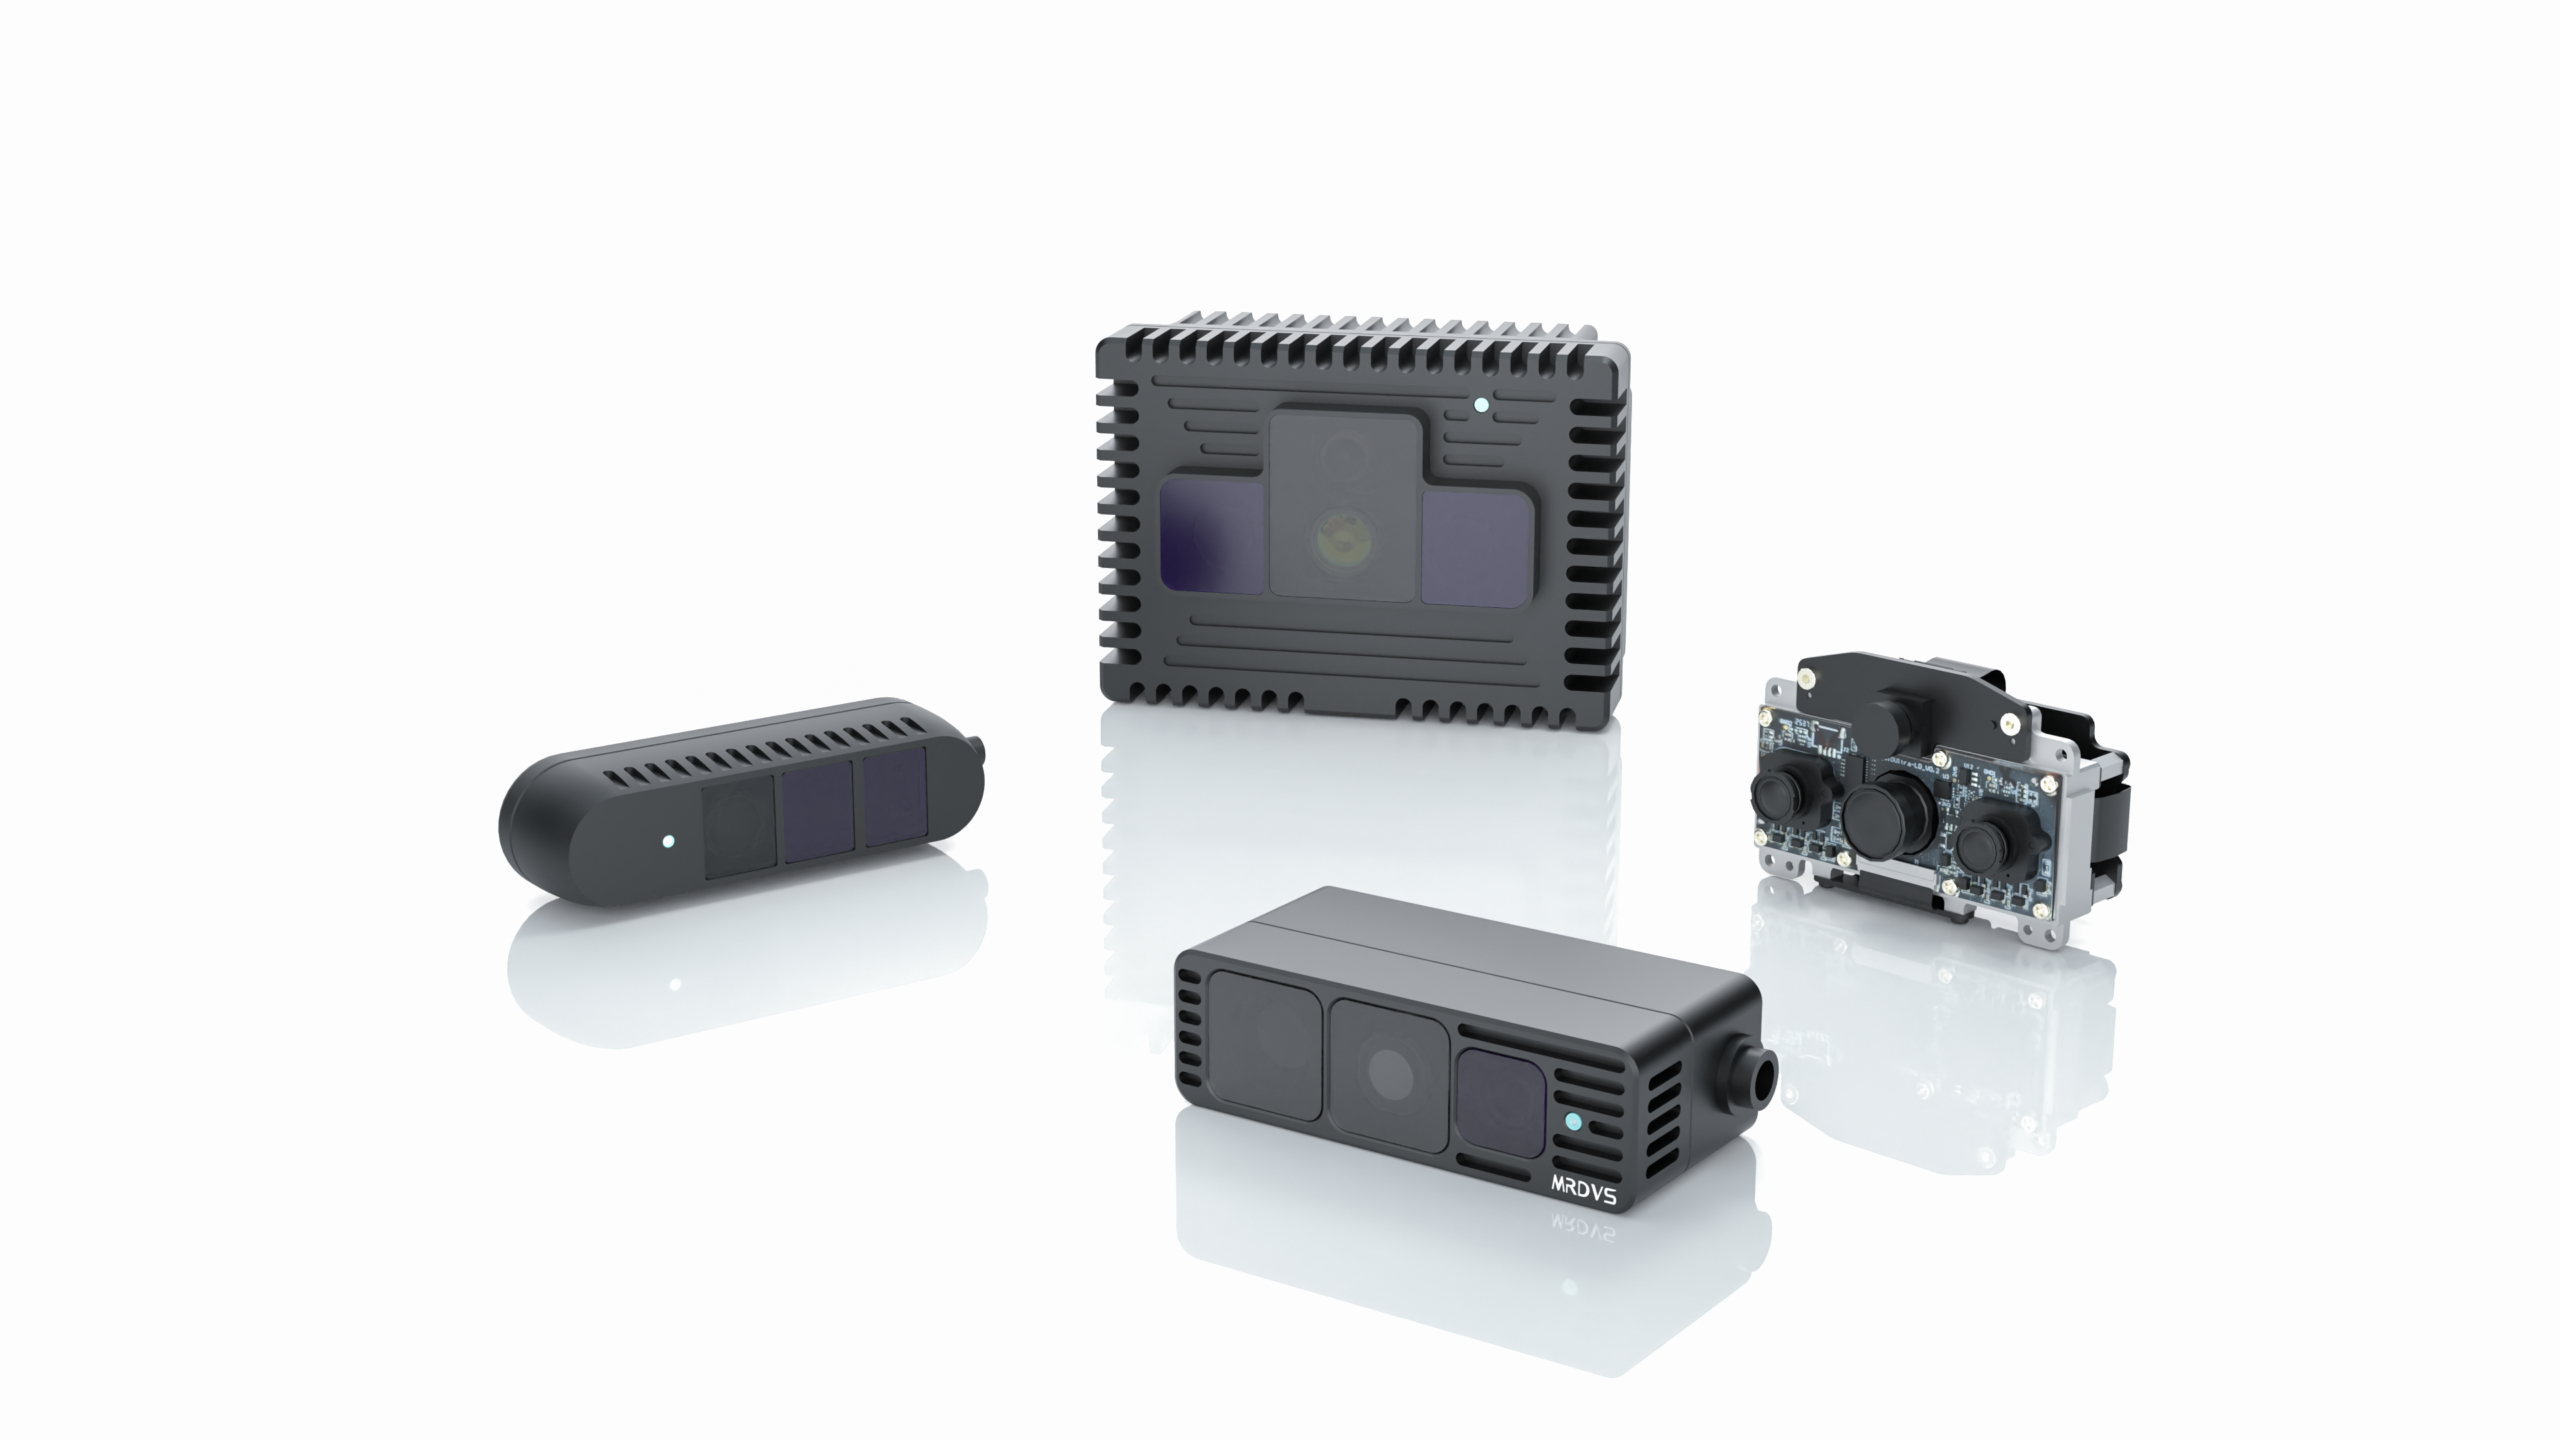
Capteur de caméra ToF pour éviter les obstacles
Caméra RVB-D
Fusion de données multimodales
Multi-caméras activées
Algorithme spécial et dispositifs photoniques intégrés
Taux élevé d'images par seconde
Jusqu'à 15 images par seconde
Intégration fluide
Interfaces Ethernet prises en charge
Robustesse légère
Laser 940 nm pour maximiser le rapport signal/bruit
Portée de travail de 5 mètres
40 mètres maximum
Intelligence périphérique et fusion multimodale
Transformation des coordonnées du nuage de points
Détection d'intrusion de zone
Signal de sortie d'évitement d'obstacles à plusieurs niveaux
QFP
Les systèmes de navigation 2D traditionnels s'appuient sur des représentations planes de l'environnement. Celles-ci fonctionnent bien dans des environnements contrôlés et plats, mais peinent à fonctionner dans des environnements réels avec des hauteurs d'obstacles variables, un terrain accidenté et des éléments dynamiques. Cela peut entraîner des erreurs de navigation et des collisions potentielles. En revanche, les systèmes d'évitement d'obstacles 3D capturent la structure tridimensionnelle complète de l'environnement, permettant une meilleure détection et un meilleur évitement des obstacles à différentes hauteurs et profondeurs. Il en résulte une navigation plus précise et un fonctionnement plus sûr dans des environnements complexes et dynamiques.
Bien que les caméras 3D et les lidars 3D fournissent des informations de profondeur essentielles à la navigation des AGV (véhicules à guidage automatique) et des AMR (robots mobiles autonomes), leurs atouts et leurs limites diffèrent. En général, les lidars 3D offrent une portée de détection plus longue, ce qui les rend adaptés aux grands environnements et à une utilisation en extérieur, tandis que les caméras 3D ont une portée plus courte, ce qui les rend plus adaptées aux applications intérieures. De plus, les lidars 3D sont généralement plus coûteux en raison de leurs capacités de détection avancées, tandis que les caméras 3D sont généralement plus abordables, offrant une solution rentable pour de nombreuses applications.
Une caméra 3D peut potentiellement remplacer un lidar 3D pour la navigation AGV/AMR dans des environnements où ses limitations, telles que la portée et les conditions d'éclairage, ne constituent pas des problèmes critiques. Pour les applications nécessitant une cartographie environnementale détaillée et à longue portée, les lidars 3D peuvent néanmoins être privilégiés. Le choix entre une caméra 3D et un lidar 3D doit tenir compte de facteurs tels que les exigences spécifiques de l'application, les conditions environnementales et les contraintes budgétaires.

Lors de la sélection d'une caméra 3D pour la robotique, tenez compte des facteurs suivants :
– Résolution et fréquence d'images : Une résolution et une fréquence d'images plus élevées peuvent fournir des données plus détaillées et plus rapides.
– Champ de vision (FOV) : Un champ de vision plus large permet à la caméra de capturer une plus grande partie de l'environnement.
– Portée : s'assurer que la caméra peut détecter avec précision les objets aux distances requises.
– Taille et poids : La caméra doit être adaptée aux contraintes de taille et de poids du robot.
– Interface de données : Compatibilité avec les capacités de traitement et les interfaces de données du robot (par exemple, USB, Ethernet).
– Robustesse environnementale : La caméra doit pouvoir fonctionner dans les conditions environnementales prévues, notamment en termes d’éclairage, de température et de résistance aux intempéries.
Lire la suite : Capteur de détection d’obstacles : types, avantages et comment choisir le bon
Applications
Évitement d'obstacles AGV latent
Évitement d'obstacles pour chariots élévateurs extérieurs
Évitement d'obstacles par drone en vol stationnaire
Évitement d'obstacles par véhicule sans pilote à basse vitesse
Évitement d'obstacles par balayeuse sans pilote
Évitement d'obstacles du véhicule d'inspection
Évitement d'obstacles avec une tondeuse à gazon
Protection de la sécurité des véhicules autonomes