Comment un robot peut-il trouver son chemin dans un entrepôt très fréquenté sans GPS ? Dans les environnements intérieurs complexes, la navigation intelligente ne dépend pas seulement des roues et des capteurs : elle nécessite une connaissance en temps réel.
C'est là que en temps réel localisation Cette technologie puissante permet aux robots de suivre leur position en continu, de s'adapter aux changements d'environnement et de se déplacer avec précision. Dans cet article, nous explorerons comment la localisation en temps réel transforme la navigation des robots en intérieur et leur permet d'accéder à une véritable autonomie dans les espaces dynamiques.
Qu'est-ce que la localisation en temps réel ?
En temps réel localisation est le processus qui permet à un robot mobile de déterminer en permanence sa position lors de vos déplacements, notamment en intérieur, où le GPS ne fonctionne pas. C'est la clé d'un déplacement sûr et intelligent.
Voici ce que cela signifie et comment cela fonctionne :
-
Suivi de position continu Le robot met à jour sa position exacte en temps réel au fur et à mesure de ses déplacements, garantissant une navigation précise même dans des espaces dynamiques ou encombrés.
-
Navigation sans GPS Dans les environnements intérieurs tels que les entrepôts ou les hôpitaux, les robots s'appuient sur des capteurs alternatifs au lieu des signaux GPS.
-
Localisation par capteurs La localisation en temps réel utilise une combinaison de capteurs tels que : – LiDAR ou scanners laser – Profondeur ou
Caméras RVB – Capteurs à ultrasons ou infrarouges – Unités de mesure inertielle (IMU)
-
Souvent partie du SLAM De nombreux systèmes combinent la localisation et la cartographie (localisation et cartographie simultanées), permettant aux robots d'explorer des zones inconnues tout en suivant leur propre position.
-
Adaptabilité instantanée Parce qu'il fonctionne en temps réel, le robot peut réagir immédiatement aux changements, comme éviter les personnes, contourner de nouveaux obstacles ou ajuster les itinéraires à la volée.
Technologies et méthodes courantes de localisation en temps réel
La localisation en temps réel utilise diverses technologies et méthodes pour aider les robots à déterminer précisément leur position en intérieur. Voici les approches les plus courantes :
-
LiDAR (détection et télémétrie de la lumière)
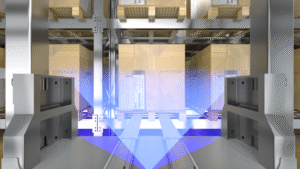
Systèmes LiDAR Émettent des impulsions laser qui rebondissent sur les objets environnants pour créer des cartes 2D ou 3D détaillées. Cette technologie est très précise et performante même dans des environnements peu éclairés ou sans texture, ce qui la rend populaire dans les entrepôts et les robots industriels. Cependant, le matériel LiDAR peut être coûteux et présenter des difficultés avec les surfaces réfléchissantes qui faussent les mesures.
-
Visual SLAM (localisation et cartographie simultanées)
Visual SLAM utilise des caméras pour détecter et suivre les caractéristiques visuelles de l'environnement, permettant ainsi aux robots de cartographier et de se localiser simultanément. Cette option économique offre une grande richesse de détails environnementaux et est courante dans les robots et drones d'intérieur légers. Ses principales limites résident dans des conditions de faible luminosité ou dans des espaces très dynamiques, où les repères visuels peuvent être peu fiables.
-
Capteurs à ultrasons et infrarouges
Les capteurs à ultrasons et infrarouges mesurent les distances en chronométrant la réflexion des ondes sonores ou de la lumière infrarouge sur les objets. Ces capteurs sont abordables et compacts, et on les retrouve souvent dans les petits robots de nettoyage et les systèmes de navigation simples. Cependant, leur précision et leur portée effective sont limitées, et ils peuvent être affectés par les surfaces molles ou irrégulières.
-
IMU (unité de mesure inertielle)
Les IMU suivent l'orientation et les mouvements d'un robot à l'aide d'accéléromètres et de gyroscopes. Elles excellent dans le suivi des mouvements à court terme et sont généralement intégrées à d'autres capteurs pour la navigation à l'estime lorsque les références externes sont indisponibles. L'inconvénient est que les IMU subissent une dérive au fil du temps, ce qui réduit leur précision lorsqu'elles sont utilisées isolément.
-
Fusion de capteurs
La fusion de capteurs combine les données de plusieurs capteurs, tels que les LiDAR, les caméras et les IMU, pour une localisation plus fiable et plus précise. Cette approche exploite les atouts de chaque capteur tout en compensant leurs faiblesses individuelles. Malgré sa puissance, la fusion de capteurs exige des algorithmes sophistiqués et des ressources de calcul accrues.
-
Localisation basée sur l'IA
L'intelligence artificielle optimise la localisation en améliorant l'interprétation des données des capteurs, permettant ainsi une meilleure reconnaissance des caractéristiques et une navigation prédictive. Les systèmes basés sur l'IA s'adaptent plus efficacement aux environnements intérieurs dynamiques et encombrés, prenant en charge des tâches telles que la navigation assistée par l'utilisateur. Cependant, ces méthodes nécessitent des données d'apprentissage importantes, une puissance de traitement importante et un réglage précis pour fonctionner de manière optimale.
Comment la localisation en temps réel améliore les performances de navigation
La localisation en temps réel améliore considérablement la capacité d'un robot à naviguer dans des environnements intérieurs complexes en fournissant un positionnement précis et instantané. Cette connaissance continue se traduit par plusieurs avantages clés en matière de navigation :
-
Suivi de position précis : En actualisant constamment sa position exacte sur une carte, le robot peut éviter les dérives et les erreurs fréquentes avec les méthodes de localisation moins fréquentes. Cette précision lui permet de rester sur la trajectoire prévue, réduisant ainsi les détours et les collisions.
-
Évitement dynamique des obstacles : Les environnements intérieurs sont souvent animés et imprévisibles. La localisation en temps réel permet aux robots de détecter les obstacles en mouvement, comme les personnes, les chariots ou les meubles, et d'ajuster rapidement leurs itinéraires pour éviter les collisions, garantissant ainsi un fonctionnement sûr.
-
Planification et réacheminement efficaces des itinéraires : Grâce à des données de localisation actualisées, les robots peuvent recalculer instantanément les itinéraires optimaux. Si un obstacle bloque le chemin initial ou si l'environnement change, le robot peut trouver dynamiquement un nouveau chemin efficace, sans interruption ni intervention humaine.
-
Amélioration de la vitesse d'exécution des tâches : Une localisation fiable réduit les erreurs et les arrêts inutiles, permettant aux robots d'effectuer des tâches comme la livraison, la préparation de commandes ou le nettoyage plus rapidement. Cette efficacité améliore directement la productivité globale dans les entrepôts, les hôpitaux et autres environnements intérieurs.
-
Fiabilité améliorée dans les zones sans GPS : Étant donné que les signaux GPS ne pénètrent pas bien dans les bâtiments, la localisation en temps réel offre une alternative essentielle, permettant une navigation fluide là où les systèmes de positionnement traditionnels échouent.
Applications de la localisation en temps réel dans les robots d'intérieur
La localisation en temps réel transforme le fonctionnement des robots dans divers environnements intérieurs. Voici quelques applications clés où cette technologie joue un rôle crucial :
Automatisation d'entrepôt
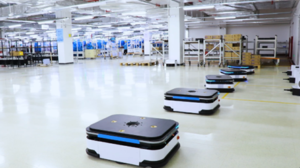
Dans les entrepôts, la localisation en temps réel permet aux robots de naviguer efficacement dans des allées et des rayonnages complexes. Grâce à un positionnement précis, les robots prélèvent, transportent et trient les stocks avec un minimum d'erreurs, même dans les environnements très fréquentés où chariots élévateurs et travailleurs se déplacent constamment.
Santé et Hôpitaux
Les robots de service hospitaliers s'appuient sur la localisation en temps réel pour livrer médicaments, équipements et repas en toute sécurité. Ces robots doivent évoluer dans des couloirs bondés et des environnements dynamiques remplis de patients et de personnel, s'adaptant instantanément aux obstacles pour assurer un fonctionnement fluide et rapide.
Gestion de bureaux et d'installations
Les robots de livraison en intérieur, installés dans les bureaux, utilisent la localisation en temps réel pour transporter documents, fournitures et rafraîchissements. Grâce à leur localisation précise, ces robots évitent les zones encombrées et optimisent les itinéraires pour effectuer rapidement les tâches sans perturber le flux de travail quotidien.
Commerce de détail et hôtellerie
Dans les commerces et les hôtels, les robots utilisent la localisation en temps réel pour guider les clients, livrer des articles ou participer au nettoyage. Se déplacer dans des espaces animés et en constante évolution nécessite des mises à jour constantes de position pour interagir en toute sécurité avec les clients et le personnel tout en offrant des services efficaces.
Robots de nettoyage autonomes
Les aspirateurs et laveurs de sol robotisés utilisent la localisation en temps réel pour cartographier les pièces et suivre leur progression. Cela garantit un nettoyage complet, sans répétition ni omission, et permet d'éviter les meubles et les déplacements de personnes pendant l'opération.
Pourquoi choisir MRDVS pour la localisation en temps réel ?
Lors du choix d'une technologie pour la localisation en temps réel des robots d'intérieur, il est essentiel de s'associer à un fournisseur offrant précision, flexibilité et innovation de pointe. Voici pourquoi.
MRDVS se distingue comme un choix de premier ordre pour améliorer les capacités de navigation de votre robot :
-
Technologie de caméra de profondeur de pointe:MRDVS fournit des capteurs avec une excellente précision de profondeur et des fréquences d'images, permettant une analyse fluide et en temps réel de l'environnement.
-
Prise en charge complète de l'intégration SLAM et AI:Leurs produits sont compatibles avec les frameworks SLAM populaires et peuvent être améliorés avec l'IA pour la compréhension sémantique et la navigation prédictive.
-
Solutions personnalisables et évolutives:Qu'il s'agisse de robots de service compacts ou de véhicules à guidage automatique plus grands, MRDVS propose des options sur mesure pour répondre à divers besoins de localisation.
Investir dans la technologie MRDVS signifie équiper les robots d’intérieur des meilleurs outils pour naviguer dans des environnements complexes et dynamiques en toute confiance et efficacité.
Conclusion
Améliorer la navigation des robots d'intérieur grâce à la localisation en temps réel est essentiel pour une automatisation plus intelligente et plus efficace dans les environnements complexes. Grâce à l'intégration de technologies avancées de détection de profondeur et de positionnement précis, les robots peuvent naviguer en toute sécurité et s'adapter dynamiquement aux changements d'environnement. MRDVS propose des solutions de pointe qui dotent vos robots d'une localisation fiable en temps réel, garantissant un fonctionnement fluide et une productivité accrue. Découvrez comment MRDVS peut améliorer votre robotique d'intérieur ; contactez-nous dès aujourd'hui pour transformer vos capacités de navigation !