Imaginez un robot capable non seulement de voir, mais aussi de comprendre véritablement le monde qui l'entoure : se déplacer dans des entrepôts bondés, saisir des objets fragiles avec précision, ou même reconnaître instantanément les gestes humains. C'est la puissance des caméras de détection de profondeur, cette technologie révolutionnaire qui transforme les robots ordinaires en machines intelligentes et conscientes. En capturant des images détaillées,
Informations 3D de leur environnementCes caméras offrent aux robots la vision dont ils ont besoin pour prendre des décisions en une fraction de seconde et opérer en toute sécurité aux côtés des humains. Dans cet article, nous explorerons comment les caméras de détection de profondeur favorisent l'essor d'une robotique plus intelligente et transforment les industries du monde entier.
Technologies de base des caméras de détection de profondeur
Les caméras de détection de profondeur s'appuient sur des technologies innovantes pour capturer des informations tridimensionnelles précises sur leur environnement. Comprendre ces méthodes fondamentales permet d'expliquer comment les robots acquièrent les « yeux » nécessaires pour percevoir la profondeur et les relations spatiales. Voici les principales technologies à la base des caméras de détection de profondeur modernes :
-
Temps de vol (ToF) Caméras
Les caméras ToF émettent des impulsions lumineuses infrarouges et mesurent le temps de réflexion de la lumière sur les objets. Ce délai permet de calculer des distances précises et de créer des cartes de profondeur en temps réel. Les systèmes ToF se divisent en deux types principaux : le ToF direct (dToF), qui mesure le délai exact, et le ToF indirect (iToF), qui déduit la distance à partir des déphasages. Ils excellent dans la fourniture de données de profondeur précises avec des fréquences d'images élevées, ce qui les rend idéaux pour les environnements dynamiques comme la robotique. Cependant, ils peuvent rencontrer des difficultés avec les surfaces réfléchissantes et une forte luminosité ambiante.
-
Caméras à lumière structurée
Ces caméras projettent un motif infrarouge connu, tel que des grilles ou des points, sur l'environnement. La caméra capture ensuite la déformation de ce motif sur les surfaces pour en déduire des informations de profondeur. La lumière structurée est très efficace en intérieur, à courte distance, et permet d'obtenir des cartes de profondeur détaillées en haute résolution. Cette méthode est souvent utilisée pour la reconnaissance gestuelle et la numérisation de petits objets, mais elle est moins adaptée aux environnements extérieurs ou de grande taille en raison des interférences du soleil.
-
Systèmes de vision stéréo
La vision stéréo utilise deux caméras ou plus espacées pour imiter la vision binoculaire humaine. En comparant les différences (disparités) entre les images capturées par chaque caméra, elle calcule les informations de profondeur. Les systèmes stéréo sont polyvalents et performants dans diverses conditions d'éclairage, ce qui les rend adaptés à la robotique extérieure. Cependant, ils nécessitent des algorithmes sophistiqués pour gérer les occlusions et les surfaces sans texture, et leurs exigences de calcul sont généralement plus élevées.
-
Techniques de profondeur monoculaire passive
Des méthodes émergentes utilisent une seule caméra dotée d'optiques avancées, comme des lentilles de méta-imagerie ou une technologie de champ lumineux, pour estimer la profondeur de manière passive, sans éclairage actif. Ces approches promettent des formats plus compacts et une consommation énergétique réduite, atouts pour les robots compacts ou alimentés par batterie. Bien qu'encore en développement, la détection monoculaire passive de la profondeur pourrait transformer la perception de l'environnement par les futurs robots.
Comment les caméras de détection de profondeur aident à la cartographie 3D
La cartographie 3D est une fonctionnalité essentielle de nombreux systèmes robotiques avancés, permettant aux machines de comprendre et d'interagir avec leur environnement en toute connaissance de cause. Les caméras de détection de profondeur jouent un rôle essentiel dans ce processus en captant des informations de distance précises et en les transformant en modèles tridimensionnels détaillés.
Connaissance spatiale précise
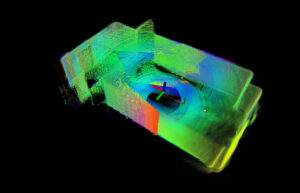
Les caméras de détection de profondeur génèrent des cartes de profondeur en temps réel en mesurant la distance entre le capteur et les objets environnants. Ces données spatiales permettent aux robots de construire des nuages de points 3D, des ensembles denses de points représentant les surfaces et les structures de l'environnement. Ces nuages de points servent de base à des cartes 3D précises, aidant les robots à percevoir les formes, les tailles et les positions relatives des obstacles ou des cibles.
Faciliter la localisation et la cartographie simultanées (SLAM)
De nombreux systèmes robotiques s'appuient sur les algorithmes SLAM pour créer et mettre à jour des cartes d'environnements inconnus tout en suivant leur propre position. Les caméras de détection de profondeur fournissent des données 3D cruciales à SLAM, permettant une meilleure modélisation de l'environnement et une précision de localisation accrue. Par exemple, les systèmes MRDVS
Caméras RVB-D fournir des données de profondeur haute résolution qui améliorent les performances SLAM dans des environnements industriels complexes, permettant aux robots de naviguer en toute sécurité et efficacement.
Permettre une reconstruction détaillée de l'environnement
Au-delà de la simple navigation, les caméras de profondeur permettent une reconstruction détaillée de l'environnement pour des tâches telles que l'inspection, le contrôle qualité et les applications de réalité augmentée. Les robots équipés de ces capteurs peuvent détecter d'infimes défauts de surface ou des changements de structure en comparant des cartes 3D au fil du temps.
Prise en charge des environnements dynamiques et non structurés
Les caméras de détection de profondeur sont particulièrement utiles dans les environnements dynamiques ou non structurés, où les obstacles peuvent se déplacer ou apparaître de manière imprévisible. La capacité de capturer des données 3D continues permet aux robots de mettre à jour les cartes en temps réel, facilitant ainsi la planification adaptative des trajectoires et l'évitement des obstacles.
Stéréo vs. ToF : quelle caméra de détection de profondeur l'emporte ?
Lors de la sélection d'une caméra de détection de profondeur pour la robotique ou d'autres applications, il est important de comprendre les différences entre
vision stéréo et
Temps de vol (ToF) de CAMÉRAS de surveillance est essentielle. Chaque technologie a ses forces et ses faiblesses, ce qui la rend plus adaptée à différents environnements et tâches.
|
Fonctionnalité
|
Caméras de vision stéréo
|
Caméras à temps de vol (ToF)
|
|
Principe de fonctionnement
|
Utilise deux caméras ou plus pour calculer la profondeur à partir de la disparité entre les images
|
Émet des impulsions de lumière infrarouge et mesure le temps de retour pour calculer la profondeur
|
|
Performance au soleil
|
Fonctionne bien à l'extérieur, non affecté par la lumière ambiante
|
Peut être perturbé par un fort ensoleillement ou des surfaces réfléchissantes
|
|
Précision de la profondeur
|
Bonne précision mais dépend de la texture et du contraste
|
Haute précision même dans des environnements à faible texture ou sombres
|
|
Autonomie
|
Portée efficace généralement plus longue
|
Portée généralement plus courte par rapport à la stéréo
|
|
Charge de calcul
|
Élevé – nécessite des algorithmes complexes pour le calcul de la profondeur
|
Inférieur – fournit une mesure directe de la profondeur
|
|
Consommation d'énergie
|
Système généralement inférieur et passif
|
Plus élevé en raison de l'éclairage actif
|
|
Pertinence
|
Idéal pour les environnements extérieurs, texturés et à grande échelle
|
Idéal pour les scènes intérieures dynamiques et les conditions de faible luminosité
|
|
Taille et intégration
|
Système plus grand avec plusieurs caméras
|
Plus compact et plus facile à intégrer
|
En pratique, le choix entre les caméras stéréo et ToF dépend des besoins spécifiques de l'application :
-
Robots autonomes d'extérieur préfèrent souvent vision stéréo pour sa robustesse sous éclairage naturel et sa portée plus longue.
-
Robots d'intérieur et systèmes à déplacement rapide bénéficier de Caméras ToF en raison de leur détection de profondeur rapide, directe et précise.
Principales applications robotiques alimentées par des caméras de détection de profondeur
Les caméras de détection de profondeur sont devenues essentielles au développement des capacités de la robotique moderne. En fournissant des données tridimensionnelles précises, elles ouvrent la voie à une gamme d'applications sophistiquées permettant aux robots de fonctionner de manière plus intelligente et plus efficace dans divers secteurs.
-
Navigation et évitement d'obstacles
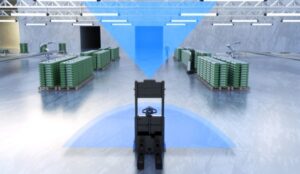
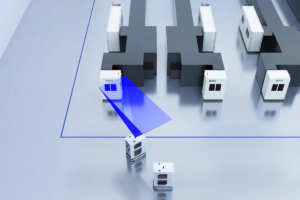
L'une des fonctions les plus critiques des robots autonomes est une navigation sûre et efficace. Les caméras de détection de profondeur, telles que celles développées par MRDVS, permettent aux robots comme les véhicules à guidage automatique (AGV) et les robots mobiles autonomes (AMR) de créer des cartes 3D en temps réel de leur environnement. Cela permet une détection précise des obstacles et une planification des trajectoires, permettant aux robots de manœuvrer dynamiquement dans des espaces encombrés ou complexes sans collision. Par exemple, les robots d'entrepôt s'appuient fortement sur les caméras MRDVS pour éviter les obstacles et optimiser les itinéraires.
-
Détection et manipulation d'objets
Dans les environnements industriels et logistiques, les robots doivent détecter, identifier et manipuler avec précision des objets de formes et de tailles variées. Caméras de détection de profondeur MRDVS Fournir des informations spatiales détaillées qui aident les bras robotisés à saisir, trier et emballer. Cela améliore l'efficacité et réduit les erreurs dans des processus tels que le prélèvement d'articles dans des bacs ou l'assemblage de pièces sur les chaînes de production.
-
Interaction homme-robot et sécurité
Pour les robots travaillant aux côtés des humains, la sécurité est primordiale. Caméras de détection de profondeur MRDVS Permet aux robots de reconnaître la présence et les gestes humains, favorisant ainsi une interaction intuitive et des réponses rapides. La détection de proximité garantit le maintien des distances de sécurité, tandis que la reconnaissance gestuelle facilite le contrôle mains libres. Cette technologie est particulièrement importante pour les robots de service, les cellules de fabrication collaborative et les applications de santé.
-
Prise de décision autonome
Les robots plus intelligents utilisent les données de profondeur provenant de capteurs avancés comme ceux de MRDVS pour alimenter des algorithmes tels que la localisation et la cartographie simultanées (SLAM) et la compréhension de scènes basée sur l'IA. En intégrant des informations spatiales 3D, les robots peuvent prendre des décisions autonomes en temps réel, du choix du meilleur itinéraire à l'identification d'obstacles inconnus ou d'environnements changeants. Cette capacité est cruciale pour les robots opérant dans des environnements dynamiques et non structurés, comme l'agriculture ou les interventions en cas de catastrophe.
Comment les caméras de détection de profondeur s'intègrent-elles à la vision par ordinateur et à l'IA ?
Les caméras de détection de profondeur jouent un rôle essentiel dans le développement de l'intelligence robotique en fournissant des données 3D riches qui complètent les technologies traditionnelles de vision par ordinateur et d'intelligence artificielle (IA). Leur intégration permet aux robots de mieux comprendre, interpréter et interagir avec leur environnement en temps réel.
-
Améliorer la perception grâce à la fusion de données RVB-D et thermiques
Caméras de détection de profondeur, telles que celles développées par MRDVS, fonctionnent souvent en conjonction avec des caméras RVB (couleur) et thermiques pour créer des vues multispectrales complètes de l'environnement. En fusionnant les données de profondeur avec les informations de couleur et thermiques, les robots peuvent améliorer la précision de la détection, de la segmentation et de la reconnaissance des objets, même dans des conditions d'éclairage ou météorologiques difficiles. Cette fusion multimodale permet des applications telles que la surveillance, le contrôle qualité et la surveillance environnementale.
-
Fusion caméra-LiDAR pour la navigation autonome
Dans la robotique avancée et les véhicules autonomes, la combinaison des données des caméras de détection de profondeur avec celles des systèmes LiDAR permet de créer des cartes 3D extrêmement détaillées. Cette fusion de capteurs permet aux robots d'exploiter les atouts des deux technologies : la précision à longue portée du LiDAR et la haute résolution spatiale des caméras de profondeur. Les algorithmes d'IA traitent ces données combinées pour améliorer la compréhension de la scène, la détection des obstacles et la planification des trajectoires.
-
Reconnaissance des activités et des gestes pilotée par l'IA
Les caméras de détection de profondeur permettent aux robots de capturer des indices spatiaux détaillés, nécessaires à l'activité humaine et à la reconnaissance gestuelle. Grâce à l'IA et aux modèles d'apprentissage automatique entraînés sur les données de profondeur, les robots peuvent interpréter les poses humaines, détecter les mouvements et réagir de manière appropriée. Cette capacité est essentielle à la collaboration homme-robot, au suivi médical et au divertissement interactif.
-
Prise de décision en temps réel et informatique de pointe
L'intégration de caméras de détection de profondeur à l'informatique de pointe alimentée par l'IA permet aux robots d'analyser et de réagir à leur environnement sans dépendre de la connectivité cloud. Des entreprises comme MRDVS conçoivent leurs caméras pour prendre en charge le traitement des données de profondeur en temps réel, permettant des temps de réponse plus rapides et une autonomie améliorée dans des tâches telles que la navigation, l'inspection et la manipulation.
Démarrez les caméras de détection de profondeur avec MRDVS
Les caméras de détection de profondeur sont essentielles à la construction de robots plus intelligents et performants, capables de naviguer, d'interagir et de s'adapter avec précision. Grâce à une perception 3D fiable, elles permettent des applications robotiques avancées dans tous les secteurs. MRDVS propose des solutions de détection de profondeur de pointe conçues pour relever ces défis et optimiser l'efficacité et la sécurité de vos robots. Franchissez une nouvelle étape dans l'innovation robotique : découvrez les caméras de détection de profondeur de MRDVS et optimisez vos robots intelligents dès aujourd'hui.