

La détection fiable des obstacles dans un entrepôt exige plus qu'une simple mesure de distance. Les robots mobiles doivent détecter des objets de hauteurs, formes, couleurs, textures et réflectivités différentes, même en conditions d'éclairage changeantes.
Les caméras de profondeur de la série S de MRDVS utilisent la technologie de temps de vol direct (dToF) pour générer des informations de profondeur 3D pour les chariots élévateurs AGV et les robots mobiles autonomes (AMR). Lors d'un test de performance réalisé en juillet 2026, MRDVS a évalué le comportement de la caméra S11 face à des cibles noires, réfléchissantes, superposées et fortement rétroéclairées.
Détecter les obstacles de manière fiable dans un entrepôt en activité ne se résume pas à mesurer les distances.
Les chargements d'entrepôt sont rarement uniformes. Palettes, cages et marchandises peuvent être noir mat, recouverts d'un film réfléchissant ou usés jusqu'à devenir gris sans texture. Chacune de ces surfaces peut perturber un capteur réglé sur une cible de test de laboratoire.
L'environnement de travail introduit des variables supplémentaires :
L’exigence pratique n’est donc pas seulement de mesurer la distance, mais aussi de produire des informations 3D exploitables malgré l’évolution des cibles et des conditions environnementales.
La technologie de temps de vol direct émet des impulsions ultracourtes de lumière infrarouge (généralement de l'ordre de la nanoseconde) et enregistre l'intervalle (Δt) entre l'émission et le retour du signal réfléchi. La distance est calculée directement.
Puisque la mesure repose sur le chronométrage direct de l'impulsion renvoyée, chaque pixel du champ de vision peut fournir une valeur de profondeur largement indépendante de la couleur ou de la texture de la cible. La stéréoscopie active, en revanche, projette un motif et calcule la profondeur par triangulation à partir de la déformation de ce motif sur deux lentilles — un processus qui nécessite suffisamment d'informations visuelles pour la mise en correspondance des caractéristiques.
La série S met en œuvre ce principe grâce à trois options matérielles qui font toute la différence sur le terrain :
MRDVS attribue les résultats observés lors des tests ci-dessous à cette méthode de détection sous-jacente.
Caméra utilisée pendant le test :
Le programme de test a examiné quatre types de cibles et de scènes :
Le test portait sur l'intégralité de l'image de profondeur, la définition des contours, le comportement autour des objets qui se chevauchent, les données manquantes du nuage de points et le bruit.
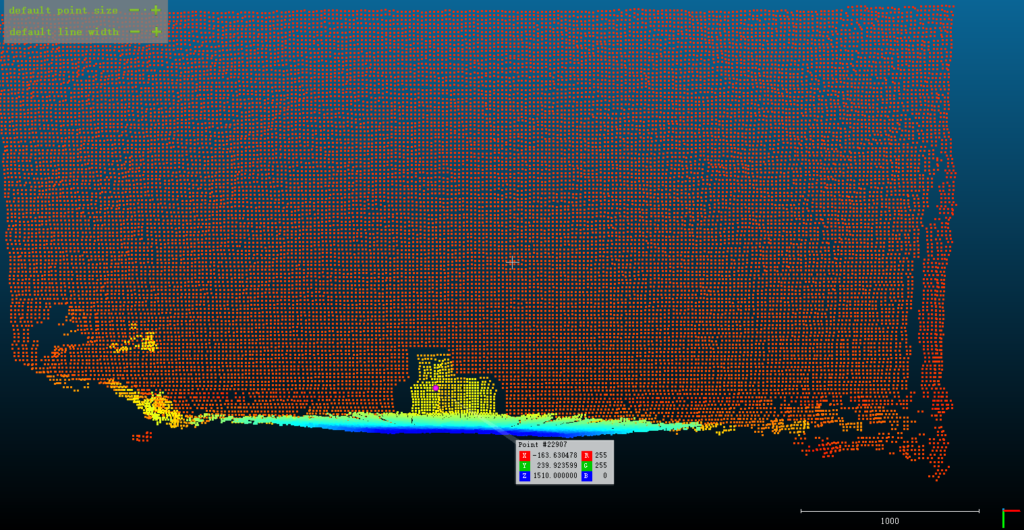
Le premier test consistait à placer un objet noir près d'un mur blanc.
Il s'agit d'une scène simple mais révélatrice, car la caméra doit distinguer deux surfaces voisines uniquement grâce à leur différence de profondeur, même si l'objet noir offre une texture visuelle limitée.
Les résultats montrent que le S11 a produit une image de profondeur complète, qui a ensuite été transformée en un nuage de points 3D avec des contours clairement définis séparant les objets du mur. Comme illustré ci-dessus.
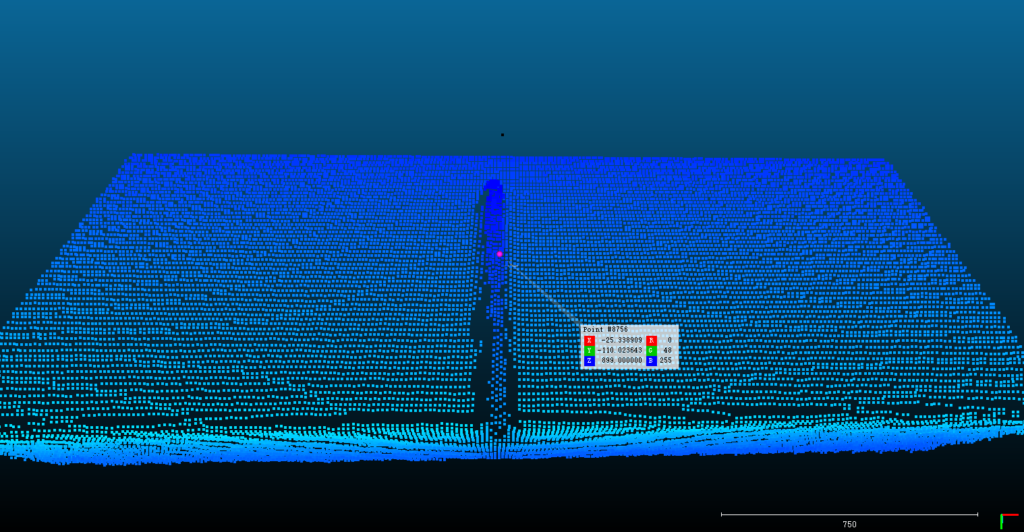
Le deuxième test a évalué une colonne réfléchissante.
MRDVS indique que le S11 a produit une image de profondeur complète, qui a ensuite été transformée en une image de nuage de points sans données manquantes ou dispersées autour des bords de la colonne.
Ce test visait à examiner comment la caméra dToF gérait une cible susceptible de produire des réflexions difficiles, une situation courante lorsque les charges sont emballées sous film rétractable ou stockées dans des cages métalliques.
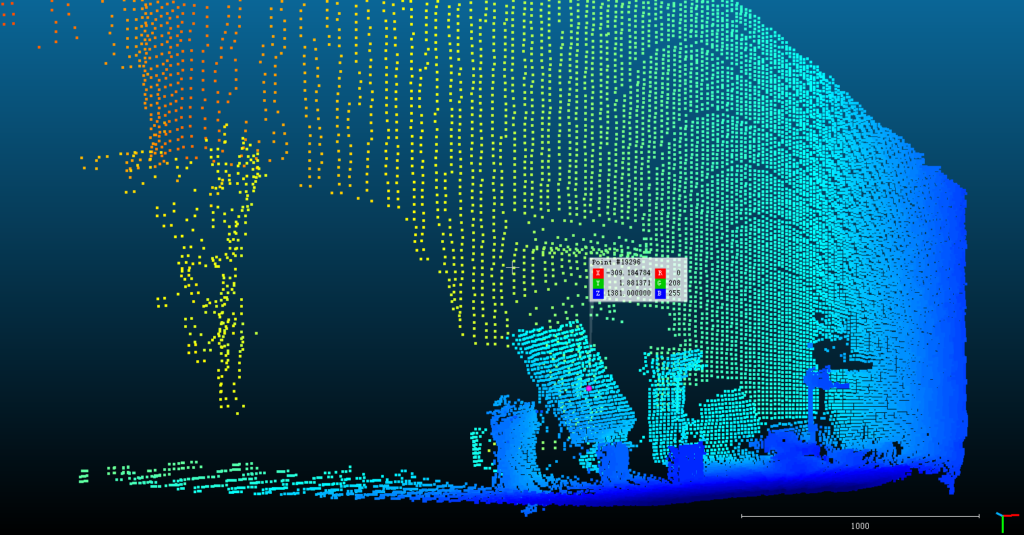
Le troisième test utilisait une scène d'intérieur contenant plusieurs objets empilés à différentes profondeurs.
MRDVS indique que le S11 a conservé des détails sur l'ensemble de la scène.
Pour la détection d'obstacles en entrepôt, il est important de conserver les informations de profondeur autour des objets qui se chevauchent, car les palettes, les charges, les rayonnages et les équipements mobiles peuvent se masquer partiellement. Un manque de données dans le nuage de points à la limite d'un chevauchement correspond précisément à l'endroit où un robot a besoin de données pour déterminer si cet espace est franchissable.
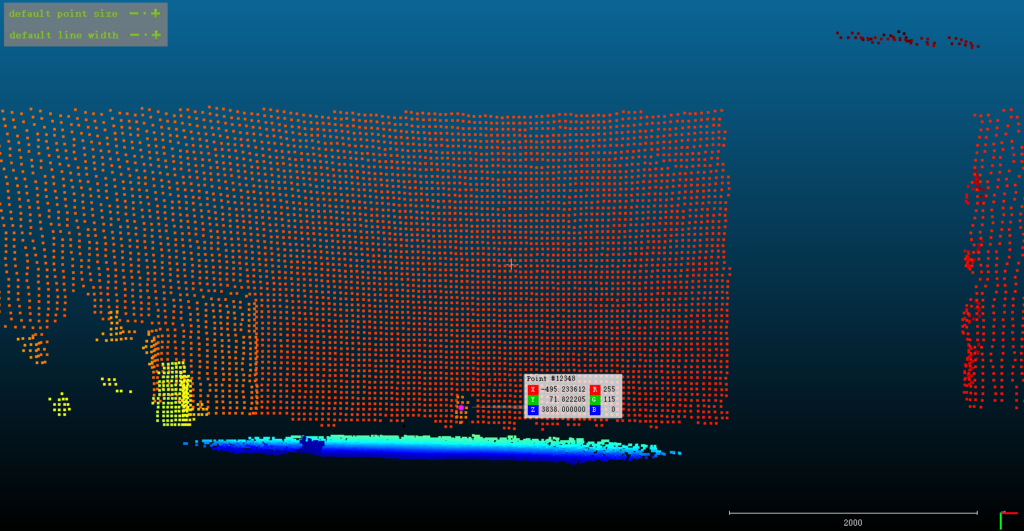
Le quatrième test a permis d'isoler la variable d'éclairage. Quatre objets à réflectance normale ont été placés derrière une source lumineuse intense dirigée vers la caméra, à environ 4 m de celle-ci, de sorte que la lumière atteignait l'objectif plutôt que les cibles.
Ce type de rétroéclairage reproduit l'une des causes les plus fréquentes de défaillance de la mesure de profondeur en conditions réelles. Un chariot élévateur AGV franchissant une porte de quai passe d'un éclairage d'environ 200 lux à l'intérieur à des dizaines de milliers de lux à l'extérieur sur une distance équivalente à sa longueur, souvent face à la lumière. Le capteur n'a alors aucune possibilité de se réajuster entre ces deux conditions.
MRDVS rapporte que dans ces conditions, le S11 a produit une image de profondeur complète sur l'ensemble du champ de vision, qui a ensuite été transformée en une image de nuage de points 3D avec les quatre objets clairement séparés les uns des autres et de l'arrière-plan.
| Scène de test | MRDVS S11 (dToF) |
| Des objets noirs près d'un mur blanc | Image complète du nuage de points avec une séparation bien définie entre les surfaces |
| Colonne réfléchissante | Image complète du nuage de points sans données de bord manquantes ou dispersées |
| Objets empilés à différentes profondeurs | Les détails sont conservés tout au long de la scène. |
| Quatre objets sur un fort contre-jour | Image complète du nuage de points, où les quatre objets sont clairement séparés. |
La qualité de la détection ne garantit la sécurité que si le résultat parvient à temps au contrôleur du véhicule.
MRDVS signale une latence de bout en bout typique de 70 à 100 millisecondes pour le S11 dans des conditions de fonctionnement standard et une distance de travail minimale d'environ 10 cm (4 pouces).
La distance de travail minimale est importante lorsqu'il est nécessaire de détecter des obstacles proches de la trajectoire d'un chariot élévateur AGV, comme par exemple le pied d'une palette ou un trottoir juste devant les fourches. Les performances réelles dépendent également de l'emplacement des capteurs, de la géométrie du véhicule, de la configuration de la zone de détection et de la vitesse de fonctionnement.
La détection d'obstacles ne représente qu'une partie d'un système complet de sécurité et de contrôle pour robots mobiles. La série S est livrée avec un algorithme d'évitement d'obstacles en temps réel fonctionnant directement sur la caméra, sans nécessiter de PC industriel externe.
Points forts de la solution intégrée d'évitement d'obstacles
Étant donné que la géométrie de la zone peut être configurée sous forme de volume rectangulaire ou conique, la zone de détection peut suivre la direction de déplacement du véhicule au lieu de dépendre d'un seul rayon de détection fixe.
Au-delà de l'évitement basé sur les zones principales, la série S prend en charge une perception de niveau supérieur pour les environnements encombrés et collaboratifs.
La détection d'obstacles en entrepôt doit prendre en compte plus que la simple distance. La couleur, la texture, la réflectivité, le chevauchement, l'éclairage, l'emplacement des capteurs et les mouvements du véhicule influent tous sur les informations de profondeur disponibles pour un AGV ou un AMR.
Le test de juillet 2026 décrit ici montre comment le MRDVS S11 a géré quatre scènes volontairement complexes : des objets noirs sur un mur blanc, une colonne réfléchissante, des charges empilées se chevauchant et quatre objets sur un fort contre-jour. Dans les quatre scènes, le S11 a fourni des images de profondeur complètes aux contours nets.

