Fusion de données Lidar-Vision série S pour la robotique tout-terrain

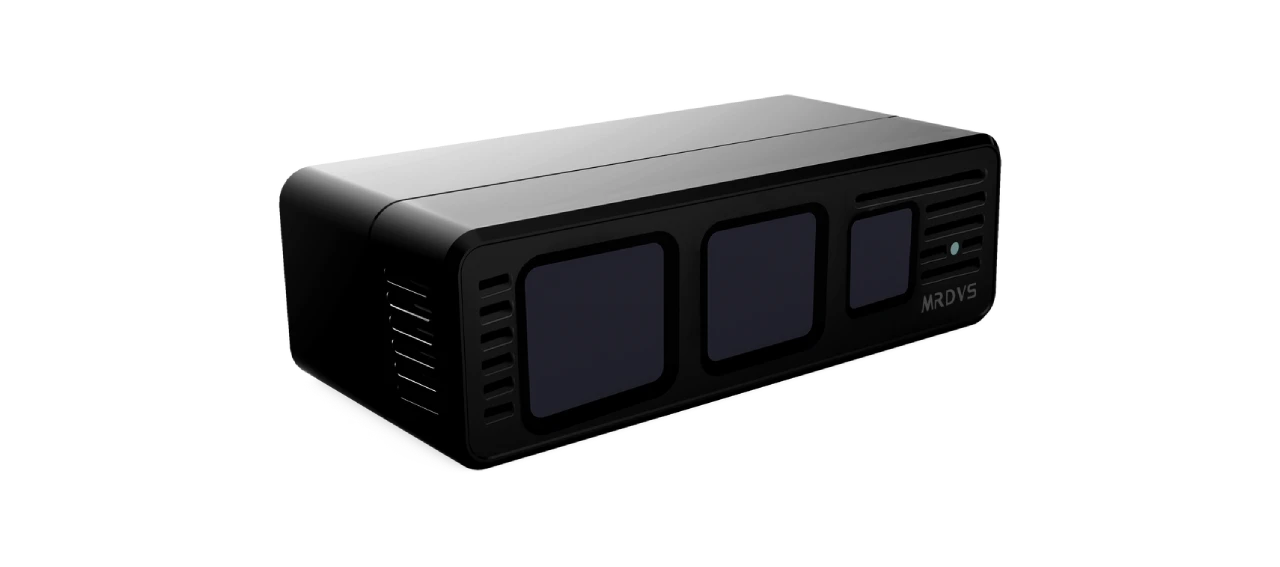
Découvrez la série MRDVS S : les caméras offrent une perception dToF longue portée et de haute précision avec détection lidar intégrée, permettant une cartographie, une navigation et un évitement d’obstacles fiables dans les applications robotiques extérieures, intérieures et tout-terrain.

Icône MIPI

Interface MIPI disponible

Champ de vision 120° × 80°

Évitement d'obstacles

Ethernet

S10

Corps léger de 190 g
Options Ethernet et E/S personnalisables
240 x résolution 160
LiDAR dToF à semi-conducteurs
Jusqu'à 42 m à 90 % de réflectivité
Résolution de profondeur de 240 × 120
S10
S10 Ultra Lite

42m

Distance de travail maximale

RVB-D

Fusion d'images

240*160

Résolution de profondeur

Solution robotique multi-environnements intérieurs et extérieurs

Il surmonte les interférences multi-trajets, gère diverses surfaces (réfléchissantes à mates), résiste à la lumière intense (y compris la lumière directe du soleil) et offre une couverture étendue sans pratiquement aucun angle mort, le tout complété par un fonctionnement silencieux et résistant à la poussière.

12401745197233 .pic

Robot aspirateur

12411745197245 .pic

Drone

12421745197252 .pic

AGV

12431745197262 .pic

Robot de nettoyage commercial

12441745197269 .pic

Robot d'inspection

Tondeuse à gazon robotique

Tondeuse à gazon robotique

Différence entre les modèles

ModèleS10S10 Ultra Lite
uniforme940 nm940 nm
SortieCarte de profondeur / Nuage de points 3D / RGB / Carte d'amplitude IRCarte de profondeur / Nuage de points 3D / Carte d'amplitude IR
Résolution de profondeur (H × V)240 × 160 px240 × 120 px
Fréquence d'images en profondeurMax. 20 ips, généralement 15 ips10 images par seconde en moyenne
Profondeur FoV (H × V)120° × 78° ±3°120° × 60° ±3°
Résolution RVB (H × V)1632 × 1224 N/A (sans RGB)
Fréquence d'images RVBMax. 20 ips, typiquement 15 ipsN/A (sans RGB)
Champ de vision RVB (H × V)120° × 90° ±3°N/A (sans RGB)
Type d'obturateur RVBVolet roulantN/A (sans RGB)
Plage de travail0.3–8 m (réflectivité de 90 %) ; 0.3–3 m (réflectivité de 5 %)0.2–42 m (réflectivité de 90 %) ; 0.2–30 m (réflectivité de 10 %)
Exactitude≤ 3 cm≤ 4 cm
Consommation d'énergie≤4 W (moyenne)
Dimensions (L × l × H)80 mm × 37 mm × 25 mm106 mm × 69 mm × 43 mm
Poids 190 gEnviron. 410 g
Alimentation12 ~ 28V12V ~ 27V
Communication de donnéesEthernet
Contactez-nous pour des E/S personnalisées.
Ethernet
Classement du boîtierIP54IP67
Température de fonctionnement-20 ° C à 60 ° C-20 ° C à 75 ° C
Température de stockage-40 ° C à 85 ° C-40 ° C à 85 ° C
Programmation / SDKKit de développement logiciel (SDK) C/C++/ROSKit de développement logiciel (SDK) C/C++/ROS
Système d'exploitationWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Comparaison des technologies

dToF vs. iToF

WechatIMG1247

Principe dToF

La technologie dToF (Direct Time of Flight) mesure directement le temps de vol (ToF) des impulsions lumineuses pour calculer la distance. Elle émet des impulsions lumineuses ultracourtes (généralement de l'ordre de la nanoseconde) et enregistre l'intervalle de temps (Δt) entre l'émission de l'impulsion et sa réflexion par l'objet cible. La distance est calculée à l'aide de la formule : Distance = (Vitesse de la lumière × Δt) / 2 (la division par 2 tient compte du trajet aller-retour de l'impulsion lumineuse : émission → cible → récepteur). Cette mesure directe du temps permet une grande précision, notamment pour les applications à longue portée.
WechatIMG1248

Principe iToF

La technologie iToF (temps de vol indirect) calcule la distance en mesurant le déphasage (Δφ) d'une lumière modulée en continu (par exemple, des ondes sinusoïdales ou carrées). Le capteur émet une lumière à une fréquence de modulation (f) et une longueur d'onde (λ = c/f, où c est la vitesse de la lumière) connues. Lors de la réflexion, la différence de phase entre les signaux émis et reçus est détectée. La distance est calculée selon la formule : Distance = (Δφ × λ) / (4π) (Δφ étant le déphasage en radians, et la division par 4π tenant compte de la distance aller-retour et du cycle de phase de 360°). Cette méthode indirecte est efficace pour les courtes et moyennes distances, offrant un bon compromis entre résolution et consommation d'énergie.

Points forts de la série S

Noyau de télémétrie de précision sub-nanoseconde

Performances sur toutes les surfaces et en toutes lumières

Émission laser stable et à haut rendement

Synchronisation multi-caméras

Fondation pour la perception avancée

Capacités des systèmes intelligents

Répondre à vos besoins concrets grâce à une sécurité configurable et une perception personnalisée

Évitement d'obstacles intégré et configurable

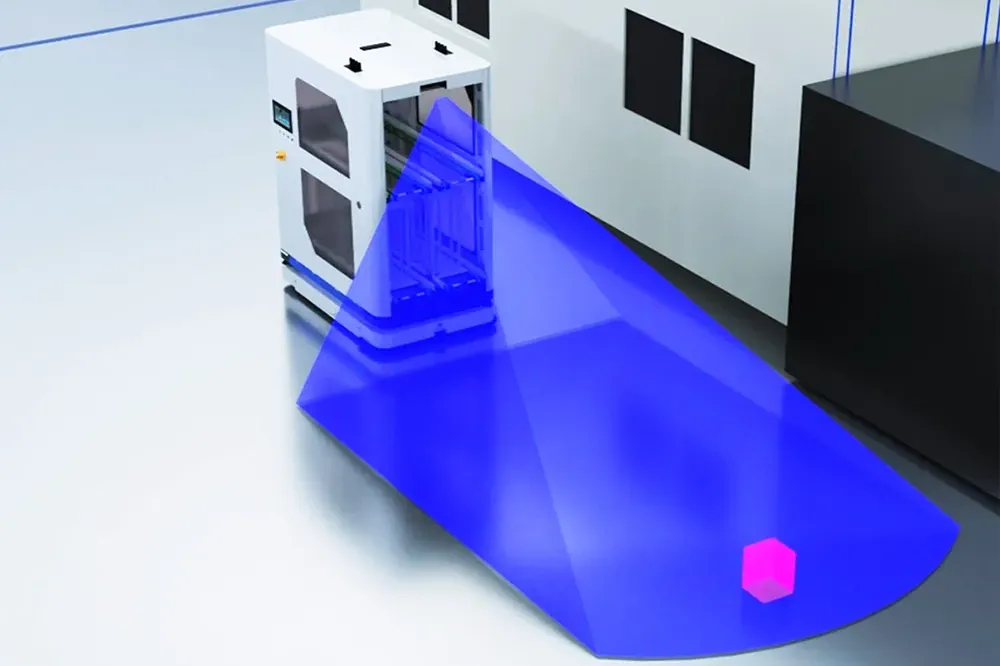
La série S est équipée d'un algorithme d'évitement d'obstacles en temps réel, prêt à être déployé immédiatement.
Le système fournit jusqu'à 20 zones d'évitement prédéfiniesLes utilisateurs peuvent basculer dynamiquement entre ces zones via une API à mesure que le robot mobile autonome (AMR) se déplace, ce qui permet d'appliquer des politiques de sécurité contextuelles dans différentes zones d'opération.

Capacités des systèmes intelligents

Répondre à vos besoins concrets grâce à une sécurité configurable et une perception personnalisée

Fonctionnalités avancées prêtes à l'emploi

Au-delà de l'évitement des cibles principales, le système prend également en charge une perception sophistiquée pour faire face à des scénarios opérationnels complexes :

Services de développement sur mesure

Besoin d'une solution pour des objets spécifiques ou des flux de travail uniques ? Notre équipe propose des services complets de développement d'algorithmes personnalisés pour accélérer votre projet. Nous pouvons concevoir des modules de perception sur mesure, adaptés à vos besoins précis, notamment :

COMMENCEZ À DÉVELOPPER AVEC MRDVS LxCamera SDK

Le kit de développement logiciel (SDK) LxCamera offre des outils complets de développement, incluant des modules C/C++, des liaisons Python et la prise en charge de ROS 1/ROS 2. Compatible avec les systèmes Windows, Linux et ARM-Linux, il propose des API conviviales, des exemples de programmes et des binaires pour l'interface graphique (compatibles avec Windows et Ubuntu), disponibles en téléchargement sur le canal GitHub de MRDVS, accompagnés de manuels d'utilisation détaillés.

Solution prête à l'emploi

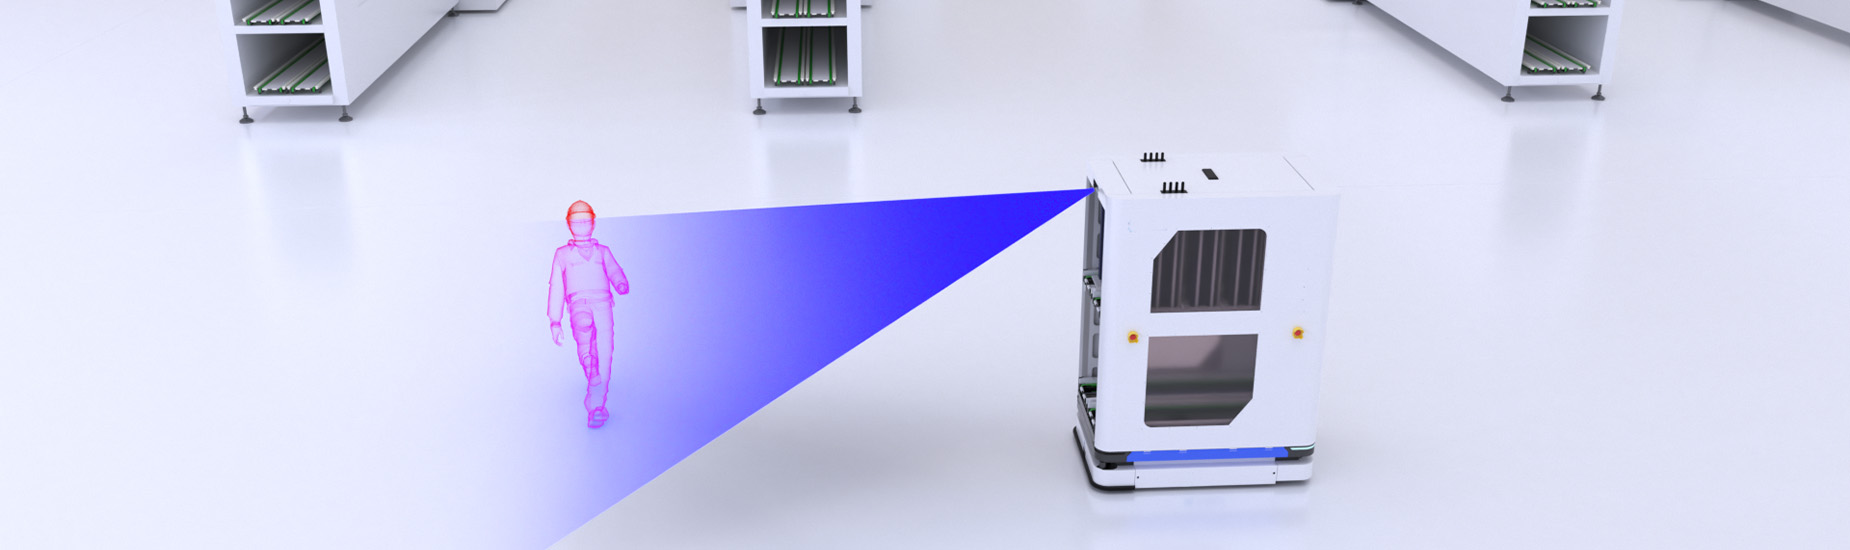
Évitement d'obstacles 3D

MRDVS améliore la navigation du robot avec une évitement avancé des obstacles à l'aide de la caméra ToF RGB-D série S.

Mesure du volume 3D

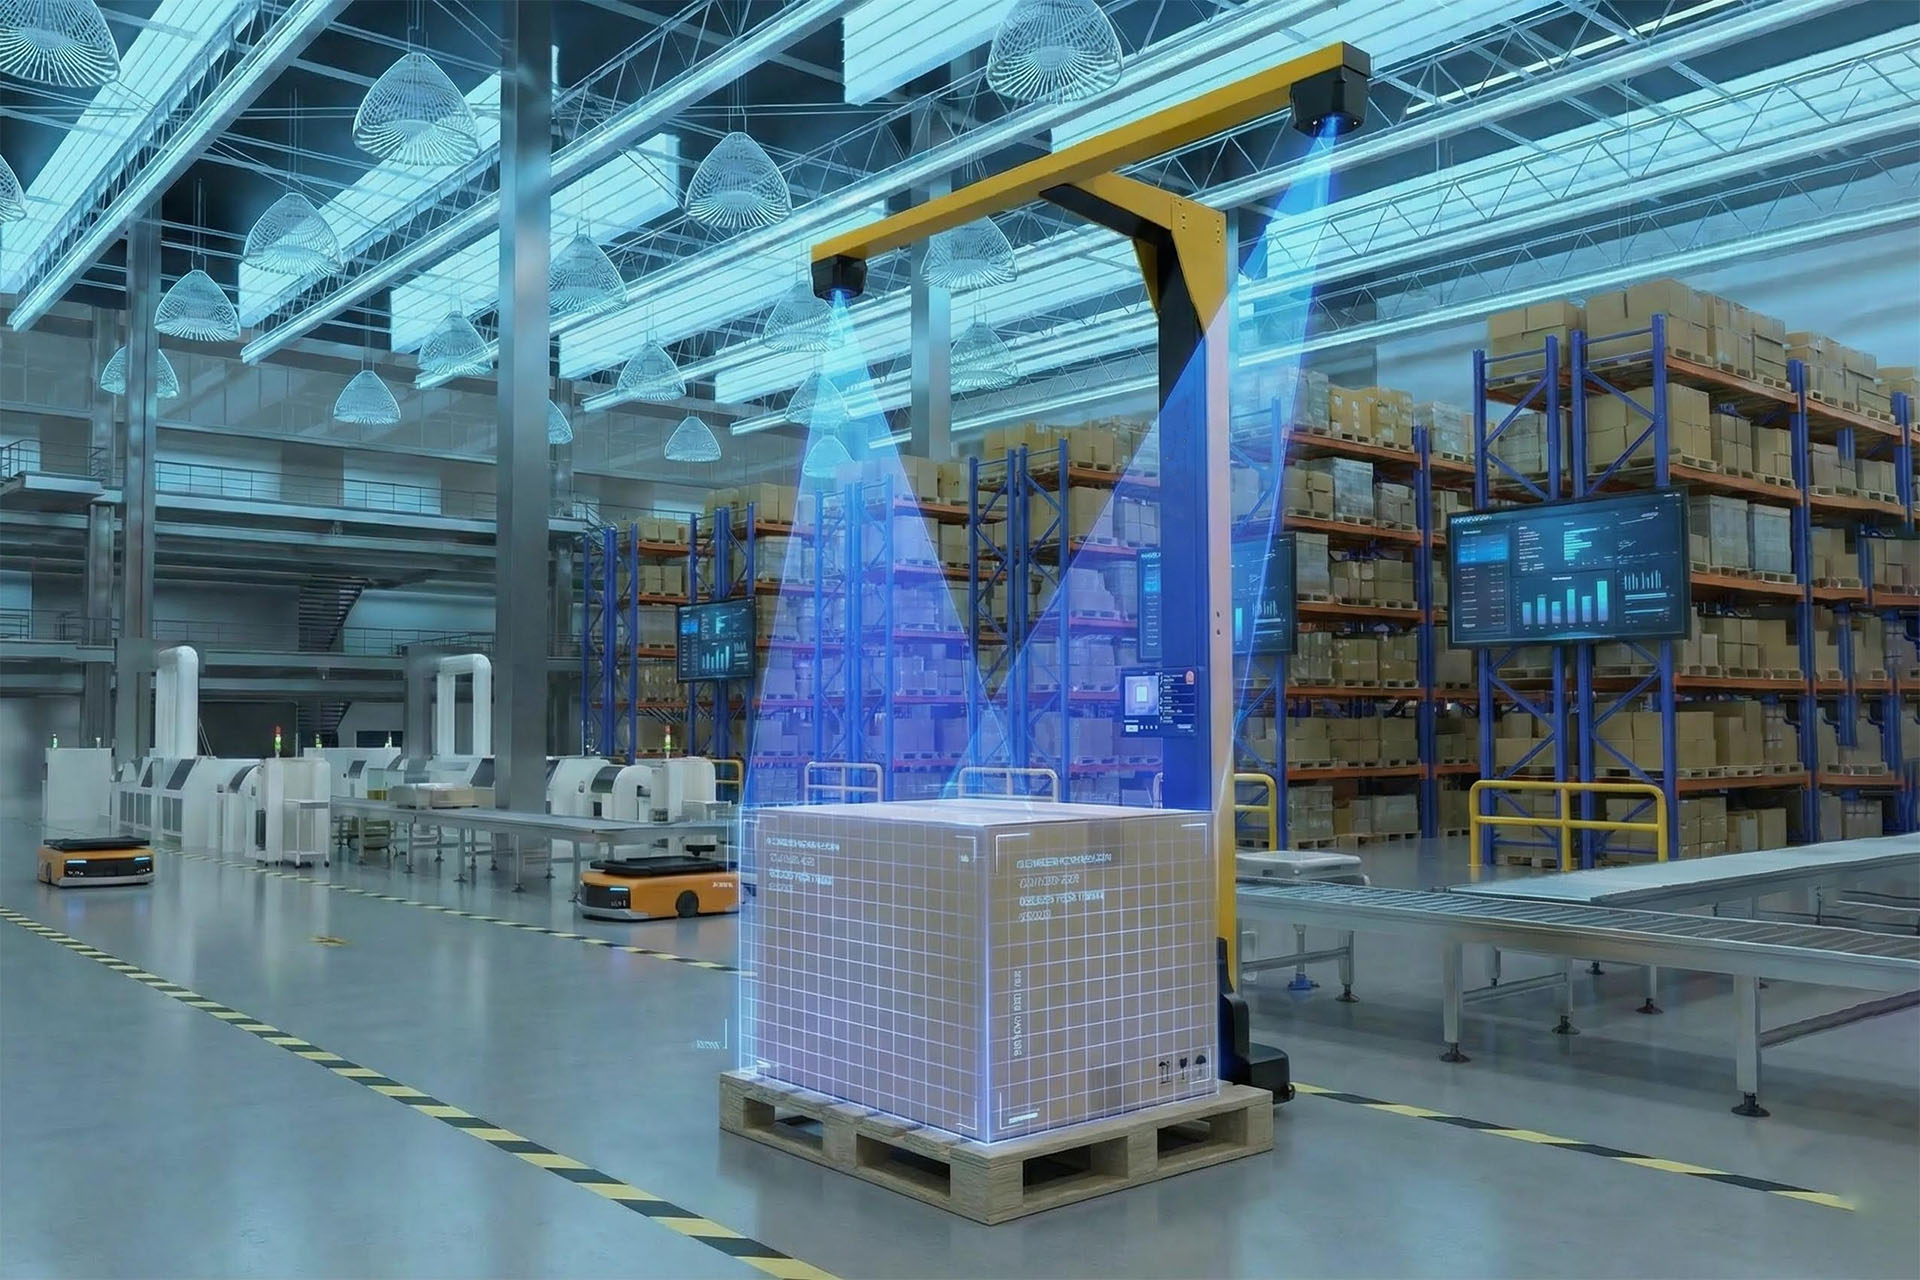
Des caméras de profondeur 3D et des algorithmes avancés capturent les objets pour calculer leurs volumes exacts, offrant ainsi une précision rapide, économique et adaptée à la logistique.

En savoir plus sur la série S

Tous les modèles de la série S

S10

Le S10 dispose d'une résolution de profondeur de 240 × 160, capturant les informations de profondeur et de texture en temps réel pour fournir une perception stable à longue distance pour les véhicules sans pilote à basse vitesse, les chariots élévateurs sans pilote, les drones, les tondeuses à gazon et autres appareils. 

Le S10 Ultra Lite est un LiDAR dToF à semi-conducteurs compact destiné à la perception robotique en intérieur et en extérieur. Il fournit des cartes de profondeur, des nuages ​​de points 3D et des données d'amplitude infrarouge sur une portée de 0.2 à 42 m avec une réflectivité de 90 %, pour les tondeuses à gazon, les robots quadrupèdes et les drones multirotors.

Restez connectés !

Laissez-nous un message

Nous sommes là pour vous aider ! Utilisez le formulaire ci-dessous pour nous laisser un message ou nous poser vos questions. Notre équipe vous répondra dans les plus brefs délais.

* Champs requis
En soumettant ce formulaire, vous acceptez que Mrdvs Technology vous contacte par courriel ou par téléphone à des fins marketing. Les sites web et communications de MRDVS sont soumis aux Conditions d'utilisation. 
Logo MRDVS

Recevez les dernières nouvelles de MRDVS, les mises à jour de produits, les événements et plus encore.