


Capteurs de fusion LiDAR-Vision série S pour la perception des robots autonomes

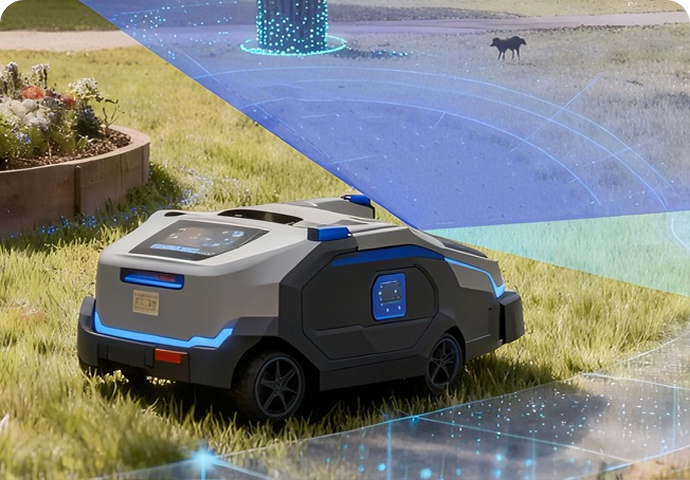
La série S combine la détection de profondeur LiDAR et la vision RGB pour fournir une perception environnementale 3D en temps réel pour les AMR, les robots quadrupèdes, les robots de service et les véhicules autonomes.

Icône MIPI

Interface MIPI disponible

Champ de vision 120° × 80°

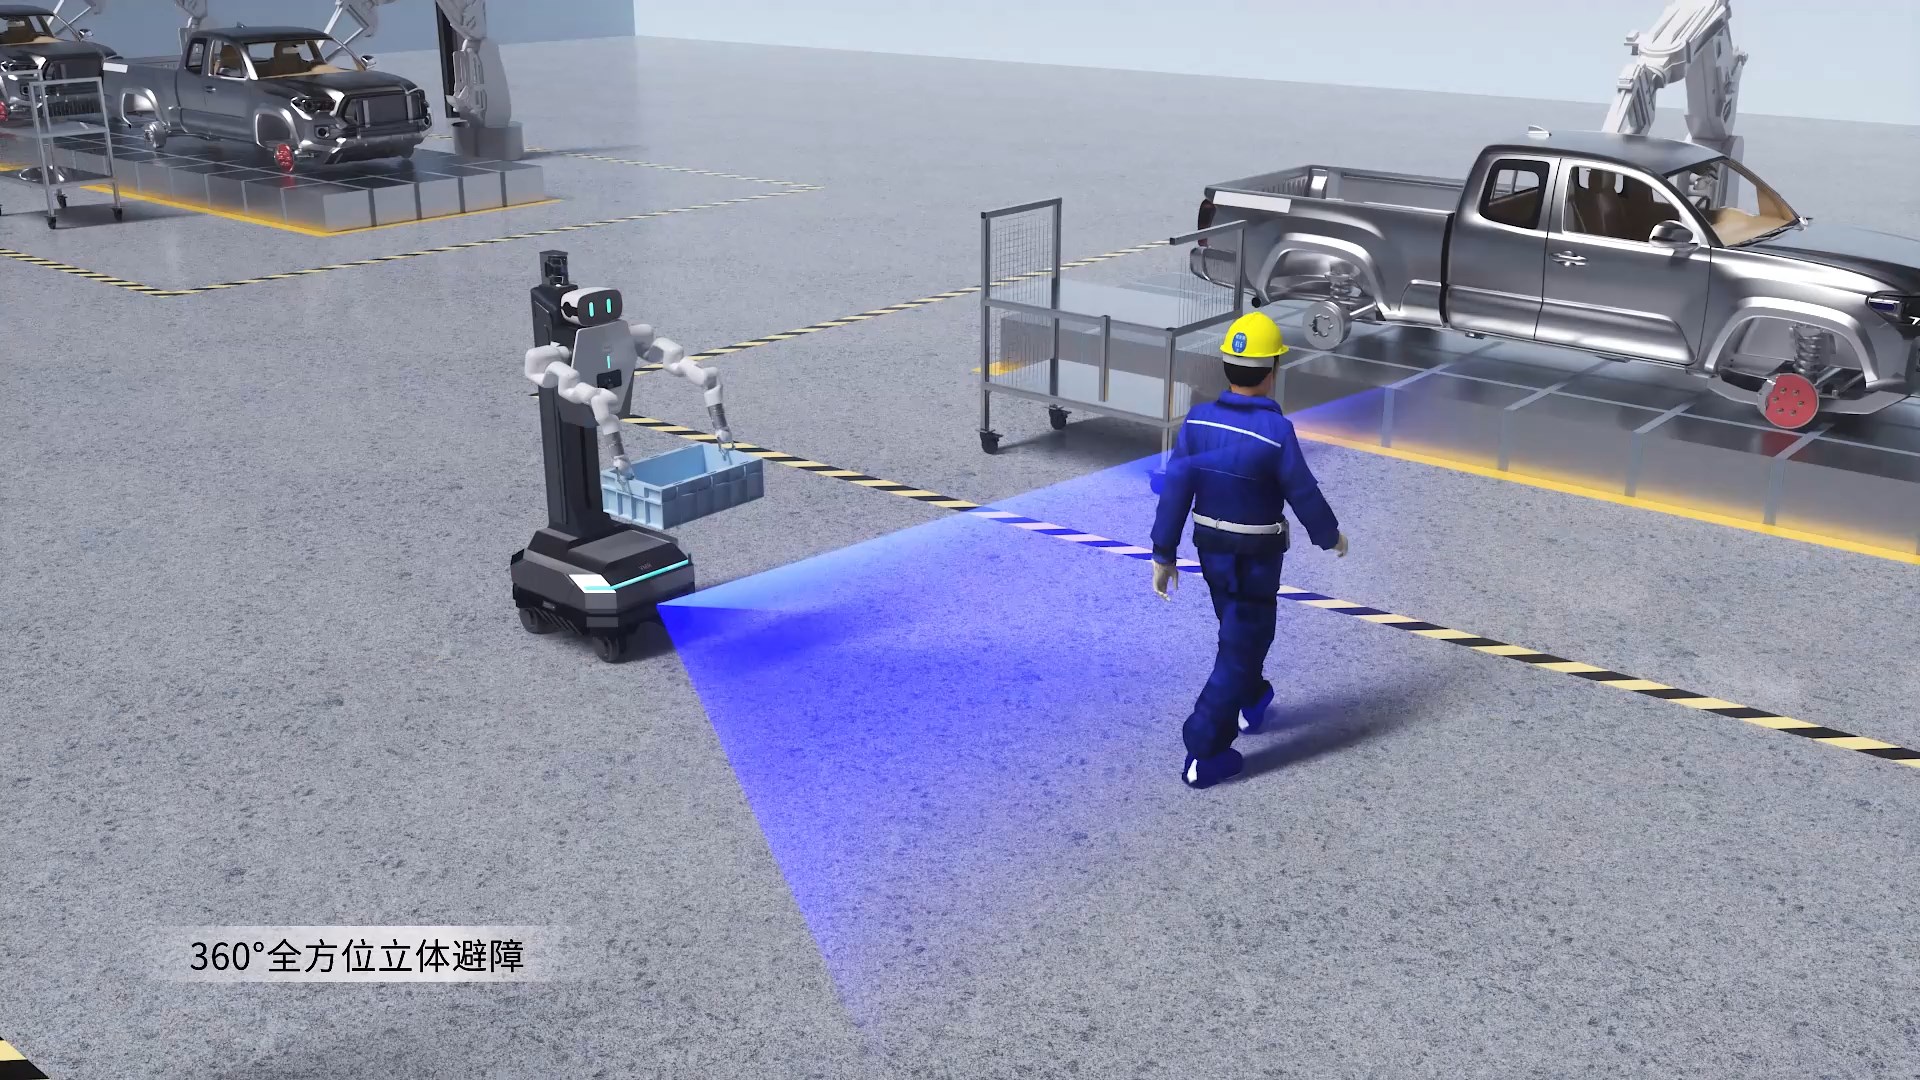
Évitement d'obstacles

Ethernet

Comprendre la série S en une minute

Qu'est-ce que le capteur LiDAR-Vision de la série S ?

La série S est un capteur de perception 3D qui intègre la télémétrie LiDAR et l'imagerie RGB pour fournir des informations de profondeur précises, des nuages ​​de points et des données visuelles pour les robots autonomes.

Quels problèmes résout-il ?

Détecte les obstacles discrets, suspendus, irréguliers et tridimensionnels qui pourraient échapper aux capteurs de balayage planaires classiques.

Plateformes robotiques compatibles

La série S est compatible avec de multiples plateformes robotiques, notamment les AMR, les robots quadrupèdes, les robots de service et les véhicules autonomes.

Données disponibles

Fournit des cartes de profondeur, des nuages ​​de points, des images RVB ou des données relatives aux obstacles, selon le modèle.

Quels robots sont compatibles avec la série S ?

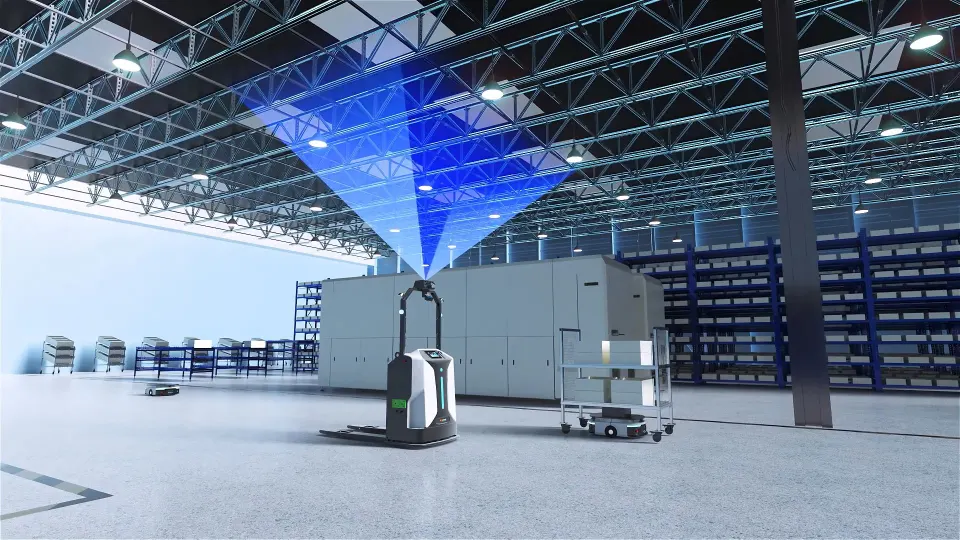
armes et AGV

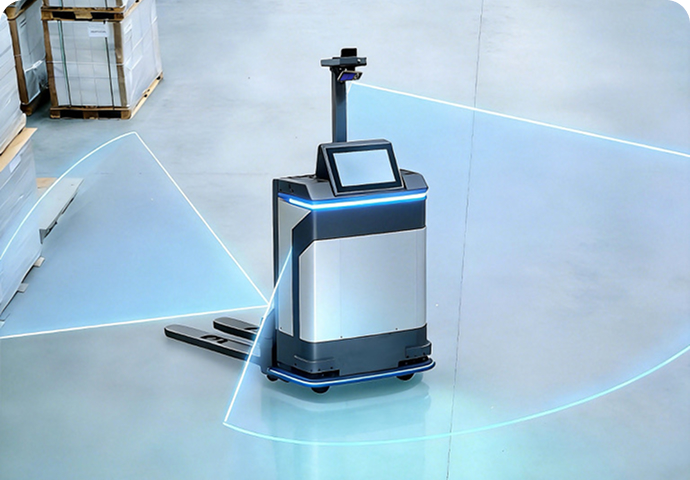
AMR et AGV

Monté à l'avant, à l'arrière ou sur les côtés

·Montés à l'avant, à l'arrière et sur les côtés du robot.

Modèles recommandés : S10, S10 Pro

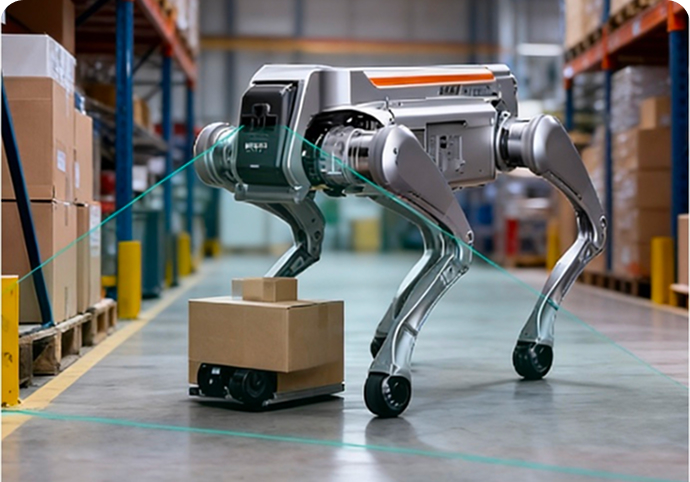
Robots quadrupèdes

Robots quadrupèdes

•Détecte les obstacles à proximité et analyse l'environnement devant lui.

•Analyse le terrain et les environs complexes.

Modèles recommandés : S10 Ultra Lite

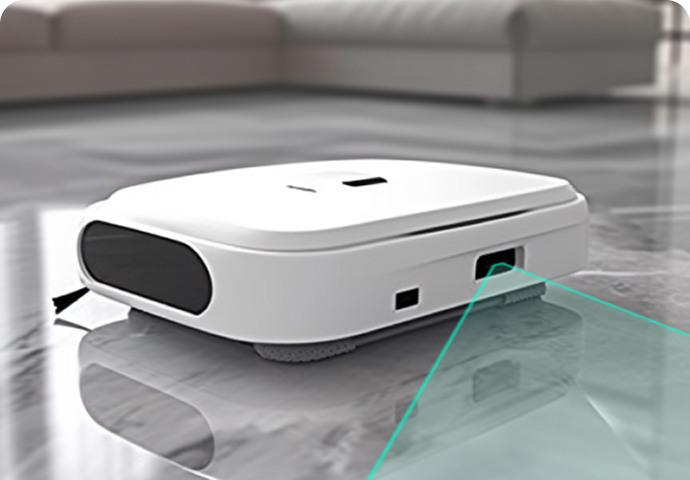
Robots de service

Robots de service

•Perçoit l’agencement spatial des pièces meublées et des couloirs.

• Évite les obstacles et assure la sécurité des personnes.

Modèles recommandés : S11

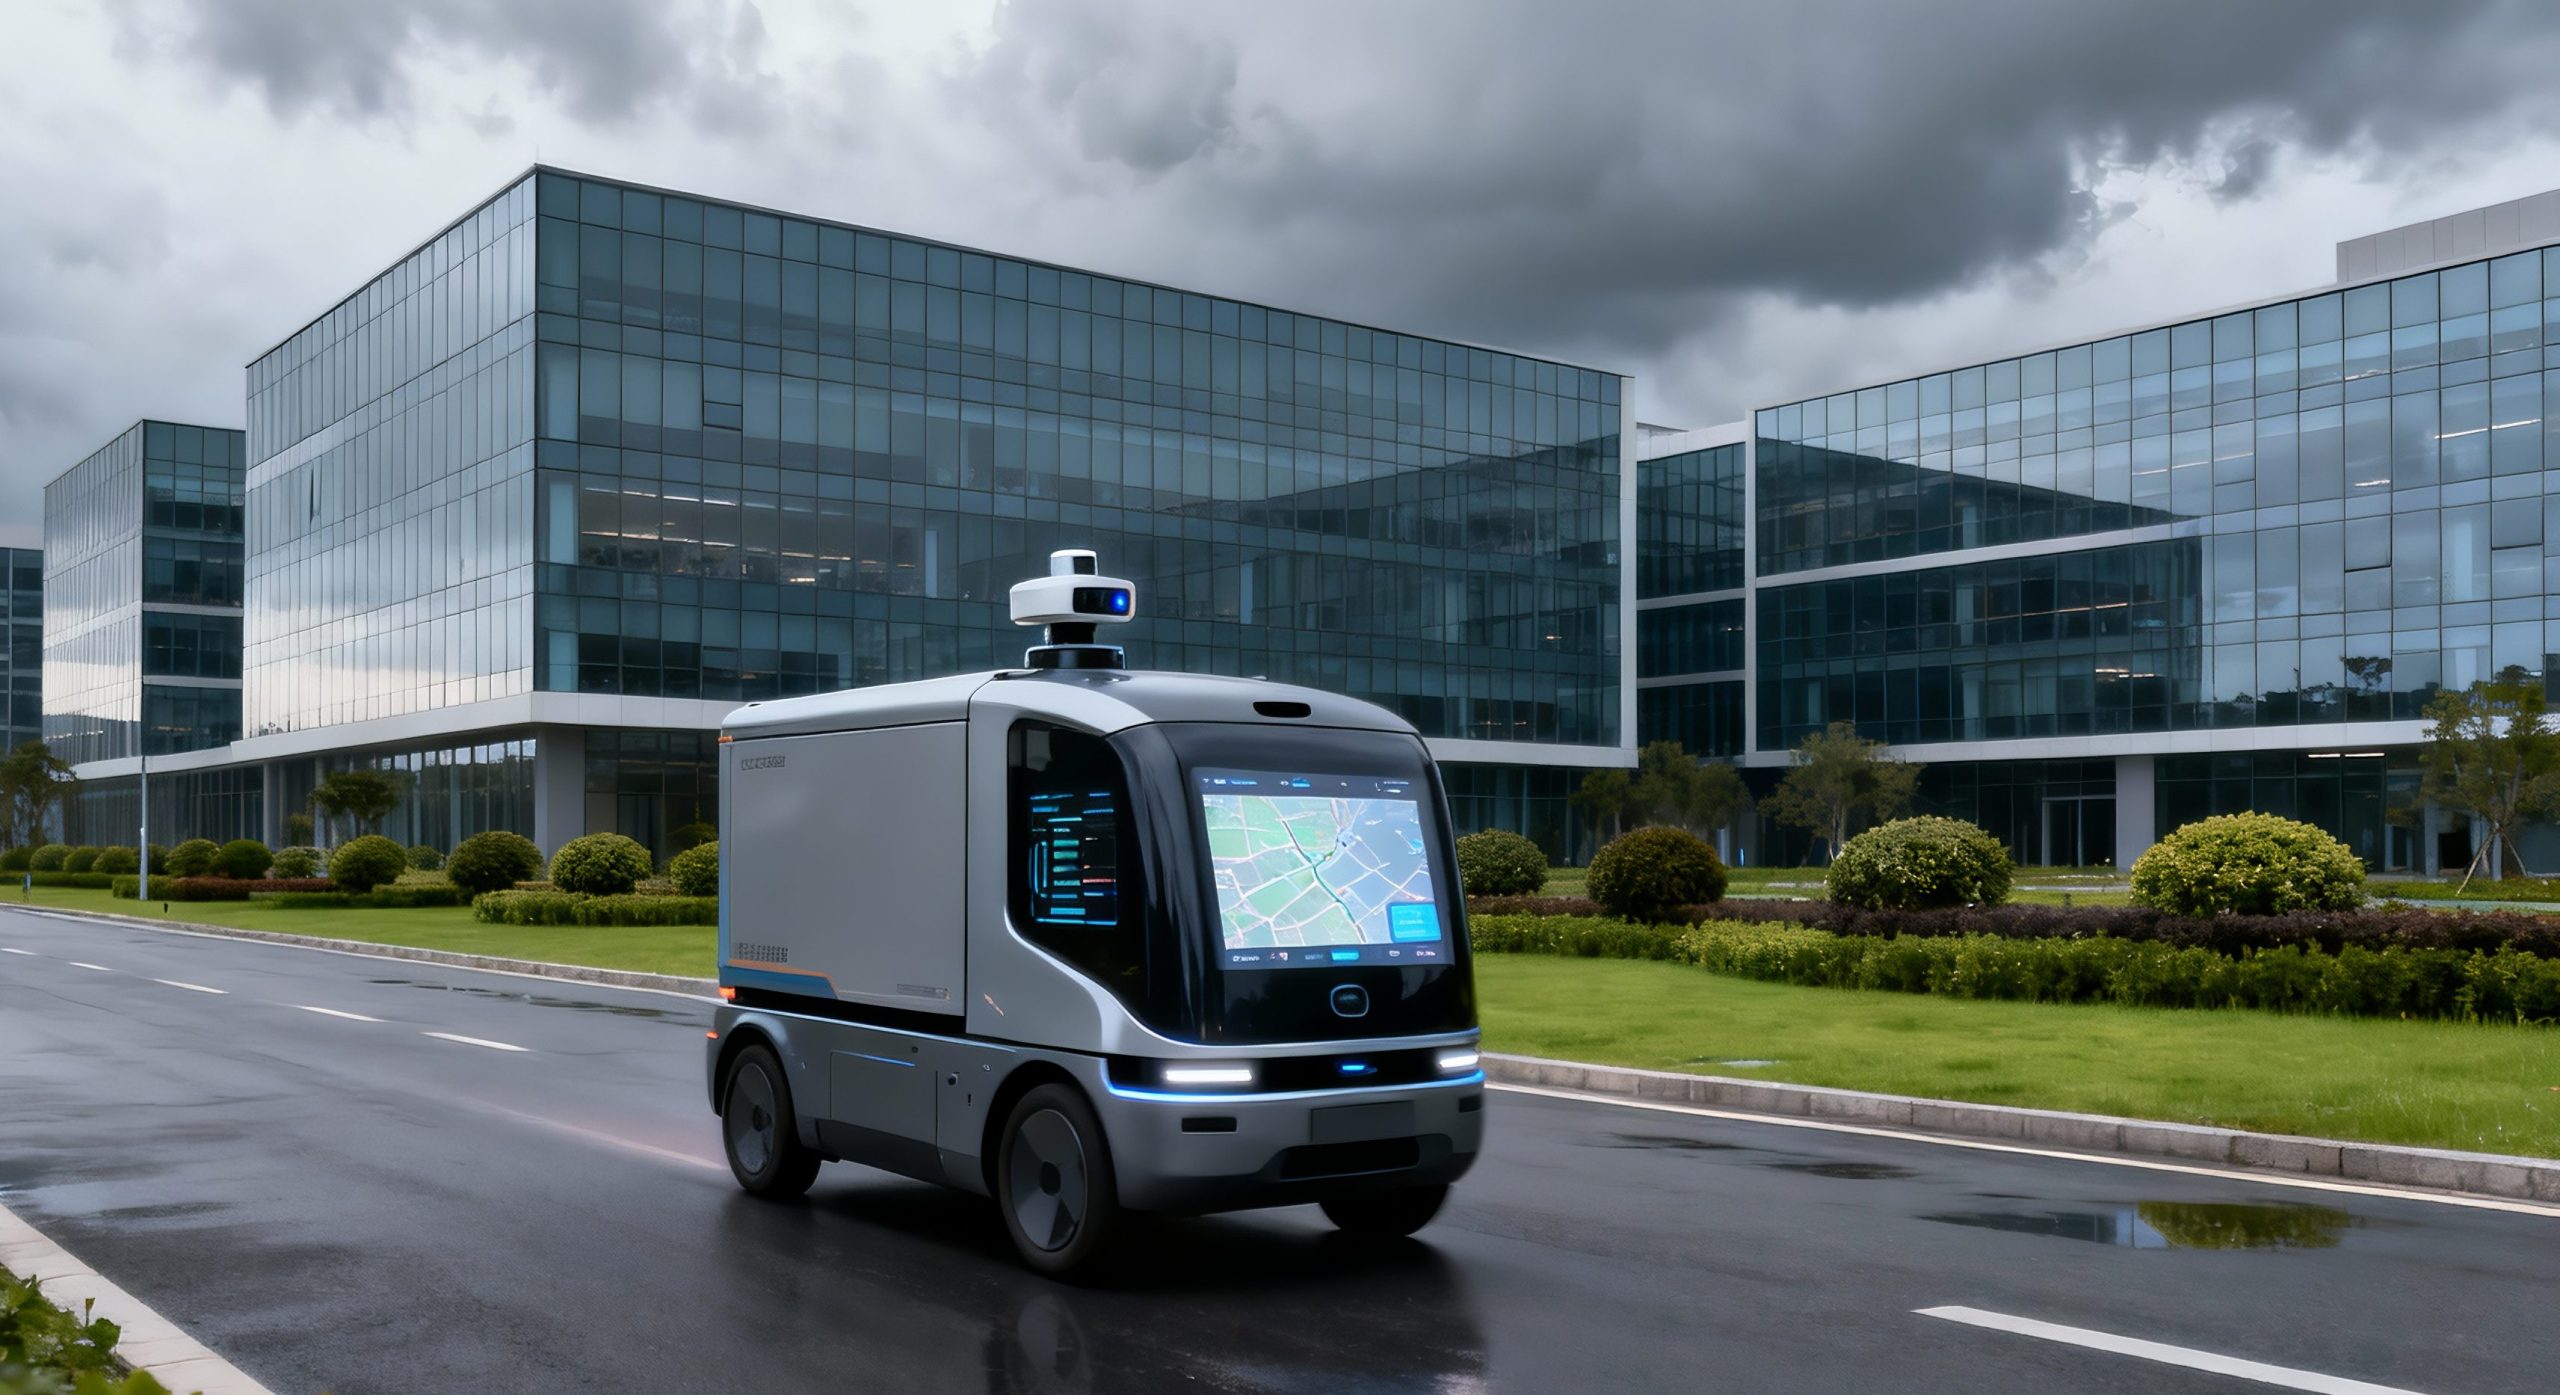
Machines autonomes extérieures à basse vitesse

Machines autonomes extérieures à basse vitesse

• Robotique autonome à basse vitesse (livraison/inspection/nettoyage).

·Évalué selon l'indice de protection, la luminosité et la température.

Modèles recommandés : S10 Pro

Comparaison et sélection des modèles de la série S

ModèlePositionnement du produitPlage de travailFOVSortie de donnéesIndice IPApplications recommandées
S10Évitement dynamique à longue portée0.05–8 m (réflectivité de 90 %)

0.05–5 m (réflectivité de 10 %)
Champ de vision en profondeur : 120° × 80°

Champ de vision RVB : 120° × 90°
Cartes de profondeur, RGB et d'intensité IRIP54Robots mobiles autonomes (AMR/AGV), chariots élévateurs autonomes, véhicules extérieurs à basse vitesse, robots d'entreposage et de logistique
S10 Ultra LitePerception à longue portée0.2–42 m (réflectivité de 90 %)

0.2–30 m (réflectivité de 10 %)
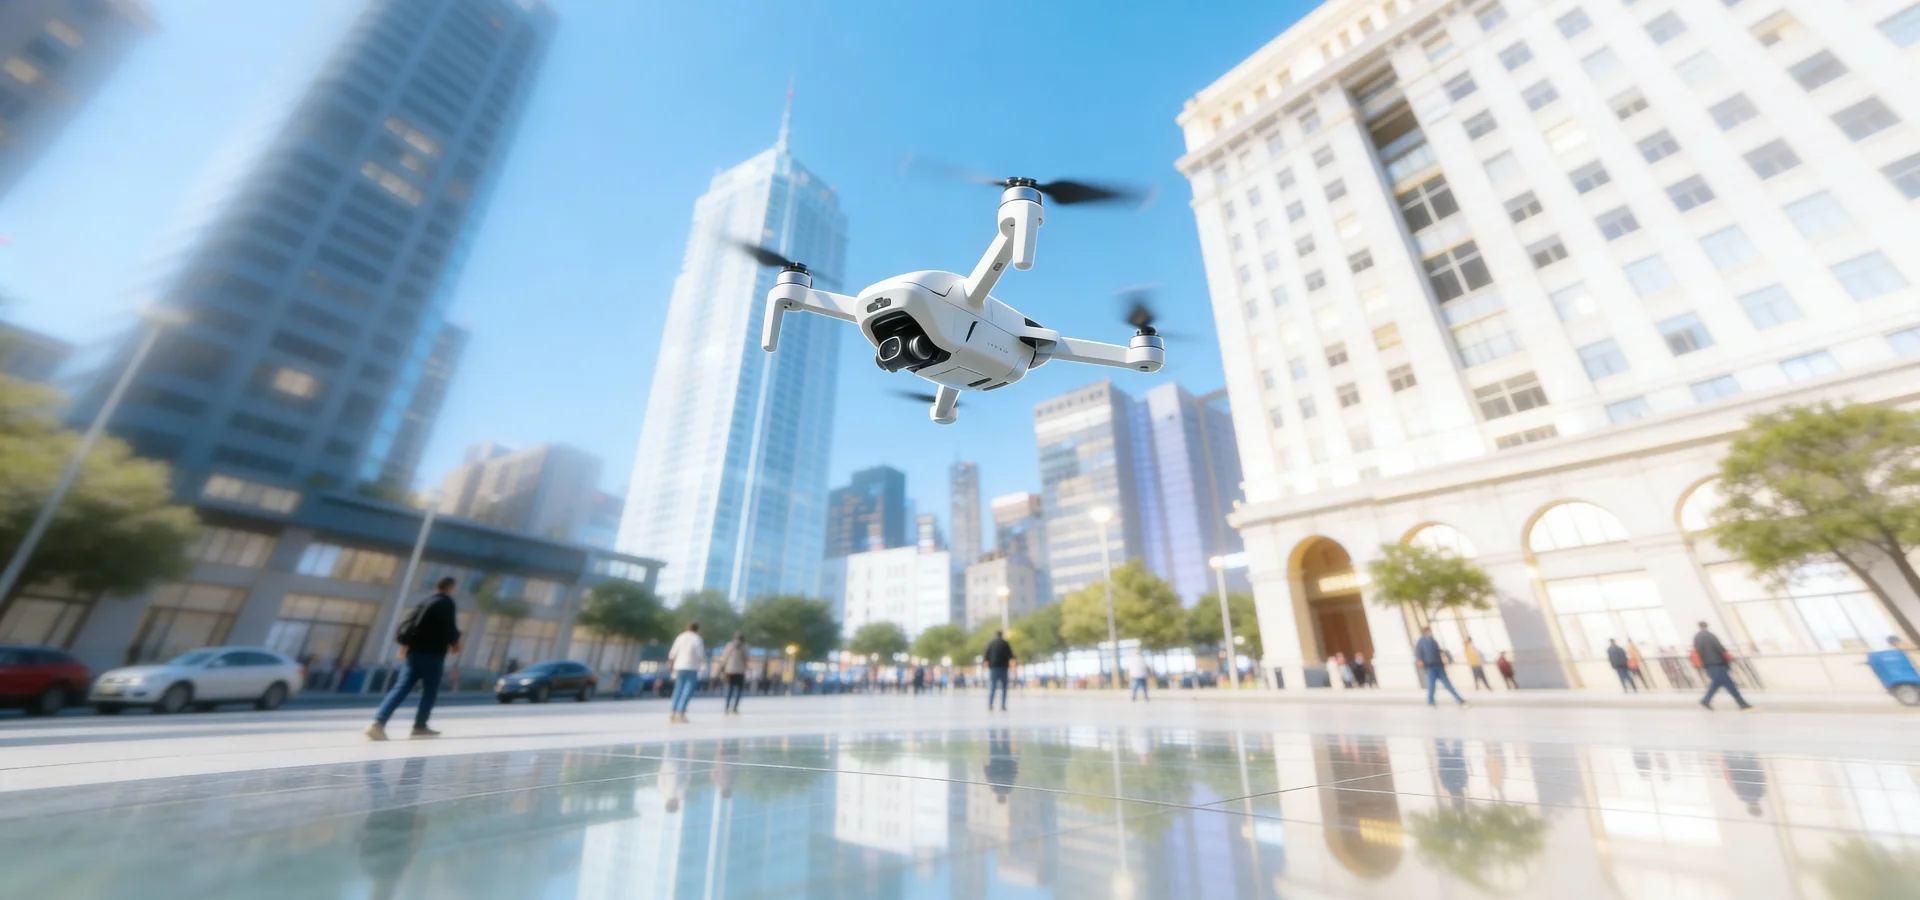
Champ de vision en profondeur : 120° × 80° ± 3°Nuages ​​de points/de profondeur et cartes d'intensité infrarougeIP67Robots quadrupèdes, tondeuses robotisées, drones multirotors, robots mobiles d'extérieur
S11Évitement à courte portée, détection spatiale et modélisation 3D0.1–5 m (champ de vision de 118°)

0.1–3 m (champ de vision de 140°)
(Réflectivité : 10 %–90 %)
Champ de vision en profondeur : 136° × 56°

Champ de vision RVB : 120°×110°±3°
Nuages ​​de profondeur/points, cartes RGB et d'intensité IRIP54Robots de nettoyage, AMR/AGV, robots de service, robots domestiques

Spécifications clés et conditions de fonctionnement

SpécificationsS10S10 Ultra-LiteS11
Technologie de profondeurdToFdToFdToF
Plage de fonctionnement0.05–8 m à 90 % de réflectivité ; 0.05–5 m à 10 %0.2–42 m à 90 % de réflectivité ; 0.2–30 m à 10 %0.1–5 m en extérieur @ réflectivité de 10 % à 90 %
Distance de détection minimale0.05 m0.2 m0.1 m
Résolution de profondeur240 × 160240 × 160240 × 96
Résolution RVB1920 × 1080-1280 × 1080
Fréquence d'imagesProfondeur/RVB : Max. 20 images/s ; Typique 15 images/sProfondeur : Max. 10 images/s, Typique 10 images/s ; RGB : Max. 20 images/s, Typique 10 images/sProfondeur/RVB : Max. 20 images/s ; Typique 10 images/s
Champ de visionProfondeur : 120° × 80° ;
RGB : 120° × 90°
Profondeur : 120° × 80° ±3° ; RVB : 120° × 110° ±3°Profondeur : 136° × 56° ; RVB : 120° × 110° ±3°
Précision de la profondeur≤ 3 cm≤ 4 cm1 cm
Plage de lumière ambianteJusqu'à 100 kLux0–100 kLuxJusqu'à 100 kLux
Interface de communicationEthernet ; E/S personnalisées en optionEthernetEthernet / USB / MIPI
Tension d'entrée12–28 V CC12–27 V CCEthernet : 12–28 V CC ; USB : 5 V ;
Consommation d'énergie≤4 W en moyenne<4 W en moyenne ; 13 W en crête
Dimensions80 × 37 x 25 mm106 × 69 x 43 mm90 × 25 x 25 mm
Poids190 gEnviron. 440 gEnviron 130 g (Ethernet) / 90 g (USB)
Température de fonctionnement−20°C à 60°C−20°C à 75°C−20°C à 60°C
Température de stockage−40°C à 85°C−40°C à 85°C−40°C à 70°C
Indice de protectionIP54IP67IP54
Systèmes d'exploitation pris en chargeWindows 7/8/10/11 ; Linux ; Arm Linux/ROSWindows 7/8/10/11 ; Linux ; Arm Linux/ROSWindows 7 ou version ultérieure ; Linux ; Arm Linux/ROS
Prise en charge du SDKKit de développement logiciel (SDK) C/C++/ROSKit de développement logiciel (SDK) C/C++/ROSKit de développement logiciel (SDK) C/C++/ROS

FAQ techniques sur la série S

Quelle technologie de détection de profondeur utilisent les S10, S10 Ultra Lite et S11 ?

Les trois modèles utilisent la technologie de détection de profondeur dToF. La caméra mesure le temps nécessaire à un signal laser pour atteindre un objet et revenir au capteur, puis calcule la distance entre l'objet et la caméra afin de générer des cartes de profondeur et des nuages ​​de points 3D.

Le S10 est conçu pour la perception à moyenne portée et l'évitement d'obstacles pour les robots mobiles. Le S10 Ultra Lite est destiné à la localisation, la navigation et la perception de l'environnement à longue portée, en intérieur comme en extérieur. Le S11 offre une distance de détection minimale plus courte et un champ de vision en profondeur plus large, ce qui le rend adapté à l'évitement d'obstacles à courte portée et à la perception spatiale à grande échelle.

Les modèles S10, S10 Ultra Lite et S11 (compatible RGB) peuvent générer des cartes de profondeur, des nuages ​​de points, des images RGB et des images d'amplitude infrarouge. Les robots peuvent exploiter ces données pour la détection d'obstacles, la navigation, la perception spatiale et la cartographie de l'environnement.

Les capacités de sortie peuvent varier en fonction de la configuration de l'interface ; il convient donc de confirmer les flux de données spécifiques avant l'intégration.

Les performances réelles de télémétrie en extérieur peuvent être affectées par l'intensité du rayonnement solaire, la réflectivité de la cible, l'angle d'incidence, la pluie, le brouillard, la poussière et l'état de la lentille optique. Il est recommandé de procéder à des essais en conditions réelles d'utilisation avant déploiement.

Le choix du modèle doit être basé sur la portée de détection, le champ de vision, l'interface de communication, le niveau de protection, la résolution en profondeur et l'environnement d'installation réel.

  • Pour l'évitement d'obstacles standard des robots mobiles, considérez le S10.
  • Pour une perception environnementale à longue portée, considérez le S10 Ultra Lite.
  • Pour une perception à courte portée et à large champ, considérez le S11.

Ressources techniques de la série S

Centre de téléchargement

新建 空白 画面 1611.webp

Études de cas

无人快递车.jpg

Notes d'application

新建 空白 画面 2026 01 04T105304.669.webp

Partenaires de l'écosystème

人形机器人.mp4 instantané 01.33.720.jpg

Restez connectés !

* Champs requis

En soumettant ce formulaire, vous consentez à être contacté(e) par MRDVS (filiale de Hangzhou Lanxin Robotics Co., Ltd.) par courriel ou par téléphone à des fins de marketing et de communication commerciale. Afin de communiquer avec votre organisation et de mener nos activités commerciales, nous collectons et utilisons les coordonnées que vous nous fournissez. Nous nous engageons à assurer la sécurité et la confidentialité de ces informations et à les conserver uniquement pendant la durée nécessaire à la réalisation des finalités indiquées.

En cliquant sur « Envoyer », vous reconnaissez avoir lu et compris la présente politique de confidentialité et consentez expressément à ce que Hangzhou Lanxin Robotics Co., Ltd. et MRDVS collectent et utilisent vos informations personnelles aux fins décrites dans le présent document.