
V2 Pro RTLS
Visualisez chaque palette, suivez chaque chariot élévateur.
Voir chaque palette
Suivi de chaque chariot élévateur
Fusion multi-capteurs
Propulsé par l'apprentissage profond
Fusion de capteurs
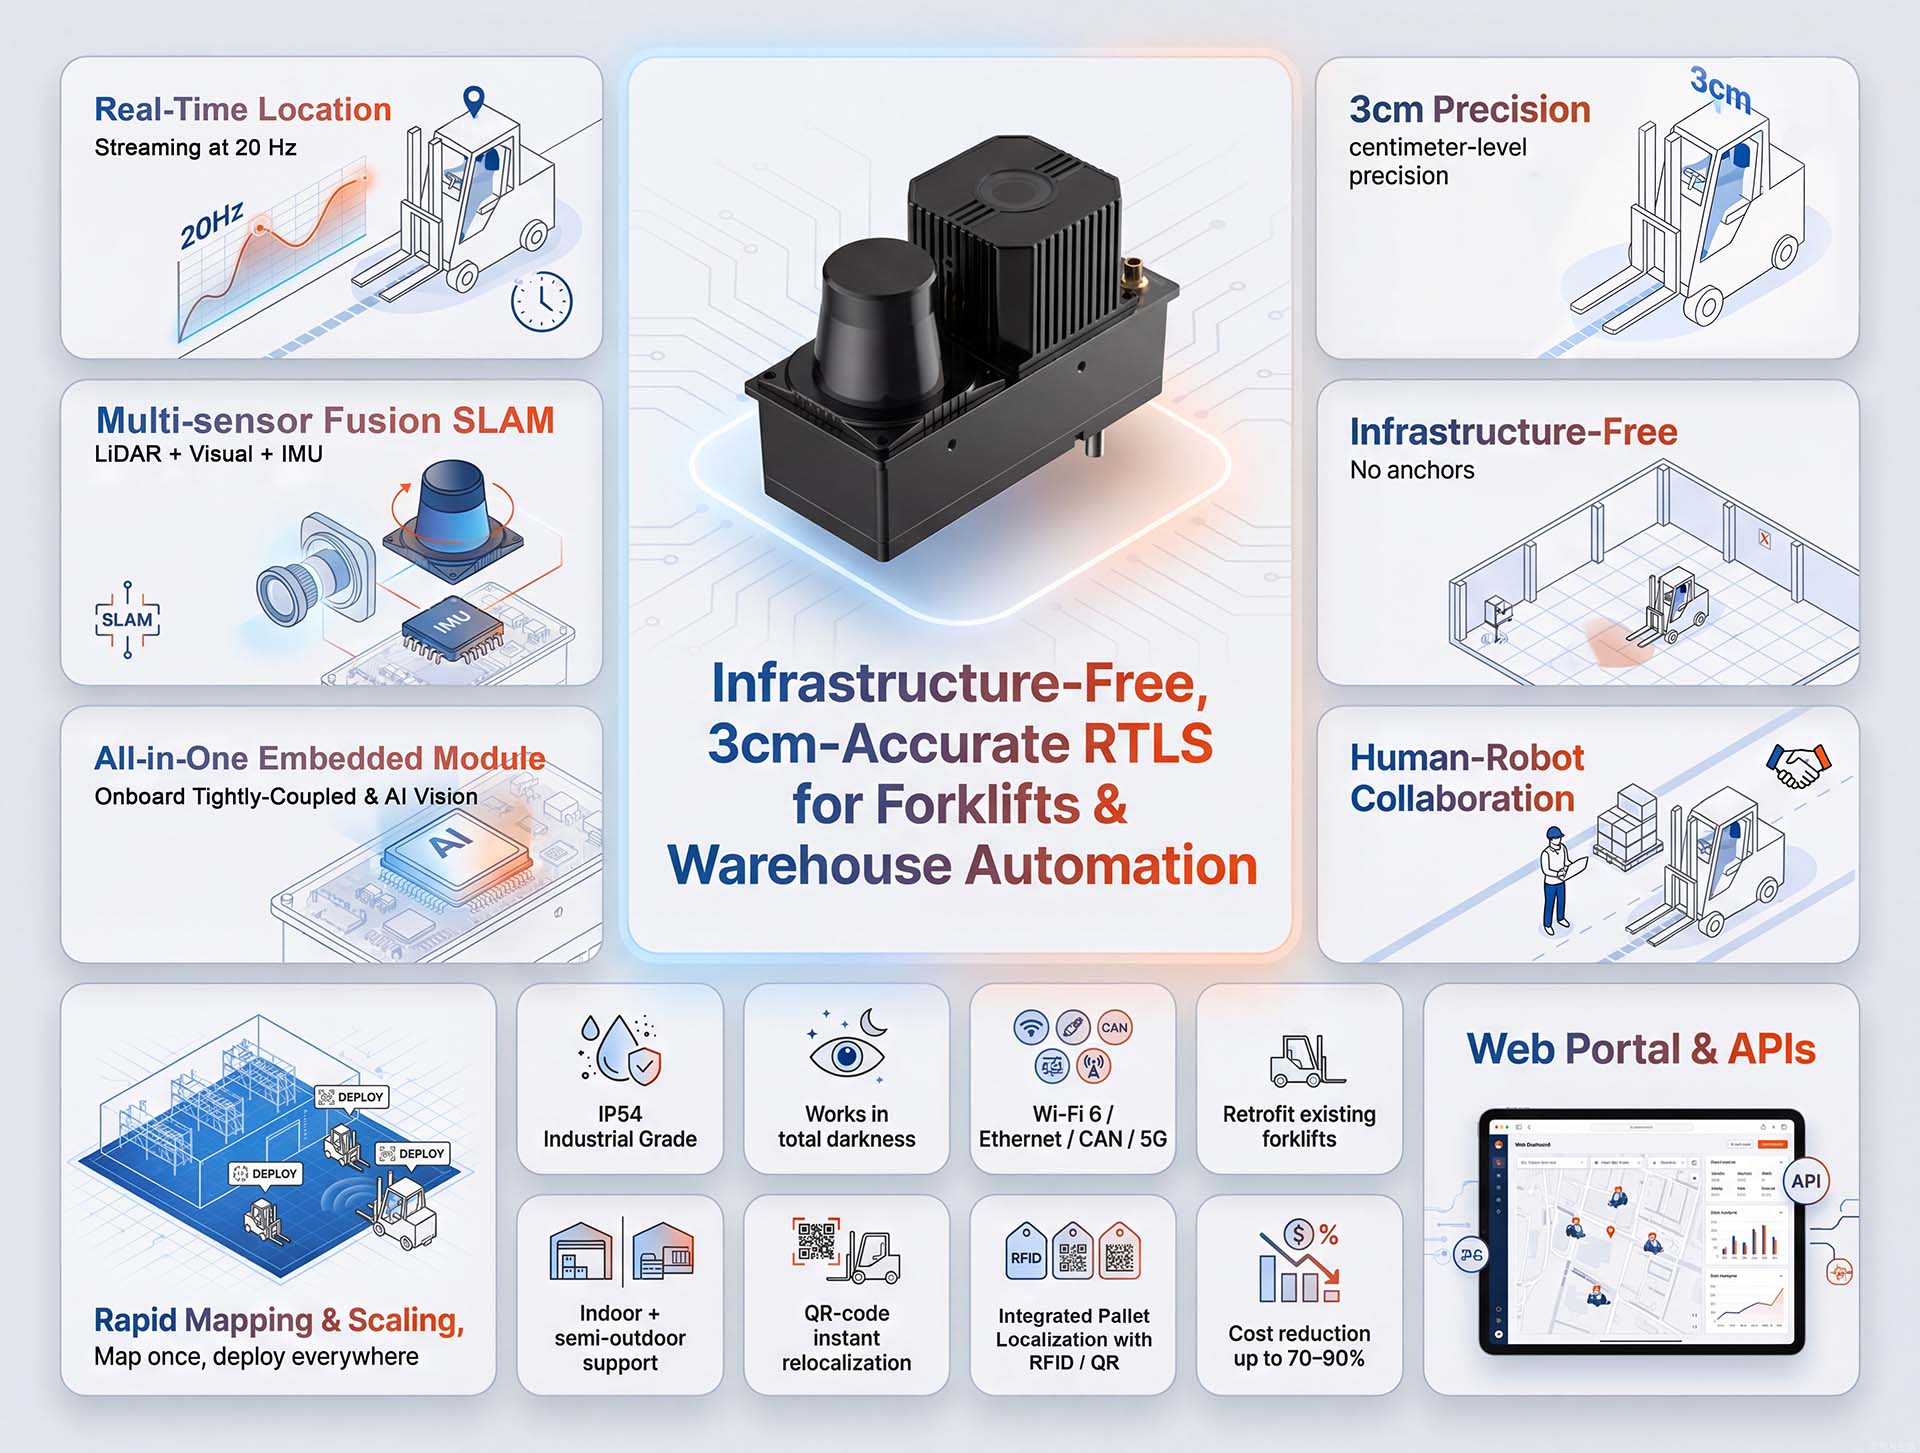
- Précision : ±3 cm
- Fréquence de rafraîchissement : 20 Hz
- Temps de relocalisation : <2 s
- Hauteur maximale sous plafond : 15 m
Application universelle pour l'ensemble de votre flotte
Le module de positionnement central
pour les AGV et les AMR
Le module de sensibilisation à la précision
pour véhicules utilitaires lourds manuels
- alertes de sécurité de proximité
- Suivi précis de la flotte
- Des données riches pour les jumeaux numériques
Le kit de rénovation idéal pour
Conversion manuelle en autonome
Robot de nettoyage
Cela ne se perd jamais
RTLS véritablement prêt à l'emploi
Aucune infrastructure requise
Économisez des mois d'installation et des millions de dollars de coûts.
Transformez vos chariots élévateurs existants en atouts intelligents sans modifier vos installations.
Prêt à l'emploi dès le premier jour
- Branchez et utilisez. Avec une configuration minimale requise, il est prêt à l'emploi dès sa sortie de la boîte.
- Une seule configuration suffit, et chaque chariot élévateur est prêt à l'emploi – sans infrastructure, sans temps d'arrêt.
Réduisez les coûts de 90 %
- Pas de points d'ancrage. Pas de balises. Pas d'infrastructures à six chiffres.
- Les systèmes traditionnels s'adaptent à la taille de l'entrepôt. Nous, nous nous adaptons à la taille du parc de véhicules. Pour les entrepôts de grande envergure, cela change tout.
Adaptable à tout environnement
- Des allées étroites aux agencements de stockage dynamiques et aux rayonnages de grande hauteur, il offre une précision fiable de ±3 cm.
- Pour passer d'un bâtiment à l'autre ou d'une zone à l'autre, il suffit de scanner un code QR au point d'entrée, et le système se relocalise instantanément.
Aucune dérive. Aucune dépendance à l'odométrie.
- Fusion-SLAM™ effectue une localisation absolue par rapport à une carte fixe, éliminant totalement la dérive cumulative.
- Aucun codeur de roue requis - positionnement stable et précis au centimètre près sur tout véhicule, quelle que soit la distance ou la durée.
Éprouvé sur le terrain, prêt pour la flotte
- S'appuyant sur l'apprentissage profond et éprouvé sur des centaines de sites réels, de la fabrication à la logistique, Fusion-SLAM™ assure un positionnement fiable.
- Éprouvée sur des milliers de robots mobiles autonomes, désormais conçue pour l'ensemble de votre flotte : chariots élévateurs, AGV et bien plus encore.
Positionnement en extérieur et en environnement mixte
Espaces intérieurs uniquement
Pour les flux de travail où les marchandises sont manipulées en intérieur et où les véhicules ne circulent qu'entre bâtiments, la solution standard pour l'intérieur est parfaitement suffisante. Il suffit de scanner un code QR à l'entrée du bâtiment : le système se relocalise instantanément. Aucun suivi extérieur n'est nécessaire.
Zones semi-structurées
Quais de chargement, quais couverts, cours avec structures à proximité, allées piétonnes couvertes.
- Intégration LiDAR 2D + IMU – offre des performances fiables en utilisant les caractéristiques structurelles existantes
Espaces ouverts
- Intégrer GPS externe or RTK – assure une précision étendue là où les caractéristiques naturelles sont limitées
Environnements intermédiaires
- Pour une expérience encore plus raffinée, un surclassement possible avec le LiDAR 3D à 360° avec notre Module V2H
capture des caractéristiques spatiales plus riches pour une robustesse accrue
Architecture de fusion de capteurs
Conçu pour la fiabilité
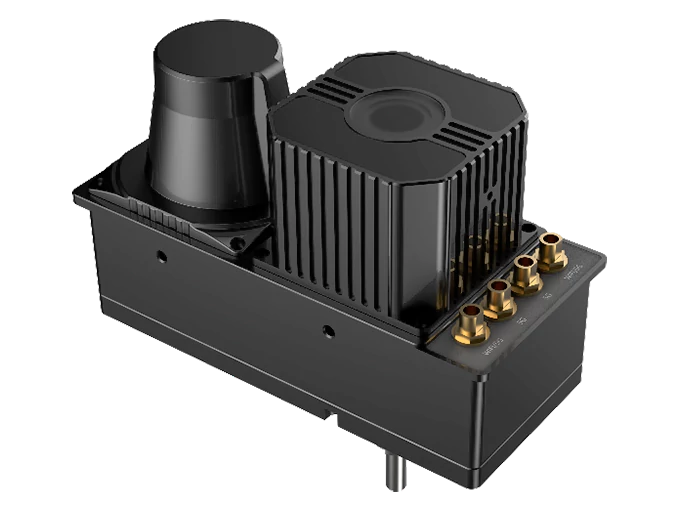
V2 Pro combine LiDAR 2D, vision et IMU données dans un système conçu à cet effet
assurer une localisation stable et de haute précision dans des environnements réels.
Intégration à trois capteurs
- LiDAR 2D: Effectue une cartographie planaire précise et une détection d'obstacles.
- Capteur de vision: Monté face au plafond pour mettre en valeur les caractéristiques structurelles distinctives, assurant un fonctionnement stable dans les environnements dynamiques.
- IMU: Fournit des données de mouvement à haute fréquence pour réduire la latence.
Informatique embarquée en périphérie
- Tous les algorithmes de localisation, y compris SLAM, s'exécutent directement sur le module ; aucun ordinateur externe n'est requis.
- Le système de calcul embarqué garantit des réponses rapides avec une latence inférieure à 20 ms, idéal pour la navigation et le suivi en temps réel.
- Le traitement embarqué évite les goulots d'étranglement et assure le fonctionnement fiable du système.
Précision au centimètre près
- Offre une précision de mesure reproductible de ± 3 cm, en conservant une précision optimale même dans tous les environnements.
- 20 Hz Mises à jour pour un positionnement fluide et continu.
- Performances fiables jusqu'à 15 m La hauteur sous plafond la rend adaptée aux grands espaces industriels ou commerciaux.
Fiable dans le monde réel
- Fonctionne de manière fiable même dans l'obscurité totale.
- Maintient ses performances même en cas d'éclairage intérieur fluctuant ou difficile.
- Conçu pour résister au bruit optique, assurant un suivi stable dans des environnements complexes.
Caractéristiques techniques principales
Découvrez les avantages de la V2 Pro. Apprenez comment notre solution tout-en-un, sans infrastructure, assure un suivi précis en temps réel et des performances fiables pour l'automatisation des entrepôts modernes.
Du déballage au suivi en quelques minutes
Portail Web intelligent et API
Plateforme Web tout-en-un
- Un portail web permet une configuration intuitive, une surveillance en temps réel et une configuration à distance, sans logiciel supplémentaire. Son interface graphique guidée élimine les lignes de commande complexes, permettant un mappage sans code et une surveillance en direct des analyses.
Intégration conviviale pour les développeurs
- Des API HTTP robustes, la communication UDP et les packages ROS/ROS 2 assurent une connectivité transparente avec les systèmes WMS, FMS et autres systèmes d'entreprise. Le module prend également en charge les interfaces CAN (CANopen) et Ethernet pour une intégration système flexible.
Flexibilité et résilience
Relocalisation instantanée
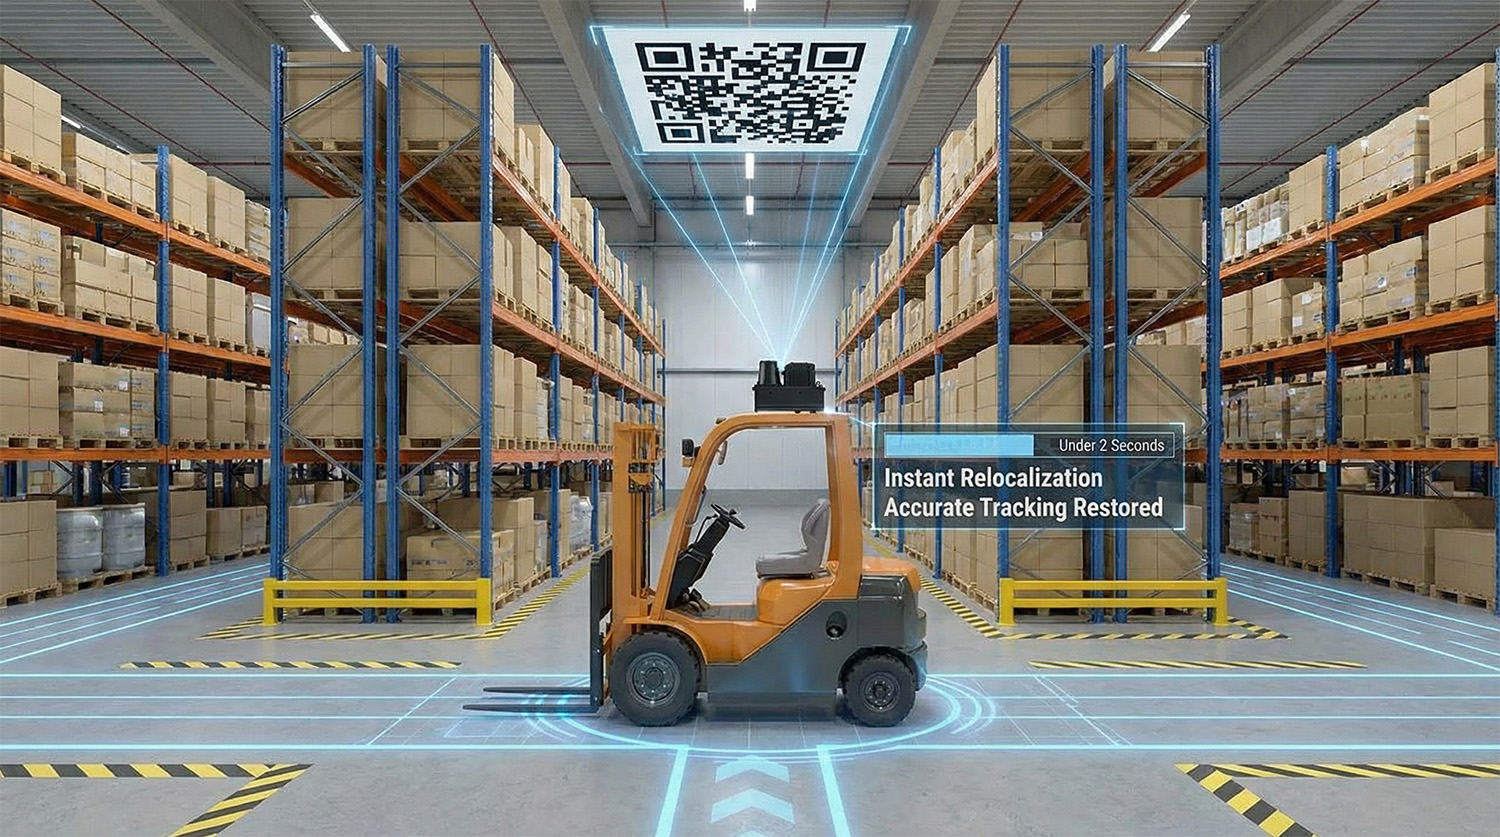
- Si un véhicule est déplacé alors qu'il est éteint, les systèmes traditionnels perdent son suivi. Le V2 Pro utilise la relocalisation visuelle par codes QR pour reconnaître instantanément sa position et rétablir un suivi précis en moins de deux secondes.
ID de localisation unifié
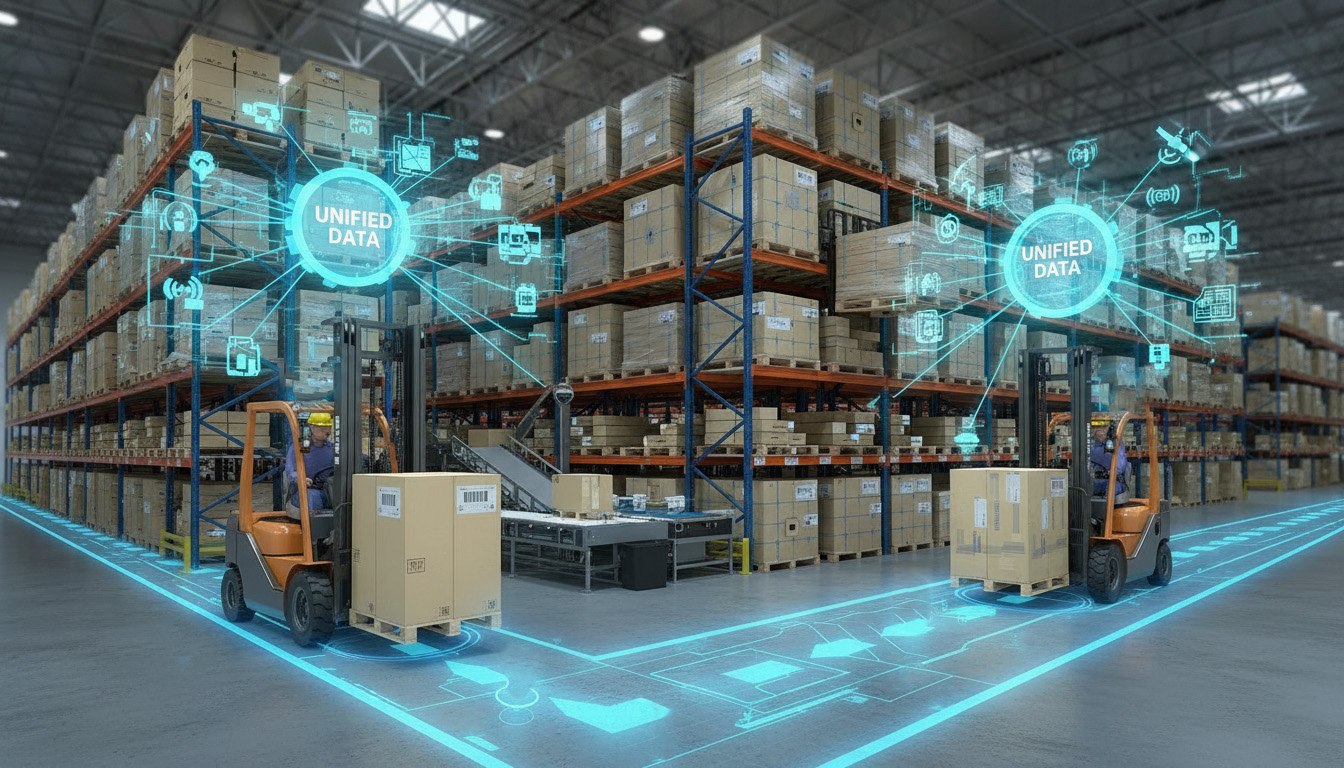
- Intégrez facilement les données de géolocalisation aux systèmes RFID ou à codes-barres. Cette conception compatible avec tous les types d'étiquettes fournit un flux de données unique et unifié, indiquant clairement la position de chaque véhicule et la nature exacte des marchandises qu'il manipule.
Transition harmonieuse entre intérieur et extérieur
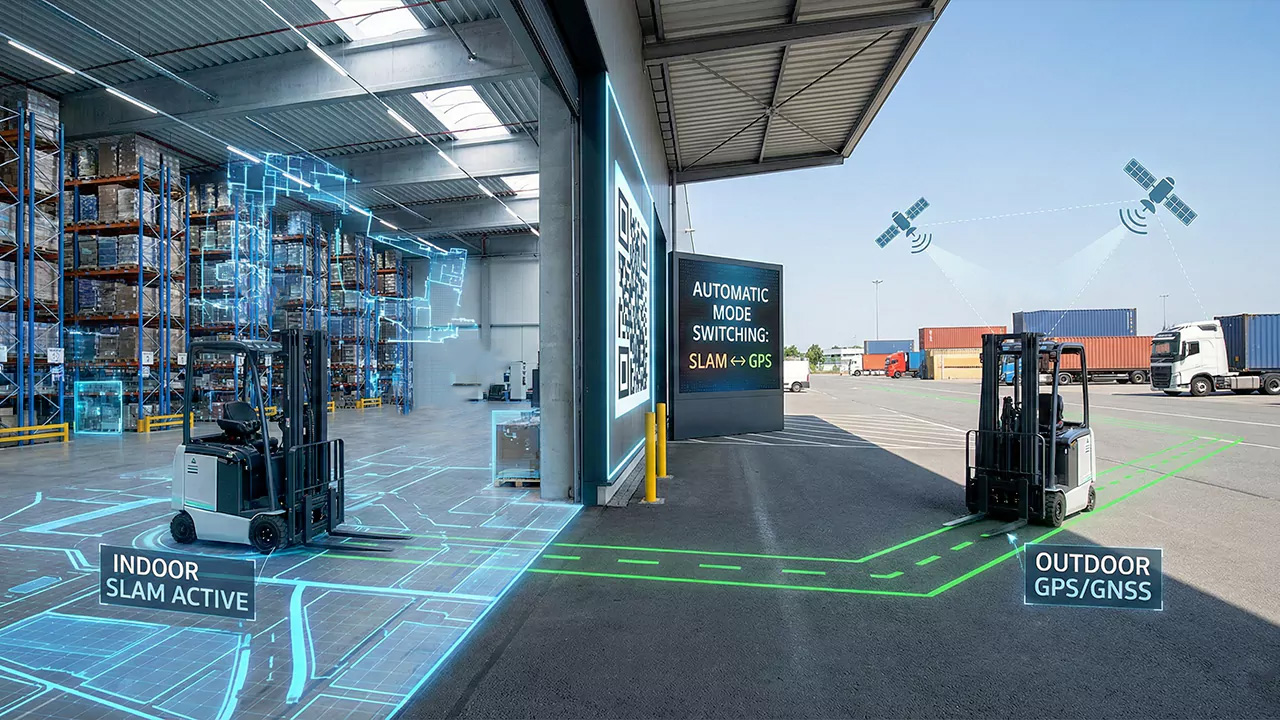
- Étendez vos opérations au-delà de l'entrepôt. Le système s'intègre aux passerelles GPS et QR externes pour basculer automatiquement entre le SLAM intérieur et le positionnement par satellite extérieur, assurant une couverture continue.
Récupération instantanée
Sachez toujours où vous êtes
Récupération manuelle basée sur une carte
- Rendez-vous à un endroit présentant des caractéristiques distinctes (par exemple, des coins de rack, des piliers), puis sélectionnez le point correspondant sur la carte pour rétablir votre position.
Récupération de code QR
- Déployez les codes QR AprilTag sur les plafonds, les murs ou les colonnes. Il suffit de passer sous le code pour que le système retrouve sa position exacte en moins de 2 secondes.
Au-delà du positionnement, une visibilité plus intelligente
Suivi des palettes et des actifs
Pour associer une palette ou un chargement spécifique à un emplacement donné, les intégrateurs ou les clients peuvent combiner ces données avec des technologies d'identification courantes telles que les lecteurs RFID ou les scanners de codes-barres. Il en résulte un flux de données unifié indiquant précisément la position de chaque véhicule et sa charge.
Perception spatiale à 360°
Téléchargement de ressources
Livre blanc technique
Historique du développement · Études de cas · Architecture système · Manuel utilisateur · Références API · et plus encore.
Télécharger Whitepaper
Nos partenaires
Ce que nos clients disent
Questions fréquemment posées
Fusion-SLAM™ est notre technologie de base, entièrement exclusive et brevetée. Issue de recherches fondamentales en perception visuelle et en apprentissage profond, menées par notre cofondateur, le Dr Xuanhao Zhou, elle a été rigoureusement perfectionnée et validée pendant plus d'une décennie par nos équipes de R&D internes, à travers des centaines de déploiements concrets. Elle sert notamment de moteur de positionnement principal pour les robots mobiles autonomes (AMR) et les chariots élévateurs automatisés de notre société mère, Lanxin Robotics.
Ce même noyau éprouvé sur le terrain équipe désormais le module MRDVS V2 Pro. Il assure une fusion étroite des données de capteurs LiDAR 2D, des caractéristiques visuelles du plafond et des données IMU. Grâce à nos modèles d'apprentissage profond entraînés spécifiquement pour ce domaine, il offre un positionnement absolu au centimètre près, nettement plus stable et fiable que les solutions à capteur unique.
Nous avons désormais intégré cette robustesse industrielle dans le V2 Pro, un module matériel autonome, directement disponible pour la modernisation des chariots élévateurs manuels et la conversion des AGV. Il offre ainsi une autonomie éprouvée et fiable à une gamme plus étendue de véhicules et d'applications industrielles.
L'algorithme n'est pas en open source et demeure un élément clé de notre portefeuille de propriété intellectuelle, garantissant une innovation continue et des performances fiables pour nos clients.
Notre solution offre trois avantages fondamentaux par rapport aux systèmes conventionnels :
- Noyau sans marqueurs et déploiement rapide : Le système ne nécessite aucun marqueur, balise ou infrastructure préinstallée (par exemple, ancrages UWB, murs réflecteurs), et son déploiement s'effectue en quelques jours plutôt qu'en quelques semaines. Pour les clients souhaitant une sécurité supplémentaire facilitant une relocalisation rapide, un nombre limité de codes QR peut être déployé en option, sans compromettre l'avantage fondamental du système : l'absence d'infrastructure.
- Modèle de coûts radicalement différent et évolutif : Contrairement aux systèmes UWB dont le coût est proportionnel à la superficie de l'entrepôt (nécessitant des réseaux d'ancrage étendus pouvant coûter des centaines de milliers de dollars pour les grands sites), notre solution est principalement dimensionnée en fonction du nombre de véhicules. Il en résulte un investissement initial considérablement réduit et une évolution des coûts beaucoup plus prévisible et linéaire pour les opérations à grande échelle ou en expansion.
- Robustesse éprouvée dans les environnements dégradés par LiDAR : Contrairement aux systèmes reposant uniquement sur le LiDAR 2D ou le VSLAM, notre technologie Fusion-SLAM™ garantit un fonctionnement stable et précis au centimètre près dans des conditions difficiles – notamment les structures en acier, les espaces ouverts, les sols de stockage dynamiques et les allées à fort trafic – grâce à une fusion étroite des données de vision du plafond et des données inertielles.
Non. Le système utilise le SLAM absolu basé sur les caractéristiques naturelles, et non sur l'odométrie relative des roues. Cela élimine totalement la dérive cumulative. Aucune correction manuelle périodique n'est nécessaire : le système assure un positionnement stable et sans dérive sur la carte globale.
Le système est conçu pour offrir des performances optimales jusqu'à une hauteur sous plafond de 15 mètres, portée optimale du composant visuel pour une localisation précise et fiable. Dans cette plage, la précision de positionnement est de ±1 à 3 cm et reste inférieure à ±4 cm à 15 mètres.
Le LiDAR 2D intégré prend en charge cela avec une portée de détection maximale allant jusqu'à 40 mètres pour les cibles à haute réflectivité (90 %) et environ 15 mètres pour les cibles standard à faible réflectivité (10 %), fournissant des données de cartographie planaire fiables dans le cadre de la solution Fusion-SLAM™.
Un ensemble complet de paramètres matériels et de tolérances environnementales est fourni dans l'annexe A : Spécifications matérielles V2 Pro.
La méthode la plus rapide et la plus fiable est la relocalisation visuelle à l'aide des codes QR AprilTag, qui peuvent être installés au plafond, sur les murs ou les colonnes. Si le véhicule est déplacé à l'arrêt (par exemple, remorqué vers un nouvel emplacement), il suffit de le conduire jusqu'à un code QR préinstallé dans l'établissement. La caméra embarquée scannera le code et le système rétablira sa position exacte en 2 secondes , reprenant instantanément son fonctionnement normal. Pour une lecture fiable, assurez-vous que la taille du code QR est adaptée à la distance de lecture (en règle générale, la longueur du côté du code doit être au moins 10 fois supérieure à la différence de hauteur en mètres). Nous recommandons d'installer plusieurs codes uniques aux endroits stratégiques (par exemple, les portes de quai, les entrées de zone) pour une couverture optimale.
Ce système est principalement conçu pour un positionnement intérieur précis. Son adéquation à une utilisation extérieure dépend entièrement de vos besoins opérationnels spécifiques, que l'on peut classer en deux grands scénarios :
Scénario 1 : Si le positionnement extérieur n'est pas requis
Ce type de fonctionnement est courant pour les flux de travail où les marchandises sont manipulées en intérieur et où les véhicules se déplacent uniquement entre les bâtiments, sans nécessiter de géolocalisation extérieure en temps réel. La solution standard pour l'intérieur est parfaitement suffisante. Le véhicule se relocalise avec précision à l'entrée de chaque bâtiment en scannant un code QR affiché à l'entrée (sur un mur ou au plafond), ce qui permet ensuite une navigation intérieure précise.
Scénario 2 : Si un positionnement extérieur continu et fiable est nécessaire
Pour les opérations nécessitant une localisation extérieure fiable, le système offre des solutions configurables et adaptées à l'environnement.
In Des zones semi-structurées aux limites clairement définies – comme les quais de chargement, les quais couverts, les cours d'arrivée avec des bâtiments espacés de quelques mètres, ou les allées couvertes (qui fonctionnent comme des espaces intérieurs grâce à la couverture aérienne) – la configuration intégrée LiDAR 2D + IMU offre des performances fiables.
Pour ouvert, caractéristique – zones clairsemées (par exemple, pour les grands jardins ou les parkings), nous recommandons l'intégration d'un module GPS ou RTK externe afin de garantir un positionnement précis à grande échelle.
Aucun serveur externe n'est nécessaire. Tous les calculs de positionnement et le traitement des données sont effectués directement sur le module V2 Pro , garantissant ainsi des performances en temps réel et une indépendance vis-à-vis de toute infrastructure externe. Ceci élimine la latence liée à la communication avec le serveur et simplifie le déploiement dans les environnements industriels où le réseau est limité.
Pour l'éclairage : La caméra IR orientée vers le plafond, équipée de 8 émetteurs IR intégrés, assure un fonctionnement stable dans l'obscurité totale, sous un éclairage intérieur normal ou dans des conditions complexes (y compris un éclairage intérieur intense et l'éblouissement des grandes fenêtres) ;
Pour les vibrations et l'occlusion : Sa conception mécanique de qualité industrielle résiste aux vibrations typiques des chariots élévateurs et des AGV. Dans les environnements à vibrations extrêmes, le montage sur supports amortisseurs est recommandé (voir le [Rapport de test de fiabilité] pour des données détaillées sur la tolérance aux vibrations, notamment la plage de fréquences et les seuils d'accélération).
Une fonctionnalité d'évaluation de la confiance en temps réel, indiquant la fiabilité de chaque résultat de localisation, est prévue pour une future mise à jour du produit.
Pour une détection proactive et avancée des pannes – telles que les alertes en cas de dysfonctionnement d'un capteur ou de perte de localisation – ces fonctionnalités étendues sont disponibles via une intégration personnalisée et devraient également être incluses dans une version ultérieure du système.
Nous vous invitons à nous contacter pour discuter de vos besoins spécifiques. Vos commentaires sont essentiels pour orienter notre stratégie d'optimisation des produits.
Oui, absolument. Le système est conçu pour un montage permanent sur les véhicules en mouvement et sa conception compacte garantit une fiabilité à long terme sur les chariots élévateurs, les AGV et les AMR.
Pour les robots mobiles autonomes à encastrement : lorsqu’elle est appliquée aux robots mobiles autonomes à encastrement (latents), une conception spécifique est nécessaire pour éviter que la charge transportée n’obstrue complètement la caméra orientée vers le haut. Ceci est généralement réalisé à l’aide d’un mât ou d’un cadre surélevé afin de maintenir la visibilité du plafond.
Emplacement : Installez l’unité sur le toit du véhicule (l’alignement exact sur l’axe central n’est pas nécessaire, car le décalage peut être ajusté par des paramètres externes). Assurez-vous que ni la structure du véhicule (mât, protection supérieure, etc.) ni les charges habituelles n’obstruent en permanence le champ de vision de la caméra ou du LiDAR. En cas d’occlusion partielle inévitable (mât haut, charges empilées, etc.), choisissez une position de montage minimisant la zone masquée par les deux capteurs.
Orientation : Il est recommandé de monter le module avec son axe longitudinal perpendiculaire à la direction de déplacement du véhicule . Cette orientation aligne le champ de vision de la caméra (108° H × 57° V) afin de maximiser la couverture horizontale du plafond et de capturer davantage d’éléments de l’environnement pour une localisation stable et fiable.
Si le montage avec l'axe long perpendiculaire n'est pas possible, le positionnement du module avec son axe court perpendiculaire à la direction de déplacement est également acceptable , bien que cela puisse réduire le champ de vision horizontal effectif pour la capture des caractéristiques du plafond.
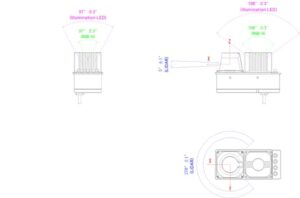
Angle d'installation (nivellement)Un angle quasi horizontal (généralement dans ± 2 °) est recommandé et ne nécessite pas d'outils de nivellement de précision. Si l'écart angulaire dépasse ± 2 °, notamment dans les environnements à hauts plafonds, cela peut entraîner une augmentation des erreurs de positionnement.
Non . Le module est conçu pour une intégration directe avec le système d'alimentation du véhicule et fonctionne sur une alimentation standard de 24 V CC.
Notre système fournit la technologie de base essentielle permettant le suivi de la localisation des palettes ou des marchandises, mais il ne s'agit pas d'un système de suivi complet et autonome. Un suivi fiable des palettes repose sur la combinaison de deux informations clés :
- L'emplacement précis du véhicule (que nous fournissons) ;
- L'identité spécifique de la palette (que vous intégrez) avec certaines technologies d'identification (telles que les lecteurs RFID ou les scanners de codes-barres).
Mise en œuvre:
Votre logique système alors fusionne la position en temps réel du véhicule avec l'identifiant scanné de la palette au moment de l'interaction (par exemple, prise en charge ou dépose) afin d'établir un enregistrement de suivi complet et précis.
Précision importante : les technologies d’identification des palettes (RFID, lecture optique, etc.) ne sont pas incluses dans notre module de positionnement. Il s’agit de composants éprouvés et disponibles sur le marché, que vous sélectionnez et intégrez en fonction de votre flux de travail spécifique.
Si vous avez besoin d'aide pour intégrer ces technologies à notre système de géolocalisation, nous pouvons vous mettre en relation avec notre réseau de partenaires d'intégration certifiés dans votre région. Veuillez contacter notre équipe commerciale ou notre service d'assistance pour obtenir de l'aide.
Oui. Pour transmettre des données de positionnement en temps réel au contrôleur du véhicule ou à un système de gestion de flotte, une connexion réseau locale est nécessaire. Le système prend en charge plusieurs méthodes de connexion afin de s'adapter aux différents environnements de déploiement.
- Ethernet (câblé) : L'interface principale et recommandée pour une fiabilité et une bande passante maximales.
- Wi-Fi (sans fil) : La prise en charge Wi-Fi intégrée offre une grande flexibilité lorsque le câblage est impossible. Le module comprend un port d'antenne standard pour la connexion d'une antenne Wi-Fi externe. Consultez la procédure de configuration Wi-Fi.
- Connectivité 5G (en option) : Pour une mobilité étendue ou pour les sites sans couverture Wi-Fi locale, un module 5G optionnel peut être intégré. L'appareil est doté d'un port d'antenne dédié et d'un emplacement pour carte SIM permettant cette fonctionnalité.
Le portail web intelligent est dédié à la gestion opérationnelle de base, notamment la cartographie, la surveillance en temps réel, le contrôle de flotte et le diagnostic système. Il enregistre les données opérationnelles (telles que les trajectoires des véhicules) mais n'effectue pas d'analyses décisionnelles avancées , comme l'optimisation des itinéraires, les rapports d'efficacité ou l'analyse approfondie des performances. Ces fonctions de haut niveau sont généralement assurées par des systèmes de niveau supérieur (par exemple, WMS ou ERP) qui exploitent les données via nos API ouvertes.
Si vous avez besoin de telles capacités d'analyse avancées, nous pouvons vous mettre en relation avec des partenaires de solutions tiers spécialisés dans l'analyse et l'optimisation logistiques, qui peuvent s'intégrer à notre système pour vous fournir ces informations.