Introduction
Dans le domaine de la robotique mobile, l'odométrie visuelle (OV) et le SLAM visuel sont essentiels à la navigation autonome. Ces technologies permettent aux robots d'estimer leur position et de cartographier leur environnement grâce aux données visuelles des caméras. Cet aperçu explore les principes fondamentaux, les méthodologies et les applications de l'OV et du SLAM visuel, en s'appuyant sur diverses études et mises en œuvre.
Odométrie visuelle (VO)
L'odométrie visuelle consiste à estimer le mouvement d'un robot en analysant des images de caméra séquentielles. Elle calcule progressivement la trajectoire du robot en déterminant le déplacement entre les images consécutives. Cette technique s'apparente à l'odométrie des roues, mais s'appuie sur des données visuelles, offrant ainsi des avantages dans les environnements où le patinage des roues ou le manque de traction peuvent entraîner des imprécisions avec les méthodes d'odométrie traditionnelles.
Méthodes en odométrie visuelle
- Méthodes basées sur les fonctionnalités:Il s'agit de détecter des caractéristiques distinctes (comme des coins ou des bords) dans les images et de suivre leur mouvement d'une image à l'autre pour estimer le mouvement. Les détecteurs de caractéristiques les plus courants incluent SIFT, SURF et ORB.
- Méthodes directesCes méthodes utilisent directement les valeurs d'intensité de tous les pixels, plutôt que de s'appuyer sur des caractéristiques distinctes. Elles visent à minimiser l'erreur photométrique entre les images.
SLAM visuel (V-SLAM)
V-SLAM étend le concept de VO en construisant simultanément une carte de l'environnement et en localisant le robot dans cette carte. Il gère le problème de dérive en intégrant des techniques de fermeture de boucle, qui détectent lorsque le robot revisite une zone précédemment cartographiée et corrigent les erreurs accumulées dans la carte et les estimations de trajectoire.
Composants clés du V-SLAM
- Fusion de capteurs:Combinaison de données provenant de plusieurs capteurs (par exemple, caméras, IMU) pour améliorer la précision.
- Extraction et correspondance de caractéristiques: Extraire des fonctionnalités robustes et les faire correspondre entre les images pour maintenir la cohérence de la carte.
- Optimisation:Utilisation de techniques d'optimisation telles que l'ajustement de faisceau et l'optimisation du graphique de pose pour affiner les estimations de carte et de pose.
Applications en robotique mobile
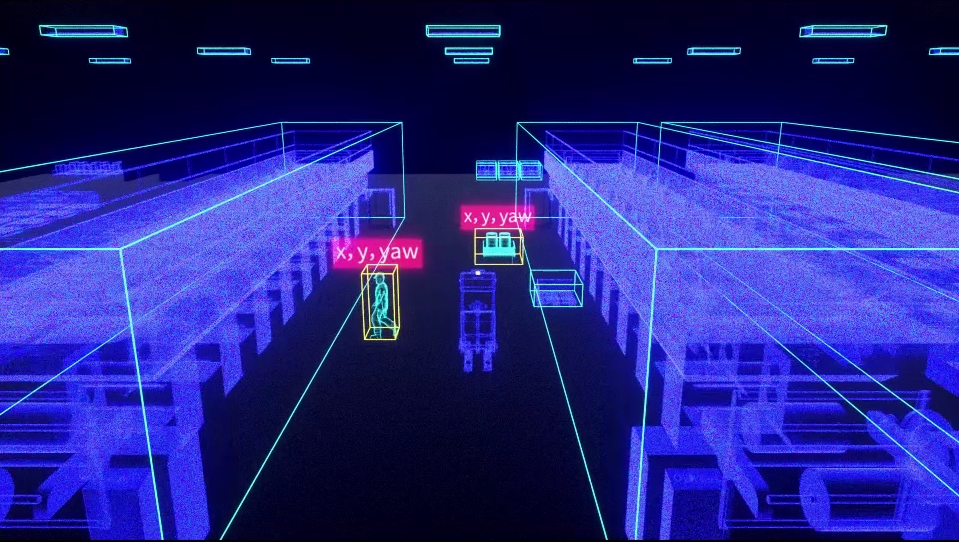
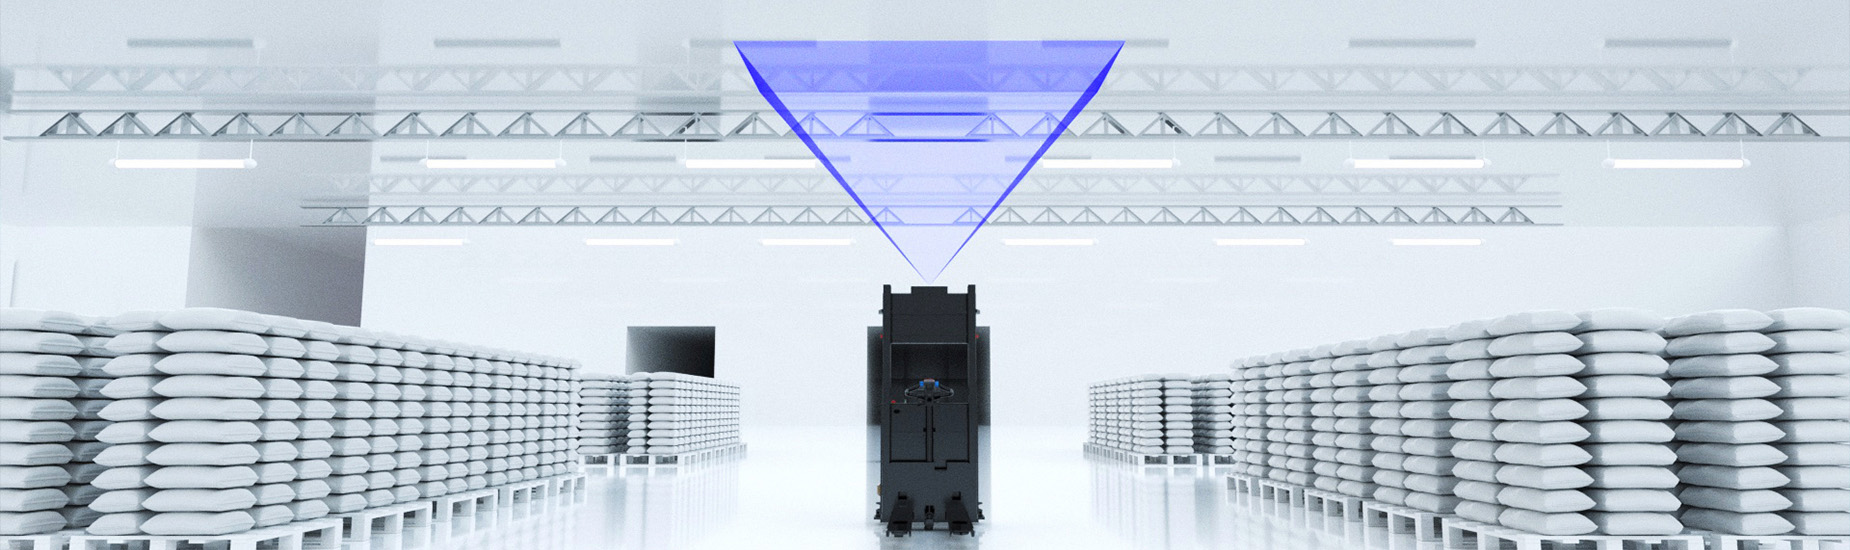
- Navigation intérieureLes systèmes de vision au plafond utilisent des caméras orientées vers le haut pour cartographier et naviguer dans les environnements intérieurs. Ces systèmes bénéficient de vues au plafond stables et riches en fonctionnalités, moins susceptibles d'être masquées par des obstacles dynamiques tels que des humains ou d'autres robots.
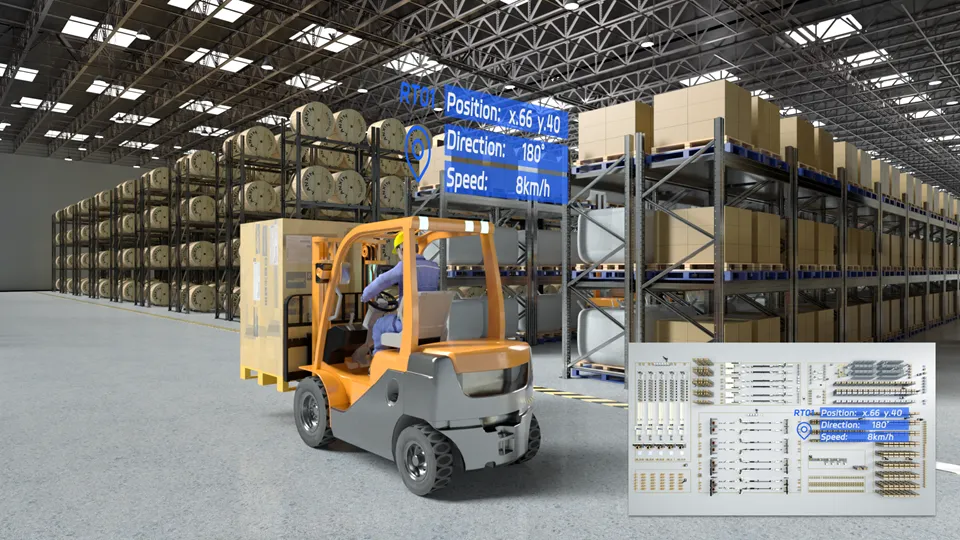
- Systèmes multi-robotsLe SLAM multi-robots exploite plusieurs robots pour cartographier de manière collaborative et plus efficace des zones plus vastes. Chaque robot fonctionne initialement de manière indépendante, et leurs cartes sont fusionnées en identifiant les zones qui se chevauchent grâce à de solides techniques d'association de données.
- Environnements dynamiquesDes systèmes comme l'odométrie dynamique directe et éparse (DSO) s'adaptent aux variations de l'environnement, ce qui les rend adaptés aux environnements dynamiques et encombrés. Ces systèmes filtrent les objets en mouvement pour maintenir une localisation et une cartographie précises.
Études de cas et mises en œuvre
- Rovers martiens:VO a été utilisé avec succès dans des missions spatiales, telles que les rovers martiens, pour naviguer sur le terrain martien où le GPS traditionnel n'est pas disponible.
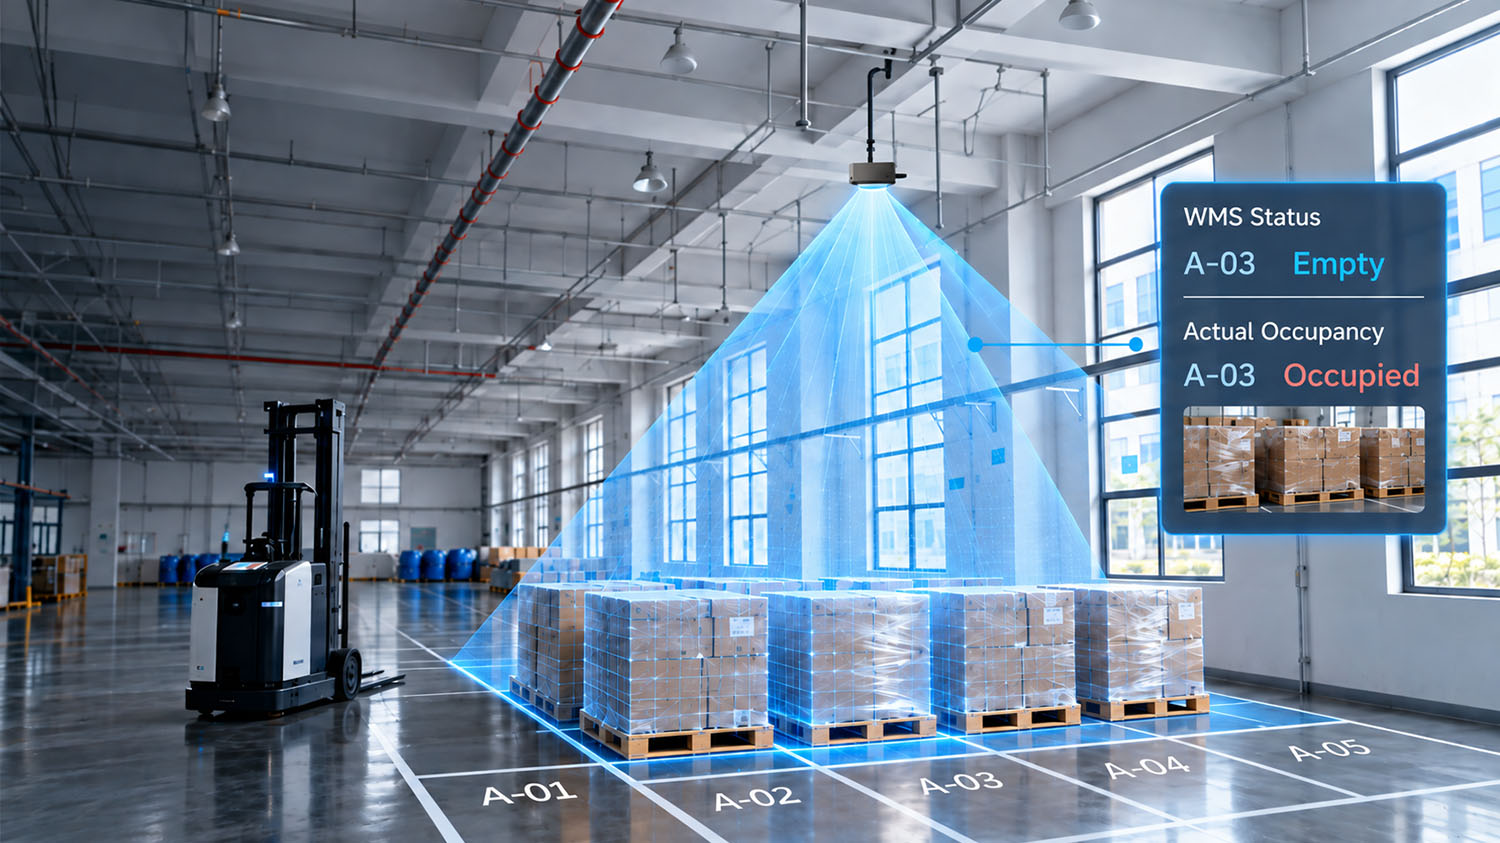
- Robots Industriels:Le SLAM basé sur la vision du plafond a été mis en œuvre dans des environnements industriels, permettant aux robots de naviguer dans de grands espaces ouverts en observant le plafond, qui reste relativement statique par rapport au niveau du sol.
Présentation de la solution MRDVS Ceiling Visual SLAM
La solution MRDVS Ceiling Visual SLAM offre une approche novatrice pour la navigation intérieure. Grâce à un système de caméras orientées vers le plafond, MRDVS garantit une stabilité et une précision inégalées en matière de cartographie et de localisation. Conçue pour les environnements dynamiques et l'intégration fluide aux systèmes multi-robots, cette solution est idéale pour l'automatisation industrielle, la gestion d'entrepôts et bien plus encore.
Grâce au MRDVS, les robots peuvent naviguer efficacement dans des espaces intérieurs vastes et complexes en exploitant les caractéristiques homogènes des plafonds, comme les éclairages et les aérations. Les techniques robustes d'association de données et les algorithmes d'optimisation avancés du système garantissent une cartographie précise et une localisation fiable, même dans des conditions difficiles.
Découvrez l'avenir de la navigation intérieure avec la solution MRDVS Ceiling Visual SLAM et accédez à de nouveaux niveaux d'efficacité et d'autonomie pour vos applications robotiques.