La plupart des entrepôts automatisés que j'ai visités ces dernières années présentent un mode de défaillance récurrent similaire.
Le WMS indique que l'emplacement au sol est libre. Le véhicule AGV s'engage à effectuer une livraison. Le véhicule AGV arrive. L'emplacement n'est pas libre.
La voie s'arrête alors. L'opérateur est appelé. La solution de contournement commence.
Il ne s'agit pas d'un bug logiciel, mais d'un problème de détection.
Le WMS ne prend en compte que les informations qu'on lui fournit. Il ne voit pas la réalité. Or, avec des flottes mixtes, associant véhicules automatisés et chariots élévateurs manuels, l'écart se creuse rapidement. Les caristes ne scannent pas systématiquement les marchandises. Les passages de relais ne sont pas toujours synchronisés. Et lorsque l'anomalie apparaît, la productivité a déjà fortement diminué.
La plupart des déploiements que j'ai examinés utilisent l'une de ces deux approches :
Le système vérifie un emplacement par case. En théorie, il fonctionne. En pratique, les palettes se décalent pendant le transport. Le faisceau manque la cible, le capteur signale « vide », et le véhicule AGV heurte quand même un obstacle. J'ai constaté ce dysfonctionnement sur plusieurs sites, avec exactement le même problème.
L'image est en couleur, mais sans relief. Sous l'éclairage de l'entrepôt, les palettes sombres se fondent dans le sol. Les ombres des rayonnages provoquent de faux positifs. Sur un site que j'ai visité, le taux d'erreur augmentait sensiblement pendant les quarts de l'après-midi, lorsque le soleil frappait les puits de lumière. Ce n'est pas fiable.
Ces deux approches contraignent le WMS à déduire l'occupation à partir de données incomplètes. Or, d'après mon expérience, c'est précisément lorsque les projets d'automatisation s'appuient sur des déductions sans observation directe qu'ils échouent.
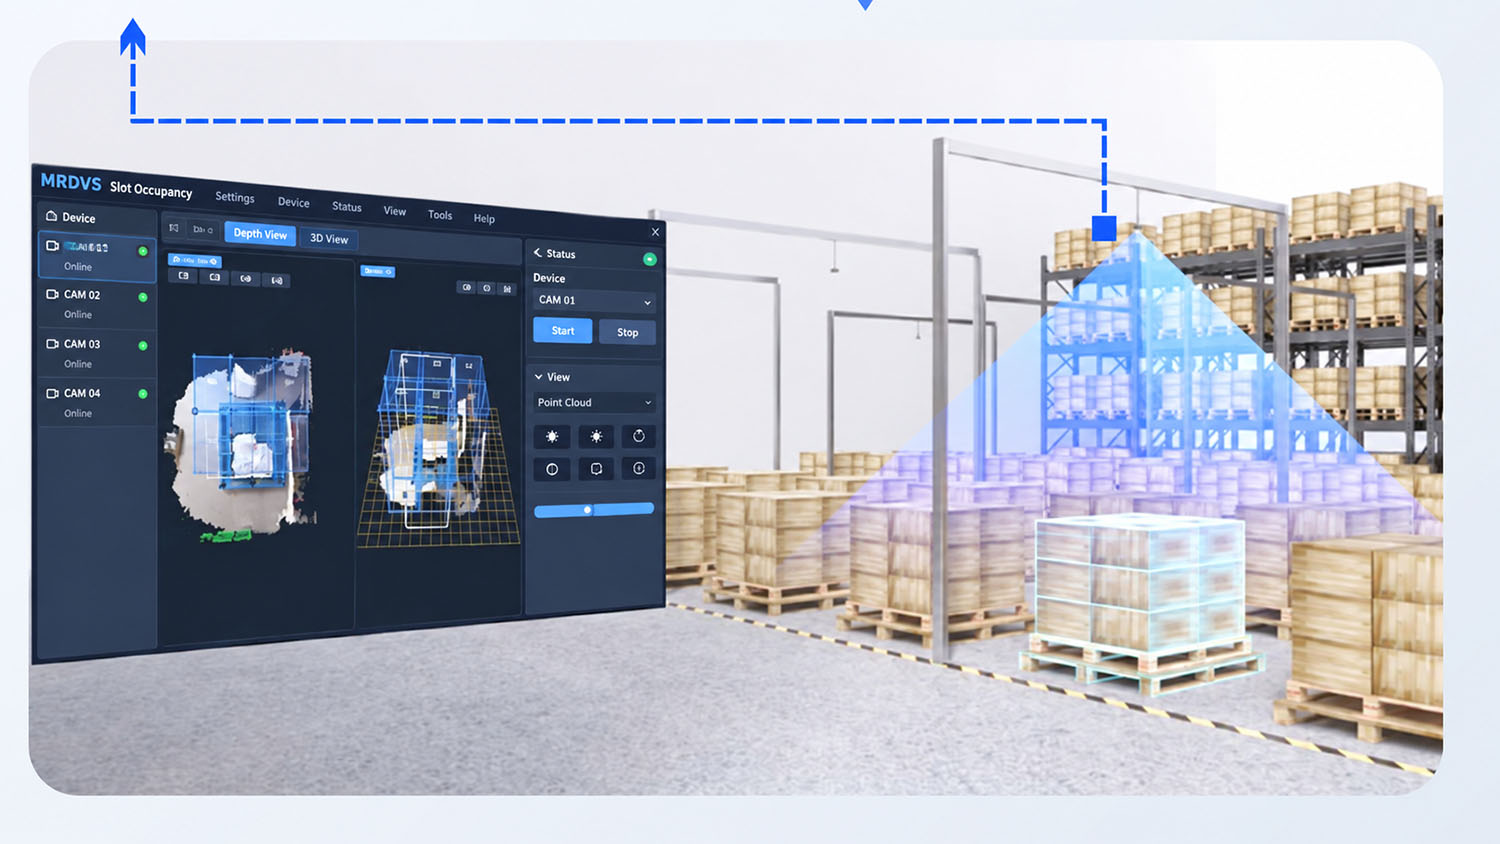
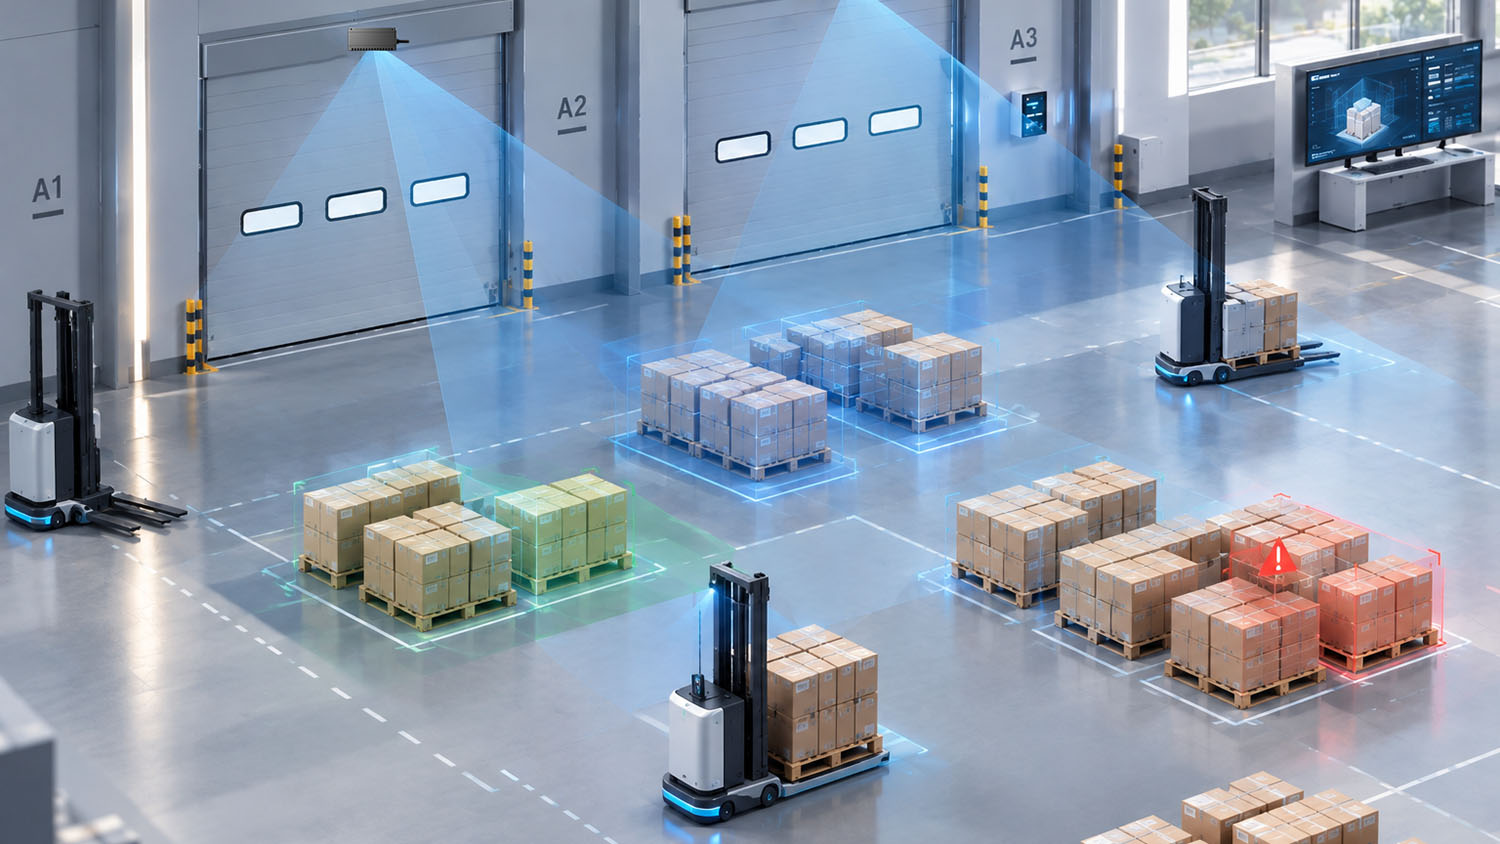
Nous sommes passés à des caméras RGB-D aériennes – couleur + carte de profondeur dans un seul flux.
La différence ne réside pas seulement dans une « meilleure détection ». Il s'agit d'un changement fondamental :
Si vous spécifiez aujourd'hui la détection par fente au sol, voici ma règle empirique :
La vision 3D avec traitement embarqué n'est plus l'option onéreuse, mais l'option sûre. Et dans ce secteur, une option sûre qui réduit les délais de déploiement et élimine les imprévus en fin de chaîne est celle qui préserve la confiance de vos clients.
L'objectif n'est pas un WMS plus intelligent, mais un WMS qui cesse de deviner.