Soluzione di evitamento degli ostacoli 3D per robot mobili
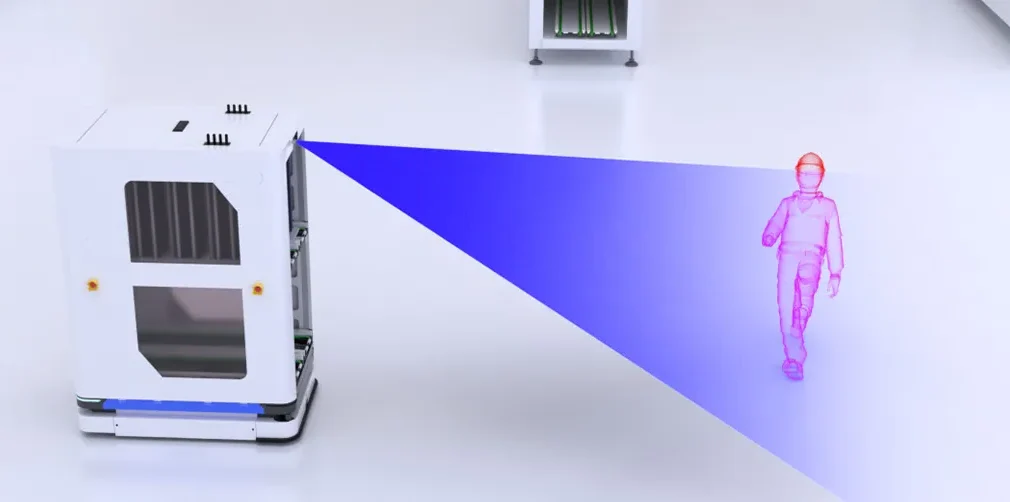
Che cosa è l'evitamento degli ostacoli 3D
- Percezione della profondità
- Mappatura spaziale in tempo reale
- Pianificazione adattiva del percorso
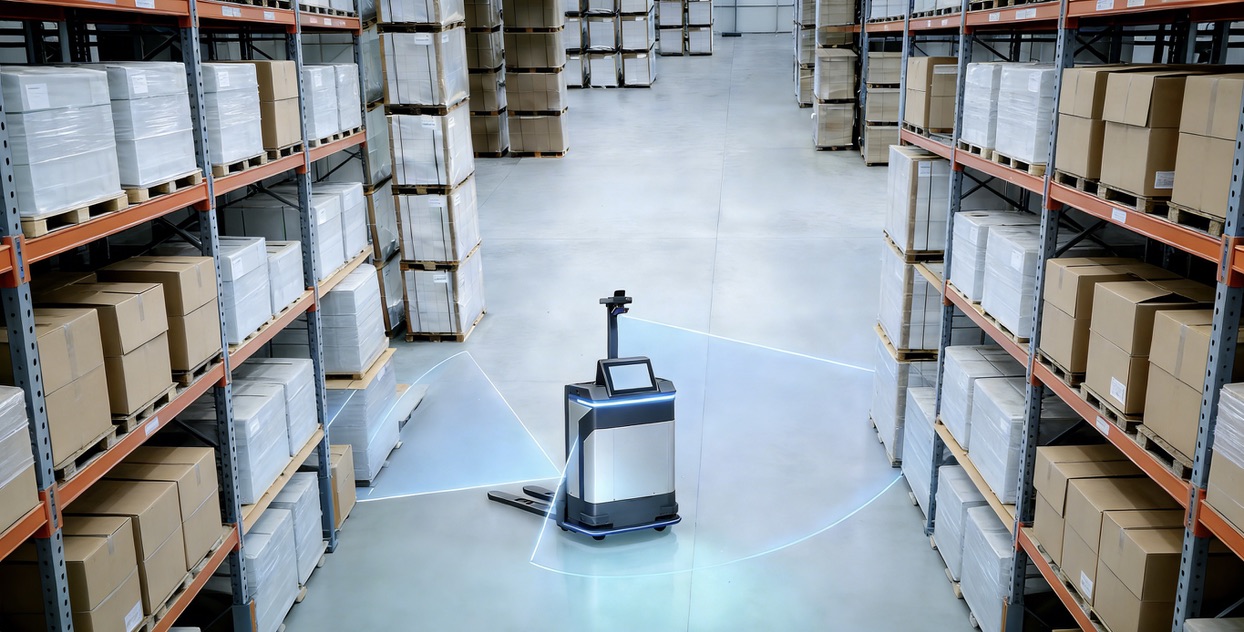
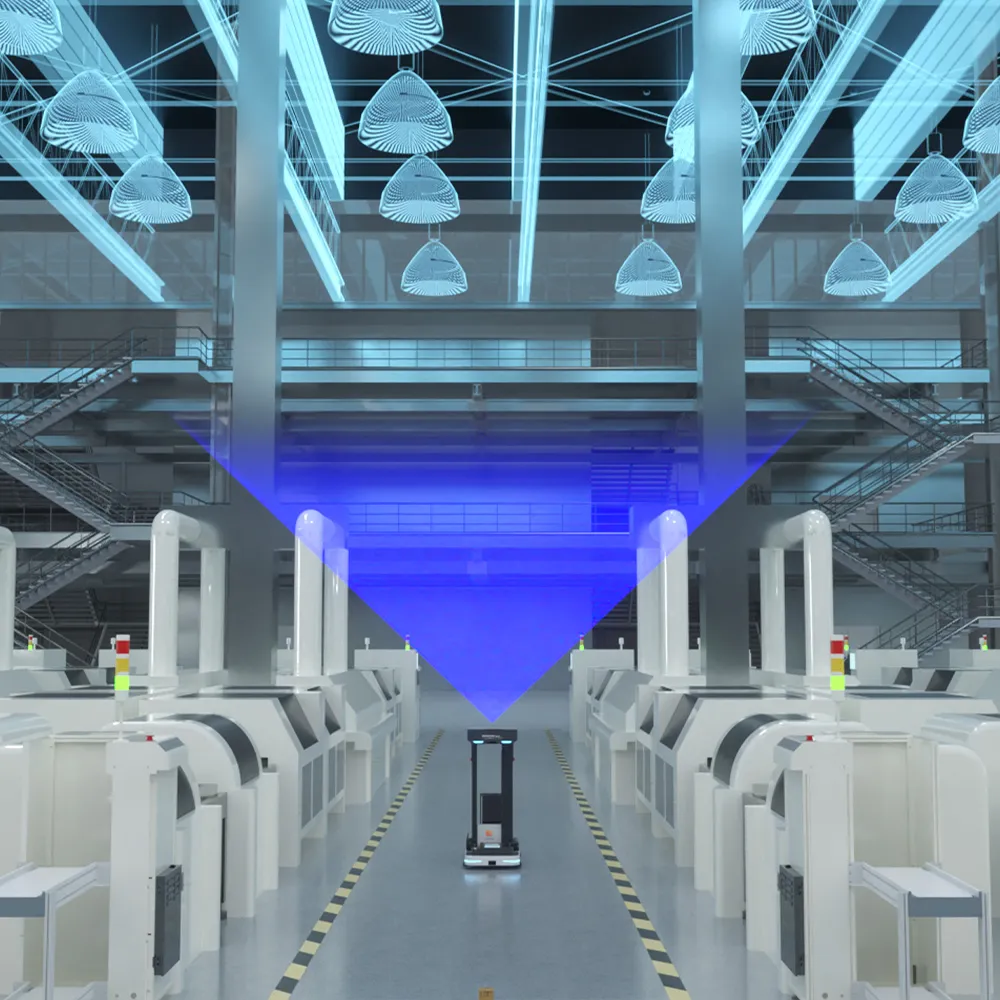
L'elusione degli ostacoli 3D è fondamentale per migliorare la sicurezza e l'efficienza operativa dei robot mobili in contesti dinamici come centri logistici e strutture sanitarie. A differenza delle tradizionali soluzioni LiDAR 2D, che possono avere difficoltà a distinguere le altezze degli oggetti, i sistemi di visione 3D eccellono nella prevenzione delle collisioni e nel garantire un funzionamento continuo. Questi sistemi avanzati distinguono in modo intelligente tra ostacoli temporanei e permanenti, così come tra ostacoli dinamici e statici, riducendo la necessità di interventi costosi e minimizzando i rischi per la sicurezza.
Perché scegliere la soluzione MRDVS 3D per l'evitamento degli ostacoli
Fusione di dati multimodale
- Combina dati RGB e di profondità per migliorare la percezione del robot, consentendo una navigazione accurata in ambienti complessi.
Integrazione senza soluzione di continuità
- Si integra facilmente con i sistemi di controllo robot esistenti tramite interfaccia I/O, consentendo la personalizzazione dei parametri di prevenzione.
Riconoscimento semantico degli oggetti
- Identifica e classifica gli oggetti nell'ambiente del robot, consentendo ai robot mobili di prendere decisioni informate per aggirare gli ostacoli.
Spingi oltre i confini
| MRDVS CV-SLAM | Basato su funzionalità LiDAR 2D | Basato su riflettore LiDAR 2D | |
| Infrastruttura gratuita | - | ||
| Ambienti in rapido cambiamento | - | ||
| Spazi pubblici e affollati | - | ||
| Rampe | - | - | |
| Grandi sale | |||
| Lunghi corridoi | - | ||
| Utilizzo sia all'interno che all'esterno | - | - |
Coperto
A volte coperto - Non incluso
Migliorare la percezione spaziale con il riconoscimento semantico degli oggetti
Il riconoscimento semantico degli oggetti implica l'identificazione e la classificazione degli oggetti nell'ambiente del robot.
Grazie alla conoscenza della natura degli oggetti e della loro posizione, i robot mobili possono prendere decisioni consapevoli per aggirare gli ostacoli.
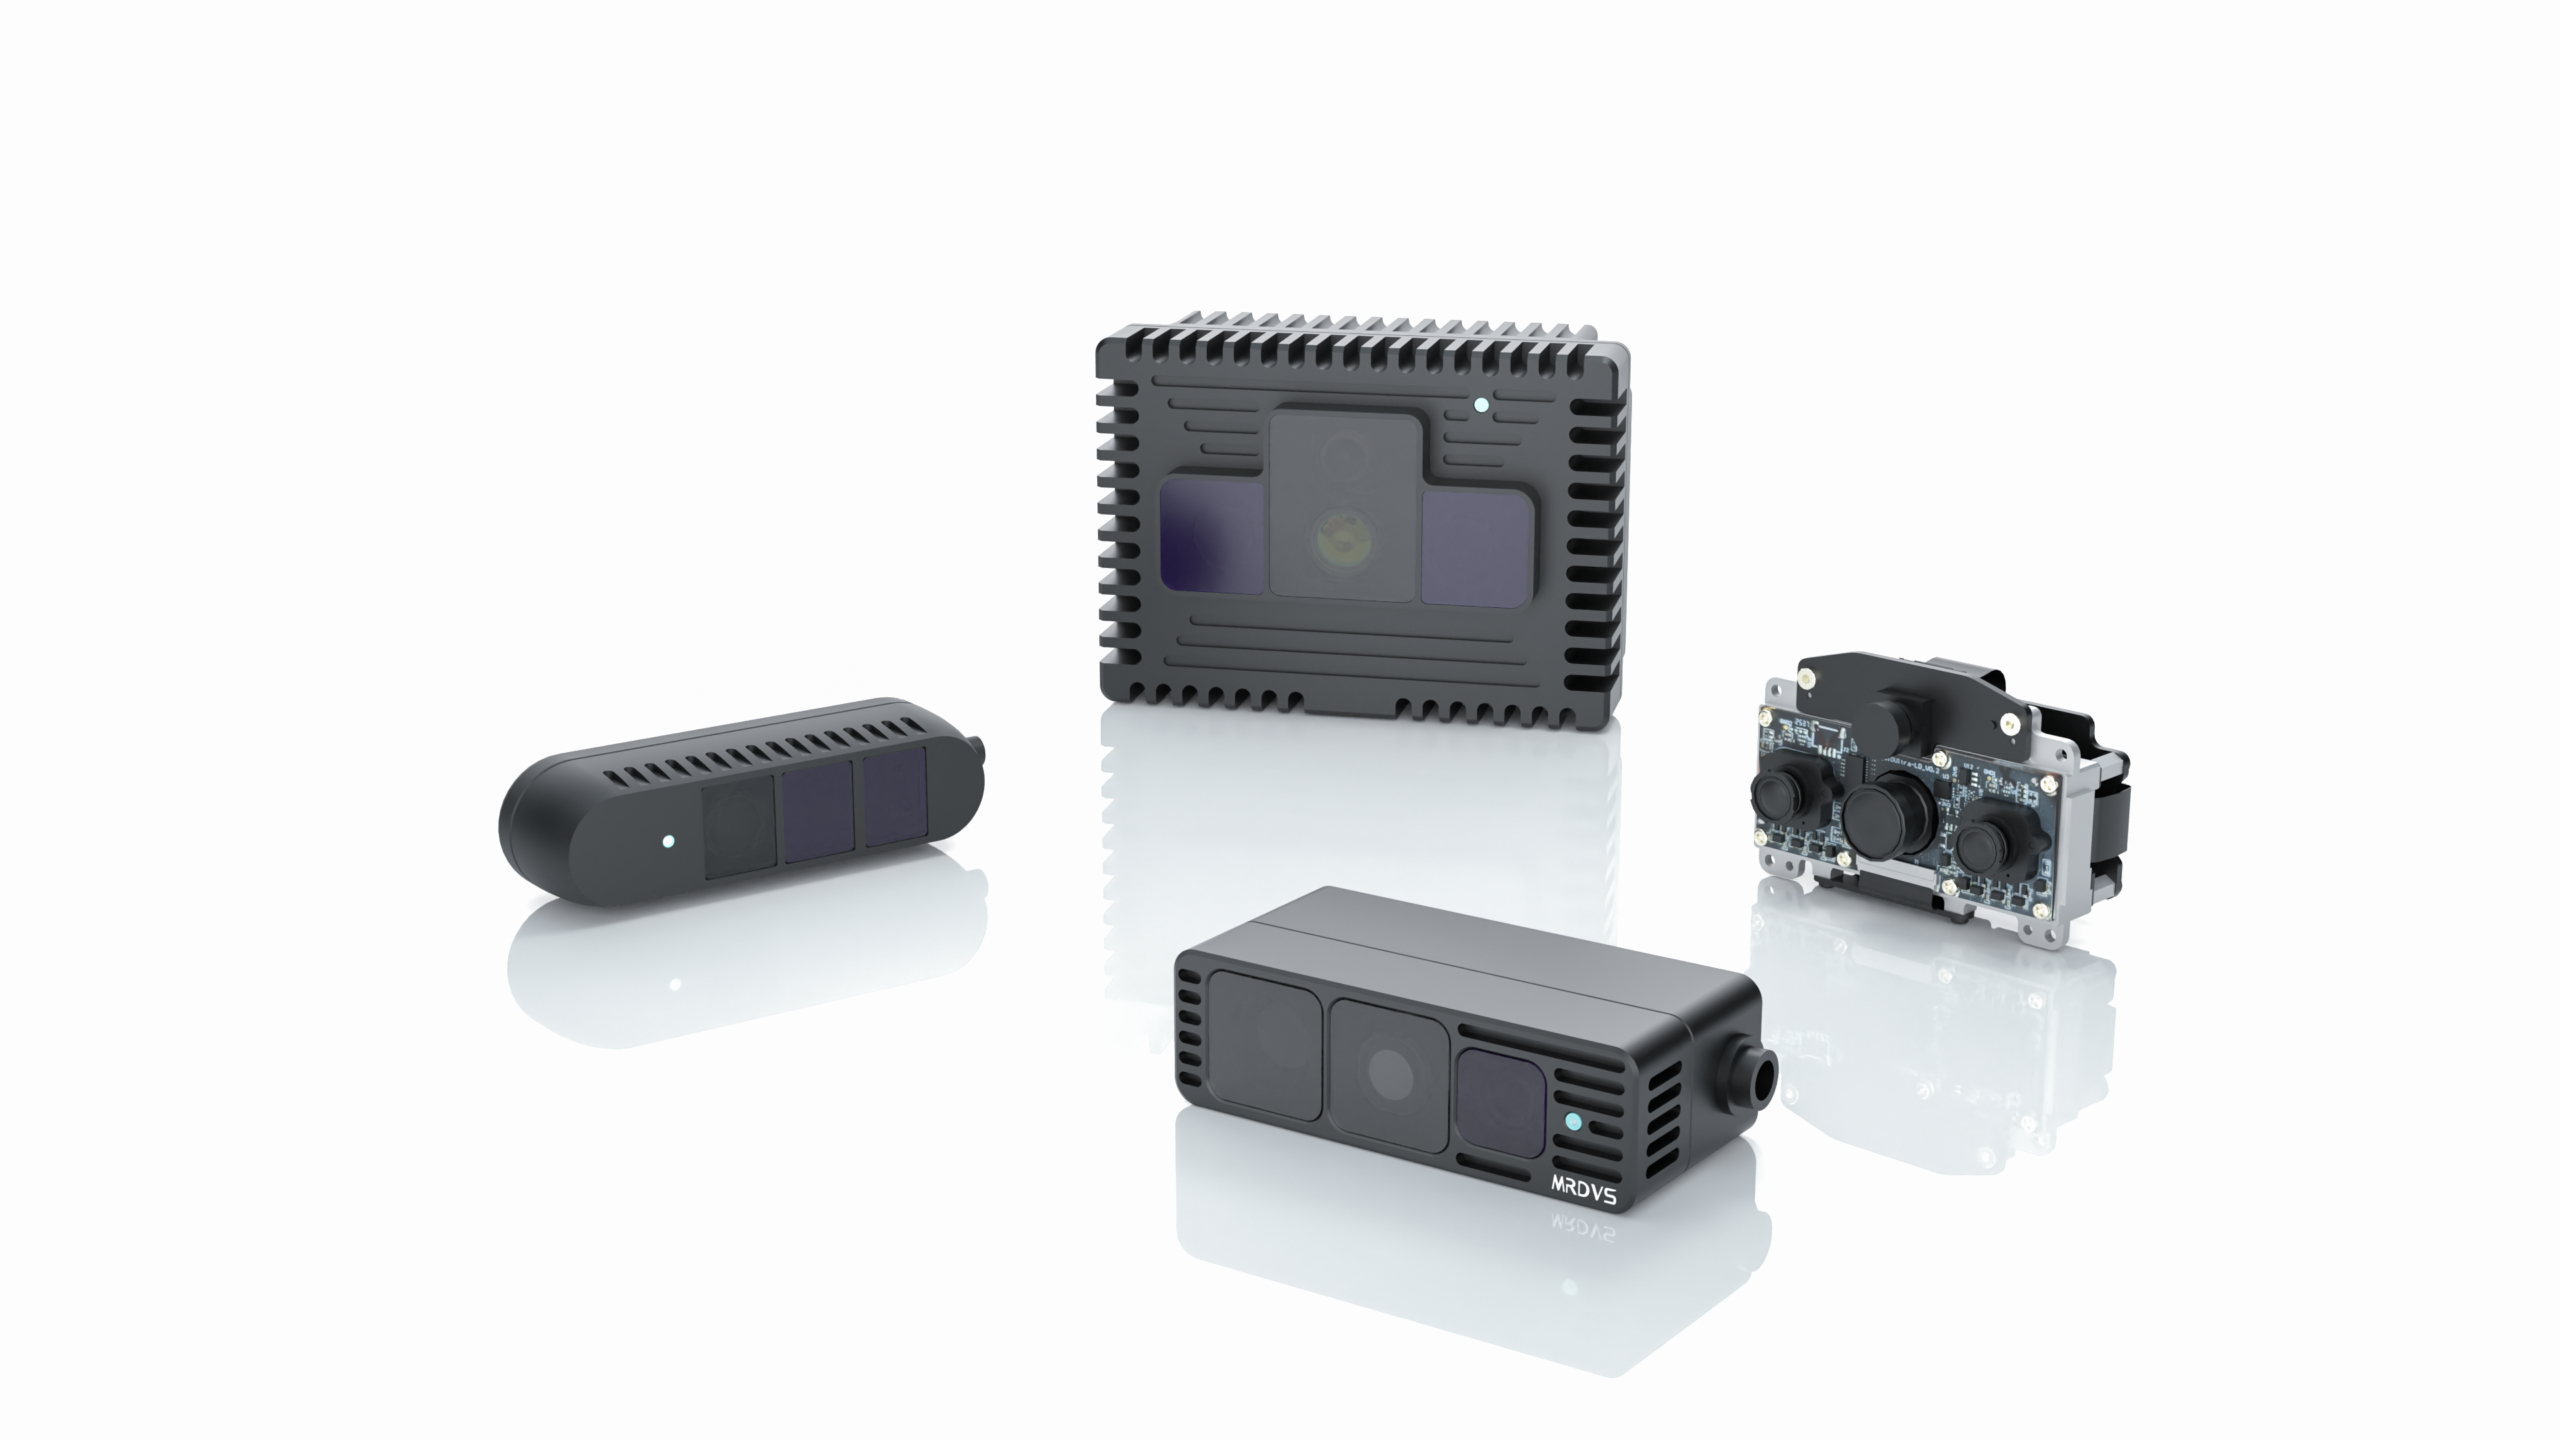
Sensore della fotocamera ToF per evitare gli ostacoli
Fotocamera RGB-D
Fusione di dati multimodale
Abilitato per più telecamere
Algoritmo speciale e dispositivi fotonici integrati
High Frame Rate
Fino a 15 fotogrammi al secondo
Integrazione senza soluzione di continuità
Interfacce Ethernet supportate
Robustezza leggera
Laser a 940 nm per massimizzare il rapporto segnale-rumore
Raggio di azione di 5 metri
Massimo 40 metri
Intelligenza periferica e fusione multimodale
Trasformazione delle coordinate della nuvola di punti
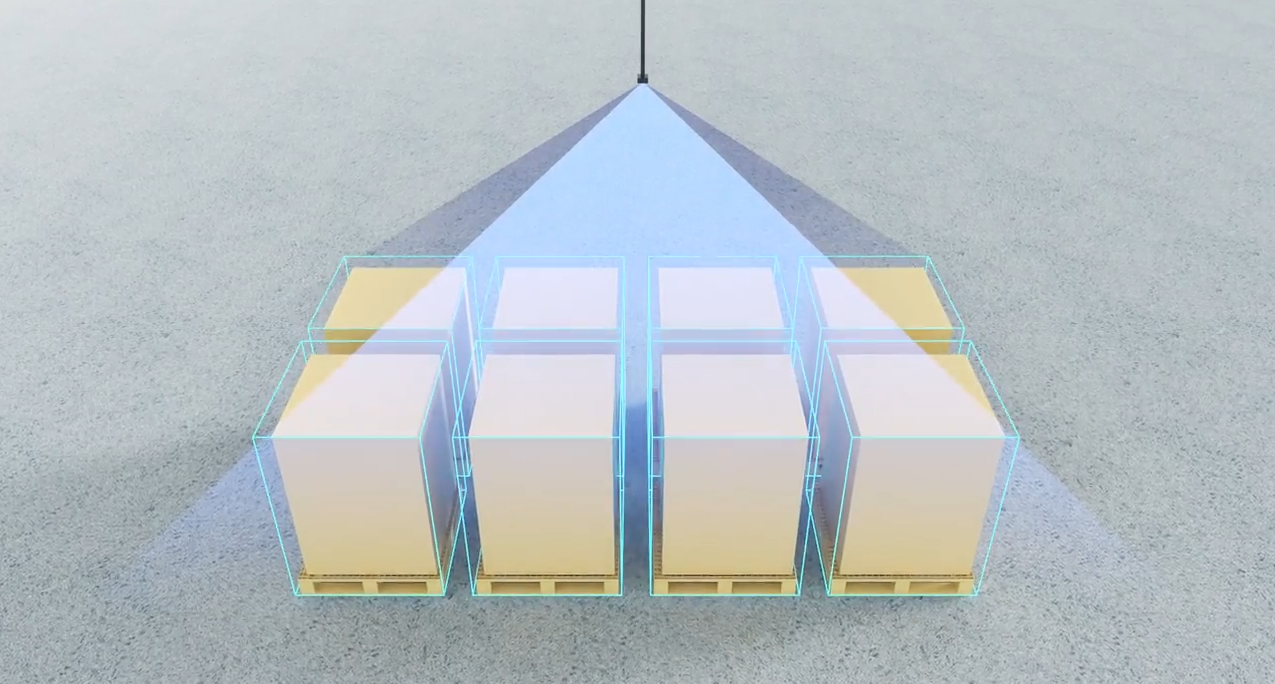
Rilevamento intrusioni nella zona
Segnale di uscita per l'evitamento degli ostacoli a livelli
FAQ
I tradizionali sistemi di navigazione 2D si basano su rappresentazioni planari dell'ambiente, che funzionano bene in contesti controllati e pianeggianti, ma hanno difficoltà in ambienti reali con altezze variabili degli ostacoli, terreni irregolari ed elementi dinamici. Questo può portare a errori di navigazione e potenziali collisioni. Al contrario, i sistemi di evitamento degli ostacoli 3D catturano l'intera struttura tridimensionale dell'ambiente, consentendo un migliore rilevamento ed evitamento degli ostacoli a diverse altezze e profondità. Ciò si traduce in una navigazione più accurata e in un funzionamento più sicuro in ambienti complessi e dinamici.
Sebbene sia le telecamere 3D che i Lidar 3D forniscano informazioni di profondità cruciali per la navigazione di AGV (Veicoli a Guida Automatica) e AMR (Robot Mobili Autonomi), presentano punti di forza e limiti diversi. In generale, i Lidar 3D offrono un raggio di rilevamento maggiore, rendendoli adatti ad ambienti di grandi dimensioni e all'uso esterno, mentre le telecamere 3D hanno un raggio d'azione inferiore, rendendole più adatte ad applicazioni indoor. Inoltre, i Lidar 3D sono generalmente più costosi a causa delle loro avanzate capacità di rilevamento, mentre le telecamere 3D sono in genere più convenienti, offrendo una soluzione conveniente per molte applicazioni.
Una telecamera 3D può potenzialmente sostituire un Lidar 3D per la navigazione AGV/AMR in ambienti in cui i suoi limiti, come la portata e le condizioni di illuminazione, non rappresentano problemi critici. Per applicazioni che richiedono una mappatura ambientale dettagliata e a lungo raggio, i Lidar 3D potrebbero comunque essere preferibili. La scelta tra una telecamera 3D e un Lidar 3D dovrebbe considerare fattori quali i requisiti specifici dell'applicazione, le condizioni ambientali e i vincoli di budget.

Quando si sceglie una telecamera 3D per la robotica, bisogna considerare i seguenti fattori:
– Risoluzione e frequenza dei fotogrammi: una risoluzione e una frequenza dei fotogrammi più elevate possono fornire dati più dettagliati e tempestivi.
– Campo visivo (FOV): un FOV più ampio consente alla telecamera di inquadrare una porzione maggiore dell'ambiente.
– Portata: Assicurarsi che la telecamera sia in grado di rilevare con precisione gli oggetti alle distanze richieste.
– Dimensioni e peso: la telecamera deve essere adatta alle dimensioni e al peso del robot.
– Interfaccia dati: compatibilità con le capacità di elaborazione del robot e le interfacce dati (ad esempio, USB, Ethernet).
– Robustezza ambientale: la telecamera deve essere in grado di funzionare nelle condizioni ambientali previste, tra cui illuminazione, temperatura e resistenza agli agenti atmosferici.
Per saperne di più: Sensore di rilevamento ostacoli: tipologie, vantaggi e come scegliere quello giusto
Applicazioni
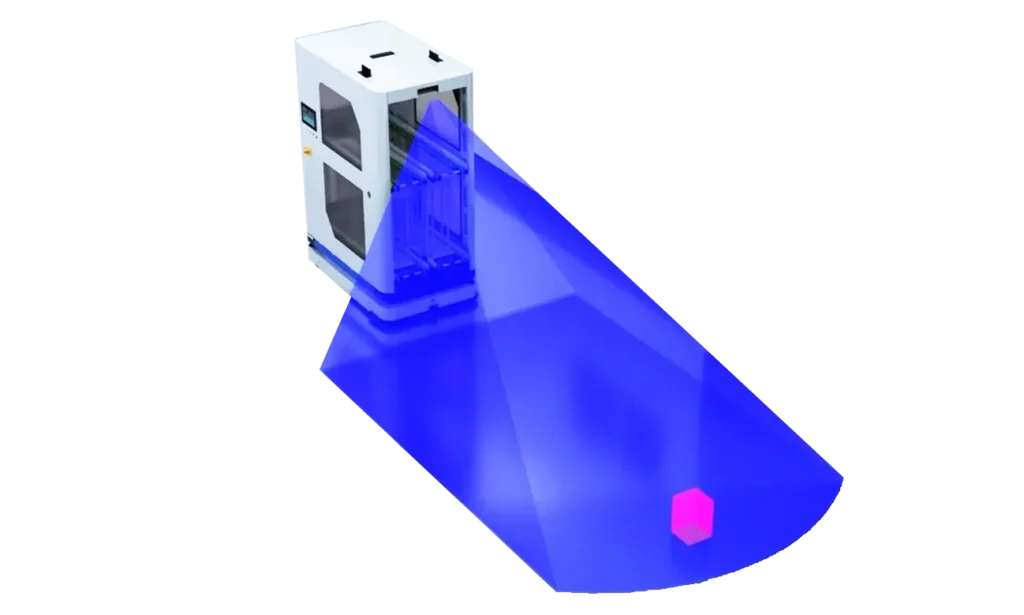
Evitamento degli ostacoli latente da parte di AGV
Evitamento degli ostacoli per carrelli elevatori all'aperto
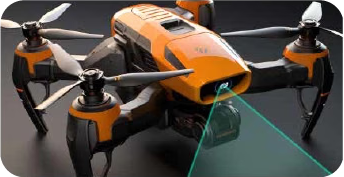
Drone in volo stazionario con evitamento degli ostacoli
Evitamento degli ostacoli tramite veicolo senza pilota a bassa velocità
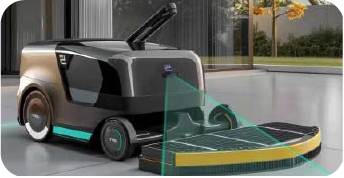
Spazzatrice senza pilota: evitamento degli ostacoli
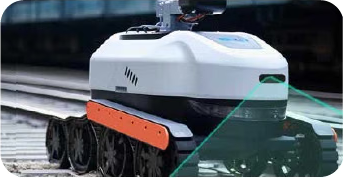
Veicolo di ispezione con sistema di evitamento ostacoli
Evitamento degli ostacoli del tosaerba
Protezione della sicurezza dei veicoli autonomi