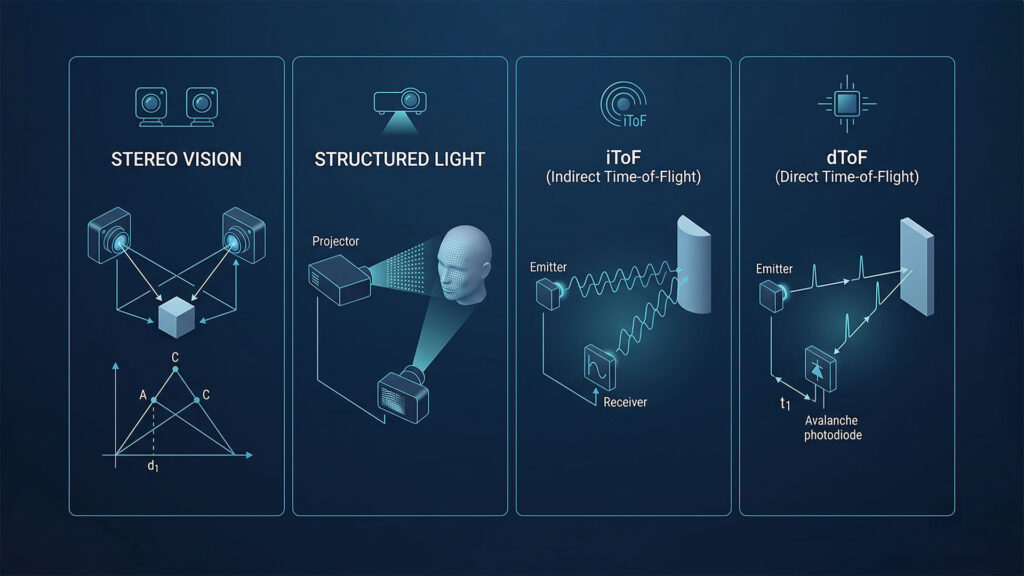
Per aiutare gli utenti a prendere decisioni consapevoli nella scelta tra le varie soluzioni hardware per la visione 3D, abbiamo redatto questo documento di riferimento, che fornisce un'analisi generale dei principi, dei vantaggi, degli svantaggi e degli scenari applicativi dei quattro principali sensori di visione 3D: Stereo Vision , Structured Light , iToF e dToF.
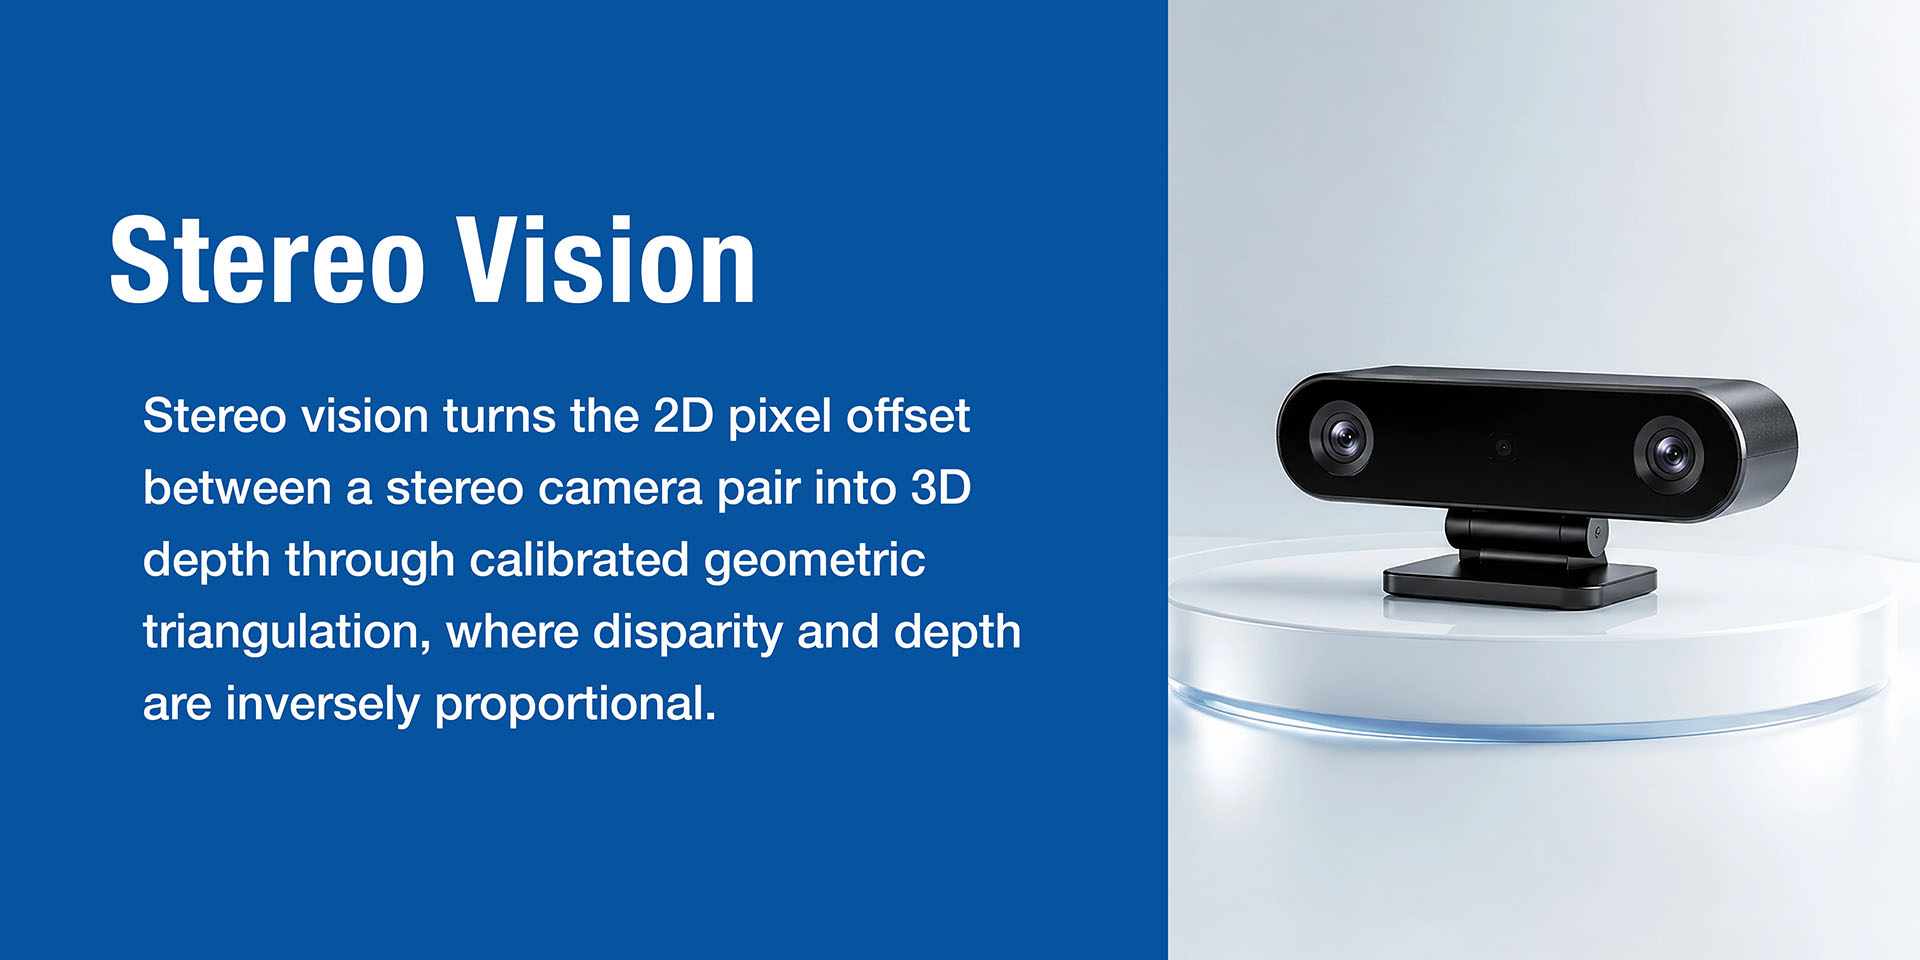
Una tecnologia di misurazione della distanza passiva che imita il principio di disparità dell'occhio umano. Si divide in stereo passiva e stereo attiva.
La ricostruzione stereoscopica della profondità utilizza la triangolazione per calcolare la distanza tra l'oggetto da misurare e la telecamera. Quando due telecamere osservano lo stesso oggetto, la differenza di posizione dell'oggetto nelle due immagini è chiamata disparità . Più l'oggetto è vicino alla telecamera, maggiore è la disparità; più è lontano, minore è la disparità.
Data la nota relazione di posizione relativa (ad esempio, la distanza tra le due telecamere), la distanza può essere calcolata utilizzando principi simili a quelli dei triangoli.
| Aspetto | Stereo passivo | Stereo attivo |
|---|---|---|
| Principio | Si basa esclusivamente sulla texture naturale derivante dalla luce ambientale; calcola la disparità tramite la corrispondenza delle immagini. | Aggiunge un proiettore laser a infrarossi (matrice di punti/speckle/linea) per proiettare attivamente la texture, migliorando la corrispondenza nelle aree a bassa texture. |
| Vantaggi | Basso costo, basso consumo energetico, nessuna interferenza luminosa attiva, più dispositivi possono funzionare contemporaneamente | Utilizzabile in scene con scarsa illuminazione o prive di texture; prestazioni più stabili rispetto allo stereo passivo. |
| Svantaggi | Praticamente inutilizzabile su superfici poco ruvide (pareti bianche) o in condizioni di scarsa illuminazione. | Quando più dispositivi lavorano insieme, i modelli di proiezione interferiscono tra loro, causando errori di corrispondenza; il modello viene facilmente sovrastato dalla forte luce solare esterna, con conseguente degrado delle prestazioni di profondità. |
| Rappresentanti tipici | Serie Stereolabs ZED, Senseno | Serie RealSense D400, serie Luxonis OAK, serie Orbbec Gemini |
La stereoscopia attiva è una versione migliorata della stereoscopia passiva. La luce di riempimento a infrarossi risolve i problemi legati alla scarsa illuminazione e alla scarsa definizione dei dettagli. Tuttavia, non migliora in modo sostanziale aspetti come la precisione a lungo raggio o le forti interferenze luminose. La stereoscopia attiva soffre ancora del degrado della precisione inversamente proporzionale al quadrato della distanza, intrinseco ai metodi di triangolazione. Inoltre, quando più dispositivi stereo attivi operano simultaneamente, i pattern proiettati interferiscono tra loro, causando errori di corrispondenza.
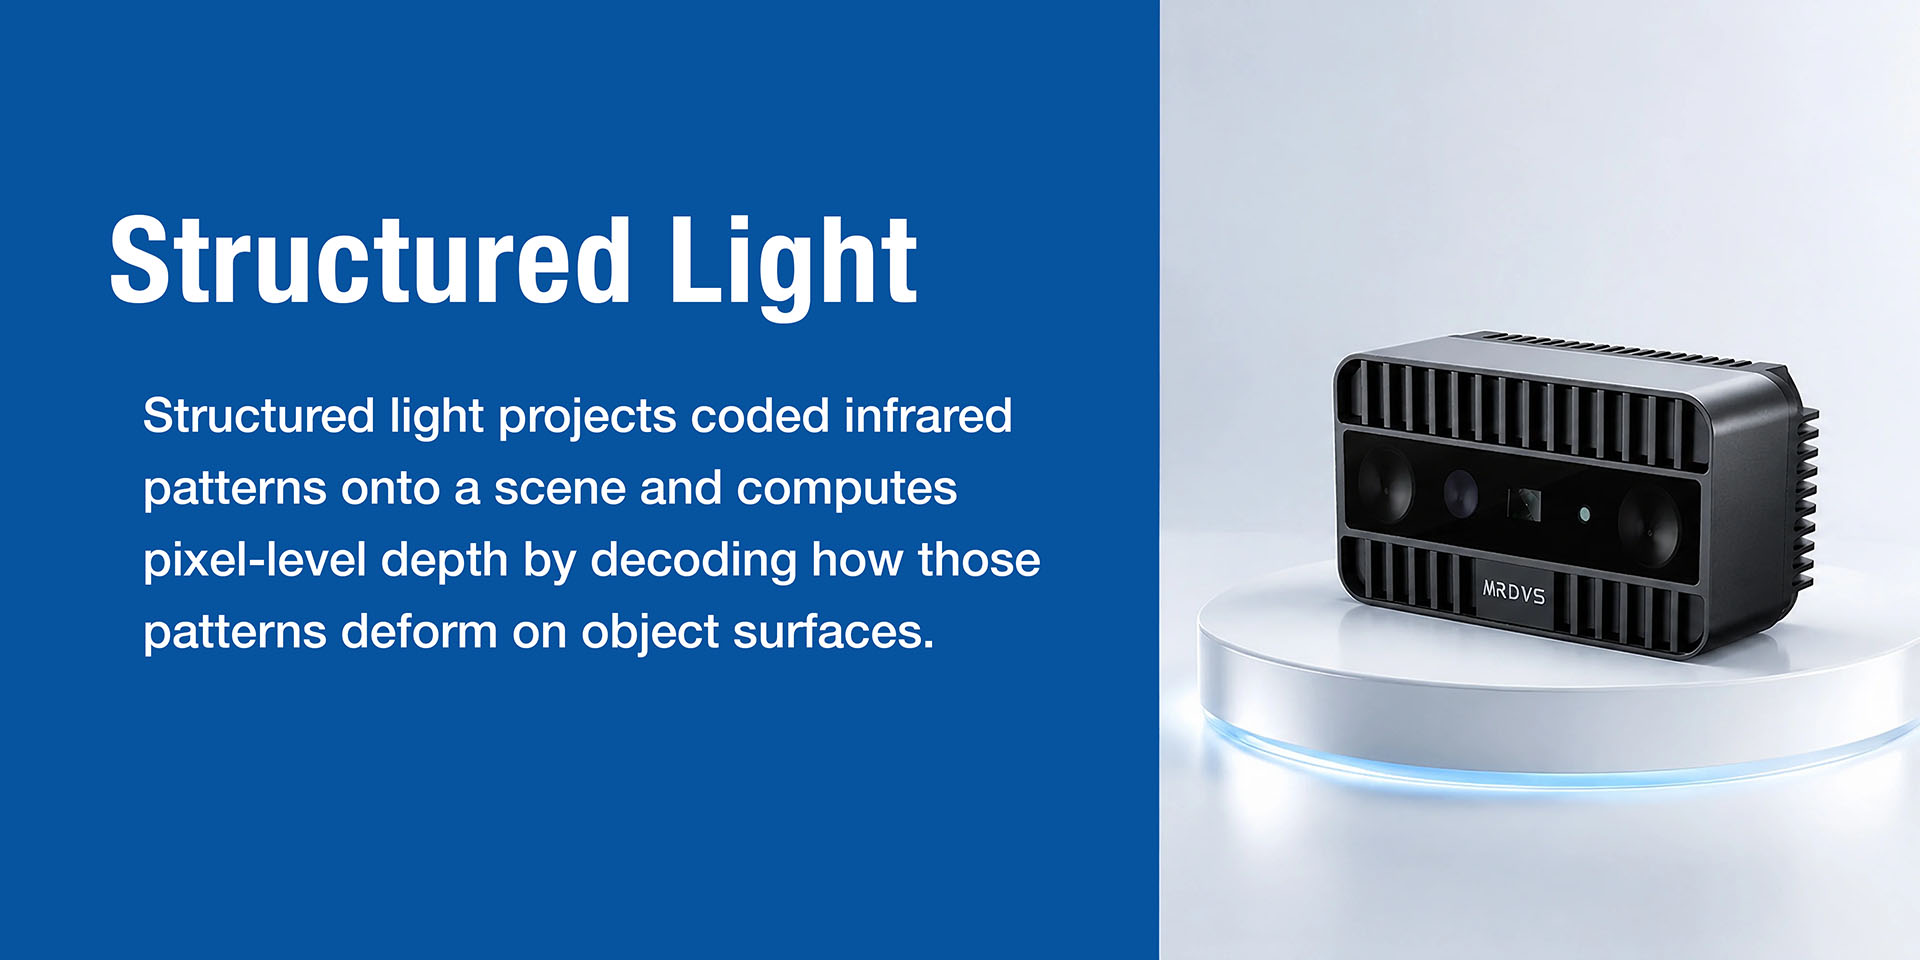
Una tecnica di triangolazione attiva che proietta attivamente uno schema codificato e calcola direttamente la profondità attraverso la deformazione dello schema.
La luce strutturata è una tecnica di misurazione a triangolazione attiva, appartenente alla stessa categoria più ampia della visione stereoscopica attiva.
Il metodo di funzionamento è il seguente: un proiettore laser a infrarossi proietta un pattern di luce strutturata contenente informazioni codificate (come strisce, griglie o matrici di punti pseudo-casuali) sull'oggetto osservato. Questi pattern si deformano (ad esempio, le strisce si piegano, i punti si spostano) in base alla geometria e alla distanza dell'oggetto. Una telecamera a infrarossi cattura questi pattern deformati e il sistema decodifica il grado di deformazione per calcolare direttamente le informazioni di profondità per ciascun pixel.
| Aspetto | Stereo attivo | Luce strutturata |
|---|---|---|
| Calcolo della profondità | Calcola la disparità confrontando i punti corrispondenti nelle immagini di sinistra e di destra, basandosi sulla corrispondenza tra le immagini. | Ottiene direttamente la profondità decodificando la deformazione del pattern; ogni punto caratteristico proiettato ha la propria "etichetta di identità" e non si basa sulla corrispondenza stereo. |
Modulo Face ID Apple per il mercato consumer , serie Orbbec Astra (utilizzato principalmente per il riconoscimento facciale a distanza ravvicinata, la modellazione 3D, ecc.)
Serie Industrial Photoneo MotionCam-3D , serie Mech-Mind Mech-Eye, prodotti Zivid
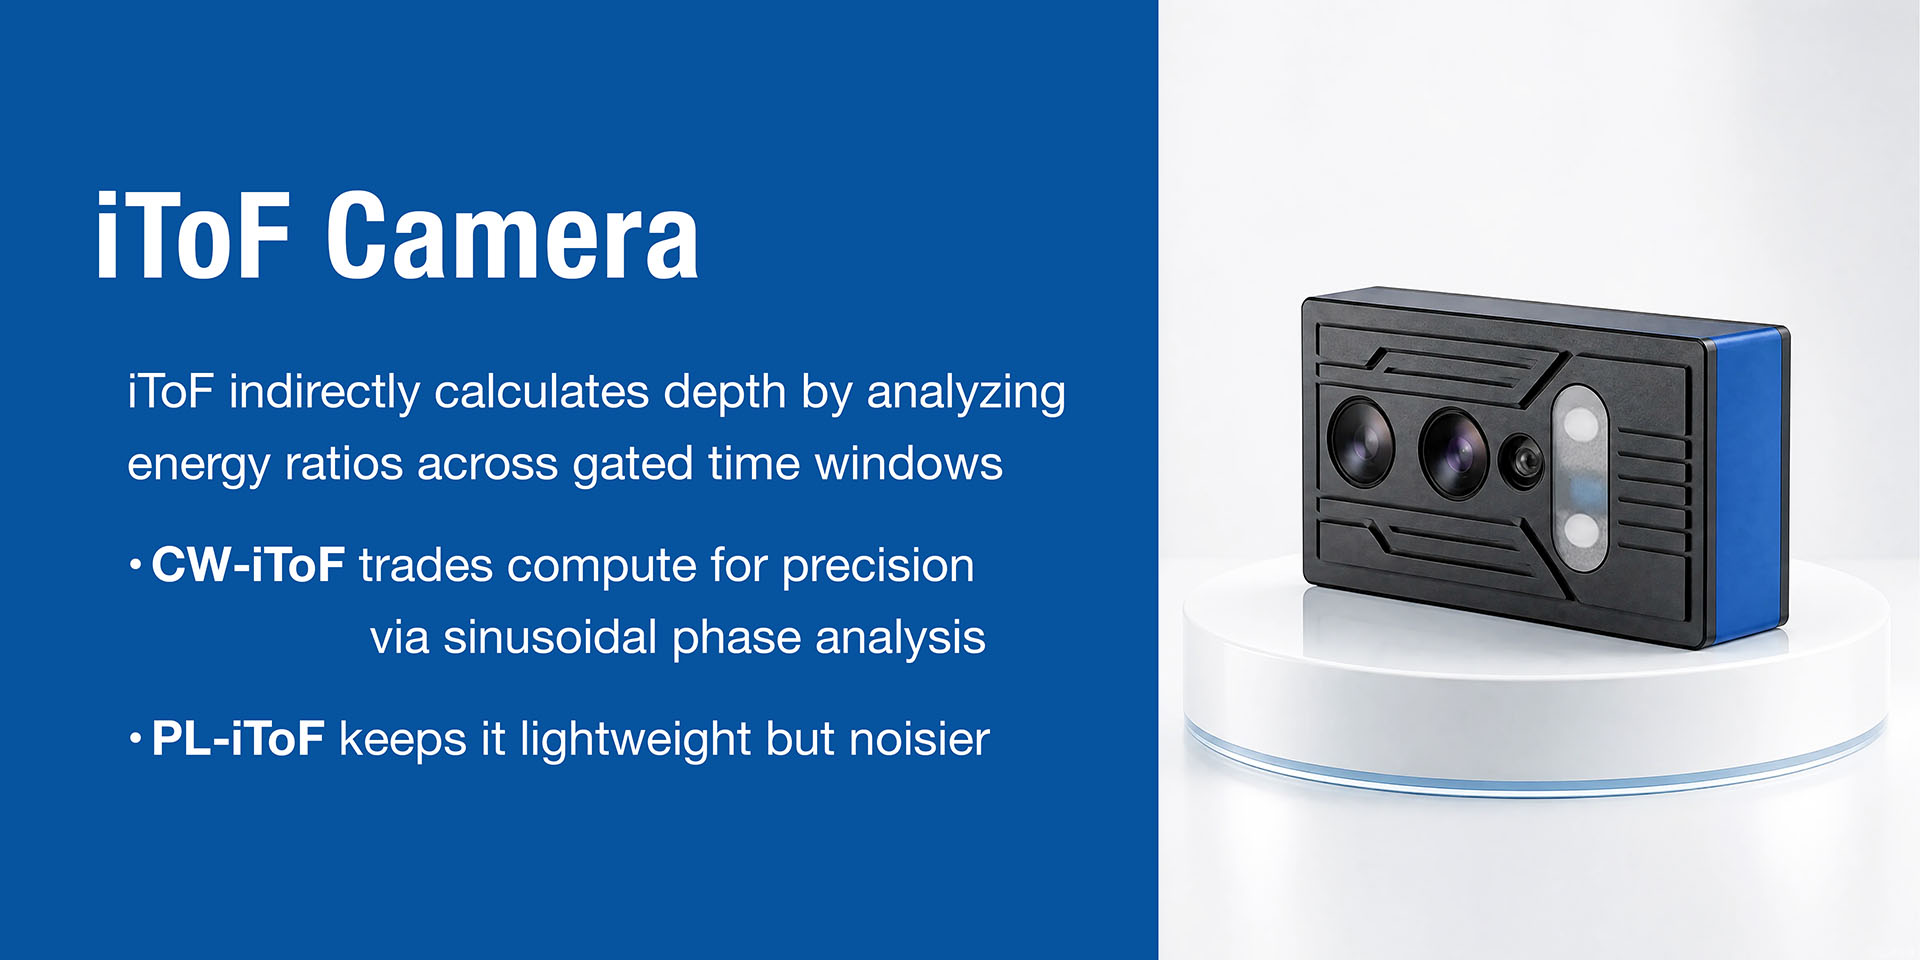
Una tecnica di misurazione della distanza che calcola indirettamente il tempo di volo attraverso la differenza di fase.
iToF (Time-of-Flight indiretto) raccoglie i valori di energia in diverse finestre temporali, analizza la proporzione tra questi valori e misura indirettamente la differenza di tempo tra i segnali trasmessi e ricevuti. Si divide principalmente in due metodi di modulazione:
CW-iToF (onda continua): utilizza la modulazione a onda sinusoidale. Lo sfasamento tra le onde sinusoidali ricevute e trasmesse è proporzionale alla distanza dell'oggetto. La precisione è limitata dal rumore casuale e dal rumore di quantizzazione. Per migliorare la precisione, si utilizza in genere un campionamento ad alta potenza e a breve tempo di integrazione, combinato con un'elevata frequenza di modulazione.
PL-iToF (Modulazione a impulsi): Emette impulsi luminosi con informazioni su ampiezza e tempo. Utilizza tecniche di doppio campionamento per migliorare la precisione. Il calcolo è più semplice e ha un carico computazionale inferiore, ma la precisione è inferiore rispetto al CW-iToF ed è più sensibile al rumore di fondo.
Produttori di chip iToF: Sony, Infineon, PMD.
Produttori di moduli: Lucid Helios2 series, SICK Visionary-T Mini, MRDVS M series , telecamere IFM 3D.
La tecnica di misurazione della distanza più avanzata, che misura direttamente il tempo di andata e ritorno dei fotoni.
La tecnologia dToF (Direct Time-of-Flight) misura direttamente la differenza di tempo tra l'emissione e la ricezione di un impulso luminoso. A causa dei limiti di sicurezza dei laser e delle restrizioni di potenza dei prodotti di consumo, l'energia dell'impulso emesso dalle telecamere ToF è limitata. Quando la luce ritorna al ricevitore, la densità di energia si è ridotta di oltre un trilione di volte. La luce ambientale agisce come rumore, interferendo gravemente con il rilevamento del segnale.
Pertanto, la dToF richiede fotorivelatori estremamente sensibili: i diodi a valanga a singolo fotone (SPAD) . Quando uno SPAD è in funzione, viene polarizzato con un'elevata tensione inversa. Quando un fotone viene assorbito e convertito in un elettrone libero, il forte campo elettrico interno accelera questo elettrone, che collide generando più portatori di carica, creando un effetto valanga geometricamente amplificato, che produce un impulso di corrente elevato e consente il rilevamento di singoli fotoni.
Il dToF utilizza il metodo di conteggio di singoli fotoni correlati nel tempo (TCSPC) per raggiungere una precisione temporale a livello di picosecondi. Il sistema ripete l'emissione e il rilevamento dello stesso segnale pulsato da migliaia a centinaia di migliaia di volte, ottiene un istogramma di distribuzione statistica da ogni rilevamento, ricostruisce la curva dell'energia dell'impulso luminoso nel tempo e ricava così il tempo di volo preciso.
LiDAR Apple per dispositivi consumer/mobili (serie iPad Pro/iPhone Pro).
Robot industriali RoboSense E1/E1R , serie MRDVS S.