

Per un rilevamento affidabile degli ostacoli in un magazzino, non basta la semplice misurazione della distanza. I robot mobili devono essere in grado di rilevare oggetti di diverse altezze, forme, colori, texture e riflettività, in condizioni di illuminazione variabili.
Le telecamere di profondità della serie S di MRDVS utilizzano la tecnologia di rilevamento diretto del tempo di volo (dToF) per generare informazioni di profondità 3D per carrelli elevatori AGV e AMR. In un test prestazionale condotto nel luglio 2026, MRDVS ha valutato la capacità del modello S11 di gestire bersagli neri, riflettenti, sovrapposti e fortemente retroilluminati.
Rilevare in modo affidabile gli ostacoli in un magazzino operativo non è semplicemente una questione di misurare la distanza.
I carichi nei magazzini raramente sono uniformi. Pallet, gabbie e merci possono essere di colore nero opaco, avvolti in pellicola riflettente o usurati fino a raggiungere una tonalità grigia uniforme. Ognuna di queste superfici può rappresentare una sfida per un sensore tarato su un bersaglio di prova in laboratorio.
L'ambiente di lavoro introduce ulteriori variabili:
L'esigenza pratica non è quindi solo quella di misurare la distanza, ma anche di produrre informazioni 3D utilizzabili in presenza di bersagli e condizioni ambientali variabili.
La tecnologia time-of-flight diretta emette impulsi ultracorti di luce infrarossa, in genere su scala di nanosecondi, e registra l'intervallo (Δt) tra l'emissione e il ritorno del segnale riflesso. La distanza viene ricavata direttamente:
Poiché la misurazione si basa sulla temporizzazione diretta dell'impulso di ritorno, ogni pixel all'interno del campo visivo può restituire un valore di profondità in gran parte indipendente dal colore o dalla texture dell'oggetto. La stereoscopia attiva, al contrario, proietta un pattern e triangola la profondità in base a come tale pattern si deforma attraverso due lenti, un processo che dipende dalla disponibilità di sufficienti informazioni visive per il riconoscimento delle caratteristiche.
La serie S implementa questo principio con tre scelte hardware che contano sul campo:
MRDVS attribuisce i risultati osservati nei test seguenti a questo metodo di rilevamento di base.
Fotocamera utilizzata durante il test:
Il programma di test ha esaminato quattro tipi di bersagli e scenari:
Il test si è concentrato sulla completezza dell'immagine di profondità, sulla definizione dei bordi, sul comportamento in presenza di oggetti sovrapposti, sulla presenza di dati mancanti nella nuvola di punti e sul rumore.
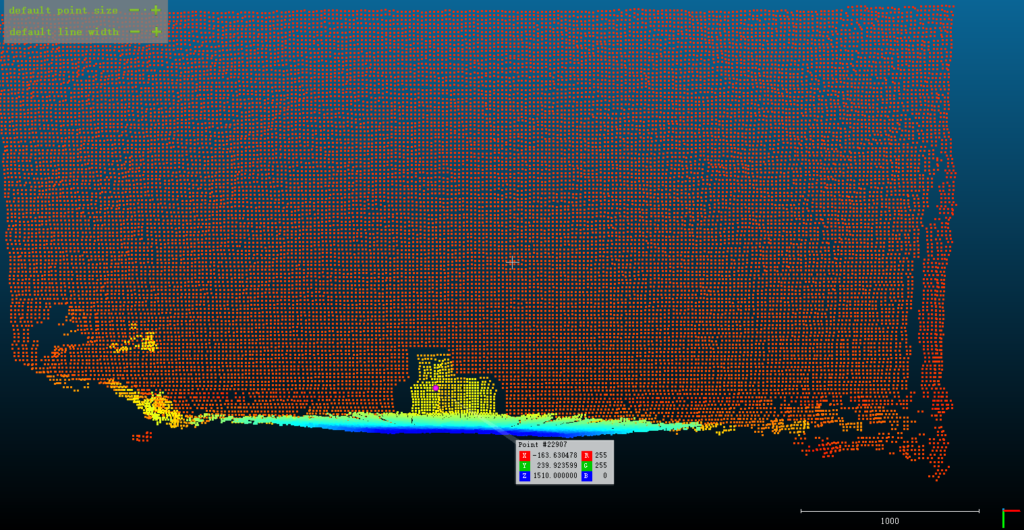
Il primo test prevedeva il posizionamento di un oggetto nero vicino a una parete bianca.
Si tratta di una scena semplice ma rivelatrice, perché la telecamera deve distinguere due superfici adiacenti basandosi unicamente sulla loro differenza di profondità, nonostante l'oggetto nero offra una texture visiva limitata.
I risultati mostrano che l'S11 ha prodotto un'immagine di profondità completa, che è stata poi trasformata in un'immagine di nuvola di punti 3D con bordi chiaramente definiti che separano gli oggetti dalla parete. Come mostrato sopra.
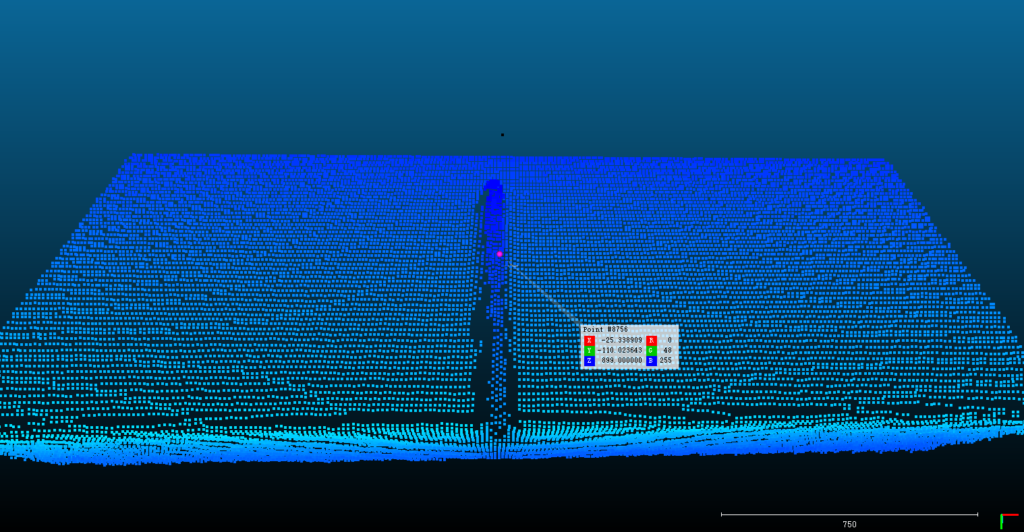
Il secondo test ha valutato una colonna riflettente.
Secondo i dati di MRDVS, l'S11 ha prodotto un'immagine di profondità completa, che è stata poi trasformata in un'immagine di nuvola di punti senza dati mancanti o dispersi attorno ai bordi della colonna.
Questo test aveva lo scopo di esaminare come la telecamera dToF gestisse un bersaglio in grado di produrre riflessi difficili, una condizione comune quando i carichi sono imballati con pellicola termoretraibile o stoccati in gabbie metalliche.
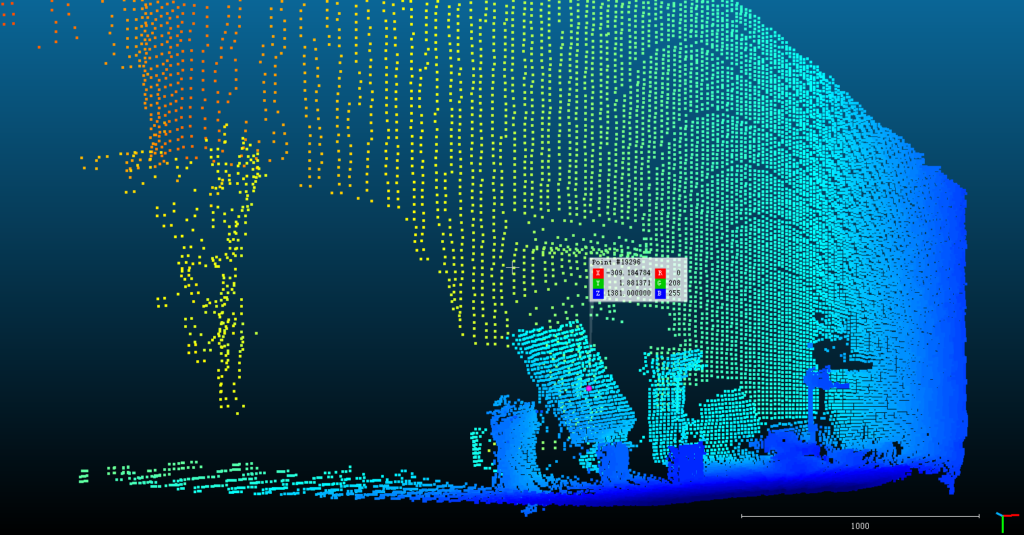
Il terzo test ha utilizzato una scena interna contenente più oggetti impilati e posizionati a diverse profondità.
Secondo quanto riportato da MRDVS, la S11 ha mantenuto i dettagli in tutta la scena.
Per il rilevamento degli ostacoli nei magazzini, è importante conservare le informazioni sulla profondità intorno agli oggetti sovrapposti, poiché pallet, carichi, scaffalature e attrezzature mobili possono ostruirsi parzialmente a vicenda. Un'interruzione nella nuvola di punti in corrispondenza di un confine di sovrapposizione è proprio il punto in cui un robot ha bisogno di dati per decidere se l'interruzione è percorribile.
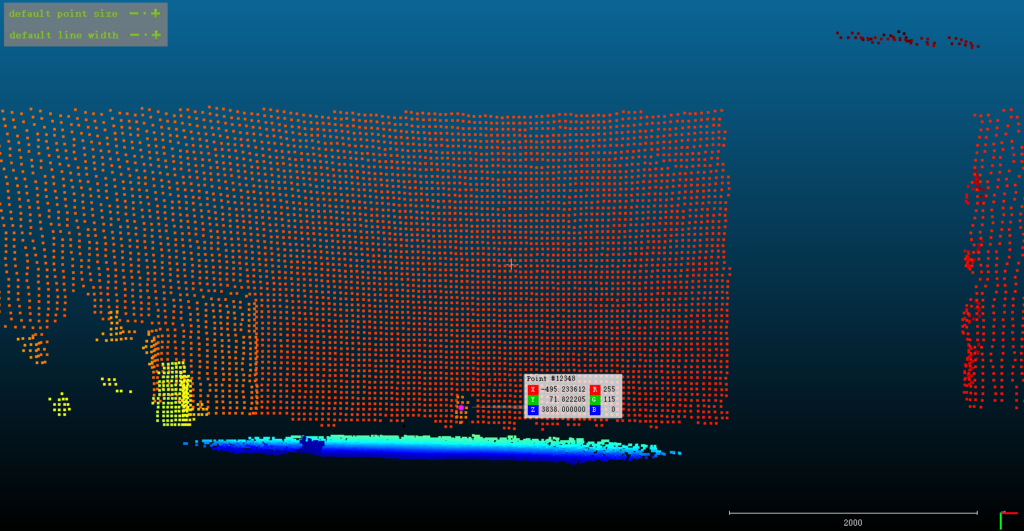
Il quarto test ha isolato la variabile dell'illuminazione. Quattro oggetti a riflettività normale sono stati posizionati dietro una forte sorgente luminosa puntata verso la telecamera e a circa 4 m di distanza da essa, in modo che l'illuminazione cadesse sull'obiettivo anziché sugli oggetti stessi.
La retroilluminazione di questo tipo riproduce una delle cause più comuni di malfunzionamento del sensore di profondità nelle implementazioni reali. Un carrello elevatore AGV che attraversa una porta di carico passa da circa 200 lux all'interno a decine di migliaia di lux all'esterno nell'arco di una sola lunghezza del veicolo, spesso rivolto direttamente verso la luce, e il sensore non ha la possibilità di ricalibrarsi tra le due condizioni.
MRDVS riferisce che, in queste condizioni, l'S11 ha prodotto un'immagine di profondità completa sull'intero campo visivo, che è stata poi trasformata in un'immagine 3D a nuvola di punti con tutti e quattro gli oggetti chiaramente separati l'uno dall'altro e dallo sfondo.
| Test di prova | MRDVS S11 (dToF) |
| Oggetti neri vicino a una parete bianca | Immagine completa della nuvola di punti con una separazione ben definita tra le superfici |
| Colonna riflettente | Immagine completa della nuvola di punti, senza dati di bordo mancanti o dispersi. |
| Oggetti impilati a diverse profondità | I dettagli sono stati mantenuti in tutta la scena. |
| Quattro oggetti controluce | Immagine completa della nuvola di punti, con tutti e quattro gli oggetti chiaramente separati. |
La qualità del rilevamento si traduce in sicurezza solo se il risultato raggiunge il controller del veicolo in tempo.
MRDVS riporta una latenza end-to-end tipica di 70-100 millisecondi per l'S11 in condizioni operative standard e una distanza di lavoro minima di circa 10 cm (4 pollici).
La distanza minima di lavoro è rilevante quando è necessario rilevare ostacoli in prossimità del percorso di un carrello elevatore AGV, ad esempio un piedino di pallet o un marciapiede immediatamente davanti alle forche. Le prestazioni effettive dipendono anche dal posizionamento dei sensori, dalla geometria del veicolo, dalla configurazione della zona di rilevamento e dalla velocità operativa.
Il rilevamento degli ostacoli è solo una parte di un sistema completo di sicurezza e controllo per robot mobili. La serie S è dotata di un algoritmo di evitamento degli ostacoli in tempo reale che funziona direttamente sulla telecamera, senza la necessità di un PC industriale esterno.
Punti salienti della soluzione integrata per l'evitamento degli ostacoli
Poiché la geometria della zona può essere configurata come un volume rettangolare o conico, l'area di rilevamento può seguire la direzione di marcia del veicolo anziché basarsi su un singolo raggio di rilevamento fisso.
Oltre alla funzione di evitamento basata su zone specifiche, la serie S supporta una percezione di livello superiore per ambienti complessi e collaborativi.
Il rilevamento degli ostacoli nei magazzini deve tenere conto di più della semplice distanza. Colore, consistenza, riflettività, sovrapposizione, illuminazione, posizionamento dei sensori e movimento del veicolo influiscono tutti sulle informazioni di profondità disponibili a un AGV o AMR.
Il test del luglio 2026 qui descritto mostra come l'MRDVS S11 ha gestito quattro scene volutamente complesse: oggetti neri su una parete bianca, una colonna riflettente, carichi sovrapposti e quattro oggetti contro una forte retroilluminazione. In tutte e quattro le scene, l'S11 ha restituito immagini di profondità complete con contorni ben definiti.

