Fusione Lidar-Vision della serie S per la robotica fuoristrada

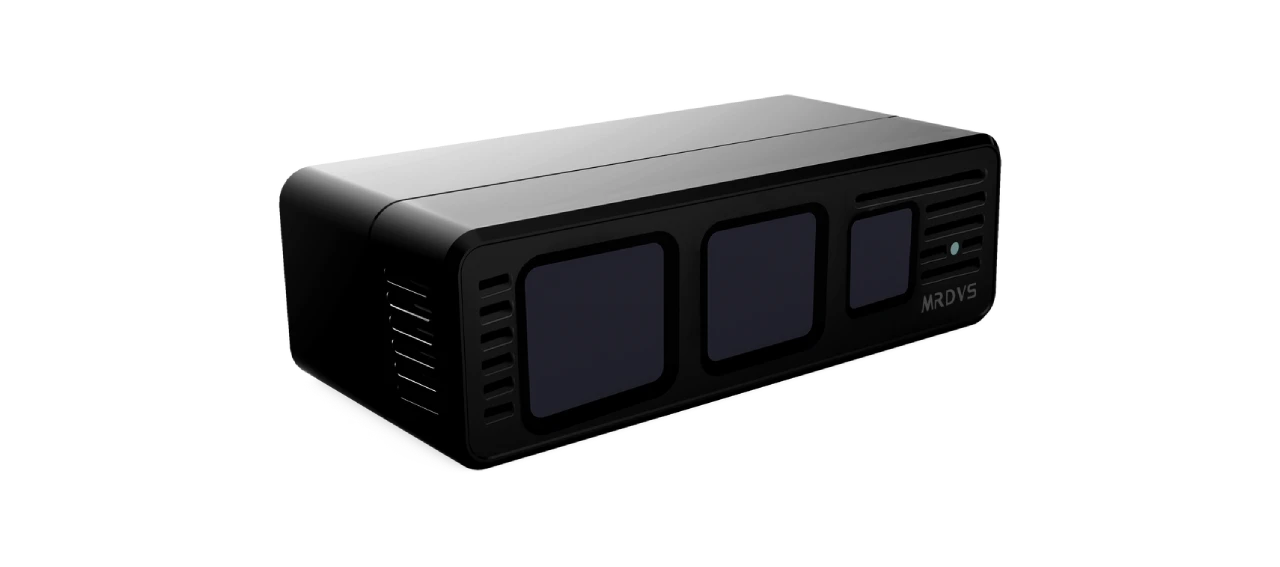
Scopri la serie MRDVS S: le telecamere offrono una percezione dToF a lungo raggio e ad alta precisione con rilevamento lidar integrato, consentendo mappatura, navigazione ed evitamento di ostacoli affidabili in applicazioni robotiche all'aperto, al chiuso e su tutti i terreni.

icona MIPI

Interfaccia MIPI disponibile

Campo visivo 120° × 80°

Ostacolo Evita

Ethernet

S10

Corpo leggero da 190 g
Opzioni Ethernet e I/O personalizzabili
Risoluzione 240 x 160
LiDAR dToF a stato solido
Fino a 42 m con una riflettività del 90%
Risoluzione di profondità 240 × 120
S10
S10 Ultra Lite

42m

Distanza massima di lavoro

RGB-D

Fusione di immagini

240*160

Risoluzione di profondità

Soluzione robotica multi-ambiente per interni ed esterni

Supera le interferenze multipath, gestisce diverse superfici (da riflettenti a opache), resiste alla luce intensa (inclusa la luce solare diretta) e offre un'ampia copertura praticamente senza punti ciechi, il tutto completato da un funzionamento silenzioso e resistente alla polvere.

12401745197233 .fig

Vacuum Robot

12411745197245 .fig

Fuco

12421745197252 .fig

AGV

12431745197262 .fig

Robot per la pulizia commerciale

12441745197269 .fig

Robot di ispezione

Robot rasaerba

Robot rasaerba

Differenza tra i modelli

ModelloS10S10 Ultra Lite
Illuminazione940 nm940 nm
UscitaMappa di profondità / Nuvola di punti 3D / RGB / Mappa di ampiezza IRMappa di profondità / Nuvola di punti 3D / Mappa di ampiezza IR
Risoluzione della profondità (H × V)240 × 160 px240 × 120 px
Frequenza fotogrammi di profonditàMax. 20 fps, in genere 15 fpsIn genere 10 fps
Profondità FoV (O × V)120° × 78° ±3°120° × 60° ±3°
Risoluzione RGB (O × V)1632 × 1224 Non disponibile (nessun RGB)
Frequenza dei fotogrammi RGBMax. 20 fps, tipico 15 fpsNon disponibile (nessun RGB)
Campo visivo RGB (O × V)120° × 90° ±3°Non disponibile (nessun RGB)
Tipo di otturatore RGBSaracinescaNon disponibile (nessun RGB)
Gamma di lavoro0.3–8 m (riflettività del 90%); 0.3–3 m (riflettività del 5%)0.2–42 m (riflettività del 90%); 0.2–30 m (riflettività del 10%)
Precisione3 cm4 cm
Consumo di energia≤4 W (media)
Dimensioni (L × W × H)80 mm × 37 mm × 25 mm106 mm × 69 mm × 43 mm
Peso 190 gCirca. 410 g
Alimentazione di laboratorio12 ~ 28V12V ~ 27V
Comunicazione dei datiEthernet
*Contattaci per I/O personalizzati
Ethernet
Classificazione del recintoIP54IP67
Temperatura di esercizio-20 ° C ~ 60 ° C-20 ° C ~ 75 ° C
Temperatura di conservazione-40 ° C ~ 85 ° C-40 ° C ~ 85 ° C
Programmazione / SDKSDK C / C++ / ROSSDK C / C++ / ROS
Sistema operativoWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Confronto tecnologico

dToF contro iToF

WechatIMG1247

Principio dToF

dToF (Direct Time of Flight) misura direttamente il tempo di volo (ToF) degli impulsi luminosi per calcolare la distanza. Emette impulsi luminosi ultrabrevi (tipicamente nanosecondi) e registra l'intervallo di tempo (Δt) tra l'emissione dell'impulso e la riflessione da parte dell'oggetto bersaglio. La distanza viene ricavata utilizzando la formula: Distanza = (Velocità della luce × Δt) / 2 (La divisione per 2 tiene conto del percorso di andata e ritorno dell'impulso luminoso: emissione → bersaglio → ricevitore). Questa misurazione diretta del tempo consente un'elevata precisione, soprattutto per applicazioni a lungo raggio.
WechatIMG1248

Principio iToF

iToF (Indirect Time of Flight) calcola la distanza misurando lo sfasamento (Δφ) della luce modulata in modo continuo (ad esempio, onde sinusoidali o onde quadre). Il sensore emette luce con una frequenza di modulazione (f) e una lunghezza d'onda (λ = c/f, dove c = velocità della luce) note. Per riflessione, viene rilevata la differenza di fase tra il segnale emesso e quello ricevuto. La distanza viene calcolata utilizzando la seguente formula: Distanza = (Δφ × λ) / (4π) (Δφ è il ritardo di fase in radianti e la divisione per 4π tiene conto del ciclo di andata e ritorno e del ciclo di fase a 360°). Questo metodo indiretto è efficiente per distanze medio-brevi, bilanciando risoluzione e consumo energetico.

Caratteristiche principali della serie S

Nucleo di misurazione della distanza di precisione sub-nanosecondo

Prestazioni su tutte le superfici e in tutte le condizioni di luce

Emissione laser stabile e ad alta efficienza

Sincronizzazione multi-camera

Fondazione per la percezione avanzata

Capacità del sistema intelligente

Risolvere le esigenze del mondo reale con sicurezza configurabile e percezione personalizzata

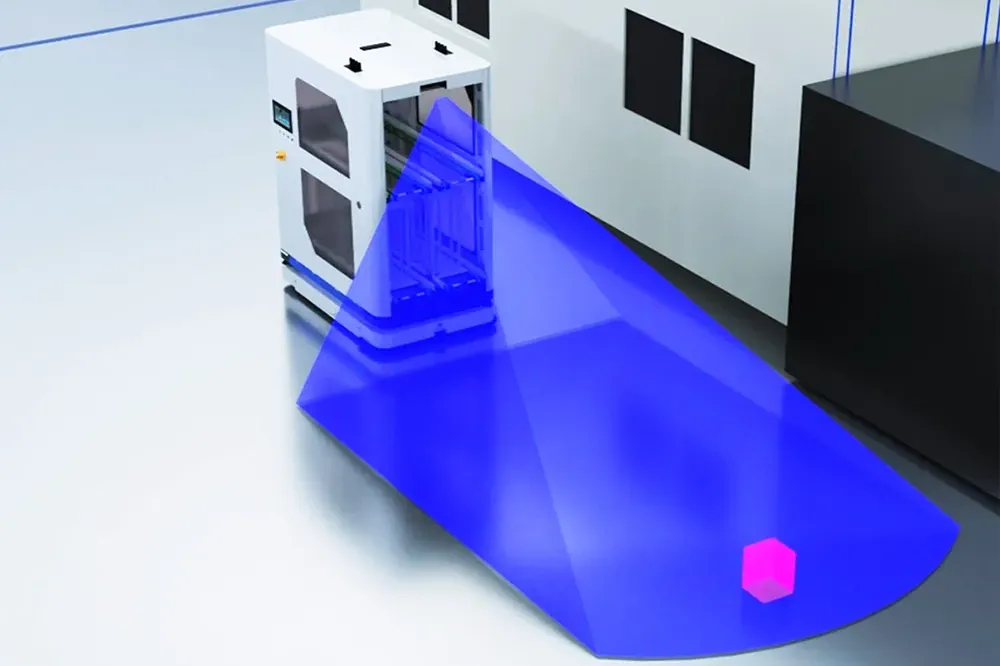
Evitamento degli ostacoli integrato e configurabile

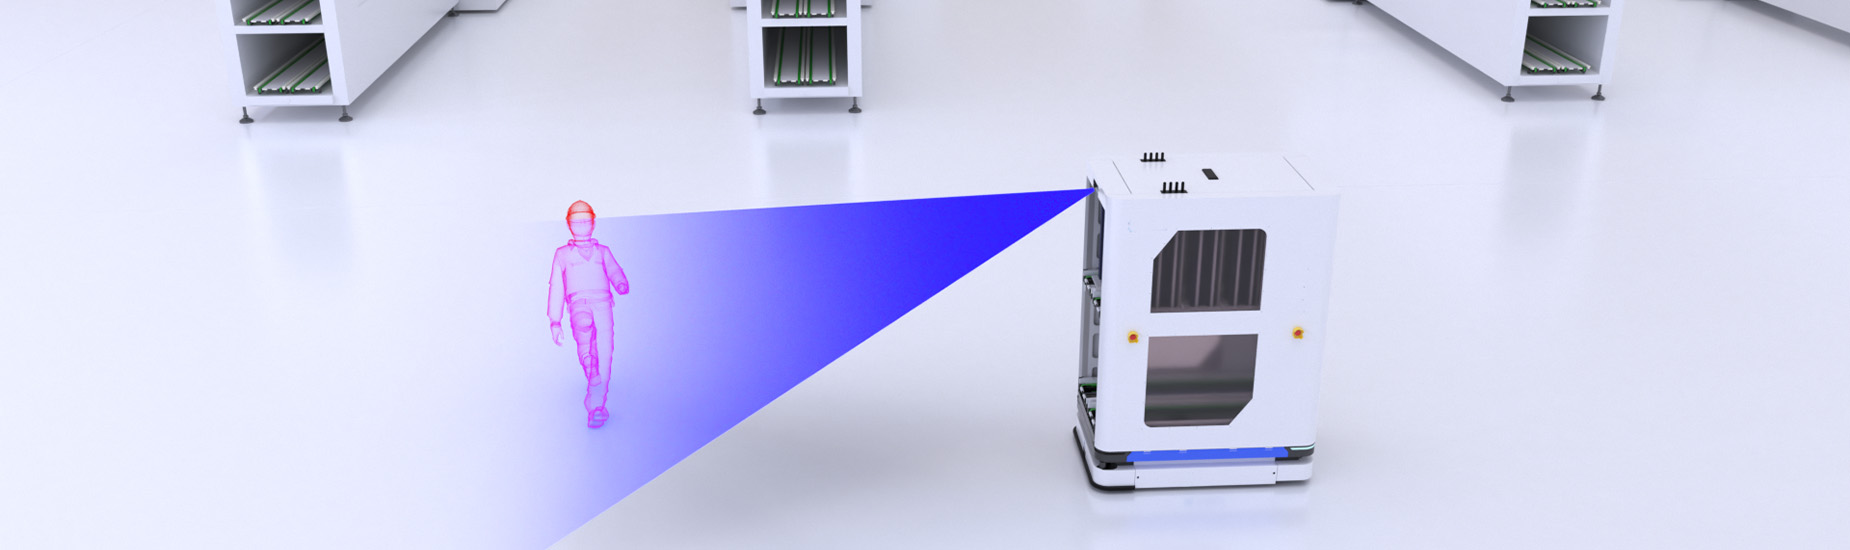
La serie S è dotata di un algoritmo di evitamento degli ostacoli in tempo reale, pronto per l'impiego immediato.
Il sistema fornisce fino a 20 zone di evitamento predefiniteGli utenti possono passare dinamicamente da una zona all'altra tramite API man mano che l'AMR si sposta, consentendo policy di sicurezza basate sul contesto in diverse aree operative.

Capacità del sistema intelligente

Risolvere le esigenze del mondo reale con sicurezza configurabile e percezione personalizzata

Funzionalità avanzate pronte all'uso

Oltre all'evitamento del core, il sistema supporta anche una percezione sofisticata per affrontare scenari operativi complessi:

Servizi di sviluppo su misura

Hai bisogno di una soluzione per oggetti specifici o flussi di lavoro unici? Il nostro team offre servizi completi di sviluppo di algoritmi personalizzati per accelerare il tuo progetto. Possiamo creare moduli di percezione su misura in base alle tue precise esigenze, tra cui:

INIZIA A SVILUPPARE CON MRDVS LxCamera SDK

LxCamera SDK offre strumenti di sviluppo software completi, inclusi pacchetti core C/C++, binding Python e supporto ROS 1/ROS 2. Compatibile con sistemi Windows, Linux e ARM-Linux, fornisce API intuitive, programmi di esempio e binari per la visualizzazione GUI (che supportano Windows e Ubuntu), tutti disponibili per il download tramite il canale GitHub di MRDVS, insieme a manuali utente dettagliati.

Soluzione pronta all'uso

Evitamento degli ostacoli 3D

MRDVS migliora la navigazione del robot con un sistema avanzato di aggiramento degli ostacoli utilizzando la serie S di telecamere RGB-D ToF.

Misurazione del volume 3D

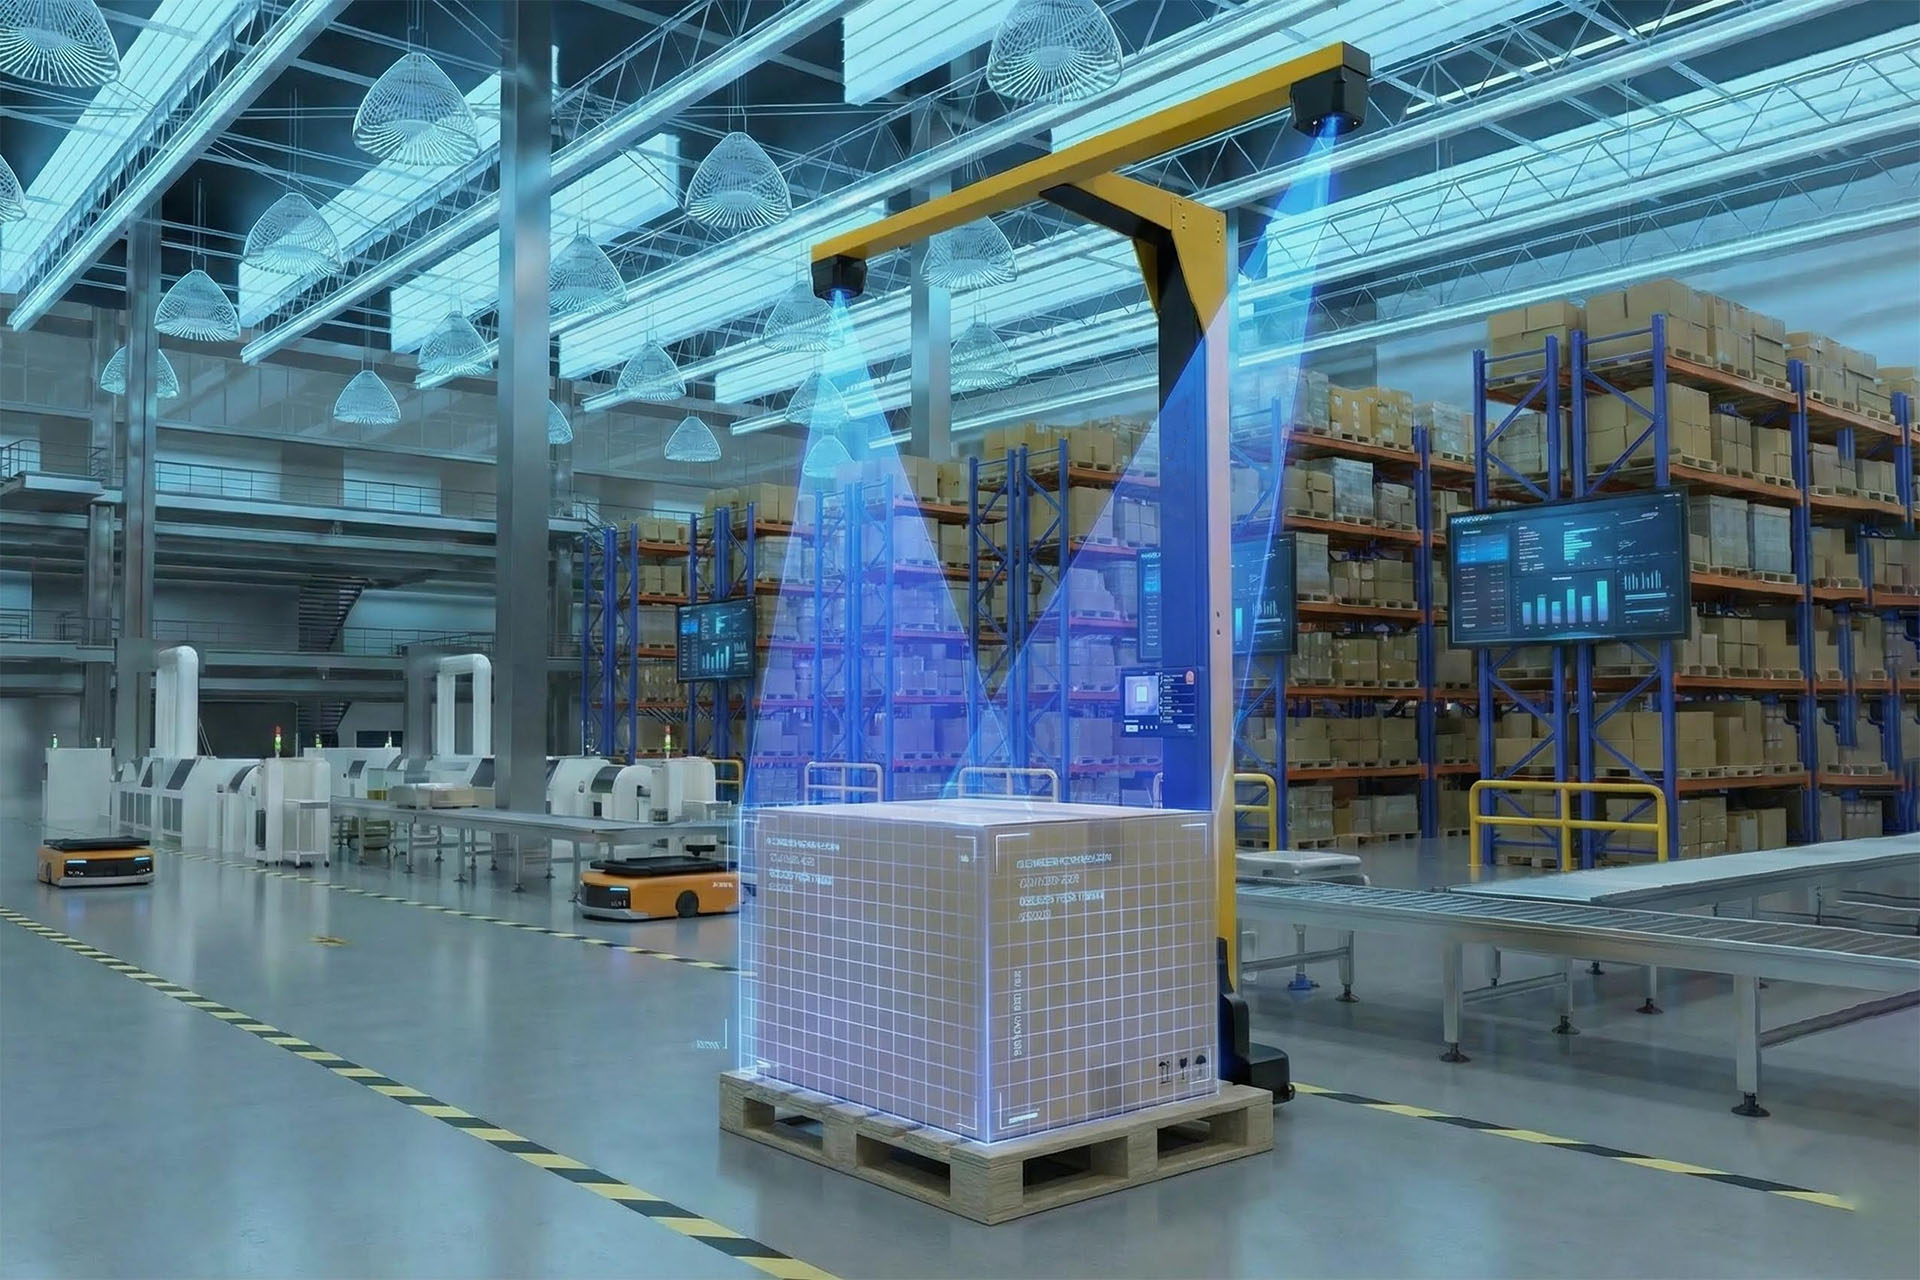
Telecamere di profondità 3D e algoritmi avanzati catturano gli oggetti per calcolarne i volumi esatti, garantendo una precisione rapida, economica e logisticamente valida.

Maggiori informazioni sulla serie S

Tutti i modelli della serie S

S10

S10 offre una risoluzione di profondità di 240 × 160, catturando informazioni sulla profondità e sulla consistenza in tempo reale per fornire una percezione stabile a lunga distanza per veicoli senza pilota a bassa velocità, carrelli elevatori senza pilota, droni, tosaerba e altri dispositivi. 

S10 Ultra Lite è un LiDAR dToF a stato solido compatto per la percezione robotica in ambienti interni ed esterni. Fornisce mappe di profondità, nuvole di punti 3D e dati di ampiezza IR in un intervallo compreso tra 0.2 e 42 metri con una riflettività del 90%, per tosaerba, robot quadrupedi e droni multirotore.

Rimani connesso!

Lasciaci un messaggio

Siamo qui per aiutarti! Utilizza il modulo sottostante per lasciarci un messaggio o per qualsiasi domanda. Il nostro team ti risponderà il prima possibile.

* Campi richiesti
Inviando questo modulo, confermi di accettare che Mrdvs Technology ti contatti tramite email di marketing o telefonicamente. I siti web e le comunicazioni di MRDVS sono soggetti ai Termini di utilizzo. 
Logo MRDVS

Ricevi le ultime notizie MRDVS, aggiornamenti sui prodotti, eventi e altro ancora.