


Sensori di fusione LiDAR-Vision serie S per la percezione autonoma dei robot.
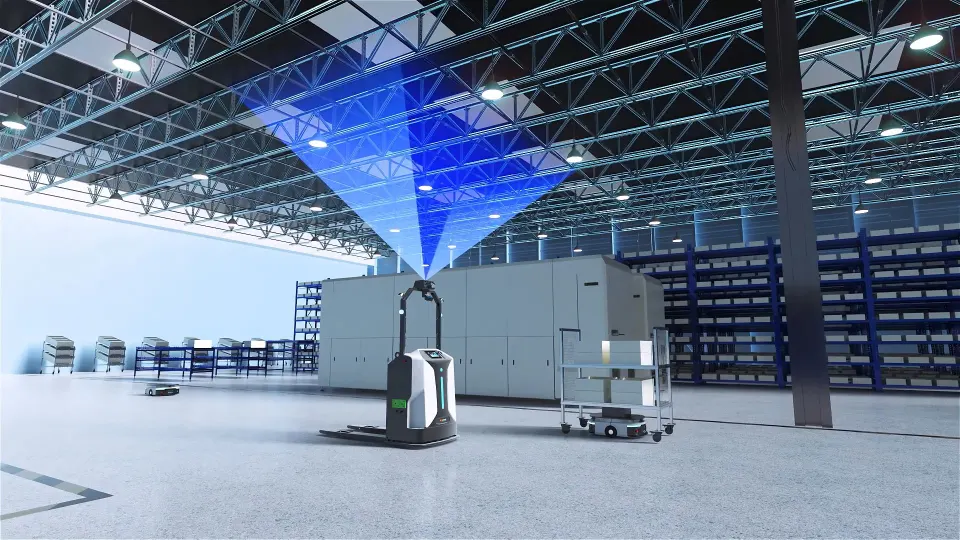
La serie S combina il rilevamento di profondità LiDAR e la visione RGB per fornire una percezione ambientale 3D in tempo reale per robot mobili autonomi (AMR), robot quadrupedi, robot di servizio e veicoli autonomi.
Interfaccia MIPI disponibile
Campo visivo 120° × 80°
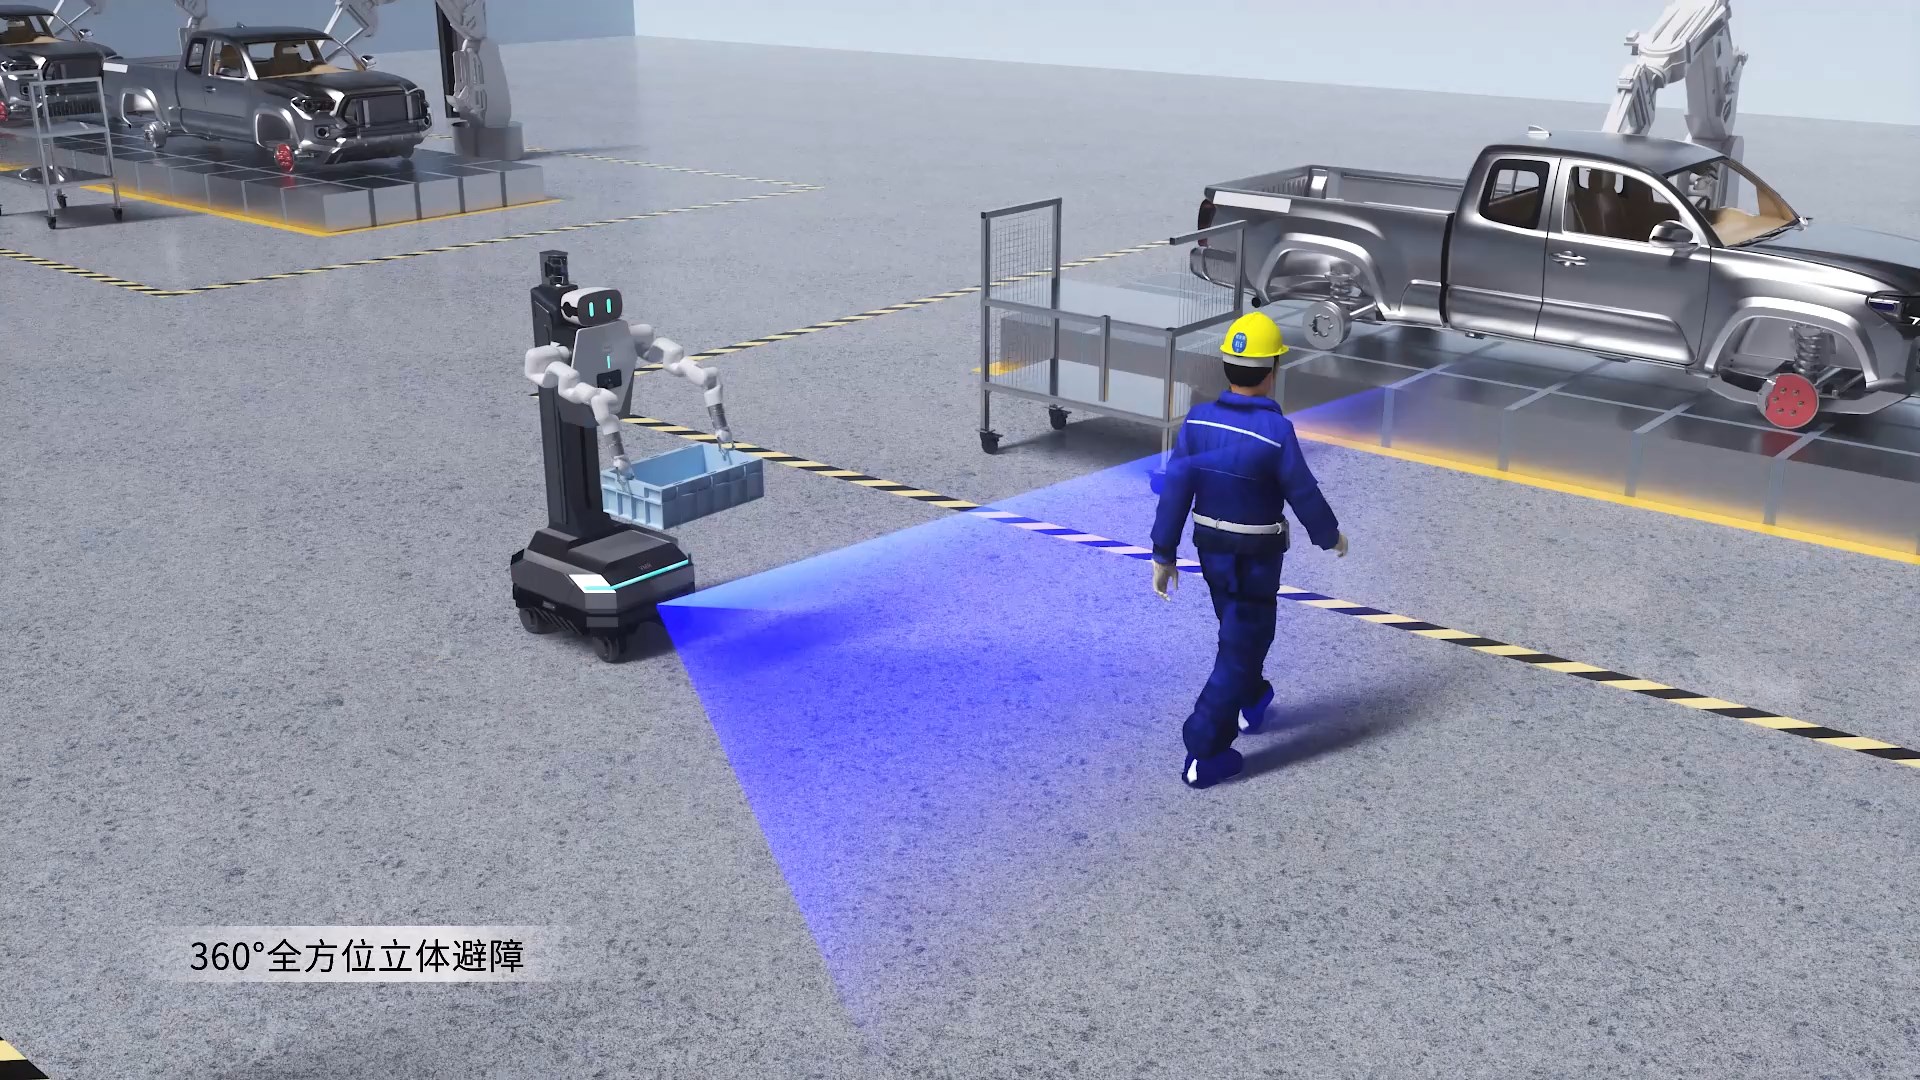
Ostacolo Evita
Ethernet
Scopri la serie S in un minuto
Cos'è il sensore di visione LiDAR serie S?
La serie S è un sensore di percezione 3D che integra la misurazione della distanza tramite LiDAR e l'imaging RGB per fornire informazioni accurate sulla profondità, nuvole di punti e dati visivi per robot autonomi.
Quali problemi risolve?
Rileva ostacoli di basso profilo, sospesi, irregolari e tridimensionali che potrebbero sfuggire ai sensori di scansione planare convenzionali.
Piattaforme robot compatibili
La serie S è compatibile con diverse piattaforme robotiche, tra cui robot mobili autonomi (AMR), robot quadrupedi, robot di servizio e veicoli autonomi.
Output di dati disponibili
Fornisce mappe di profondità, nuvole di punti, immagini RGB o dati relativi agli ostacoli, a seconda del modello.
Quali robot sono compatibili con la serie S?
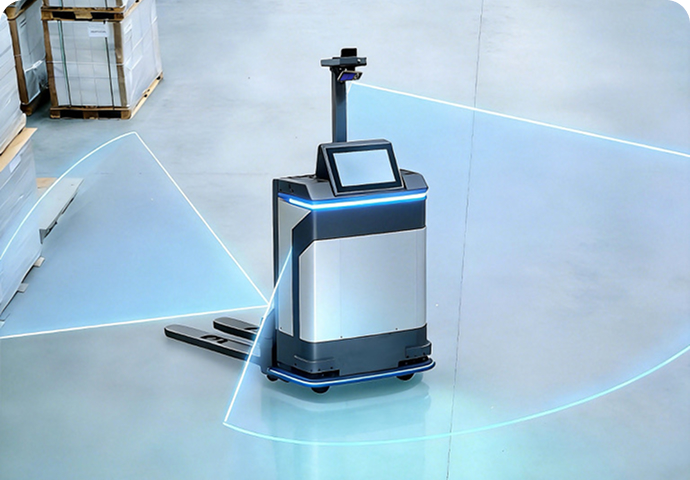
AMR e AGV
·Montato sulla parte anteriore, posteriore o laterale
·Montato sulla parte anteriore, posteriore e laterale del robot.
·Modelli consigliati: S10, S10 Pro
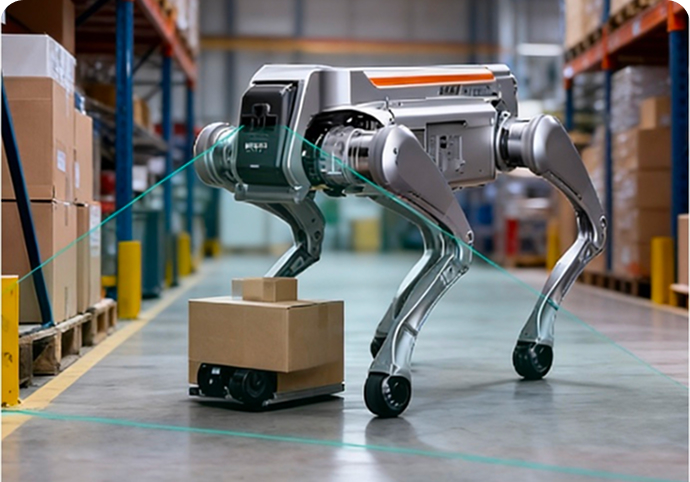
Robot quadrupedi
• Rileva gli ostacoli nelle vicinanze e analizza l'ambiente circostante.
• Analizza terreni e ambienti complessi.
·Modelli consigliati: S10 Ultra Lite
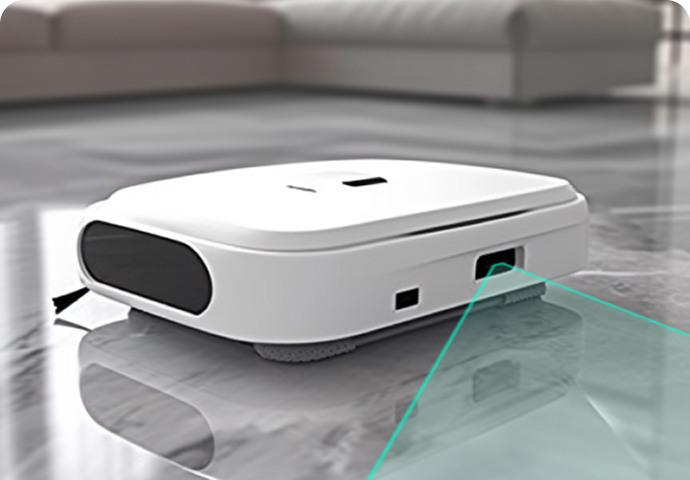
robot di servizio
• Percepisce la disposizione degli spazi in stanze e corridoi arredati.
• Evita gli ostacoli e garantisce la sicurezza delle persone.
·Modelli consigliati: S11
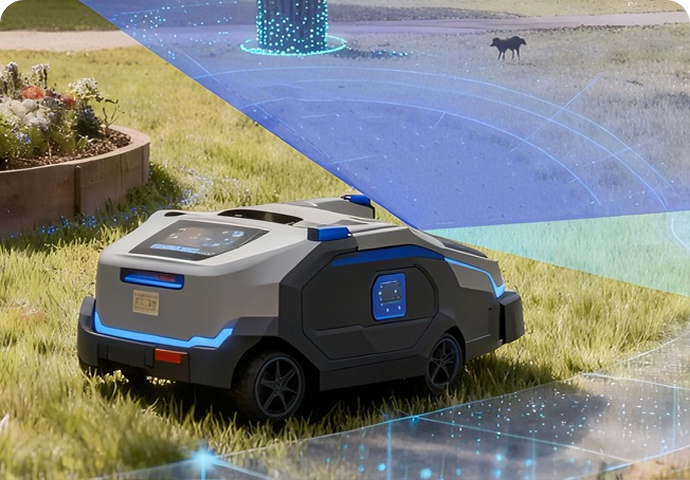
Macchine autonome a bassa velocità per esterni
Robotica autonoma a bassa velocità (consegna/ispezione/pulizia).
·Valutato in base al grado di protezione, alla luce e alla temperatura.
·Modelli consigliati: S10 Pro
Confronto e selezione dei modelli della serie S
| Modello | Posizionamento del prodotto | Gamma di lavoro | FOV | dati di uscita | IP Valutazione | Applicazioni consigliati |
|---|---|---|---|---|---|---|
| S10 | Evitamento dinamico a lungo raggio | 0.05–8 m (riflettività del 90%) 0.05–5 m (riflettività del 10%) | Campo visivo di profondità: 120° × 80° Campo visivo RGB: 120° × 90° | Mappe di profondità, RGB e intensità IR | IP54 | AMR/AGV, carrelli elevatori autonomi, veicoli a bassa velocità per esterni, robot per magazzinaggio e logistica |
| S10 Ultra Lite | Percezione a lungo raggio | 0.2–42 m (riflettività del 90%) 0.2–30 m (riflettività del 10%) | Campo visivo di profondità: 120° × 80° ± 3° | Mappe di profondità/punti e di intensità IR | IP67 | Robot quadrupedi, robot tagliaerba, droni multirotore, robot mobili per esterni |
| S11 | Evitamento a corto raggio, rilevamento spaziale e modellazione 3D | 0.1–5 m (campo visivo di 118°) 0.1–3 m (campo visivo di 140°) (Riflessione: 10%–90%) | Campo visivo di profondità: 136°×56° Campo visivo RGB: 120°×110°±3° | Mappe di profondità/punti, RGB e intensità IR. | IP54 | Robot per la pulizia, AMR/AGV, robot di servizio, robot di compagnia domestica |
Specifiche principali e condizioni operative
| Specificazione | S10 | S10 Ultra-Lite | S11 |
|---|---|---|---|
| Tecnologia profonda | dToF | dToF | dToF |
| Raggio di azione | 0.05–8 m @ 90% di riflettività; 0.05–5 m @ 10% | 0.2–42 m @ 90% di riflettività; 0.2–30 m @ 10% | 0.1–5 m all'aperto con riflettività del 10%–90% |
| Distanza minima di rilevamento | 0.05 m | 0.2 m | 0.1 m |
| Risoluzione della profondità | 240 × 160 | 240 × 160 | 240 × 96 |
| Risoluzione RGB | 1920 × 1080 | - | 1280 × 1080 |
| Frequenza dei fotogrammi | Profondità/RGB: Max. 20 fps; Tipicamente 15 fps | Profondità: massimo 10 fps, tipico 10 fps; RGB: massimo 20 fps, tipico 10 fps | Profondità/RGB: Max. 20 fps; Tipicamente 10 fps |
| Campo visivo | Profondità: 120° × 80°; RGB: 120° × 90° | Profondità: 120° × 80° ±3°; RGB: 120° × 110° ±3° | Profondità: 136° × 56°; RGB: 120° × 110° ±3° |
| Precisione della profondità | 3 cm | 4 cm | 1 cm |
| Gamma di illuminazione ambientale | Fino a 100 kLux | 0–100 kLux | Fino a 100 kLux |
| Interfaccia di comunicazione | Ethernet; I/O personalizzati opzionali | Ethernet | Ethernet / USB / MIPI |
| Tensione di ingresso | 12–28 V CC | 12–27 V CC | Ethernet: 12–28 V CC; USB: 5 V; |
| Consumo di energia | ≤4 W in media | <4 W di media; 13 W di picco | |
| Dimensioni | 80 × 37 × 25 mm | 106 × 69 × 43 mm | 90 × 25 × 25 mm |
| Peso | 190 g | Circa. 440 g | Circa 130 g (Ethernet) / 90 g (USB) |
| Temperatura di esercizio | −20°C a 60°C | −20°C a 75°C | −20°C a 60°C |
| Temperatura di conservazione | −40°C a 85°C | −40°C a 85°C | −40°C a 70°C |
| Grado di protezione | IP54 | IP67 | IP54 |
| Sistemi operativi supportati | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 o versioni successive; Linux; Arm Linux/ROS |
| Supporto SDK | SDK C / C++ / ROS | SDK C / C++ / ROS | SDK C / C++ / ROS |
Casi applicativi della serie S
Domande frequenti tecniche sulla serie S
Quale tecnologia di rilevamento della profondità utilizzano i modelli S10, S10 Ultra Lite e S11?
Tutti e tre i modelli utilizzano la tecnologia di rilevamento della profondità dToF. La telecamera misura il tempo impiegato da un segnale laser per raggiungere un oggetto e tornare al sensore, quindi calcola la distanza tra l'oggetto e la telecamera per generare mappe di profondità e nuvole di punti 3D.
Quali sono le principali differenze tra S10, S10 Ultra Lite e S11?
L'S10 è progettato per la percezione standard a medio raggio e l'evitamento degli ostacoli nei robot mobili. L'S10 Ultra Lite è pensato per la localizzazione a lungo raggio, la navigazione e la percezione ambientale in ambienti interni ed esterni. L'S11 presenta una distanza minima di rilevamento inferiore e un campo visivo di profondità più ampio, che lo rendono adatto all'evitamento degli ostacoli a corto raggio e alla percezione spaziale su vasta area.
Che tipi di dati può generare la serie S?
I modelli S10, S10 Ultra Lite e le versioni dell'S11 con funzionalità RGB possono generare mappe di profondità, nuvole di punti, immagini RGB e immagini di ampiezza IR. I robot possono utilizzare questi dati per il rilevamento di ostacoli, la navigazione, la percezione spaziale e la mappatura ambientale.
Le capacità di output possono variare a seconda della configurazione dell'interfaccia, pertanto è necessario verificare i flussi di dati specifici prima dell'integrazione.
È possibile utilizzare la serie S all'aperto?
Le prestazioni effettive di misurazione della distanza in ambienti esterni possono essere influenzate dall'intensità della luce solare, dalla riflettività del bersaglio, dall'angolo di incidenza, dalla pioggia, dalla nebbia, dalla polvere e dalle condizioni della finestra ottica. Si raccomanda di effettuare dei test nell'ambiente operativo reale prima dell'installazione.
Come posso scegliere tra S10, S10 Ultra Lite e S11?
La scelta del modello dovrebbe basarsi su portata di rilevamento, campo visivo, interfaccia di comunicazione, grado di protezione, risoluzione in profondità e ambiente di installazione effettivo.
- Per la funzione standard di evitamento degli ostacoli dei robot mobili, si consiglia di prendere in considerazione l'S10.
- Per una percezione ambientale a lungo raggio, prendi in considerazione l'S10 Ultra Lite.
- Per una visione ravvicinata e ad ampio campo, si consiglia di prendere in considerazione l'S11.
Risorse tecniche della serie S
download center
Casi di studio
Note Applicative
Partner dell'ecosistema
Note tecniche applicative della serie S
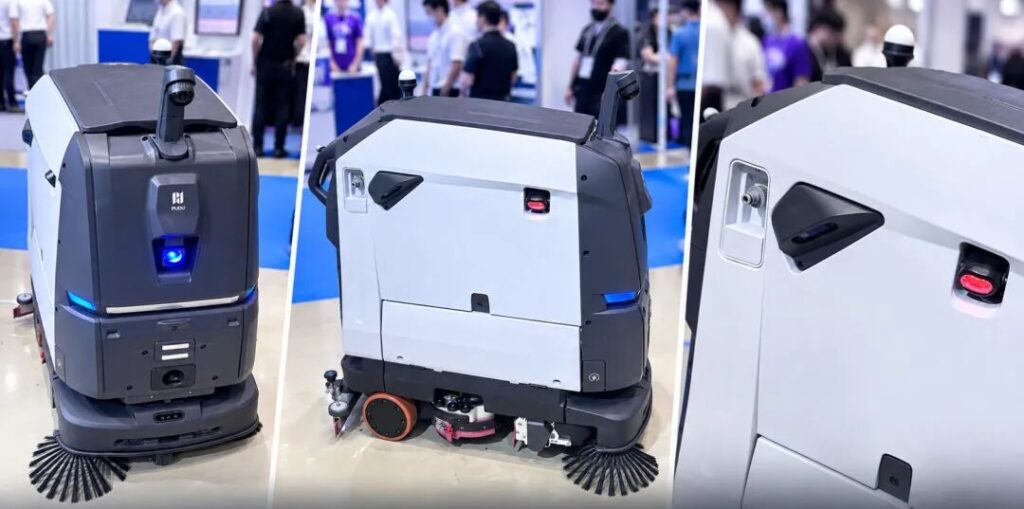
Il sistema di rilevamento 3D MRDVS è compatibile con i robot di pulizia BG1 e ET1 di Pudu.
Le telecamere MRDVS S11, i moduli MIPI S11 e i sensori S01 supportano la percezione e il rilevamento degli ostacoli nei robot di pulizia BG1 e ET1 di Pudu.
-
Sei soluzioni di visione 3D di MRDVS
Luglio 22, 2026