
V2 Pro RTLS

Guarda ogni pallet, traccia ogni carrello elevatore.

Guarda ogni pallet
Tieni traccia di ogni carrello elevatore

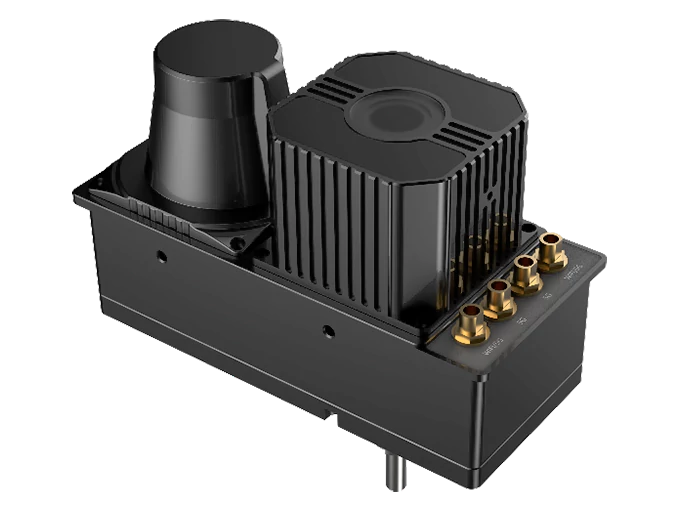
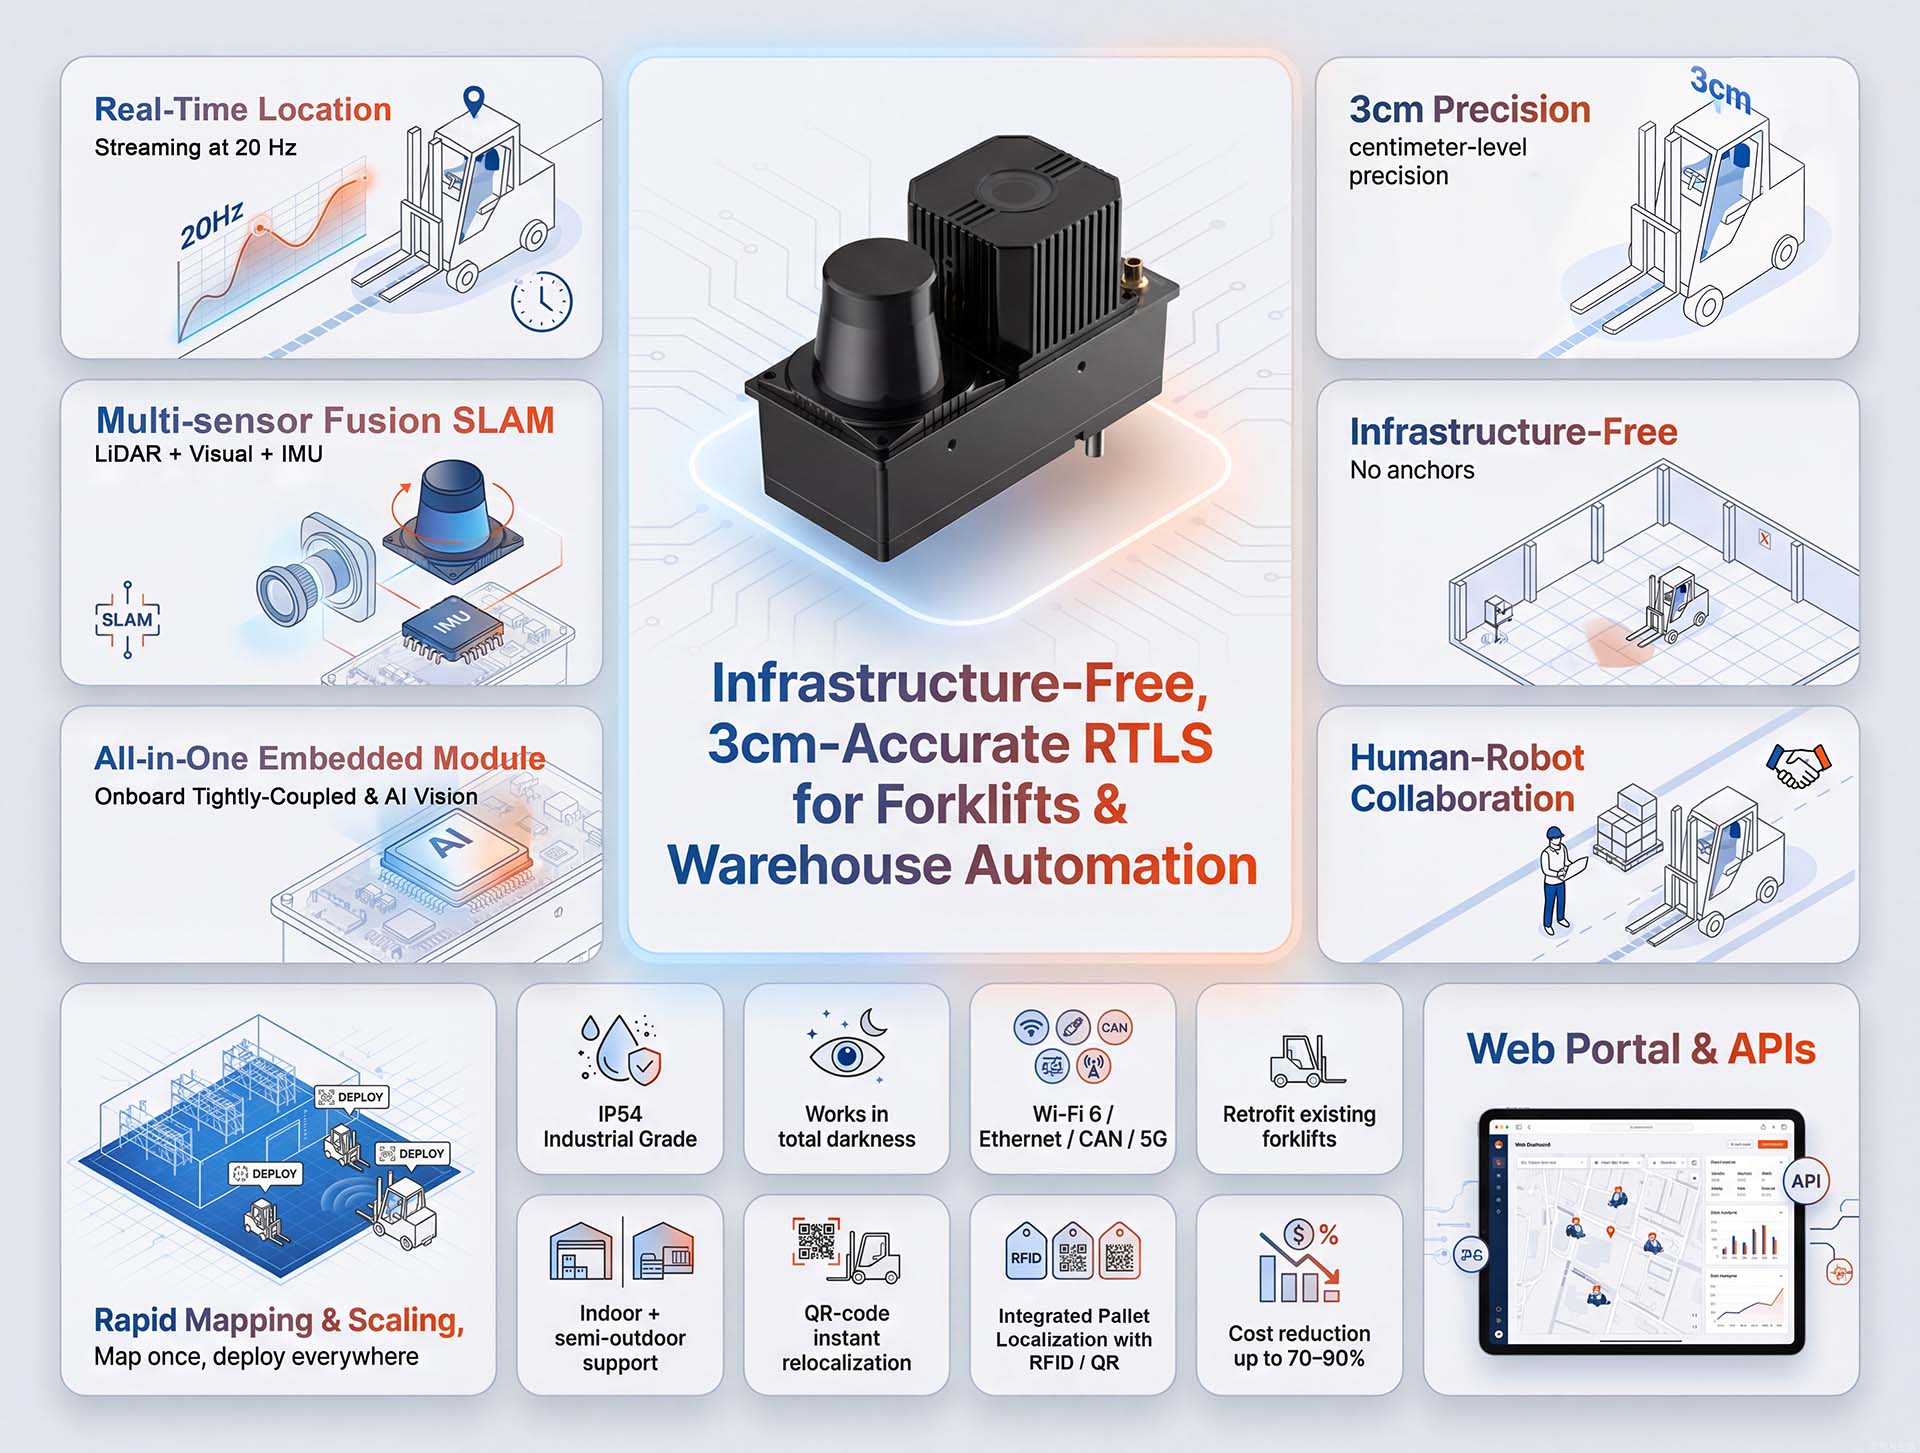
RTLS Fusion-SLAM senza infrastrutture, con precisione di 3 cm, per qualsiasi veicolo da magazzino. Monitoraggio della flotta in tempo reale per ogni carrello elevatore o AGV. Conversione delle attrezzature esistenti in veicoli autonomi con un'unica unità di posizionamento. Automazione rapida e conveniente.
Carrello elevatore V2 Pro RTLS

Fusione multisensore
Basato su Deep Learning

Fusione del sensore

LiDAR 2D + Telecamera rivolta verso il soffitto + IMU, strettamente integrato con un motore di localizzazione basato su deep learning per una robustezza senza pari in ambienti complessi.

Applicazione universale per tutta la tua flotta

Basato su queste prestazioni robuste, il V2 Pro è progettato per tre esigenze operative fondamentali

Il modulo di posizionamento principale
per AGV e AMR

Il V2 Pro fornisce il posizionamento preciso al centimetro e senza infrastrutture essenziale per i veicoli a guida autonoma (AGV) e i robot mobili autonomi (AMR) per eseguire attività fondamentali, come il trasporto di materiali, l'ispezione di impianti e la pulizia industriale, con la massima affidabilità.

Il modulo di consapevolezza della precisione
per MHV manuali

Localizzazione in tempo reale ad alta precisione per l'intera flotta di veicoli MHV: carrelli elevatori retrattili, transpallet, commissionatori, trattori da traino e altro ancora.
  • Avvisi di sicurezza di prossimità
  • Monitoraggio accurato della flotta
  • Dati preziosi per i gemelli digitali
Alimenta il magazzino intelligente.

Il kit di retrofit ideale per
Conversione da manuale ad autonomo

Funge da unità completa di posizionamento e navigazione per trasformare i carrelli elevatori manuali in AGV autonomi. Ciò consente un'automazione rapida ed economica delle risorse esistenti.
V2 Pro fornisce ai robot per la pulizia industriale un posizionamento autonomo e senza infrastrutture, in modo che possano mappare, navigare ed eseguire le operazioni in modo autonomo fin dal primo giorno, anche in strutture che cambiano quotidianamente.

Robot di pulizia
Che non si perde mai

Vero RTLS Plug-and-Play
Nessuna infrastruttura richiesta

Evita mesi di installazione e milioni di costi.
Trasforma i tuoi carrelli elevatori in risorse intelligenti senza modificare la tua struttura.

Pronto all'uso dal primo giorno

Ridurre i costi del 90%

Adattabile a qualsiasi ambiente

Nessuna deriva. Nessuna dipendenza dall'odometria.

Collaudato sul campo, pronto per la flotta

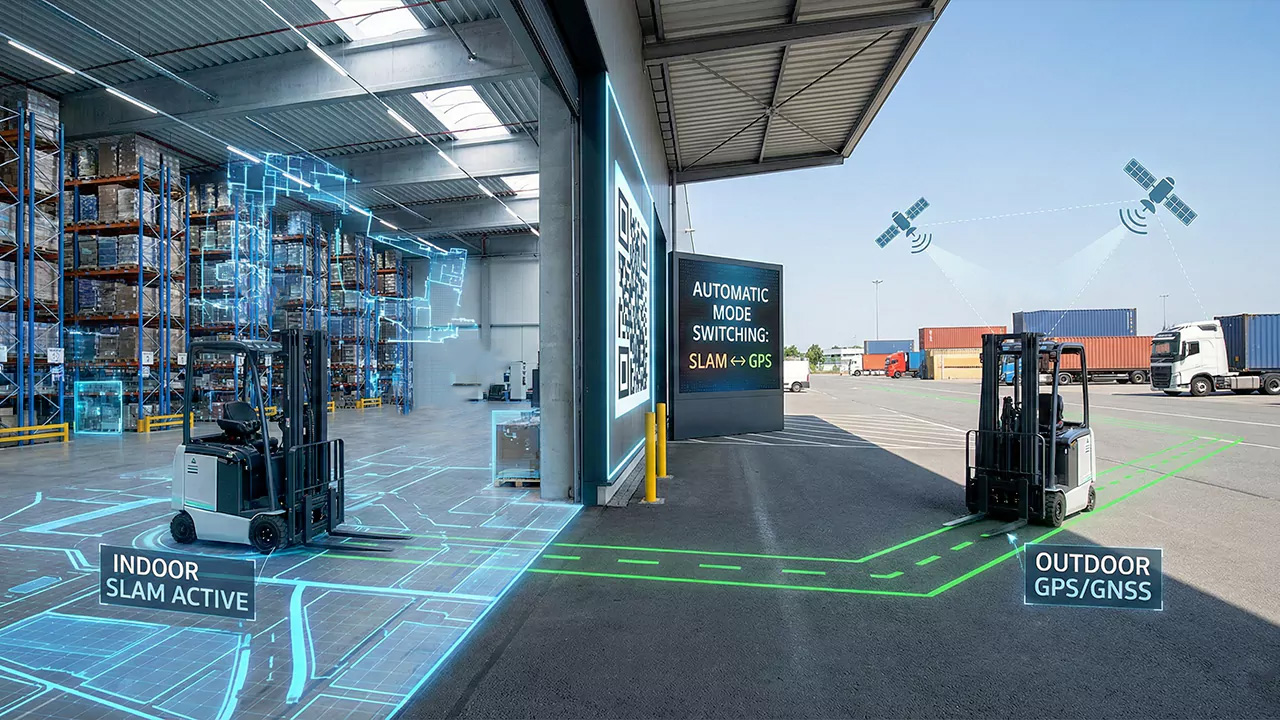
Posizionamento in ambienti esterni e misti

Quando le tue operazioni si estendono all'esterno, il sistema si adatta alle tue esigenze specifiche

Solo aree interne

Per i flussi di lavoro in cui le merci vengono movimentate all'interno e i veicoli si spostano solo tra gli edifici, la soluzione standard per interni è più che sufficiente. È sufficiente scansionare un codice QR all'ingresso dell'edificio e il sistema si rilocalizzerà immediatamente all'ingresso. Non è necessario alcun tracciamento esterno.

Aree semi-strutturate

Banchine di carico, banchine coperte, piazzali con strutture vicine, passaggi pedonali chiusi.

  • Integrato LiDAR 2D + IMU – fornisce prestazioni affidabili utilizzando le caratteristiche strutturali esistenti

Aree aperte

Ampi cortili, parcheggi.
  • Integrare GPS esterno or RTK – garantisce una precisione su un'ampia area dove le caratteristiche naturali sono limitate

Ambienti intermedi

Esiste una certa struttura, ma il LiDAR 2D da solo potrebbe avere difficoltà. Grandi cortili, parcheggi.
  • L'aggiornamento a LiDAR 3D a 360° con i nostri Modulo V2H
    cattura caratteristiche spaziali più ricche per una maggiore robustezza

Architettura di fusione dei sensori
Progettato per l'affidabilità

V2 Pro combina LiDAR 2D, visionee IMU dati in un sistema appositamente progettato
per fornire una localizzazione stabile e ad alta precisione in ambienti reali.

Icona Lidar

Integrazione a tre sensori

EdgeComputing

Edge Computing di bordo

Precisione incrollabile

Precisione al centimetro

Visibilità in tutte le condizioni

Affidabile nel mondo reale

Caratteristiche tecniche in evidenza

Scopri i vantaggi di V2 Pro. Scopri come la nostra soluzione completa e senza infrastrutture offre un monitoraggio preciso e in tempo reale con prestazioni affidabili per l'automazione dei magazzini moderni.

V2 Pro Bento Grid Neo

Dall'unboxing al monitoraggio in pochi minuti

Portale Web intelligente e API

Piattaforma Web All-in-One

Integrazione intuitiva per gli sviluppatori

Flessibilità e resilienza

v2 pro rtls Instant Recovery Relocalization0206

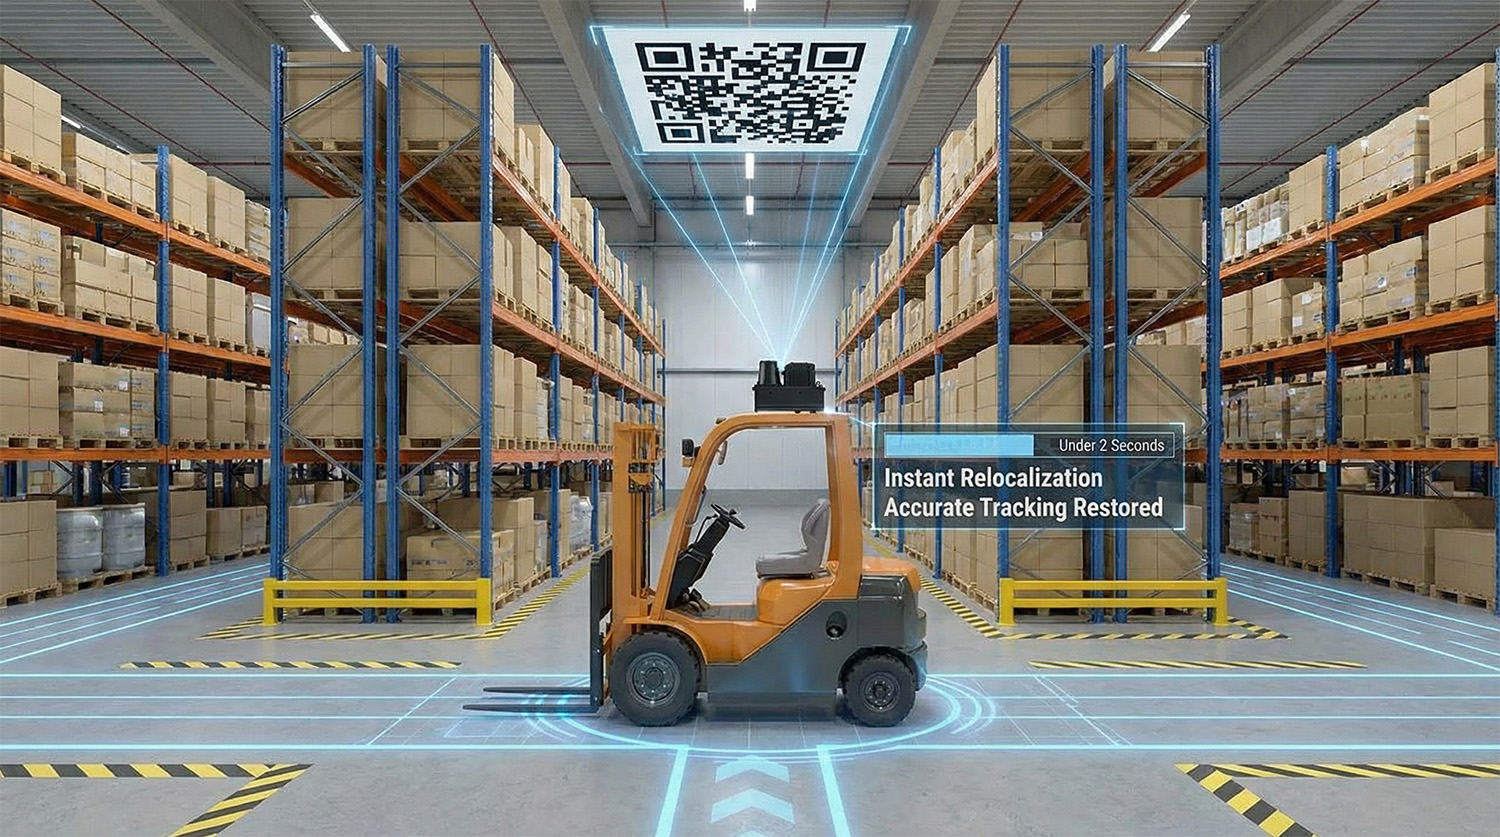
Rilocalizzazione istantanea

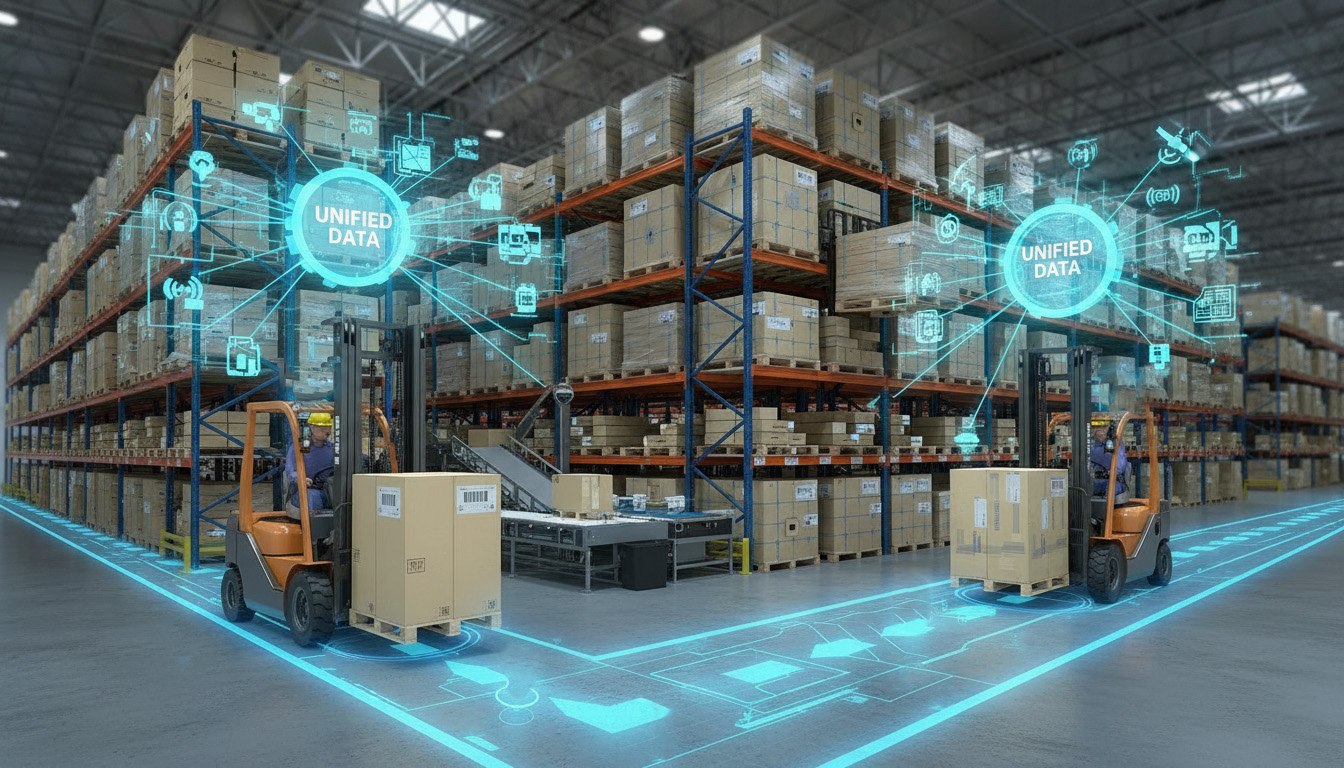
ID posizione unificato V2 Pro

ID posizione unificato

Transizione senza soluzione di continuità tra interno ed esterno0206

Senza soluzione di continuità tra interno ed esterno

Ripristino istantaneo
Sappi sempre dove ti trovi

Se un veicolo viene spostato mentre è spento, sono disponibili due modi per recuperarlo

Oltre il posizionamento, visibilità più intelligente

Risolvere le esigenze del mondo reale con sicurezza configurabile e percezione personalizzata

Monitoraggio di pallet e beni

Per associare un pallet o un carico specifico a quella posizione, gli integratori o i clienti possono combinare questi dati con tecnologie di identificazione ampiamente disponibili, come lettori RFID o scanner di codici a barre. Il risultato è un flusso di dati unificato che mostra esattamente dove si trova ciascun veicolo e cosa sta trasportando.

Percezione spaziale a 360°

Oltre al tracciamento delle risorse, la vera visibilità significa comprendere l'ambiente circostante. La serie S di MRDVS integra il LiDAR allo stato solido con dati RGB-D per una visibilità a 360°, classificando persone, carrelli elevatori e pallet in tempo reale per consentire zone di sicurezza dinamiche e la collaborazione uomo-robot.

Download delle risorse

White paper tecnico

Storia dello sviluppo · Casi di studio · Architettura del sistema · Manuale utente · Riferimenti API · e altro ancora.
Scarica il white paper

I nostri partner

La nostra rete globale di partner combina competenze locali con capacità di integrazione RTLS per supportare l'implementazione di V2 Pro. Dalla localizzazione precisa per AGV e veicoli industriali all'ammodernamento dell'automazione, dagli avvisi di sicurezza in tempo reale alle applicazioni di digital twin, i nostri partner aiutano i clienti a trasformare i dati di localizzazione in soluzioni pratiche e scalabili.
LocaXion
LocaXion
USA
Integratore di sistemi RTLS Digital Twin specializzato in ambienti sanitari, manifatturieri e industriali.
SleuthX
SleuthX
Spagna
Integrazione IoT industriale, sistemi di localizzazione in tempo reale (RTLS), mercato dell'Europa meridionale
Automazione GTP
Automazione GTP
Brasile
Logistica 4.0, Automazione di magazzino, Sistemi di localizzazione in tempo reale (RTLS), Mercato sudamericano
Movel AI
Movel AI
Singapore
SaaS di robotica con sede a Singapore, integrazione WMS/FMS e robotica, mercato SEA e India

Cosa dicono i nostri clienti

Dopo aver valutato diversi sistemi concorrenti, abbiamo selezionato questa soluzione per una validazione intensiva sul campo. L'affidabilità dimostrata in condizioni operative complesse e reali ci ha dato piena fiducia nell'integrarla come componente fondamentale del nostro progetto di automazione del magazzino.
logo sleuthx
Juan Carlos
Direttore operativo di SleuthX
Affidabilità senza compromessi nella logistica reale. La fusione multisensore del V2 Pro ha garantito una mappatura impeccabile e una precisione di 3 cm presso la nostra struttura. È rimasto perfettamente stabile durante le manovre ad alta velocità e le operazioni di sollevamento. Una soluzione robusta e pronta all'uso che unisce efficacemente il tracciamento manuale dei carrelli elevatori con la gestione digitale della flotta in ambienti difficili.
Logo di Gensurv Robotics
Pasan Jump
CTO di Gensurv Robotics

Domande Frequenti

Cos'è Fusion-SLAM™? L'algoritmo è open source?

Fusion-SLAM™ è la nostra tecnologia di base, interamente proprietaria e brevettata. Nasce dalla ricerca fondamentale sulla percezione visiva e sul deep learning, guidata dal nostro co-fondatore, il Dott. Xuanhao Zhou. Attraverso oltre un decennio di ricerca e sviluppo interna dedicata, la tecnologia è stata rigorosamente perfezionata e convalidata in centinaia di implementazioni reali, in particolare come motore di posizionamento principale per i reattori AMR e i carrelli elevatori automatizzati all'interno della nostra società madre, Lanxin Robotics.

Questo stesso core, collaudato sul campo, alimenta ora il modulo MRDVS V2 Pro. Garantisce una fusione di sensori strettamente accoppiati di dati LiDAR 2D, caratteristiche del soffitto visivo e dati IMU. Basato sui nostri modelli di deep learning addestrati in base al dominio, fornisce un posizionamento assoluto a livello centimetrico, significativamente più stabile e affidabile rispetto alle soluzioni a sensore singolo.

Abbiamo ora trasformato questa robustezza di livello industriale in V2 Pro, un modulo hardware autonomo, rendendolo direttamente disponibile per il retrofitting di carrelli elevatori manuali e per la conversione di AGV. Questo offre un'autonomia comprovata e affidabile a una gamma più ampia di veicoli e applicazioni industriali.

L'algoritmo non è open source e rimane una parte fondamentale del nostro portafoglio di proprietà intellettuale, garantendo ai nostri clienti innovazione continua e prestazioni affidabili.

Qual è il vantaggio principale rispetto ai tradizionali sistemi UWB?

La nostra soluzione offre tre vantaggi fondamentali rispetto ai sistemi convenzionali:

  1. Nucleo senza marcatori e distribuzione rapida: In sostanza, il sistema non richiede marcatori, beacon o infrastrutture preinstallate (ad esempio, ancoraggi UWB, pareti riflettenti) e può essere implementato in pochi giorni anziché settimane. Per gli scenari in cui i clienti preferiscono una protezione aggiuntiva per una rapida rilocalizzazione, è possibile implementare facoltativamente un numero limitato di codici QR senza compromettere il vantaggio fondamentale del sistema, ovvero l'assenza di infrastrutture.

  2. Modello di costo radicalmente diverso e scalabile: A differenza dei sistemi UWB, il cui costo varia in base all'area del magazzino (richiedendo reti di ancoraggio estese che possono costare centinaia di migliaia di dollari per siti di grandi dimensioni), la nostra soluzione si adatta principalmente al numero di veicoli. Questo si traduce in un investimento iniziale notevolmente inferiore e in una scalabilità dei costi lineare e molto più prevedibile per operazioni su larga scala o in espansione.
  3. Robustezza comprovata in ambienti LiDAR degradati: A differenza dei sistemi che si basano esclusivamente su LiDAR 2D o VSLAM, la nostra tecnologia Fusion-SLAM™ garantisce un funzionamento stabile e preciso al centimetro in condizioni difficili, tra cui strutture in acciaio, spazi aperti, magazzini dinamici e corridoi ad alto traffico, grazie alla stretta fusione della visione dal soffitto e dei dati inerziali.
Il sistema è soggetto a variazioni di posizionamento nel tempo o nella distanza?

No. Il sistema utilizza lo SLAM assoluto basato su elementi naturali, non sull'odometria relativa delle ruote. Questo elimina completamente la deriva cumulativa. Non è necessaria alcuna correzione manuale periodica: il sistema garantisce un posizionamento stabile e privo di deriva sulla mappa globale.

Quali sono l'intervallo di altezza operativa, la precisione e le specifiche LiDAR?

Il sistema è progettato per prestazioni ottimali entro soffitti alti fino a 15 metri, che è la portata effettiva del componente visivo per garantire una localizzazione affidabile e ricca di funzionalità. In questo intervallo, la precisione di posizionamento è di ±1-3 cm e rimane entro ±4 cm a 15 metri.

Il LiDAR 2D integrato supporta questa funzionalità con una portata di rilevamento massima fino a 40 metri per bersagli ad alta riflettività (90%) e circa 15 metri per bersagli standard a bassa riflettività (10%), fornendo dati di mappatura planare affidabili come parte della soluzione Fusion-SLAM™.

Un set completo di parametri hardware e tolleranze ambientali è fornito nell'Appendice A: Specifiche hardware V2 Pro.

Come fa il sistema a recuperare la posizione se viene persa a causa di un movimento o di un arresto?

Il metodo più rapido e affidabile è la rilocalizzazione visiva tramite codici QR AprilTag, che possono essere installati su soffitti, pareti o colonne. Se il veicolo viene spostato mentre è spento (ad esempio, trainato in una nuova area di carico/scarico), è sufficiente guidarlo verso un qualsiasi codice QR preinstallato all'interno della struttura. La telecamera di bordo scansionerà il codice e il sistema ristabilirà la sua posizione esatta entro 2 secondi , riprendendo immediatamente il normale funzionamento. Per una scansione affidabile, assicurarsi che le dimensioni del codice QR siano adeguate alla distanza di visualizzazione (una regola generale è che la lunghezza del lato del codice dovrebbe essere almeno 10 volte la differenza di altezza in metri). Si consiglia di installare più codici univoci in aree chiave (ad esempio, porte di carico/scarico, ingressi di zona) per una copertura ottimale.

Il sistema può essere utilizzato all'esterno?

Il sistema è progettato principalmente per il posizionamento preciso in ambienti interni. La sua idoneità all'uso in ambienti esterni dipende interamente dalle specifiche esigenze operative, che possono essere suddivise in due scenari principali:

Scenario 1: se non è richiesto il posizionamento all'esterno
Questa è una situazione tipica dei flussi di lavoro in cui le merci vengono movimentate all'interno e i veicoli si spostano solo tra gli edifici, senza la necessità di una localizzazione esterna in tempo reale. La soluzione standard per interni è più che sufficiente. Il veicolo si localizza con precisione all'ingresso di ogni edificio scansionando un codice QR installato all'ingresso (su una parete o sul soffitto), consentendo in seguito una navigazione interna precisa.

Scenario 2: se è necessario un posizionamento esterno continuo e affidabile
Per le operazioni che richiedono una localizzazione esterna affidabile, il sistema offre soluzioni configurabili su misura per l'ambiente.

In aree semi-strutturate con confini chiari – come baie di carico, banchine coperte, piazzali in entrata con edifici distanziati di pochi metri o passaggi pedonali chiusi (che funzionano come spazi interni grazie alla copertura superiore) – la configurazione integrata 2D LiDAR + IMU garantisce prestazioni affidabili.
Per aperto, caratteristica – aree sparse (ad esempio, grandi cortili, parcheggi), consigliamo di integrare un modulo GPS o RTK esterno per garantire un posizionamento preciso su larga scala.

Le modifiche al layout richiederanno una nuova mappatura?
Suggeriamo di effettuare la mappatura prima di posizionare lo stoccaggio di merci alla rinfusa (ad esempio, in cataste a terra) e le merci in aree di stoccaggio soggette a rapidi cambiamenti, in particolare nelle zone di stoccaggio di merci alla rinfusa. La nostra soluzione Fusion-SLAM™ RTLS utilizza principalmente elementi ambientali fissi (ad esempio, pilastri, plafoniere, tubature o nervature delle pareti) per la localizzazione. Una volta completata la mappatura, le successive modifiche alle merci stoccate alla rinfusa (ad esempio, aggiunte/rimozioni) non richiedono una nuova mappatura.
Devo rimappare se il modello del veicolo cambia?
Sì. Si consiglia di rimappare quando si cambia modello di veicolo, poiché differenze nell'altezza del tetto e ostacoli strutturali possono influire sulla prospettiva di visualizzazione e sulla stabilità di rilevamento del modulo V2 Pro. Eseguire una mappatura separata per ciascun modello garantisce che la mappa corrisponda alla configurazione fisica del veicolo, mantenendo una localizzazione affidabile e accurata.
Devo creare mappe separate per ogni piano?
Sì, consigliamo vivamente di creare mappe individuali per ogni piano. Sebbene il processo di mappatura in sé sia ​​semplice, mantenere mappe dedicate per ogni piano migliora significativamente la precisione della localizzazione, poiché la disposizione dei piani in genere varia. Per consentire transizioni fluide, è sufficiente posizionare codici QR univoci all'ingresso di ogni piano: il sistema caricherà automaticamente la mappa corrispondente quando il carrello elevatore entra in quel piano.
Il sistema richiede un server esterno?

Non è necessario alcun server esterno. Tutti i calcoli di posizionamento e l'elaborazione dei dati vengono eseguiti a bordo del modulo V2 Pro , garantendo prestazioni in tempo reale e indipendenza da infrastrutture esterne. Ciò elimina la latenza dovuta alla comunicazione con il server e semplifica l'implementazione in ambienti industriali con risorse di rete limitate.

Quali sono le limitazioni ambientali relative a illuminazione, vibrazioni, occlusione e temperatura?

Per l'illuminazione: la telecamera IR rivolta verso il soffitto, dotata di 8 emettitori IR integrati, garantisce un funzionamento stabile in totale oscurità, con normale illuminazione interna o in condizioni complesse (tra cui illuminazione interna intensa e riflessi provenienti da ampie finestre);

Per vibrazioni e occlusione: il design meccanico di livello industriale resiste alle vibrazioni tipiche dei carrelli elevatori/AGV. Per ambienti con vibrazioni estreme, si consiglia il montaggio tramite staffe antivibranti (vedere [Rapporto di prova di affidabilità] per dati dettagliati sulla tolleranza alle vibrazioni, inclusi intervallo di frequenza e soglie di accelerazione).

Il sistema include meccanismi di rilevamento dei guasti o di segnalazione dell'affidabilità?

Per un futuro aggiornamento del prodotto è prevista una funzionalità di punteggio di affidabilità in tempo reale, che indica l'affidabilità di ogni output di localizzazione.

Per un rilevamento avanzato e proattivo dei guasti, come avvisi per malfunzionamenti dei sensori o perdita di localizzazione, queste funzionalità estese sono disponibili tramite integrazione personalizzata e sono previste anche per l'inclusione in una successiva versione del sistema.

Vi invitiamo a contattarci per discutere delle vostre esigenze specifiche. Il vostro feedback è prezioso per orientare la nostra roadmap di ottimizzazione dei prodotti.

Il sistema è adatto all'uso permanente su veicoli industriali come carrelli elevatori o AMR Underride?

Sì, assolutamente. Il sistema è progettato per il montaggio permanente su veicoli in movimento, con un design compatto che garantisce affidabilità a lungo termine su carrelli elevatori, AGV e AMR.

Per AMR Underride: Quando applicati agli AMR Underride (latenti), è necessario un design specifico per impedire che il carico trasportato ostruisca completamente la telecamera rivolta verso l'alto. Ciò si ottiene in genere utilizzando un montante o un telaio rialzato per garantire il mantenimento della necessaria visibilità del soffitto.

Quali sono l'orientamento e i requisiti di montaggio?

Posizione: Installare l'unità lungo la parte superiore del veicolo (non è necessario che sia esattamente sull'asse centrale, poiché l'offset può essere calibrato tramite parametri esterni). Assicurarsi che né la struttura del veicolo (ad esempio, montante, protezione superiore) né i carichi tipici ostruiscano permanentemente il campo visivo della telecamera o del LiDAR. Se un'occlusione parziale è inevitabile (ad esempio, a causa di un montante alto o di carichi impilati), selezionare una posizione di montaggio che riduca al minimo l'area ostruita di entrambi i sensori.

Orientamento: Si consiglia di montare il modulo con l' asse maggiore perpendicolare alla direzione di marcia del veicolo . Questo orientamento allinea il campo visivo della telecamera di 108° (H) × 57° (V) per massimizzare la copertura orizzontale del soffitto, catturando un maggior numero di dettagli ambientali per una localizzazione stabile e affidabile.

Se il montaggio con l'asse lungo perpendicolare non è fattibile, è accettabile anche posizionare il modulo con l'asse corto perpendicolare alla direzione di marcia , sebbene ciò possa ridurre il campo visivo orizzontale effettivo per l'acquisizione di dettagli del soffitto.
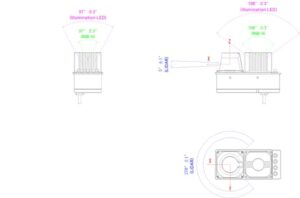
angolo di installazione v2 pro0206


Angolo di installazione (livellamento): Un angolo quasi orizzontale (tipicamente entro ± 2 °) è consigliato e non richiede strumenti di livellamento di precisione. Se la deviazione dell'angolo supera ± 2 °, soprattutto in ambienti con soffitti più alti, può comportare un aumento degli errori di posizionamento.

Il sistema include una batteria?

No. Il modulo è progettato per l'integrazione diretta con il sistema di alimentazione del veicolo, funzionando con una normale alimentazione a 24 V CC.

La mappa 2D e i dati di posizionamento sono basati sul piano orizzontale?
Sì. Il sistema fornisce in output tutte le coordinate 2D (X, Y) e la direzione del veicolo (imbardata) rispetto al piano orizzontale presunto su cui opera il veicolo.
Il vostro sistema fornisce il monitoraggio della posizione dei pallet o delle merci?

Il nostro sistema fornisce la tecnologia di base essenziale per consentire il tracciamento della posizione di pallet o merci, ma non è un sistema di tracciamento completo e autonomo. Un tracciamento affidabile dei pallet si ottiene combinando due informazioni chiave:

  1. La posizione precisa del veicolo (da noi fornita);
  2. L'identità specifica del pallet (che integri) con alcune tecnologie di identificazione (come lettori RFID o scanner di codici a barre).

Implementazione
La logica del tuo sistema quindi fonde la posizione in tempo reale del veicolo con l'ID del pallet scansionato al momento dell'interazione (ad esempio, ritiro o riconsegna) per stabilire un registro di tracciamento completo e accurato.

Precisazione importante: le tecnologie per l'identificazione dei pallet (RFID, scansione, ecc.) non sono incluse nel nostro modulo di posizionamento. Si tratta di componenti standard e collaudati che è possibile selezionare e integrare in base al proprio flusso di lavoro specifico.

Se hai bisogno di supporto per integrare tali tecnologie con il nostro sistema di posizionamento, possiamo indirizzarti alla nostra rete di partner di integrazione certificati nella tua regione. Contatta il nostro team commerciale o di supporto per ulteriore assistenza.

Il sistema necessita di una rete per funzionare?

Sì. Per inviare dati di posizionamento in tempo reale al controller del veicolo o a un sistema di gestione della flotta, è necessaria una connessione di rete locale. Il sistema supporta diversi metodi di connessione per adattarsi a diversi ambienti di distribuzione:

  • Ethernet (cablata): L'interfaccia principale e consigliata per la massima affidabilità e larghezza di banda.
  • Wi-Fi (senza fili): Il supporto Wi-Fi integrato offre flessibilità laddove il cablaggio è poco pratico. Il modulo include una porta per antenna standard per la connettività Wi-Fi esterna. Per la procedura di configurazione Wi-Fi, vedere la sezione "Configurazione Wi-Fi".
  • Connettività 5G (facoltativa): Per la mobilità su vasta area o in siti privi di copertura Wi-Fi locale, è possibile integrare un modulo 5G opzionale. L'unità offre sia una porta antenna dedicata che uno slot per schede SIM per supportare questa funzionalità.
Quali API/SDK sono supportati per l'integrazione (ad esempio, ROS, linguaggi di programmazione)?
Il sistema supporta l'integrazione tramite pacchetti ROS/ROS 2, un'interfaccia UDP per dati di posa in tempo reale e API HTTP per la gestione e la configurazione (vedere la Guida al protocollo UDP/HTTP). Per implementazioni su larga scala, forniamo anche servizi di personalizzazione per supportare protocolli di comunicazione aggiuntivi e per adattare l'interfaccia del portale Web e le sue funzionalità secondo necessità.
Il software fornisce analisi avanzate, come l'analisi del percorso?

Il portale web intelligente si concentra sulla gestione operativa di base, inclusi mappatura, monitoraggio in tempo reale, controllo della flotta e diagnostica di sistema. Registra i dati operativi (come le traiettorie dei veicoli) ma non esegue analisi aziendali avanzate , come l'ottimizzazione dei percorsi, la creazione di report sull'efficienza o analisi approfondite delle prestazioni. Queste funzioni di livello superiore sono in genere gestite da sistemi di livello superiore (ad esempio, WMS o ERP) che utilizzano i dati tramite le nostre API aperte.

Se necessitate di funzionalità di analisi avanzate di questo tipo, possiamo indirizzarvi a partner esterni specializzati in analisi e ottimizzazione della logistica, in grado di integrarsi con il nostro sistema per fornirvi tali informazioni.

Non hai trovato la risposta che cercavi? Parla con un ingegnere.

* Campi richiesti

Inviando questo modulo, acconsentite a essere contattati da MRDVS (una società controllata di Hangzhou Lanxin Robotics Co., Ltd.) tramite e-mail o telefono per comunicazioni di marketing e commerciali. Per comunicare e intrattenere rapporti commerciali con la vostra organizzazione, raccogliamo e utilizziamo le informazioni di contatto fornite sopra. Ci impegniamo a mantenere queste informazioni al sicuro e riservate e a conservarle solo per il tempo necessario al raggiungimento delle finalità indicate.

Cliccando su Invia, dichiari di aver letto e compreso la presente informativa sulla privacy e acconsenti espressamente alla raccolta e all'utilizzo dei tuoi dati personali da parte di Hangzhou Lanxin Robotics Co., Ltd. e MRDVS per le finalità qui descritte.

Contattaci
* Campi richiesti

Inviando questo modulo, acconsentite a essere contattati da MRDVS (una società controllata di Hangzhou Lanxin Robotics Co., Ltd.) tramite e-mail o telefono per comunicazioni di marketing e commerciali. Per comunicare e intrattenere rapporti commerciali con la vostra organizzazione, raccogliamo e utilizziamo le informazioni di contatto fornite sopra. Ci impegniamo a mantenere queste informazioni al sicuro e riservate e a conservarle solo per il tempo necessario al raggiungimento delle finalità indicate.

Cliccando su Invia, dichiari di aver letto e compreso la presente informativa sulla privacy e acconsenti espressamente alla raccolta e all'utilizzo dei tuoi dati personali da parte di Hangzhou Lanxin Robotics Co., Ltd. e MRDVS per le finalità qui descritte.