Soluzione robotizzata per la depallettizzazione di sacchi con guida visiva 3D

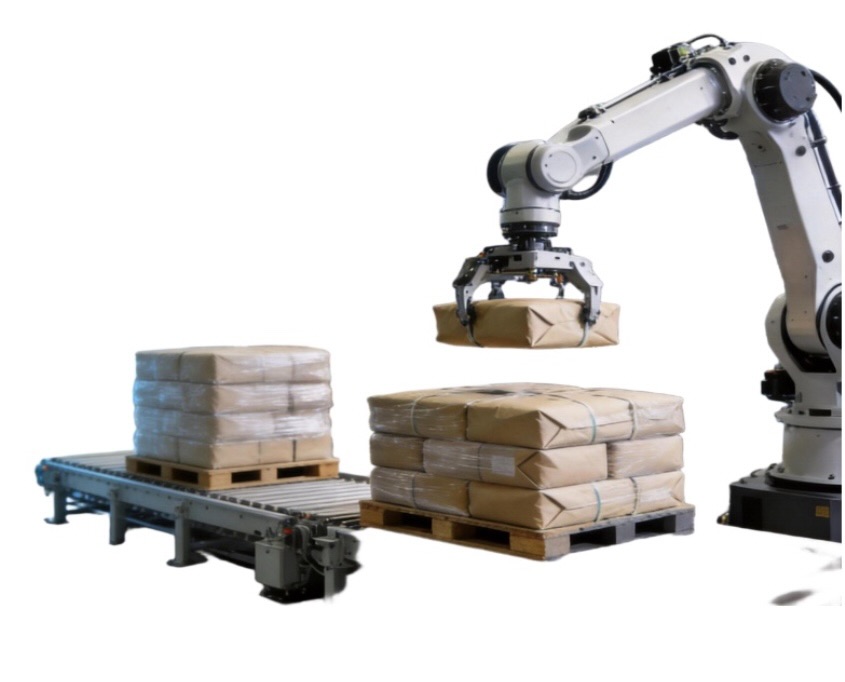
MRDVS offre una soluzione di visione 3D per il rilevamento, la localizzazione e la depallettizzazione di materiali insacchettati dai pallet. La soluzione combina rilevamento 3D, rilevamento dei sacchi, stima della posizione di presa e coordinamento delle attività del robot. I tipi di sacchi supportati, la distanza di lavoro, il tempo di ciclo e le prestazioni di prelievo vengono valutati in base alle specifiche del sacco, alla configurazione del pallet, al robot, all'effettore finale e all'ambiente operativo.

Funzionalità principali di visione per la depallettizzazione dei sacchi

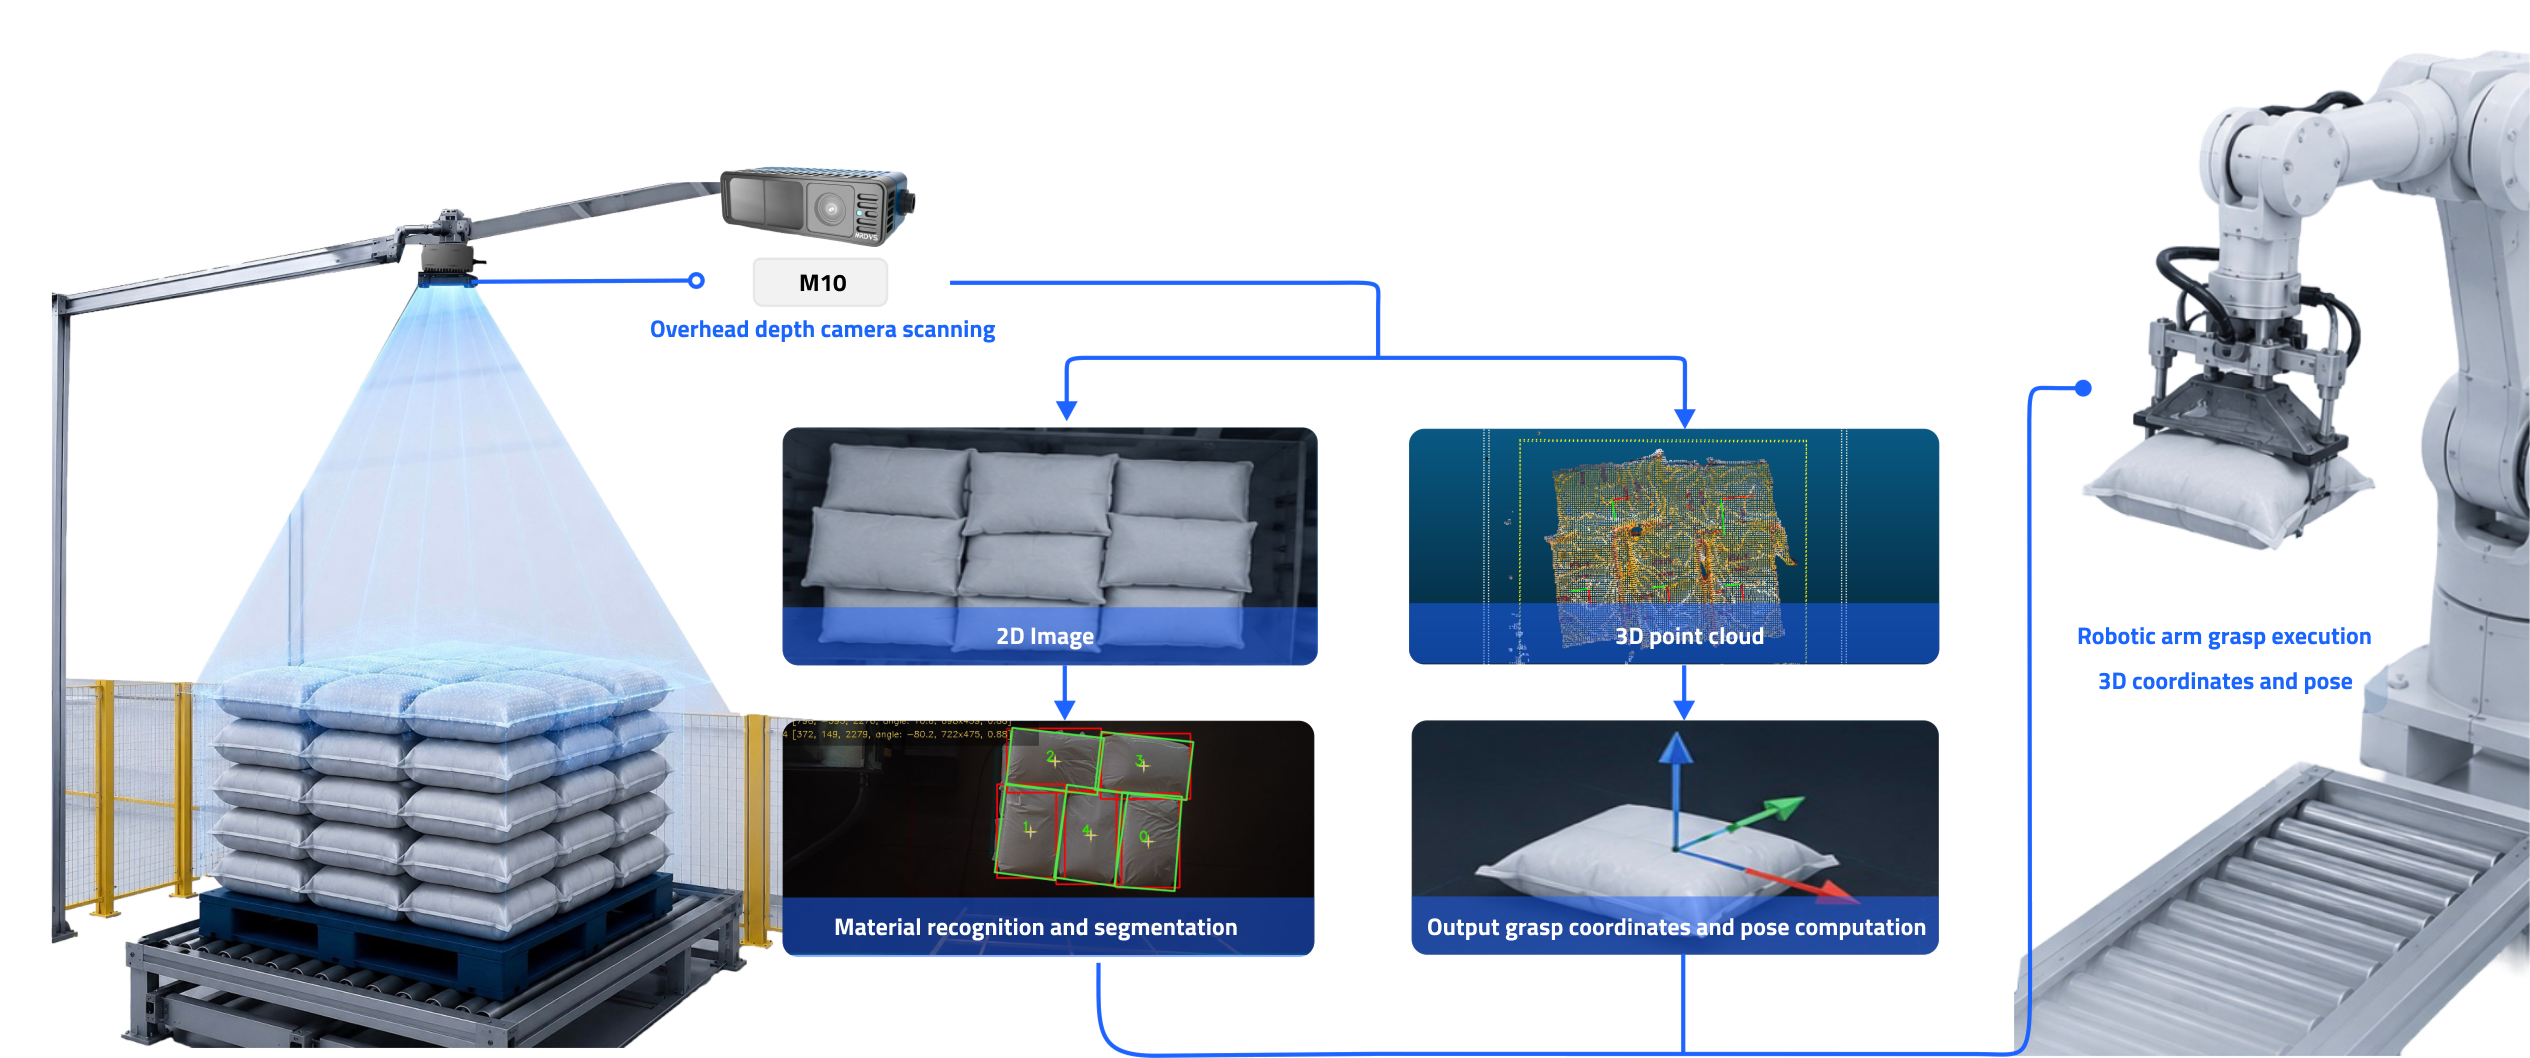
Il sistema acquisisce dati 3D dalla superficie del pallet, identifica un sacco prelevabile, calcola la posizione e l'orientamento richiesti dal robot e aggiorna la scena dopo ogni prelievo per supportare operazioni di depallettizzazione continue.

01. Acquisizione di scene 3D

Quattro funzioni visive fondamentali

Acquisisce dati di profondità e nuvole di punti 3D dalla superficie del pallet per analizzare la posizione dei sacchi, i contorni e le condizioni di impilamento.

02. Rilevamento e segmentazione delle borse

Identifica i singoli sacchi in pile irregolari, inclinate o parzialmente nascoste e determina quale bersaglio può essere prelevato per primo.

03. Stima della posizione di presa

Calcola la posizione, l'orientamento e le coordinate necessarie per il prelievo robotizzato in base alla superficie del sacco e alla posizione spaziale.

04. Aggiornamento della scena e nuovo rilevamento

Il sistema rileva nuovamente la superficie del pallet dopo ogni prelievo, aggiorna le posizioni dei sacchi rimanenti e genera le informazioni per il ciclo di lavoro successivo.

Integrazione e compatibilità del sistema

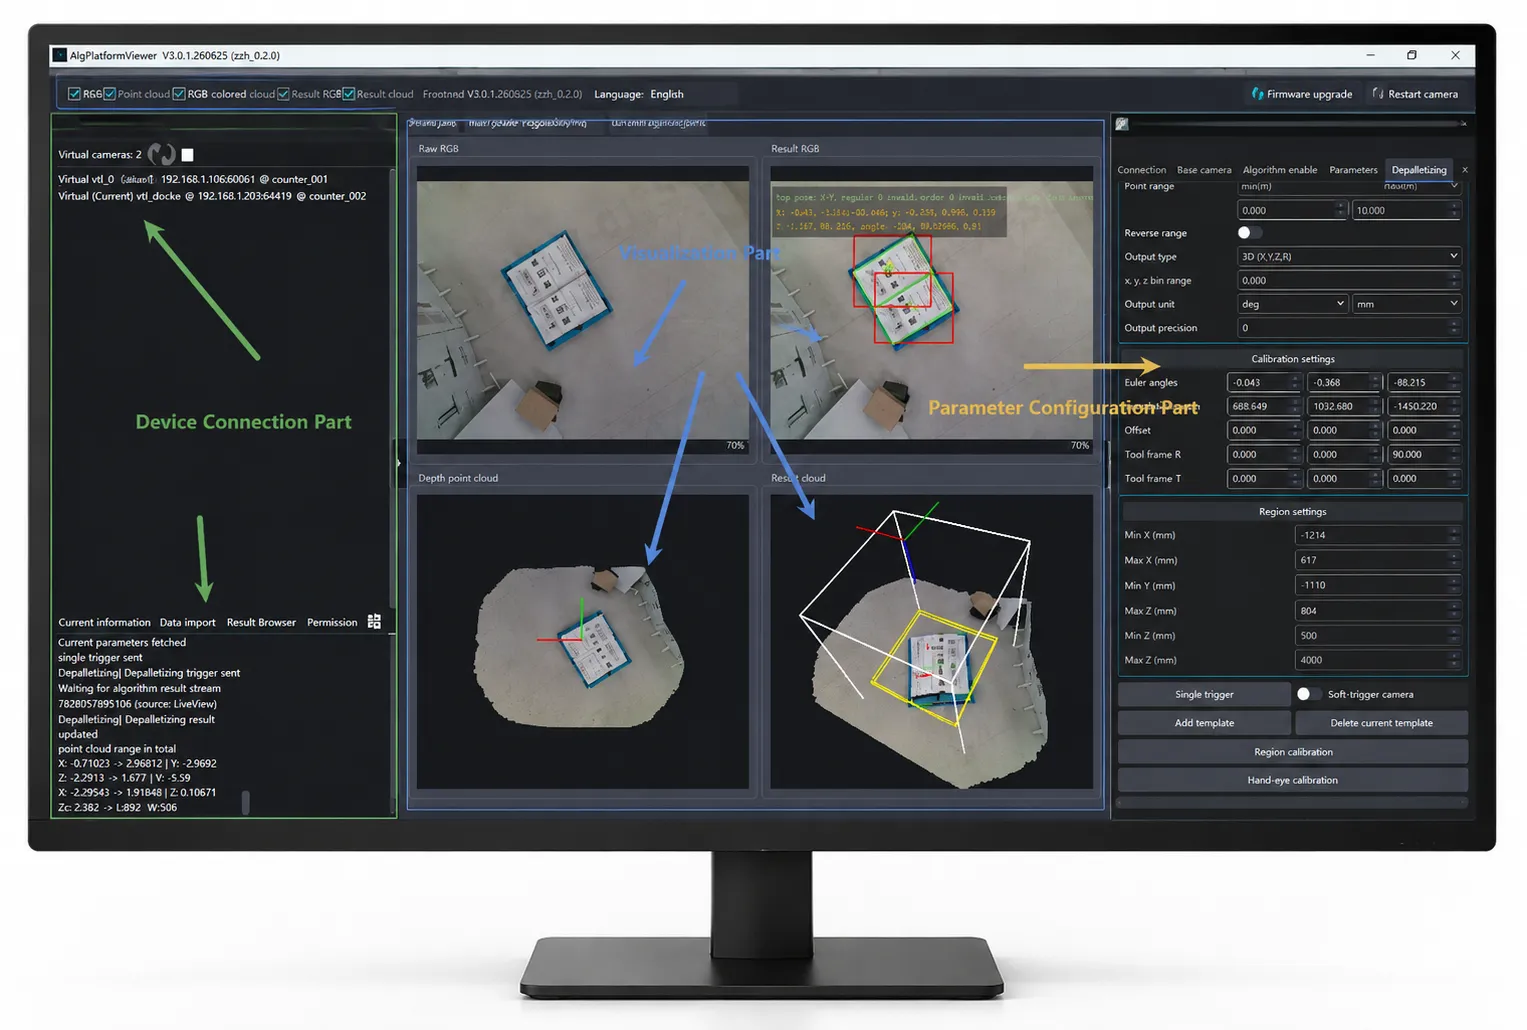
Un sistema di depallettizzazione richiede un funzionamento coordinato tra il sensore 3D, l'unità di elaborazione, il software di percezione, il robot, l'effettore finale e il sistema di controllo della linea. Le interfacce, i metodi di installazione e le responsabilità relative all'ambito di lavoro sono definiti in base alla configurazione del progetto.

01. Integrazione del robot

Quattro aree di integrazione

Definisce la trasmissione dei dati di posizione e l'esecuzione delle attività in base alla marca del robot, al modello, alla versione del controller e alle interfacce di attività disponibili.

02. Integrazione dell'effettore finale

Valuta le opzioni di aspirazione, bloccaggio o altri dispositivi di presa in base al materiale del sacchetto, al peso, alle caratteristiche della superficie e alla direzione di prelievo.

03. Comunicazione PLC e di linea

Scambia dati relativi ad attività, stato, completamento ed eccezioni con il PLC, il sistema di trasporto e le apparecchiature a monte o a valle.

04. Calibrazione e installazione

Completa la calibrazione delle coordinate e conferma il raggio d'azione accessibile in base alla posizione di montaggio del sensore, al sistema di coordinate del robot e allo spazio disponibile sul sito.

Sacche di supporto e busta operatoria

Il materiale, le dimensioni, il peso, le caratteristiche superficiali dei sacchi e le condizioni di impilamento influiscono direttamente sul rilevamento visivo e sul prelievo robotizzato. L'area operativa finale deve essere confermata utilizzando campioni rappresentativi di sacchi, immagini di pallet e le condizioni del sito.

Tipo BagConfezioni flessibili, cartoni, sacchi di iuta
Schema di palletSupporta schemi di incastro a 2, 3, 5 e 6 sacchi, schemi a girandola e altro ancora.
Stato del pacchetto• Sono ammesse lievi deformazioni, aderenze e sottoriempimenti.
• Deformazioni gravi o segni di cinghie sulla superficie richiedono una valutazione separata
Distanza di lavoro2.8-3.2m
Condizioni di illuminazione• Tenere le luci accese durante il funzionamento del sistema
• Evitare l'esposizione diretta alla luce solare nell'area di depallettizzazione (utilizzare tende vicino alle finestre).
Accatastamento di pallet• Posizionare su una superficie piana; angolo di inclinazione ≤3°
• Tutti i pacchi nella stessa pila devono avere dimensioni e imballaggio identici

Dati sulle prestazioni e condizioni di validazione

Frequenza di elaborazione delle immagini
Fino a 20 FPS
Precisione della localizzazione
± 10mm
Tasso di successo del rilevamento dei bagagli
99.9%
Prescelte riuscite / Tentativi totali di scelta
≥99.5%
Test di funzionamento continuo
24 ore

Architettura di sistema

La soluzione comprende moduli per l'acquisizione di dati 3D, l'elaborazione delle immagini, il software di percezione e l'esecuzione robotica. La fornitura definitiva dipenderà dall'accordo di progetto e dal modello di integrazione del sistema.

Come funziona

Il sistema esegue in sequenza le seguenti operazioni: acquisizione della superficie del pallet, generazione di dati 3D, rilevamento del sacco, calcolo della posizione di presa, trasmissione dei dati relativi all'attività e aggiornamento della scena.

Come funziona

Il ruolo dell'M10 nella soluzione di depallettizzazione dei sacchi

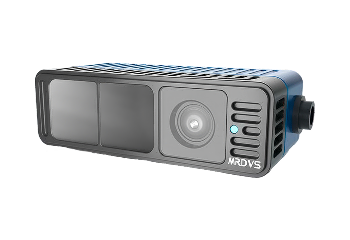
Il sensore M10 fornisce dati di profondità, informazioni sull'intensità e nuvole di punti 3D per il sistema di depallettizzazione, aiutando quest'ultimo a determinare la geometria dei pallet e la posizione dei sacchi. La distanza di montaggio effettiva, l'area di copertura e il tempo di ciclo del sistema dipendono dalla configurazione del sensore, dallo spazio disponibile e dai requisiti del progetto.

Tecnologia profondadToF
Uscite datiMappa di profondità, mappa di intensità, nuvola di punti 3D, I/O
Risoluzione della profondità480 × 320
Frequenza dei fotogrammiFino a 20 FPS
Campo visivo90° × 60° (±3°)
InterfacceJST; I/O, seriale, Ethernet virtuale

Scenari di applicazione

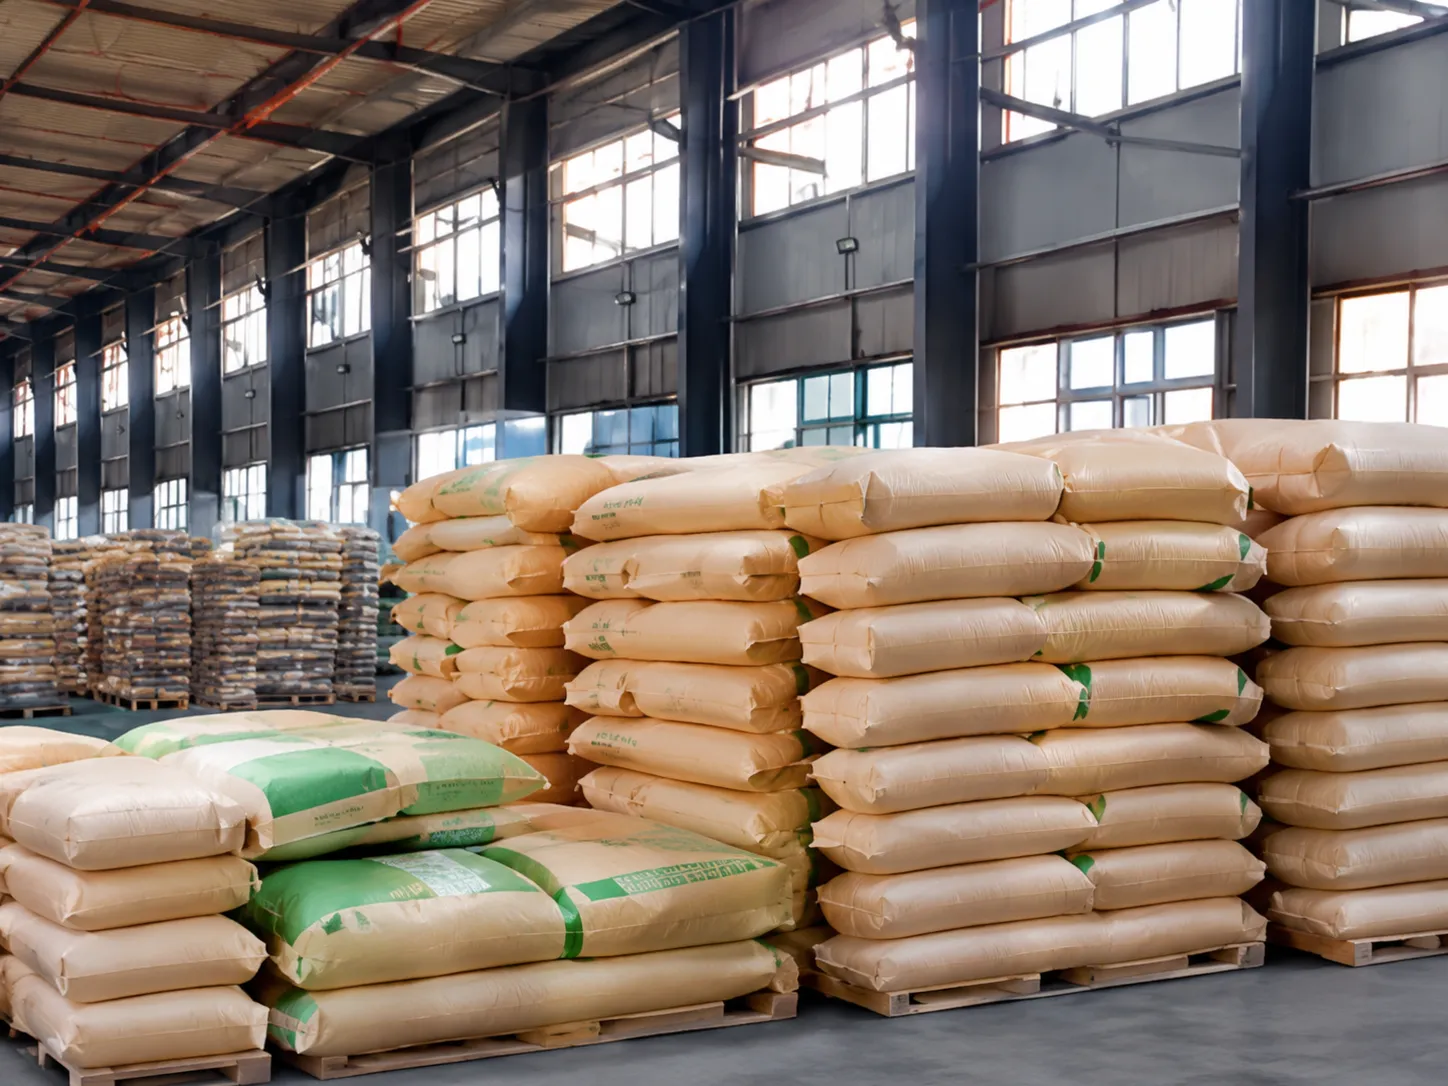
Alimentazione animale.webp

Nutrizione Animale

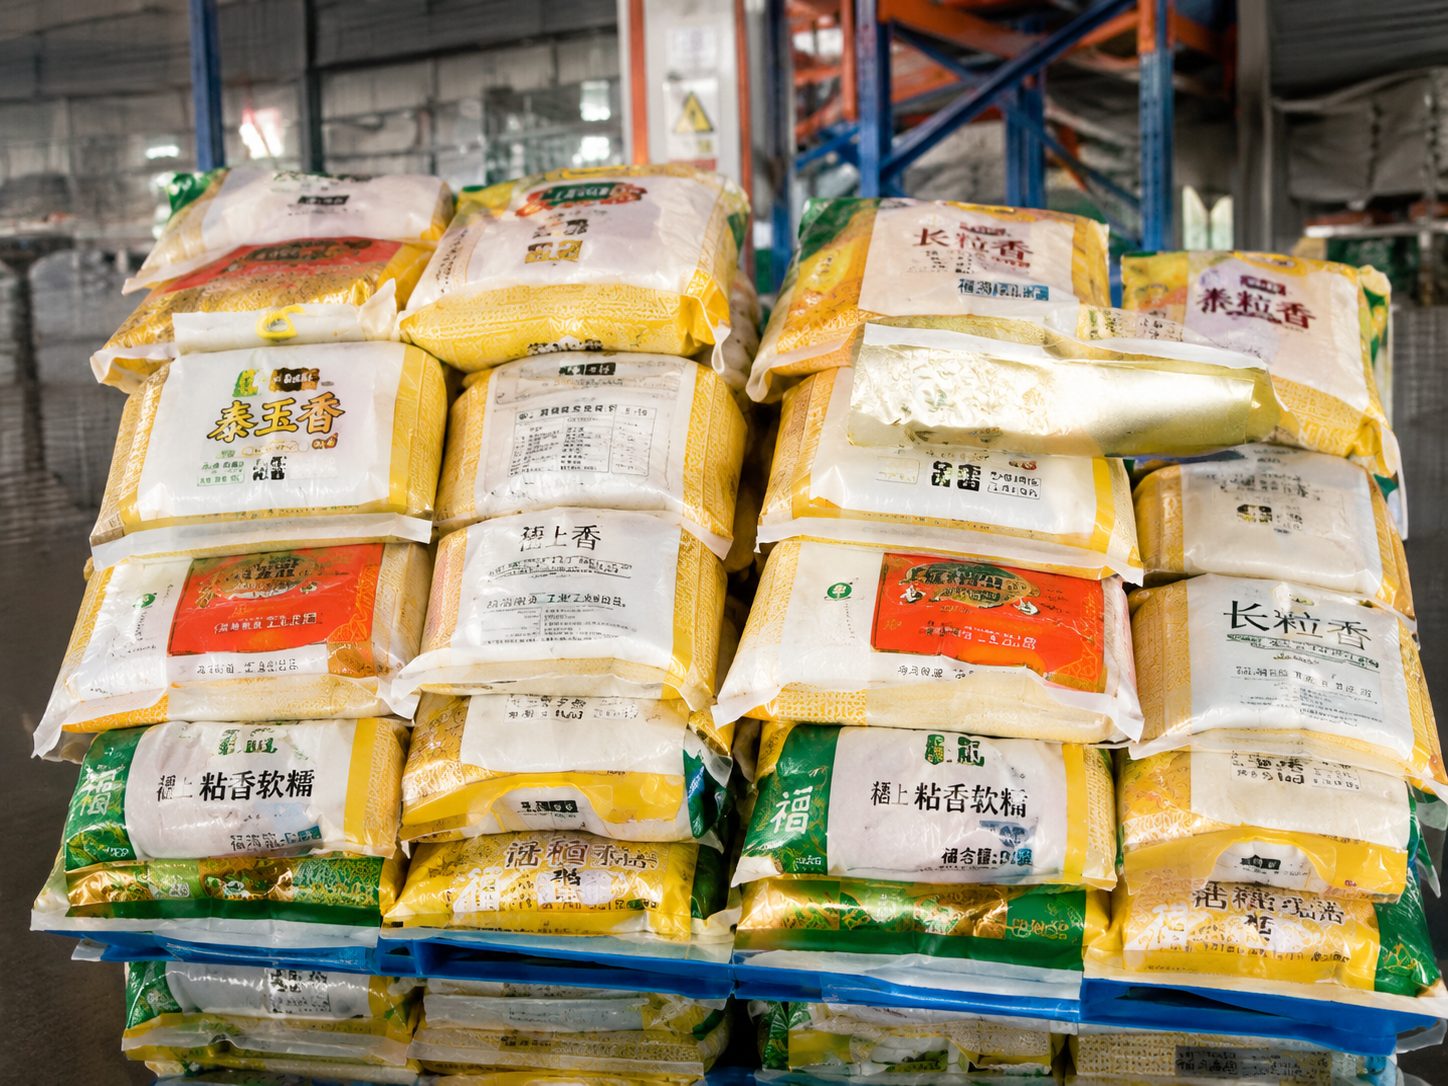
Cibo e grano.jpg

Cibo e cereali

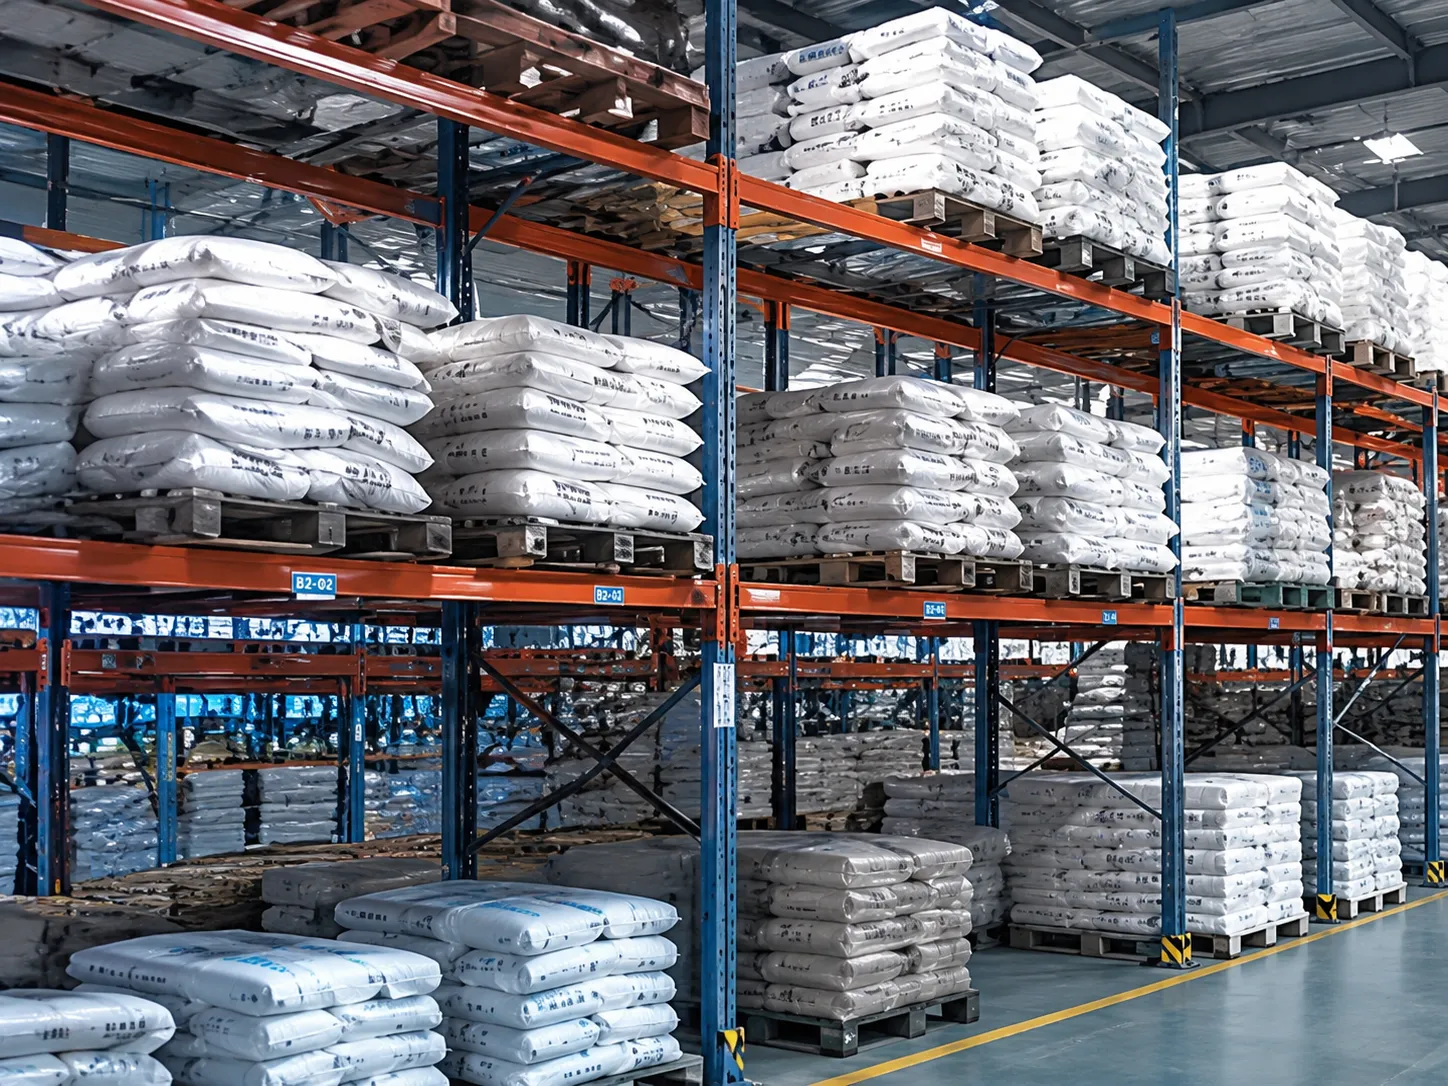
Magazzinaggio e logistica.webp

Magazzinaggio e logistica

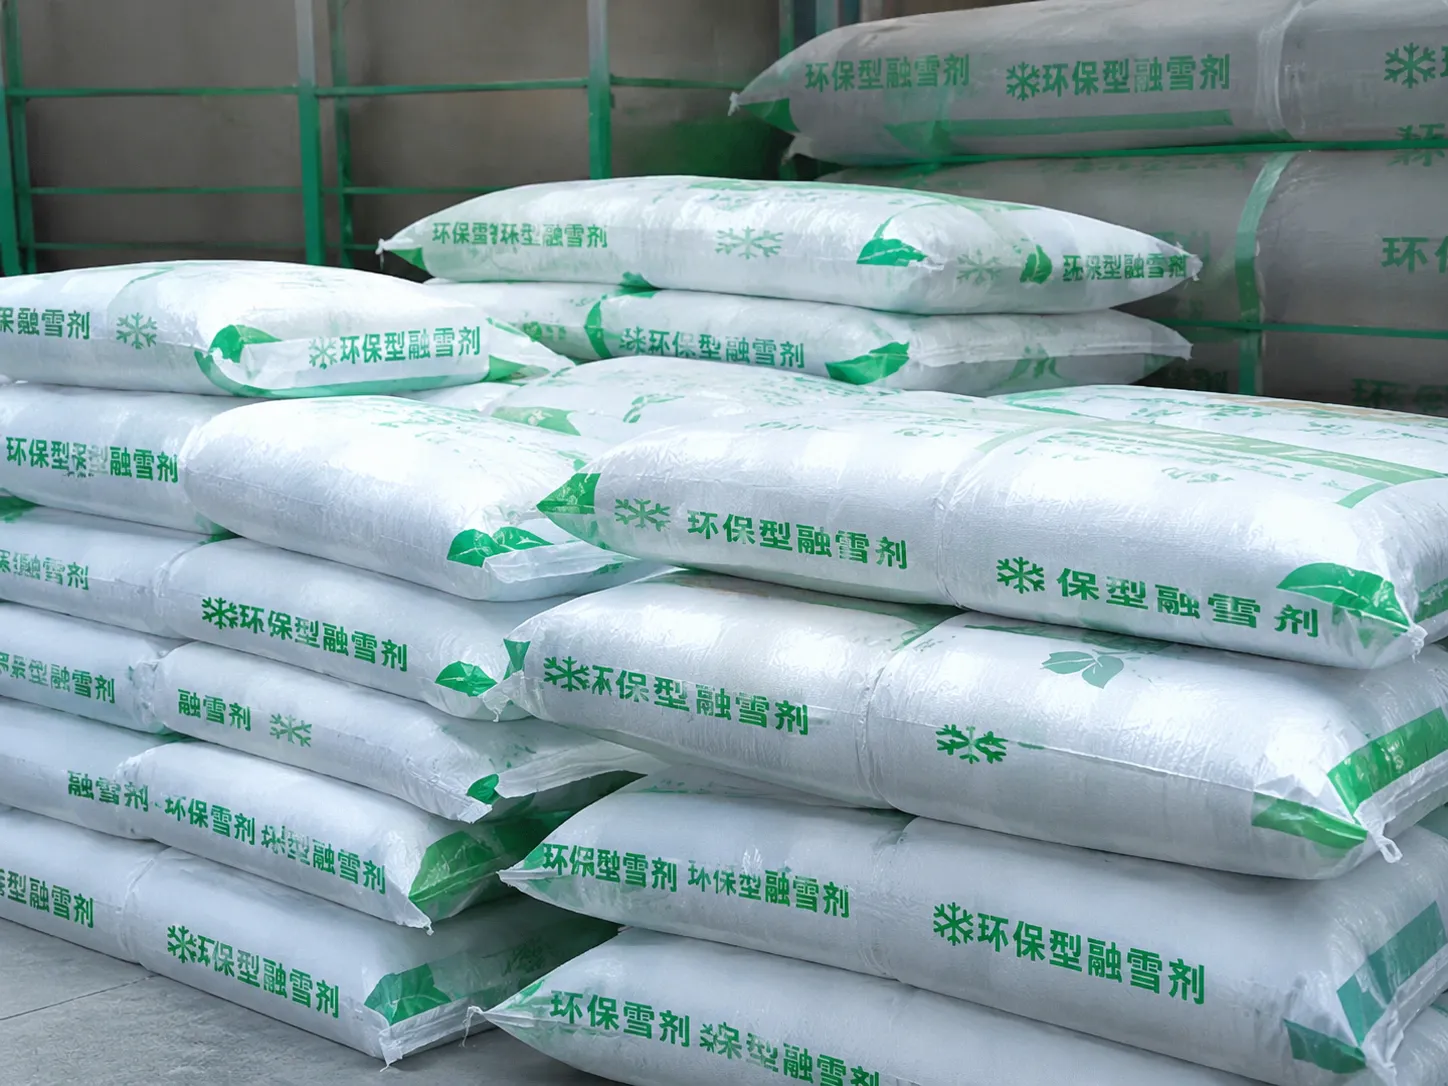
Fertilizzanti e prodotti chimici.webp

Fertilizzanti e prodotti chimici

FAQ

Che cos'è la depallettizzazione robotizzata dei sacchi?

La depallettizzazione robotizzata dei sacchi utilizza un sistema di visione per acquisire i dati del pallet, identificare il sacco da prelevare e calcolarne la posizione e l'orientamento. Le informazioni risultanti vengono inviate al robot per l'esecuzione. Un sistema completo comprende in genere un sensore di visione, un'unità di elaborazione, un robot, un effettore finale e un sistema di controllo in loco.


Il materiale, le dimensioni, il peso, la riflettività della superficie, la deformazione e la disposizione dei pallet possono influenzare la percezione e le prestazioni di prelievo. L'idoneità di sacchi in tessuto, sacchi di carta, sacchi multistrato e altri tipi di sacchi dovrebbe essere valutata utilizzando campioni reali e le condizioni del sito.

Il sistema di visione acquisisce innanzitutto i dati 3D dalla superficie del pallet. Successivamente, identifica un sacco prelevabile e ne calcola la posizione e l'orientamento per il prelievo. Dopo la trasformazione delle coordinate e la comunicazione con il sistema, le informazioni vengono inviate al controllore del robot. Il robot utilizza il suo effettore finale per completare il prelievo, dopodiché i dati del pallet vengono aggiornati per il ciclo successivo. Il flusso di lavoro esatto dipende dalla configurazione del progetto.

Per ogni progetto è necessario verificare la compatibilità con robot, controllori, PLC, protocolli di comunicazione ed effettori finali. Una valutazione richiede in genere il modello del robot, la versione del controllore, l'interfaccia di comunicazione, il tipo di effettore finale, il carico utile e l'area di lavoro disponibile.

Si prega di fornire il materiale del sacco, le dimensioni, il peso e le foto, insieme a immagini di pallet pieni, quasi vuoti e irregolari. La valutazione richiede anche le dimensioni del pallet, l'altezza massima del pallet, il tempo di ciclo target, il modello del robot, il tipo di effettore finale, lo spazio disponibile, l'illuminazione, le condizioni di polvere e le interfacce delle apparecchiature a monte e a valle. Campioni reali di sacchi possono essere utili per un'ulteriore validazione della fattibilità.

Valuta il tuo progetto di depallettizzazione dei sacchi

* Campi richiesti

Inviando questo modulo, acconsentite a essere contattati da MRDVS (una società controllata di Hangzhou Lanxin Robotics Co., Ltd.) tramite e-mail o telefono per comunicazioni di marketing e commerciali. Per comunicare e intrattenere rapporti commerciali con la vostra organizzazione, raccogliamo e utilizziamo le informazioni di contatto fornite sopra. Ci impegniamo a mantenere queste informazioni al sicuro e riservate e a conservarle solo per il tempo necessario al raggiungimento delle finalità indicate.

Cliccando su Invia, dichiari di aver letto e compreso la presente informativa sulla privacy e acconsenti espressamente alla raccolta e all'utilizzo dei tuoi dati personali da parte di Hangzhou Lanxin Robotics Co., Ltd. e MRDVS per le finalità qui descritte.