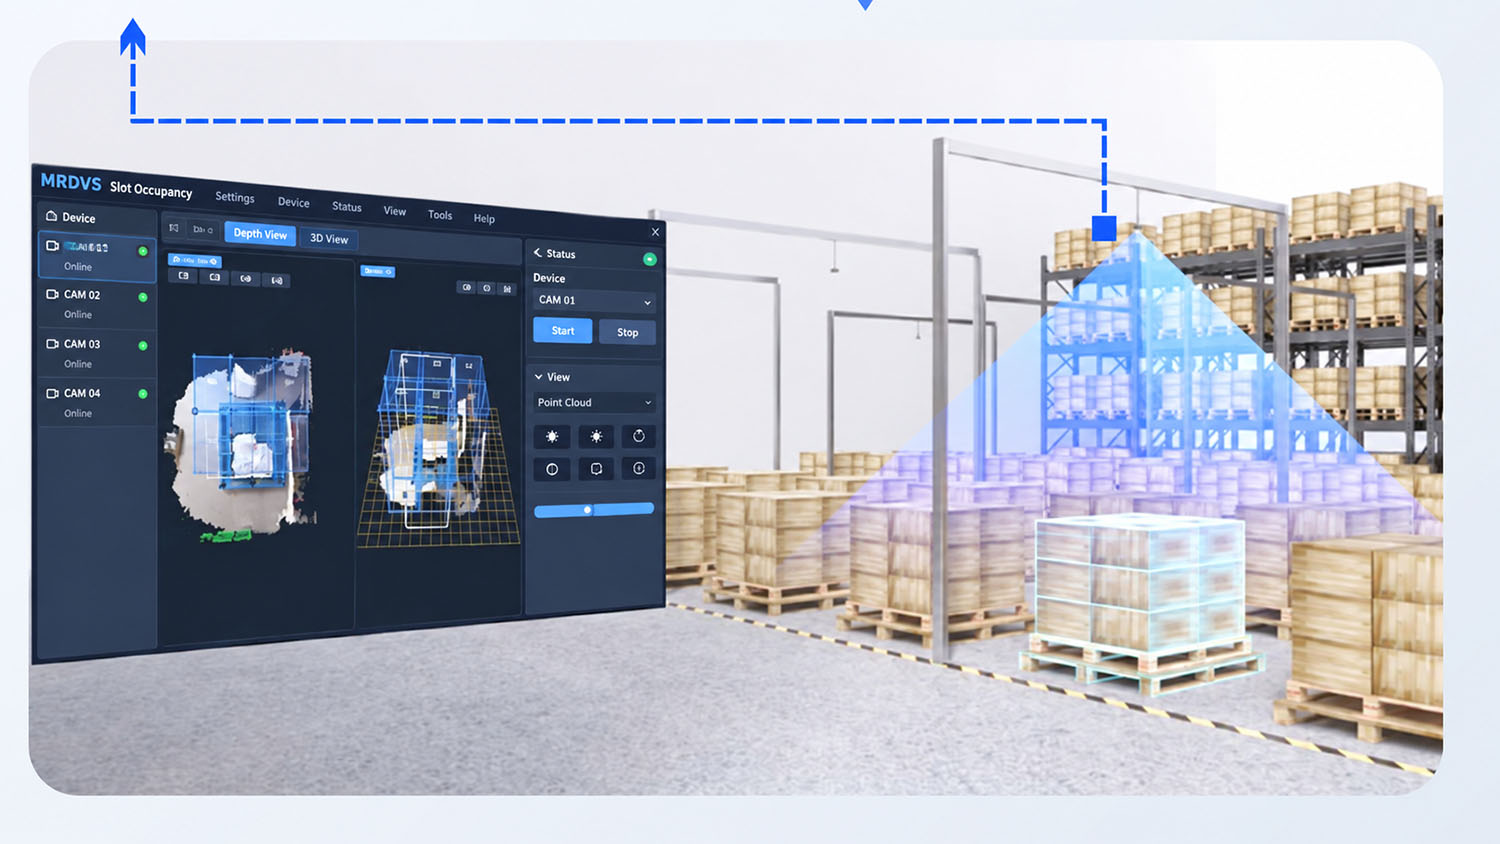
La maggior parte dei magazzini automatizzati che ho visitato negli ultimi anni presentava una modalità di guasto ricorrente simile.
Il WMS segnala che lo slot a pavimento è vuoto. L'AGV si impegna a effettuare una consegna. L'AGV arriva. Lo slot non è vuoto.
A quel punto la corsia si blocca. L'operatore viene chiamato. Inizia la procedura alternativa.
Non si tratta di un bug del software. Si tratta di un problema di rilevamento.
Il WMS conosce solo ciò che gli viene comunicato. Non vede. E quando si gestiscono flotte miste, con veicoli automatizzati e carrelli elevatori manuali, il divario si allarga rapidamente. Gli operatori dei carrelli elevatori non sempre effettuano la scansione. I passaggi di consegne tra turni non sono sempre sincronizzati. E quando la discrepanza emerge, si è già persa una quantità significativa di produttività.
La maggior parte delle implementazioni che ho esaminato utilizza uno dei due approcci seguenti:
Controlla un punto per ogni slot. In teoria funziona. In pratica, i pallet si spostano dal centro durante il trasporto. Il raggio non lo rileva, il sensore segnala "vuoto" e l'AGV urta comunque un ostacolo. Ho visto questo sistema fallire in diversi siti con lo stesso identico schema.
Vi fornisco un'immagine a colori. Senza profondità. Sotto l'illuminazione del magazzino, i pallet scuri si mimetizzano con il pavimento. Le ombre delle scaffalature causano falsi positivi. In un sito che ho visitato, il tasso di errore aumentava notevolmente durante i turni pomeridiani, quando la luce del sole colpiva i lucernari. Questa non è affidabilità.
Entrambi gli approcci costringono il WMS a dedurre l'occupazione da dati incompleti. E, per esperienza, so che l'inferenza senza osservazione diretta è la causa principale del fallimento dei progetti di automazione.
Siamo passati a telecamere RGB-D aeree: colore + mappa di profondità in un unico flusso.
La differenza non sta solo in una "migliore capacità di rilevamento". Si tratta di un cambiamento fondamentale:
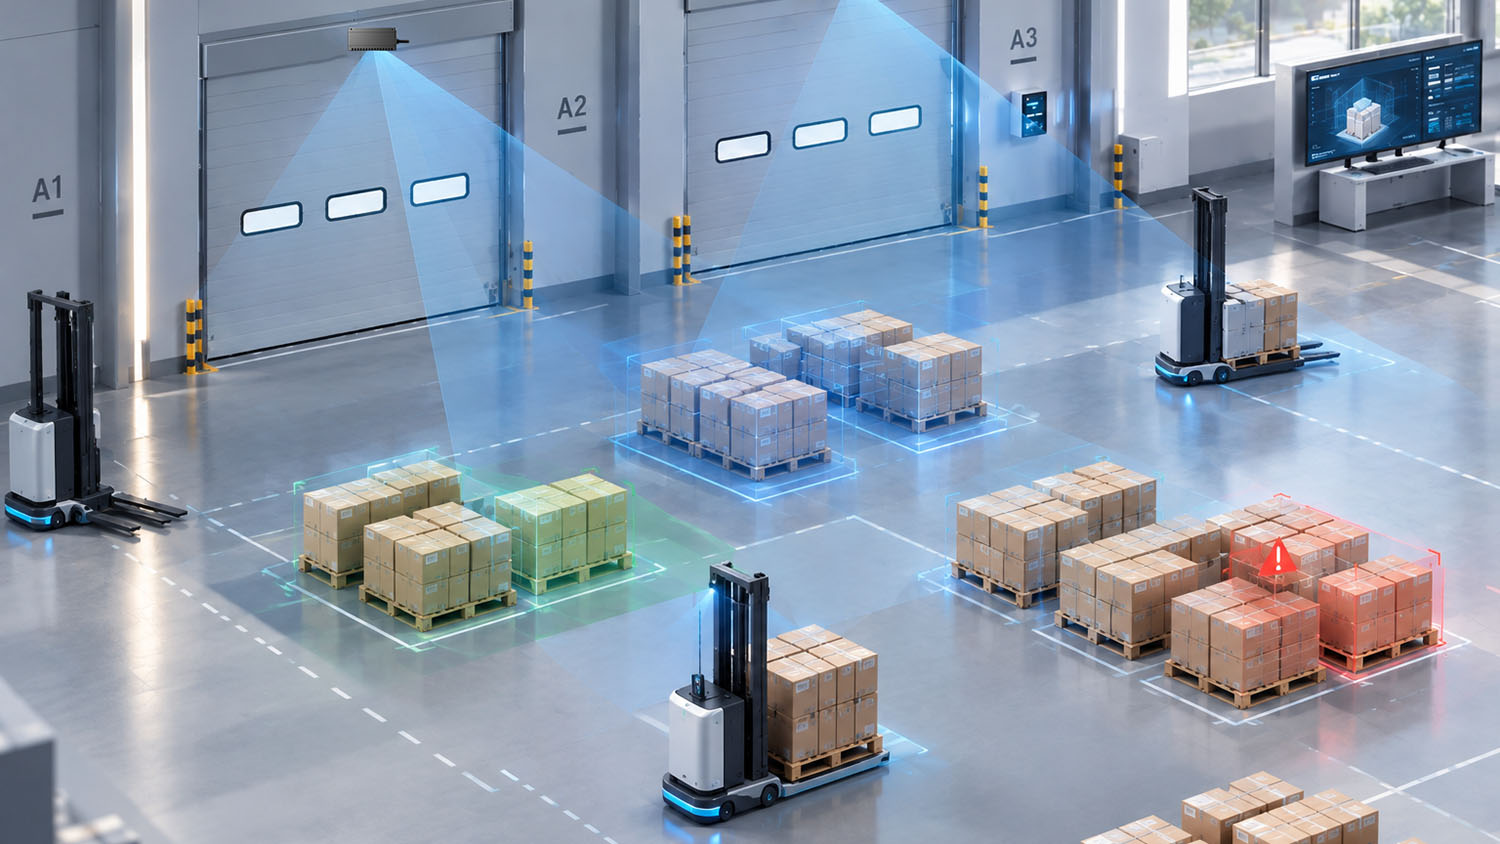
Se oggi dovete specificare un sistema di rilevamento a fessura nel pavimento, ecco la mia regola generale:
La visione 3D con elaborazione integrata non è più l'opzione costosa. È l'opzione sicura. E in questo settore, un'opzione sicura che riduce i tempi di implementazione ed elimina le sorprese dell'ultimo miglio è quella che preserva la fiducia del cliente.
L'obiettivo non è un WMS più intelligente. È un WMS che smetta di fare supposizioni.