移動ロボット向け3D障害物回避ソリューション
3D障害物回避とは
- 奥行きの知覚
- リアルタイム空間マッピング
- 適応型経路計画
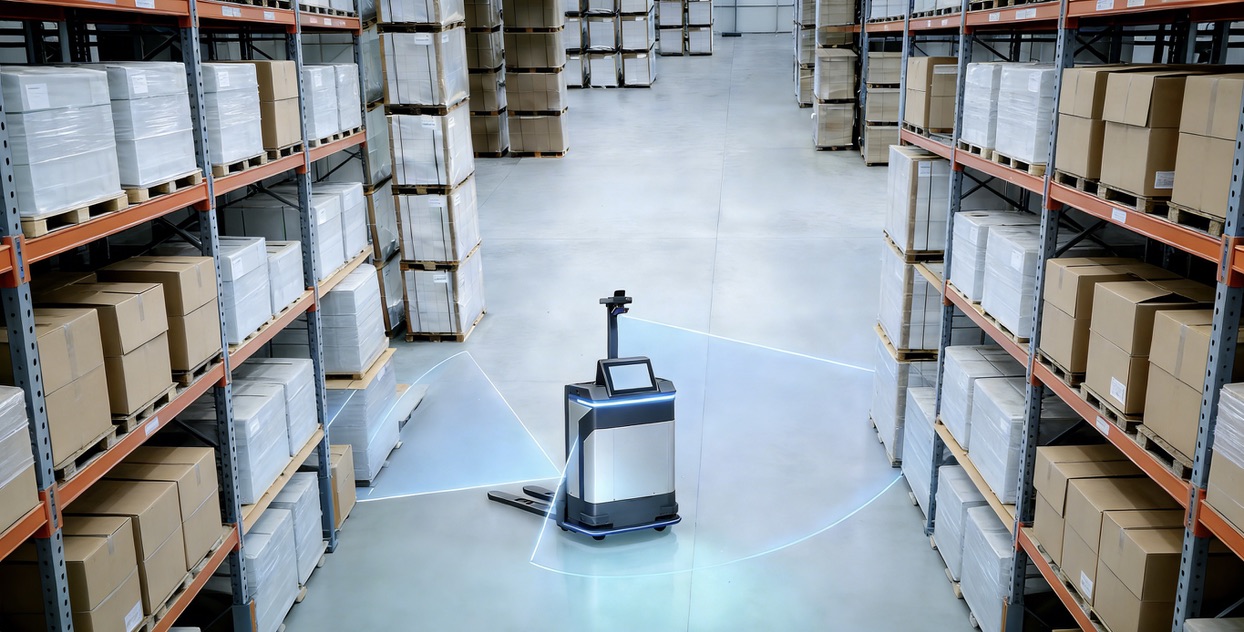
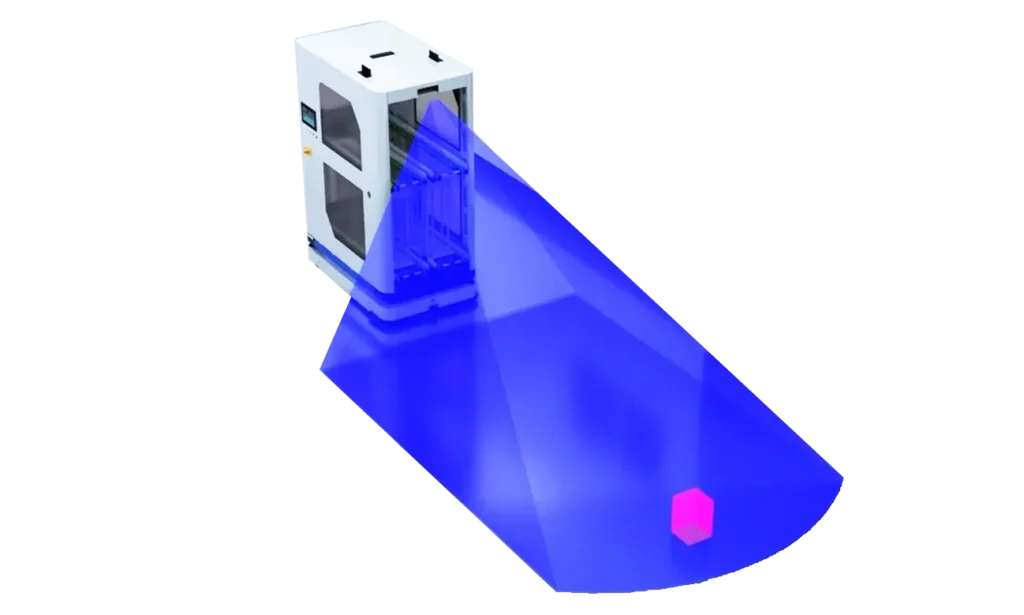
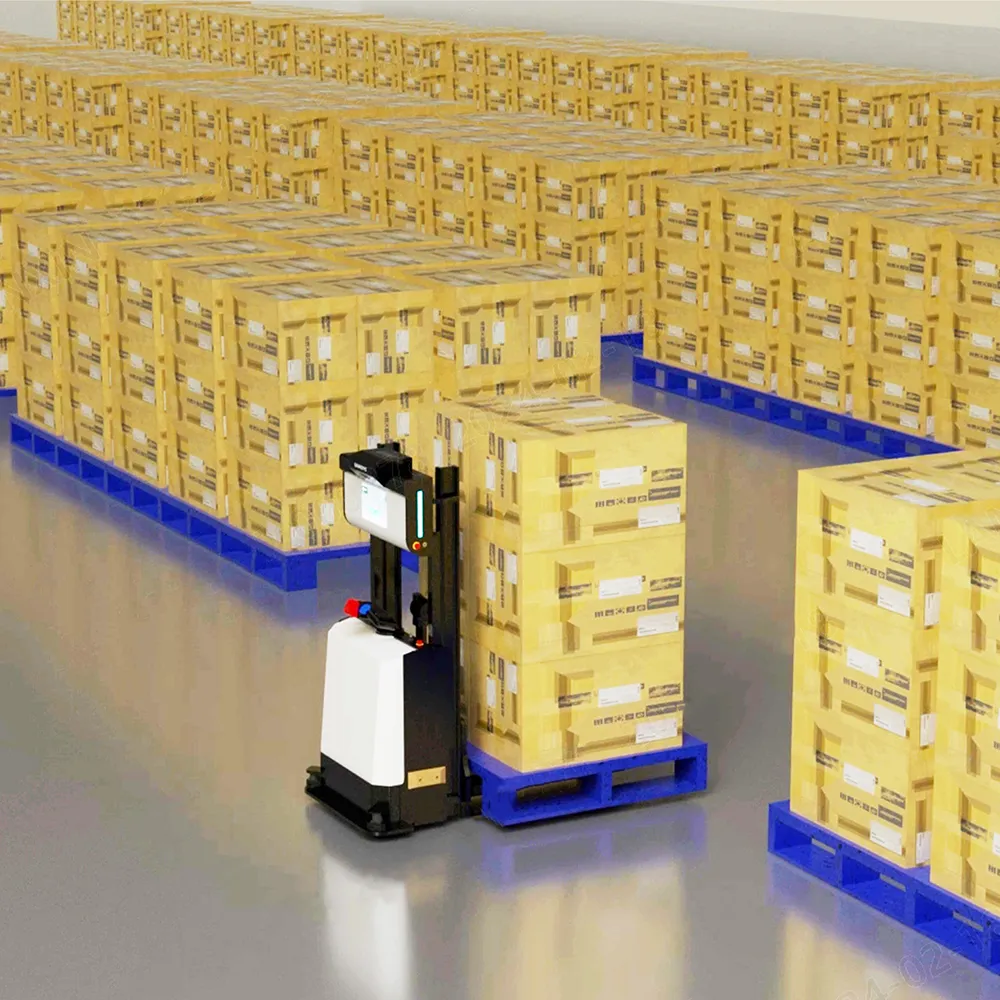
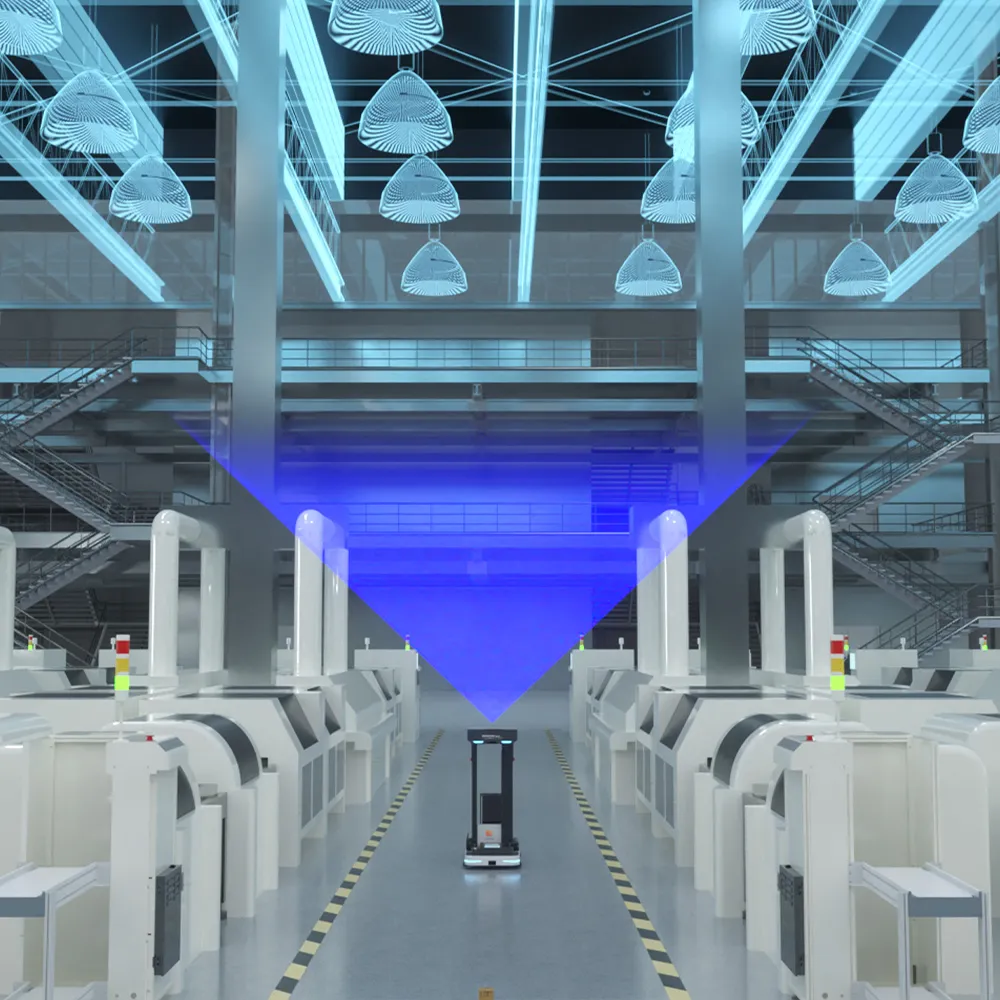
物流センターや医療施設といった動的な環境において、移動ロボットの安全性と運用効率を高めるには、3D障害物回避が不可欠です。物体の高さの判別が困難な従来の2D LiDARソリューションとは異なり、3Dビジョンシステムは衝突回避と継続的な動作の確保に優れています。これらの高度なシステムは、一時的な障害物と恒久的な障害物、動的な障害物と静的な障害物をインテリジェントに識別するため、コストのかかる介入の必要性を減らし、安全上のリスクを最小限に抑えます。
MRDVS 3D障害物回避ソリューションを選ぶ理由
マルチモーダルデータ融合
- RGB と深度データを組み合わせてロボットの認識力を高め、複雑な環境での正確なナビゲーションを可能にします。
シームレスな統合
- I/O インターフェースを介して既存のロボット制御システムと簡単に統合し、回避パラメータをカスタマイズできます。
オブジェクトセマンティック認識
- ロボットの環境内のオブジェクトを識別および分類し、移動ロボットが情報に基づいた決定を下して障害物を回避できるようにします。
限界を超えて
| MRDVS CV-SLAM | 2D LiDAR特徴ベース | 2D LiDARリフレクターベース | |
| インフラ不要 | - | ||
| 急速に変化する環境 | - | ||
| 公共の混雑した場所 | - | ||
| ランプ | - | - | |
| 大ホール | |||
| 長い廊下 | - | ||
| 屋内でも屋外でも使用可能 | - | - |
カバード
時々カバーされる - 含まれておりません
物体意味認識による空間認識の強化
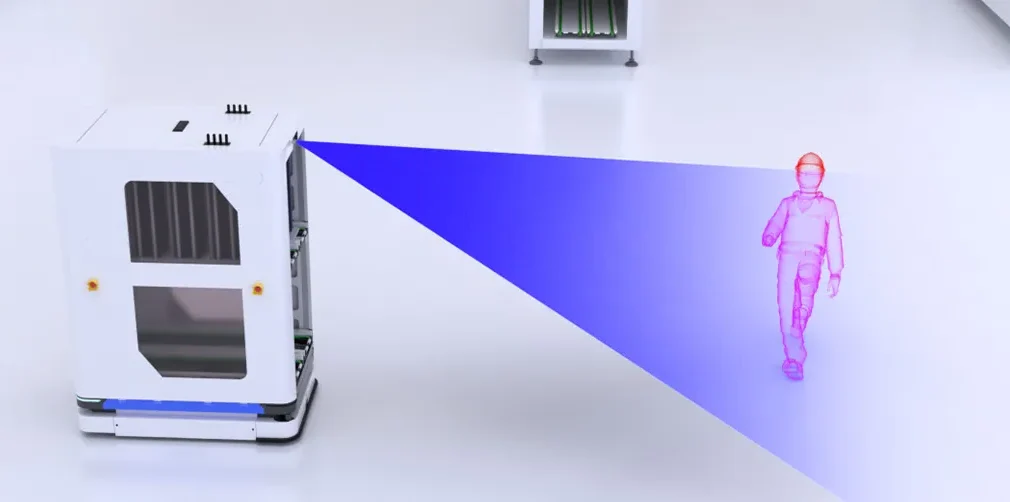
オブジェクトの意味認識には、ロボットの環境内のオブジェクトの識別と分類が含まれます。
物体が何であるか、そしてそれがどこに位置しているかを理解することにより、移動ロボットは情報に基づいた判断を下し、障害物を回避して移動することができます。
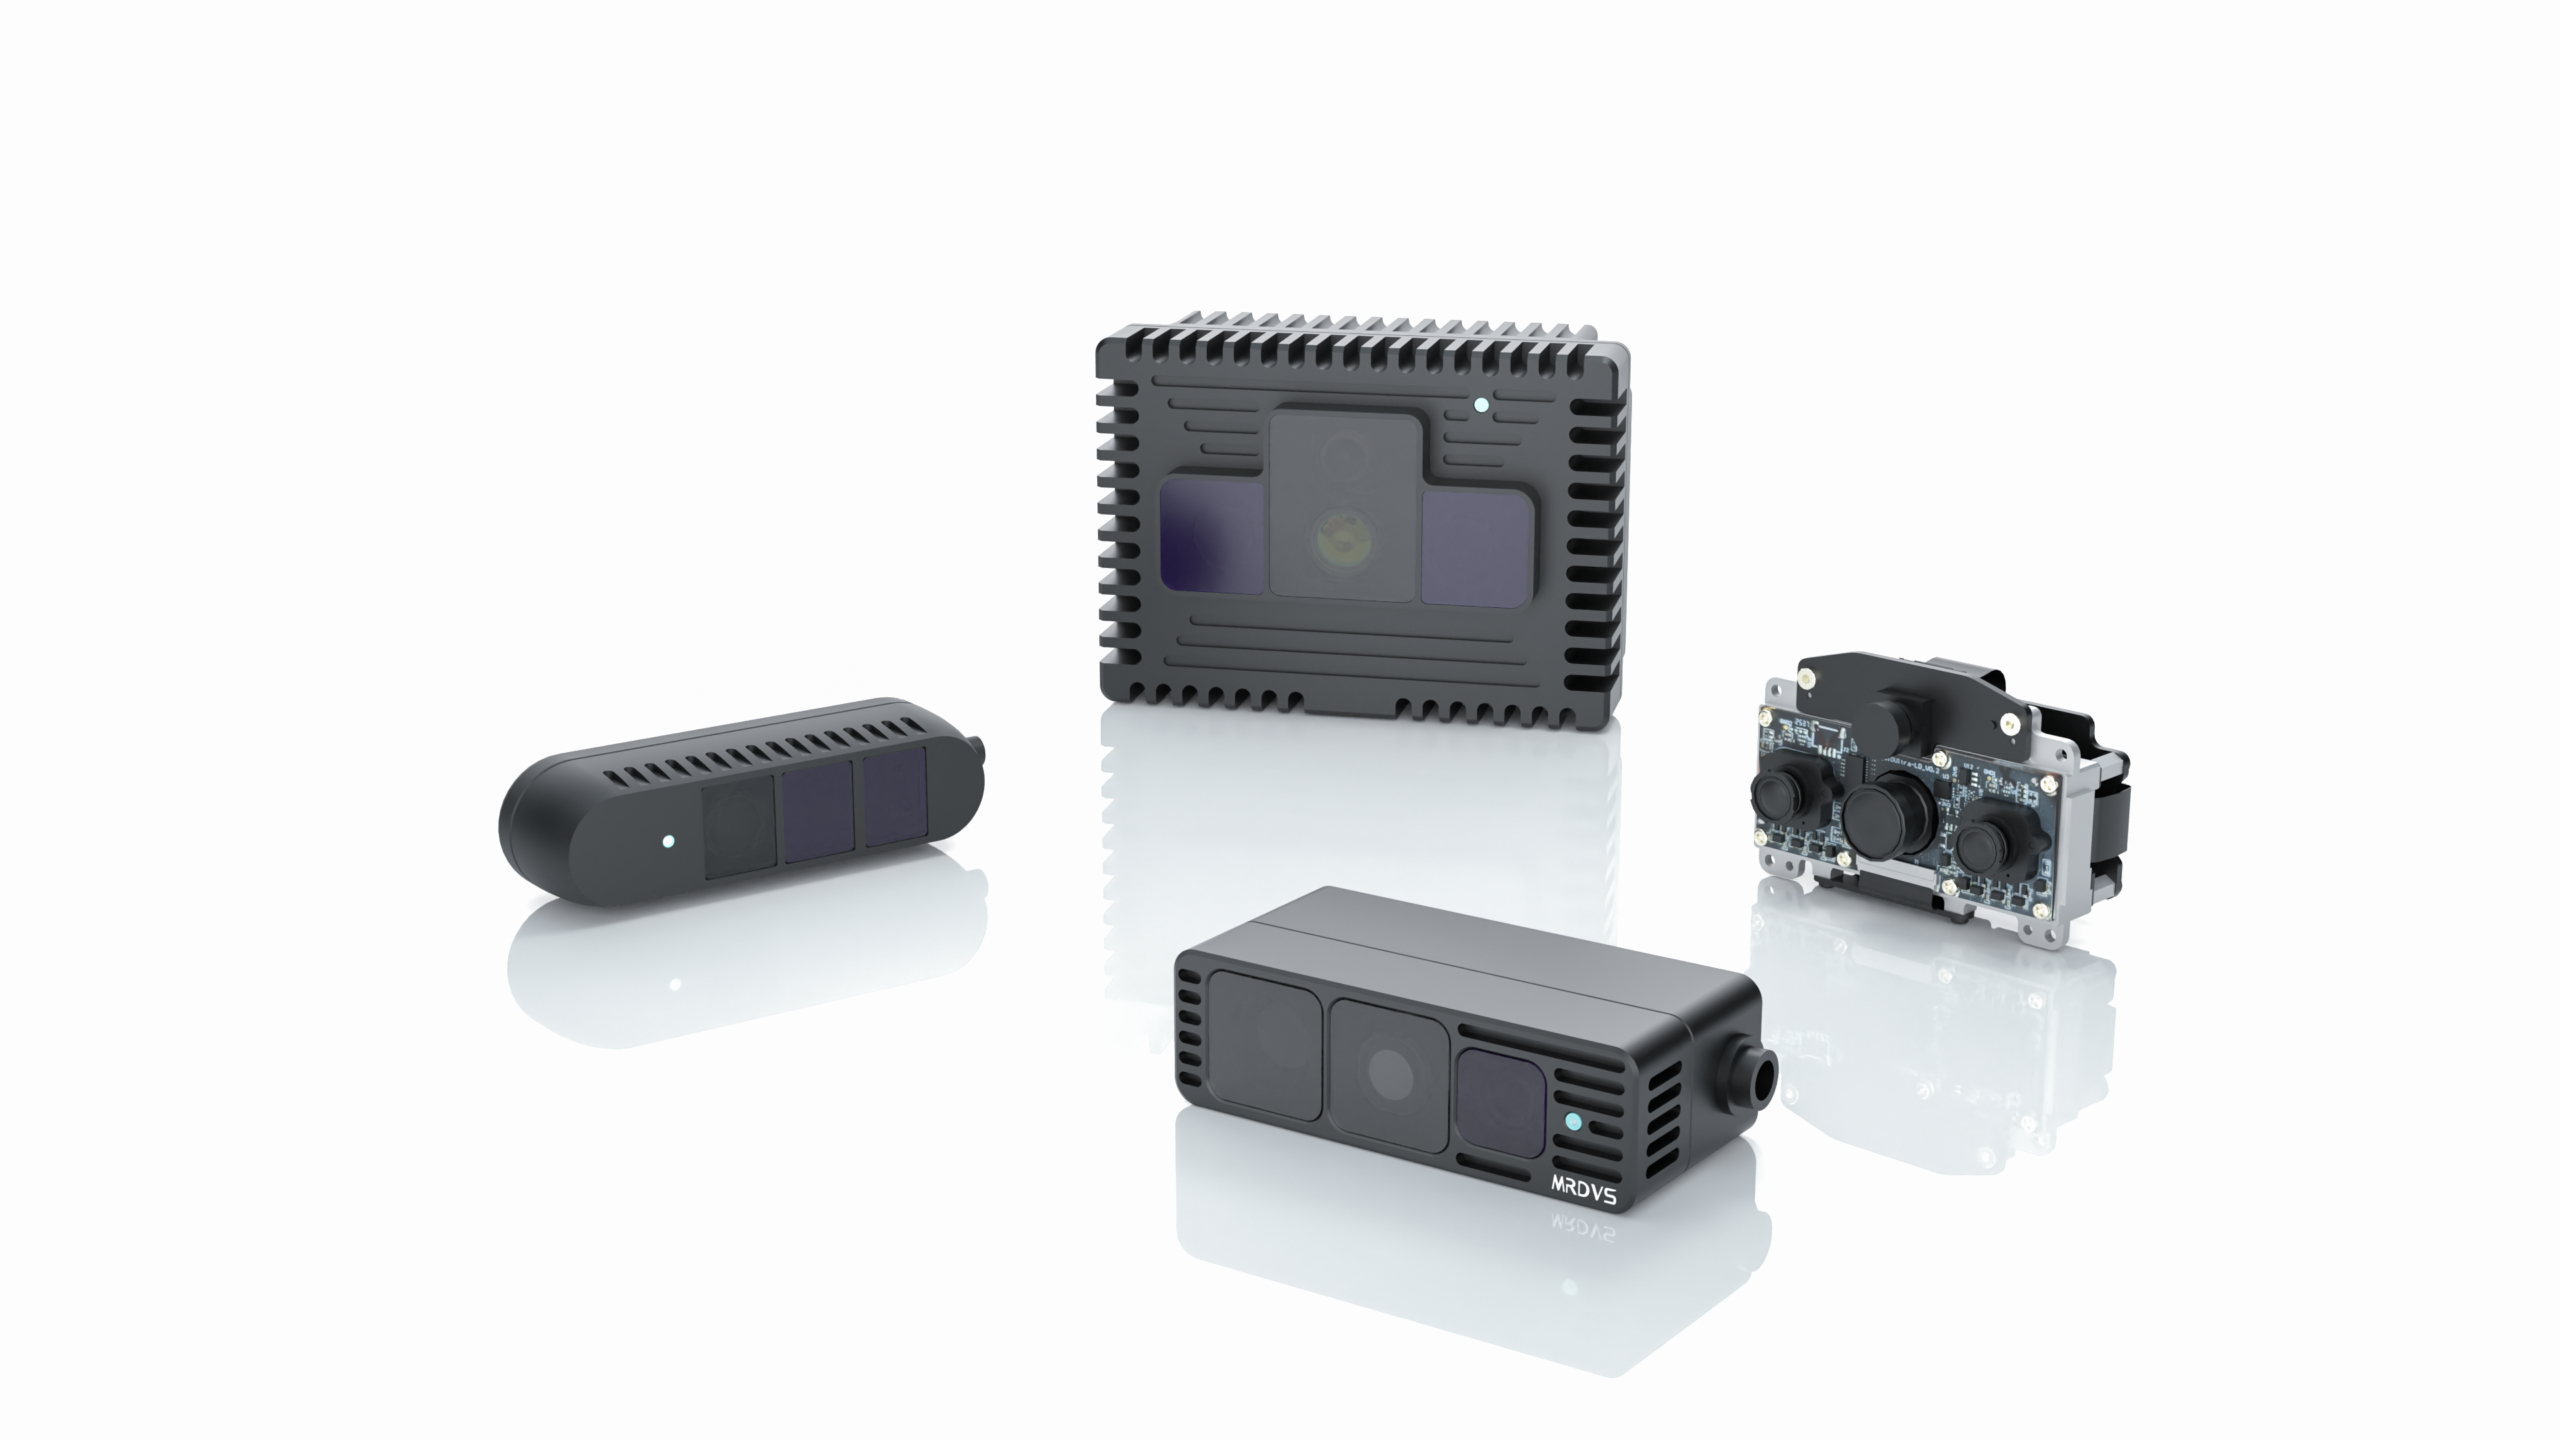
障害物回避用ToFカメラセンサー
RGB-Dカメラ
マルチモーダルデータ融合
マルチカメラ対応
特別なアルゴリズムと光子デバイスを統合
高いフレームレート
15秒あたり最大XNUMXフレーム
シームレスな統合
イーサネットインターフェースをサポート
軽量堅牢性
SNRを最大化する940nmレーザー
5メートルの動作範囲
最大40メートル
エッジインテリジェンスとマルチモーダル融合
点群座標変換
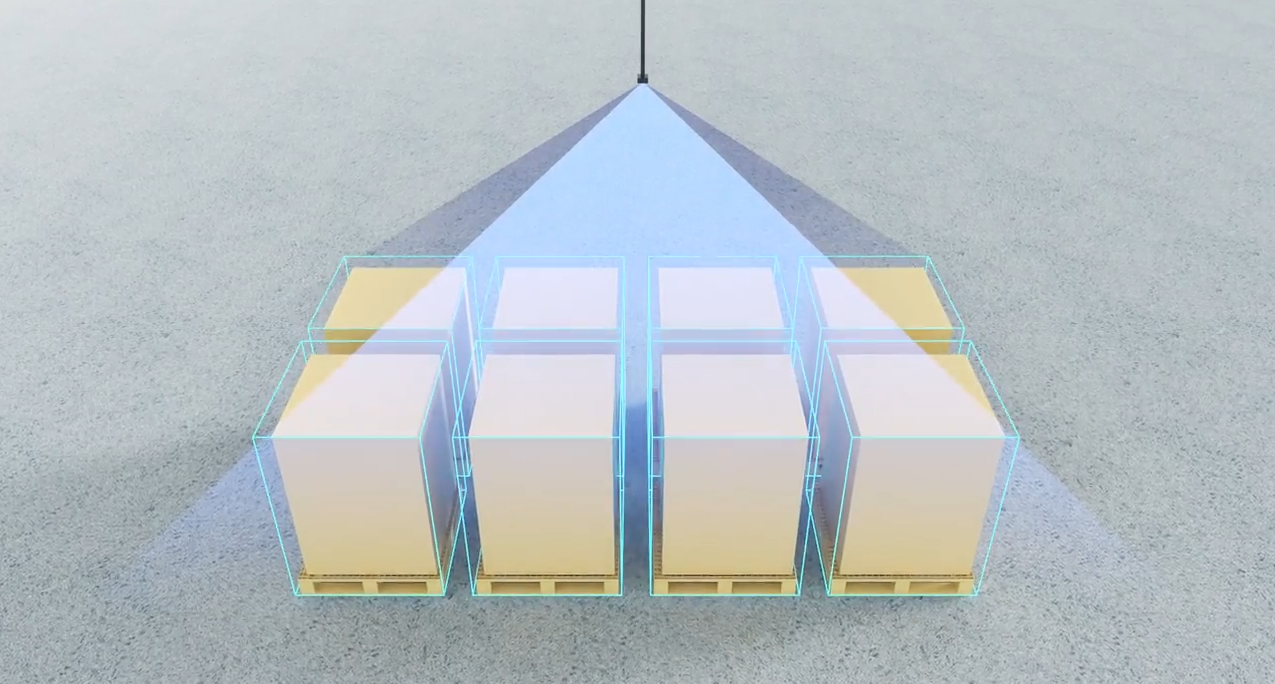
ゾーン侵入検知
階層型障害物回避出力信号
FAQ
従来の2Dナビゲーションシステムは、環境の平面的な表現に依存しています。これは、制御された平坦な環境ではうまく機能しますが、障害物の高さが変動したり、地形が不均一だったり、動的な要素がある現実世界の環境では、ナビゲーションエラーや衝突の可能性につながる可能性があります。一方、3D障害物回避システムは、環境の完全なXNUMX次元構造を捉えるため、さまざまな高さや深さにある障害物をより正確に検知し、回避することができます。これにより、複雑で動的な環境において、より正確なナビゲーションとより安全な操作が可能になります。
3Dカメラと3DライダーはどちらもAGV(無人搬送車)やAMR(自律移動ロボット)のナビゲーションに不可欠な奥行き情報を提供しますが、それぞれに長所と短所があります。一般的に、3Dライダーは検出範囲が広く、広い環境や屋外での使用に適しています。一方、3Dカメラは検出範囲が狭いため、屋内用途に適しています。さらに、3Dライダーは高度なセンシング機能を備えているため、一般的に高価ですが、3Dカメラは一般的に手頃な価格であるため、多くの用途で費用対効果の高いソリューションを提供します。
3Dカメラは、距離や照明条件などの制約がそれほど重要でない環境では、AGV/AMRナビゲーションにおける3D LiDARの代替として活用できる可能性があります。詳細かつ長距離の環境マッピングが必要なアプリケーションでは、依然として3D LiDARが好まれる可能性があります。3Dカメラと3D LiDARのどちらを選択するかは、具体的なアプリケーション要件、環境条件、予算の制約などの要素を考慮する必要があります。
ロボット用の 3D カメラを選択するときは、次の要素を考慮してください。
– 解像度とフレームレート:解像度とフレームレートが高いほど、より詳細でタイムリーなデータが得られます。
– 視野角(FOV):視野角が広いほど、カメラはより広い範囲の環境を捉えることができます。
– 範囲:カメラが必要な距離にある物体を正確に検出できることを確認してください。
– サイズと重量:カメラはロボットのサイズと重量の制約に適合している必要があります。
– データインターフェース:ロボットの処理能力およびデータインターフェース(USB、イーサネットなど)との互換性。
– 環境耐性:カメラは、照明、温度、耐候性など、想定される環境条件下で動作できる必要があります。
用途
潜在的AGV障害物回避
屋外フォークリフトの障害物回避
ドローンのホバリング障害物回避
低速無人車両による障害物回避
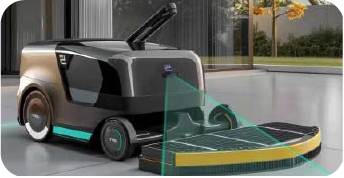
無人清掃車の障害物回避
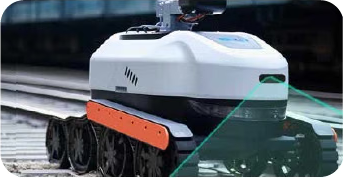
検査車両障害物回避
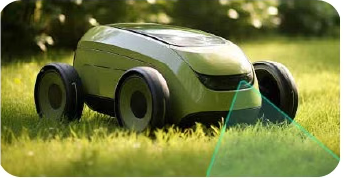
芝刈り機の障害物回避
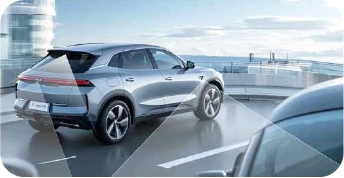
自動運転車の安全保護