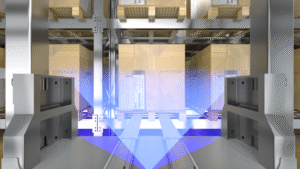
ロボットは GPS なしで混雑した倉庫内をどうやって進むのでしょうか? 複雑な屋内環境では、スマートナビゲーションはホイールとセンサーだけでなく、リアルタイムの認識にも依存します。
そこで登場するのが への ローカリゼーション リアルタイム自己位置推定技術の登場です。この強力な技術により、ロボットは自身の位置を継続的に追跡し、変化する環境に適応し、正確に移動することが可能になります。この記事では、リアルタイム自己位置推定が屋内ロボットのナビゲーションをどのように変革し、動的な空間における真の自律性をどのように実現しているかを探ります。
リアルタイムローカリゼーションとは何ですか?
リアルタイム ローカリゼーション 移動ロボットが 継続的に位置を決定する GPSが機能しない屋内など、特に環境内を移動する際に役立ちます。安全でインテリジェントな移動の核となる機能です。
これが何を意味し、どのように機能するかは次のとおりです。
-
継続的な位置追跡 ロボットは移動しながら正確な位置をリアルタイムで更新し、動きの激しい場所や混雑した場所でも正確なナビゲーションを実現します。
-
GPSフリーナビゲーション 倉庫や病院などの屋内環境では、ロボットは GPS 信号の代わりに代替センサーに依存します。
-
センサーベースの位置特定 リアルタイム位置特定には、次のようなセンサーの組み合わせが使用されます: – LiDARまたはレーザースキャナ – 深度または
RGB カメラ – 超音波または赤外線センサー – 慣性計測装置(IMU)
-
SLAMの一部となることが多い 多くのシステムでは、位置特定とマッピング (同時位置特定とマッピング) を組み合わせて、ロボットが自分の位置を追跡しながら未知の領域を探索できるようにしています。
-
即時の適応性 リアルタイムなので、ロボットは人を回避したり、新しい障害物を回避したり、ルートを即座に調整するなど、変化に即座に対応できます。
一般的なリアルタイムローカリゼーション技術と方法
リアルタイム位置推定では、ロボットが屋内で正確に位置を特定できるよう、さまざまな技術と手法が活用されています。最も一般的なアプローチは以下のとおりです。
-
LiDAR(光検出と測距)
LiDARシステム レーザーパルスを発射し、周囲の物体に反射させて詳細な2Dまたは3Dマップを作成します。この技術は非常に高精度で、低照度環境やテクスチャのない環境でも優れた性能を発揮するため、倉庫や産業用ロボットで広く利用されています。しかし、LiDARハードウェアは高価であり、反射面によって測定値が歪む場合があります。
-
ビジュアルSLAM(同時自己位置推定とマッピング)
Visual SLAMは、カメラを用いて環境内の視覚的特徴を検出・追跡することで、ロボットが周囲の状況をマッピングし、同時に位置特定することを可能にします。これは費用対効果の高い選択肢であり、豊富な環境詳細情報を提供するため、軽量の屋内ロボットやドローンで広く採用されています。主な制約は、照明が不十分な場合や、視覚的な手がかりが信頼できない可能性のある、非常に動的な空間で発生します。
-
超音波センサーと赤外線センサー
超音波センサーと赤外線センサーは、音波または赤外線が物体に反射するタイミングを測定することで距離を測定します。これらのセンサーは手頃な価格でコンパクトなため、小型の清掃ロボットや簡易ナビゲーションシステムによく使用されています。しかし、精度と有効範囲には限界があり、柔らかい表面や凹凸のある表面の影響を受ける可能性があります。
-
IMU(慣性計測装置)
IMUは、加速度計とジャイロスコープを用いてロボットの向きと動きを追跡します。短期的な動作追跡に優れており、外部参照が利用できない場合のデッドレコニングのために、他のセンサーと統合されることがよくあります。欠点は、IMUは時間の経過とともにドリフトするため、単独で使用すると精度が低下することです。
-
センサーフュージョン
センサーフュージョンは、LiDAR、カメラ、IMUなどの複数のセンサーからのデータを組み合わせることで、より信頼性が高く正確な位置推定を実現します。このアプローチは、各センサーの長所を活かしつつ、個々の短所を補います。センサーフュージョンは強力ですが、高度なアルゴリズムと膨大な計算リソースを必要とします。
-
AIベースのローカリゼーション
人工知能(AI)は、センサーデータの解釈を改善することで位置推定能力を高め、より優れた特徴認識と予測ナビゲーションを可能にします。AIを搭載したシステムは、変化に富み、雑然とした屋内環境にも効果的に適応し、人間認識ナビゲーションなどのタスクをサポートします。しかし、これらの手法を最適なパフォーマンスで動作させるには、膨大なトレーニングデータ、処理能力、そして綿密なチューニングが必要です。
リアルタイムローカリゼーションがナビゲーションパフォーマンスを向上させる仕組み
リアルタイムの自己位置推定は、正確かつ最新の位置情報を提供することで、ロボットの複雑な屋内環境における移動能力を飛躍的に向上させます。この継続的な認識は、ナビゲーションにおけるいくつかの重要な利点につながります。
-
正確な位置追跡: ロボットは地図上で正確な位置を常に更新することで、頻度の低い位置特定方法によくあるドリフトや誤差を回避できます。この精度により、ロボットは意図した経路を維持し、迂回や衝突を減らすことができます。
-
動的障害物回避: 屋内環境は往々にして混雑し、予測不可能な状況が続きます。リアルタイム位置推定により、ロボットは人、カート、家具などの移動障害物を検知し、衝突を回避するために迅速にルートを調整することで、安全な運行を実現します。
-
効率的な経路計画と再ルーティング: 最新の位置情報データがあれば、ロボットは最適なルートを即座に再計算できます。障害物が元の経路を塞いだり、環境が変化したりした場合でも、ロボットは停止したり人間の介入なしに、新たな効率的な経路を動的に見つけることができます。
-
タスク完了速度の向上: 信頼性の高い位置特定により、エラーや不要な停止が削減され、ロボットは配送、ピッキング、清掃などの作業をより迅速に実行できるようになります。この効率性は、倉庫、病院、その他の屋内環境における全体的な生産性を直接的に向上させます。
-
GPSが利用できないエリアでの信頼性の向上: GPS 信号は建物をうまく透過できないため、リアルタイム位置特定は重要な代替手段となり、従来の測位システムが機能しない場所でもスムーズなナビゲーションが可能になります。
屋内ロボットにおけるリアルタイム位置推定の応用
リアルタイム位置推定は、様々な屋内環境におけるロボットの運用方法に変革をもたらしています。この技術が重要な役割を果たす主な用途を以下に示します。
倉庫自動化
倉庫では、リアルタイムの位置情報取得により、ロボットが複雑な通路や棚を効率的に移動できるようになります。フォークリフトや作業員が常に動き回る忙しい環境でも、ロボットは正確な位置情報に基づき、在庫のピッキング、搬送、仕分けを最小限のエラーで実行します。
ヘルスケアと病院
病院のサービスロボットは、薬剤、機器、食事を安全に配送するために、リアルタイムの位置特定に頼っています。これらのロボットは、患者やスタッフで溢れかえる混雑した廊下や、動きの激しい環境を移動し、障害物に瞬時に適応して、スムーズかつタイムリーな業務を維持する必要があります。
オフィスおよび施設管理
オフィスビル内の屋内配送ロボットは、リアルタイムの位置特定機能を活用し、書類、備品、飲み物などを輸送します。ロボットは自身の位置を正確に追跡することで、混雑した場所を回避し、ルートを最適化することで、日常のワークフローを中断することなく、迅速に作業を完了します。
小売およびホスピタリティ
小売店やホテルのロボットは、リアルタイムの位置特定機能を活用して、顧客の誘導、商品の配達、清掃の補助を行っています。混雑し、常に変化する空間を移動するには、顧客やスタッフと安全にやり取りしながら効率的なサービスを提供するために、常に位置情報を更新する必要があります。
自律清掃ロボット
ロボット掃除機や床洗浄機は、リアルタイムの位置特定機能を使用して部屋の地図を作成し、清掃の進捗状況を追跡します。これにより、繰り返しや清掃漏れのない徹底的な清掃が可能になり、作業中に家具や動く人を回避できます。
リアルタイムローカリゼーションにMRDVSを選ぶ理由
屋内ロボットのリアルタイム位置推定を実現する技術を選択する際には、精度、柔軟性、そして最先端のイノベーションを提供するプロバイダーと提携することが不可欠です。その理由は次のとおりです。
MRDVS ロボットのナビゲーション機能を向上させるための最良の選択肢として際立っています。
-
業界をリードする深度カメラ技術MRDVS は、優れた深度精度とフレーム レートをセンサーに提供し、スムーズでリアルタイムの環境スキャンを可能にします。
-
SLAMとAI統合の包括的なサポート同社の製品は一般的な SLAM フレームワークと互換性があり、セマンティック理解や予測ナビゲーションのための AI で強化できます。
-
カスタマイズ可能でスケーラブルなソリューション: 小型サービス ロボットから大型の自動ガイド車両まで、MRDVS は多様なローカリゼーション ニーズを満たすカスタマイズされたオプションを提供します。
MRDVS テクノロジーへの投資は、屋内ロボットに、複雑で動的な環境を自信を持って効率的に移動するための最適なツールを装備することを意味します。
結論
リアルタイム位置推定による屋内ロボットナビゲーションの強化は、複雑な環境下におけるよりスマートで効率的な自動化を実現する鍵となります。高度な深度検知技術と高精度測位技術を統合することで、ロボットは安全に移動し、変化する環境に動的に適応することができます。MRDVSは、信頼性の高いリアルタイム位置推定によってロボットのシームレスな運用と生産性向上を実現する最先端のソリューションを提供しています。MRDVSが屋内ロボット工学をどのように向上させるかをご覧ください。ナビゲーション機能を変革するために、今すぐお問い合わせください。