自律移動ロボットは、産業オートメーションからサービスロボットまで、様々な用途で重要な役割を果たしています。複雑な環境を移動する際、安全性を確保することは、これらのロボットにとって大きな課題です。産業用ロボットの安全性の重要性は、いくら強調してもし過ぎることはありません。安全な移動を怠ると、事故、非効率性、運用コストの増加につながる可能性があるからです。従来の2Dナビゲーション手法は、特定のシナリオでは効果的ですが、現実世界のXNUMX次元環境の複雑さには対応できません。これらの限界は、特にロボットが予期せぬ障害物に遭遇した場合、ナビゲーションの安全性に問題を引き起こすことがよくあります。
従来の2Dナビゲーションの課題
従来の2Dナビゲーションシステムは、環境の平面的な表現に大きく依存しており、制御された平坦な環境では十分な機能を発揮します。しかし、現実世界の環境はそれほど単純ではありません。様々な高さの障害物、不均一な地形、そして2Dシステムでは効果的に対応できない動的な要素がしばしば存在します。環境の完全なXNUMX次元的側面を認識して処理できないため、ロボットは障害物を正確に回避することが困難になり、衝突やナビゲーションエラーにつながる可能性があります。
RGB-Dマルチモーダル情報による革新的なソリューション
これらの課題に対処するには、RGB-Dカメラとマルチモーダルデータフュージョンの統合が不可欠です。このアプローチは、RGB-Dカメラが捉える豊富な色(RGB)と深度(D)情報を活用し、環境の包括的なビューを提供します。これらのデータタイプを組み合わせることで、移動ロボットは物体の優れたセマンティック認識を実現し、より効果的な障害物回避とナビゲーション能力の向上につながり、最終的には産業用ロボットの安全性向上につながります。
1. 包括的な3D環境表現
提案手法は、RGB-Dカメラを用いた高度な環境表現から始まります。これらのカメラは色情報と深度情報の両方を捉え、周囲の詳細な3Dビューを提供します。このデータは、点群フィルタリングパイプラインとコストマップジェネレーターを通して処理され、ロボットが環境をより深く理解し、安全性を高めるために活用されるローカルコストマップを作成します。
2. マルチモーダルデータ融合
マルチモーダルデータフュージョンは、RGBデータと深度データを統合することで、ロボットの知覚能力と意思決定能力を向上させます。RGB画像の視覚的豊かさと深度データの空間的詳細を組み合わせることで、ロボットは物体をより正確に識別・分類し、複雑な環境を安全に移動できる能力を向上させます。
3. 物体意味認識による障害物回避の強化
オブジェクトセマンティック認識は、ロボットの周囲にある物体を識別・分類する技術です。物体が何であるか、そしてそれらがどこに位置しているかを理解することで、移動ロボットは障害物を回避して移動するための情報に基づいた判断を下すことができます。RGB-Dカメラとマルチモーダルデータフュージョンの統合により、次のようなメリットがもたらされます。
障害物回避のためのマルチモーダル データ融合を実装するための一般的なアプローチは次のとおりです。
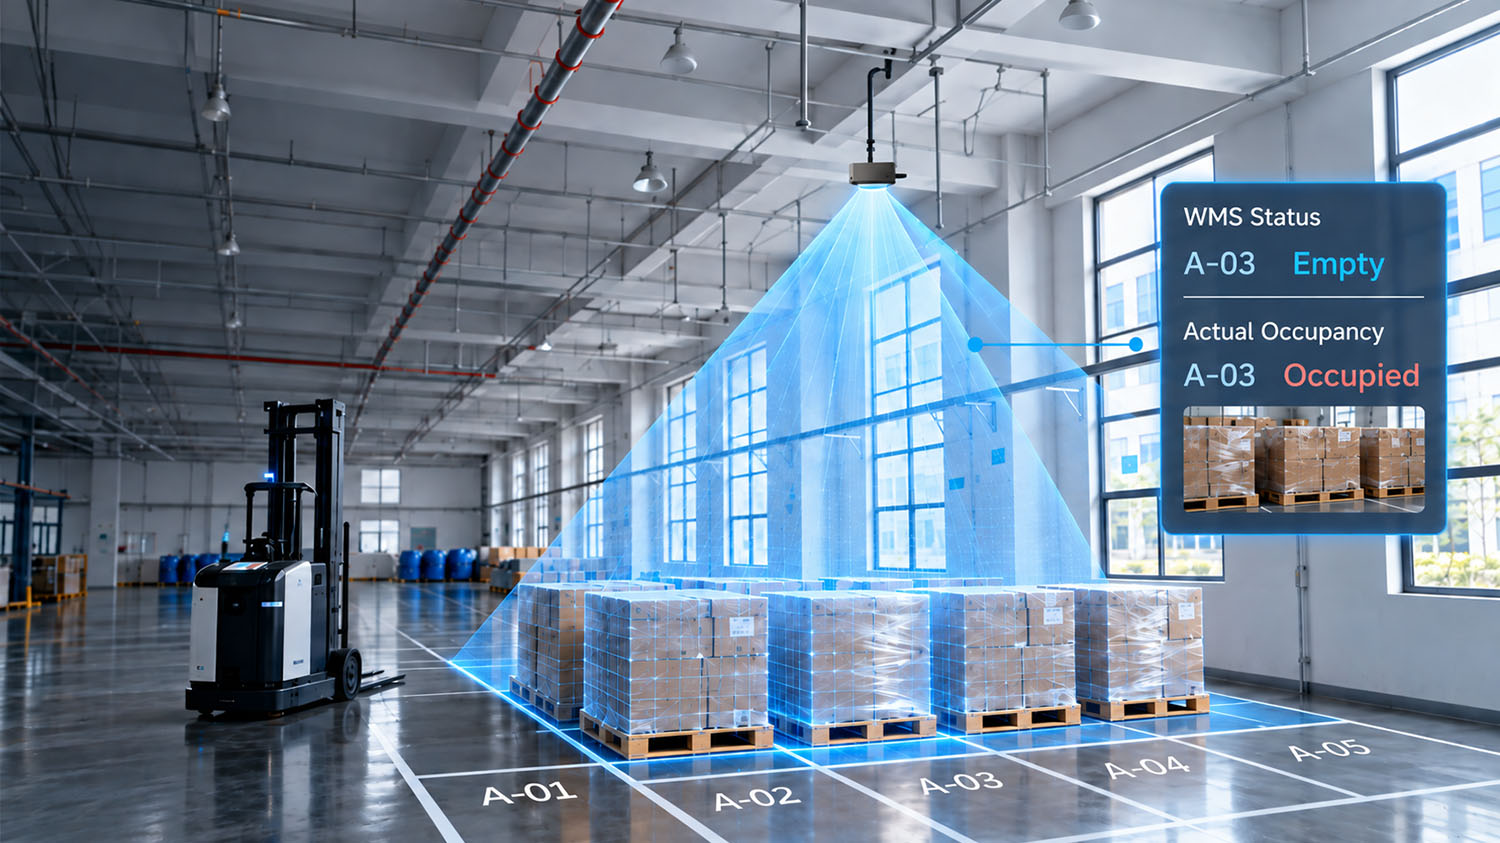
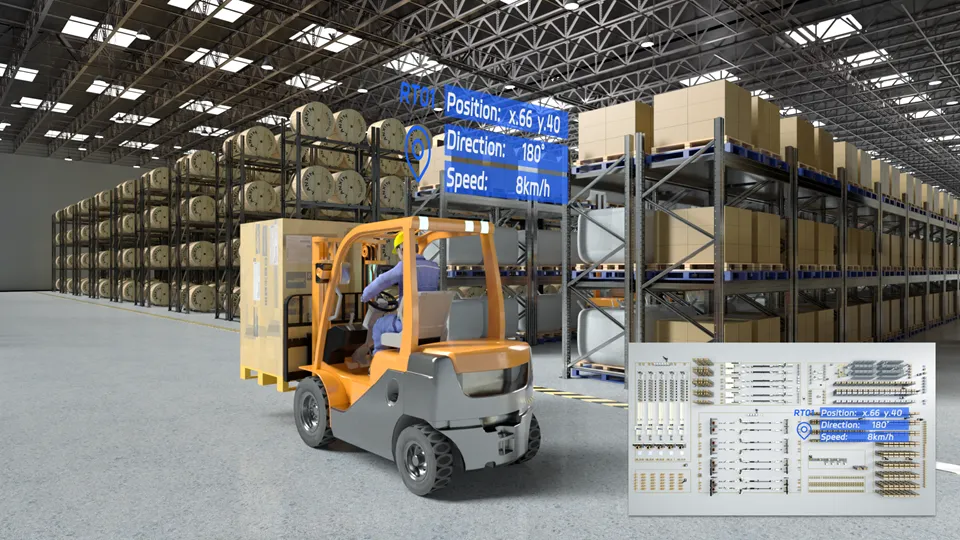
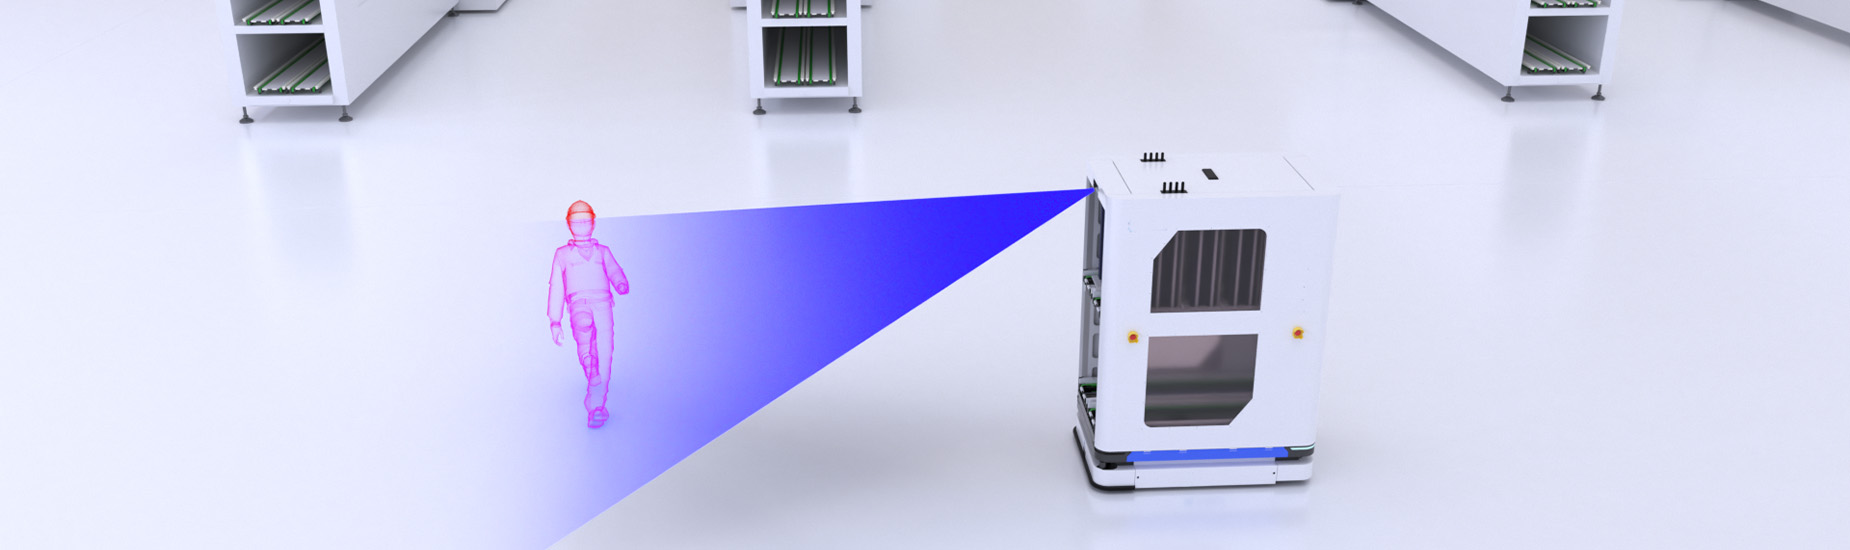
混雑した倉庫のような動的な環境で動作する移動ロボットを想像してみてください。RGB-Dカメラは色と深度データを取得し、マルチモーダルデータフュージョンモデルがそれを処理して、箱、棚、作業員などの物体を認識します。ロボットは移動しながら環境の認識を継続的に更新し、障害物をリアルタイムで検知・回避することで、効率的かつ安全なナビゲーションを実現します。
RGB-Dカメラとマルチモーダルデータ融合の統合により、移動ロボットの障害物回避能力が大幅に向上し、産業用ロボットの安全性が向上します。これらの技術は、視覚情報と空間情報を組み合わせることで、ロボットが複雑な環境をより高い精度と効率でナビゲートすることを可能にします。移動ロボットが進化を続ける中で、これらの高度な認識・回避システムの採用は、その運用上の成功と安全性において極めて重要な役割を果たすでしょう。