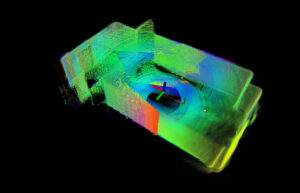
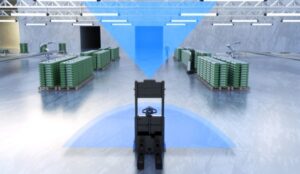
周囲の世界を見るだけでなく、真に理解できるロボットを想像してみてください。混雑した倉庫内を移動したり、壊れやすい物を正確に拾ったり、さらには人間のジェスチャーを瞬時に認識したり。これが深度検知カメラの力です。この画期的な技術は、ありふれたロボットを賢く、意識のある機械へと変貌させています。詳細な映像を捉えることで、
周囲の環境の3D情報これらのカメラは、ロボットが瞬時の判断を下し、人間と安全に共存するために必要な視覚を提供します。この記事では、深度検知カメラがよりスマートなロボットの台頭を促し、世界中の産業をどのように変革しているのかを詳しく見ていきます。
深度検知カメラを支えるコアテクノロジー
深度センサーカメラは、周囲の正確な3次元情報を取得するために革新的な技術を活用しています。これらのコア技術を理解することで、ロボットがどのようにして奥行きと空間関係を認識するための「目」を獲得したのかを理解する助けとなります。最新の深度センサーカメラを支える主要な技術は以下のとおりです。
-
飛行時間型(ToF)カメラ
ToFカメラは赤外線パルスを発射し、光が物体から反射するまでの時間を測定します。この時間遅延を利用して正確な距離を計算し、リアルタイムの深度マップを作成します。ToFシステムには、正確な時間遅延を測定する直接ToF(dToF)と、位相差から距離を推定する間接ToF(iToF)の2種類があります。これらのシステムは、高フレームレートで正確な深度データを提供することに優れており、ロボット工学のような動的な環境に最適です。ただし、反射面や強い周囲光など、問題が発生する場合があります。
-
構造化光カメラ
これらのカメラは、グリッドやドットなどの既知の赤外線パターンを環境に投影します。カメラは、このパターンが表面上でどのように変形するかを捉えることで、深度情報を推定します。構造化光は、屋内や近距離のシナリオで非常に効果的で、高解像度の詳細な深度マップを提供します。この手法は、ジェスチャー認識や小型物体のスキャンによく使用されますが、太陽光の干渉を受けるため、屋外や大規模な環境にはあまり適していません。
-
ステレオビジョンシステム
ステレオビジョンは、人間の両眼視を模倣するために、間隔を空けて配置された2台以上のカメラを使用します。各カメラで撮影した画像間の差異(視差)を比較することで、奥行き情報を計算します。ステレオシステムは汎用性が高く、様々な照明条件で優れた性能を発揮するため、屋外ロボット工学に適しています。ただし、遮蔽やテクスチャのない表面を処理するための高度なアルゴリズムが必要であり、一般的に計算負荷が高くなります。
-
パッシブ単眼深度測定技術
新たな手法としては、メタイメージングレンズやライトフィールド技術といった高度な光学系を備えた単一のカメラを用いて、能動的な照明なしにパッシブに奥行きを推定するものがあります。これらの手法は、小型化と低消費電力化を期待でき、小型ロボットやバッテリー駆動型ロボットにとって大きなメリットとなります。まだ開発段階ではありますが、パッシブ単眼奥行き検知は、将来のロボットが環境を認識する方法を根本的に変える可能性があります。
深度センサーカメラが3Dマッピングにどのように役立つか
3Dマッピングは、多くの高度なロボットシステムの基盤となる機能であり、機械が空間認識に基づいて環境を理解し、相互作用することを可能にします。深度検知カメラは、正確な距離情報を捕捉し、それを詳細なXNUMX次元モデルに変換することで、このプロセスにおいて重要な役割を果たします。
正確な空間認識
深度センサーカメラは、センサーと周囲の物体との距離を測定することで、リアルタイムの深度マップを生成します。この空間データにより、ロボットは3Dポイントクラウド(環境内の表面や構造を表す高密度の点群)を構築できます。これらのポイントクラウドは正確な3Dマップの基盤となり、ロボットが障害物やターゲットの形状、大きさ、相対位置を認識するのに役立ちます。
同時位置推定とマッピング(SLAM)の促進
多くのロボットシステムは、未知の環境の地図を作成・更新すると同時に自身の位置を追跡するためにSLAMアルゴリズムを利用しています。深度センサーカメラはSLAMに重要な3D入力を提供し、環境モデリングの精度向上と位置推定精度の向上を実現します。例えば、MRDVSの
RGB-Dカメラ 複雑な産業環境での SLAM パフォーマンスを強化する高解像度の深度データを提供して、ロボットが安全かつ効率的に移動できるようにします。
詳細な環境再構築を可能にする
深度カメラは、単純なナビゲーションにとどまらず、検査、品質管理、拡張現実(AR)アプリケーションなどのタスクにおいて、詳細な環境再現を可能にします。これらのセンサーを搭載したロボットは、3Dマップを時系列で比較することで、微細な表面欠陥や構造変化を検出できます。
動的かつ非構造化環境のサポート
深度センサーカメラは、障害物が予測不能な動きをしたり出現したりするような、動的または非構造的な環境で特に威力を発揮します。連続的な3Dデータを取得できるため、ロボットはリアルタイムで地図を更新し、適応的な経路計画と障害物回避を容易に行うことができます。
ステレオ vs. ToF: どちらの深度検知カメラが勝つでしょうか?
ロボット工学やその他のアプリケーション用の深度検知カメラを選択する際には、
ステレオビジョン (NAIST) と
飛行時間(ToF) カメラ は不可欠です。それぞれのテクノロジーには長所と短所があり、異なる環境やタスクにより適したテクノロジーが異なります。
|
機能
|
ステレオビジョンカメラ
|
飛行時間型(ToF)カメラ
|
|
動作原理
|
2台以上のカメラを使用して、画像間の視差から奥行きを計算します
|
赤外線パルスを発し、戻り時間を測定して深度を計算します
|
|
日光下でのパフォーマンス
|
屋外でも周囲の光の影響を受けず、良好なパフォーマンスを発揮します
|
強い日光や反射面によって妨害される可能性がある
|
|
深さの精度
|
精度は良好だが、テクスチャとコントラストに依存する
|
低テクスチャまたは暗い環境でも高い精度
|
|
レンジ
|
通常は有効範囲が長い
|
通常、ステレオに比べて範囲が短い
|
|
計算負荷
|
高 – 深度計算に複雑なアルゴリズムが必要
|
下部 – 直接的な深さ測定が可能
|
|
消費電力
|
一般的に低い受動的なシステム
|
アクティブ照明により高くなる
|
|
適合
|
屋外、テクスチャのある、大規模な環境に最適
|
屋内、ダイナミックなシーン、低照度条件に最適
|
|
サイズと統合
|
複数のカメラを備えた大規模システム
|
よりコンパクトで統合が簡単
|
実際には、ステレオ カメラと ToF カメラの選択は、アプリケーションの特定のニーズによって異なります。
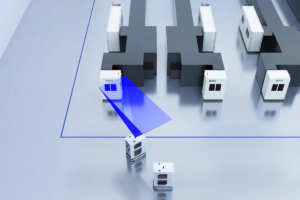
深度検知カメラを活用した主要なロボットアプリケーション
深度センサーカメラは、現代のロボット工学の能力向上に不可欠な要素となっています。正確な3次元データを提供することで、ロボットが様々な業界でよりインテリジェントかつ効率的に動作することを可能にする、高度なアプリケーションを幅広く実現します。
-
ナビゲーションと障害物回避
自律型ロボットにとって最も重要な機能の一つは、安全かつ効率的なナビゲーションです。 MRDVSは、無人搬送車(AGV)や自律移動ロボット(AMR)などのロボットが周囲の環境のリアルタイム3Dマップを作成できるようにします。これにより、正確な障害物検知と経路計画が可能になり、ロボットは混雑した複雑な空間でも衝突することなく動的に移動できます。例えば、倉庫ロボットはMRDVSカメラを駆使して障害物を回避し、経路を最適化しています。
-
物体検出と操作
産業や物流の現場では、ロボットは様々な形状や大きさの物体を正確に検出、識別し、操作する必要があります。深度検知カメラは MRDVS ロボットアームによる把持、仕分け、梱包作業を支援する詳細な空間情報を提供します。これにより、箱からのアイテムのピッキングや生産ラインでの部品組み立てといった工程における効率が向上し、エラーが削減されます。
-
人間とロボットのインタラクションと安全性
人間と並んで作業するロボットにとって、安全性は最優先事項です。 MRDVS ロボットが人間の存在やジェスチャーを認識し、直感的なインタラクションとタイムリーな応答を可能にします。近接センシングによりロボットは安全な距離を維持し、ジェスチャー認識によりハンズフリー制御が可能になります。この技術は、サービスロボット、協働型製造セル、ヘルスケアアプリケーションにおいて特に重要です。
-
自律的な意思決定
よりスマートなロボットは、次のような高度なセンサーから得られる深度データを使用します。 MRDVS 同時自己位置推定・地図作成(SLAM)やAI駆動型シーン理解といったアルゴリズムに情報を提供します。3D空間情報を統合することで、ロボットは最適な経路の選択から未知の障害物や変化する環境の特定まで、リアルタイムで自律的な判断を下すことができます。この機能は、農業や災害対応といった動的かつ非構造的な環境で稼働するロボットにとって極めて重要です。
深度検知カメラはコンピュータービジョンや AI とどのように統合されるのでしょうか?
深度検知カメラは、従来のコンピュータービジョンや人工知能(AI)技術を補完する豊富な3Dデータを提供することで、ロボットの知能化において重要な役割を果たします。これらのカメラを統合することで、ロボットは周囲の環境をより深く理解し、解釈し、リアルタイムでインタラクションできるようになります。
-
RGB-Dと熱データ融合による知覚の向上
深度感知カメラ、例えば MRDVSロボットは、RGB(カラー)カメラやサーマルカメラと連携して、環境の包括的なマルチスペクトル画像を作成することがよくあります。深度データと色情報および熱情報を融合することで、ロボットは厳しい照明条件や気象条件下であっても、物体の検出、セグメンテーション、認識の精度を向上させることができます。このマルチモーダル融合により、監視、品質検査、環境モニタリングなどのアプリケーションが可能になります。
-
自律航行のためのカメラとLiDARの融合
高度なロボット工学や自律走行車では、深度センサーカメラとLiDARシステムのデータを組み合わせることで、非常に詳細な3Dマップを作成できます。このセンサーフュージョンにより、ロボットはLiDARの長距離精度と深度カメラの高解像度の空間詳細という両技術の強みを活用できます。AIアルゴリズムは、この統合データを処理し、シーン理解、障害物検知、経路計画を強化します。
-
AIによるアクティビティとジェスチャー認識
深度センサーカメラは、ロボットが人間の行動やジェスチャーの認識に必要な詳細な空間情報を捉えることを可能にします。深度データでトレーニングされたAIと機械学習モデルを活用することで、ロボットは人間の姿勢を解釈し、動きを検知し、適切に反応することができます。この機能は、人間とロボットの協働、医療モニタリング、インタラクティブなエンターテインメントにおいて極めて重要です。
-
リアルタイム意思決定とエッジコンピューティング
深度センサーカメラとAI搭載エッジコンピューティングを統合することで、ロボットはクラウド接続に依存せずに周囲の環境を分析し、反応できるようになります。 MRDVS リアルタイムの深度データ処理をサポートするようにカメラを設計することで、応答時間が短縮され、ナビゲーション、検査、操作などのタスクにおける自律性が向上します。
MRDVSで深度検知カメラを始める
深度センサーカメラは、よりスマートで高性能なロボットを開発するために不可欠です。ロボットは、高精度な移動、インタラクション、そして適応を実現します。信頼性の高い3D認識を提供することで、あらゆる業界で高度なロボットアプリケーションを実現します。MRDVSは、これらの課題に対処するために設計された最先端の深度センサーソリューションを提供し、ロボットの効率と安全性を向上させます。ロボット工学イノベーションの新たな一歩を踏み出しましょう。MRDVSの深度センサーカメラをぜひご体験ください。そして、今すぐスマートロボットを強化しましょう。