

倉庫内の障害物を確実に検知するには、距離測定以上のものが必要です。移動ロボットは、変化する照明条件下で、高さ、形状、色、質感、反射率が異なる物体を検知しなければなりません。
MRDVSのSシリーズ深度カメラは、直接飛行時間(dToF)センシングを使用して、AGVフォークリフトやAMR用の3D深度情報を生成します。2026年7月に実施された性能テストで、MRDVSはS11が黒色、反射性、重なり合う物体、強い逆光を受けた物体をどのように処理するかを評価しました。
稼働中の倉庫内で障害物を確実に検知するには、単に距離を測定するだけでは不十分です。
倉庫内の積荷は均一な状態であることは稀です。パレット、ケージ、在庫品などは、つや消しの黒色であったり、反射フィルムで覆われていたり、あるいは摩耗して質感のない灰色になっていたりします。これらの表面はいずれも、実験室のテスト対象に合わせて調整されたセンサーにとって、検出の妨げとなる可能性があります。
職場環境は、以下の追加的な変数をもたらす。
したがって、実用的な要件は、距離を測定するだけでなく、変化する対象物や環境条件においても利用可能な3D情報を生成することである。
直接飛行時間測定技術は、超短パルスの赤外線(通常はナノ秒単位)を照射し、照射から反射信号の戻りまでの時間間隔(Δt)を記録します。距離は直接的に算出されます。
測定は返されるパルスのタイミングを直接計測するため、視野内の各ピクセルは、対象物の色や質感にほとんど依存することなく深度値を返すことができます。一方、アクティブステレオでは、パターンを投影し、そのパターンが2つのレンズ間でどのように変形するかから深度を三角測量します。このプロセスは、特徴点のマッチングに必要な十分な視覚情報があることを前提としています。
Sシリーズはこの原則を、現場で重要な3つのハードウェアオプションで実現しています。
MRDVSは、以下のテストで観察された結果を、この基本的なセンシング方法に起因するものとしている。
テスト中に使用したカメラ:
このテストプログラムでは、4種類のターゲットとシーンを検証した。
このテストでは、深度画像の完全性、エッジの明確さ、重なり合う物体周辺の挙動、欠落した点群データ、およびノイズに重点を置いた。
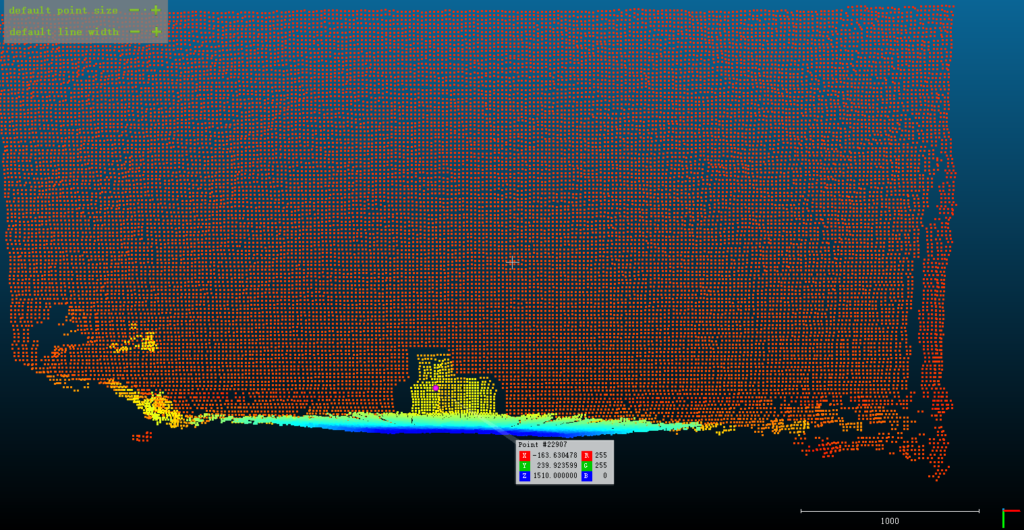
最初の実験では、黒い物体を白い壁の近くに置いた。
これは単純ながらも示唆に富む場面だ。なぜなら、黒い物体は視覚的な質感をほとんど提供しないにもかかわらず、カメラは奥行きの差だけを頼りに、隣接する2つの表面を区別しなければならないからだ。
結果から、S11は完全な深度画像を生成し、それが3D点群画像に変換され、物体と壁を分離する明確なエッジが得られたことがわかります。上記のとおりです。
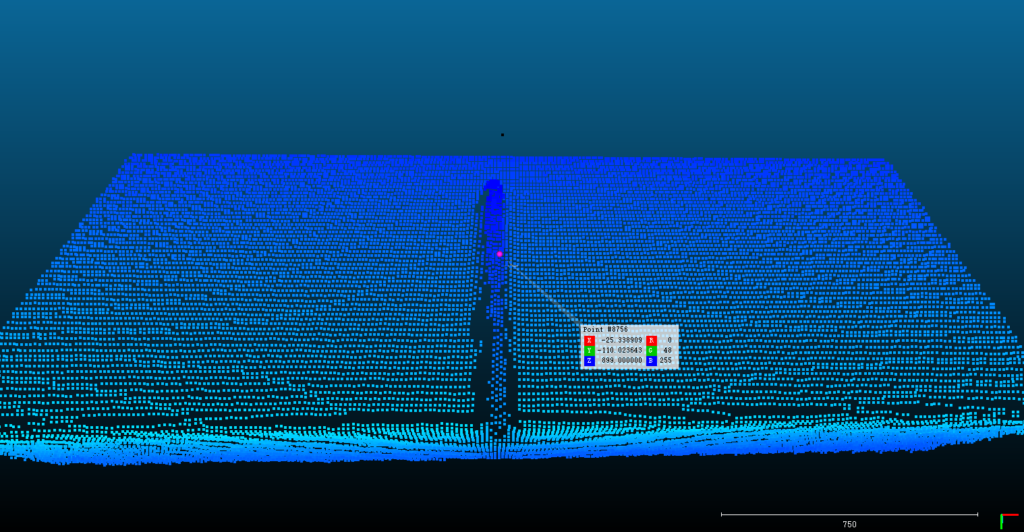
2回目の試験では、反射柱を評価した。
MRDVSの報告によると、S11は完全な深度画像を生成し、その後、柱の端付近でデータが欠落したり分散したりすることなく、点群画像に変換された。
このテストは、dToFカメラが、反射が強い対象物(荷物がシュリンク包装されていたり、金属製のケージに保管されていたりする場合によく見られる状況)をどのように処理するかを検証することを目的としていました。
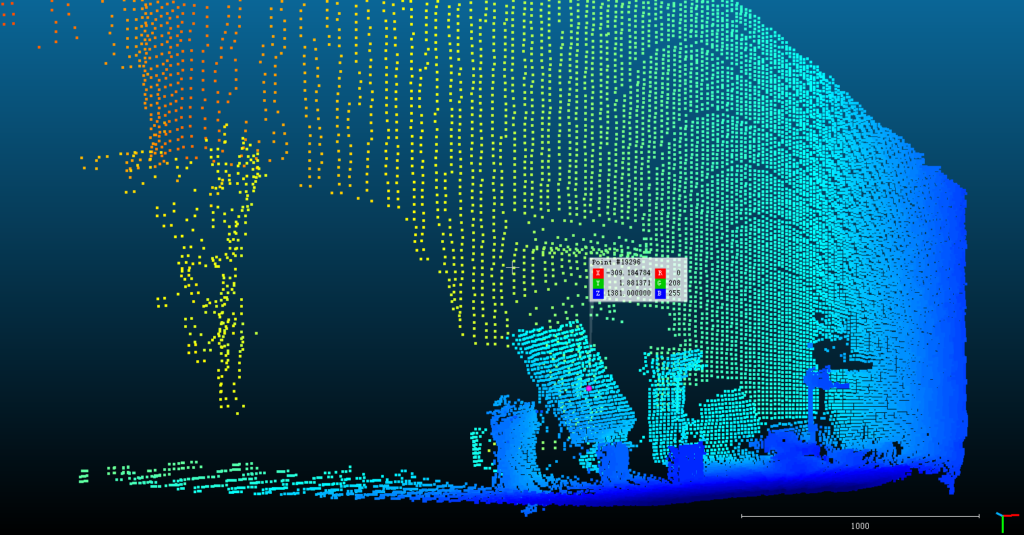
3つ目の実験では、異なる深さに配置された複数の積み重ねられた物体を含む屋内シーンを使用した。
MRDVSの報告によると、S11はシーン全体を通して細部まで鮮明に捉えていたとのことです。
倉庫内の障害物検出において、重なり合う物体の周囲の奥行き情報を保持することは重要です。なぜなら、パレット、荷物、ラック、移動機器などが互いに部分的に遮り合う可能性があるからです。重なり合う境界における点群のギャップは、まさにロボットがそのギャップを通過可能かどうかを判断するためにデータを必要とする箇所です。
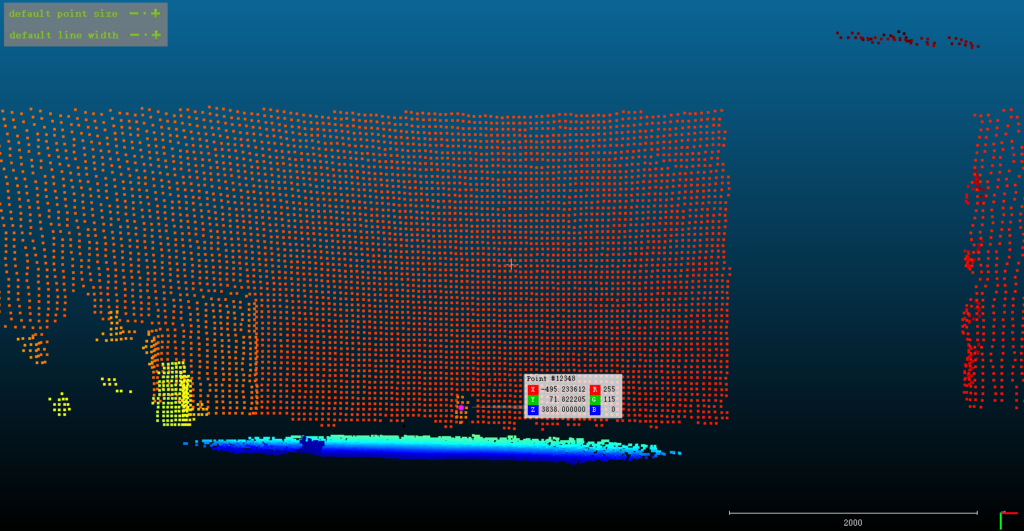
4回目のテストでは、照明という変数を分離した。カメラに向かって照射された強力な光源の背後、約4mの位置に、通常の反射率を持つ4つの物体を配置し、照明が対象物ではなくレンズに当たるようにした。
このような逆光照明は、実際の運用環境における深度検出失敗の最も一般的な原因の一つを再現します。AGVフォークリフトがベイのドアを通過する際、わずか1台の車両の長さ内で、屋内の約200ルクスから屋外の数万ルクスへと移動します。しかも、その際、多くの場合、直射日光に照らされます。そのため、センサーは2つの環境間で再調整する機会がありません。
MRDVSの報告によると、これらの条件下では、S11は視野全体にわたる完全な深度画像を生成し、その後、4つの物体すべてが互いに、そして背景から明確に分離された3D点群画像に変換された。
| テストシーン | MRDVS S11 (dToF) |
| 白い壁の近くにある黒い物体 | 表面間の明確な分離が確認できる完全な点群画像 |
| 反射柱 | エッジデータが欠落または分散していない完全な点群画像 |
| 異なる深さに積み重ねられた物体 | シーン全体を通して細部まで保持されている |
| 強い逆光に照らされた4つの物体 | 4つのオブジェクトすべてが明確に分離された完全な点群画像 |
検出精度が安全性に結びつくのは、その結果が車両制御装置に時間通りに届いた場合に限られる。
MRDVSは、標準的な動作条件下でのS11の典型的なエンドツーエンドの遅延は70~100ミリ秒であり、最小動作距離は約10cm(4インチ)であると報告しています。
最小動作距離は、AGVフォークリフトの経路付近にある障害物(例えば、フォークのすぐ前にあるパレットの脚部や縁石など)を検出する必要がある場合に重要となります。実際の動作性能は、センサーの配置、車両の形状、検出ゾーンの設定、および動作速度によっても左右されます。
障害物検知は、移動ロボットの安全制御システム全体の一部にすぎません。Sシリーズには、外部の産業用PCを必要とせず、カメラ上で直接動作するリアルタイム障害物回避アルゴリズムが搭載されています。
内蔵障害物回避ソリューションの主な特長
検出領域の形状は長方形または円錐形に構成できるため、検出領域は単一の固定された検出半径に依存するのではなく、車両の進行方向に沿って移動させることができます。
Sシリーズは、コアゾーンベースの回避機能に加え、混雑した環境や共同作業環境におけるより高度な認識機能もサポートしています。
倉庫内の障害物検知は、距離だけでなく、様々な要素を考慮する必要があります。対象物の色、質感、反射率、重なり具合、照明、センサーの配置、車両の動きなど、すべてがAGVやAMRが利用できる奥行き情報に影響を与えます。
ここで説明する2026年7月のテストでは、MRDVS S11が意図的に難易度の高い4つのシーン(白い壁を背景にした黒い物体、反射する柱、重なり合った積み重ねられた荷物、強い逆光を背景にした4つの物体)をどのように処理したかを示しています。S11はこれら4つのシーンすべてにおいて、輪郭がはっきりとした完全な深度画像を出力しました。

