パレット認識技術 効率的な物流につながる
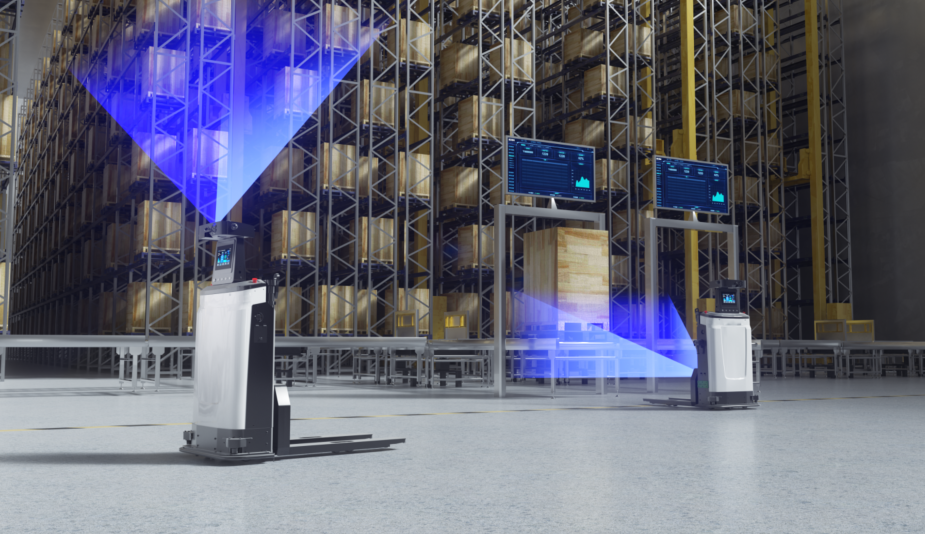
インダストリー4.0とスマートマニュファクチャリングの急速な発展に伴い、自動化倉庫は企業の効率向上とコスト削減のための重要な手段となっています。無人フォークリフト(AGV)は、倉庫自動化の推進において極めて重要な役割を果たしています。その効率的かつ精密な動作の中核を成すのは、高精度なパレット画像認識技術です。
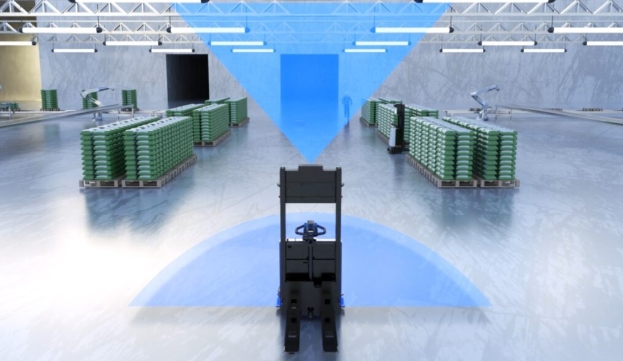
自動パレット認識技術は、高度な視覚センサーと画像処理技術を用いて、パレットの位置と姿勢に関する正確な情報をリアルタイムで提供し、無人フォークリフトのナビゲーションとハンドリング効率を大幅に向上させます。
この技術を適用することで、無人フォークリフトはパレットの位置不安定性や角度の不規則性といった問題を克服し、複雑な環境下でも正確なドッキングを確保し、インテリジェントで効率的な倉庫管理を促進することができる。
MRDVS PalletPro パレット 認識ソリューション
10フレーム/秒(10FPS)の処理速度
パレット識別結果をリアルタイムで提供
導入が簡単ですぐに始められます
90%以上のパレットタイプに適応
- 複雑な倉庫環境でのパレット識別のニーズに合わせて特別に設計
- 3D ToF(飛行時間)ビジョン技術をベースにした3Dカメラは、インテリジェントなアルゴリズムと組み合わされ、正確に識別します。
- パレットの位置とポーズは、複雑な光環境に圧力をかけずに適応し、操作が簡単です。

ハードウェアのサポート
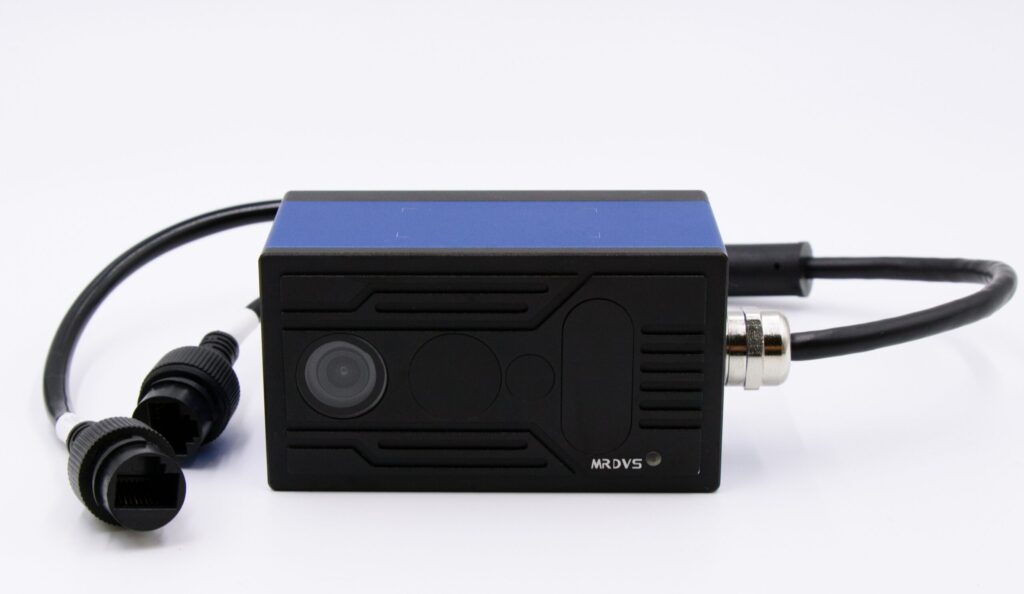
高精度自社開発カメラ
ソフトウェア制御
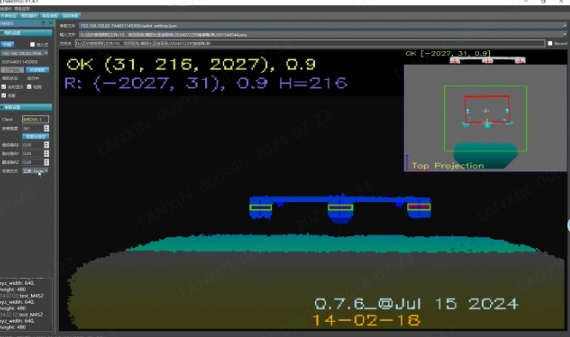
インテリジェントソフトウェアの便利な使用
ソリューションの比較
PalletProパレット識別ソリューションには、無料の標準パレット識別アルゴリズムが組み込まれているため、ユーザーは開発コストを投資したり、追加のアルゴリズムを購入したりする必要はありません。同時に、MRDVSは、バッチ実装に関する豊富な専門知識を持つ経験豊富な専任技術チームによってサポートされています。これにより、MRDVSは効率的でカスタマイズされたサービスを提供し、迅速な導入要件を完全に満たし、アプリケーションの長期的な安定性を確保することができます。
MRDVSパレット認識ソリューション |
その他 |
|
|---|---|---|
|
アルゴリズムのサポートと展開 |
このカメラは、成熟した互換性の高いパレット認識アルゴリズムを搭載しており、追加開発の必要がありません。複数のインターフェースプロトコルをサポートし、柔軟かつ効率的な導入を実現します。 |
アルゴリズムが提供されていないか、デモ版のみが提供されているため、ユーザーは自ら開発と最適化を行う必要があります。導入サイクルは長く、デバッグプロセスも複雑です。 |
|
ハードウェア技術ロードマップ |
3D ToF テクノロジーをベースとし、1 ~ 2 メートルの範囲内でミリメートルレベルの精度を実現し、さまざまな複雑な照明環境に適応します。 |
2D LiDAR:平面情報のみを捕捉するため、互換性が低く、誤判定のリスクが高くなります。ステレオ構造化光は、1~2メートルの範囲内での精度と安定性に大きな制限があります。 |
|
環境適応性 |
屋内と屋外の両方のシナリオに適しており、暗い場所や光の条件が急激に変化する場所でも高いパフォーマンスを維持します。 |
屋外環境には適しておらず、暗い場所や強い光の変化に対する適応性が低いです。 |
|
テクニカルサポートチーム |
専門知識、豊富な経験、大規模導入経験を備えた専任のテクニカル サポート チームを擁し、シナリオとアルゴリズムの両方を深く理解した上で、効率的でターゲットを絞った総合的なソリューション サポートを提供します。 |
独自のハードウェアのみのサポートを提供し、シナリオとアルゴリズムの理解が限られているため、複雑なアプリケーションの問題を効果的に解決することが困難です。 |
|
大規模導入事例 |
100 社を超える AGV (無人搬送車) 顧客グループに導入されました。 |
産業グレードの大規模導入の成功例はほとんどありません。 |
|
アプリケーションの拡張とカスタマイズ |
自動倉庫のパレット位置検証やケーブルドラムの位置認識など、複数のアプリケーションへの拡張をサポートします。また、非標準パレットにも対応したカスタマイズ機能も提供します。 |
拡張機能は限られており、カスタマイズ開発オプションはありません。 |
ソリューションの利点
統合と効率性の向上
PalletProシステムは、カメラに認識アルゴリズムを統合することで、深度データをリアルタイムで処理し、計算効率と応答速度を大幅に向上させます。システムは10フレーム/秒(10FPS)の処理速度でリアルタイムのパレット認識結果を提供し、無人フォークリフトがパレットを迅速かつ正確に把持・移動できるようにします。
展開とインテリジェントな接続
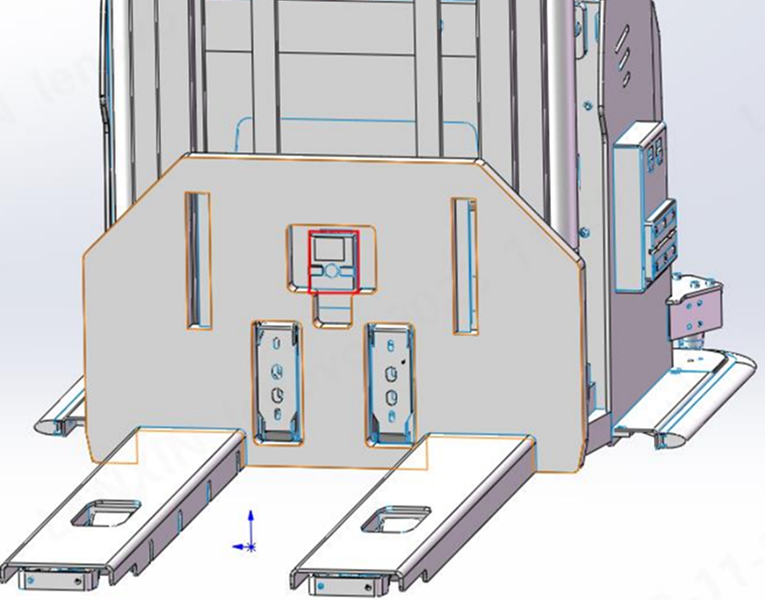
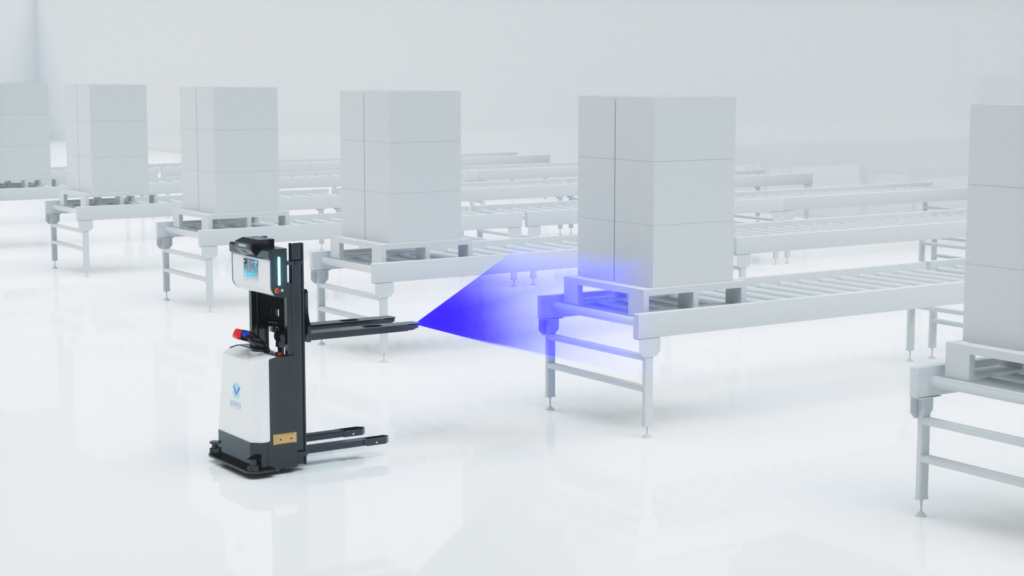
3Dカメラはフォークリフトのフォーク間に設置されています。PalletProシステムは自動キャリブレーション機能を使用してパレットの位置を特定し、フォークリフトの位置を調整することで、迅速かつインテリジェントなドッキングを実現します。そのアルゴリズムは、深度点群からパレットの脚と横木を認識し、2方向、4方向、積み重ねられたパレットに対応しています。また、脚のないパレットや特殊な形状のパレットにも対応できるようカスタマイズ可能です。追加のデータトレーニングなしで、市販されているパレットの90%以上に適応します。
使いやすさと互換性
PalletProシステムは導入が簡単で、アルゴリズム開発の経験がなくても、導入チュートリアルを通じてすぐに使い始めることができます。このシステムは欧州規格のパレットに対応しており、高所保管、複雑な積み重ねなど、様々な用途に適しています。リアルタイムのパレット認識結果を提供し、様々な保管環境で安定した動作を実現することで、無人フォークリフトが様々なパレット条件下で効率的に稼働することを保証します。
複数のインターフェース通信方法をサポート
ユーザーに統合しやすい製品を提供するために、このソリューションは TCP、UDP、CAN、485、API などのインターフェイスをサポートし、認識アルゴリズムと障害物回避アルゴリズムを切り替えることで、効率的で正確かつ汎用的なパレット認識自動化を実現します。
多様な条件への適応性と堅牢性
MRDVS PalletProxのMシリーズToF深度カメラは、強い光が差し込む屋外シーン向けに、940nm赤外線エミッターを搭載しています。複雑な照明条件にも効果的に対応できます。940nmの波長は近赤外線に属し、強い光環境下でも優れた耐干渉性を備え、可視光の影響を受けにくいため、深度データの安定性と精度を確保します。
屋外シーン測定
複数色パレットの識別
ハードウェア操作
フォローアップインストール
カメラは、フォークアーム上面から一定の高さ(具体的な高さについては、MRDVSのプリセールス担当者にお問い合わせください)でフォークアームのルートパネル上に設置します。5つのフォーク歯の中心にできるだけ近づけて(左右の偏差はXNUMXcmを超えないようにします)、カメラのミラーは地面に対して垂直に保ち、できるだけ水平に中央に配置し、ピッチ角がなく、検出対象の画像の撮影を妨げる他の物体が視野内にないようにしてください。
ドロップインストール
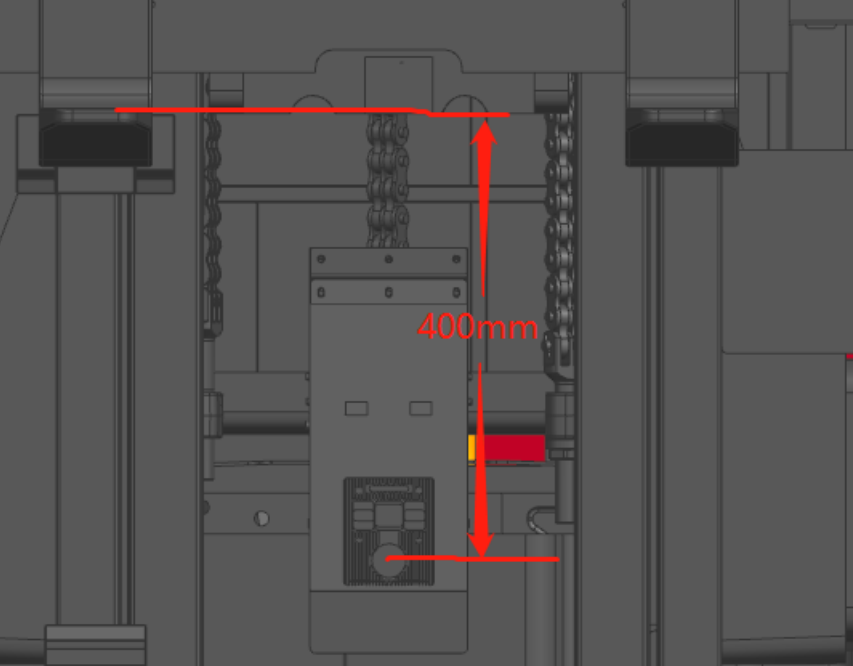
カメラは、フローティングツールを介してフォークアームの下約400mmの位置に取り付けられ、アームの動きに合わせて完全に下降します。地面またはラック上のパレットを認識するには、カメラの光学中心とパレット脚の底面との間の適切な距離を確保するために、フォークをまずドッキング前位置まで持ち上げてから、視覚的なドッキングを開始する必要があります。設置時には、カメラをフォーク間の中央に5cm以内の位置に置き、完全に垂直に保ち、視界を遮るものがないようにする必要があります。
インストール手順
パレットの識別とドッキング
MRDVS Mシリーズカメラは、フォークリフトの2本のフォークアームの間に設置されています。フォークリフトは、ディスパッチシステムからタスクを受信すると、パレット前のドッキングポイントまで移動します。パレット前端から約3メートルの距離で、フォークリフトは予備位置決めを行い、1.5Dビジョンシステムが位置情報を出力してフォークリフトの角度偏差調整を支援します。フォークリフトは3メートルの位置まで前進を続け、正確な位置決めを行います。XNUMXDビジョンシステムは再びパレット位置情報を出力し、フォークリフトが左右の偏差を調整できるようにすることで、ドッキングプロセスの精度を確保します。
2つのドッキングモードをサポート
ダブルドッキングモード
遠端位置決め:出荷指示を受けた後、フォークリフトはドッキングポイントに移動し、カメラがパレットデータを識別できるようにします。モーションコントロールシステムにより、フォークリフトはパレットから1,800mm~2,800mmの範囲内で角度と横方向のオフセットを調整します。
近接検証:フォーク先端がパレットの前端から約200mm離れた時点で、カメラ認識データを再度取得し、ドッキング精度がフォークピックアップ要件を満たしているかどうかを確認します。要件を満たしている場合は、フォークリフトはパレットをピックアップします。そうでない場合は、ピックアップ前にその場で調整を行います。
リアルタイムドッキングモード
リアルタイムドッキングモードは、カメラ認識データを継続的に取得することで、動的に位置を調整します。フォークリフトがパレット前端から約200mmの位置まで移動すると、システムは微調整を行い、フォークピックアップ動作を完了します。このモードでは、データの更新にタイムスタンプを利用することで、遅延による誤調整を回避します。
成功したケース
その他のアプリケーション シナリオ
システムは、垂直倉庫内のパレットがオフセットされたり、不正確にドッキングされたりするリスクがあることを検出すると、スタッカー制御システムにフィードバックし、フォークピッキング操作を自動的に一時停止して、位置のずれによる誤操作や潜在的な安全上のリスクを回避します。
ご質問がございましたら、お気軽にお問い合わせください。
- [メール保護]
- +86 13370882355 (WhatsApp)
MRDVSは、iToF、dToF、双眼構造化光といった高度な3Dビジョン技術を活用し、移動ロボット工学と物流自動化の分野に深く注力しています。最先端のAIアルゴリズムを統合することで、MRDVSは移動ロボットに強力な障害物回避、ナビゲーション、認識機能を提供し、より安全で安定した、よりインテリジェントな運用を実現します。
MRDVSは、複数回の製品改良を経て、業界をリードする企業に広く採用されている高性能なハードウェアとソフトウェアの統合ソリューションを開発しました。当社の顧客には国内モバイルロボットブランドの80%以上が含まれており、数万台がトップクラスの顧客に出荷・検証されており、市場全体で高い評価を得ています。