


自律型ロボットの知覚のためのSシリーズLiDAR-ビジョン融合センサー

Sシリーズは、LiDAR深度センシングとRGBビジョンを組み合わせることで、AMR(自律移動ロボット)、四足歩行ロボット、サービスロボット、自律走行車向けにリアルタイムの3D環境認識機能を提供します。

MIPIアイコン

MIPIインターフェース利用可能

視野角120°×80°

障害回避

イーサネット

Sシリーズを1分で理解しよう

SシリーズLiDARビジョンセンサーとは何ですか?

Sシリーズは、LiDAR測距とRGBイメージングを統合した3D知覚センサーであり、自律型ロボット向けに正確な深度情報、点群、および視覚データを提供します。

それはどのような問題を解決しますか?

従来の平面走査型センサーでは見逃される可能性のある、低背型、浮遊型、不規則な形状、および三次元の障害物を検出します。

互換性のあるロボットプラットフォーム

Sシリーズは、AMR(自律移動ロボット)、四足歩行ロボット、サービスロボット、自律走行車など、複数のロボットプラットフォームに対応しています。

利用可能なデータ出力

モデルに応じて、深度マップ、点群、RGB画像、または障害物関連データを提供します。

Sシリーズに対応しているロボットはどれですか?

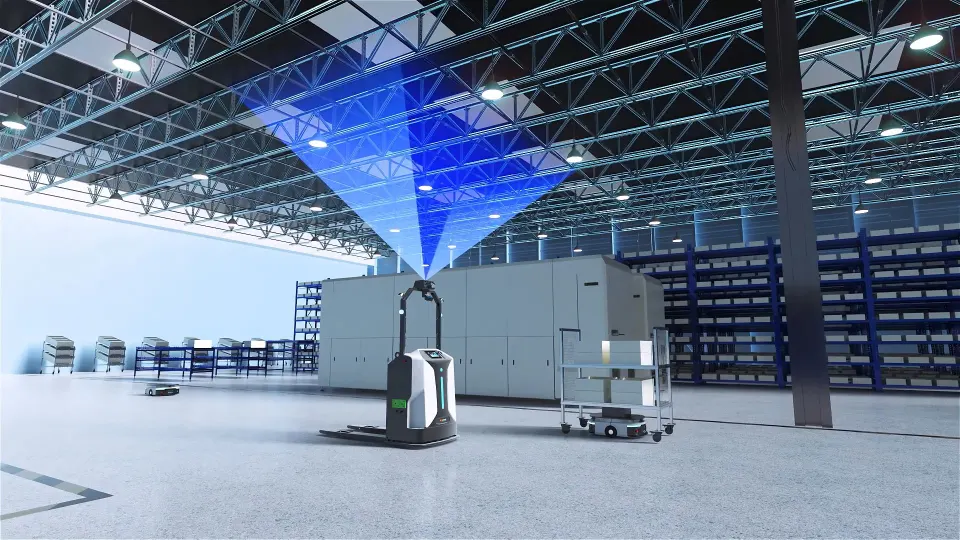
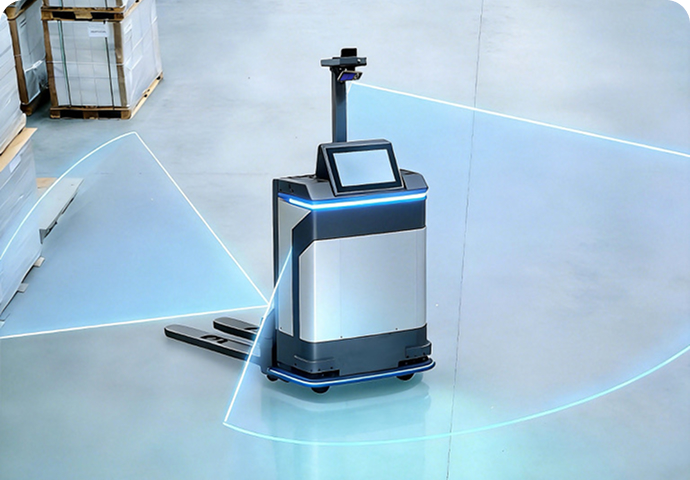
amrsとagv

AMRとAGV

・前面、背面、または側面に取り付け可能

・ロボットの前面、背面、側面に装着されています。

推奨機種:S10、S10 Pro

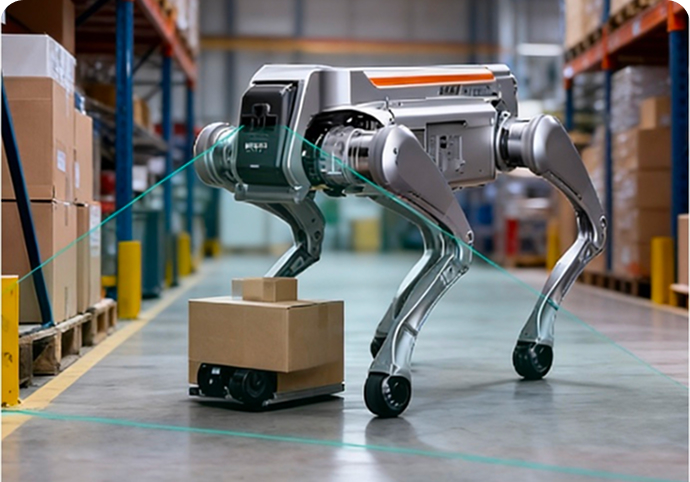
四足ロボット

四足ロボット

・近くの障害物を検知し、前方の環境をスキャンします。

・複雑な地形や周辺環境を分析する。

・推奨機種:S10 Ultra Lite

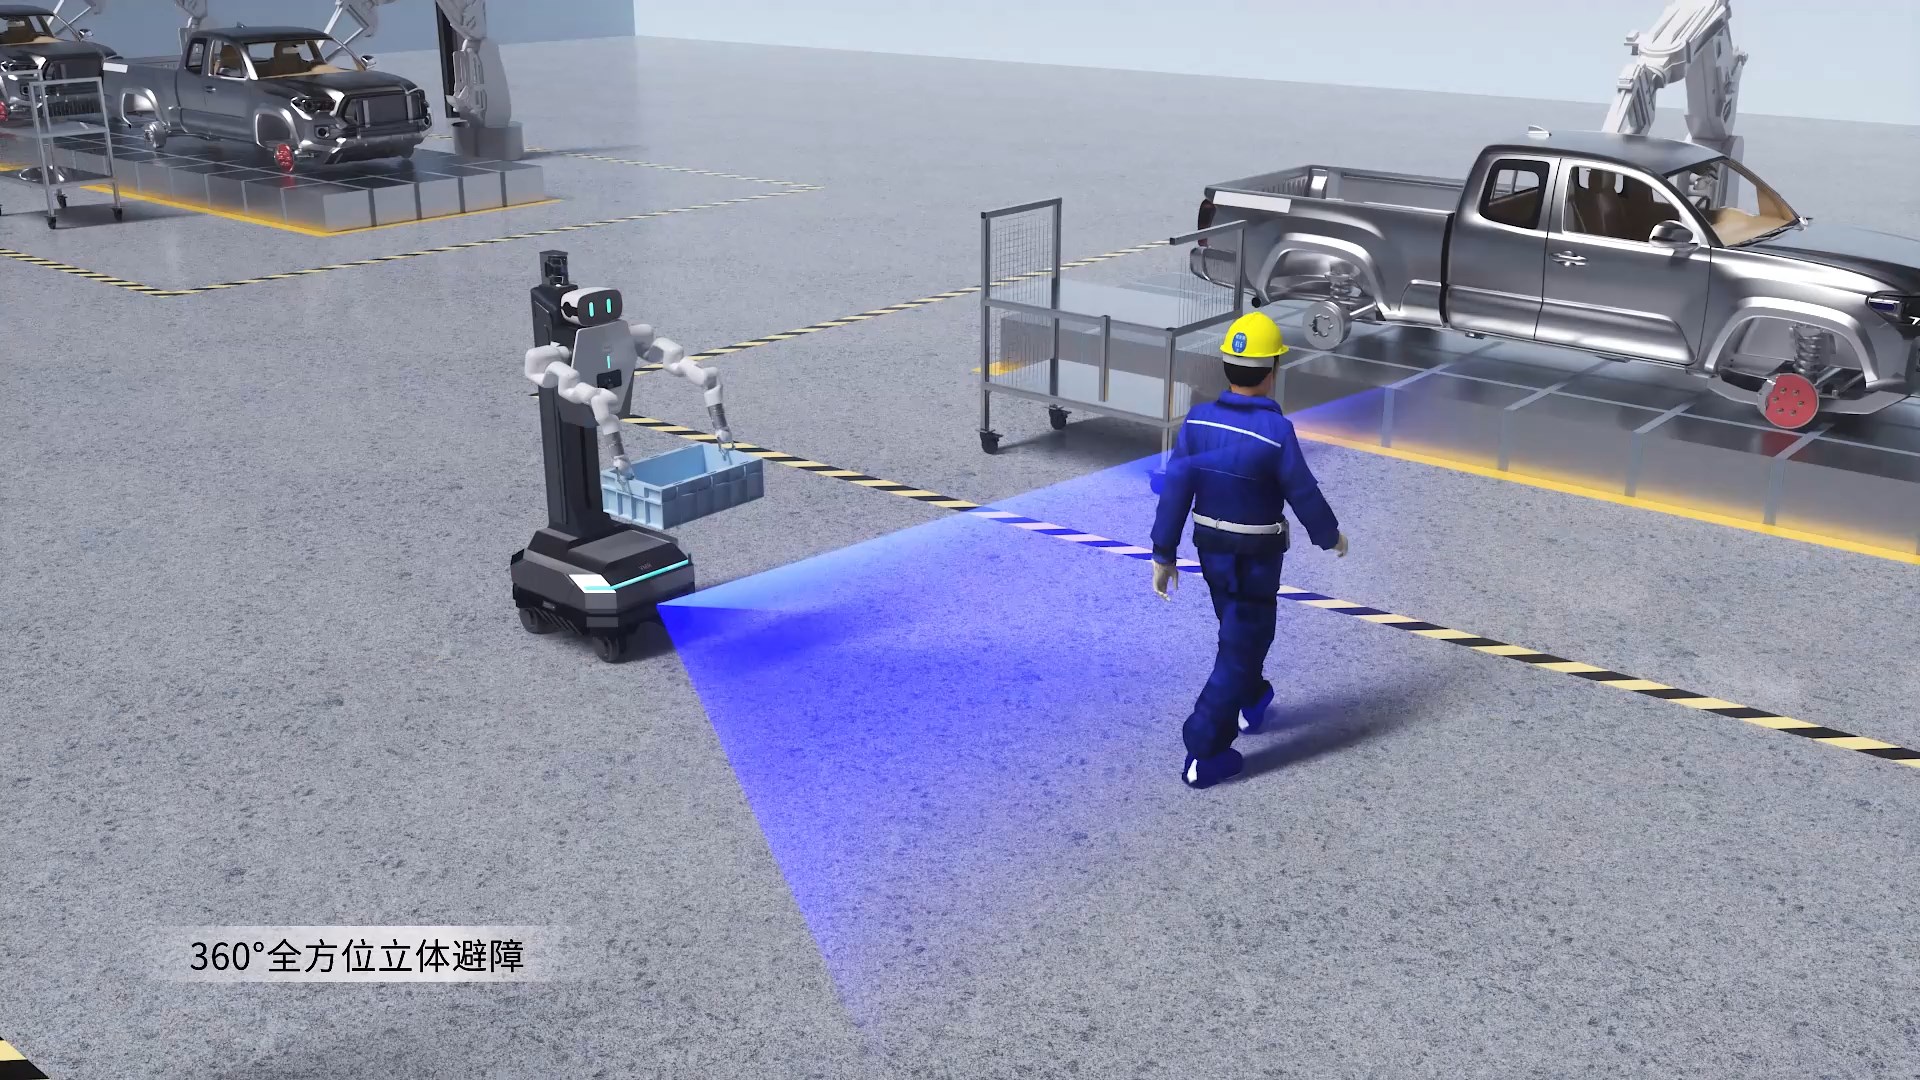
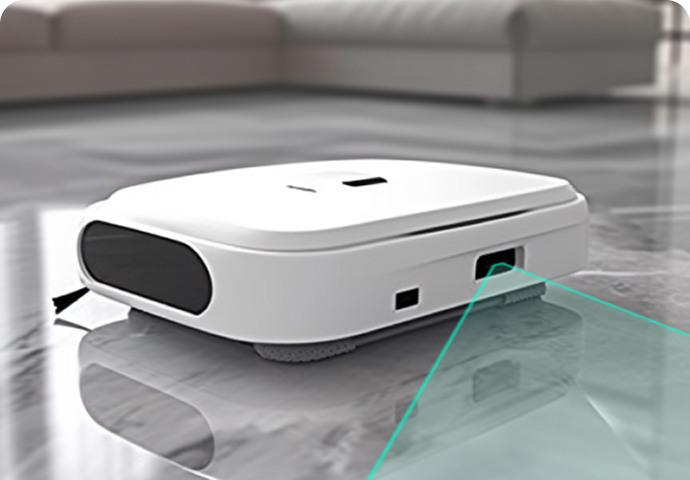
サービスロボット

サービスロボット

・家具付きの部屋や廊下の空間配置を感知する。

・障害物を回避し、周囲の人々の安全を確保します。

・推奨機種:S11

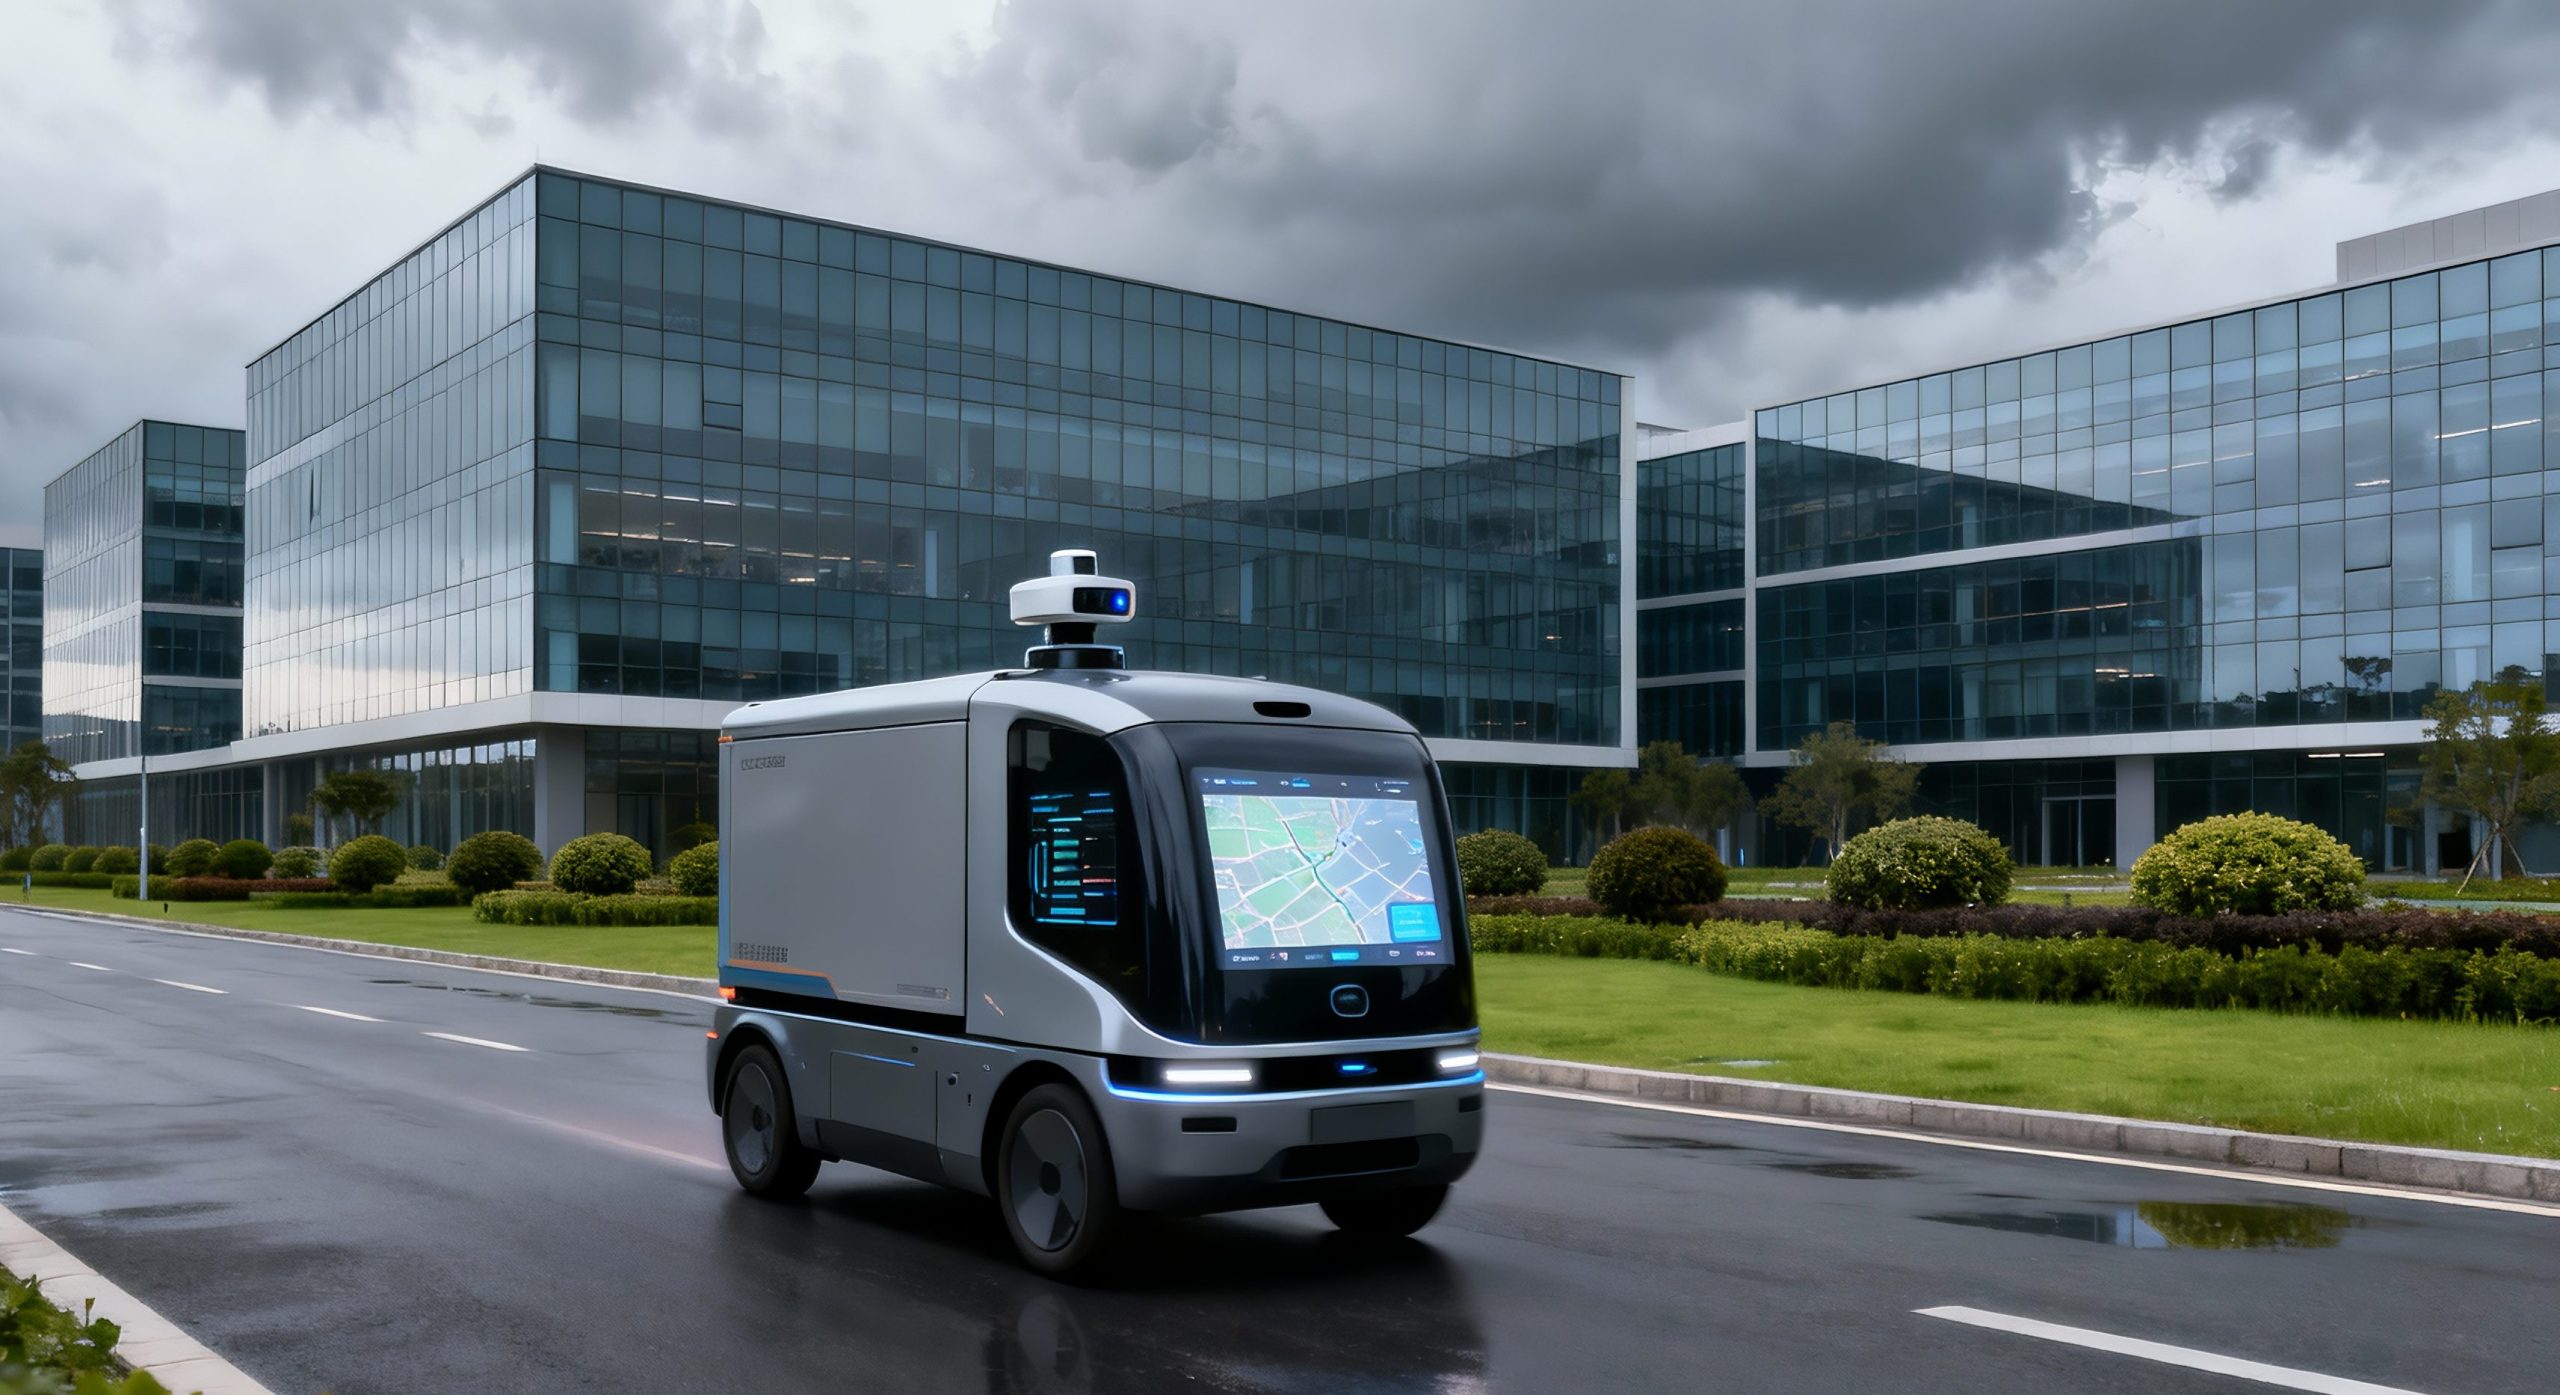
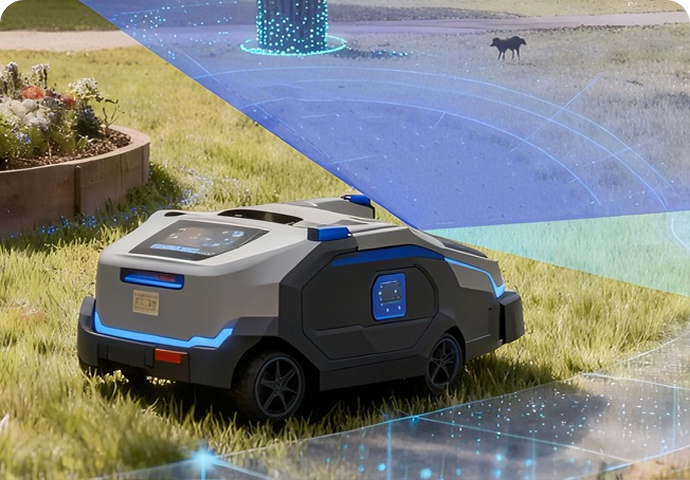
屋外用低速自律走行機械

屋外用低速自律走行機械

・低速自律型ロボット(配送/検査/清掃)。

・保護等級、光、温度に基づいて評価されます。

・推奨機種:S10 Pro

Sシリーズモデルの比較と選定

モデル製品の位置付け作業範囲FOVデータ出力IP評価主な用途
S10長距離動的回避0.05~8m(反射率90%)

0.05~5m(反射率10%)
奥行き視野角:120°×80°

RGB視野角:120°×90°
深度、RGB、およびIR強度マップIP54AMR/AGV、自律型フォークリフト、屋外低速車両、倉庫・物流ロボット
S10 ウルトラライト長距離知覚0.2~42m(反射率90%)

0.2~30m(反射率10%)
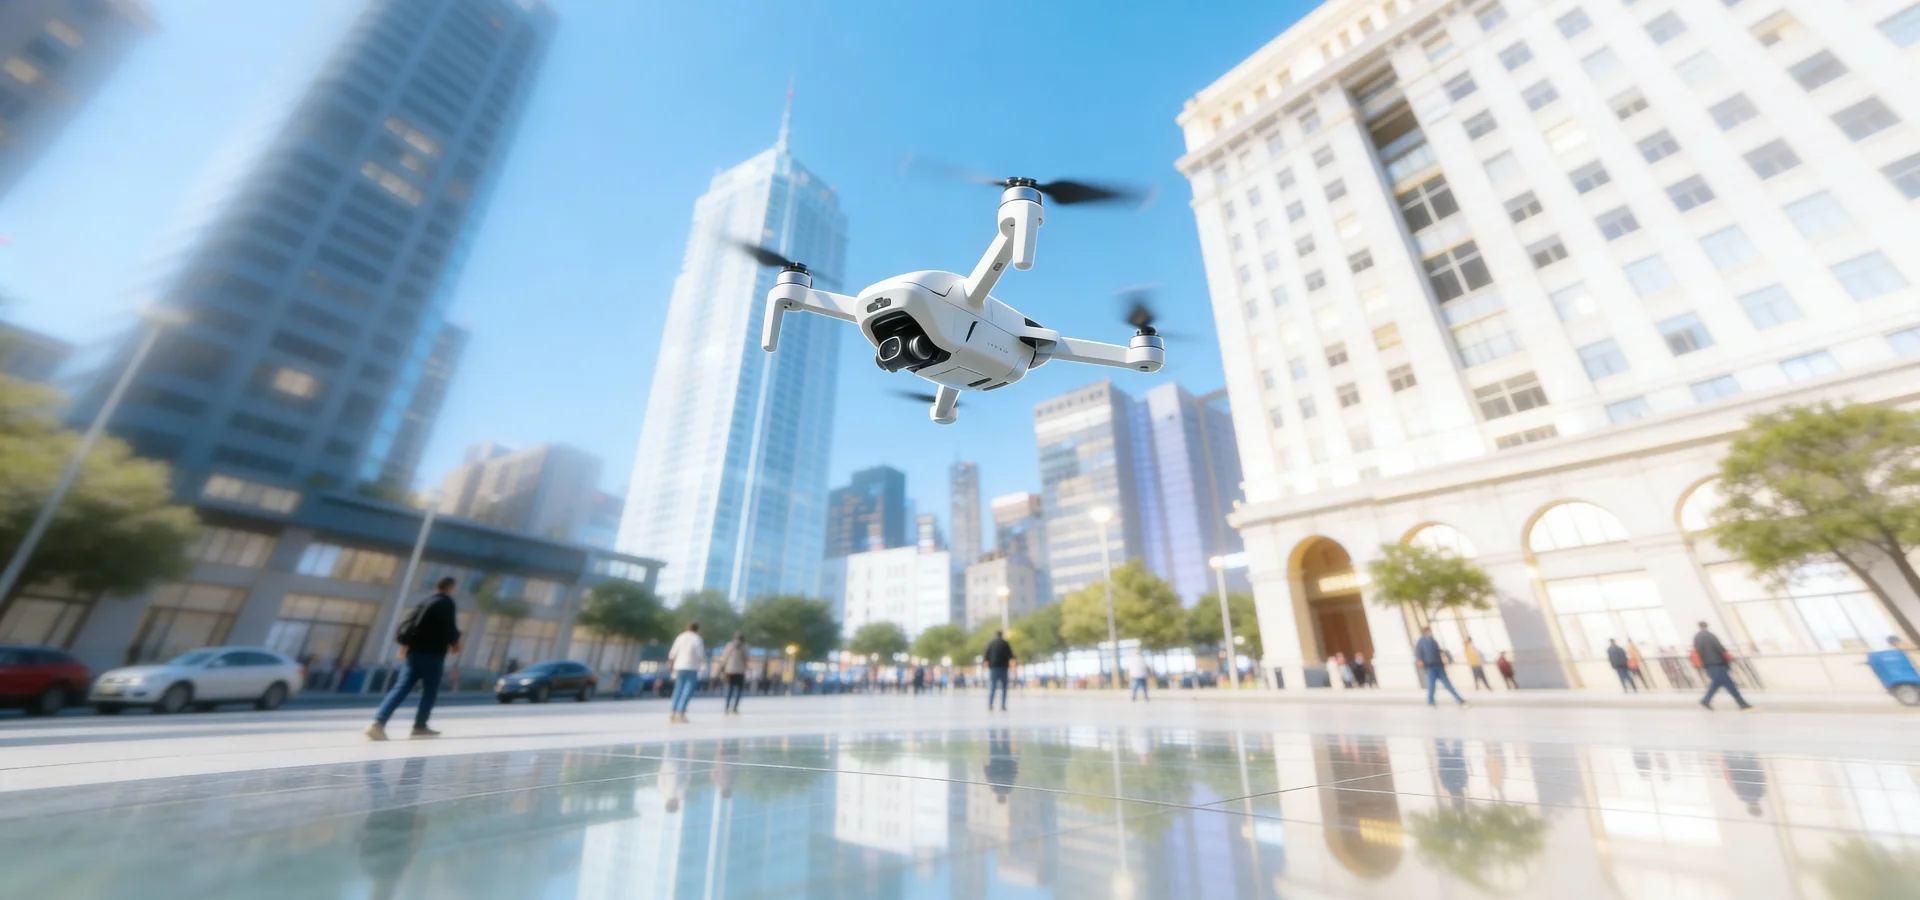
奥行き視野角:120°×80°±3°深度/点群と赤外線強度マップIP67四足歩行ロボット、ロボット芝刈り機、マルチロータードローン、屋外移動ロボット
S11近距離回避、空間センシング、および3Dモデリング0.1~5m(視野角118°)

0.1~3m(視野角140°)
(反射率:10%~90%)
奥行き視野角:136°×56°

RGB視野角:120°×110°±3°
深度/点群、RGB、およびIR強度マップIP54清掃ロボット、AMR/AGV、サービスロボット、家庭用コンパニオンロボット

主な仕様と動作条件

製品仕様S10S10 ウルトラライトS11
深度技術dToFdToFdToF
動作範囲0.05~8m(反射率90%)、0.05~5m(反射率10%)0.2~42m(反射率90%)、0.2~30m(反射率10%)屋外0.1~5m、反射率10~90%
最小検出距離0.05 m0.2 m0.1 m
深度解像度240×160240×160240×96
RGB解像度1920×1080-1280×1080
フレームレート深度/RGB:最大20fps、標準15fps深度: 最大 10 fps、標準 10 fps; RGB: 最大 20 fps、標準 10 fps深度/RGB:最大20fps、標準10fps
視野奥行き:120°×80°
RGB: 120° × 90°
深度: 120° × 80° ±3°、RGB: 120° × 110° ±3°深度: 136° × 56°、RGB: 120° × 110° ±3°
深さの精度≤3cm≤4cm1 cm
周囲光範囲最大100kLux0~100キロルクス最大100kLux
通信インタフェースイーサネット;カスタムI/Oはオプションイーサネットイーサネット / USB / MIPI
入力電圧12〜28 V DC12〜27 V DCイーサネット:12~28V DC、USB:5V
消費電力平均4W以下<9 W平均4W未満、ピーク13W
寸法XXX
重量 190 g約 440 g約130g(イーサネット)/約90g(USB)
使用温度−20°C〜60°C−20°C〜75°C−20°C〜60°C
保管温度−40°C〜85°C−40°C〜85°C−40°C〜70°C
保護等級IP54IP67IP54
サポートされているオペレーティングシステムWindows 7/8/10/11、Linux、Arm Linux/ROSWindows 7/8/10/11、Linux、Arm Linux/ROSWindows 7以降、Linux、Arm Linux/ROS
SDKサポートC / C++ / ROS SDKC / C++ / ROS SDKC / C++ / ROS SDK

Sシリーズ技術に関するよくある質問

S10、S10 Ultra Lite、およびS11は、どのような深度センサー技術を使用していますか?

3機種すべてにdToF深度センシング技術が採用されています。このカメラは、レーザー信号が物体に到達してセンサーに戻ってくるまでの時間を測定し、物体とカメラ間の距離を計算して深度マップと3D点群を生成します。

S10は、移動ロボットにおける標準的な中距離の知覚と障害物回避向けに設計されています。S10 Ultra Liteは、より長距離の屋内および屋外での位置特定、ナビゲーション、環境認識を目的としています。S11は、より短い最小検出距離とより広い奥行き視野を備えているため、近距離の障害物回避と広範囲の空間認識に適しています。

S10、S10 Ultra Lite、およびRGB対応版のS11は、深度マップ、点群、RGB画像、および赤外線振幅画像を出力できます。ロボットはこのデータを使用して、障害物検出、ナビゲーション、空間認識、および環境マッピングを行うことができます。

出力機能はインターフェース構成によって異なる場合があるため、統合前に具体的なデータストリームを確認する必要があります。

実際の屋外測距性能は、日射強度、目標物の反射率、入射角、雨、霧、塵、および光学窓の状態によって影響を受ける可能性があります。配備前に、実際の運用環境でのテストを実施することをお勧めします。

モデルの選定は、検出範囲、視野、通信インターフェース、保護等級、深度分解能、および実際の設置環境に基づいて行うべきである。

  • 標準的な移動ロボットの障害物回避には、S10をご検討ください。
  • 遠距離の環境認識には、S10 Ultra Liteをご検討ください。
  • 近距離での広視野認識には、S11を検討してください。

Sシリーズの技術資料

ダウンロードセンター

新建空白画面 1611.webp

ケーススタディ

無人快递车.jpg

アプリケーションノート

新建空白画面 2026 01 04T105304.669.webp

エコシステムパートナー

人形机人.mp4 スナップショット 01.33.720.jpg

Sシリーズ技術応用ノート

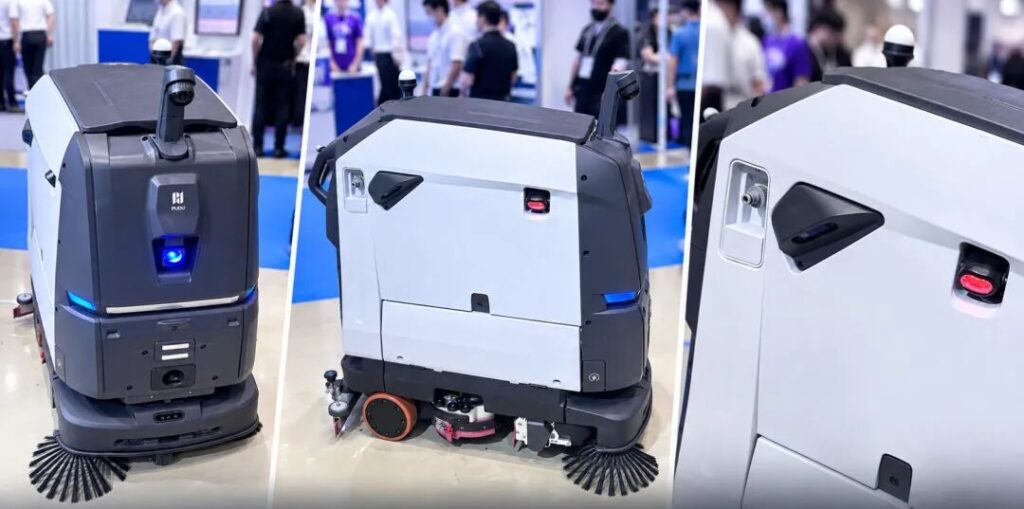
MRDVSの3Dセンシングは、Pudu社のBG1およびET1清掃ロボットに対応しています。

MRDVSの3Dセンシングは、Pudu社のBG1およびET1清掃ロボットに対応しています。

2026 年 10 月 9 日 移動ロボットの知識

MRDVS社のS11カメラ、S11 MIPIモジュール、およびS01センサーは、Pudu社のBG1およびET1清掃ロボットにおける認識機能と障害物検出機能をサポートしています。
プロフィール

最新情報を受け取る

*必須フィールド

このフォームを送信することにより、お客様はMRDVS(杭州蘭新ロボット有限公司の子会社)から、マーケティングおよびビジネスに関する連絡を電子メールまたは電話で受けることに同意したものとみなされます。お客様の組織とのコミュニケーションおよびビジネス遂行のため、当社は上記でご提供いただいた連絡先情報を収集および利用いたします。当社は、この情報を安全かつ機密に保持し、上記目的を達成するために必要な期間のみ保持することをお約束いたします。

「送信」をクリックすることにより、お客様は本プライバシー通知を読み理解したことを認め、杭州蘭新ロボット有限公司およびMRDVSが、本通知に記載された目的のためにお客様の個人情報を収集および使用することに明示的に同意するものとします。