
V2 プロ RTLS

すべてのパレットを確認し、すべてのフォークリフトを追跡します。

すべてのパレットを見る
すべてのフォークリフトを追跡

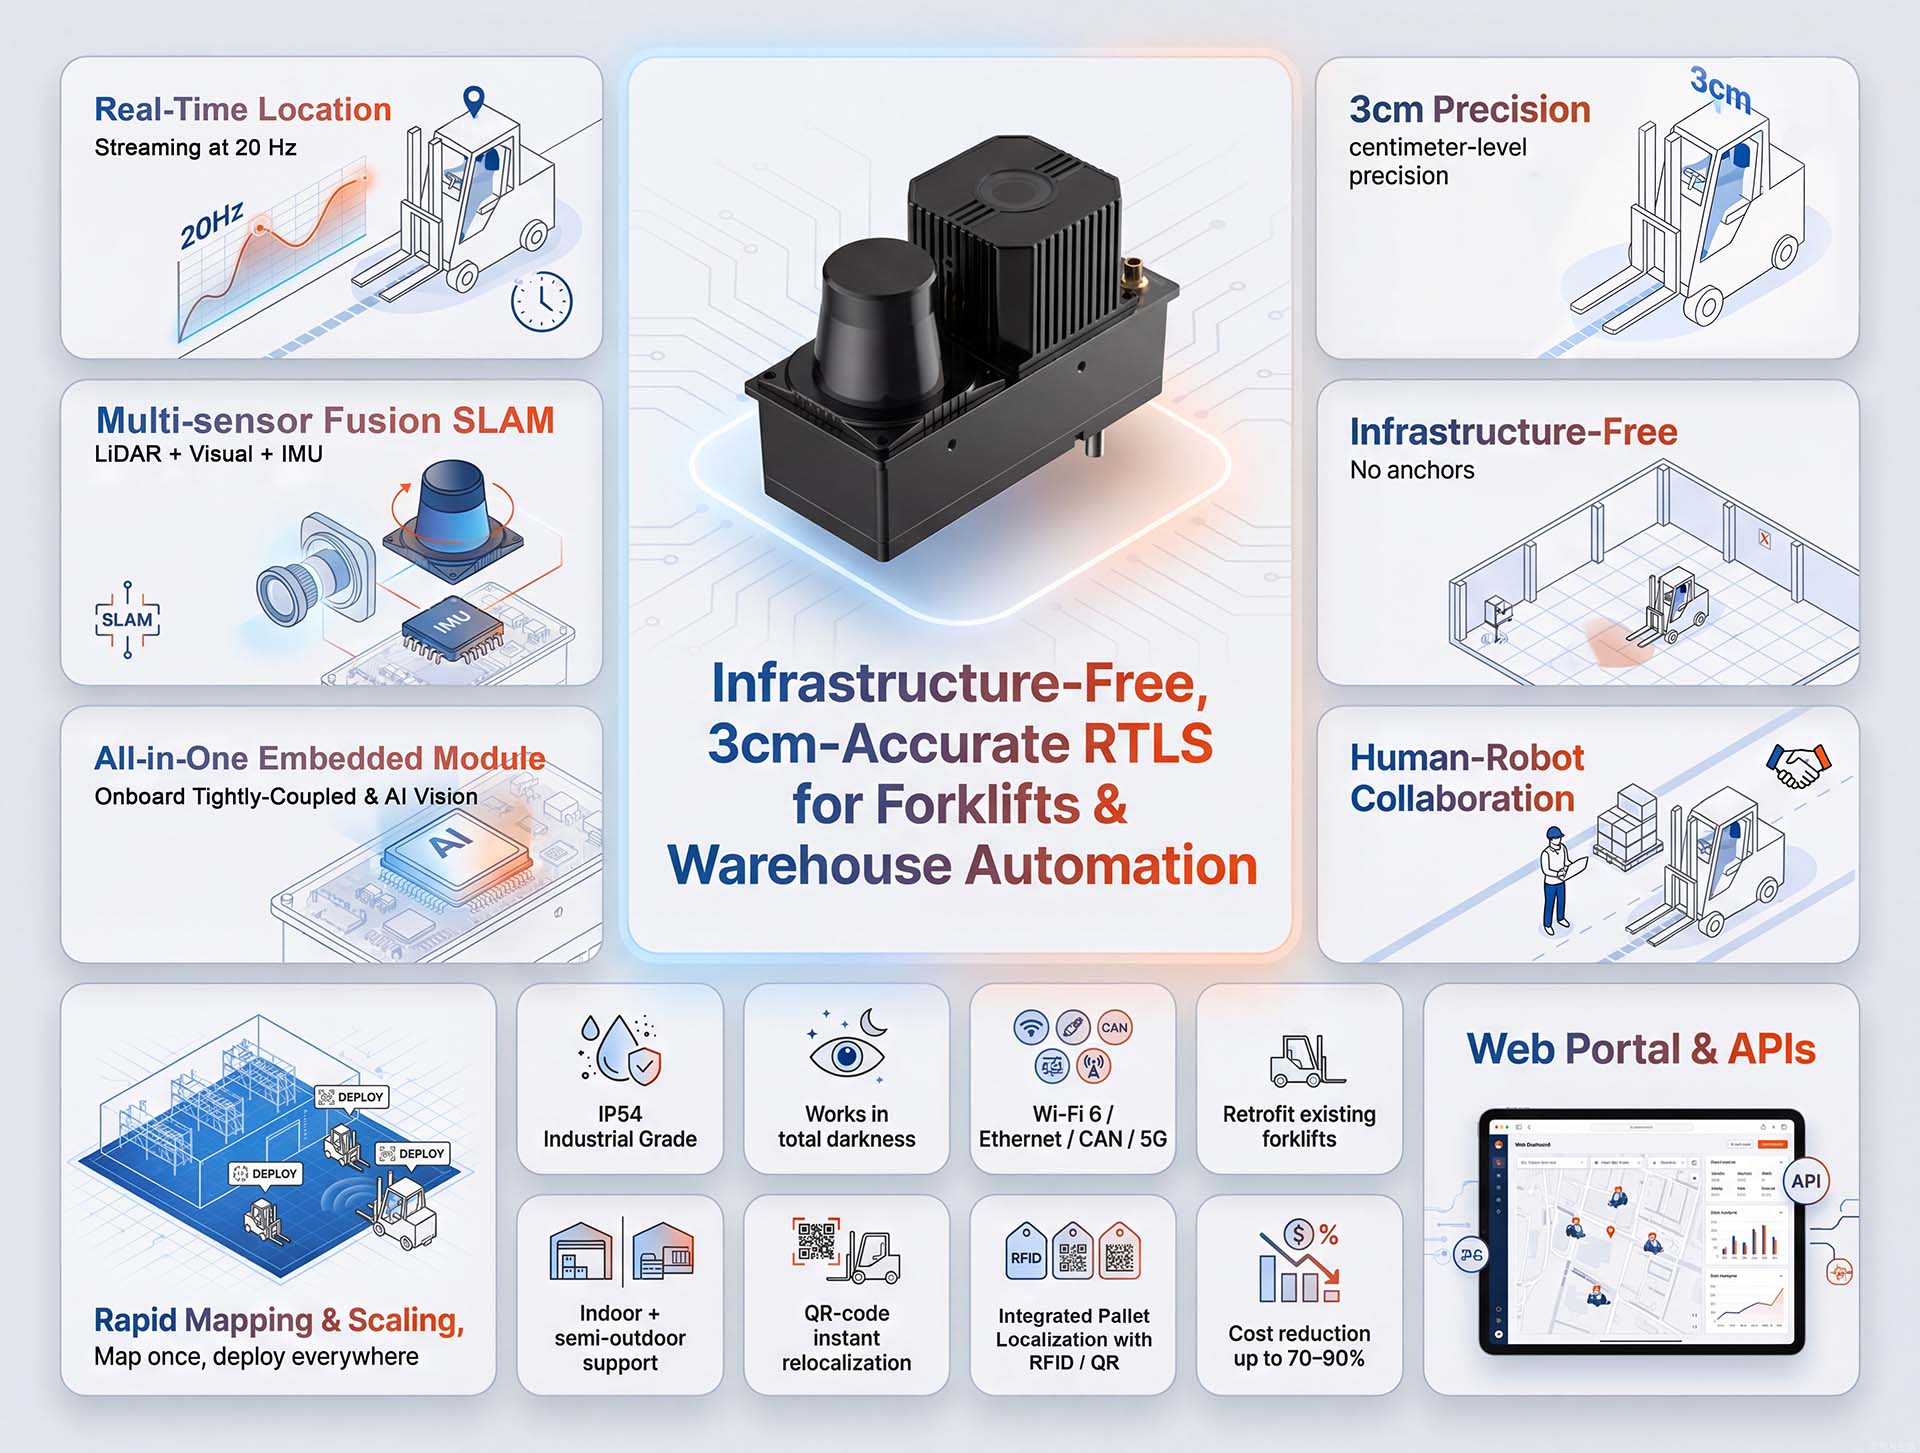
あらゆる倉庫車両に対応する、インフラ不要、3cm精度のFusion-SLAM RTLS。あらゆるフォークリフトやAGVのリアルタイム車両追跡を実現します。1つのポジショニングユニットで、既存の設備を自律走行車両へと変換できます。迅速かつ低コストな自動化を実現します。
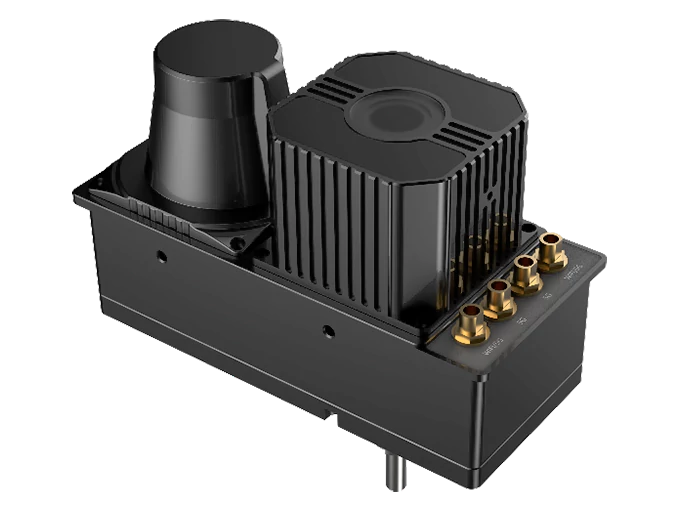
V2 Pro フォークリフト RTLS

マルチセンサーフュージョン
ディープラーニングを搭載

センサーフュージョン

2D ライダー + 天井前方カメラ + IMUディープラーニング ローカリゼーション エンジンと緊密に統合されており、複雑な環境でも比類のない堅牢性を実現します。

フリート全体にわたるユニバーサルアプリケーション

この堅牢なパフォーマンスに基づいて構築されたV2 Proは、3つのコアな運用ニーズに合わせて設計されています。

コアポジショニングモジュール
AGVとAMR向け

V2 Pro は、自律走行車両 (AGV) や自律移動ロボット (AMR) が材料輸送、施設検査、産業清掃などのコアタスクを完全な信頼性で実行するために不可欠な、センチメートル単位の精度でインフラストラクチャを必要としない位置決め機能を提供します。

精密認識モジュール
マニュアルMHV用

リーチ トラック、パレット トラック、オーダー ピッカー、牽引トラクターなど、MHV 車両全体の高精度なリアルタイム位置検出を実現します。
  • 近接安全アラート
  • 正確な車両追跡
  • デジタルツインのための豊富なデータ
インテリジェントな倉庫を強化します。

理想的な改造キット
手動から自動への変換

手動フォークリフトを自律型AGVに変換するための完全な位置決め・ナビゲーションユニットとして機能します。これにより、既存資産の迅速かつ費用対効果の高い自動化が可能になります。
V2 Pro は、産業用清掃ロボットにインフラストラクチャを必要としない自立型ポジショニング機能を搭載しているため、毎日変化する施設でも、初日からロボットが自律的にマッピング、ナビゲート、実行できるようになります。

清掃ロボット
決して失われない

真のプラグアンドプレイRTLS
インフラ不要

数か月かかるインストールと数百万ドルのコストを省きます。
施設を変更することなく、既存のフォークリフトをインテリジェントな資産に変えます。

初日から使用可能

コストを90%削減

あらゆる環境に適応可能

ドリフトなし。走行距離測定への依存なし

現場で実証済み、艦隊対応

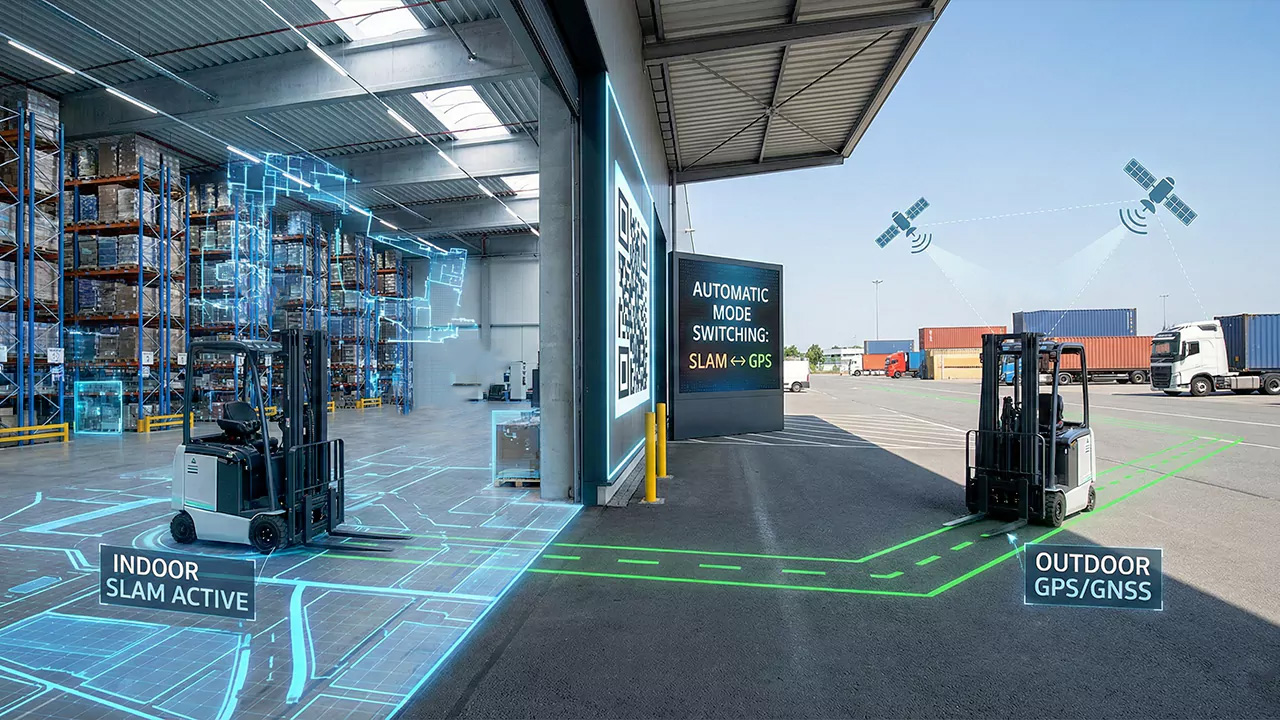
屋外および混合環境でのポジショニング

業務が屋外に広がる場合、システムは特定のニーズに適応します

屋内エリアのみ

物品の取り扱いが屋内で行われ、車両が建物間の移動のみを行うワークフローであれば、標準的な屋内ソリューションで十分です。建物の入口でQRコードをスキャンするだけで、システムは入館時に瞬時に位置を特定します。屋外での追跡は不要です。

半構造化エリア

積み込みベイ、屋根付きドック、近くの建物のあるヤード、囲まれた通路。

  • Integrated 2D ライダー + IMU – 既存の構造的特徴を利用して信頼性の高いパフォーマンスを実現

オープンエリア

広い庭、駐車場。
  • 統合 外部GPS or RTK – 自然の特徴が限られている場合でも、広範囲の精度を確保します

中間の環境

ある程度の構造物が存在するものの、2D LiDARだけでは対応が難しい場合があります。広い庭や駐車場など。
  • にアップグレード 360° 3D LiDAR 私たち V2Hモジュール
    より豊富な空間特徴を捉え、堅牢性を高める

センサーフュージョンアーキテクチャ
信頼性を重視した設計

V2 Proは 2D ライダー, ビジョン, IMU 専用システム内のデータ
現実世界の環境で安定した高精度な位置特定を実現します。

LiDARアイコン

3つのセンサー統合

EdgeComputing

オンボードエッジコンピューティング

揺るぎない精度

センチメートルレベルの精度

すべての状態の可視性

実世界での信頼性

技術仕様のハイライト

V2 Proのメリットをご覧ください。当社のオールインワンでインフラストラクチャを必要としないソリューションが、最新の倉庫自動化において、信頼性の高いパフォーマンスと正確なリアルタイム追跡を実現する方法をご覧ください。

V2 Pro 弁当グリッド ネオ

開封から追跡までわずか数分

インテリジェントなWebポータルとAPI

オールインワンWebプラットフォーム

開発者に優しい統合

柔軟性と回復力

v2 pro rtls インスタントリカバリ再ローカリゼーション0206

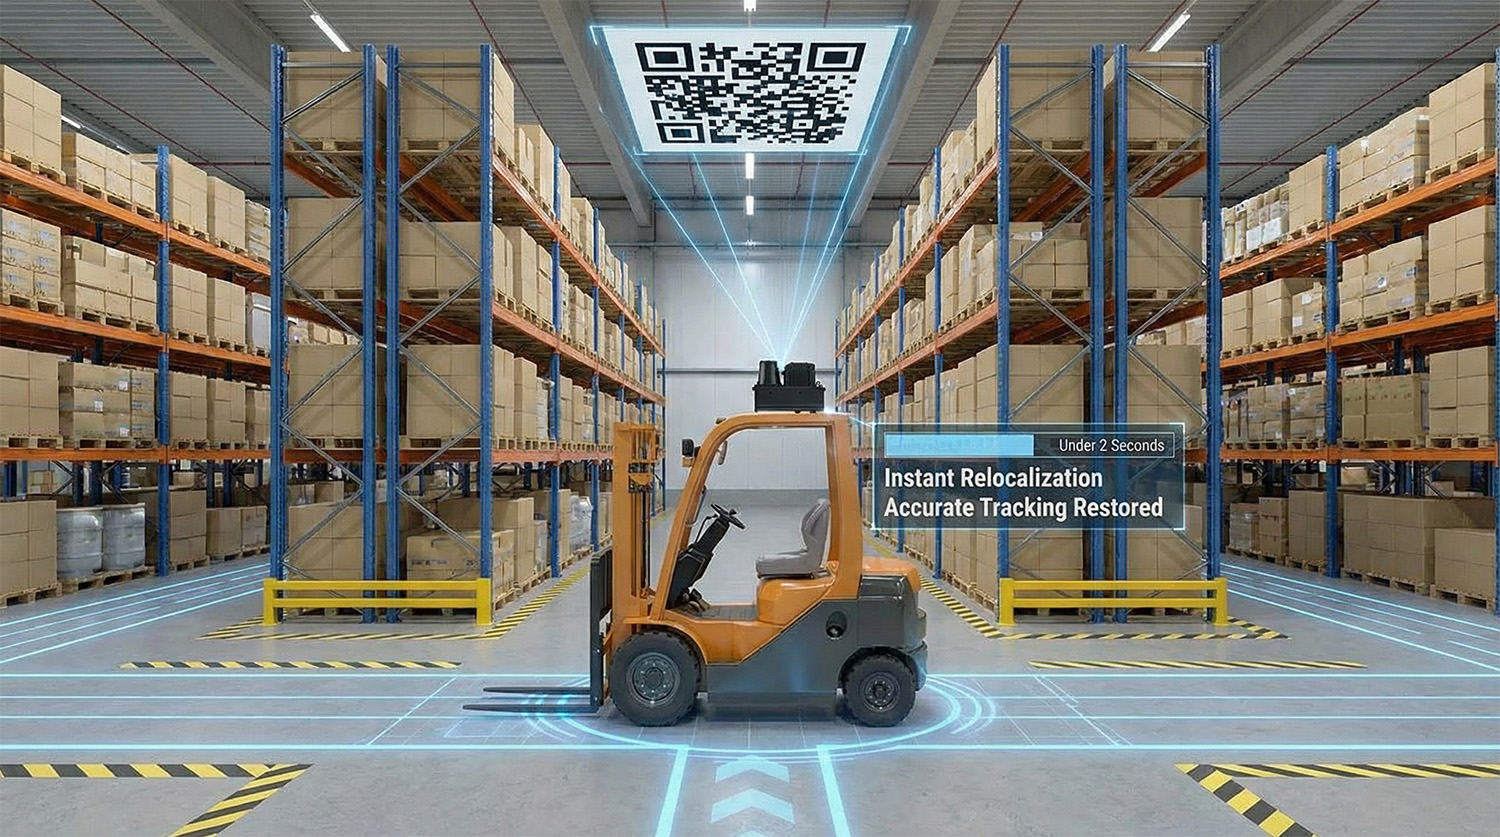
即時再ローカリゼーション

V2 Pro 統合ロケーション ID

統合ロケーションID

シームレスな屋内外の移行0206

屋内外のシームレスな

インスタントリカバリ
常に自分の居場所を把握

電源を切った状態で車両を移動した場合、回復するには2つの方法があります。

ポジショニングを超えてよりスマートな可視性

設定可能な安全性とカスタマイズされた認識で現実世界のニーズを解決

パレットと資産の追跡

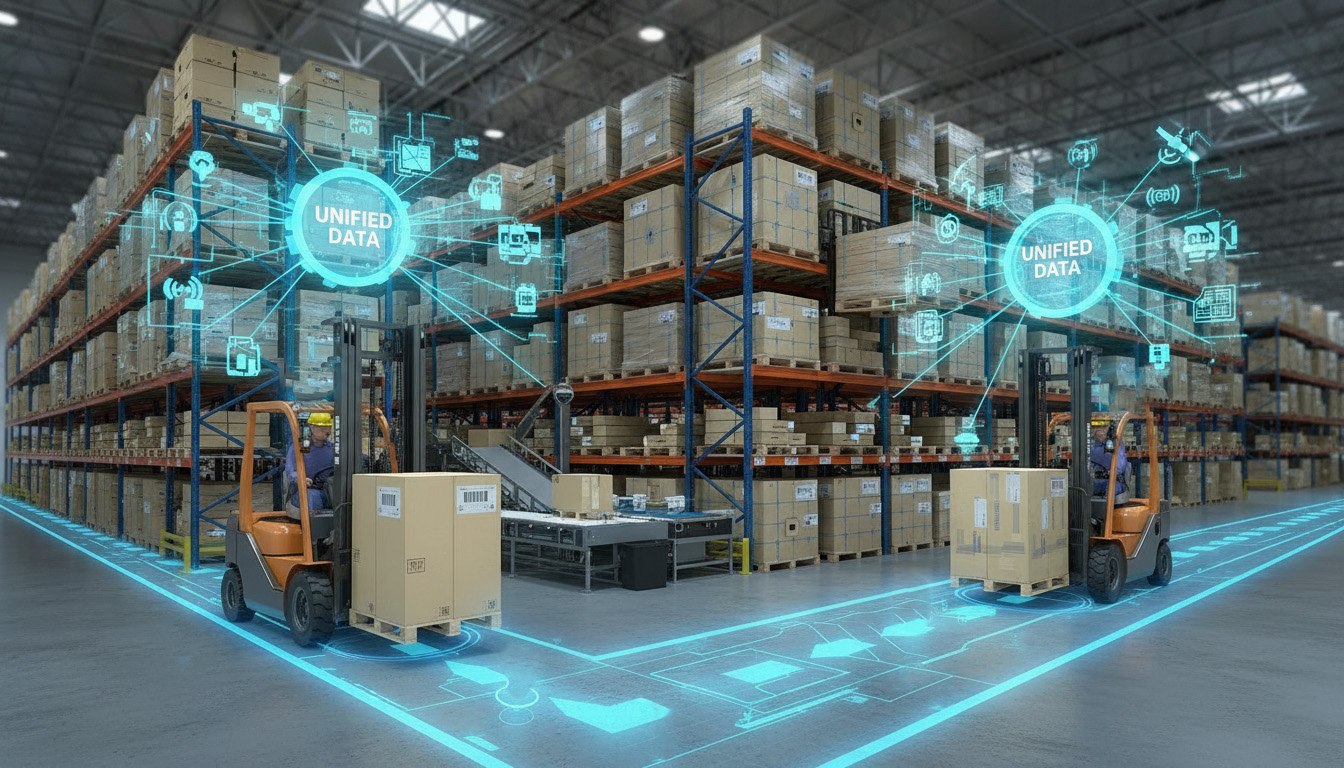
特定のパレットまたは荷物をその場所に関連付けるために、インテグレーターまたは顧客は、このデータをRFIDリーダーやバーコードスキャナーなどの広く普及している識別技術と組み合わせることができます。その結果、各車両の位置と積載物を正確に示す統合データストリームが得られます。

360°空間認識

資産の追跡だけでなく、真の可視性とは、周囲の環境を理解することです。MRDVSの自社開発Sシリーズは、ソリッドステートLiDARとRGB-Dデータを統合し、360°の認識を実現します。人間、フォークリフト、パレットをリアルタイムで分類することで、動的な安全ゾーンの設定と人間とロボットの協働を実現します。

リソースのダウンロード

E-Book

開発ストーリー・ケーススタディ・システムアーキテクチャ・ユーザーマニュアル・APIリファレンスなど。
ホワイトペーパーをダウンロードする

Our Partners

当社のグローバルパートナーネットワークは、現地の専門知識とRTLS統合機能を組み合わせ、V2 Proの導入をサポートします。AGVや産業車両の高精度な位置特定から、自動化改修、リアルタイムの安全アラート、デジタルツインアプリケーションまで、パートナー企業はお客様が位置情報データを実用的で拡張性の高いソリューションへと変換できるよう支援します。
ロケーション
ロケーション
USA
医療、製造、産業環境に特化したRTLSデジタルツインシステムインテグレーター
スルースX
スルースX
スペイン
産業用IoT統合、リアルタイム位置情報システム(RTLS)、南ヨーロッパ市場
GTP自動化
GTP自動化
Brazil
ロジスティクス4.0、倉庫自動化、リアルタイムロケーションシステム(RTLS)、南米市場
Movel AI
Movel AI
シンガポール
シンガポールを拠点とするロボットSaaS、WMS/FMS、ロボット統合、東南アジアおよびインド市場

お客様の声

複数の競合システムを評価した結果、徹底的なフィールド検証を行うためにこのソリューションを選択しました。複雑な実運用環境下で実証された信頼性により、倉庫自動化計画の基盤コンポーネントとしてこれを導入することに強い確信を得ることができました。
sleuthxロゴ
フアン·カルロス
SleuthXのCOO
実世界の物流における妥協のない信頼性 V2 Proのマルチセンサーフュージョンは、当社の施設でシームレスなマッピングと3cmの精度を実現しました。高速操縦やリフト操作時でも完璧な安定性を維持しました。厳しい環境下において、手動フォークリフト追跡とデジタル車両管理を効果的に連携させる、堅牢ですぐに導入可能なソリューションです。
Gensurv Roboticsのロゴ
パサンジャンプ
Gensurv RoboticsのCTO

よくある質問

Fusion-SLAM™とは何ですか?アルゴリズムはオープンソースですか?

Fusion-SLAM™は、当社が独自に開発した特許取得済みのコアテクノロジーです。共同創業者である周玄浩博士が主導した視覚認識とディープラーニングの基礎研究から生まれました。10年以上にわたる社内研究開発を通して、このテクノロジーは厳密に改良され、数百件もの実環境で実証されています。特に、親会社であるLanxin RoboticsのAMR(自動運転車両)や自動フォークリフトのコアポジショニングエンジンとして採用されています。

この実証済みのコアは、MRDVS V2 Proモジュールにも搭載されています。2D LiDAR、ビジュアル天井特徴、IMUデータの密結合センサーフュージョンを実現します。ドメイントレーニング済みのディープラーニングモデルを基盤とし、単一センサーソリューションよりもはるかに安定性と信頼性に優れたセンチメートルレベルの絶対測位を実現します。

この産業グレードの堅牢性を、自己完結型ハードウェアモジュールであるV2 Proに製品化しました。これにより、手動フォークリフトへの後付けやAGVへの変換に直接利用できるようになります。これにより、より幅広い車両や産業用途に、実証済みの信頼性の高い自律性をもたらします。

このアルゴリズムはオープンソース化されておらず、当社の知的財産ポートフォリオの重要な部分であり続け、お客様にとって継続的なイノベーションと信頼性の高いパフォーマンスを保証します。

従来の UWB システムと比較した主な利点は何ですか?

当社のソリューションは、従来のシステムに比べて 3 つの基本的な利点を提供します。

  1. マーカーフリーコアと迅速な展開: このシステムは、事前に設置されたマーカー、ビーコン、インフラ(UWBアンカー、反射壁など)を必要とせず、数週間ではなく数日で導入できます。迅速な再位置特定のための追加の安全策を希望するシナリオでは、システムの基本的なインフラ不要という利点を損なうことなく、限られた数のQRコードをオプションで配置できます。

  2. 根本的に異なるスケーラブルなコストモデル: 倉庫面積に応じてコストが変動するUWBシステム(大規模な施設では数十万ドルにも及ぶ大規模なアンカーネットワークが必要)とは異なり、当社のソリューションは主に車両台数に応じてコストを拡張します。これにより、初期投資を大幅に削減し、大規模または拡張中の運用において、より予測可能で直線的なコストスケーリングを実現します。
  3. LiDAR 劣化環境における実証済みの堅牢性: 2D LiDAR または VSLAM のみに依存するシステムとは異なり、当社の Fusion-SLAM™ テクノロジーは、天井ビジョンと慣性データの緊密な融合により、鉄骨構造、オープンスペース、動的保管フロア、交通量の多い通路などの厳しい条件下でも、安定したセンチメートル単位の精度の動作を保証します。
システムは時間や距離に応じて位置ドリフトの影響を受けますか?

いいえ。このシステムは、相対的な車輪オドメトリではなく、自然地形に基づいた絶対SLAMを使用します。これにより、累積的なドリフトが完全に排除されます。定期的な手動修正は不要で、グローバルマップ上で安定したドリフトのない位置情報を提供します。

動作高度範囲、精度、LiDAR 仕様は何ですか?

このシステムは、視覚コンポーネントが堅牢で豊富な機能を備えた位置特定を実現するための有効範囲である天井高15メートルまで、最適なパフォーマンスを発揮するように設計されています。この範囲内での測位精度は±1~3cmで、15メートルでも±4cm以内です。

統合型 2D LiDAR は、高反射率 (90%) のターゲットの場合は最大 40 メートル、標準的な低反射率 (10%) のターゲットの場合は約 15 メートルの最大検出範囲でこれをサポートし、Fusion-SLAM™ ソリューションの一部として信頼性の高い平面マッピング データを提供します。

包括的なハードウェア パラメータと環境許容範囲については、「付録 A: V2 Pro ハードウェア仕様」を参照してください。

移動やシャットダウンにより位置情報が失われた場合、システムはどのように位置情報を回復しますか?

最も迅速かつ信頼性の高い方法は、天井、壁、柱などに設置できる AprilTag QR コードを使用した視覚的な位置特定です。車両が停止中に移動した場合(例えば、新しいベイに牽引された場合)、施設内に事前に設置された QR コードまで車両を運転するだけです。車載カメラがコードをスキャンし、システムは2 秒以内に正確な位置を再確立し、すぐに通常の動作を再開します。スキャンを確実に行うには、QR コードのサイズが視認距離に適していることを確認してください(一般的なルールとして、コードの辺の長さは、高さの差の 10 倍以上である必要があります)。最適なカバレッジを確保するため、主要なエリア(例えば、ドックドア、ゾーン入口)に複数の固有のコードを設置することをお勧めします。

システムは屋外でも使用できますか?

このシステムは主に屋内での高精度測位を目的として設計されています。屋外での使用に適しているかどうかは、お客様の具体的な運用要件によって決まります。運用要件は主に以下の2つのシナリオに分類できます。

シナリオ1: 屋外測位が不要な場合
これは、物品の取り扱いが屋内で行われ、車両が建物間の移動のみで、屋外でのリアルタイムの位置特定を必要としないワークフローに典型的に当てはまります。標準的な屋内ソリューションで十分です。車両は各建物に入る際に、入口(壁または天井)に設置されたQRコードをスキャンすることで正確な位置を特定し、その後は屋内で正確なナビゲーションを可能にします。

シナリオ2: 継続的かつ信頼性の高い屋外測位が必要な場合
屋外での堅牢な位置特定を必要とする操作の場合、システムは環境に合わせて構成可能なソリューションを提供します。

In 明確な境界を持つ半構造化エリア 積み込みベイ、屋根付きドック、数メートル間隔で建物が並ぶ入庫ヤード、または囲まれた通路(頭上のカバーにより屋内スペースのように機能する)など、統合された 2D LiDAR + IMU 構成により信頼性の高いパフォーマンスが実現します。
『Brooklyn Galaxy』のために、倪氏はブルックリン美術館のコレクションからXNUMX点の名品を選び、そのイメージを極めて詳細に描き込みました。これらの作品は、彼の作品とともに中国ギャラリーに展示されています。彼はXNUMX年にこの作品の制作を開始しましたが、最初の硬貨には、当館が所蔵する オープンで特徴的な疎らなエリア (例: 広い庭、駐車場)、正確で大規模な測位を確保するために、外部 GPS または RTK モジュールを統合することをお勧めします。

レイアウトの変更には再マッピングが必要ですか?
バルク保管(例:地上積載)や物品を、変化の激しい保管エリア(特にバルク保管ゾーン)に配置する前に、マッピングを行うことをお勧めします。Fusion-SLAM™ RTLSソリューションは、主に固定された環境特性(例:柱、天井照明、配管、壁リブ)を用いて位置を特定します。マッピングが完了すると、バルク保管物品へのその後の変更(例:追加/撤去)があっても、再マッピングは不要です。
車両モデルが変更された場合、再度マップする必要がありますか?
はい。車両モデルを変更する際は、ルーフの高さや構造上の障害物の違いによりV2 Proモジュールの視野角や検知の安定性が影響を受ける可能性があるため、再マッピングをお勧めします。モデルごとに個別にマッピングを行うことで、マップが車両の物理的構成と一致し、信頼性と精度の高い位置特定を維持できます。
各フロアごとに別々のマップを作成する必要がありますか?
はい、各階ごとに個別のマップを作成することを強くお勧めします。マッピングプロセス自体は簡単ですが、フロアのレイアウトは一般的に異なるため、各階ごとに専用のマップを用意することで、位置特定精度が大幅に向上します。シームレスな移動を実現するには、各階の入口に固有のQRコードを設置するだけです。フォークリフトがその階に入ると、システムが自動的に対応するマップを読み込みます。
システムには外部サーバーが必要ですか?

外部サーバーは不要です。すべての測位計算とデータ処理はV2 Proモジュール上で実行されるため、リアルタイム性能と外部インフラへの依存からの独立性が確保されます。これにより、サーバー通信による遅延が解消され、ネットワーク環境が限られた産業分野での導入が容易になります。

照明、振動、閉塞、温度に関する環境上の制限は何ですか?

照明に関して:天井に面した赤外線カメラには8つの赤外線エミッターが内蔵されており、完全な暗闇、通常の室内照明、または複雑な条件(強い室内照明や広い範囲の窓のまぶしさなど)でも安定した動作を保証します。

振動および遮蔽に対する対策:工業グレードの機械設計により、一般的なフォークリフト/AGVの振動に耐えます。極端な振動環境下では、衝撃吸収ブラケットによる取り付けをお勧めします(周波数範囲や加速度閾値などの詳細な振動耐性データについては、[信頼性試験報告書]を参照してください)。

システムには障害検出や信頼性レポートのメカニズムが含まれていますか?

各ローカリゼーション出力の信頼性を示すリアルタイムの信頼度スコアリング機能は、今後の製品アップデートで予定されています。

センサーの故障や位置特定不能の警告など、高度でプロアクティブな障害検出については、これらの拡張機能がカスタム統合を通じて利用可能であり、後続のシステム リリースにも組み込まれる予定です。

具体的なご要望については、お気軽にお問い合わせください。お客様からのフィードバックは、製品最適化ロードマップの策定において非常に貴重な資料となります。

このシステムは、フォークリフトやアンダーライド AMR などの産業用車両に恒久的に搭載して使用するのに適していますか?

はい、もちろんです。このシステムは、フォークリフト、AGV、AMRなどの移動車両に恒久的に取り付けることを想定して設計されており、長期的な信頼性を確保するためにコンパクトな設計となっています。

アンダーライド型AMRの場合:アンダーライド型(潜伏型)AMRに適用する場合、搬送物が上向きカメラを完全に遮らないようにするための特別な設計が必要です。これは通常、必要な天井の視界を確保するために、マストまたはフレームを高くすることで実現されます。

取り付け方向と要件は何ですか?

設置場所:ユニットは車両上部に設置してください(オフセットは外部パラメータで調整できるため、必ずしも中心線上に設置する必要はありません)。車両自体の構造(マスト、オーバーヘッドガードなど)や一般的な積載物が、カメラまたはLiDARの視野を恒久的に遮らないようにしてください。部分的な遮蔽が避けられない場合(例えば、高いマストや積載物による場合)、両方のセンサーの遮蔽領域が最小限になるような設置位置を選択してください。

設置方向:モジュールは、長軸が車両の進行方向に対して垂直になるように設置することをお勧めします。この設置方向により、カメラの108°(水平)×57°(垂直)の視野が天井の水平方向のカバー範囲を最大化し、より多くの環境特徴を捉えることで、安定した信頼性の高い位置特定が可能になります。

長軸を垂直に取り付けることが不可能な場合は、モジュールの短軸を進行方向に対して垂直に配置することも許容されますが、天井の特徴を捉えるための有効な水平視野が狭くなる可能性があります。
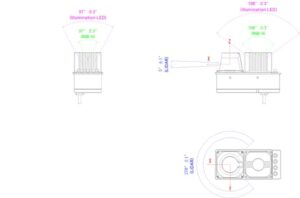
取り付け角度 v2 pro0206
取り付け角度 v2 pro0206


設置角度(水平調整): ほぼ水平な角度(通常は 2°±)が推奨され、精密な水準器は必要ありません。角度偏差が 2°±特に天井が高い環境では、測位エラーが増加する可能性があります。

システムにはバッテリーが含まれていますか?

いいえ。このモジュールは車両の電源システムに直接統合できるように設計されており、標準的な24V DC電源で動作します。

2Dマップと測位データは水平面に基づいていますか?
はい。システムは、車両が走行する想定される水平面を基準としたすべての2D座標(X、Y)と車両の進行方向(ヨー)を出力します。
貴社のシステムはパレットまたは商品の位置追跡機能を提供しますか?

当社のシステムは、パレットや商品の位置追跡を可能にするための重要なコア技術を提供しますが、完全なスタンドアロン型の追跡システムではありません。信頼性の高いパレット追跡は、次の2つの重要な情報を組み合わせることによって実現されます。

  1. 車両の正確な位置(当社から提供)
  2. 特定のパレットの ID (統合するもの) を、いくつかの識別テクノロジー (RFID リーダーやバーコード スキャナーなど) と統合します。

実装:
あなたのシステムロジックは 車両のリアルタイム位置とスキャンされたパレットIDを融合 完全かつ正確な追跡記録を確立するために、インタラクションの瞬間(例:ピックアップまたはドロップオフ)に追跡記録を作成します。

重要な補足事項:パレット識別技術(RFID、スキャンなど)は、当社の位置決めモジュールには含まれていません。これらは既に確立された市販のコンポーネントであり、お客様独自のワークフローに基づいて選択し、統合していただく必要があります。

これらの技術を当社の測位システムに統合する際にサポートが必要な場合は、お住まいの地域の認定統合パートナーネットワークをご紹介いたします。ご不明な点がございましたら、営業チームまたはサポートチームまでお問い合わせください。

システムが機能するにはネットワークが必要ですか?

はい。リアルタイムの位置情報データを車両のコントローラーまたはフリート管理システムに出力するには、ローカルネットワーク接続が必要です。システムは、さまざまな導入環境に合わせて複数の接続方法をサポートしています。

  • イーサネット(有線): 信頼性と帯域幅を最大限に高める主要な推奨インターフェースです。
  • Wi-Fi(ワイヤレス): 内蔵Wi-Fiサポートにより、ケーブル配線が困難な場所でも柔軟に対応できます。モジュールには、外部Wi-Fiアンテナ接続用の標準アンテナポートが搭載されています。Wi-Fiの設定手順については、こちらをご覧ください。
  • 5G接続(オプション): 広域移動やWi-Fiが届かない場所でのご利用には、オプションの5Gモジュールを統合できます。本製品は、この機能をサポートするために専用のアンテナポートとSIMカードスロットを備えています。
統合にはどのような API/SDK がサポートされていますか (例: ROS、プログラミング言語)?
このシステムは、ROS/ROS 2パッケージ、リアルタイムポーズデータ用のUDPインターフェース、および管理と設定用のHTTP API(UDP/HTTPプロトコルガイド参照)を介した統合をサポートしています。大規模な導入向けには、追加の通信プロトコルをサポートし、必要に応じてWebポータルインターフェースとその機能をカスタマイズするサービスも提供しています。
ソフトウェアはパス分析などの高度な分析機能を提供しますか?

インテリジェントWebポータルは、マッピング、リアルタイム監視、車両管理、システム診断など、コアとなる運用管理に重点を置いています。車両の軌跡などの運用データをログに記録しますが、経路最適化、効率性レポート、詳細なパフォーマンス分析といった高度なビジネス分析は実行しません。これらの高度な機能は通常、当社のオープンAPIを介してデータを利用する上位レイヤーシステム(WMSやERPなど)によって処理されます。

高度な分析機能が必要な場合は、物流分析と最適化を専門とするサードパーティのソリューションパートナーをご紹介できます。これらのパートナーは当社のシステムと連携して、必要な分析結果を提供できます。

答えが見つかりませんでしたか?エンジニアにご相談ください。

*必須フィールド

このフォームを送信することにより、お客様はMRDVS(杭州蘭新ロボット有限公司の子会社)から、マーケティングおよびビジネスに関する連絡を電子メールまたは電話で受けることに同意したものとみなされます。お客様の組織とのコミュニケーションおよびビジネス遂行のため、当社は上記でご提供いただいた連絡先情報を収集および利用いたします。当社は、この情報を安全かつ機密に保持し、上記目的を達成するために必要な期間のみ保持することをお約束いたします。

「送信」をクリックすることにより、お客様は本プライバシー通知を読み理解したことを認め、杭州蘭新ロボット有限公司およびMRDVSが、本通知に記載された目的のためにお客様の個人情報を収集および使用することに明示的に同意するものとします。

お問い合わせ
*必須フィールド

このフォームを送信することにより、お客様はMRDVS(杭州蘭新ロボット有限公司の子会社)から、マーケティングおよびビジネスに関する連絡を電子メールまたは電話で受けることに同意したものとみなされます。お客様の組織とのコミュニケーションおよびビジネス遂行のため、当社は上記でご提供いただいた連絡先情報を収集および利用いたします。当社は、この情報を安全かつ機密に保持し、上記目的を達成するために必要な期間のみ保持することをお約束いたします。

「送信」をクリックすることにより、お客様は本プライバシー通知を読み理解したことを認め、杭州蘭新ロボット有限公司およびMRDVSが、本通知に記載された目的のためにお客様の個人情報を収集および使用することに明示的に同意するものとします。