ビジュアルナビゲーションとは、カメラが周囲の環境画像を撮影し、それらの画像を処理し、自身の位置と経路を決定し、ナビゲーションの判断を行う技術です。この記事では、ビジュアルナビゲーション技術の概要、その仕組み、Visual SLAMの実装方法を詳しく説明し、ビジュアルナビゲーションAGVの利点と課題について考察します。さらに、これらの課題への解決策と、ビジュアルナビゲーション技術の用途拡大についても考察します。
ビジュアルナビゲーションの仕組み
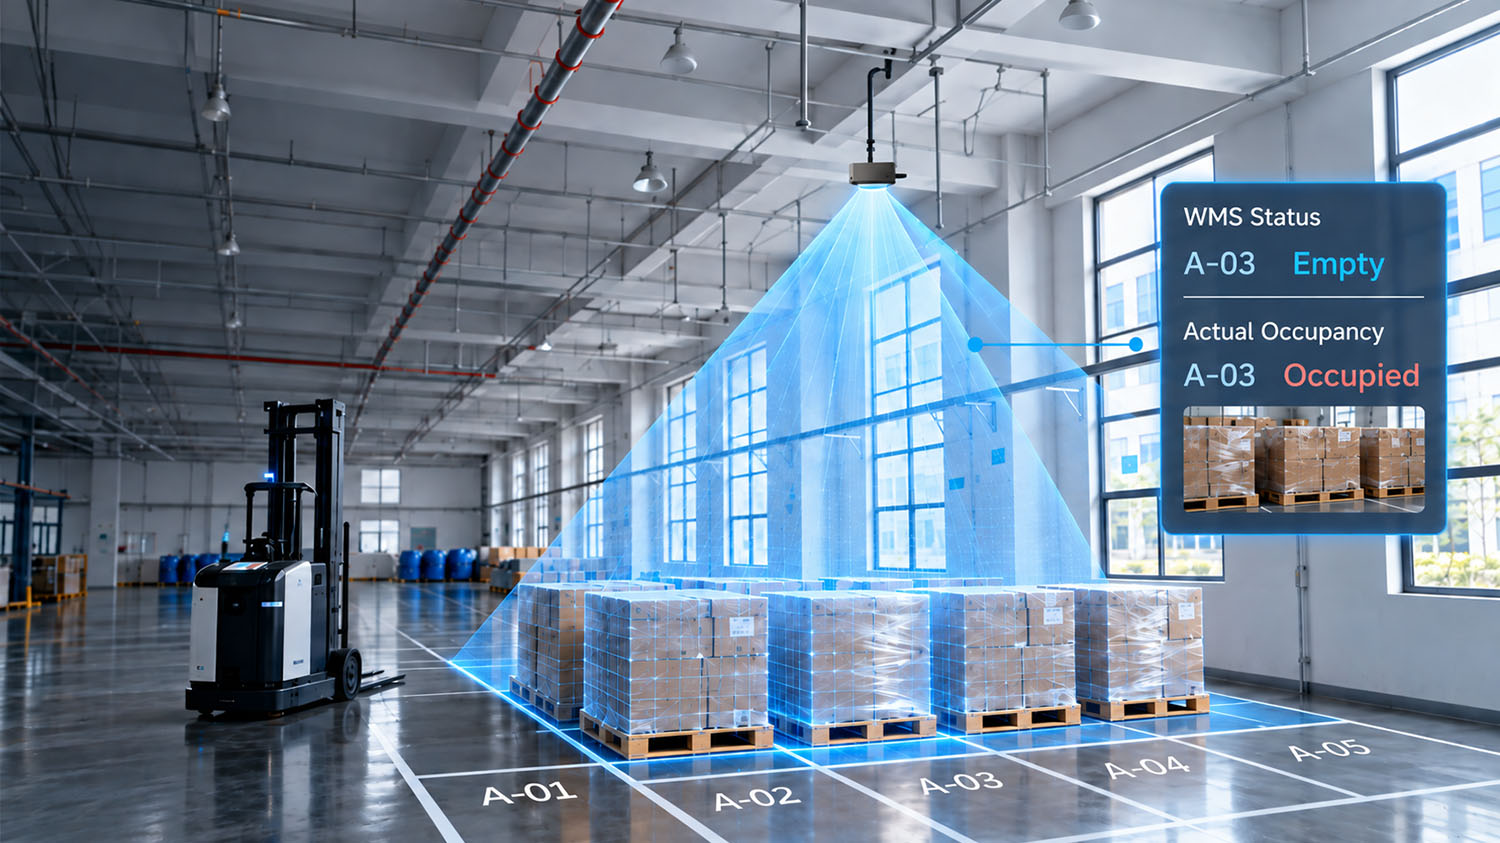
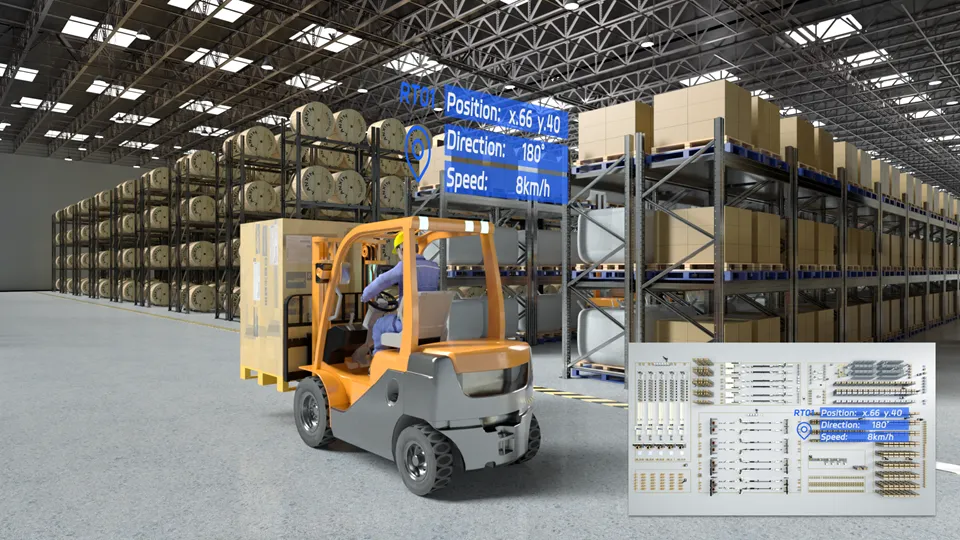
視覚ナビゲーションシステムの中核は、カメラで環境画像を撮影し、コンピュータービジョンアルゴリズムを用いてこれらの画像を処理し、特徴や障害物を識別することです。システムはこれらの特徴や障害物に基づいて位置と移動経路を計算し、それに基づいてナビゲーションの判断を行います。これらの判断に基づいて移動ロボットの動きを制御し、自動ナビゲーションと障害物回避を実現します。
Visual SLAMの実装パス
視覚同時自己位置推定・マッピング(Visual Simultaneous Localization and Mapping)は、環境の地図を作成すると同時に、その環境におけるエージェントの位置を追跡する技術です。これは視覚ナビゲーション技術の重要な構成要素であり、主に3つの実装方法があります。
- RGBD深度カメラ2010 年頃に登場したこれらのカメラは、赤外線構造化光または飛行時間 (ToF) 技術を使用して距離を直接測定します。
- 公式サイト限定: ピクセル距離を直接測定し、豊富な情報を提供します。
- デメリット: 範囲が限られており、ノイズが多く、視野が狭いため、主に屋内で使用されます。
- 単眼(魚眼)カメラMonoSLAMと呼ばれるこの手法は、1台のカメラを使用します。シンプルでコスト効率に優れていますが、スケール情報が不足しています。
- 公式サイト限定: シンプルで低コスト。
- デメリット: スケール情報が不足しており、深さを推定するには動きが必要です。
- ステレオ(またはマルチカメラ)ビジョンこのアプローチでは、カメラ間のベースラインを使用して空間ポイントを推定しますが、複雑なキャリブレーションと高い計算能力が必要です。
- 公式サイト限定: 正確な深度推定を提供します。
- デメリット: 複雑なセットアップとキャリブレーション、ベースラインと解像度によって制限される深度範囲、高い計算能力が必要。
ビジュアルナビゲーションAGVの利点
- 固定参照は不要視覚ナビゲーション システムは、事前に設定された固定の参照ポイントを必要とせず、環境の変化にリアルタイムで適応できます。
- 自動化組立ラインにおける高精度ビジュアルナビゲーションテクノロジーは、自動化された組立ラインに高い精度を提供し、生産効率を向上させます。
課題と解決策
- 照明条件への依存度が高い
- 課題: 視覚ナビゲーション システムは照明条件に非常に敏感であり、照明の変化はナビゲーションの精度に影響を及ぼす可能性があります。
- 解決策さまざまな照明条件に対応できる高度な画像処理アルゴリズムを実装します。ハイダイナミックレンジ(HDR)カメラを使用することで、さまざまな照明レベルに対応し、画質の一貫性を確保します。さらに、重要なエリアに均一な照明を提供することで、ナビゲーション性能を安定させる補助照明システムを統合します。
- 暗い場所やテクスチャのない場所では補助センサーが必要
- 課題光が不十分であったり、明確なテクスチャが欠けている環境では、視覚ナビゲーション システムには情報を補足するための追加のセンサーが必要です。
- 解決策視覚ナビゲーションを、LiDAR、超音波センサー、赤外線センサーなどの他のセンサー技術と組み合わせます。これらのセンサーは、低照度環境や特徴のない環境でも必要なデータを提供し、ナビゲーションシステムの堅牢性を高めます。センサーフュージョンアルゴリズムを使用することで、複数のセンサーからのデータを統合し、様々な状況下で信頼性の高いナビゲーションを実現します。
- 純粋な視覚ナビゲーションシステムは現時点では実現不可能
- 課題現時点では、純粋に視覚的なナビゲーション システムは実現可能ではなく、安定した動作のためには他のナビゲーション テクノロジと組み合わせる必要があります。
- 解決策視覚ナビゲーションとGPS、慣性航法システム(INS)、ホイールオドメトリなどの技術を統合したハイブリッドナビゲーションシステムを開発する。これらの技術を組み合わせることで、システムは個々の技術の限界を補い、より堅牢で信頼性の高いナビゲーションソリューションを提供することができる。視覚同時自己位置推定(Visual Simultaneous Localization)および地図作成アルゴリズムの継続的な研究開発は、時間の経過とともに追加システムへの依存度を低減することにも役立つ。
アプリケーションの増加
- レーザー誘導AGVとの比較視覚ナビゲーション技術は精度の面ではレーザー誘導 AGV に遅れをとっていますが、コスト面での優位性と強力な情報取得機能により、将来の重要な技術となっています。
- コスト優位性と情報取得能力ビジュアルナビゲーション技術はコスト効率に優れ、豊富な環境情報を取得できるため、複雑な使用シナリオに適しています。この利点により、ビジュアルナビゲーションは物流、倉庫管理、製造業など、様々な産業用途において有望なソリューションとなっています。
参考文献
モバイルロボットにおける視覚ナビゲーションとその応用についてより深く理解するには、モバイルロボットにおけるビジュアルオドメトリとビジュアルSLAMに関するこちらの記事をご覧ください。この記事では、ビジュアルオドメトリの概念、モバイルロボットにおけるその役割、そしてビジュアル同時自己位置推定と地図作成(SLAM)をどのように補完してナビゲーションの精度と効率を向上させるかについて詳しく解説しています。
自動搬送車(AGV)のメリットとデメリット、そして他のナビゲーション技術との比較についてさらに詳しく知りたい場合は、「自動搬送車:メリットとデメリット」という記事が参考になるでしょう。この記事では、AGVの利点と限界について包括的に解説し、様々な産業環境におけるAGVの用途と有効性に関する貴重な洞察を提供しています。