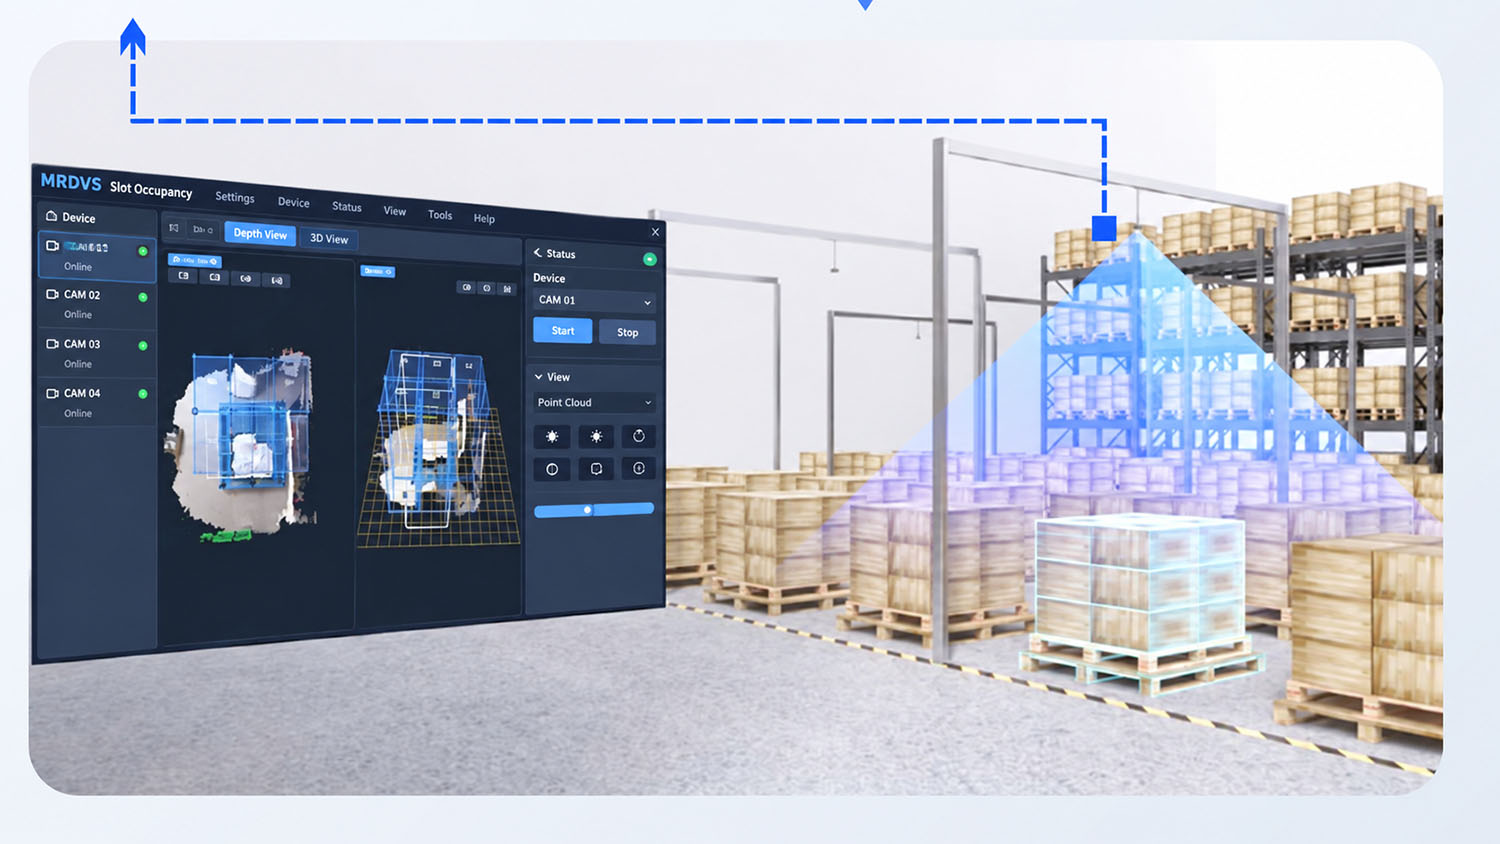
私がここ数年で訪れたほとんどの自動倉庫には、似たような故障パターンが繰り返し見られる。
WMS(倉庫管理システム)は、床のスロットが空いていると表示します。AGV(無人搬送車)は荷物の搬入を確定します。AGVが到着します。しかし、スロットは空いていませんでした。
すると車線が停止する。オペレーターに呼び出しがかかる。回避策が始まる。
これはソフトウェアのバグではありません。センサーの不具合です。
WMSは指示された情報しか認識できません。視覚的な情報はありません。自動運転車両と手動フォークリフトが混在する環境では、このギャップは急速に拡大します。フォークリフトのオペレーターは必ずしもスキャンを行うとは限りません。シフト交代も必ずしも同期しているとは限りません。そして、こうした不一致が表面化する頃には、すでに相当なスループットの低下が生じているのです。
私がレビューしたほとんどの導入事例では、以下の2つのアプローチのいずれかが採用されています。
スロットごとに1箇所をチェックします。理論上は問題なく動作するはずです。しかし実際には、パレットは搬送中に中心からずれてしまいます。ビームが外れ、センサーは「空」と報告し、AGVはそれでも障害物に衝突します。全く同じパターンで、複数の現場でこの不具合が発生しているのを目撃しました。
カラー画像が表示されますが、奥行き感はありません。倉庫の照明の下では、暗いパレットは床に溶け込んでしまいます。ラックの影が誤検出の原因となります。私が訪れたある現場では、午後のシフトで太陽光が天窓に当たると、エラー率が著しく上昇しました。これは信頼性とは言えません。
どちらのアプローチも、WMSに不完全なデータから占有状況を推測させることを強いる。そして私の経験上、直接的な観測に基づかない推測は、自動化プロジェクトが失敗に終わる原因となる。
頭上設置型のRGB-Dカメラに切り替えました。これにより、カラー画像と深度マップを単一のストリームで取得できます。
その違いは単に「検出精度の向上」だけではない。それは根本的な変化なのだ。
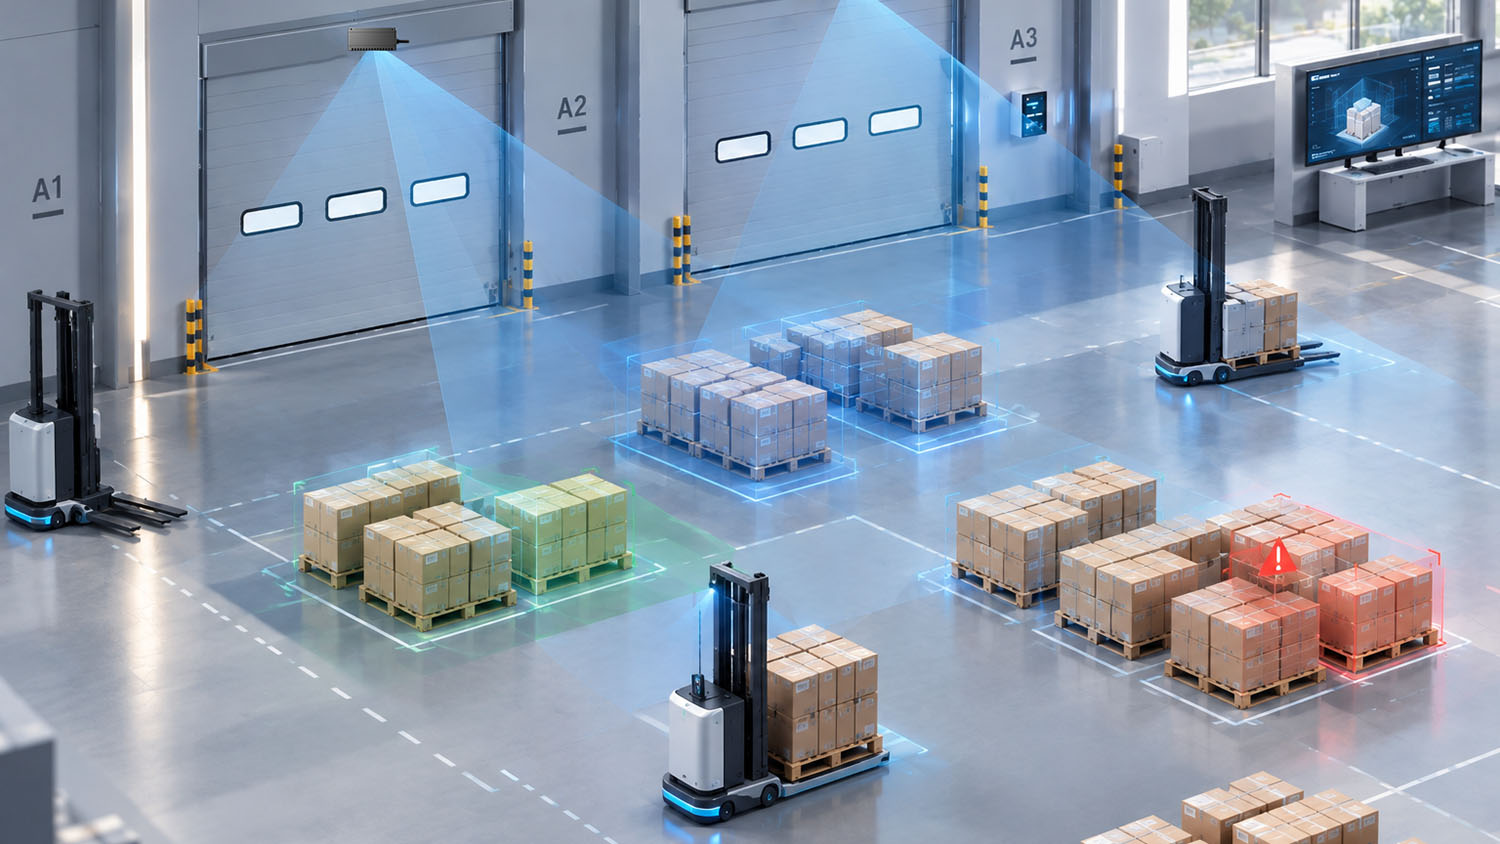
もし今日、床スロットセンシングの仕様を定めるのであれば、私の経験則は次のとおりです。
オンボード処理機能を備えた3Dビジョンは、もはや高価な選択肢ではありません。むしろ、安全な選択肢です。そして、この業界において、導入時間を短縮し、ラストマイルでの予期せぬトラブルを排除できる安全な選択肢こそが、顧客の信頼を維持する鍵となるのです。
目標は、より高度なWMSを作ることではない。推測に頼らないWMSを作ることだ。