주변 세계를 볼 뿐만 아니라 진정으로 이해할 수 있는 로봇을 상상해 보세요. 붐비는 창고를 탐색하고, 깨지기 쉬운 물건을 정밀하게 집고, 심지어 사람의 몸짓을 즉시 인식할 수도 있습니다. 이것이 바로 깊이 감지 카메라의 힘입니다. 평범한 로봇을 스마트하고 인식하는 기계로 탈바꿈시키는 획기적인 기술입니다. 상세한 정보를 포착하여
주변 환경에 대한 3D 정보이러한 카메라는 로봇이 순간적인 결정을 내리고 인간과 함께 안전하게 작업하는 데 필요한 시야를 제공합니다. 이 글에서는 깊이 감지 카메라가 어떻게 더 스마트한 로봇 공학의 발전을 촉진하고 전 세계 산업을 혁신하는지 자세히 살펴보겠습니다.
깊이 감지 카메라를 구동하는 핵심 기술
깊이 감지 카메라는 주변 환경에 대한 정확한 3차원 정보를 포착하기 위해 혁신적인 기술을 활용합니다. 이러한 핵심 기술을 이해하면 로봇이 깊이와 공간 관계를 인식하는 "눈"을 어떻게 갖게 되는지 이해하는 데 도움이 됩니다. 최신 깊이 감지 카메라의 주요 기술은 다음과 같습니다.
-
비행 시간(으로 ToF) 카메라
ToF 카메라는 적외선 펄스를 방출하여 물체에서 반사되는 빛을 측정합니다. 이 시간 지연은 정확한 거리를 계산하여 실시간 깊이 지도를 생성하는 데 사용됩니다. ToF 시스템은 두 가지 주요 유형으로 나뉩니다. 정확한 시간 지연을 측정하는 직접 ToF(dToF)와 위상 변화를 이용하여 거리를 추정하는 간접 ToF(iToF)입니다. ToF 시스템은 높은 프레임 속도로 정확한 깊이 데이터를 제공하는 데 탁월하여 로봇 공학과 같은 역동적인 환경에 이상적입니다. 하지만 반사되는 표면이나 강한 주변광에서는 어려움을 겪을 수 있습니다.
-
구조화 광 카메라
이 카메라는 격자나 점과 같은 알려진 적외선 패턴을 주변 환경에 투사합니다. 그런 다음 카메라는 이 패턴이 표면 위에서 어떻게 변형되는지 포착하여 깊이 정보를 추론합니다. 구조광은 실내 근거리 환경에서 매우 효과적이며, 고해상도의 상세한 깊이 맵을 제공합니다. 이 방식은 제스처 인식 및 소형 물체 스캐닝에 자주 사용되지만, 햇빛 간섭으로 인해 실외나 대규모 환경에는 적합하지 않습니다.
-
스테레오 비전 시스템
스테레오 비전은 두 대 이상의 카메라를 간격을 두고 배치하여 인간의 양안시를 모방합니다. 각 카메라가 촬영한 이미지의 차이(시차)를 비교하여 깊이 정보를 계산합니다. 스테레오 시스템은 다재다능하고 다양한 조명 조건에서도 우수한 성능을 발휘하여 야외 로봇 공학에 적합합니다. 하지만, 폐색이나 질감이 없는 표면을 처리하기 위해서는 정교한 알고리즘이 필요하며, 일반적으로 더 높은 계산량이 요구됩니다.
-
수동 단안경 깊이 기술
새로운 방법들은 메타 이미징 렌즈나 라이트 필드 기술과 같은 고급 광학 장치를 갖춘 단일 카메라를 사용하여 능동 조명 없이 수동적으로 깊이를 추정하는 방식을 사용합니다. 이러한 접근 방식은 더 작은 폼팩터와 더 낮은 전력 소비를 보장하여 소형 또는 배터리 구동 로봇에 유용합니다. 아직 개발 중이지만, 수동 단안 깊이 감지 기술은 미래 로봇이 주변 환경을 인식하는 방식을 혁신할 수 있습니다.
깊이 감지 카메라가 3D 매핑에 어떻게 도움이 되는가
3D 매핑은 여러 첨단 로봇 시스템의 핵심 기능으로, 기계가 공간을 인식하는 방식으로 주변 환경을 이해하고 상호작용할 수 있도록 합니다. 깊이 감지 카메라는 정밀한 거리 정보를 포착하여 상세한 XNUMX차원 모델로 변환함으로써 이 과정에서 중추적인 역할을 합니다.
정확한 공간 인식
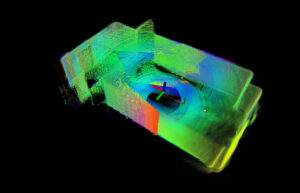
깊이 감지 카메라는 센서와 주변 물체 사이의 거리를 측정하여 실시간 깊이 지도를 생성합니다. 이 공간 데이터를 통해 로봇은 주변 환경의 표면과 구조물을 나타내는 점들의 밀집된 집합인 3D 포인트 클라우드를 구축할 수 있습니다. 이러한 포인트 클라우드는 정확한 3D 지도의 기반이 되어 로봇이 장애물이나 대상의 모양, 크기, 상대적 위치를 인식하는 데 도움을 줍니다.
SLAM(동시 위치 측정 및 매핑) 촉진
많은 로봇 시스템은 SLAM 알고리즘을 사용하여 미지의 환경에 대한 지도를 구축하고 업데이트하는 동시에 자신의 위치를 추적합니다. 깊이 감지 카메라는 SLAM에 중요한 3D 입력을 제공하여 더 나은 환경 모델링과 향상된 위치 정확도를 가능하게 합니다. 예를 들어, MRDVS의
RGB-D 카메라 복잡한 산업 환경에서 SLAM 성능을 향상시켜 로봇이 안전하고 효율적으로 탐색할 수 있도록 고해상도 깊이 데이터를 제공합니다.
세부적인 환경 재구성 활성화
단순한 내비게이션을 넘어, 깊이 카메라는 검사, 품질 관리, 증강 현실 애플리케이션 등의 작업을 위한 상세한 환경 재구성을 가능하게 합니다. 이러한 센서가 장착된 로봇은 시간 경과에 따른 3D 지도를 비교하여 미세한 표면 결함이나 구조 변화를 감지할 수 있습니다.
동적이고 비정형적인 환경 지원
깊이 감지 카메라는 장애물이 예측할 수 없이 움직이거나 나타날 수 있는 역동적이거나 비정형적인 환경에서 특히 유용합니다. 연속적인 3D 데이터를 수집하는 기능을 통해 로봇은 실시간으로 지도를 업데이트하여 적응형 경로 계획 및 장애물 회피를 용이하게 할 수 있습니다.
스테레오 vs. ToF: 어떤 깊이 감지 카메라가 승리할까?
로봇공학이나 기타 응용 프로그램을 위한 깊이 감지 카메라를 선택할 때 다음 차이점을 이해하십시오.
스테레오 비전 비행 시간 (ToF) 카메라 필수적입니다. 각 기술은 장단점을 가지고 있어 다양한 환경과 작업에 더욱 적합합니다.
|
제품 특장점
|
스테레오 비전 카메라
|
비행 시간(ToF) 카메라
|
|
작동 원리
|
두 개 이상의 카메라를 사용하여 이미지 간의 차이로부터 깊이를 계산합니다.
|
적외선 펄스를 방출하고 복귀 시간을 측정하여 깊이를 계산합니다.
|
|
햇빛에서의 성능
|
주변광의 영향을 받지 않고 야외에서도 우수한 성능을 발휘합니다.
|
강한 햇빛이나 반사 표면에 의해 방해받을 수 있습니다.
|
|
깊이 정확도
|
정확도는 좋지만 질감과 대비에 따라 달라집니다.
|
텍스처가 낮거나 어두운 환경에서도 높은 정확도
|
|
범위
|
일반적으로 효과적인 범위가 더 깁니다
|
일반적으로 스테레오에 비해 범위가 짧습니다.
|
|
계산 부하
|
높음 – 깊이 계산을 위해 복잡한 알고리즘이 필요합니다.
|
하단 - 직접 깊이 측정 제공
|
|
전력 소비
|
일반적으로 낮은 수동 시스템
|
활성 조명으로 인해 더 높아짐
|
|
적당
|
야외, 질감이 있는 환경, 대규모 환경에 가장 적합합니다.
|
실내, 역동적인 장면 및 저조도 조건에 이상적입니다.
|
|
크기 및 통합
|
여러 대의 카메라가 장착된 더 큰 시스템
|
더욱 컴팩트하고 통합하기 쉽습니다.
|
실제로 스테레오 카메라와 ToF 카메라 중 어떤 것을 선택할지는 애플리케이션의 특정 요구 사항에 따라 달라집니다.
깊이 감지 카메라로 구동되는 주요 로봇 응용 분야
깊이 감지 카메라는 현대 로봇 공학의 역량을 향상시키는 데 필수적인 기술로 자리 잡았습니다. 정확한 3차원 데이터를 제공함으로써, 다양한 산업 분야에서 로봇이 더욱 지능적이고 효율적으로 작동할 수 있도록 지원하는 다양하고 정교한 응용 분야를 열어줍니다.
-
탐색 및 장애물 회피
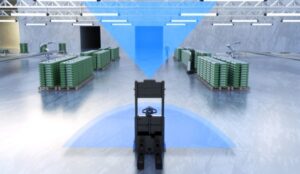
자율 로봇의 가장 중요한 기능 중 하나는 안전하고 효율적인 항해입니다. MRDVSAGV(무인 운반 차량) 및 AMR(자율 이동 로봇)과 같은 로봇이 주변 환경의 실시간 3D 지도를 구축할 수 있도록 합니다. 이를 통해 정밀한 장애물 감지 및 경로 계획이 가능해져 로봇이 혼잡하거나 복잡한 공간에서 충돌 없이 역동적으로 기동할 수 있습니다. 예를 들어, 창고 로봇은 장애물을 피하고 경로를 최적화하기 위해 MRDVS 카메라를 적극적으로 활용합니다.
-
객체 감지 및 조작
산업 및 물류 환경에서 로봇은 다양한 모양과 크기의 물체를 정확하게 감지, 식별 및 조작해야 합니다. 깊이 감지 카메라는 MRDVS 로봇 팔이 물건을 잡고, 분류하고, 포장하는 데 도움이 되는 상세한 공간 정보를 제공합니다. 이를 통해 효율성을 높이고 상자에서 물건을 꺼내거나 생산 라인에서 부품을 조립하는 등의 과정에서 발생하는 오류를 줄일 수 있습니다.
-
인간-로봇 상호작용 및 안전
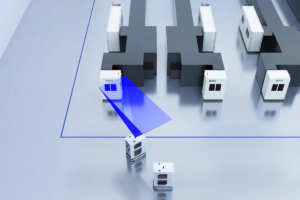
인간과 함께 작업하는 로봇의 경우 안전이 가장 중요합니다. 깊이 감지 카메라는 MRDVS 로봇이 사람의 존재와 제스처를 인식하여 직관적인 상호작용과 시의적절한 대응을 가능하게 합니다. 근접 감지 기능은 로봇이 안전 거리를 유지하도록 보장하며, 제스처 인식 기능은 핸즈프리 제어를 용이하게 합니다. 이 기술은 특히 서비스 로봇, 협업 생산 셀, 그리고 의료 분야에서 매우 중요합니다.
-
자율적인 의사결정
더욱 스마트한 로봇은 다음과 같은 고급 센서의 깊이 데이터를 사용합니다. MRDVS SLAM(동시 위치 인식 및 지도 작성) 및 AI 기반 장면 이해와 같은 알고리즘을 제공합니다. 3D 공간 정보를 통합함으로써 로봇은 최적의 경로 선택부터 알려지지 않은 장애물이나 변화하는 환경 식별에 이르기까지 실시간으로 자율적인 결정을 내릴 수 있습니다. 이러한 기능은 농업이나 재난 대응과 같이 역동적이고 비정형적인 환경에서 작동하는 로봇에 매우 중요합니다.
깊이 감지 카메라는 컴퓨터 비전과 AI와 어떻게 통합될까요?
깊이 감지 카메라는 기존의 컴퓨터 비전 및 인공지능(AI) 기술을 보완하는 풍부한 3D 데이터를 제공함으로써 로봇 지능 발전에 중요한 역할을 합니다. 이러한 카메라의 통합을 통해 로봇은 주변 환경을 실시간으로 더 잘 이해하고 해석하며 상호작용할 수 있습니다.
-
RGB-D 및 열 데이터 융합을 통한 인식 향상
다음과 같은 깊이 감지 카메라가 개발되었습니다. MRDVS는 RGB(컬러) 및 열화상 카메라와 함께 작동하여 환경에 대한 포괄적인 다중 스펙트럼 뷰를 생성합니다. 로봇은 깊이 데이터와 색상 및 열 정보를 융합하여 조명이나 기상 조건이 열악한 환경에서도 물체 감지, 분할 및 인식 정확도를 향상시킬 수 있습니다. 이러한 다중 모드 융합을 통해 감시, 품질 검사, 환경 모니터링과 같은 애플리케이션을 구현할 수 있습니다.
-
자율 주행을 위한 카메라-LiDAR 융합
첨단 로봇공학 및 자율주행차에서는 깊이 감지 카메라의 데이터와 LiDAR 시스템을 결합하여 매우 상세한 3D 지도를 제작할 수 있습니다. 이러한 센서 융합을 통해 로봇은 두 기술의 장점, 즉 LiDAR의 장거리 정확도와 깊이 카메라의 고해상도 공간 정보를 모두 활용할 수 있습니다. AI 알고리즘은 이렇게 결합된 데이터를 처리하여 장면 이해, 장애물 감지 및 경로 계획을 향상시킵니다.
-
AI 기반 활동 및 제스처 인식
깊이 감지 카메라를 통해 로봇은 인간 활동 및 동작 인식에 필요한 상세한 공간적 단서를 포착할 수 있습니다. 깊이 데이터로 훈련된 AI 및 머신러닝 모델을 활용하여 로봇은 인간의 자세를 해석하고, 움직임을 감지하고, 적절하게 대응할 수 있습니다. 이러한 기능은 인간과 로봇의 협업, 의료 모니터링, 그리고 인터랙티브 엔터테인먼트에 필수적입니다.
-
실시간 의사 결정 및 엣지 컴퓨팅
깊이 감지 카메라와 AI 기반 엣지 컴퓨팅을 통합하면 로봇이 클라우드 연결에 의존하지 않고도 주변 환경을 분석하고 대응할 수 있습니다. 다음과 같은 회사들이 있습니다. MRDVS 실시간 심도 데이터 처리를 지원하도록 카메라를 설계하여 탐색, 검사, 조작과 같은 작업에서 더 빠른 응답 시간과 향상된 자율성을 구현합니다.
MRDVS로 깊이 감지 카메라 시작
깊이 감지 카메라는 정밀하게 탐색하고, 상호작용하고, 적응하는 더욱 스마트하고 강력한 로봇을 개발하는 데 필수적입니다. 안정적인 3D 인식을 제공함으로써 다양한 산업 분야에서 첨단 로봇 응용 분야를 개척할 수 있습니다. MRDVS는 이러한 과제를 해결하도록 설계된 최첨단 깊이 감지 솔루션을 제공하여 로봇의 효율적이고 안전한 작동을 지원합니다. 로봇 혁신의 다음 단계로 나아가세요. MRDVS의 깊이 감지 카메라를 살펴보고 지금 바로 스마트 로봇의 역량을 강화하세요.