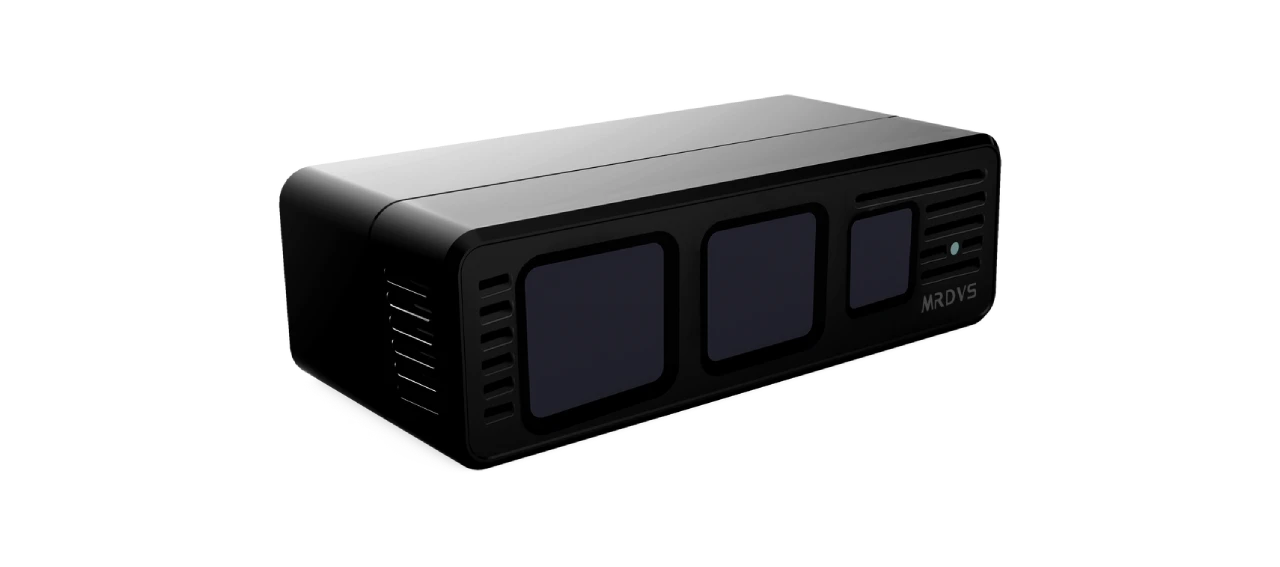
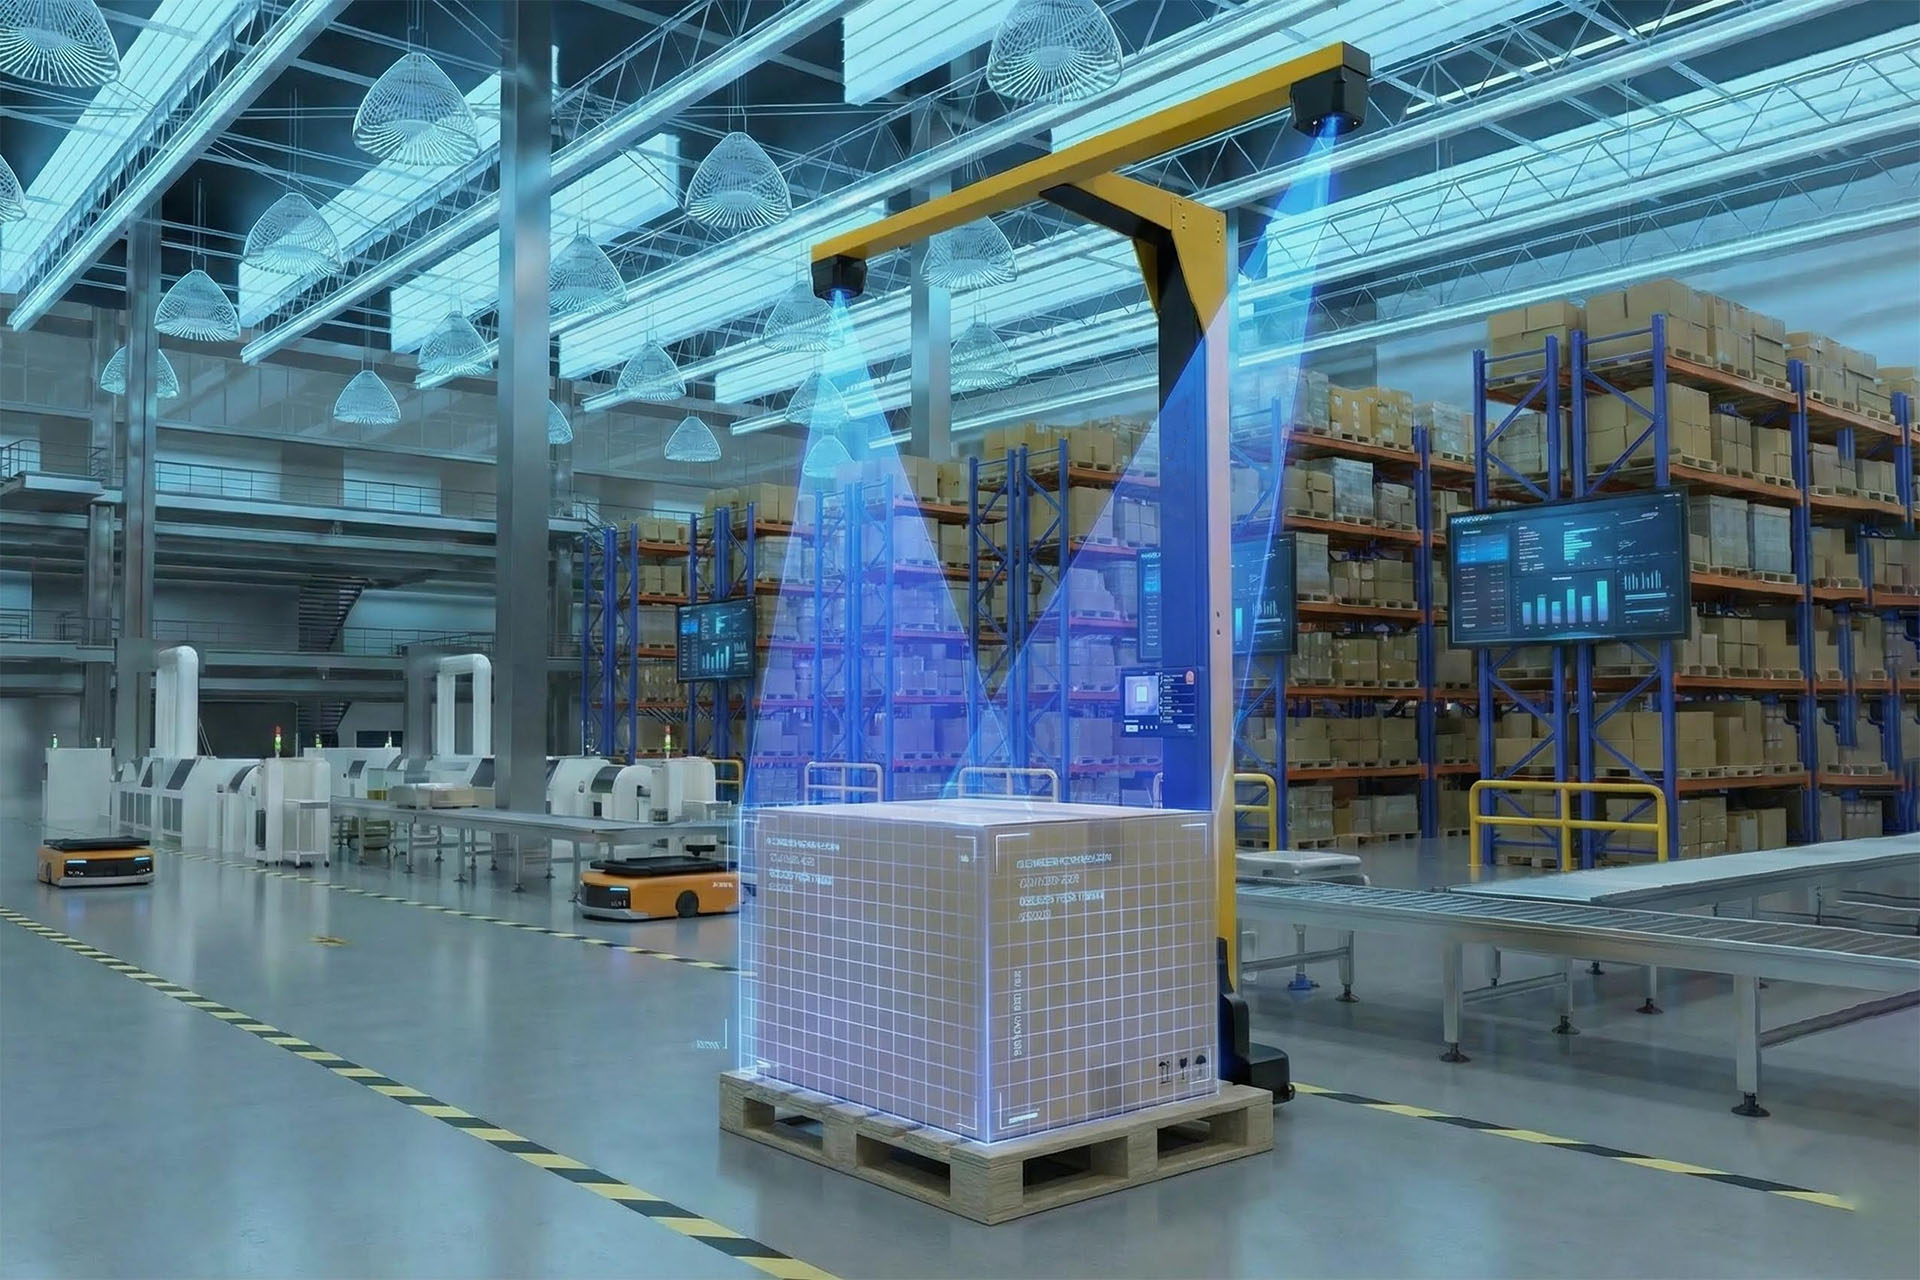
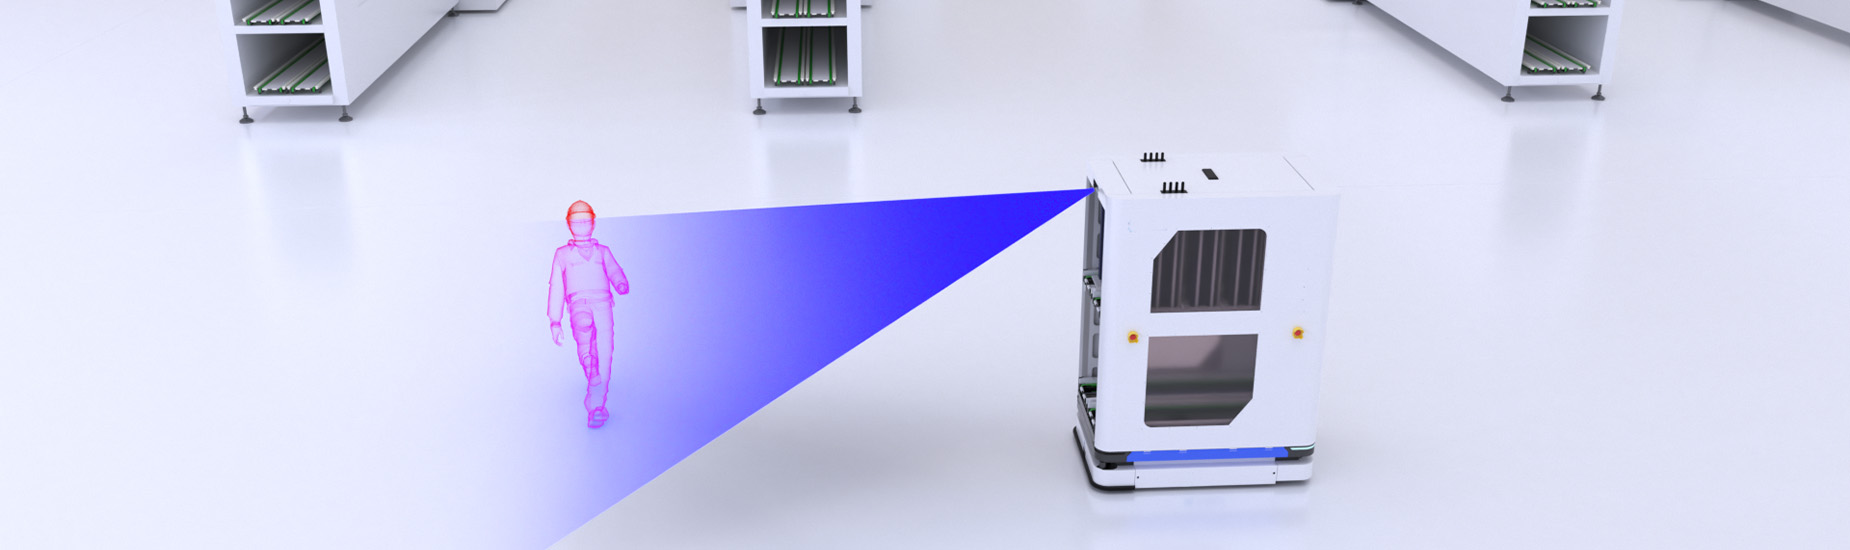
dToF(Direct Time of Flight)는 빛 펄스의 비행 시간(ToF)을 직접 측정하여 거리를 계산하는 기술입니다. 이 기술은 초단파(일반적으로 나노초) 광 펄스를 방출하고 펄스 방출과 목표물에 반사되는 시간 간격(Δt)을 기록합니다. 거리는 다음 공식으로 계산됩니다. 거리 = (광속 × Δt) / 2 (2로 나누는 것은 광 펄스의 왕복 시간(방출 → 목표물 → 수신기)을 고려한 것입니다.) 이러한 직접 시간 측정 방식은 특히 장거리 측정에 있어 높은 정밀도를 제공합니다.
iToF 원리
iToF(간접 시간차 측정)는 연속적으로 변조된 빛(예: 사인파 또는 사각파)의 위상차(Δφ)를 측정하여 거리를 계산합니다. 센서는 알려진 변조 주파수(f)와 파장(λ = c/f, 여기서 c는 빛의 속도)을 가진 빛을 방출합니다. 반사된 빛에서 방출된 신호와 수신된 신호 사이의 위상차가 감지됩니다. 거리는 다음 공식으로 계산됩니다. 거리 = (Δφ × λ) / (4π) (Δφ는 라디안 단위의 위상 지연이며, 4π로 나누는 것은 왕복 및 360° 위상 주기를 고려한 것입니다.) 이 간접 측정 방식은 해상도와 전력 소비 사이의 균형을 유지하면서 단거리에서 중거리 측정에 효율적입니다.
S 시리즈 하이라이트
서브나노초 정밀도 거리 측정 코어
S 시리즈는 고정밀 솔리드 스테이트 LiDAR 측정 시스템을 기반으로 제작되었습니다. 고해상도 시간-디지털 변환기(TDC)와 정밀 지연선 설계를 통해 시간 영역 양자화 오류를 근본적으로 최소화합니다. 이를 통해 탁월한 거리 측정 정확도와 안정성을 제공하며, 역동적이고 복잡한 로봇 애플리케이션을 위한 신뢰할 수 있는 하드웨어 기반을 구축합니다.
모든 표면, 모든 조명 조건에서의 성능
고감도 후면 발광 SPAD 센서를 탑재한 S 시리즈는 까다로운 조명 조건에서도 탁월한 성능을 발휘합니다. 940nm 조명과 고급 신호 처리 기술을 통해 최상의 결과를 제공합니다. 반사율이 낮은 표면에서 뛰어난 성능 (검은색 물체를 포함한) 다양한 산업 환경에서 안정적인 감지를 보장합니다. 이러한 전천후 신뢰성은 물류 및 서비스 로봇의 주야간 중단 없는 작동을 보장합니다.
고효율, 안정적인 레이저 방출
이 시리즈는 높은 전력 변환 효율(PCE)을 갖는 VCSEL 레이저를 통합하고 있으며, 높은 피크 광 출력을 구현합니다. 낮은 에너지 소비량과 최소한의 열 변동이를 통해 안정적인 레이저 출력을 보장하여 장기간 신뢰할 수 있는 작동과 정밀한 스캐닝이 가능합니다.
멀티 카메라 동기화
다음과 같은 환경에 맞게 설계되었습니다. 여러 AMR이 동시에 작동 중S 시리즈는 전체 로봇 카메라의 동기화 및 간섭 없는 작동을 보장합니다. 이는 각 로봇의 안정적인 인식을 보장하여 오류를 방지합니다. 크로스토크 및 데이터 충돌 분주한 창고와 같은 역동적이고 대규모 환경에서.
고급 인식을 위한 재단
이 시스템은 동기화되고 보정된 결과를 제공합니다. 고화질 RGB-D 데이터 스트림이를 통해 개발자는 자체 솔루션을 구축하고 배포하는 데 필요한 필수적이고 신뢰할 수 있는 원자재를 확보할 수 있습니다. 의미 이해 알고리즘 객체 분류 및 장면 분할과 같은 작업에 사용됩니다.
지능형 시스템 기능
맞춤형 안전 기능과 개인화된 인식을 통해 실제 요구 사항을 해결하세요
내장형 및 설정 가능한 장애물 회피 기능
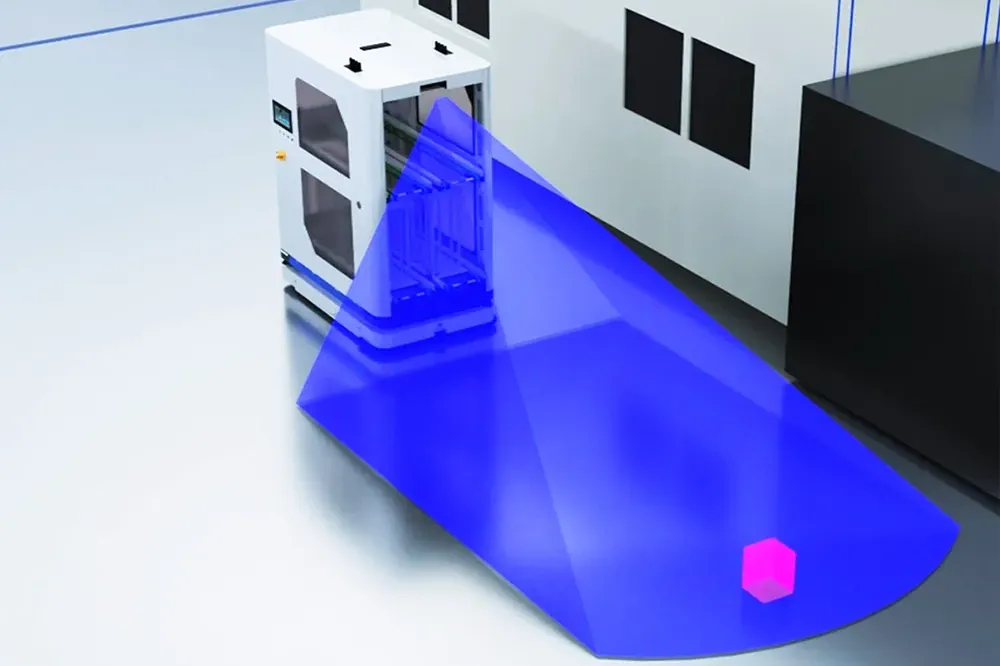
S 시리즈는 실시간 장애물 회피 알고리즘을 탑재하여 즉시 배치가 가능합니다. 시스템은 다음을 제공합니다 최대 20개의 사전 정의된 회피 구역사용자는 AMR이 이동함에 따라 API를 통해 이러한 구역 간에 동적으로 전환할 수 있으므로, 운영 영역별로 상황에 맞는 안전 정책을 적용할 수 있습니다.
3단계 안전 거리
로봇의 이동 경로를 따라 정확한 경고(속도 감속), 경보(정지) 및 차단(무시) 영역을 설정할 수 있습니다.
조절 가능한 감지 영역
특정 환경 및 장애물 유형에 맞게 수평 범위(좌우 경계)와 수직 감지 범위(상한 및 하한 높이)를 정의하십시오.
출력 신호가 깨끗합니다
이 시스템은 정상, 경고 또는 경보 상태에 해당하는 직관적인 상태 코드(0/1/2)를 출력하여 로봇 제어 시스템과의 간편한 통합을 가능하게 합니다.
지능형 시스템 기능
맞춤형 안전 기능과 개인화된 인식을 통해 실제 요구 사항을 해결하세요
기본 제공되는 고급 기능
핵심 회피 기능 외에도, 이 시스템은 복잡한 작전 시나리오에 대응하기 위한 정교한 인지 기능도 지원합니다.
다중 객체 분석: 인접한 장애물 사이의 거리를 정확하게 측정하고 구조화된 데이터를 출력하여 복잡한 환경에서 지능적인 경로 계획 및 내비게이션을 가능하게 합니다.
AI 기반 사람 감지: 사람과 무생물을 안정적으로 구분하는 전용 알고리즘을 사용하여 협업 작업 공간에서 중요하고 강화된 안전 프로토콜을 구현할 수 있도록 합니다.
맞춤형 개발 서비스
특정 객체 또는 고유한 워크플로에 맞는 솔루션이 필요하신가요? 저희 팀은 프로젝트 가속화를 위해 맞춤형 알고리즘 개발 전 과정을 지원합니다 . 고객의 정확한 요구 사항에 따라 다음과 같은 맞춤형 인식 모듈을 구축할 수 있습니다.
사용자 정의 객체 인식 및 분할
특수 장면 이해 논리
사용자 정의 I/O 및 데이터 출력 구성
MRDVS LxCamera SDK로 개발 시작
LxCamera SDK는 C/C++ 코어 패키지, Python 바인딩, ROS 1/ROS 2 지원을 포함한 포괄적인 소프트웨어 개발 도구를 제공합니다. Windows, Linux 및 ARM-Linux 시스템과 호환되며, 사용자 친화적인 API, 예제 프로그램, GUI 뷰어 바이너리(Windows 및 Ubuntu 지원)를 제공합니다. 이 모든 구성 요소는 자세한 사용자 설명서와 함께 MRDVS GitHub 채널에서 다운로드할 수 있습니다.
S10 Ultra Lite는 실내외 로봇 인식에 적합한 소형 솔리드 스테이트 dToF LiDAR입니다. 잔디 깎는 기계, 사족 로봇, 멀티콥터 드론 등에 적용 가능하며, 0.2~42m 범위에서 90% 반사율로 깊이 맵, 3D 포인트 클라우드, 적외선 진폭 데이터를 제공합니다.