


자율 로봇 인식을 위한 S 시리즈 LiDAR-비전 융합 센서
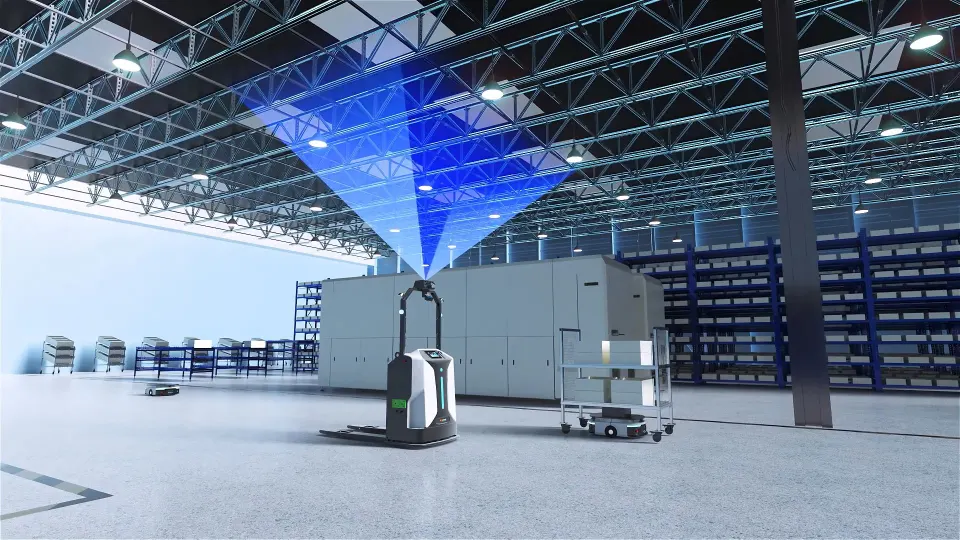
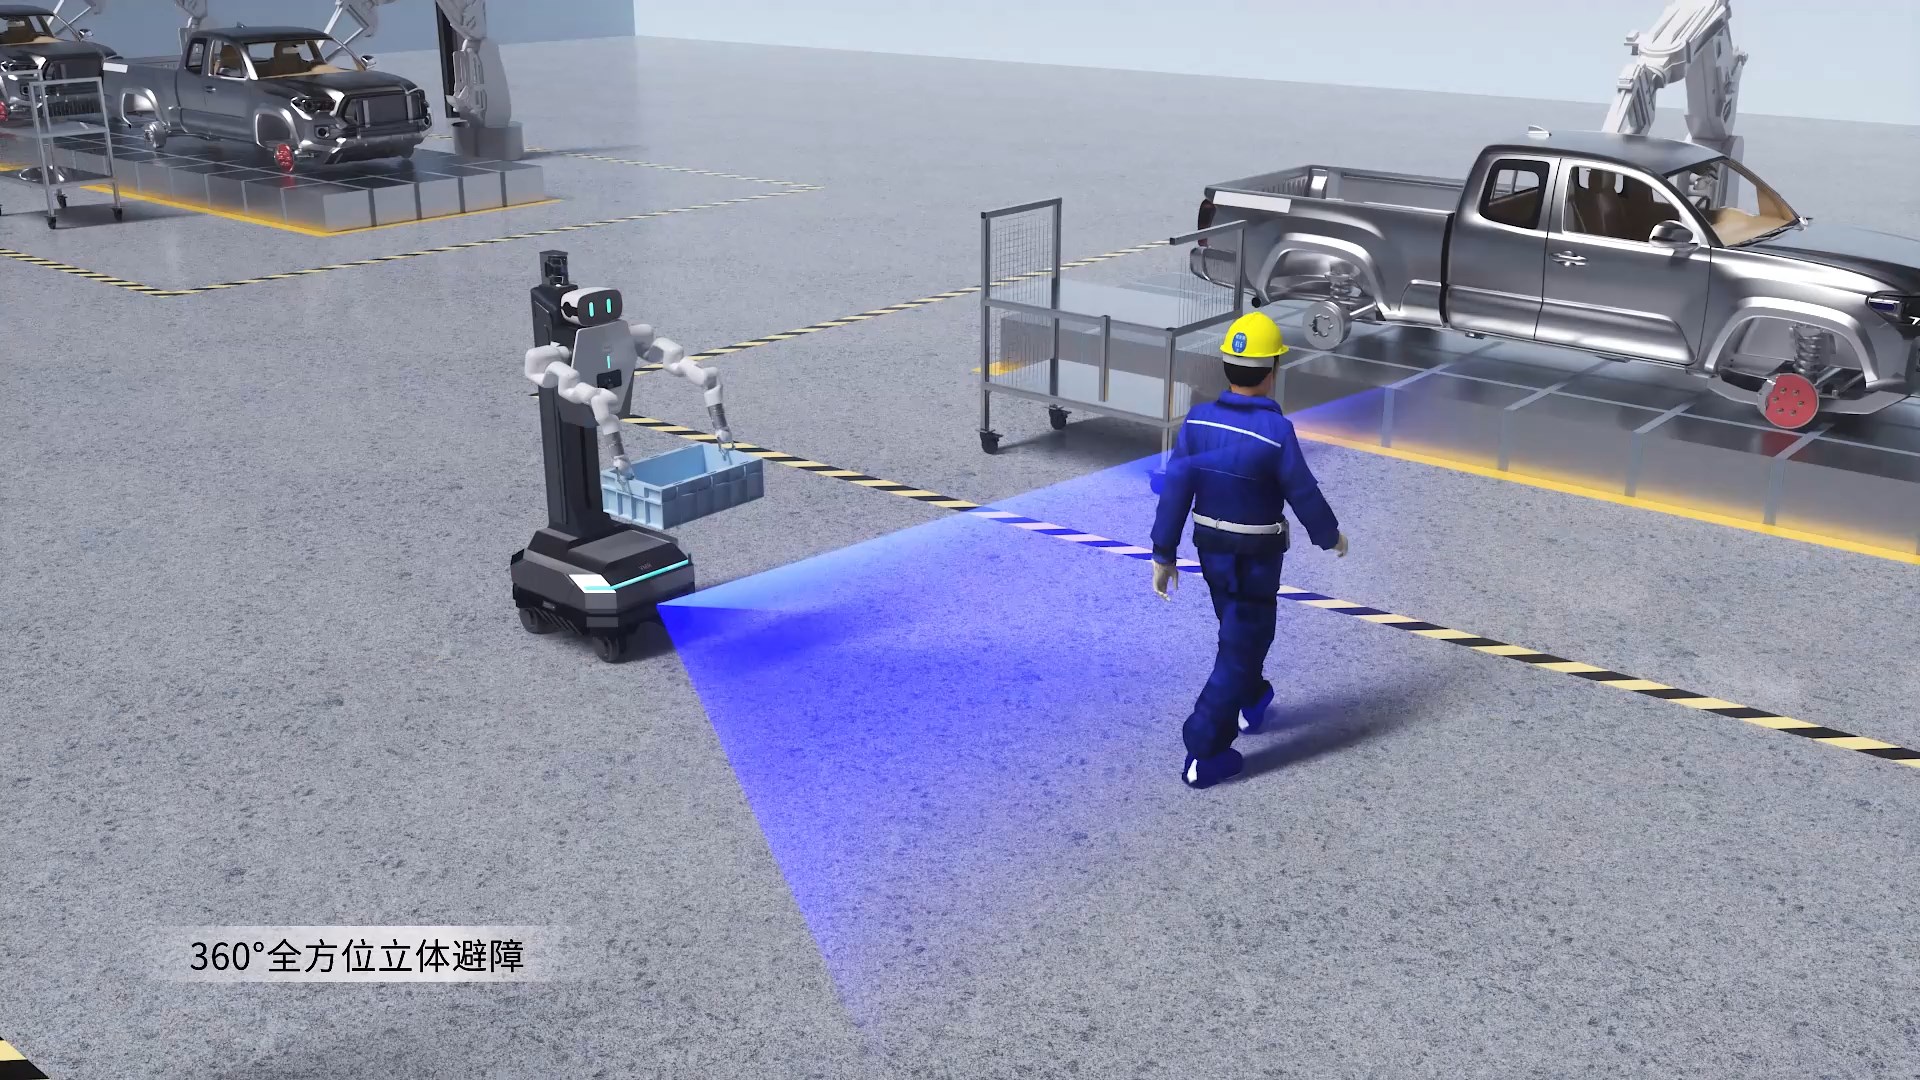
S 시리즈는 LiDAR 심도 감지와 RGB 비전을 결합하여 AMR, 사족 로봇, 서비스 로봇 및 자율 주행 차량에 실시간 3D 환경 인식을 제공합니다.
MIPI 인터페이스 사용 가능
시야각 120° × 80°
장애물 회피
Ethernet
S 시리즈를 1분 만에 이해하기
S 시리즈 LiDAR-Vision 센서란 무엇입니까?
S 시리즈는 LiDAR 거리 측정과 RGB 이미징을 통합한 3D 인식 센서로, 자율 로봇에 정확한 깊이 정보, 포인트 클라우드 및 시각 데이터를 제공합니다.
어떤 문제를 해결합니까?
기존의 평면 스캐닝 센서로는 감지하지 못할 수 있는 낮은 높이, 매달린 형태, 불규칙한 모양 및 3차원 장애물을 감지합니다.
호환 가능한 로봇 플랫폼
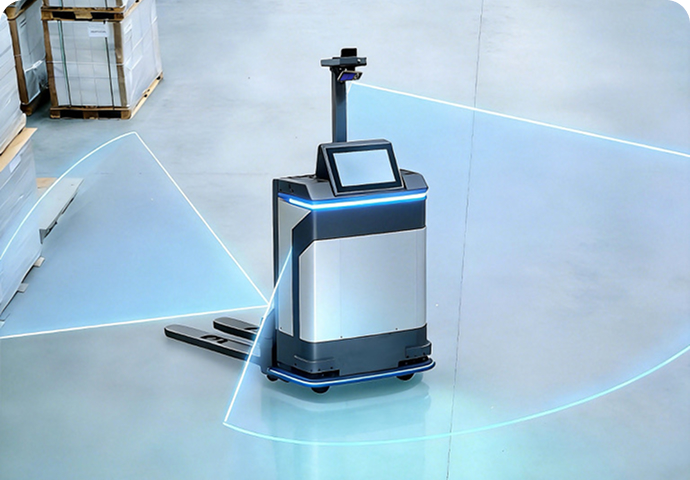
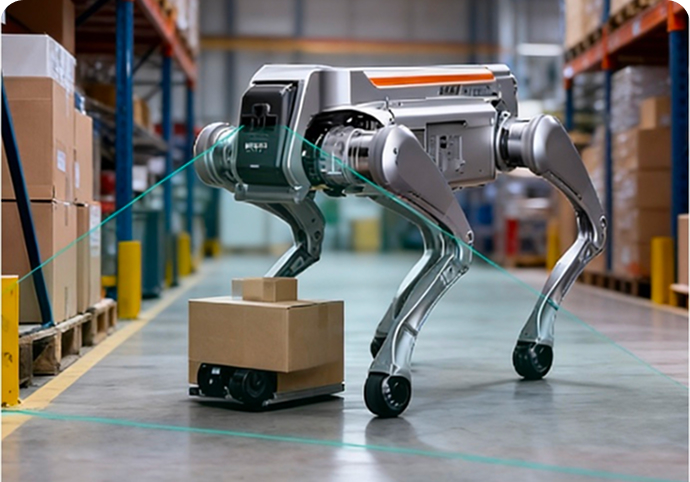
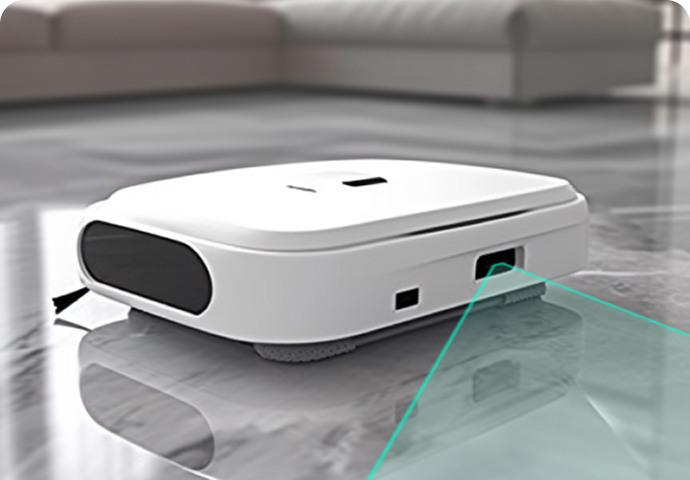
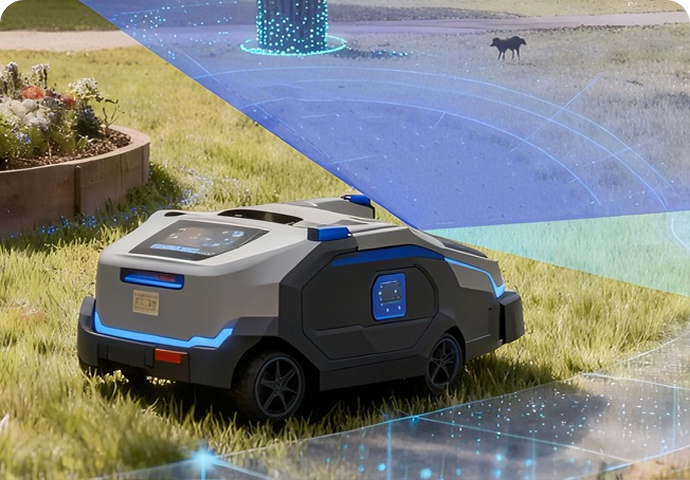
S 시리즈는 AMR, 사족 보행 로봇, 서비스 로봇 및 자율 주행 차량을 포함한 다양한 로봇 플랫폼과 호환됩니다.
사용 가능한 데이터 출력
모델에 따라 깊이 맵, 포인트 클라우드, RGB 이미지 또는 장애물 관련 데이터를 제공합니다.
S 시리즈와 호환되는 로봇은 무엇인가요?
S 시리즈 모델 비교 및 선택
| 모델 | 제품 포지셔닝 | 작업 범위 | FOV | 데이터 출력 | IP 등급 | 추천 용도 |
|---|---|---|---|---|---|---|
| S10 | 장거리 동적 회피 | 0.05~8m (반사율 90%) 0.05~5m (반사율 10%) | 심도 시야각: 120° × 80° RGB 시야각: 120° × 90° | 깊이, RGB 및 IR 강도 맵 | IP54 | AMR/AGV, 자율 주행 지게차, 실외 저속 차량, 창고 및 물류 로봇 |
| S10 울트라 라이트 | 장거리 인지 | 0.2~42m (반사율 90%) 0.2~30m (반사율 10%) | 심도 시야각: 120° × 80° ± 3° | 깊이/포인트 클라우드 및 적외선 강도 맵 | IP67 | 사족보행 로봇, 로봇 잔디깎이, 멀티콥터 드론, 실외 이동 로봇 |
| S11 | 단거리 회피, 공간 감지 및 3D 모델링 | 0.1~5m (시야각 118°) 0.1~3m (시야각 140°) (반사율: 10%~90%) | 심도 시야각: 136°×56° RGB 시야각: 120°×110°±3° | 깊이/포인트 클라우드, RGB 및 IR 강도 맵 | IP54 | 청소 로봇, AMR/AGV, 서비스 로봇, 가정용 동반 로봇 |
주요 사양 및 작동 조건
| 스펙 | S10 | S10 울트라라이트 | S11 |
|---|---|---|---|
| 심층 기술 | dToF | dToF | dToF |
| 작동 범위 | 0.05~8m (반사율 90%); 0.05~5m (반사율 10%) | 0.2~42m (반사율 90%); 0.2~30m (반사율 10%) | 실외에서 0.1~5m 거리, 반사율 10%~90% |
| 최소 감지 거리 | 0.05 m | 0.2 m | 0.1 m |
| 깊이 해상도 | 240 × 160 | 240 × 160 | 240 × 96 |
| RGB 해상도 | 1920 × 1080 | - | 1280 × 1080 |
| 프레임 속도 | 깊이감/RGB: 최대 20fps, 일반 15fps | 깊이감: 최대 10fps, 일반 10fps; RGB: 최대 20fps, 일반 10fps | 깊이감/RGB: 최대 20fps, 일반 10fps |
| 보기의 필드 | 깊이: 120° × 80°; RGB: 120° × 90° | 깊이: 120° × 80° ±3°; RGB: 120° × 110° ±3° | 깊이: 136° × 56°; RGB: 120° × 110° ±3° |
| 깊이 정확도 | 3cm 이하 | 4cm 이하 | 1의 cm |
| 주변광 범위 | 최대 100kLux | 0–100 킬로럭스 | 최대 100kLux |
| 통신 인터페이스 | 이더넷; 사용자 정의 I/O는 선택 사항입니다. | Ethernet | 이더넷 / USB / MIPI |
| 입력 전압 | 12–28V DC | 12–27V DC | 이더넷: 12~28V DC; USB: 5V; |
| 전력 소비 | 평균 ≤4W | 9W 미만 | 평균 4W 미만, 최대 13W |
| 크기 | 80 37 × × 25 MM | 106 69 × × 43 MM | 90 25 × × 25 MM |
| 중량(평량) | 190 g | 약. 440 g | 무게: 약 130g(이더넷) / 90g(USB) |
| 작동 온도 | -20°C ~ 60°C | -20°C ~ 75°C | -20°C ~ 60°C |
| 저장 온도 | -40°C ~ 85°C | -40°C ~ 85°C | -40°C ~ 70°C |
| 보호 등급 | IP54 | IP67 | IP54 |
| 지원되는 운영 체제 | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 이상; Linux; Arm Linux/ROS |
| SDK 지원 | C / C++ / ROS SDK | C / C++ / ROS SDK | C / C++ / ROS SDK |
S 시리즈 기술 FAQ
갤럭시 S10, S10 울트라 라이트, 그리고 S11은 어떤 심도 감지 기술을 사용하나요?
세 모델 모두 dToF 심도 감지 기술을 사용합니다. 카메라가 레이저 신호가 물체에 도달했다가 센서로 돌아오는 데 걸리는 시간을 측정하여 물체와 카메라 사이의 거리를 계산하고 심도 맵과 3D 포인트 클라우드를 생성합니다.
갤럭시 S10, 갤럭시 S10 울트라 라이트, 갤럭시 S11의 주요 차이점은 무엇인가요?
S10은 이동 로봇의 표준 중거리 인지 및 장애물 회피를 위해 설계되었습니다. S10 Ultra Lite는 실내외 장거리 위치 파악, 내비게이션 및 환경 인지에 적합합니다. S11은 최소 감지 거리가 더 짧고 시야각이 더 넓어 근거리 장애물 회피 및 광역 공간 인지에 적합합니다.
S 시리즈는 어떤 유형의 데이터를 출력할 수 있습니까?
S10, S10 Ultra Lite 및 RGB 지원 버전의 S11은 깊이 맵, 포인트 클라우드, RGB 이미지 및 IR 진폭 이미지를 출력할 수 있습니다. 로봇은 이러한 데이터를 장애물 감지, 내비게이션, 공간 인식 및 환경 매핑에 사용할 수 있습니다.
인터페이스 구성에 따라 출력 기능이 다를 수 있으므로 통합 전에 특정 데이터 스트림을 확인해야 합니다.
S 시리즈는 실외에서 사용할 수 있습니까?
실제 실외 거리 측정 성능은 햇빛 강도, 목표물 반사율, 입사각, 비, 안개, 먼지 및 광학 창의 상태에 영향을 받을 수 있습니다. 실제 작동 환경에서의 테스트를 배포 전에 실시하는 것이 좋습니다.
갤럭시 S10, 갤럭시 S10 울트라 라이트, 갤럭시 S11 중에서 어떤 걸 선택해야 할까요?
모델 선택은 탐지 범위, 시야각, 통신 인터페이스, 보호 등급, 심도 해상도 및 실제 설치 환경을 고려하여 이루어져야 합니다.
- 일반적인 이동 로봇의 장애물 회피에는 S10을 고려해 보세요.
- 장거리 환경 인식을 위해서는 S10 Ultra Lite를 고려해 보세요.
- 근거리 광역 인식을 위해서는 S11을 고려해 보세요.
S 시리즈 기술 자료
다운로드 센터
고객 사례
애플리케이션 노트
생태계 파트너
S 시리즈 기술 응용 노트
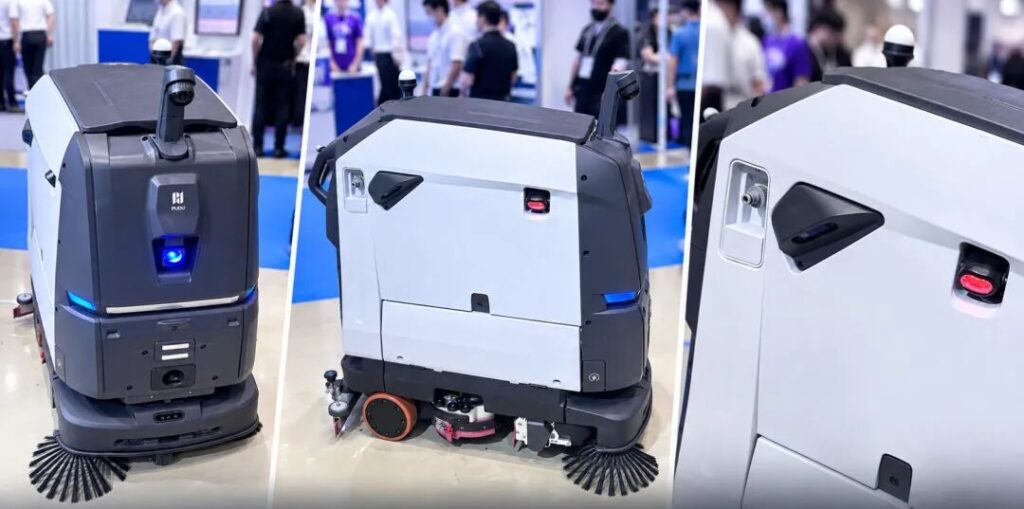
MRDVS 3D 센싱은 푸두의 BG1 및 ET1 청소 로봇을 지원합니다.
MRDVS S11 카메라, S11 MIPI 모듈 및 S01 센서는 Pudu의 BG1 및 ET1 청소 로봇에서 인식 및 장애물 감지를 지원합니다.
-
WMS가 슬롯 점유율을 계속해서 추측하는 이유는 무엇입니까?
2026 년 9 월 17 일 -
인프라 구축이 필요 없는 지게차 현지화 - 실제 창고 환경 검증
2026 년 7 월 28 일 -
MRDVS 장애물 회피 S 시리즈 카메라: 까다로운 창고 환경에서 성능 검증 완료
2026 년 7 월 28 일 -
MRDVS의 6가지 3D 비전 솔루션
2026 년 7 월 22 일