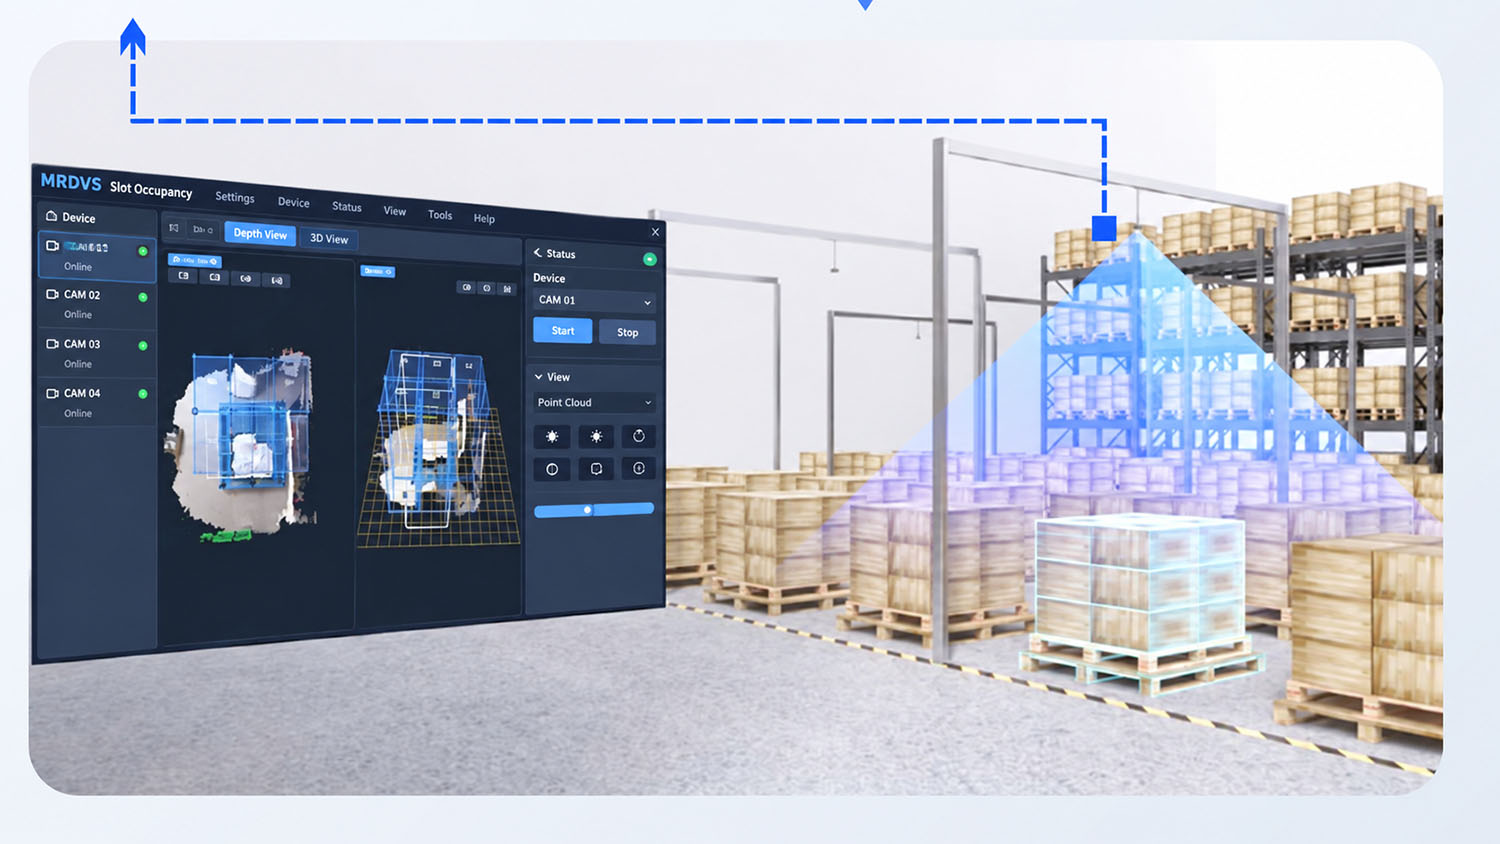
제가 지난 몇 년간 방문해 본 대부분의 자동화 창고는 비슷한 고장 패턴을 반복적으로 보였습니다.
WMS는 해당 층 슬롯이 비어 있다고 표시합니다. AGV는 하차를 예약합니다. AGV가 도착합니다. 슬롯은 비어 있지 않습니다.
그러면 차선이 멈춘다. 운영자가 호출된다. 그리고 우회 작업이 시작된다.
이건 소프트웨어 버그가 아닙니다. 감지 오류입니다.
WMS(창고 관리 시스템)는 입력된 정보만 알 뿐, 직접 눈으로 확인하지는 않습니다. 특히 자동화 차량과 수동 지게차가 혼합된 환경에서 작업할 경우, 이러한 격차는 빠르게 커집니다. 지게차 운전자가 항상 스캔을 하는 것도 아니고, 교대 근무 인수인계가 항상 동기화되는 것도 아닙니다. 결국 이러한 불일치가 드러날 때쯤이면 이미 상당한 생산량 손실이 발생한 후입니다.
제가 검토한 대부분의 배포 사례는 다음 두 가지 접근 방식 중 하나를 사용합니다.
슬롯당 한 지점만 확인합니다. 이론상으로는 작동하지만, 실제로는 팔레트가 운송 중에 중심에서 벗어나는 경우가 많습니다. 빔이 제대로 감지되지 않아 센서가 "비어 있음"을 보고하고, AGV는 여전히 장애물에 부딪힙니다. 저는 똑같은 패턴으로 여러 현장에서 이 시스템이 제대로 작동하지 않는 것을 목격했습니다.
컬러 이미지만 제공할 뿐, 깊이감이 없습니다. 창고 조명 아래에서는 어두운 팔레트가 바닥과 섞여 보입니다. 선반 그림자 때문에 오탐지가 발생하기도 합니다. 제가 방문했던 한 현장에서는 오후 근무 시간에 천창을 통해 햇빛이 들어오면서 오류율이 눈에 띄게 증가했습니다. 이는 신뢰성이 떨어집니다.
두 접근 방식 모두 WMS가 불완전한 데이터에서 점유율을 추론하도록 강요합니다. 그리고 제 경험상 직접 관찰 없이 추론하는 방식은 자동화 프로젝트가 실패하는 주요 원인입니다.
우리는 천장형 RGB-D 카메라로 전환했습니다. 컬러 이미지와 깊이 맵을 하나의 스트림으로 볼 수 있습니다.
차이점은 단순히 "더 나은 탐지"에 있는 것이 아닙니다. 근본적인 변화입니다.
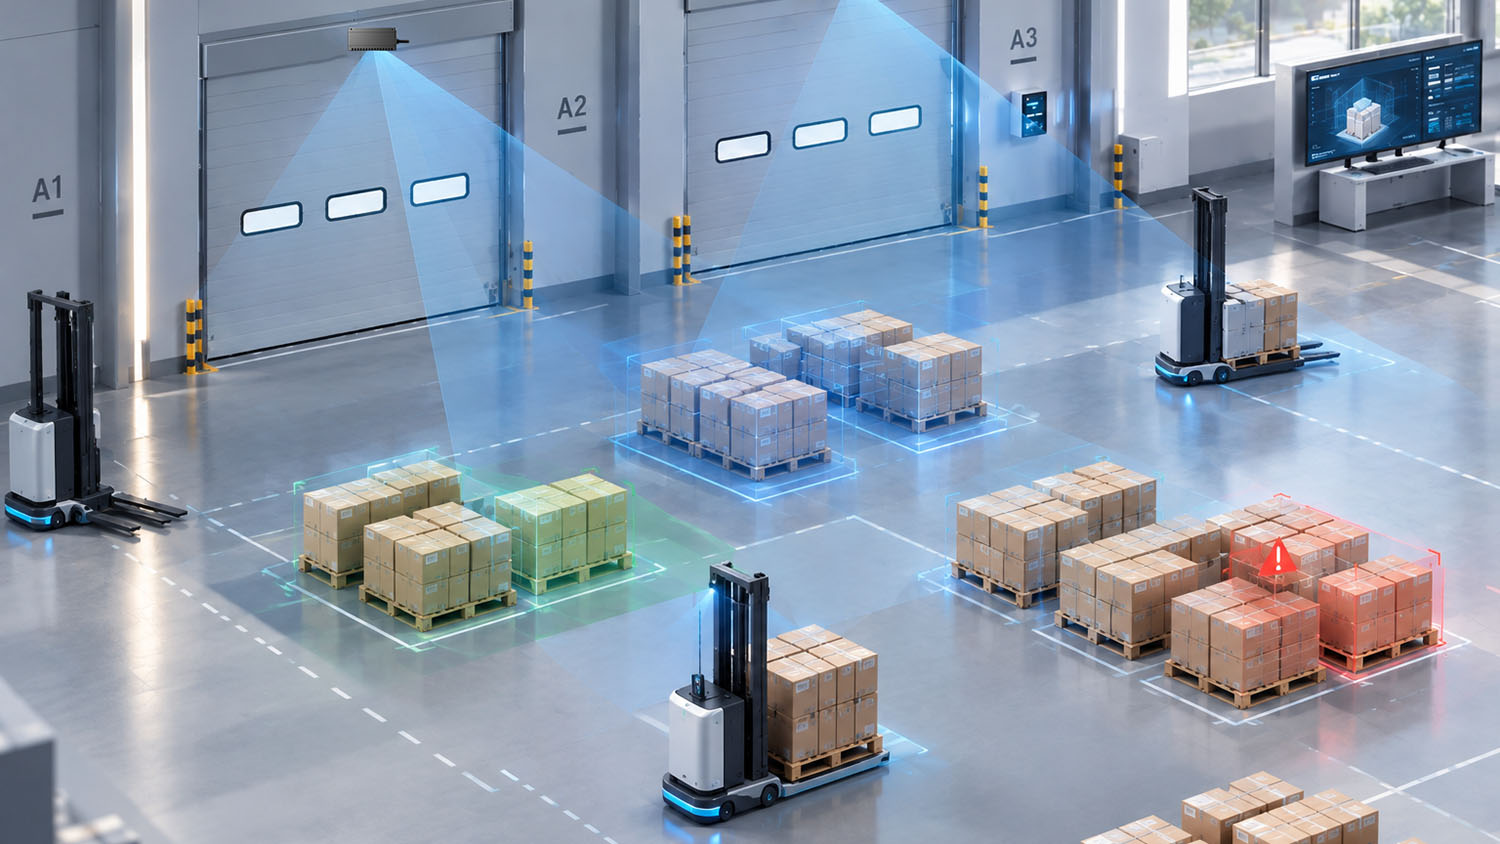
오늘날 바닥 슬롯 감지 기능을 지정하려면 다음과 같은 일반적인 지침을 따르세요.
온보드 프로세싱을 갖춘 3D 비전은 더 이상 비싼 옵션이 아닙니다. 오히려 안전한 옵션입니다. 그리고 이 업계에서 배포 시간을 단축하고 최종 단계에서 발생할 수 있는 예상치 못한 문제를 방지하는 안전한 옵션이야말로 고객의 신뢰를 유지하는 비결입니다.
목표는 더 똑똑한 WMS를 만드는 것이 아닙니다. 추측을 멈추는 WMS를 만드는 것입니다.