3D-obstakelvermijdingsoplossing voor mobiele robots
Wat is 3D Obstakelvermijding?
- Diepte perceptie
- Realtime ruimtelijke kartering
- Adaptieve padplanning
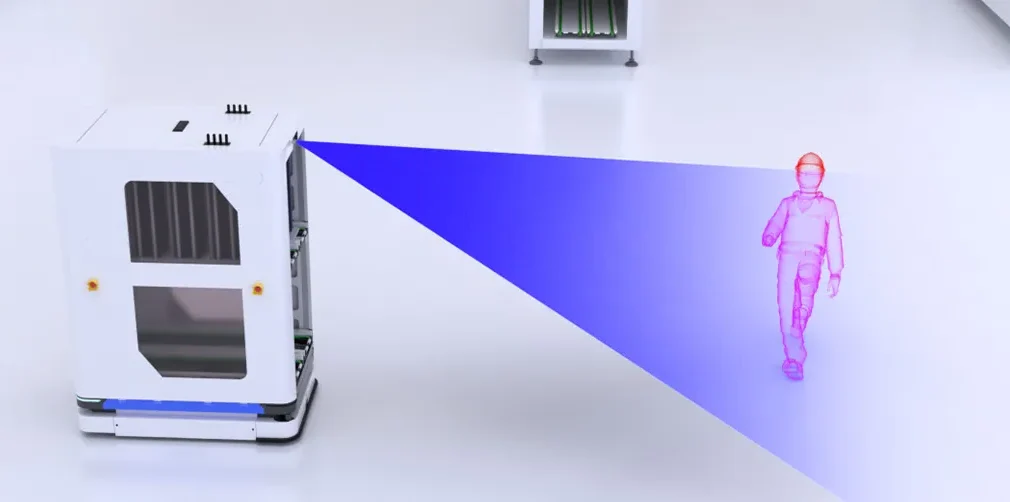
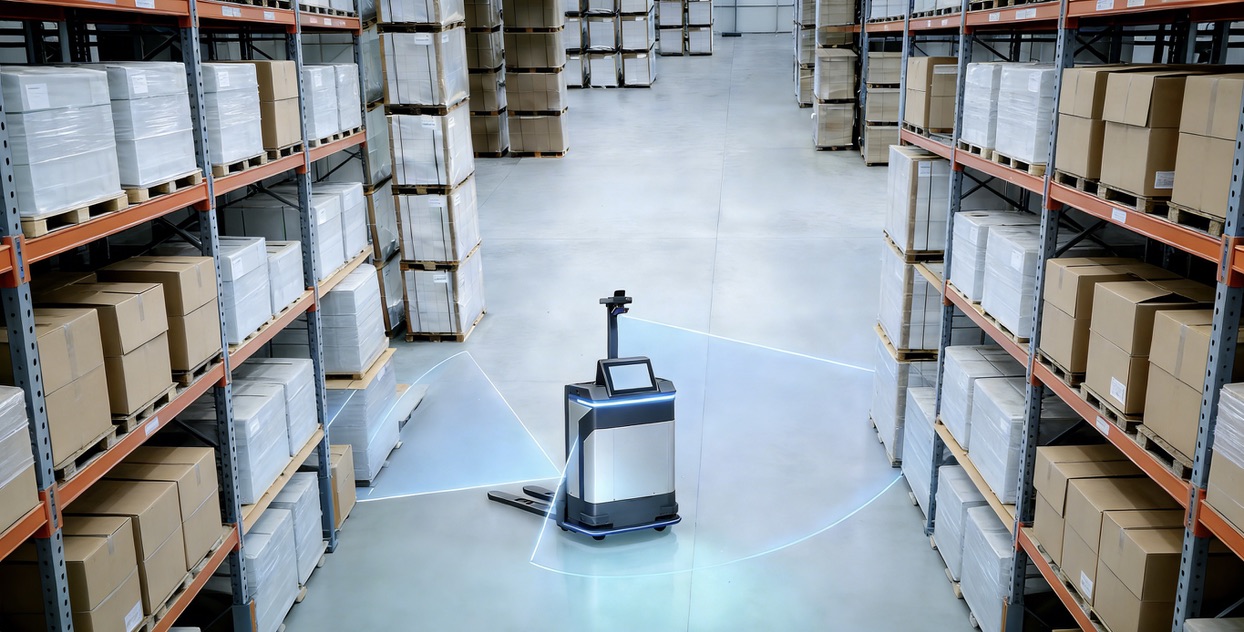
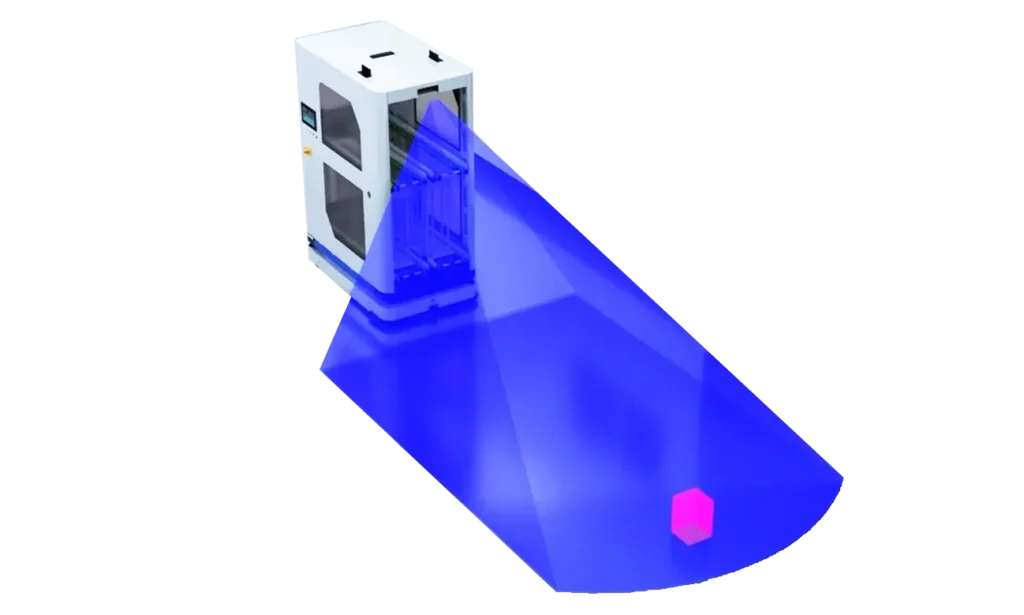
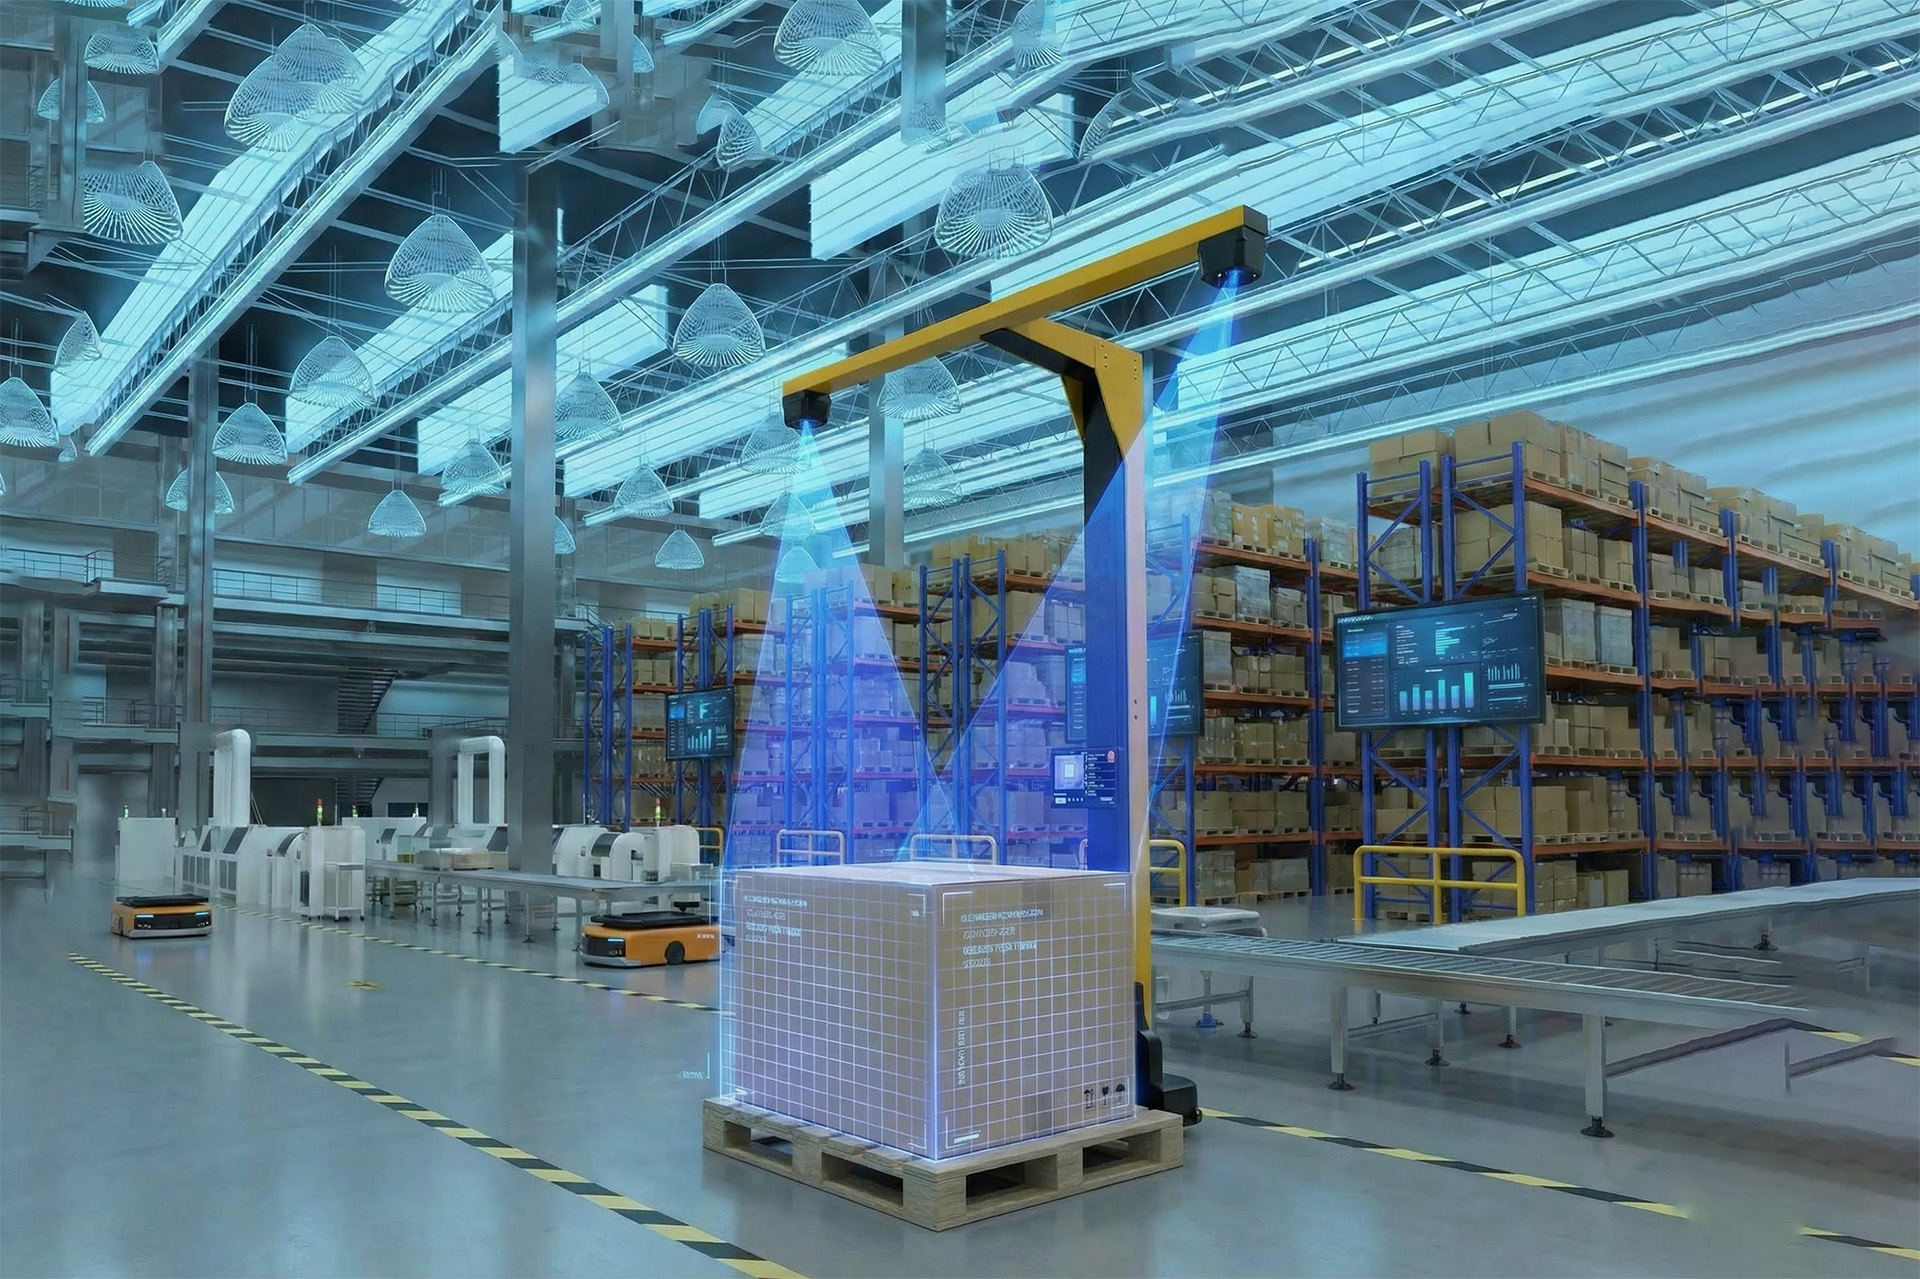
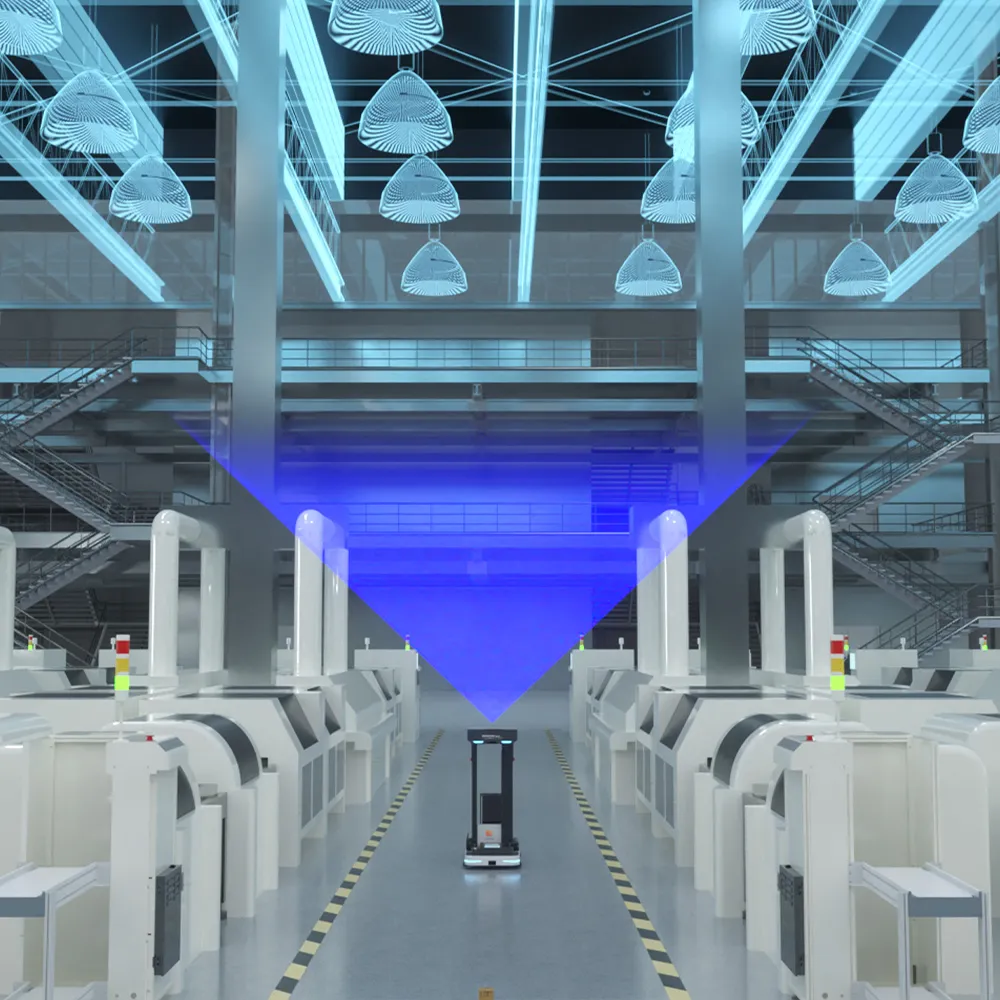
3D-obstakelvermijding is cruciaal voor het verbeteren van de veiligheid en operationele efficiëntie van mobiele robots in dynamische omgevingen zoals logistieke centra en zorginstellingen. In tegenstelling tot traditionele 2D-LiDAR-oplossingen, die moeite kunnen hebben met het onderscheiden van objecthoogtes, blinken 3D-visionsystemen uit in het voorkomen van botsingen en het garanderen van een continue werking. Deze geavanceerde systemen maken intelligent onderscheid tussen tijdelijke en permanente obstakels, evenals dynamische en statische obstakels, waardoor de noodzaak van kostbare interventies wordt verminderd en veiligheidsrisico's worden geminimaliseerd.
Waarom kiezen voor de MRDVS 3D obstakelvermijdingsoplossing?
Multimodale datafusie
- Combineert RGB- en dieptegegevens om de perceptie van robots te verbeteren, waardoor nauwkeurige navigatie in complexe omgevingen mogelijk wordt.
Naadloze integratie
- Eenvoudige integratie met bestaande robotbesturingssystemen via de I/O-interface, waardoor aanpassing van vermijdingsparameters mogelijk is.
Object Semantische Herkenning
- Identificeert en classificeert objecten binnen de omgeving van de robot, waardoor mobiele robots weloverwogen beslissingen kunnen nemen om obstakels te omzeilen.
Ga verder dan de grenzen
| MRDVS CV-SLAM | 2D LiDAR-functiegebaseerd | 2D LiDAR-reflector gebaseerd | |
| Infrastructuurvrij | - | ||
| Snel veranderende omgevingen | - | ||
| Openbare en drukke ruimtes | - | ||
| ramps | - | - | |
| Grote hallen | |||
| Lange gangen | - | ||
| Zowel binnen- als buitengebruik | - | - |
Overdekte
Soms bedekt - Niet Inbegrepen
Verbetering van ruimtelijke perceptie met object-semantische herkenning
Bij semantische objectherkenning gaat het om het identificeren en classificeren van objecten binnen de omgeving van de robot.
Doordat mobiele robots begrijpen wat objecten zijn en waar ze zich bevinden, kunnen ze weloverwogen beslissingen nemen om obstakels te omzeilen.
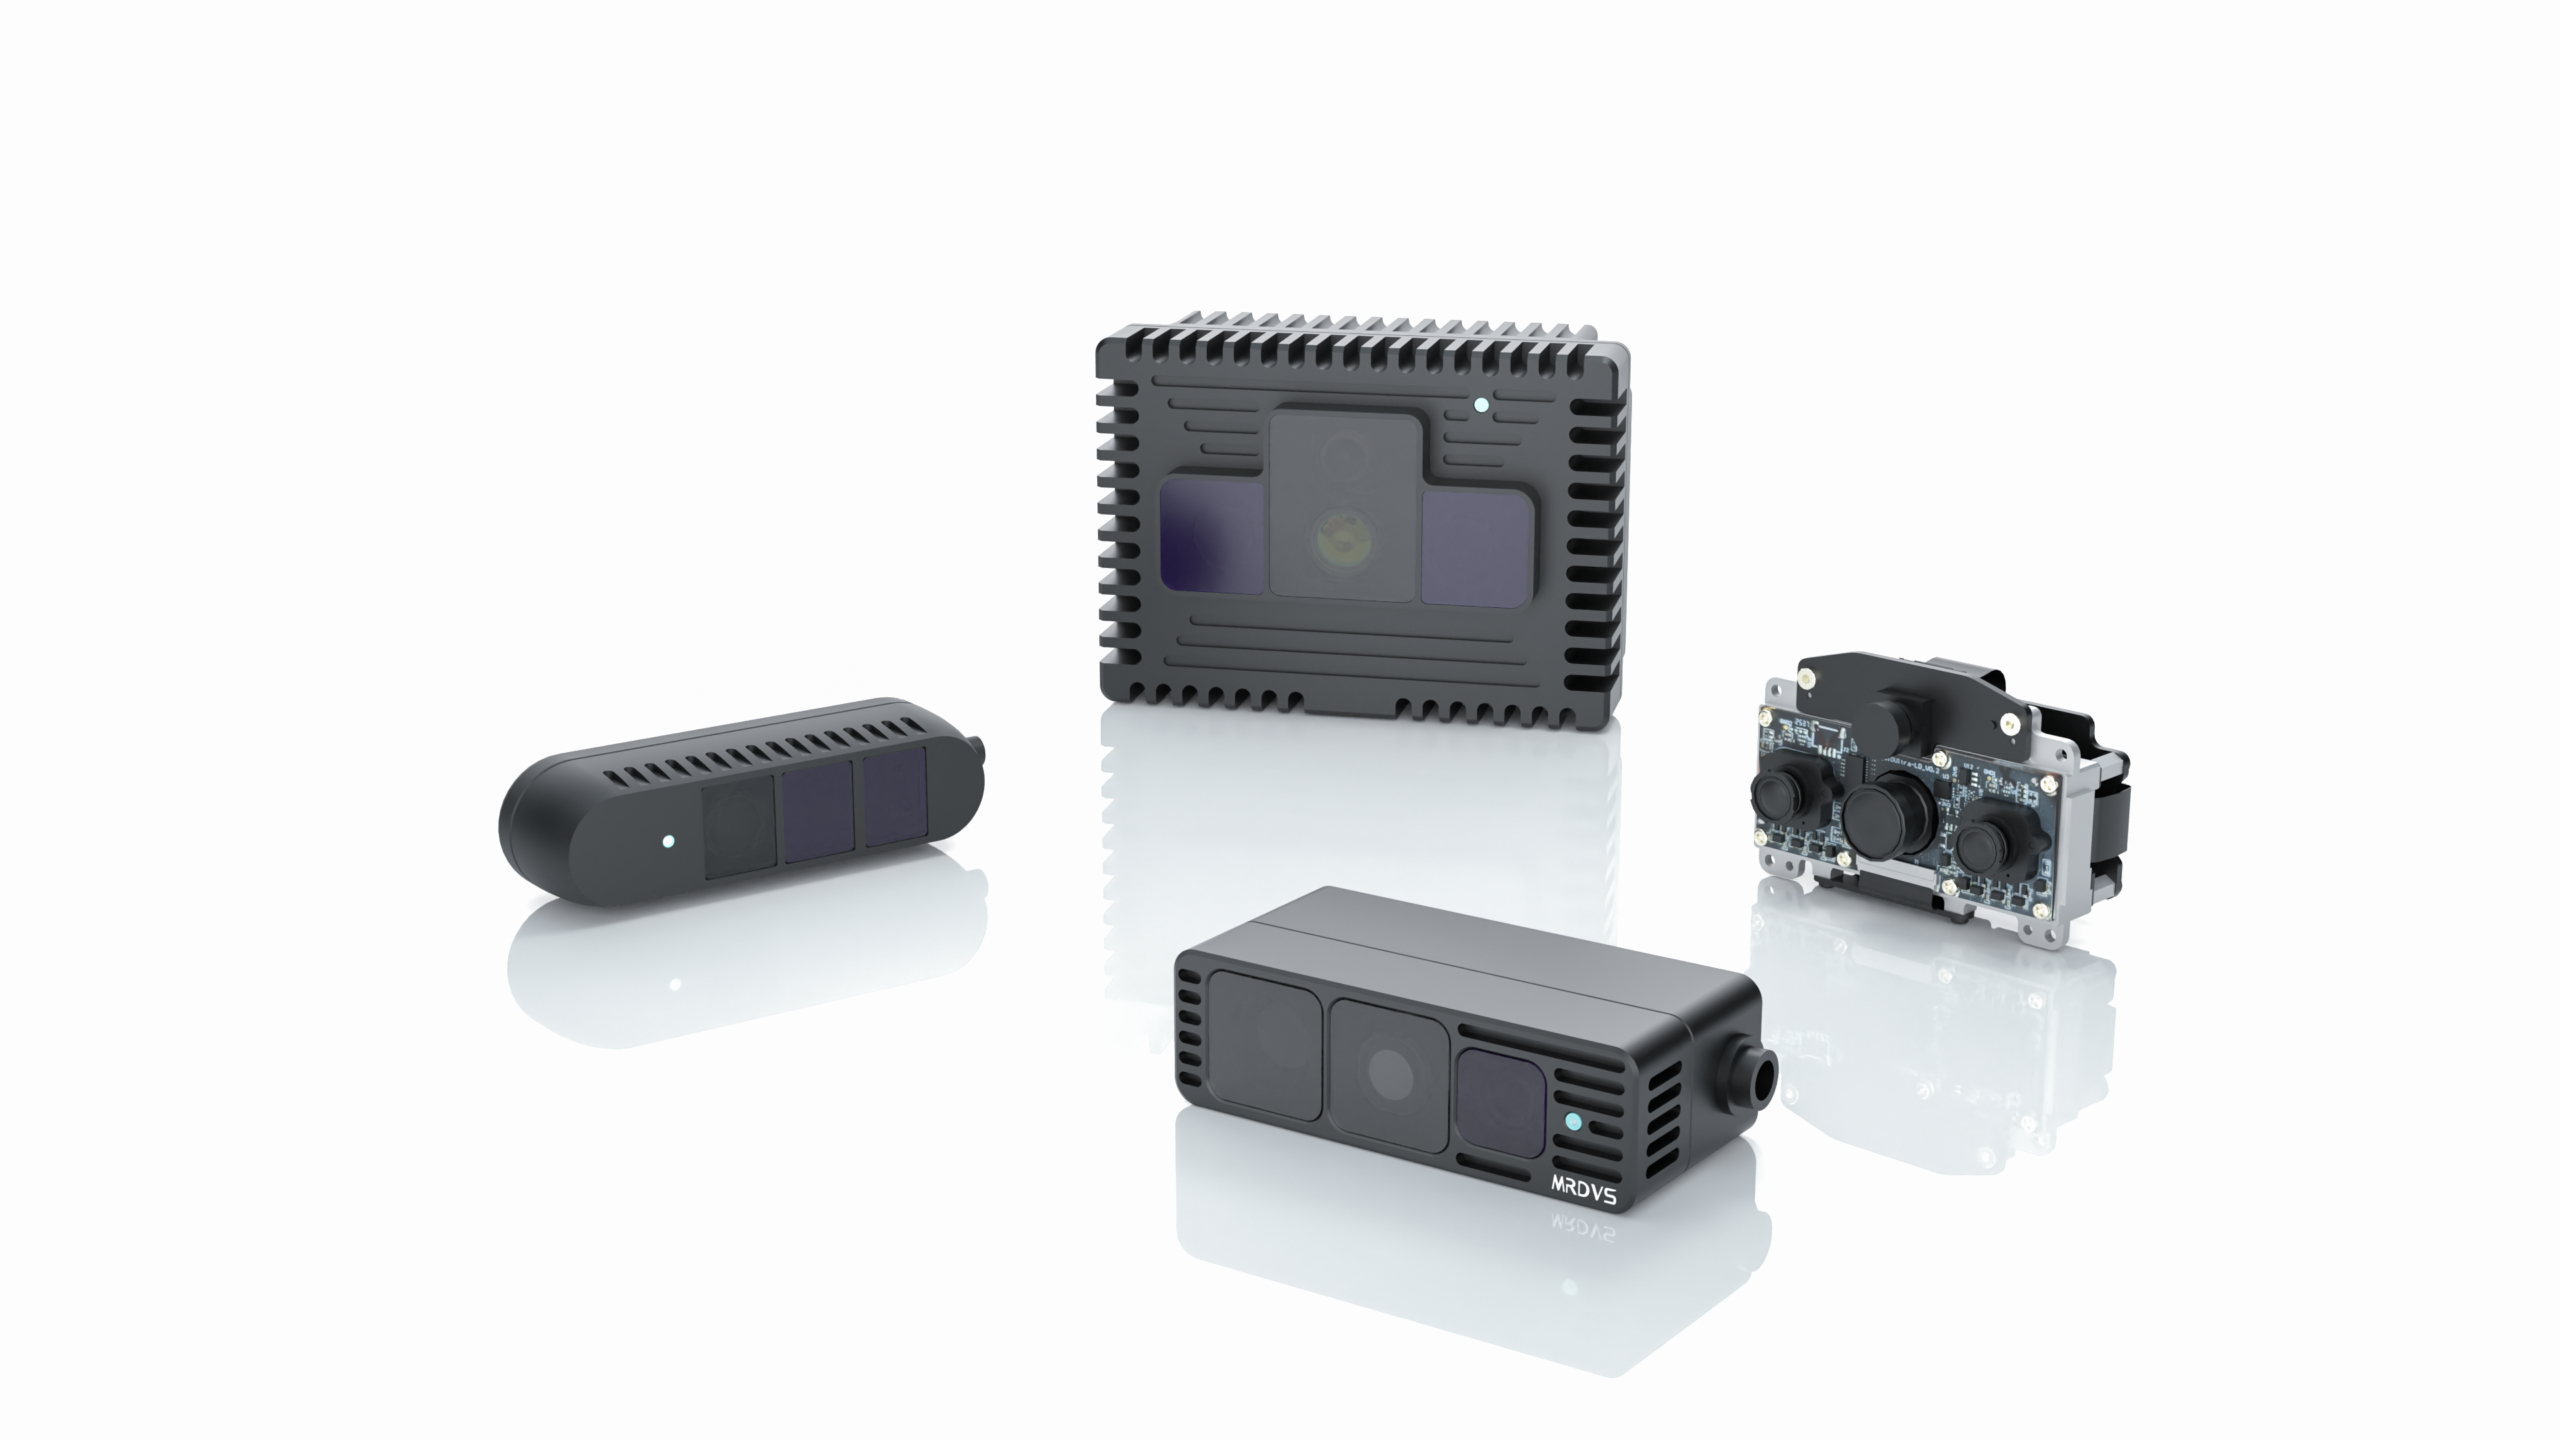
ToF-camerasensor voor obstakelvermijding
RGB-D-camera
Multimodale datafusie
Multi-camera ingeschakeld
Speciaal algoritme en fotonische apparaten geïntegreerd
Hoge beeldsnelheid
Tot 15 frames per seconde
Naadloze integratie
Ethernet-interfaces worden ondersteund
Lichte robuustheid
940nm laser om signaal-ruisverhouding te maximaliseren
Werkbereik van 5 meter
Maximaal 40 meter
Edge Intelligence & Multi-Modal Fusion
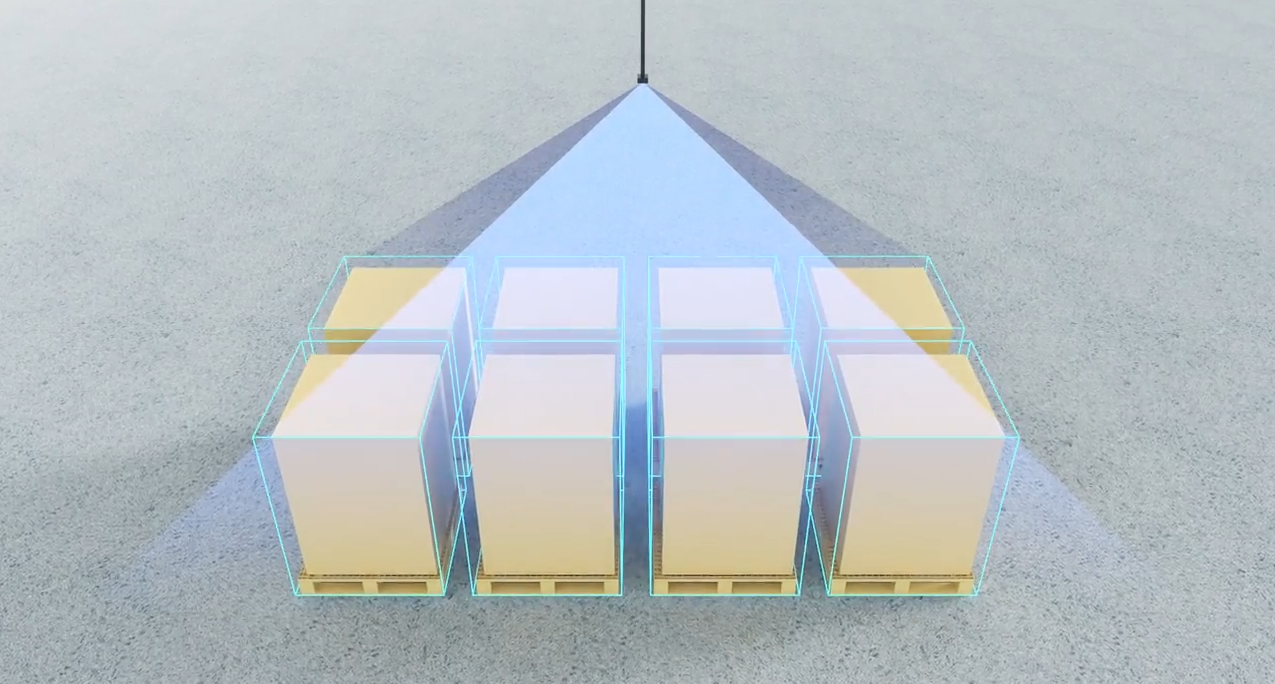
Puntwolk-coördinatentransformatie
Zone-inbraakdetectie
Getrapte obstakelvermijding Uitgangssignaal
FAQ
Traditionele 2D-navigatiesystemen vertrouwen op vlakke weergaven van de omgeving. Deze werken goed in gecontroleerde, vlakke omgevingen, maar hebben moeite met realistische omgevingen met variërende obstakelhoogtes, oneffen terrein en dynamische elementen. Dit kan leiden tot navigatiefouten en mogelijke botsingen. 3D-obstakelvermijdingssystemen daarentegen leggen de volledige driedimensionale structuur van de omgeving vast, waardoor obstakels op verschillende hoogtes en dieptes beter kunnen worden gedetecteerd en vermeden. Dit resulteert in nauwkeurigere navigatie en een veiligere werking in complexe en dynamische omgevingen.
Hoewel zowel 3D-camera's als 3D-lidars diepte-informatie leveren die cruciaal is voor de navigatie van AGV's (Automated Guided Vehicles) en AMR's (Autonomous Mobile Robots), hebben ze verschillende sterke en zwakke punten. 3D-lidars bieden over het algemeen een groter detectiebereik, waardoor ze geschikt zijn voor grote omgevingen en buitengebruik, terwijl 3D-camera's een korter bereik hebben, waardoor ze geschikter zijn voor binnentoepassingen. Bovendien zijn 3D-lidars over het algemeen duurder vanwege hun geavanceerde sensormogelijkheden, terwijl 3D-camera's doorgaans betaalbaarder zijn en een kosteneffectieve oplossing bieden voor veel toepassingen.
Een 3D-camera kan potentieel een 3D-lidar vervangen voor AGV/AMR-navigatie in omgevingen waar de beperkingen ervan, zoals bereik en lichtomstandigheden, geen kritieke kwesties zijn. Voor toepassingen die gedetailleerde en verreikende omgevingskaarten vereisen, kunnen 3D-lidars nog steeds de voorkeur hebben. De keuze tussen een 3D-camera en 3D-lidar moet rekening houden met factoren zoals specifieke toepassingsvereisten, omgevingsomstandigheden en budgettaire beperkingen.

Bij het selecteren van een 3D-camera voor robotica moet u rekening houden met de volgende factoren:
– Resolutie en framesnelheid: Een hogere resolutie en framesnelheid kunnen gedetailleerdere en actuelere gegevens opleveren.
– Gezichtsveld (FOV): Een breder gezichtsveld stelt de camera in staat om meer van de omgeving vast te leggen.
– Bereik: Zorg ervoor dat de camera objecten op de vereiste afstanden nauwkeurig kan detecteren.
– Afmetingen en gewicht: De camera moet qua afmetingen en gewicht geschikt zijn voor de robot.
– Data-interface: Compatibiliteit met de verwerkingsmogelijkheden en data-interfaces van de robot (bijv. USB, Ethernet).
– Omgevingsbestendigheid: De camera moet kunnen functioneren onder de verwachte omgevingsomstandigheden, waaronder licht, temperatuur en weersbestendigheid.
Lees meer: Obstakeldetectiesensor: soorten, voordelen en hoe u de juiste kiest
Toepassingen
Latente AGV-obstakelvermijding
Obstakelvermijding voor buitenheftrucks
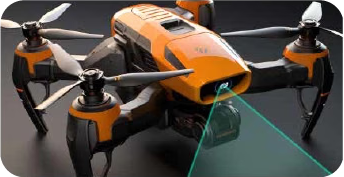
Drone die boven obstakels zweeft
Obstakelvermijding door onbemande voertuigen op lage snelheid
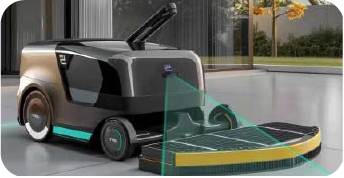
Onbemande veegmachine obstakelvermijding
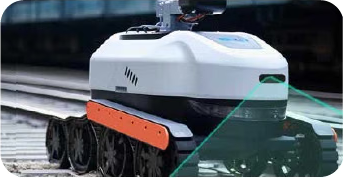
Obstakelvermijding voor inspectievoertuigen
Obstakelvermijding voor grasmaaiers
Veiligheidsbescherming voor autonome voertuigen