

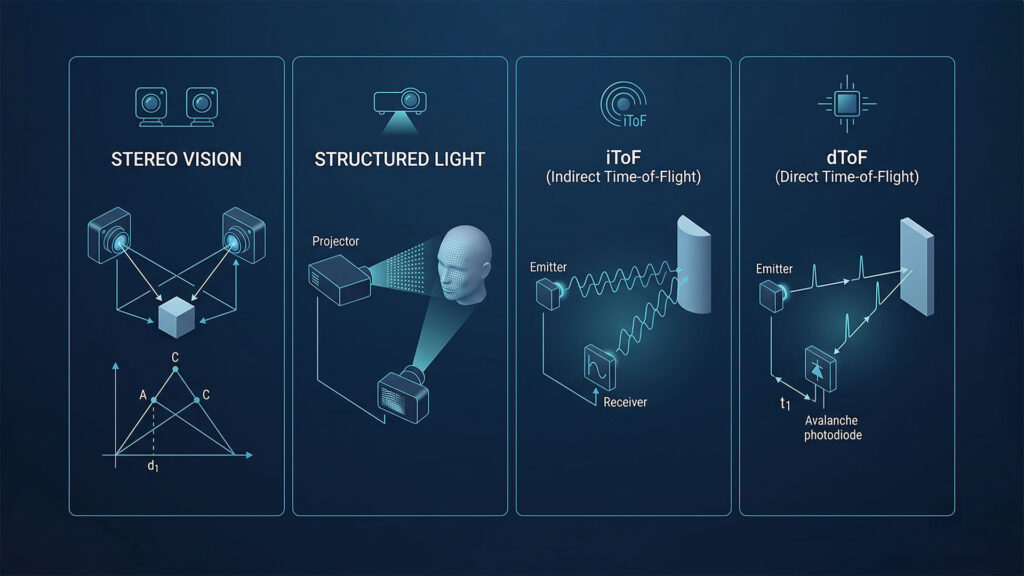
Om gebruikers te helpen weloverwogen beslissingen te nemen bij de keuze tussen verschillende 3D-visiehardwareoplossingen, hebben we dit document samengesteld. Het biedt een algemene analyse van de principes, voordelen, nadelen en toepassingsscenario's van de vier meestgebruikte 3D-visiesensoren: stereovisie , gestructureerd licht , iToF en dToF.
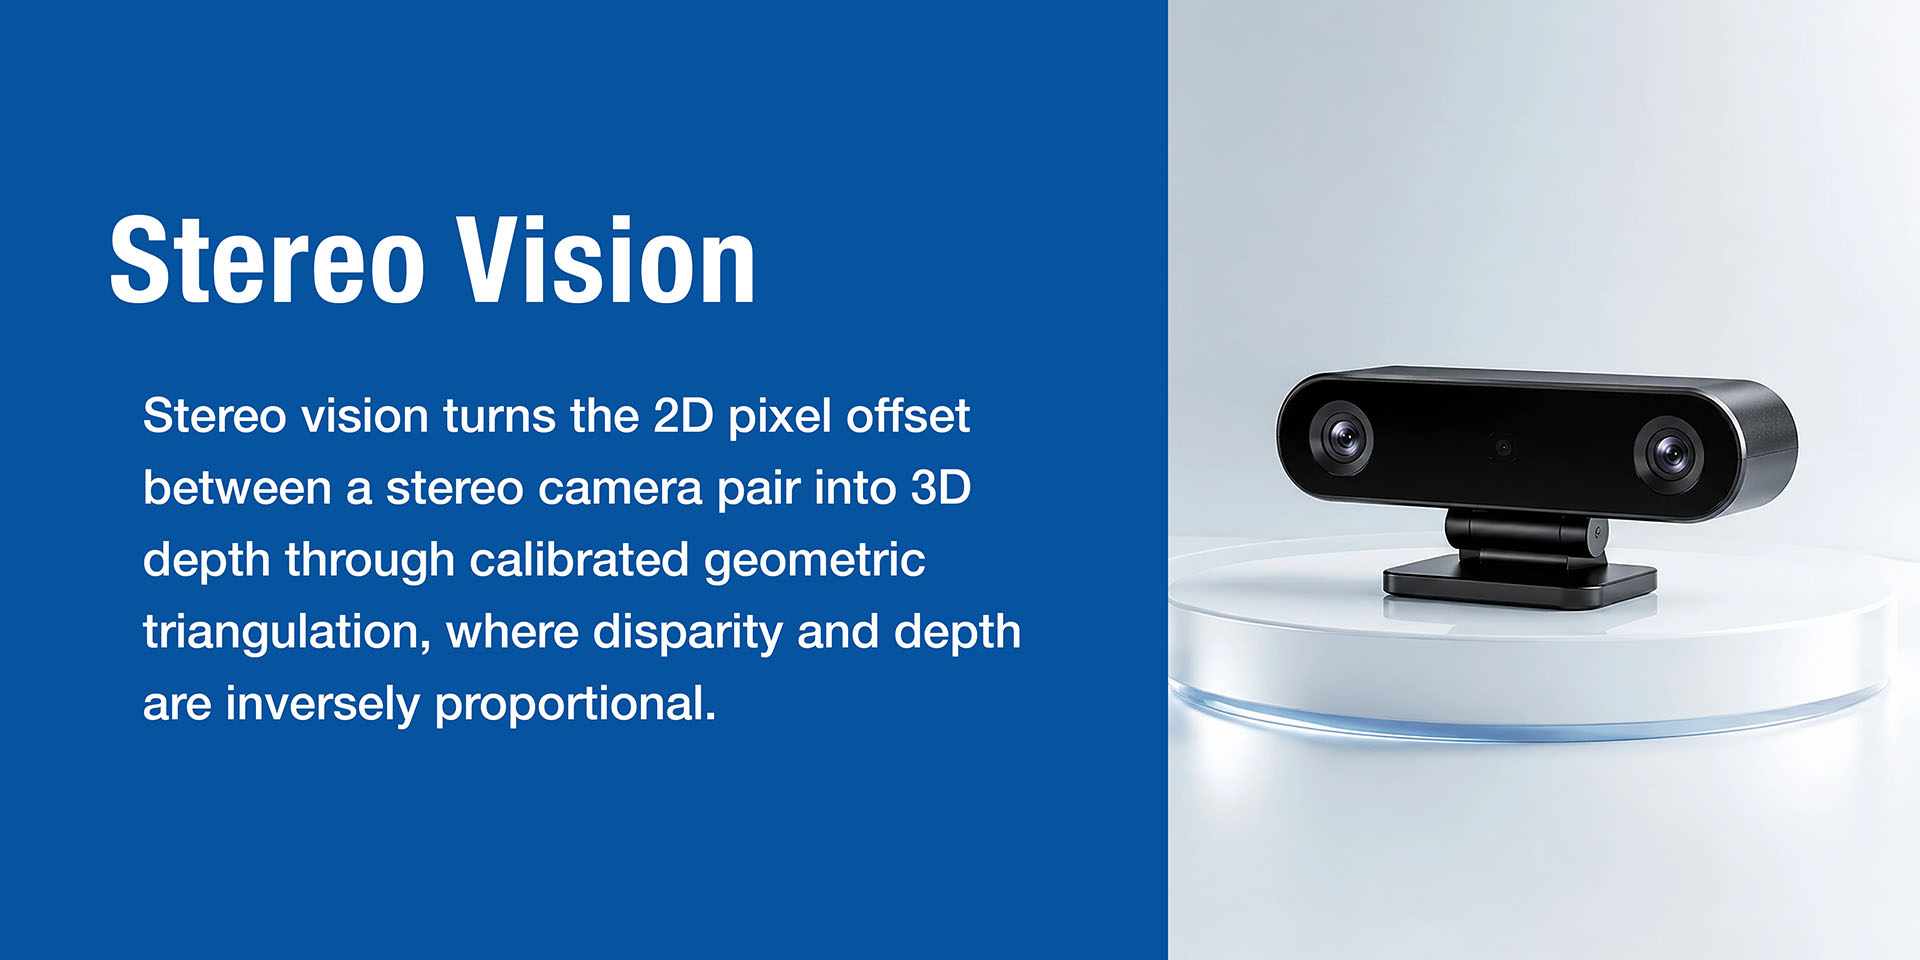
Een passieve afstandsmeettechnologie die het dispariteitsprincipe van het menselijk oog nabootst. Deze technologie wordt onderverdeeld in passieve stereo en actieve stereo.
Bij stereoscopische dieptereconstructie wordt triangulatie gebruikt om de afstand van het te meten object tot de camera te berekenen. Wanneer twee camera's hetzelfde object waarnemen, wordt het positieverschil van het object in de twee beelden dispariteit genoemd . Hoe dichter het object bij de camera is, hoe groter de dispariteit; hoe verder weg, hoe kleiner de dispariteit.
Gezien de bekende relatieve positie (bijvoorbeeld de afstand tussen de twee camera's), kan de afstand worden berekend met behulp van de principes van gelijkvormige driehoeken.
| Aspect | Passieve stereo | Actieve stereo |
|---|---|---|
| Principe | Maakt uitsluitend gebruik van de natuurlijke textuur van omgevingslicht; berekent de dispariteit door middel van beeldvergelijking. | Voegt een infraroodlaserprojector (dotmatrix/speckle/lijn) toe om actief textuur te projecteren, waardoor de overeenkomst in gebieden met weinig textuur wordt verbeterd. |
| Voordelen | Lage kosten, laag energieverbruik, geen actieve lichtinterferentie, meerdere apparaten kunnen gelijktijdig werken. | Bruikbaar in scènes met weinig licht of zonder textuur; stabielere prestaties dan passieve stereo. |
| Nadelen | Vrijwel onbruikbaar op gladde oppervlakken (witte muren) of bij weinig licht. | Projectiepatronen kunnen elkaar storen wanneer meerdere apparaten samenwerken, wat tot synchronisatieproblemen kan leiden; het patroon wordt bovendien gemakkelijk overstemd door fel zonlicht, waardoor de diepteperceptie afneemt. |
| Typische vertegenwoordigers | Stereolabs ZED-serie, Senseno | RealSense D400-serie, Luxonis OAK-serie, Orbbec Gemini-serie |
Actieve stereo is een verbeterde versie van passieve stereo. Het infrarood invullicht lost de problemen op die zich voordoen bij weinig licht en weinig textuur. Het verbetert echter niet fundamenteel problemen zoals nauwkeurigheid over lange afstand of sterke lichtinterferentie. Actieve stereo blijft last hebben van de omgekeerd-kwadraat-afname van de nauwkeurigheid die inherent is aan triangulatiemethoden. Bovendien interfereren de geprojecteerde patronen met elkaar wanneer meerdere actieve stereo-apparaten tegelijkertijd werken, wat kan leiden tot mislukte matching.
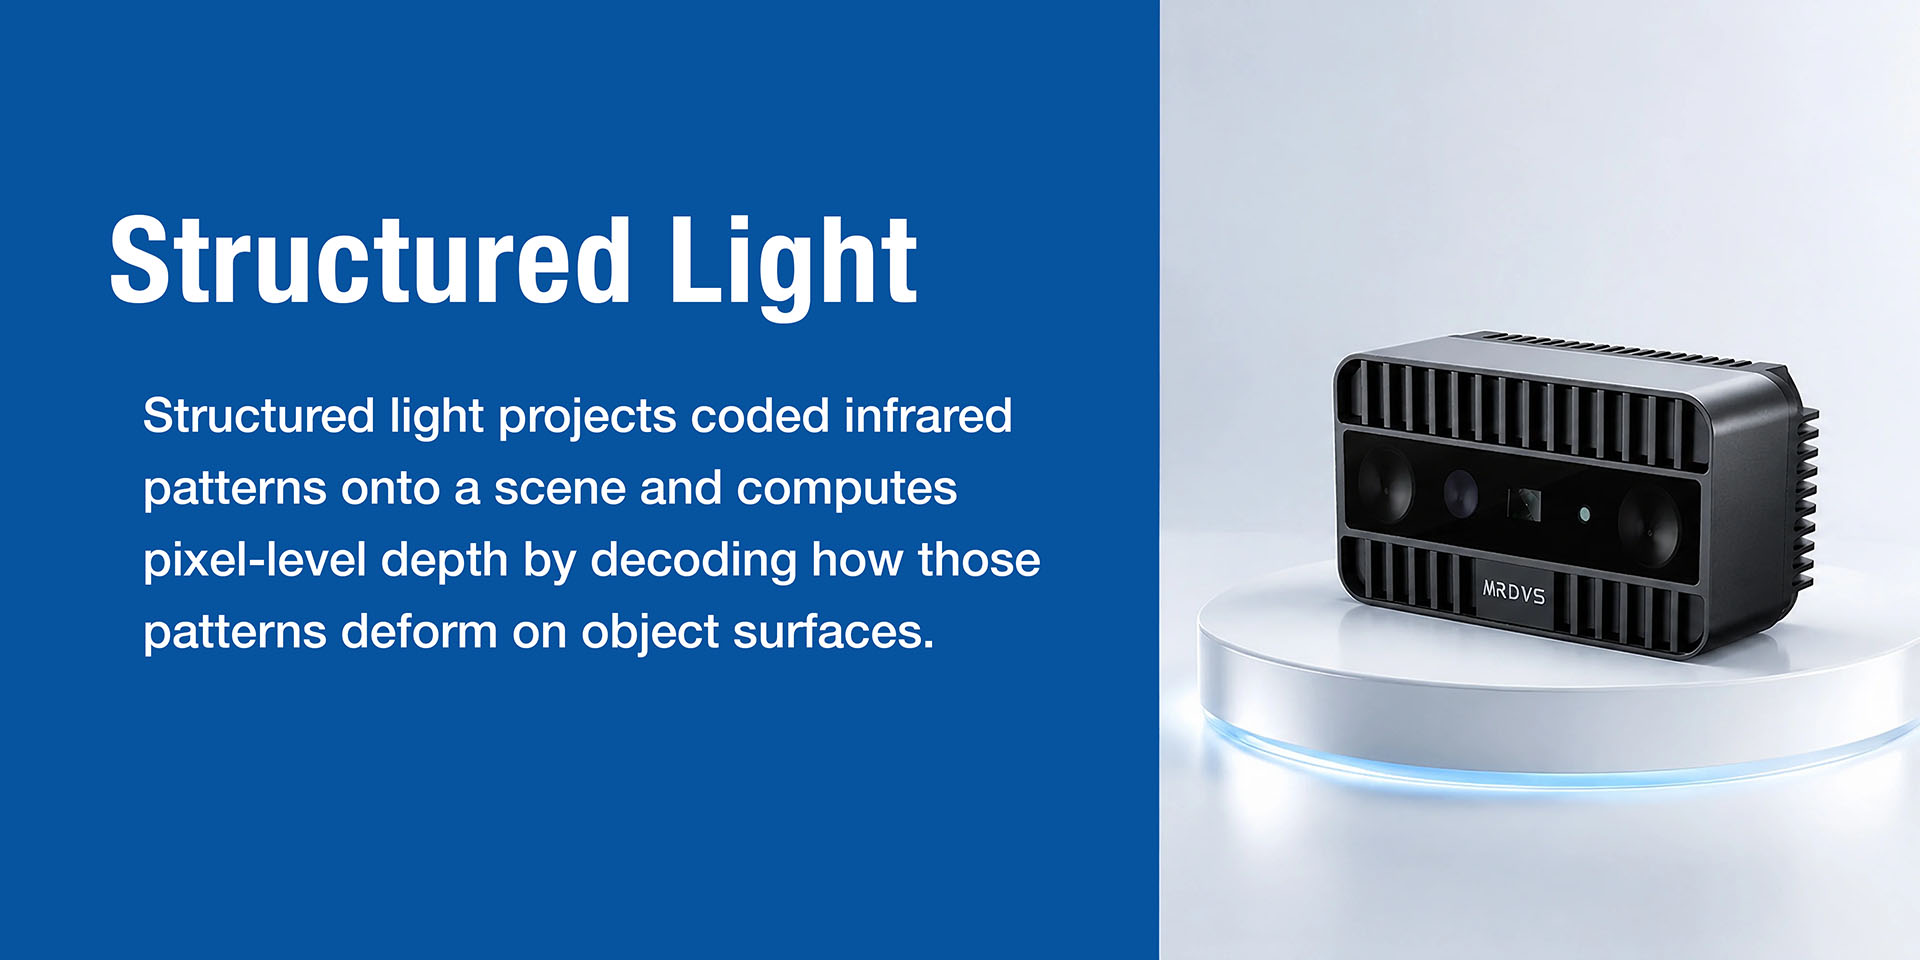
Een actieve triangulatietechniek die actief een gecodeerd patroon projecteert en direct de diepte bepaalt door middel van patroonvervorming.
Gestructureerd licht is een actieve triangulatiemeetmethode, die tot dezelfde bredere categorie behoort als actieve stereovisie.
De werkwijze is als volgt: een infraroodlaserprojector projecteert een gestructureerd lichtpatroon met gecodeerde informatie (zoals strepen, rasters of pseudo-willekeurige stippenpatronen) op het te observeren object. Deze patronen vervormen (bijvoorbeeld strepen buigen, stippen verschuiven) afhankelijk van de geometrie en de afstand tot het object. Een infraroodcamera legt deze vervormde patronen vast, waarna het systeem de mate van vervorming decodeert om direct de diepte-informatie voor elke pixel te berekenen.
| Aspect | Actieve stereo | Gestructureerd licht |
|---|---|---|
| Diepteberekening | Berekent de ongelijkheid door overeenkomende punten in de linker- en rechterafbeelding te matchen, gebruikmakend van de correspondentie tussen de afbeeldingen. | De diepte wordt direct bepaald door patroonvervorming te decoderen; elk geprojecteerd kenmerkpunt heeft zijn eigen "identiteitslabel" en is niet afhankelijk van stereomatching. |
Consumentenversie van de Apple Face ID-module , Orbbec Astra-serie (voornamelijk gebruikt voor gezichtsherkenning op korte afstand, 3D-modellering, enz.).
Industriële Photoneo MotionCam-3D-serie , Mech-Mind Mech-Eye-serie, Zivid-producten
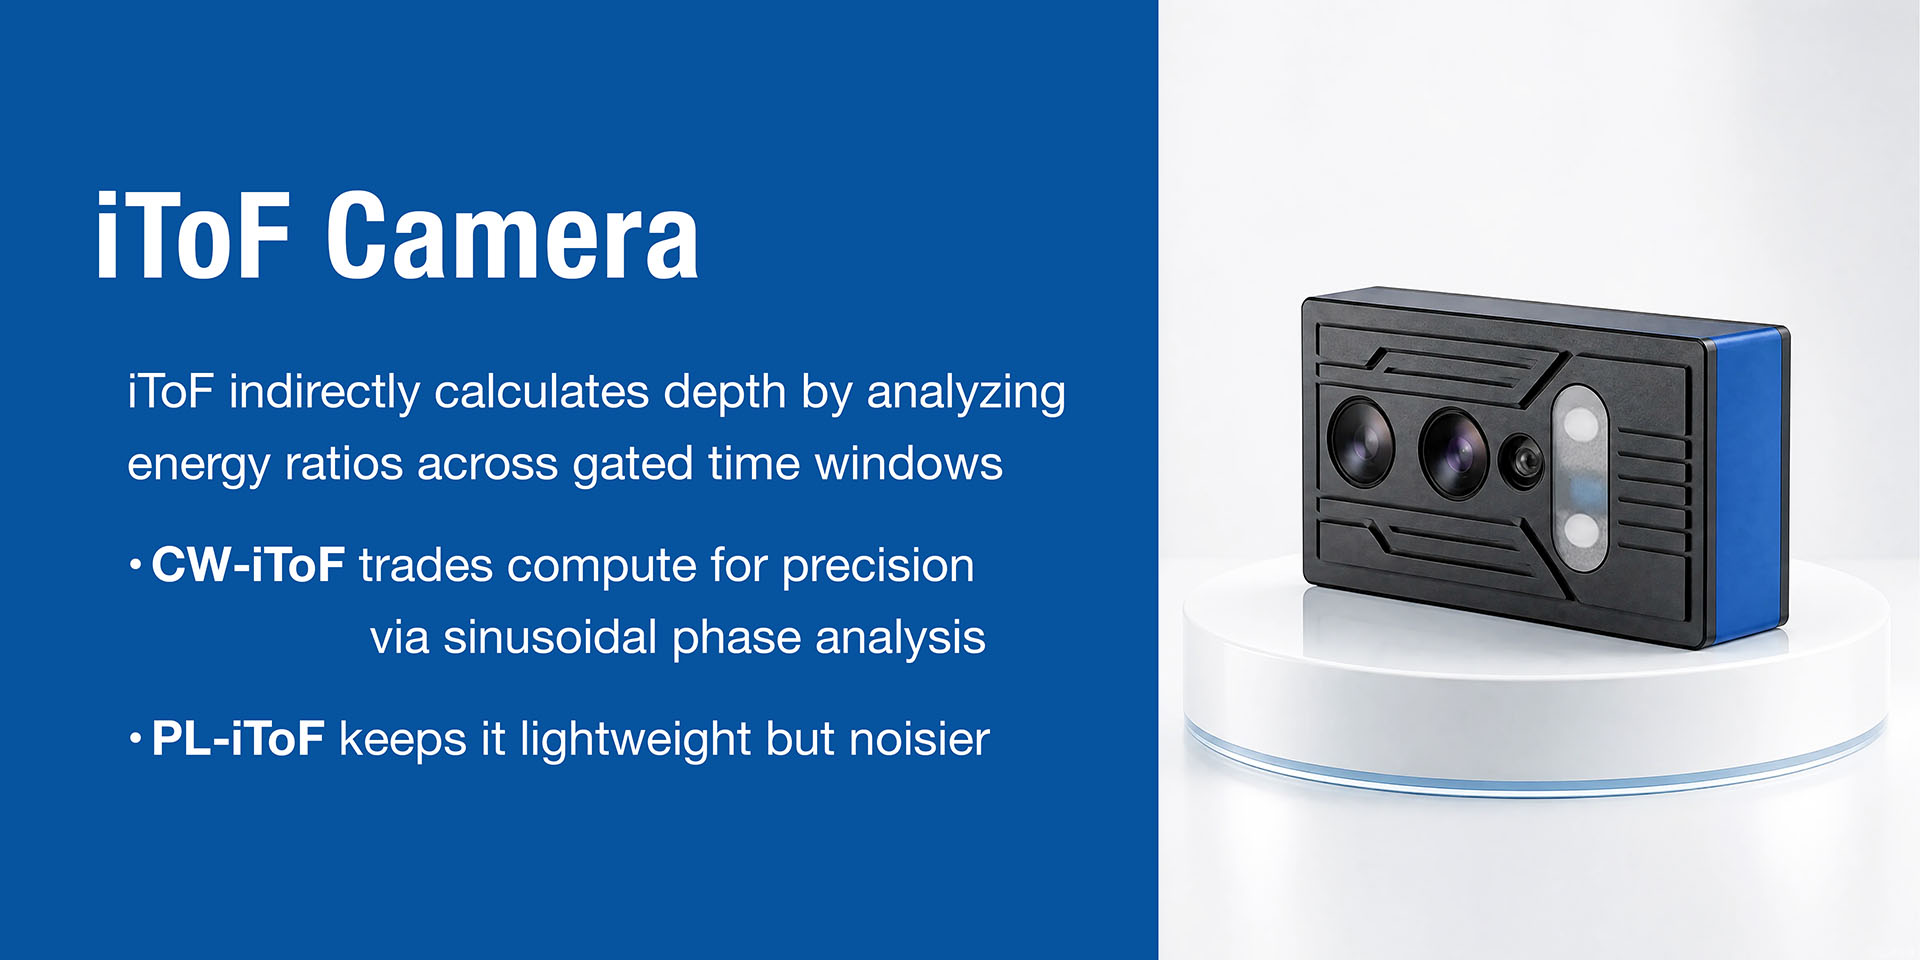
Een afstandsmeetmethode die de vluchttijd indirect berekent via het faseverschil.
iToF (indirect Time-of-Flight) verzamelt energiewaarden in verschillende tijdsvensters, analyseert de verhouding tussen deze waarden en meet indirect het tijdsverschil tussen de verzonden en ontvangen signalen. Het wordt hoofdzakelijk onderverdeeld in twee modulatiemethoden:
CW-iToF (Continuous Wave): Maakt gebruik van sinusgolfmodulatie. Het faseverschil tussen de ontvangen en verzonden sinusgolven is evenredig met de afstand tot het object. De nauwkeurigheid wordt beperkt door willekeurige ruis en kwantiseringsruis. Om de nauwkeurigheid te verbeteren, wordt doorgaans gebruikgemaakt van bemonstering met een hoog vermogen en een korte integratietijd in combinatie met een hoge modulatiefrequentie.
PL-iToF (pulsmodulatie): Zendt lichtpulsen uit met informatie over amplitude en tijd. Maakt gebruik van dubbele bemonsteringstechnieken om de nauwkeurigheid te verbeteren. De berekening is eenvoudiger en vereist minder rekenkracht, maar de nauwkeurigheid is lager dan bij CW-iToF en het is gevoeliger voor achtergrondruis.
iToF-chipfabrikanten: Sony, Infineon, PMD.
Modulefabrikanten: Lucid Helios2-serie, SICK Visionary-T Mini, MRDVS M-serie , IFM 3D-camera's.
De ultieme afstandsmeetmethode die de heen- en terugreistijd van fotonen direct meet.
dToF-technologie (direct Time-of-Flight) meet direct het tijdsverschil tussen het uitzenden en ontvangen van een lichtpuls. Vanwege veiligheidslimieten voor lasers en beperkingen in het stroomverbruik van consumentenproducten is de pulsenergie die door ToF-camera's wordt uitgezonden beperkt. Tegen de tijd dat het licht terugkeert naar de ontvanger, is de energiedichtheid met meer dan een biljoen keer afgenomen. Omgevingslicht fungeert als ruis en verstoort de signaaldetectie ernstig.
Daarom vereist dToF extreem gevoelige fotodetectoren: Single-Photon Avalanche Diodes (SPAD's) . Wanneer een SPAD in werking is, wordt deze bekrachtigd met een hoge omgekeerde spanning. Wanneer een foton wordt geabsorbeerd en omgezet in een vrij elektron, versnelt het sterke interne elektrische veld dit elektron. Dit elektron botst vervolgens met andere elektronen om meer ladingsdragers te genereren, waardoor een geometrisch versterkt lawine-effect ontstaat. Dit resulteert in een grote stroompuls en maakt detectie van individuele fotonen mogelijk.
dToF maakt gebruik van de Time-Correlated Single-Photon Counting (TCSPC) -methode om een tijdnauwkeurigheid op picosecondeniveau te bereiken. Het systeem herhaalt de emissie-detectie van hetzelfde pulssignaal duizenden tot honderdduizenden keren, verkrijgt een statistisch distributiehistogram van elke detectie, reconstrueert de curve van de lichtpulsenergie over de tijd en leidt zo de precieze vluchttijd af.
Consumenten-/mobiele Apple LiDAR (iPad Pro/iPhone Pro-serie).
Industriële RoboSense E1/E1R , MRDVS S-serie.

