

Betrouwbare obstakeldetectie in een magazijn vereist meer dan alleen afstandsmeting. Mobiele robots moeten objecten met verschillende hoogtes, vormen, kleuren, texturen en reflectiviteit kunnen detecteren onder wisselende lichtomstandigheden.
De MRDVS S-serie dieptecamera's gebruiken directe time-of-flight (dToF)-meting om 3D-diepte-informatie te genereren voor AGV-vorkheftrucks en AMR's. In een prestatietest in juli 2026 evalueerde MRDVS hoe de S11 omging met zwarte, reflecterende, overlappende en sterk van achteren verlichte objecten.
Het betrouwbaar detecteren van obstakels in een werkend magazijn is niet alleen een kwestie van afstand meten.
De lading in een magazijn is zelden uniform. Pallets, kooien en voorraad kunnen matzwart zijn, omwikkeld met reflecterende folie of versleten tot een structuurloos grijs. Elk van deze oppervlakken kan een sensor, die is afgestemd op een testobject in een laboratorium, op de proef stellen.
De werkomgeving brengt extra variabelen met zich mee:
De praktische eis is daarom niet alleen het meten van afstanden, maar ook het produceren van bruikbare 3D-informatie over veranderende objecten en omgevingsomstandigheden.
Directe time-of-flight-technologie zendt ultrakorte pulsen infrarood licht uit – doorgaans op nanoschaal – en registreert het tijdsinterval (Δt) tussen de emissie en de terugkeer van het gereflecteerde signaal. De afstand wordt direct afgeleid:
Omdat de meting een directe timing van de teruggekaatste puls is, kan elke pixel binnen het gezichtsveld een dieptewaarde opleveren die grotendeels onafhankelijk is van de kleur of textuur van het object. Actieve stereo daarentegen projecteert een patroon en trianguleert de diepte op basis van hoe dat patroon vervormt over twee lenzen – een proces dat afhankelijk is van voldoende visuele informatie voor het matchen van kenmerken.
De S-serie implementeert dit principe met drie hardwarekeuzes die er in de praktijk toe doen:
MRDVS schrijft de resultaten die in de onderstaande tests zijn waargenomen toe aan deze onderliggende detectiemethode.
Camera gebruikt tijdens de test:
Het testprogramma onderzocht vier soorten doelen en situaties:
De test richtte zich op de volledigheid van dieptebeelden, randdefinitie, gedrag rond overlappende objecten, ontbrekende puntwolkgegevens en ruis.
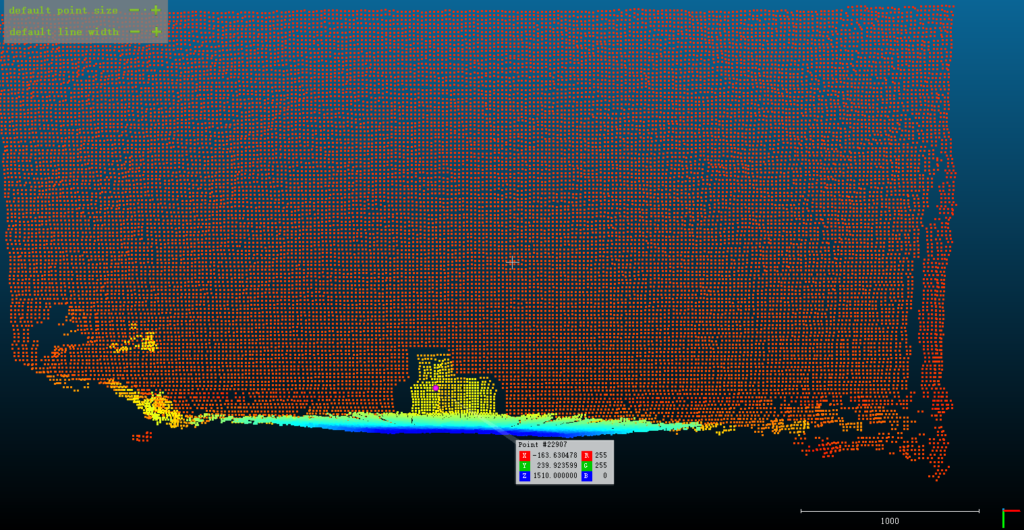
Bij de eerste test werd een zwart object dicht bij een witte muur geplaatst.
Dit is een eenvoudige maar onthullende scène, omdat de camera twee naastgelegen oppervlakken moet onderscheiden op basis van alleen hun diepteverschil, ook al biedt het zwarte object slechts beperkte visuele textuur.
De resultaten laten zien dat de S11 een compleet dieptebeeld produceerde, dat vervolgens werd omgezet in een 3D-puntenwolk met duidelijk gedefinieerde randen die de objecten van de muur scheiden. Zoals hierboven weergegeven.
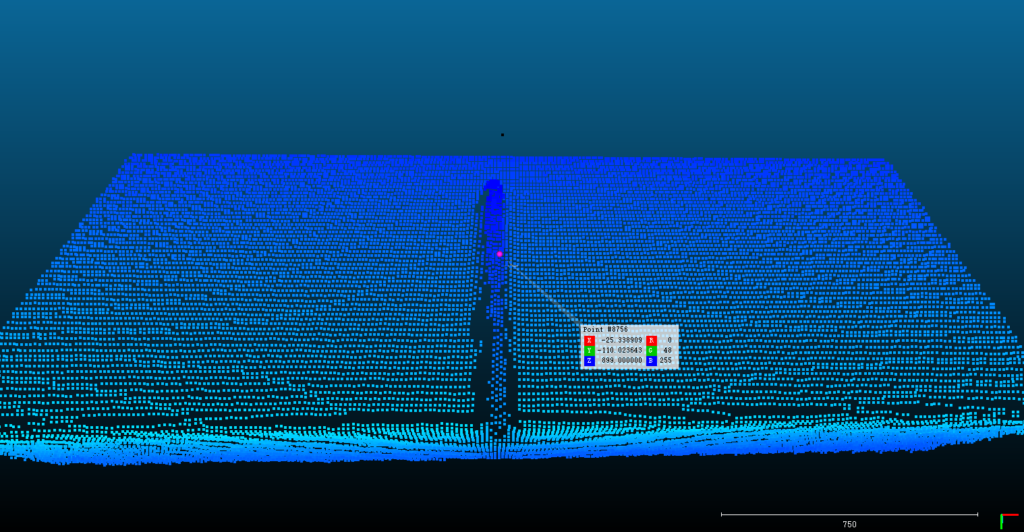
Bij de tweede test werd een reflecterende kolom geëvalueerd.
MRDVS meldt dat de S11 een volledig dieptebeeld heeft geproduceerd, dat vervolgens is omgezet in een puntenwolkbeeld zonder ontbrekende of verspreide gegevens aan de randen van de kolom.
Deze test was bedoeld om te onderzoeken hoe de dToF-camera omging met een object dat lastige reflecties kon produceren – een veelvoorkomende situatie wanneer goederen in krimpfolie worden verpakt of in metalen kooien worden opgeslagen.
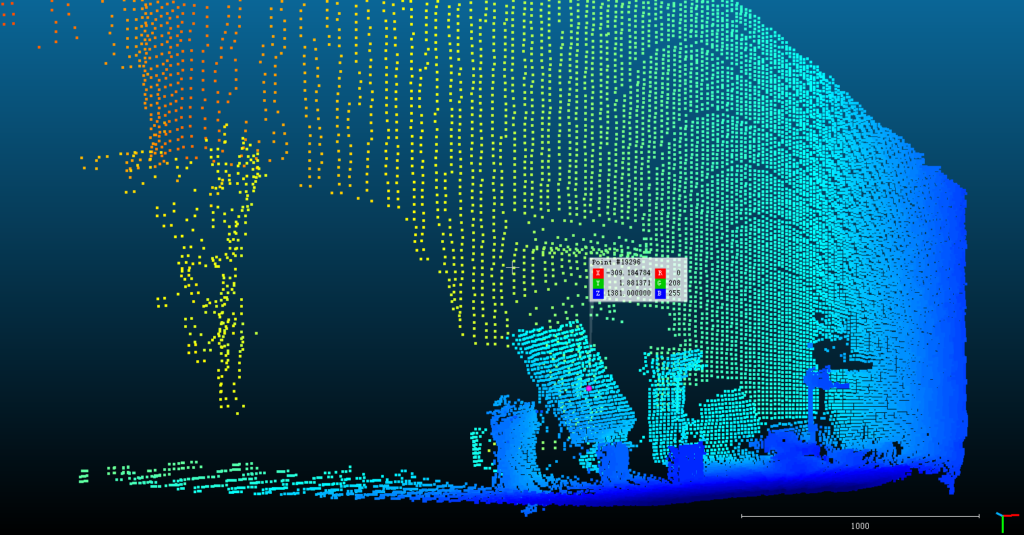
Bij de derde test werd een binnenomgeving gebruikt met meerdere op elkaar gestapelde objecten die op verschillende diepten waren geplaatst.
MRDVS meldt dat de S11 in de hele scène details heeft behouden.
Voor obstakeldetectie in een magazijn is het belangrijk om diepte-informatie rond overlappende objecten te behouden, omdat pallets, ladingen, stellingen en mobiele apparatuur elkaar gedeeltelijk kunnen blokkeren. Een gat in de puntenwolk op een overlappingsgrens is precies de plek waar een robot gegevens nodig heeft om te bepalen of het gat begaanbaar is.
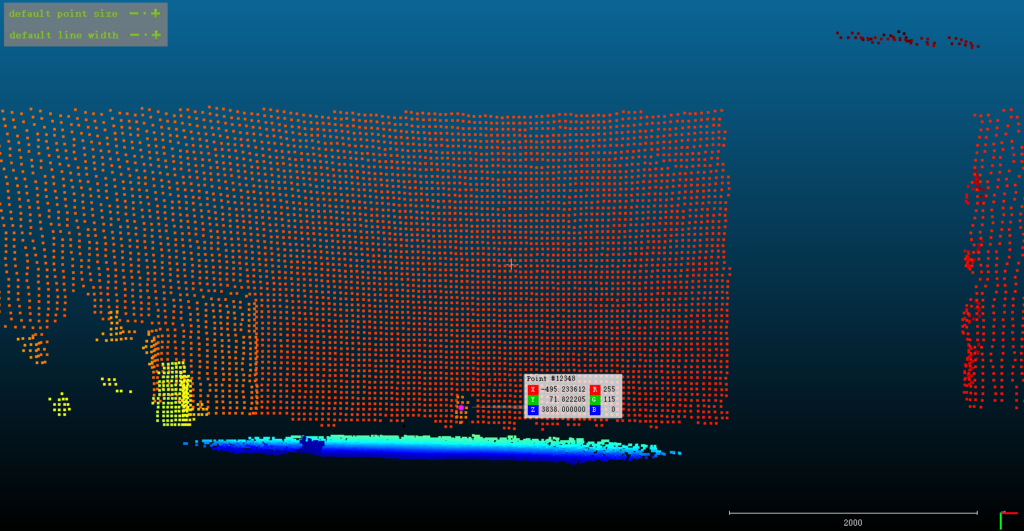
De vierde test isoleerde de variabele belichting. Vier objecten met normale reflectie werden achter een sterke lichtbron geplaatst die op de camera was gericht, op ongeveer 4 meter afstand, zodat de belichting op de lens viel in plaats van op de objecten.
Dit soort tegenlicht reproduceert een van de meest voorkomende oorzaken van dieptefouten bij daadwerkelijke implementaties. Een AGV-vorkheftruck die een laadperron passeert, beweegt zich binnen één voertuiglengte van ongeveer 200 lux binnen een omgeving met tienduizenden lux buiten, vaak recht in het licht, en de sensor krijgt geen kans om zich tussen de twee omstandigheden opnieuw af te stellen.
MRDVS meldt dat de S11 onder deze omstandigheden een volledig dieptebeeld over het gehele gezichtsveld produceerde, dat vervolgens werd omgezet in een 3D-puntenwolkbeeld waarbij alle vier de objecten duidelijk van elkaar en van de achtergrond gescheiden waren.
| Testscène | MRDVS S11 (dToF) |
| Zwarte objecten dicht bij een witte muur | Compleet puntwolkbeeld met een duidelijk gedefinieerde scheiding tussen de oppervlakken. |
| Reflecterende kolom | Volledig puntwolkbeeld zonder ontbrekende of verspreide randgegevens |
| Gestapelde objecten op verschillende diepten | De details zijn in de hele scène behouden gebleven. |
| Vier objecten tegen een sterke achtergrondverlichting. | Complete puntenwolkafbeelding, waarop alle vier objecten duidelijk van elkaar gescheiden zijn. |
De kwaliteit van de detectie vertaalt zich alleen in veiligheid als het resultaat de voertuigcontroller tijdig bereikt.
MRDVS meldt een typische end-to-end latentie van 70 tot 100 milliseconden voor de S11 onder standaard bedrijfsomstandigheden, en een minimale werkingsafstand van ongeveer 10 cm (4 inch).
De minimale werkingsafstand is relevant wanneer obstakels dicht bij het pad van een AGV-vorkheftruck gedetecteerd moeten worden, bijvoorbeeld een palletvoet of een stoeprand direct voor de vorken. De daadwerkelijke prestaties zijn ook afhankelijk van de plaatsing van de sensoren, de voertuiggeometrie, de configuratie van de detectiezone en de rijsnelheid.
Obstakeldetectie is slechts een onderdeel van een compleet veiligheids- en besturingssysteem voor mobiele robots. De S-serie wordt geleverd met een realtime algoritme voor obstakelvermijding dat direct op de camera draait, zonder dat een externe industriële pc nodig is.
Belangrijkste kenmerken van de ingebouwde oplossing voor het vermijden van obstakels
Omdat de zonegeometrie kan worden geconfigureerd als een rechthoekig of kegelvormig volume, kan het detectiegebied de rijrichting van het voertuig volgen in plaats van afhankelijk te zijn van een enkele vaste detectieradius.
Naast het vermijden van obstakels in de kernzone, biedt de S-serie ondersteuning voor een hogere perceptiegraad in drukke en collaboratieve omgevingen.
Bij het detecteren van obstakels in een magazijn moet er meer dan alleen rekening worden gehouden met afstand. De kleur, textuur, reflectiviteit, overlapping, verlichting, plaatsing van sensoren en beweging van voertuigen beïnvloeden allemaal de diepte-informatie die een AGV of AMR ter beschikking heeft.
De hier beschreven test uit juli 2026 laat zien hoe de MRDVS S11 omging met vier opzettelijk lastige scenario's: zwarte objecten tegen een witte muur, een reflecterende kolom, overlappende gestapelde ladingen en vier objecten tegen een sterke tegenlichtbron. In alle vier scenario's leverde de S11 complete dieptebeelden met duidelijk gedefinieerde randen.

