Een obstakeldetectiesensor is een apparaat dat is ontworpen om objecten op de route van een bewegende robot of voertuig te identificeren en te waarschuwen. Deze sensoren zijn cruciaal voor veilige en efficiënte navigatie, waardoor robots autonoom kunnen opereren zonder menselijke tussenkomst.
Voor robotica-enthousiastelingen is het integreren van obstakelvermijdingssensoren een ware revolutie. Deze sensoren verbeteren de prestaties van robots, voorkomen ongelukken en maken complexere taken mogelijk. Van autonome voertuigen tot drones en huisrobots: technologie voor obstakeldetectie is een must-have voor moderne robotica.
In ziekenhuizen kunnen robots veilig rond medische apparatuur en personeel manoeuvreren, waardoor benodigdheden op tijd worden geleverd zonder dat er verstoringen of ongelukken ontstaan.
Uitgerust met LiDAR- en camerasystemen kunnen autonome voertuigen andere voertuigen, voetgangers en obstakels op de weg detecteren en erop reageren, waardoor veilige navigatie wordt gegarandeerd.
In logistieke centra kunnen robots met geavanceerde sensoren door gangpaden navigeren, obstakels zoals pallets en heftrucks ontwijken en voorraadbeheer optimaliseren.
In openbare ruimtes kunnen hulprobots assistentie verlenen en daarbij obstakels zoals meubilair en mensen moeiteloos ontwijken. Dit verbetert de gebruikerservaring en veiligheid.


Cameragebaseerde obstakeldetectiesystemen gebruiken visuele data die door camera's is vastgelegd om obstakels te identificeren en te classificeren. Deze systemen worden vaak gebruikt in de automobielindustrie, robotica en diverse geautomatiseerde systemen vanwege hun vermogen om gedetailleerde visuele informatie te leveren. De belangrijkste soorten cameragebaseerde systemen zijn:
Deze systemen gebruiken één camera om visuele informatie vast te leggen. Ze maken gebruik van beeldverwerkingsalgoritmen om obstakels te detecteren en te classificeren op basis van de visuele gegevens vanuit één perspectief.
•Voordelen: Kosteneffectief, eenvoudig te installeren en kan beelden met een hoge resolutie leveren.
•Nadelen: Beperkt dieptezicht en kan moeite hebben bij slechte lichtomstandigheden of ongunstige weersomstandigheden
Stereocamerasystemen maken gebruik van twee camera's die op een vaste afstand van elkaar zijn geplaatst om het menselijke binoculaire zicht na te bootsen. Door de beelden van beide camera's te vergelijken, kan het systeem de diepte en afstand van objecten berekenen.
•Voordelen: Betere diepteperceptie en nauwkeurigere afstandsmetingen vergeleken met monocamera's.
•Nadelen: Complexer en duurder dan monochrome camerasystemen, en nog steeds beïnvloed door licht- en weersomstandigheden.
Deze systemen maken gebruik van meerdere camera's die een 360-gradenbeeld van de omgeving bieden. Ze zijn vooral nuttig in omgevingen waar obstakels uit alle richtingen kunnen komen.
•Voordelen: Uitgebreide dekking en verbeterd situationeel bewustzijn.
•Nadelen: Hogere kosten en complexiteit, en de noodzaak van geavanceerde algoritmen voor het samenvoegen van afbeeldingen.
Dieptecamera's, ook wel 3D-camera's of dieptesensoren genoemd, leggen diepte-informatie vast door de afstand tussen de camera en objecten in de omgeving te meten. Ze maken vaak gebruik van technologieën zoals gestructureerd licht, time-of-flight (ToF) of stereoscopische beeldvorming om dieptekaarten te genereren.
•Voordelen: Biedt nauwkeurige driedimensionale informatie, wat zorgt voor nauwkeurige afstandsmeting en obstakeldetectie. Effectief in verschillende lichtomstandigheden en complexe omgevingen.
•Nadelen: Hogere rekenvereisten en gevoeligheid voor omgevingsomstandigheden, zoals fel zonlicht of reflecterende oppervlakken.
Sensorgebaseerde obstakeldetectiesystemen gebruiken verschillende soorten sensoren om obstakels te detecteren door fysieke eigenschappen zoals afstand, snelheid en grootte te meten. Deze systemen worden vaak gebruikt in industriële, commerciële en automotive toepassingen vanwege hun betrouwbaarheid en nauwkeurigheid. De belangrijkste soorten sensorgebaseerde systemen zijn:
LiDAR-systemen gebruiken laserstralen om afstanden te meten door de tijd te berekenen die het duurt voordat het licht van een object wordt weerkaatst en terugkeert naar de sensor.
• Voordelen: Zeer nauwkeurige afstandsmetingen, in staat om gedetailleerde 3D-kaarten te maken en effectief in diverse lichtomstandigheden.
• Nadelen: Hoge kosten en kan beïnvloed worden door reflecterende oppervlakken en omgevingsomstandigheden zoals regen of stof.
Infraroodsensoren detecteren obstakels door infraroodlicht uit te zenden en de reflectie ervan te meten. Ze kunnen objecten identificeren op basis van de infraroodstraling die ze uitzenden of reflecteren.
• Voordelen: Effectief bij weinig licht en kan warmte-uitstralende objecten detecteren.
• Nadelen: Beperkt bereik en nauwkeurigheid, en kan beïnvloed worden door omgevingsfactoren zoals mist of stof.
Deze systemen gebruiken geluidsgolven om obstakels te detecteren. Ultrasone sensoren zenden hoogfrequente geluidsgolven uit en meten de tijd die nodig is om de golven terug te kaatsen na een botsing met een object.
• Voordelen: Kosteneffectief, betrouwbaar bij detectie op korte afstand en niet beïnvloed door lichtomstandigheden.
• Nadelen: Beperkt bereik en nauwkeurigheid in vergelijking met andere sensoren, en kan beïnvloed worden door omgevingsruis.
De keuze voor de juiste obstakelvermijdingssensor hangt af van de specifieke vereisten van uw project. Houd rekening met factoren zoals de omgeving waarin uw systeem zal werken, de soorten obstakels die het tegenkomt en uw budget. Hier zijn enkele richtlijnen om u te helpen een weloverwogen beslissing te nemen:
• Grootte en vorm: voor het detecteren van kleine of onregelmatig gevormde objecten zijn vanwege hun precisie mogelijk camera's met een hoge resolutie en diepte of LiDAR nodig.
• Geavanceerde navigatie en kartering: voor complexere toepassingen waarbij gedetailleerde kaarten van de omgeving en navigatie nodig zijn, zijn LiDAR of dieptecamera's een betere keuze vanwege hun hoge nauwkeurigheid en de mogelijkheid om 3D-kaarten te maken.
• Hoog budget: Als kosten geen grote beperking vormen, kan investeren in LiDAR of hoogwaardige dieptecamera's zorgen voor nauwkeurige en betrouwbare obstakeldetectie. Deze technologieën bieden een hoge nauwkeurigheid en kunnen complexe omgevingen aan.
• Gemiddeld budget: Dieptecamera's zijn een goede keuze voor wie een balans zoekt tussen prijs en prestatie. Ze leveren gedetailleerde 3D-informatie en zijn betaalbaarder dan geavanceerde LiDAR-systemen.
• Laag budget: Voor kosteneffectieve oplossingen kunt u infrarood- of ultrasone sensoren overwegen. Deze zijn voldoende voor eenvoudige obstakeldetectietaken, maar mogelijk niet nauwkeurig genoeg voor complexere toepassingen.
MRDVS, specialist in visiontechnologie voor mobiele robots, heeft de kosteneffectieve RGB-D multimodale industriële botsingspreventiecamera, de S-serie, gelanceerd . Deze camera's worden op grote schaal gebruikt in diverse toepassingen, waaronder onbemande heftrucks, stapelaars, sluipvoertuigen, transportkarren, industriële reinigingsrobots en medische en servicerobots.
Door RGB- en dieptegegevens te combineren, wordt de perceptie van robots verbeterd, waardoor ze nauwkeurig kunnen navigeren in complexe omgevingen.
Eenvoudige integratie met bestaande robotbesturingssystemen via de I/O-interface, waardoor aanpassing van vermijdingsparameters mogelijk is.
Identificeert en classificeert objecten binnen de omgeving van de robot, waardoor mobiele robots weloverwogen beslissingen kunnen nemen om obstakels te omzeilen.
Maximaal 18 meter wordt ondersteund en kan buitenshuis worden gebruikt
De keuze voor de juiste obstakelvermijdingssensor hangt af van de specifieke vereisten van uw project. Houd rekening met factoren zoals de omgeving waarin uw systeem zal werken, de soorten obstakels die het tegenkomt en uw budget. Hier zijn enkele richtlijnen om u te helpen een weloverwogen beslissing te nemen:
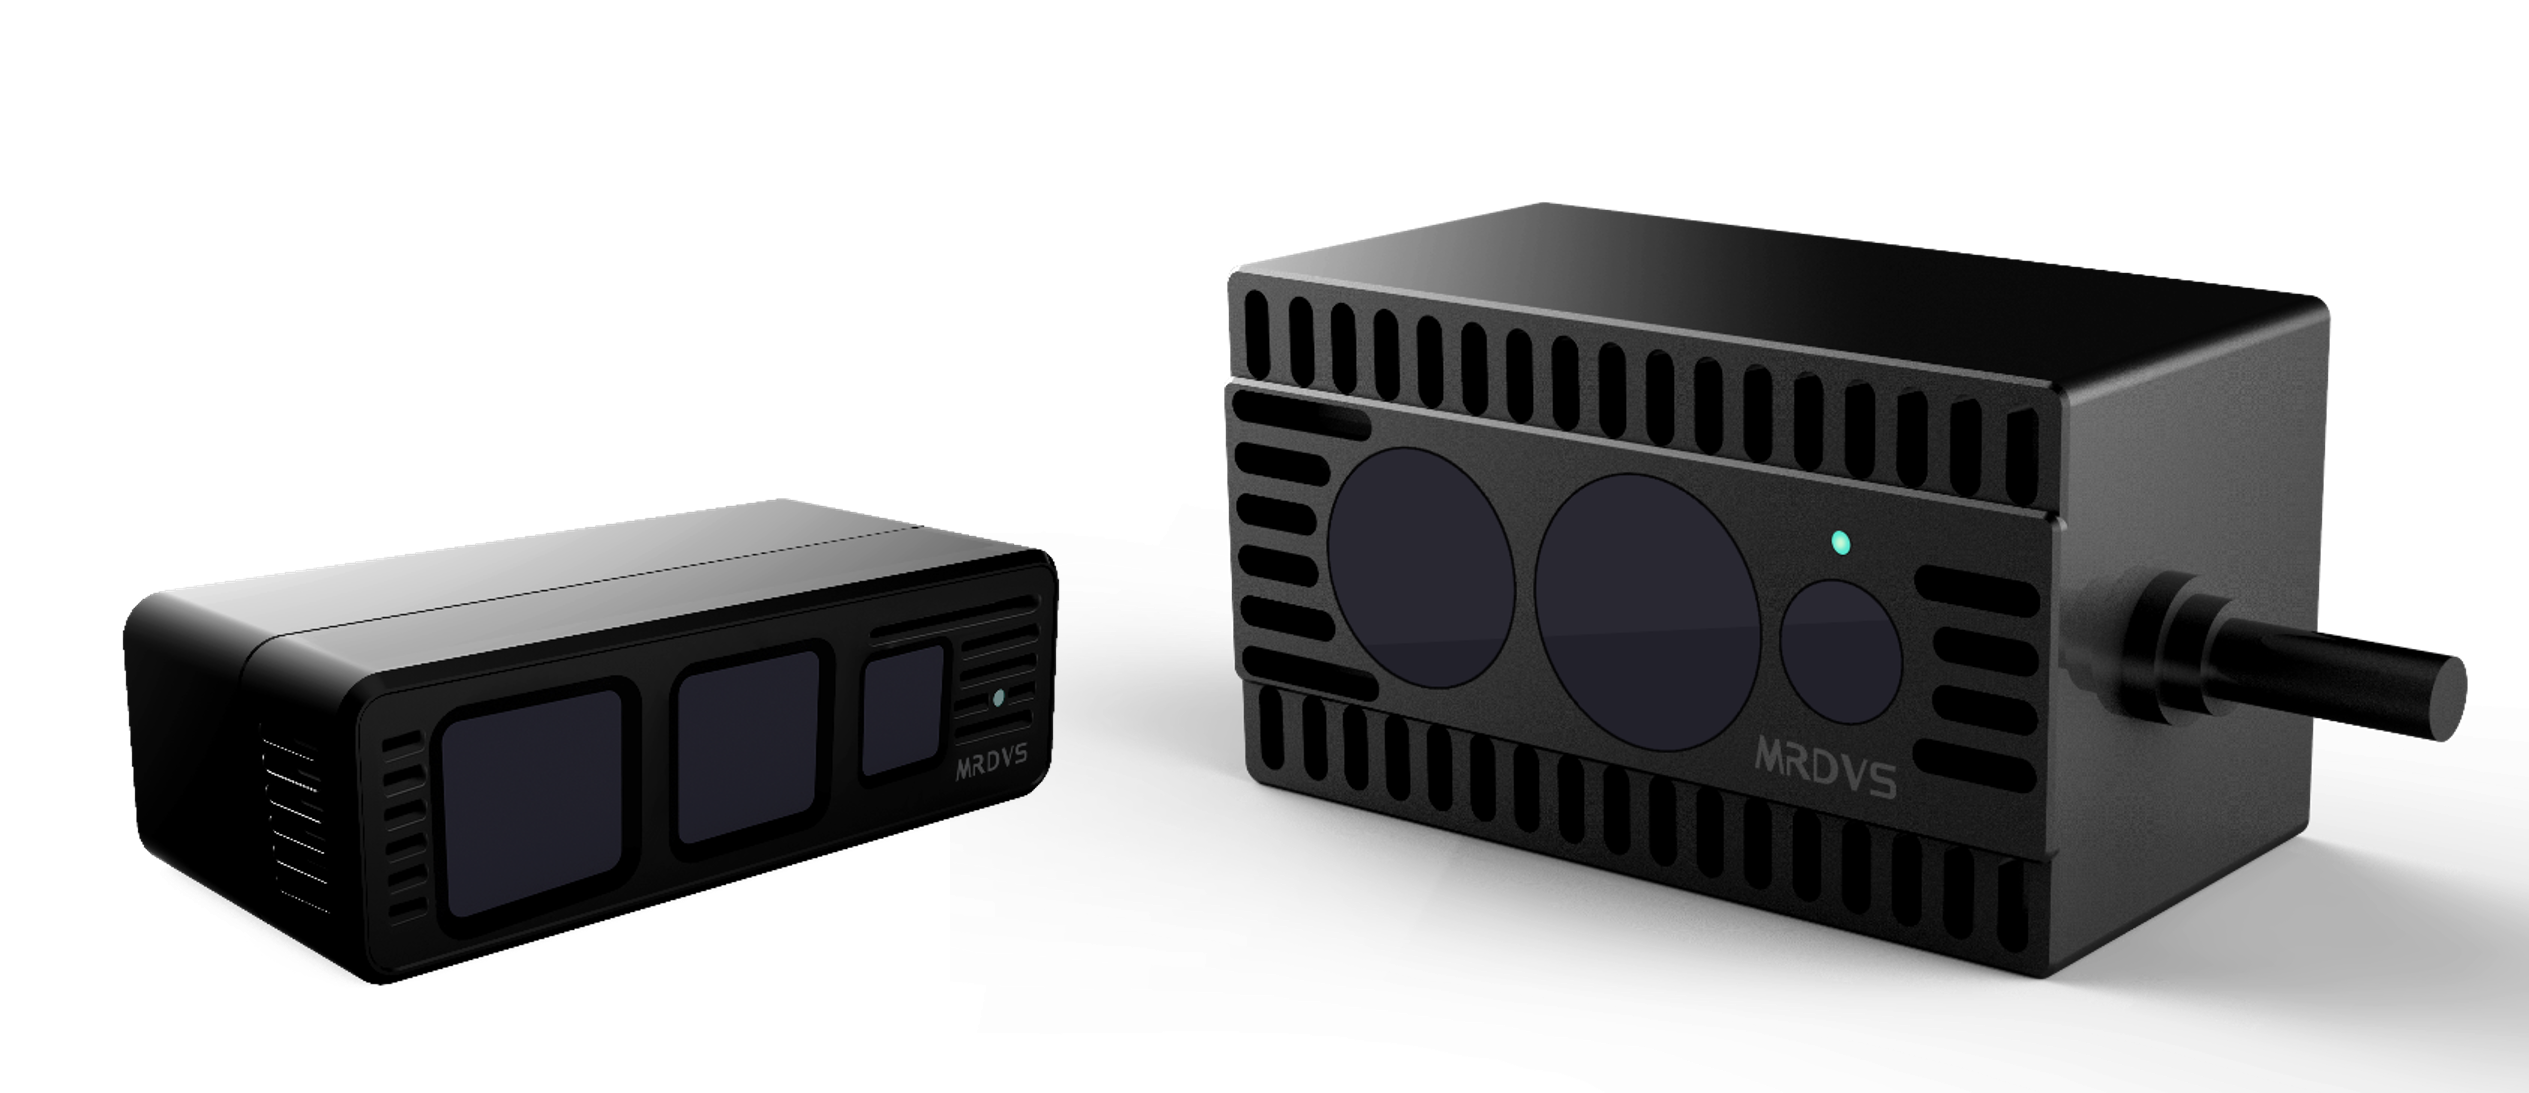
Met een diepteresolutie van 240 × 160 leggen de S10 Pro en S10 diepte- en textuurinformatie in realtime vast, wat zorgt voor een stabiele waarneming op lange afstand (tot 18 meter). Deze producten zijn ontworpen voor onbemande voertuigen met lage snelheid, onbemande heftrucks, drones, grasmaaiers en andere apparaten en garanderen betrouwbare prestaties voor een breed scala aan toepassingen.
S10 Pro en S10 worden in april gelanceerd.

De S2 Max, met de geavanceerde Sony IMX570 iToF-sensor en geregistreerde RGB-D-beeldvorming, onderscheidt zich in de S-serie. Hij biedt een diepteresolutie van 320×240 bij maximaal 15 fps en een breed gezichtsveld van 81° x 61°. Dankzij 940 nm VCSEL-verlichting garandeert de S2 Max een veilige en efficiënte dieptewaarneming. De mogelijkheid om diepte-, RGB- en amplitudekaarten uit te voeren, maakt hem ideaal voor het vermijden van obstakels in mobiele robots.
MRDVS richt zich sterk op mobiele robotica en logistieke automatisering en maakt daarbij gebruik van geavanceerde 3D-visietechnologieën zoals iToF, dToF en binoculair gestructureerd licht. Door geavanceerde AI-algoritmen te integreren, voorziet MRDVS mobiele robots van krachtige mogelijkheden voor obstakelvermijding, navigatie en herkenning, waardoor ze veiliger, stabieler en intelligenter kunnen werken.
Door middel van meerdere productiteraties heeft MRDVS hoogwaardige, geïntegreerde hardware- en softwareoplossingen ontwikkeld die breed worden toegepast door toonaangevende spelers in de sector. Onze klantenkring omvat meer dan 80% van de binnenlandse merken mobiele robots, met tienduizenden verkochte en gevalideerde exemplaren door topklanten – wat een sterke erkenning in de markt oplevert.
