S-serie Lidar-Vision Fusion voor all-terrain robotica

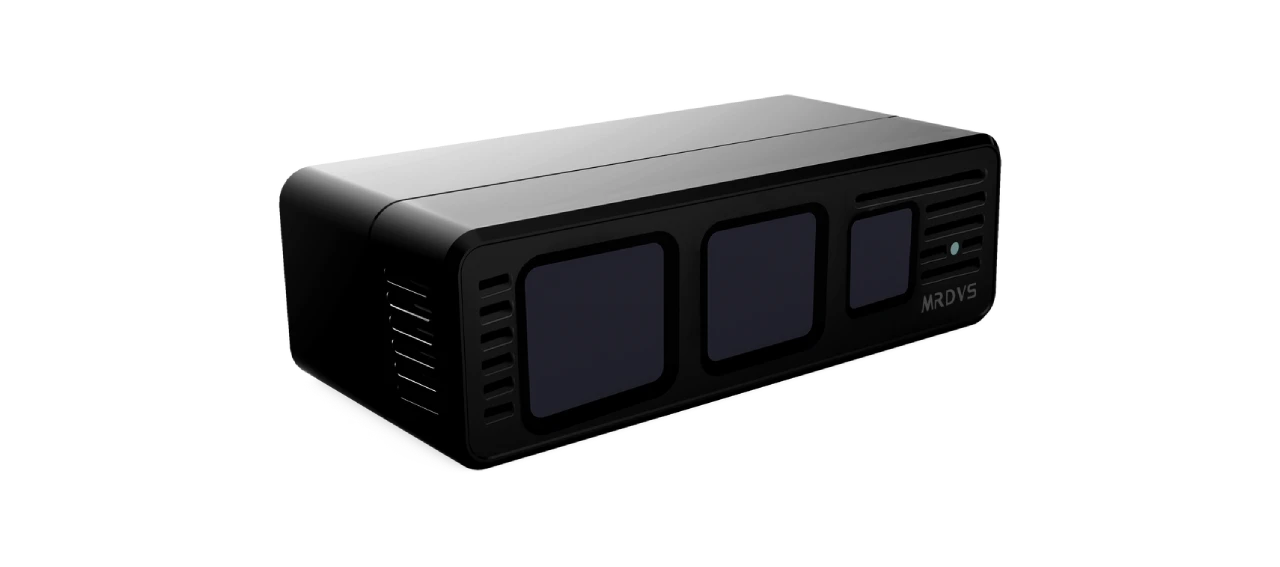
Maak kennis met de camera's uit de MRDVS S-serie: ze leveren dToF-waarneming met een groot bereik en hoge precisie met geïntegreerde vision-lidar-sensoren. Hierdoor zijn betrouwbare kartering, navigatie en het vermijden van obstakels mogelijk bij robottoepassingen buiten, binnen en op alle terreinen.

MIPI-pictogram

MIPI-interface beschikbaar

Gezichtsveld 120° × 80°

Vermindering van obstakels

Ethernet

S10

190g Lichtgewicht body
Ethernet- en aanpasbare I/O-opties
240 x 160 resolutie
Solid-state dToF LiDAR
Tot 42 m bij 90% reflectiviteit
240 × 120 diepteresolutie
S10
S10 Ultra Lite

42m

Maximale werkafstand

RGB-D

Beeldfusie

240*160

Diepteresolutie

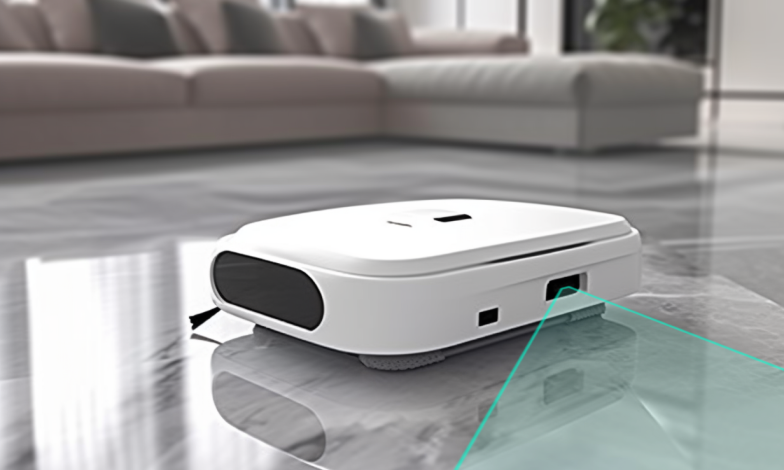
Robotoplossing voor binnen en buiten, geschikt voor meerdere omgevingen

Het apparaat overwint multipath-interferentie, kan overweg met diverse oppervlakken (van reflecterend tot mat), is bestand tegen intens licht (inclusief direct zonlicht) en biedt een uitgebreide dekking met vrijwel geen dode hoeken. Bovendien werkt het apparaat stil en stofbestendig.

12401745197233 .afb

Robot Vacuum

12411745197245 .afb

dar

12421745197252 .afb

AGV

12431745197262 .afb

Commerciële schoonmaakrobot

12441745197269 .afb

Inspectie Robot

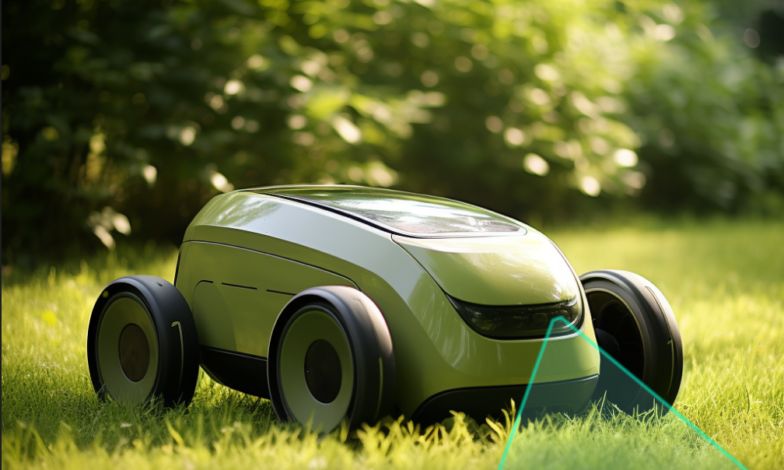
Robotmaaier

Robotmaaier

Verschil tussen modellen

ModelS10S10 Ultra Lite
Verlichting940 nm940 nm
uitgangDieptekaart / 3D-puntenwolk / RGB / IR-amplitudekaartDieptekaart / 3D-puntenwolk / IR-amplitudekaart
Diepteresolutie (H × V)240 × 160 px240 × 120 px
Diepte FramesnelheidMax. 20 fps, meestal 15 fpsDoorgaans 10 fps
Diepte FoV (H × V)120° × 78° ±3°120° × 60° ±3°
RGB-resolutie (H × V)1632 × 1224 Niet van toepassing (geen RGB)
RGB-framesnelheidMax. 20 fps, typisch 15 fpsNiet van toepassing (geen RGB)
RGB-beeldveld (H × V)120° × 90° ±3°Niet van toepassing (geen RGB)
RGB-sluitertypeRolluikNiet van toepassing (geen RGB)
Werkbereik0.3–8 m (90% reflectiviteit); 0.3–3 m (5% reflectiviteit)0.2–42 m (90% reflectiviteit); 0.2–30 m (10% reflectiviteit)
Nauwkeurigheid≤3cm≤4cm
Energieverbruik≤4 W (gemiddeld)<9 W
Afmetingen (L × B × H)80 mm × 37 mm × 25 mm106 mm × 69 mm × 43 mm
Gewicht 190 gOng. 410 g
Laboratoriumvoedingen12 ~ 28V12V ~ 27V
Data communicatieEthernet
*Neem contact met ons op voor aangepaste I/O-oplossingen
Ethernet
Behuizing RatingIP54IP67
Bedrijfstemperatuur-20 ° C ~ 60 ° C-20 ° C ~ 75 ° C
Temperatuur bij opslag-40 ° C ~ 85 ° C-40 ° C ~ 85 ° C
Programmeren / SDKC / C++ / ROS SDKC / C++ / ROS SDK
BesturingssysteemWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Technologie vergelijking

dToF versus iToF

WechatIMG1247

dToF-principe

dToF (Direct Time of Flight) meet direct de vluchttijd (ToF) van lichtpulsen om de afstand te berekenen. Het zendt ultrakorte lichtpulsen uit (doorgaans nanoseconden) en registreert het tijdsinterval (Δt) tussen de pulsuitzending en de reflectie door het doelobject. De afstand wordt berekend met de formule: Afstand = (Lichtsnelheid × Δt) / 2 (De deling door 2 houdt rekening met de heen- en terugreis van de lichtpuls: uitzending → doel → ontvanger.) Deze directe tijdmeting maakt een hoge precisie mogelijk, met name voor toepassingen over lange afstanden.
WechatIMG1248

iToF-principe

iToF (Indirect Time of Flight) berekent de afstand door de faseverschuiving (Δφ) van continu gemoduleerd licht (bijvoorbeeld sinusgolven of blokgolven) te meten. De sensor zendt licht uit met een bekende modulatiefrequentie (f) en golflengte (λ = c/f, waarbij c de lichtsnelheid is). Na reflectie wordt het faseverschil tussen het uitgezonden en ontvangen signaal gedetecteerd. De afstand wordt berekend met de formule: Afstand = (Δφ × λ) / (4π) (Δφ is de fasevertraging in radialen, en de deling door 4π houdt rekening met de heen- en terugreis en de 360°-fasecyclus). Deze indirecte methode is efficiënt voor korte tot middellange afstanden en biedt een goede balans tussen resolutie en energieverbruik.

Hoogtepunten van de S-serie

Sub-nanoseconde precisie afstandsmeting kern

Prestaties op alle ondergronden en in alle lichtomstandigheden

Zeer efficiënte, stabiele laseremissie

Synchronisatie met meerdere camera's

Stichting voor Geavanceerde Waarneming

Intelligente systeemcapaciteiten

Uw praktische behoeften oplossen met configureerbare veiligheid en op maat gemaakte waarneming.

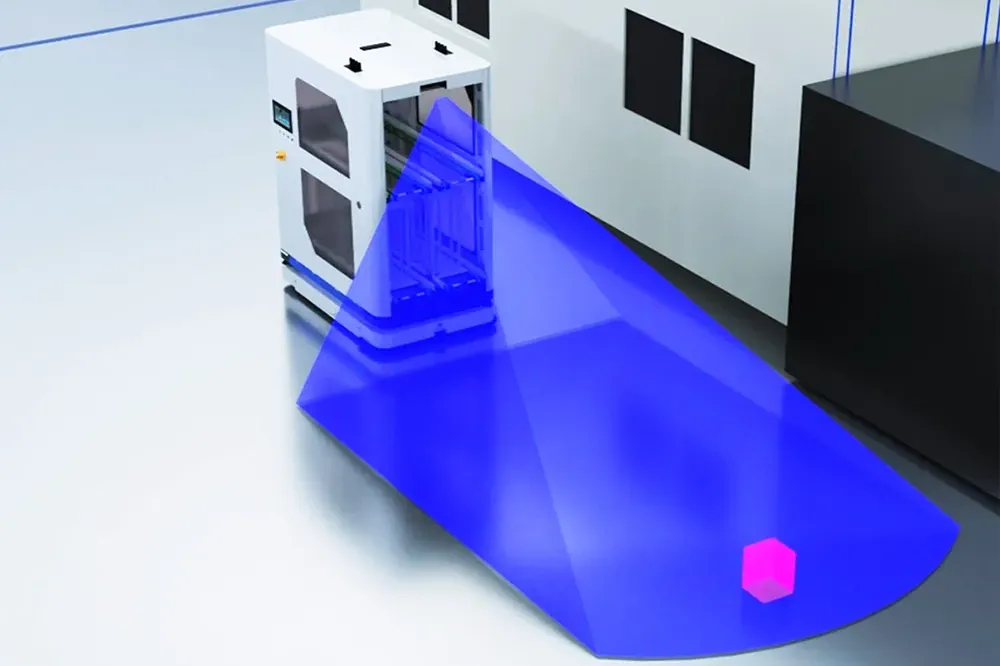
Ingebouwde en configureerbare obstakelvermijding

De S-serie is uitgerust met een realtime algoritme voor het vermijden van obstakels en is direct inzetbaar.
Het systeem biedt tot 20 vooraf gedefinieerde vermijdingszonesGebruikers kunnen dynamisch tussen deze zones schakelen via een API terwijl de AMR zich verplaatst, waardoor contextbewuste veiligheidsbeleidsmaatregelen mogelijk zijn in verschillende operationele gebieden.

Intelligente systeemcapaciteiten

Uw praktische behoeften oplossen met configureerbare veiligheid en op maat gemaakte waarneming.

Geavanceerde functies die direct beschikbaar zijn

Naast het voorkomen van kernproblemen, ondersteunt het systeem ook geavanceerde waarneming om complexe operationele scenario's aan te pakken:

Op maat gemaakte ontwikkelingsdiensten

Zoekt u een oplossing voor specifieke objecten of unieke workflows? Ons team biedt complete, op maat gemaakte algoritmeontwikkelingsdiensten om uw project te versnellen. We kunnen perceptiemodules bouwen die precies aan uw eisen voldoen, waaronder:

BEGIN MET ONTWIKKELEN MET MRDVS LxCamera SDK

De LxCamera SDK biedt uitgebreide softwareontwikkelingstools, waaronder C/C++-kernpakketten, Python-bindings en ROS 1/ROS 2-ondersteuning. Compatibel met Windows, Linux en ARM-Linux-systemen, biedt het gebruiksvriendelijke API's, voorbeeldprogramma's en binaire GUI-viewers (met ondersteuning voor Windows en Ubuntu) – allemaal te downloaden via het MRDVS GitHub-kanaal, samen met gedetailleerde gebruikershandleidingen.

Gebruiksklare oplossing

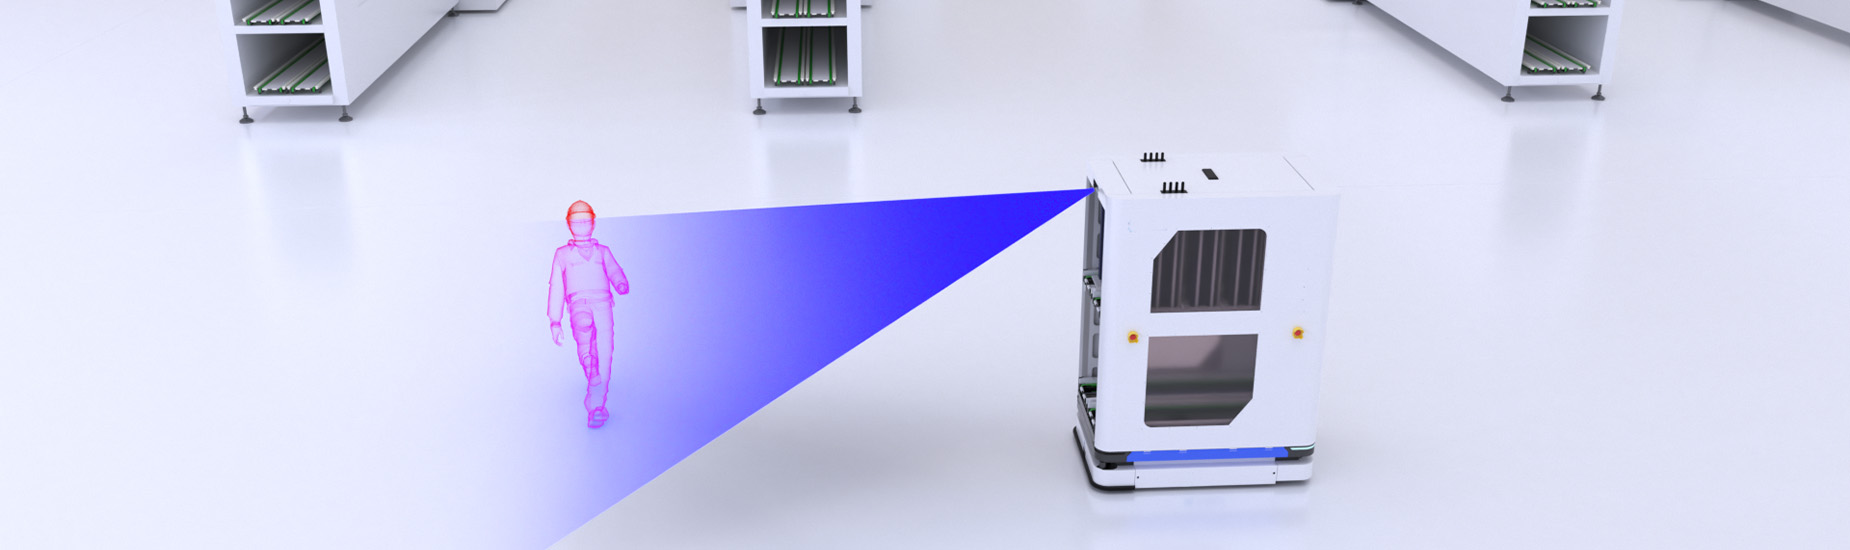
3D Obstakel vermijden

MRDVS verbetert robotnavigatie met geavanceerde obstakelvermijding met behulp van RGB-D ToF-camera's uit de S-serie.

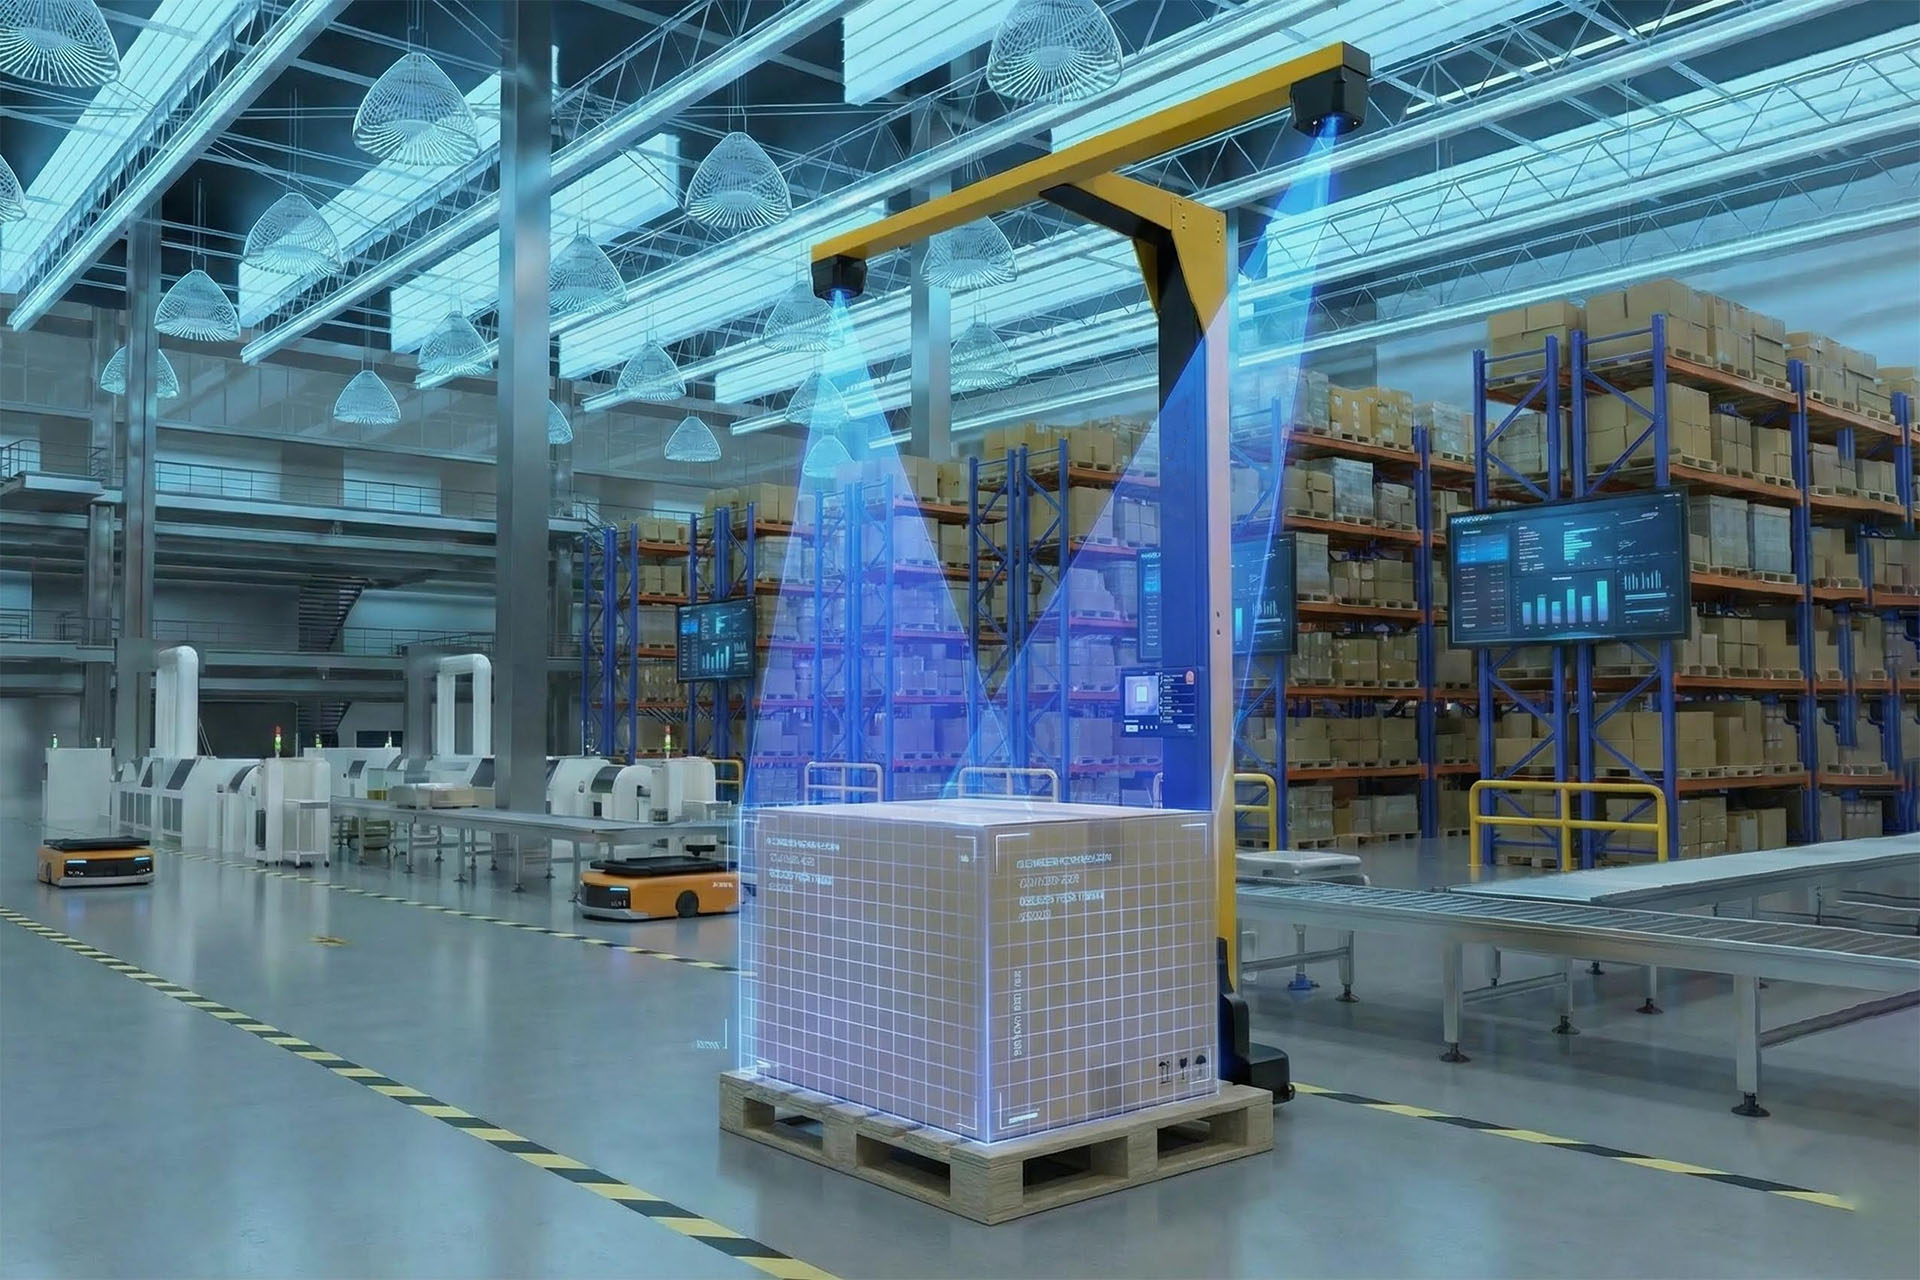
3D-volumemeting

3D-dieptecamera's en geavanceerde algoritmen leggen objecten vast om exacte volumes te berekenen, wat zorgt voor snelle, goedkope en logistiekklare precisie.

Meer over de S-serie

Alle S-serie modellen

S10

De S10 heeft een diepteresolutie van 240 × 160 en legt in realtime diepte- en textuurinformatie vast. Zo krijgt u een stabiele waarneming op lange afstand van onbemande voertuigen met lage snelheid, onbemande vorkheftrucks, drones, grasmaaiers en andere apparaten. 

De S10 Ultra Lite is een compacte solid-state dToF LiDAR voor robotperceptie binnen en buiten. Hij levert dieptekaarten, 3D-puntenwolken en IR-amplitudegegevens over een bereik van 0.2 tot 42 meter met een reflectiviteit van 90% voor grasmaaiers, vierpotige robots en multirotordrones.

Blijf verbonden!

Laat ons een bericht achter

We helpen je graag! Gebruik onderstaand formulier om een ​​bericht achter te laten of je vragen te stellen. Ons team neemt zo snel mogelijk contact met je op.

* Verplichte velden
Door dit formulier in te dienen, bevestigt u dat u ermee akkoord gaat dat Mrdvs Technology contact met u opneemt via marketinggerelateerde e-mails of telefonisch. De websites en communicatie van MRDVS zijn onderworpen aan de Gebruiksvoorwaarden. 
MRDVS-logo

Ontvang het laatste MRDVS-nieuws, productupdates, evenementen en meer.