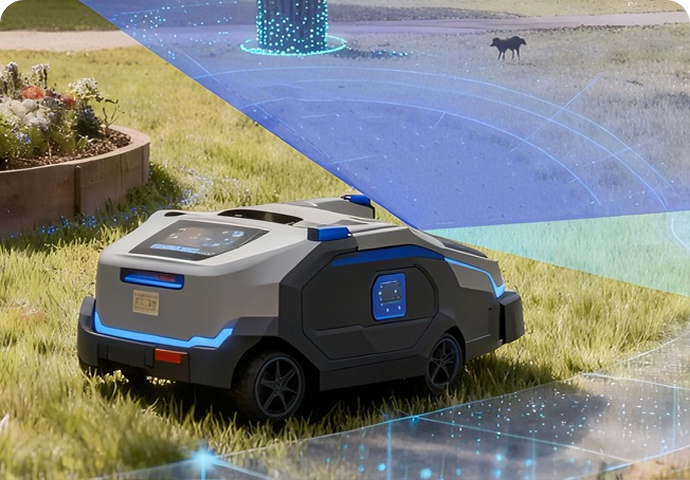



S-serie LiDAR-Vision fusiesensoren voor autonome robotperceptie

De S-serie combineert LiDAR-dieptemeting en RGB-beeldherkenning om realtime 3D-omgevingswaarneming te bieden voor AMR's, vierpotige robots, servicerobots en autonome voertuigen.

MIPI-pictogram

MIPI-interface beschikbaar

Gezichtsveld 120° × 80°

Vermindering van obstakels

Ethernet

Begrijp de S-reeks in één minuut.

Wat is de S-serie LiDAR-Vision-sensor?

De S-serie is een 3D-perceptiesensor die LiDAR-afstandsmeting en RGB-beeldvorming combineert om nauwkeurige diepte-informatie, puntenwolken en visuele gegevens te leveren voor autonome robots.

Welke problemen lost het op?

Detecteert onopvallende, zwevende, onregelmatige en driedimensionale obstakels die mogelijk gemist worden door conventionele vlakke scansensoren.

Compatibele robotplatforms

De S-serie is compatibel met diverse robotplatformen, waaronder AMR's, vierpotige robots, servicerobots en autonome voertuigen.

Beschikbare gegevensuitvoer

Levert dieptekaarten, puntenwolken, RGB-afbeeldingen of gegevens over obstakels, afhankelijk van het model.

Welke robots zijn compatibel met de S-serie?

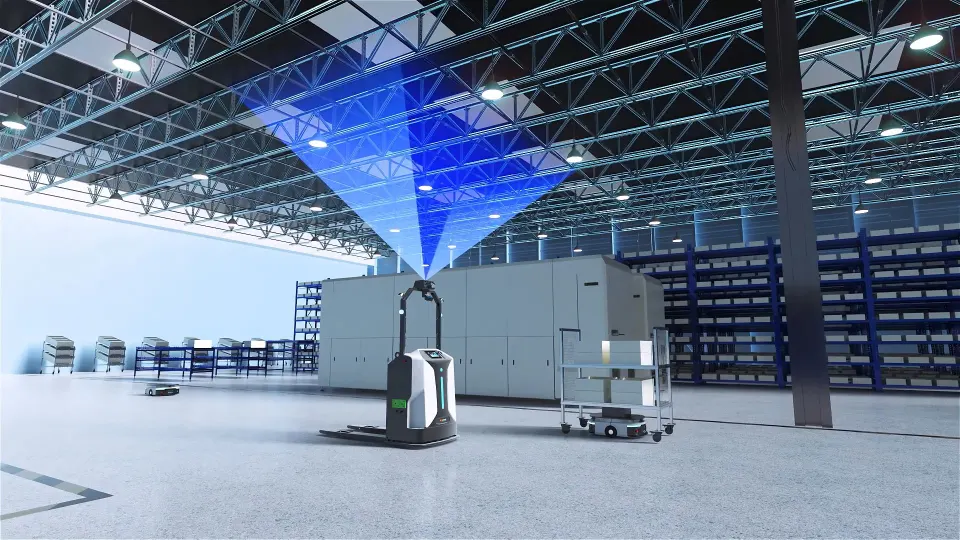
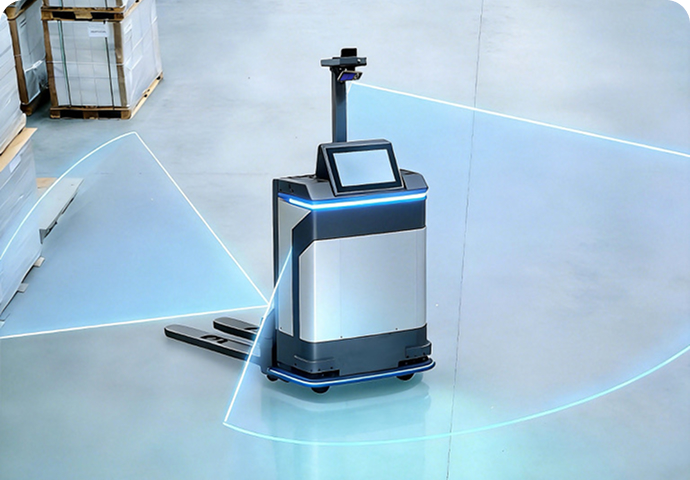
amrs en agv

AMR's en AGV's

• Kan aan de voor-, achter- of zijkanten worden gemonteerd

• Gemonteerd aan de voor-, achter- en zijkanten van de robot.

• Aanbevolen modellen: S10, S10 Pro

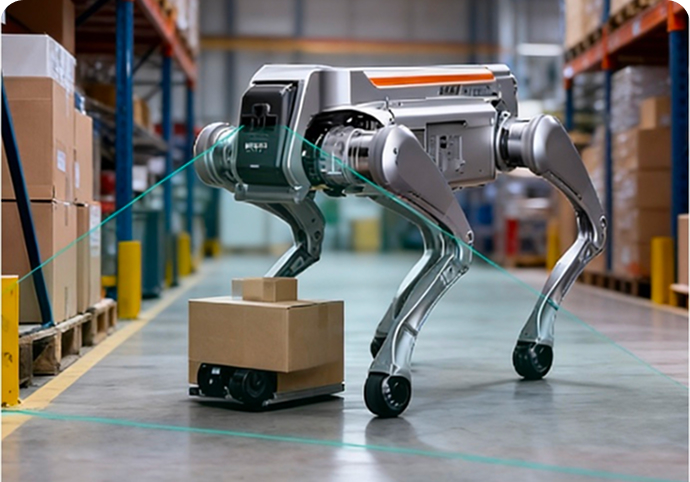
Viervoetige robots

Viervoetige robots

• Detecteert obstakels in de buurt en scant de omgeving ervoor.

• Analyseert complexe bodem en omgeving.

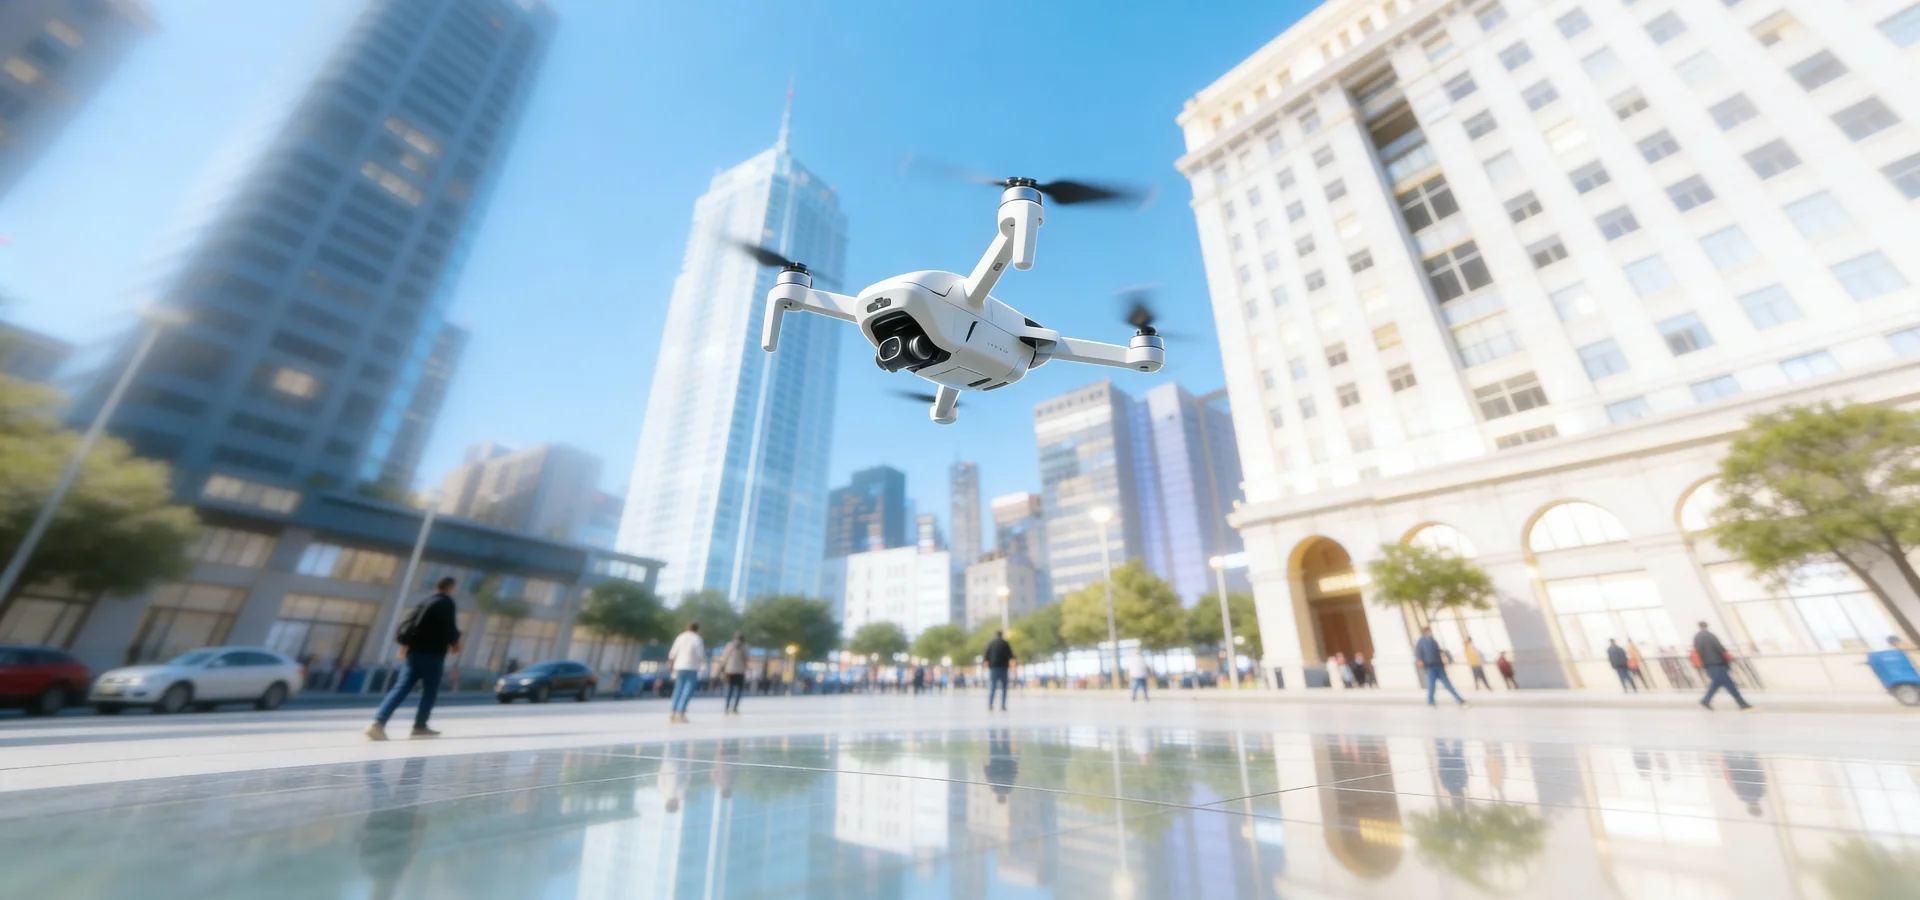
• Aanbevolen modellen: S10 Ultra Lite

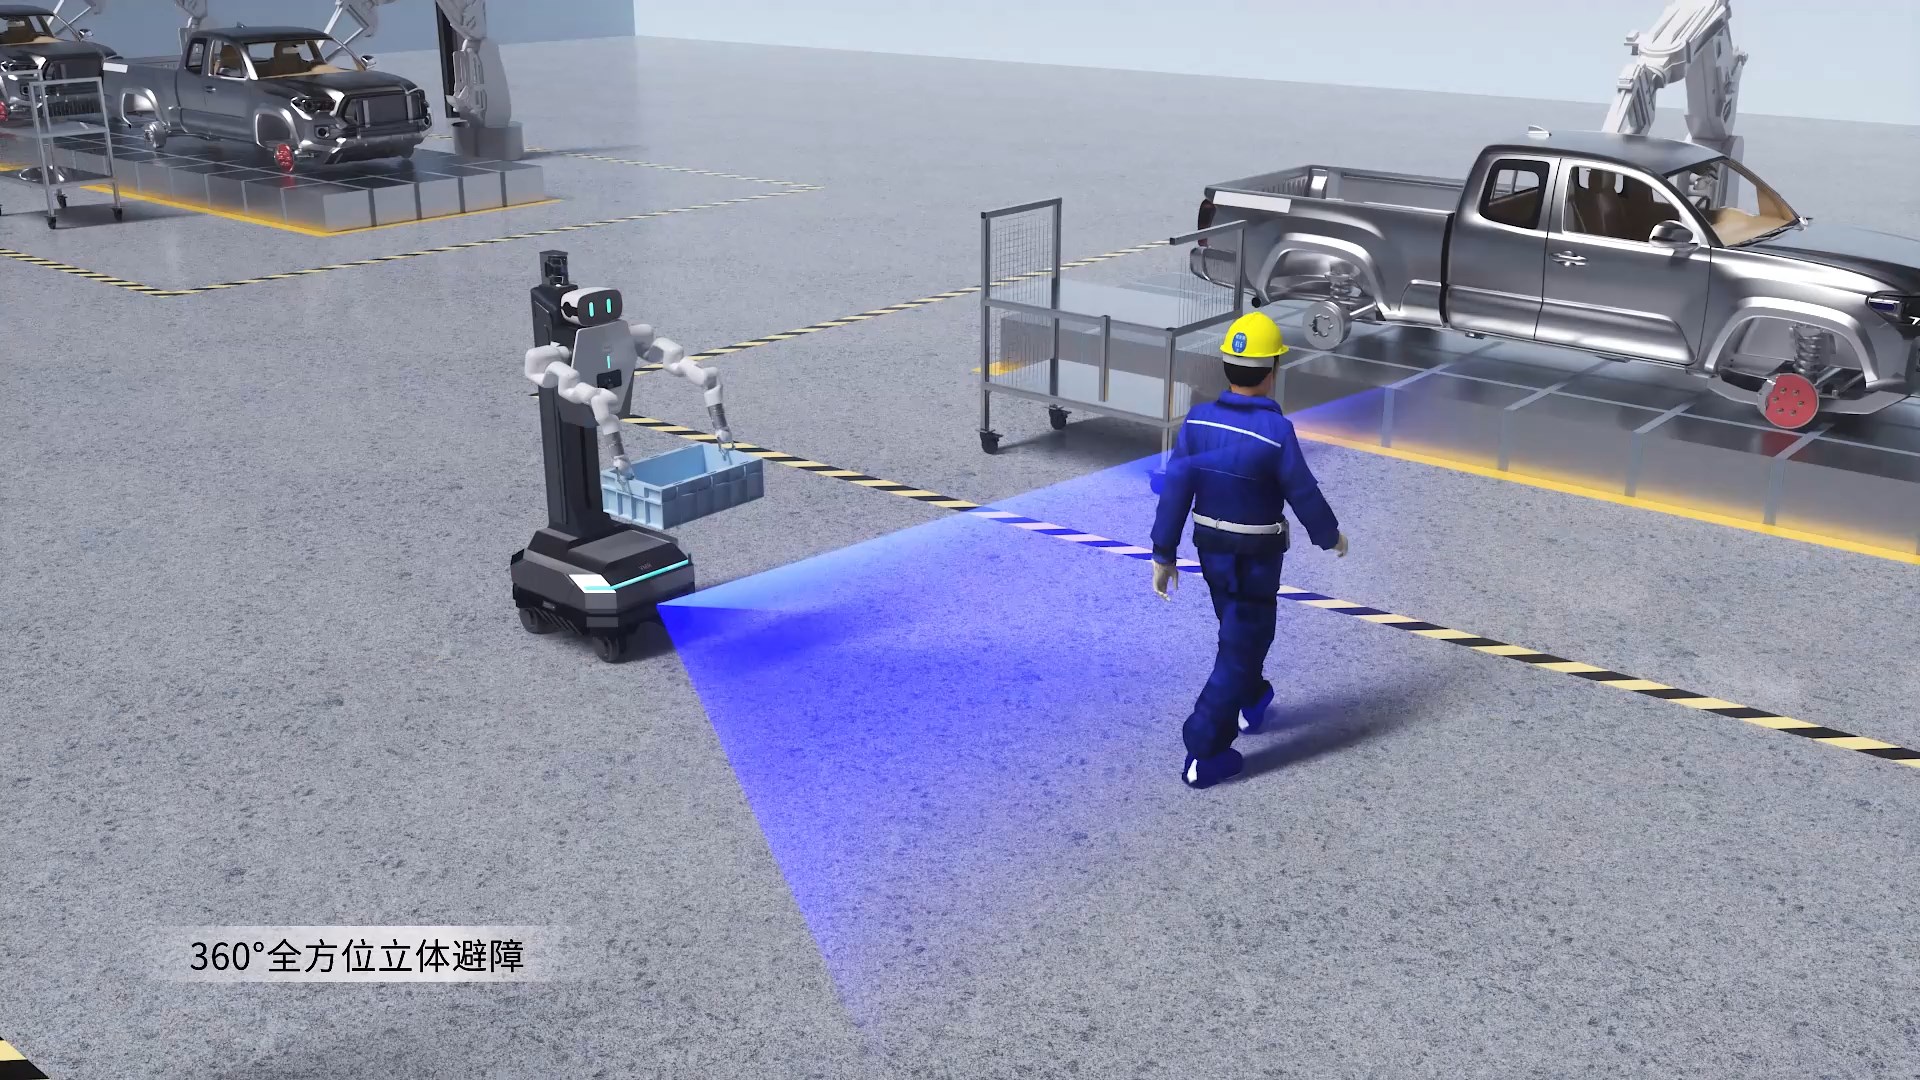
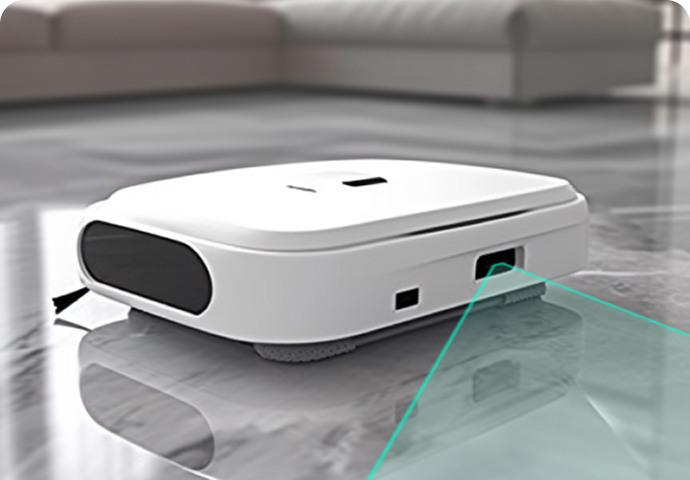
dienst Robots

dienst Robots

• Neemt de ruimtelijke indeling van gemeubileerde kamers en gangen waar.

• Vermijdt obstakels en zorgt voor de veiligheid van mensen.

• Aanbevolen modellen: S11

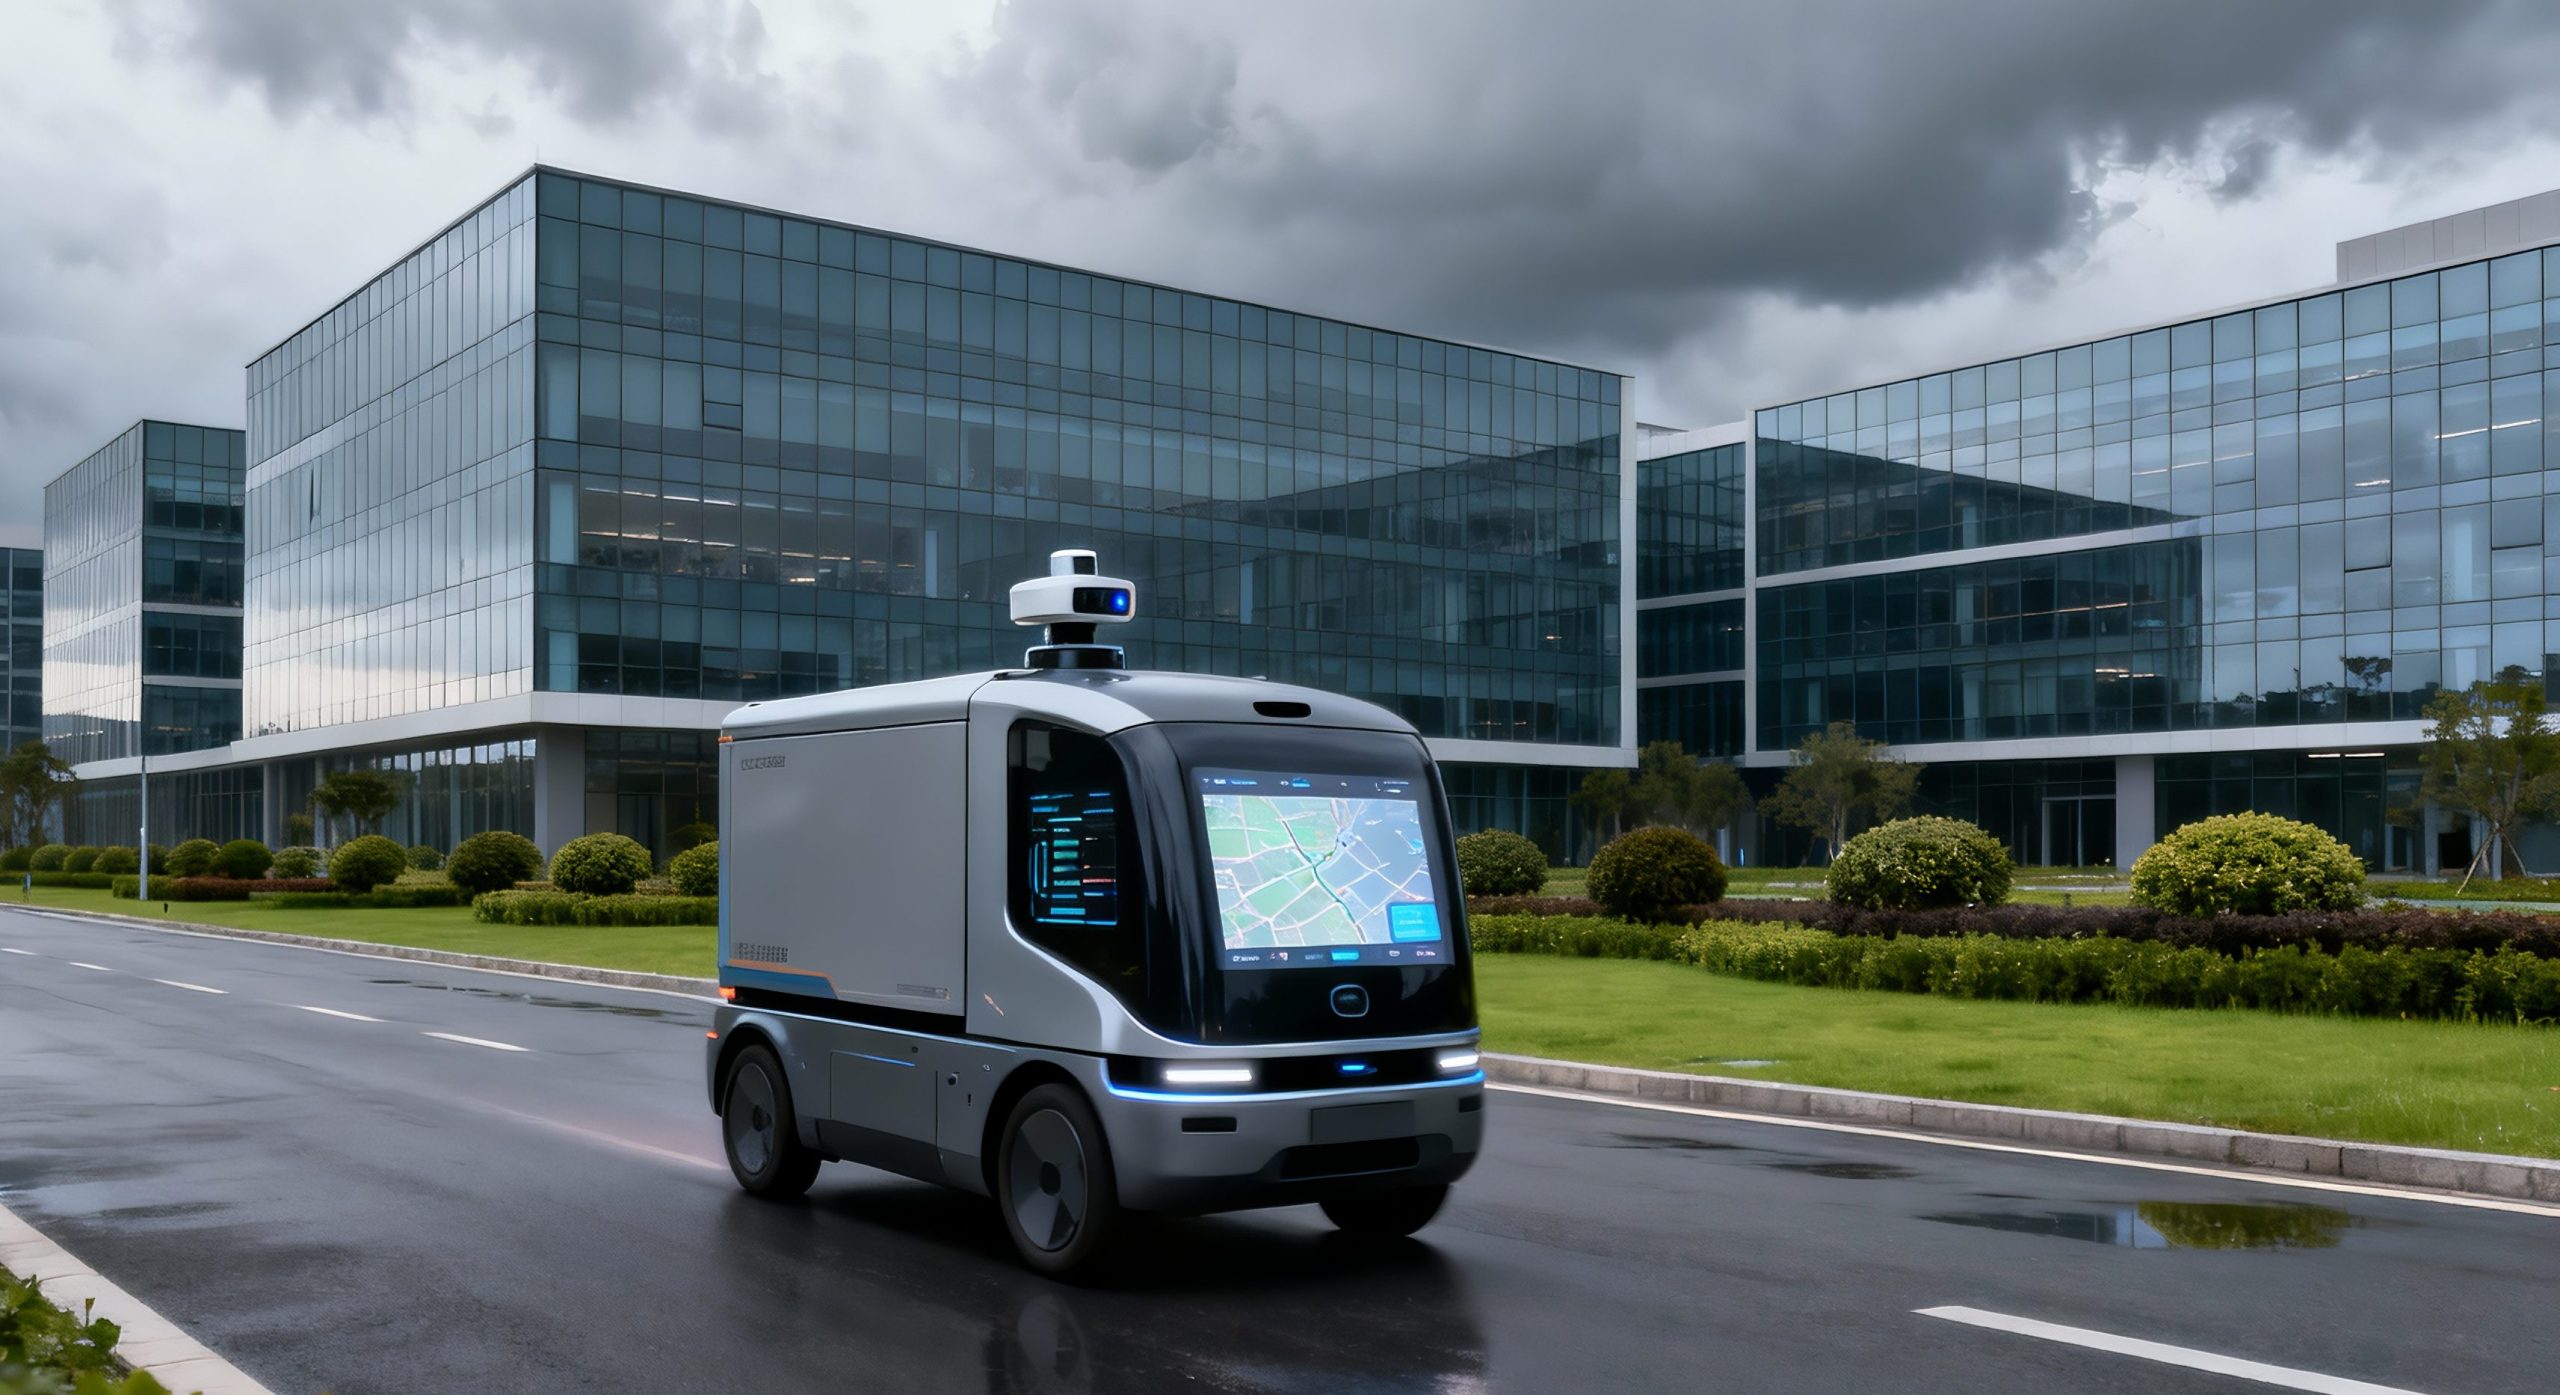
Autonome machines met lage snelheid voor buiten

Autonome machines met lage snelheid voor buitengebruik

• Autonome robotica met lage snelheid (levering/inspectie/reiniging).

• Beoordeeld op basis van beschermingsfactor, lichtinval en temperatuur.

• Aanbevolen modellen: S10 Pro

Vergelijking en selectie van modellen uit de S-serie

ModelProduct plaatsingWerkbereikFOVGegevensuitvoerIP-klasseAanbevolen toepassingen
S10Dynamische vermijding op lange afstand0.05–8 m (90% reflectiviteit)

0.05–5 m (10% reflectiviteit)
Diepte-FOV: 120° × 80°

RGB-gezichtsveld: 120° × 90°
Diepte-, RGB- en IR-intensiteitskaartenIP54AMR/AGV, autonome heftrucks, voertuigen voor buitengebruik met lage snelheid, magazijn- en logistieke robots
S10 Ultra LiteLangeafstandsperceptie0.2–42 m (90% reflectiviteit)

0.2–30 m (10% reflectiviteit)
Diepte-FOV: 120° × 80° ± 3°Diepte-/puntwolken en IR-intensiteitskaartenIP67Vierpotige robots, robotmaaiers, multirotordrones, mobiele robots voor buiten
S11Vermijden van korte afstand, ruimtelijke waarneming en 3D-modellering0.1–5 m (gezichtsveld van 118°)

0.1–3 m (gezichtsveld van 140°)
(Reflectiviteit: 10%–90%)
Diepte-FOV: 136°×56°

RGB-gezichtsveld: 120°×110°±3°
Diepte-/puntenwolken, RGB- en IR-intensiteitskaartenIP54Schoonmaakrobots, AMR/AGV's, servicerobots, robots die als huisgezellen fungeren

Belangrijkste specificaties en bedrijfsomstandigheden

SpecificatiesS10S10 Ultra-LiteS11
DieptetechnologiedToFdToFdToF
Bereik0.05–8 m bij 90% reflectiviteit; 0.05–5 m bij 10%0.2–42 m bij 90% reflectiviteit; 0.2–30 m bij 10%0.1–5 m buiten bij 10%–90% reflectiviteit
Minimale detectieafstand0.05 m0.2 m0.1 m
Diepteresolutie240 × 160240 × 160240 × 96
RGB-resolutie1920 × 1080-1280 × 1080
Frame RateDiepte/RGB: Max. 20 fps; Gemiddeld 15 fpsDiepte: Max. 10 fps, gemiddeld 10 fps; RGB: Max. 20 fps, gemiddeld 10 fpsDiepte/RGB: Max. 20 fps; Gemiddeld 10 fps
GezichtsveldDiepte: 120° × 80°;
RGB: 120° × 90°
Diepte: 120° × 80° ±3°; RGB: 120° × 110° ±3°Diepte: 136° × 56°; RGB: 120° × 110° ±3°
Dieptenauwkeurigheid≤3cm≤4cm1 cm
OmgevingslichtbereikTot 100 kLux0–100 kLuxTot 100 kLux
Communicatie InterfaceEthernet; Aangepaste I/O optioneelEthernetEthernet / USB / MIPI
Ingangsspanning12–28 V gelijkstroom12–27 V gelijkstroomEthernet: 12–28 V DC; USB: 5 V;
Energieverbruik≤4 W gemiddeld<9 WGemiddeld <4 W; piekvermogen <13 W
Afmetingen80 x 37 x 25 mm106 x 69 x 43 mm90 x 25 x 25 mm
Gewicht190 gOng. 440 gOngeveer 130 g (Ethernet) / 90 g (USB)
Bedrijfstemperatuur−20°C tot 60°C−20°C tot 75°C−20°C tot 60°C
Temperatuur bij opslag−40°C tot 85°C−40°C tot 85°C−40°C tot 70°C
BeschermingsgraadIP54IP67IP54
Ondersteunde besturingssystemenWindows 7/8/10/11; Linux; Arm Linux/ROSWindows 7/8/10/11; Linux; Arm Linux/ROSWindows 7 of later; Linux; Arm Linux/ROS
SDK-ondersteuningC / C++ / ROS SDKC / C++ / ROS SDKC / C++ / ROS SDK

Veelgestelde vragen over de S-serie

Welke dieptesensortechnologie gebruiken de S10, S10 Ultra Lite en S11?

Alle drie de modellen maken gebruik van dToF-dieptesensortechnologie. De camera meet de tijd die een lasersignaal nodig heeft om een ​​object te bereiken en terug te keren naar de sensor. Vervolgens berekent de camera de afstand tussen het object en de camera om dieptekaarten en 3D-puntenwolken te genereren.

De S10 is ontworpen voor standaard waarneming op middellange afstand en obstakelvermijding in mobiele robots. De S10 Ultra Lite is bedoeld voor lokalisatie, navigatie en omgevingswaarneming over langere afstanden, zowel binnen als buiten. De S11 heeft een kortere minimale detectieafstand en een breder gezichtsveld, waardoor hij geschikt is voor obstakelvermijding op korte afstand en ruimtelijke waarneming over een groot gebied.

De S10, S10 Ultra Lite en de RGB-versies van de S11 kunnen dieptekaarten, puntenwolken, RGB-afbeeldingen en IR-amplitudebeelden genereren. Robots kunnen deze gegevens gebruiken voor obstakeldetectie, navigatie, ruimtelijke waarneming en omgevingskartering.

De uitvoermogelijkheden kunnen variëren afhankelijk van de interfaceconfiguratie, dus de specifieke datastromen moeten vóór de integratie worden bevestigd.

De daadwerkelijke prestaties van de afstandsmeting in de buitenlucht kunnen worden beïnvloed door de intensiteit van het zonlicht, de reflectiviteit van het object, de invalshoek, regen, mist, stof en de toestand van het optische venster. Testen in de daadwerkelijke gebruiksomgeving wordt aanbevolen vóór de ingebruikname.

De modelkeuze moet gebaseerd zijn op het detectiebereik, het gezichtsveld, de communicatie-interface, de beschermingsklasse, de diepteresolutie en de feitelijke installatieomgeving.

  • Voor standaard obstakelvermijding door mobiele robots kunt u de S10 overwegen.
  • Voor een goede waarneming van de omgeving over lange afstand kunt u de S10 Ultra Lite overwegen.
  • Voor waarneming op korte afstand met een breed gezichtsveld kunt u de S11 overwegen.

Technische hulpmiddelen voor de S-serie

Download Center

新建白白画面 1611.webp

Casestudies

无人快递车.jpg

Application Notes

Nieuwe versie 2026 01 04T105304.669.webp

Ecosysteempartners

人形机器人.mp4 momentopname 01.33.720.jpg

Technische toepassingsnotities voor de S-serie

Blijf verbonden!

* Verplichte velden

Door dit formulier in te dienen, stemt u ermee in dat MRDVS (een dochteronderneming van Hangzhou Lanxin Robotics Co., Ltd.) contact met u opneemt via e-mail of telefoon voor marketing- en zakelijke communicatie. Om met uw organisatie te communiceren en zaken te doen, verzamelen en gebruiken wij de contactgegevens die u hierboven verstrekt. Wij garanderen dat deze informatie veilig en vertrouwelijk wordt behandeld en bewaren deze slechts zo lang als nodig is om de genoemde doeleinden te bereiken.

Door op Verzenden te klikken, bevestigt u dat u deze privacyverklaring hebt gelezen en begrepen, en geeft u uitdrukkelijk toestemming aan Hangzhou Lanxin Robotics Co., Ltd. en MRDVS om uw persoonlijke gegevens te verzamelen en te gebruiken voor de doeleinden die hierin worden beschreven.