
V2 Pro RTLS

Zie elke pallet, volg elke heftruck.

Bekijk elke pallet
Volg elke heftruck

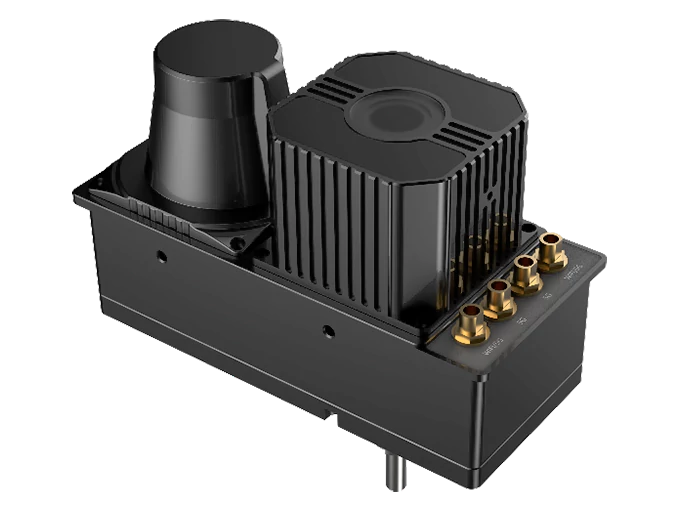
Infrastructuurvrije, 3 cm nauwkeurige Fusion-SLAM RTLS voor elk magazijnvoertuig. Realtime vlootvolging voor elke heftruck of AGV. Transformeer bestaande apparatuur naar autonome voertuigen met één positioneringseenheid. Snelle en betaalbare automatisering.
V2 Pro vorkheftruck RTLS

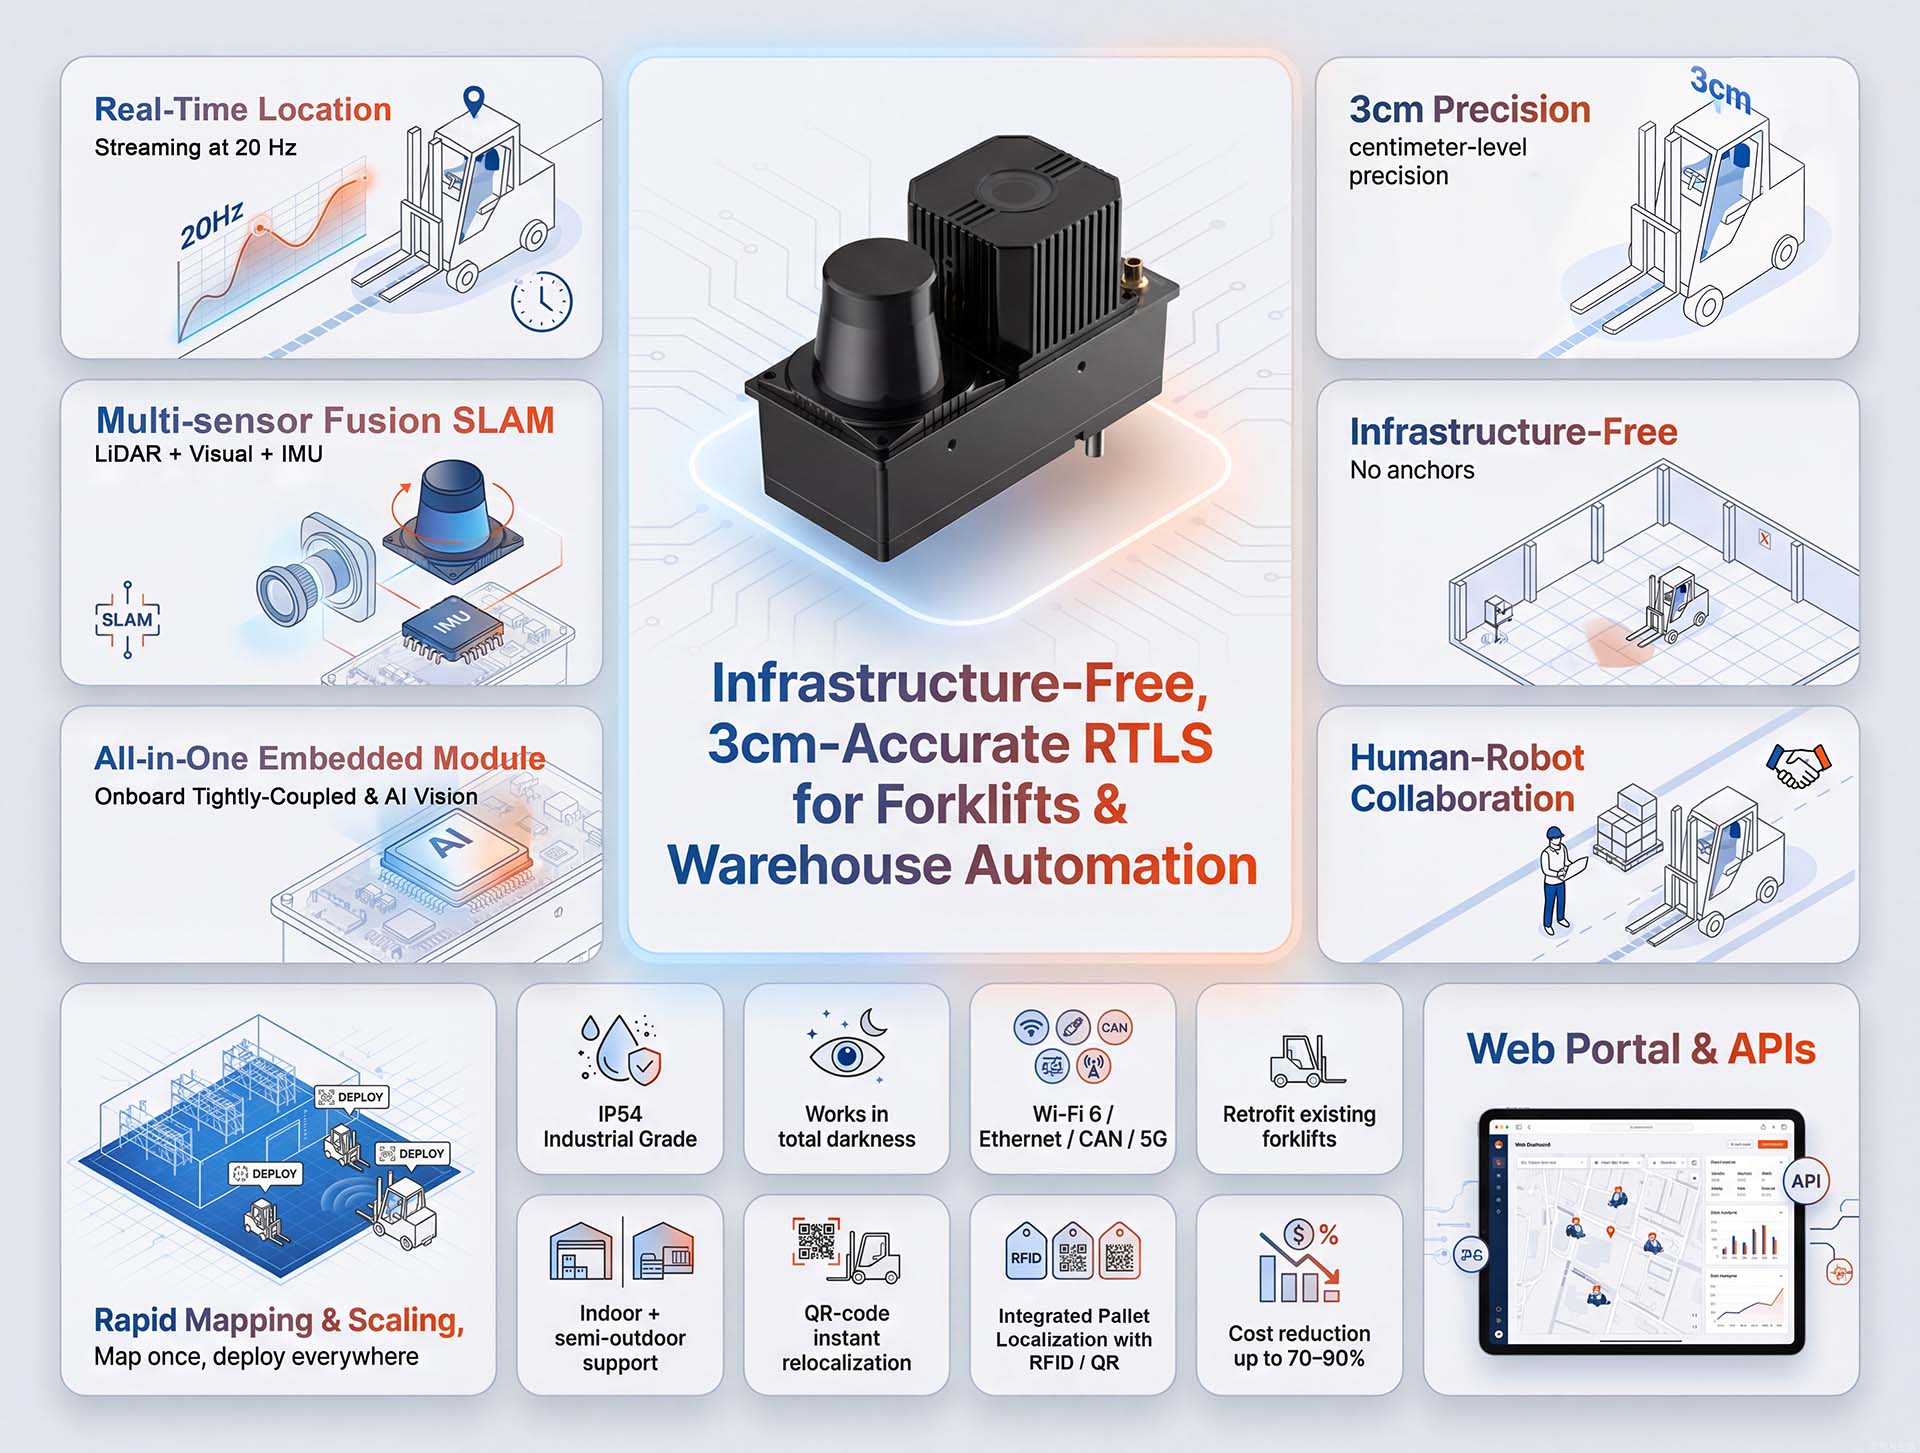
Multi-sensor fusie
Aangedreven door Deep Learning

Sensorfusie

2D-LiDAR + Plafondcamera + IMU, nauw geïntegreerd met een deep-learning lokalisatie-engine voor ongeëvenaarde robuustheid in complexe omgevingen.

Universele toepassing voor uw gehele wagenpark

Voortbouwend op deze robuuste prestaties is de V2 Pro ontworpen voor drie essentiële operationele behoeften.

De kernpositioneringsmodule
voor AGV's en AMR's

De V2 Pro biedt centimeternauwkeurige, infrastructuurvrije positionering die essentieel is voor zelfrijdende voertuigen (AGV's) en autonome mobiele robots (AMR's) om kerntaken – zoals materiaaltransport, faciliteitsinspectie en industriële reiniging – volledig betrouwbaar uit te voeren.

De precisiebewustzijnsmodule
voor handgeschakelde MHV's

Uiterst nauwkeurige realtime locatiebepaling voor uw complete wagenpark: reachtrucks, palletwagens, orderpickers, trekkers en meer.
  • Nabijheidsveiligheidswaarschuwingen
  • Nauwkeurige vlootvolging
  • Rijke data voor digitale tweelingen
Geef het intelligente magazijn de energie die het nodig heeft.

De ideale retrofitkit voor
Handmatige naar autonome conversie

Het fungeert als complete positionerings- en navigatie-eenheid voor het ombouwen van handmatige heftrucks naar autonome AGV's. Dit maakt snelle en kosteneffectieve automatisering van bestaande machines mogelijk.
V2 Pro rust industriële reinigingsrobots uit met een zelfvoorzienend, infrastructuurvrij positioneringssysteem, waardoor ze vanaf de eerste dag autonoom in kaart kunnen brengen, navigeren en hun taken kunnen uitvoeren, zelfs in omgevingen die dagelijks veranderen.

Schoonmaakrobot
Dat raakt nooit kwijt

Echte plug-and-play RTLS
Geen infrastructuur nodig

Bespaar maandenlange installatie en miljoenen aan kosten.
Transformeer uw bestaande heftrucks in intelligente machines zonder uw bedrijfspand aan te passen.

Gebruiksklaar vanaf dag één.

Kosten met 90% verlagen

Aanpasbaar aan elke omgeving

Geen drift. Geen afhankelijkheid van odometrie.

In de praktijk bewezen, klaar voor gebruik in de vloot.

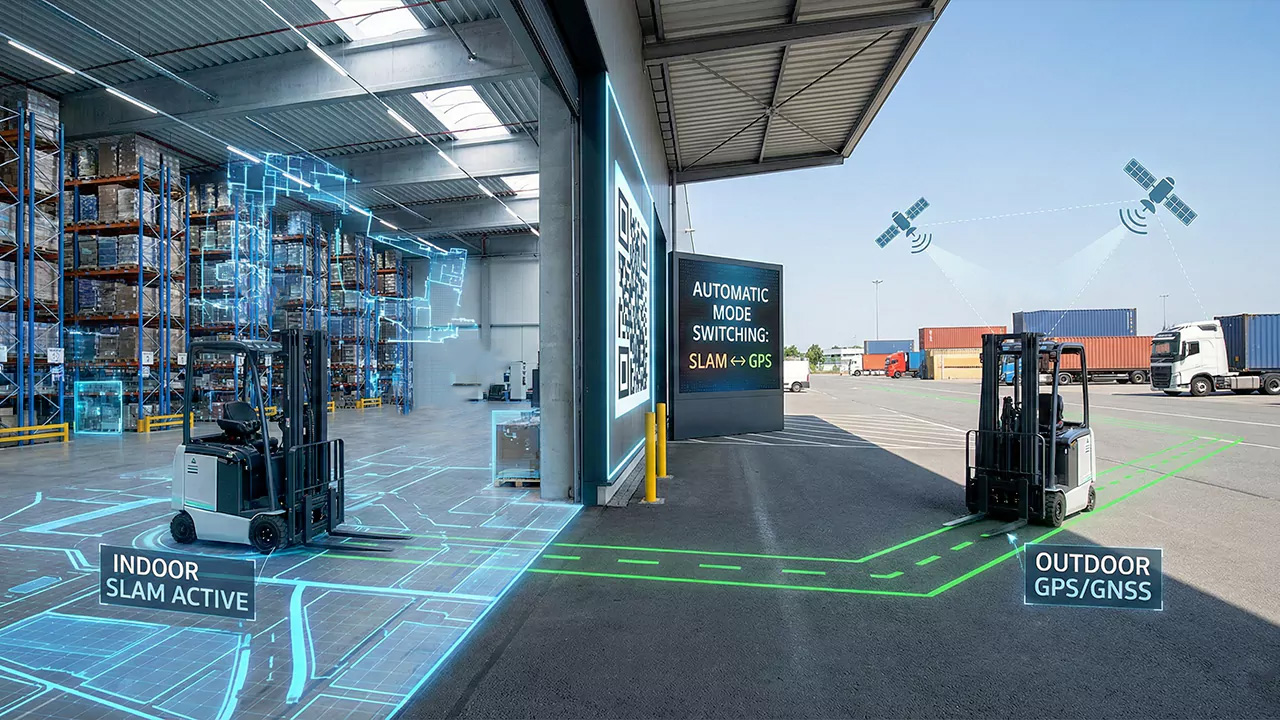
Positionering in buiten- en gemengde omgevingen

Wanneer uw activiteiten zich naar buiten uitbreiden, past het systeem zich aan uw specifieke behoeften aan.

Alleen binnenruimtes

Voor werkprocessen waarbij goederen binnenshuis worden verwerkt en voertuigen zich alleen tussen gebouwen verplaatsen, is de standaardoplossing voor binnenshuis volledig toereikend. Scan eenvoudigweg een QR-code bij de ingang van het gebouw en het systeem lokaliseert zich direct opnieuw bij binnenkomst. Geen tracking buitenshuis nodig.

Semi-gestructureerde gebieden

Laadperrons, overdekte dokken, terreinen met nabijgelegen gebouwen, afgesloten loopbruggen.

  • geïntegreerde 2D-LiDAR + IMU – levert betrouwbare prestaties door gebruik te maken van bestaande structurele kenmerken

Open gebieden

Grote tuinen, parkeerplaatsen.
  • Integreren externe GPS or RTK – garandeert een hoge precisie over een groot gebied, zelfs waar natuurlijke kenmerken beperkt zijn.

Omgevingen daartussenin

Er is wel enige structuur aanwezig, maar 2D LiDAR alleen zal wellicht moeite hebben. Grote tuinen, parkeerterreinen.
  • Upgraden naar 360° 3D LiDAR met onze V2H-module
    legt rijkere ruimtelijke kenmerken vast voor verbeterde robuustheid.

Sensorfusie-architectuur
Ontworpen voor betrouwbaarheid

V2 Pro combineert 2D-LiDAR, visieen IMU gegevens in een speciaal daarvoor ontworpen systeem
Om stabiele, uiterst nauwkeurige lokalisatie te leveren in realistische omgevingen.

Lidar-pictogram

Integratie van drie sensoren

EdgeComputing

Edge computing aan boord

Onwrikbare nauwkeurigheid

Nauwkeurigheid tot op de centimeter

Zichtbaarheid onder alle omstandigheden

Betrouwbaar in de praktijk.

Belangrijkste technische specificaties

Ontdek de voordelen van V2 Pro. Leer hoe onze alles-in-één, infrastructuurvrije oplossing nauwkeurige, realtime tracking levert met betrouwbare prestaties voor moderne magazijnautomatisering.

V2 Pro Bento Grid Neo

Van uitpakken tot volgen in enkele minuten.

Intelligente webportalen en API's

Alles-in-één webplatform

Ontwikkelaarvriendelijke integratie

Flexibiliteit en veerkracht

v2 pro rtls Instant Recovery Relocalization0206

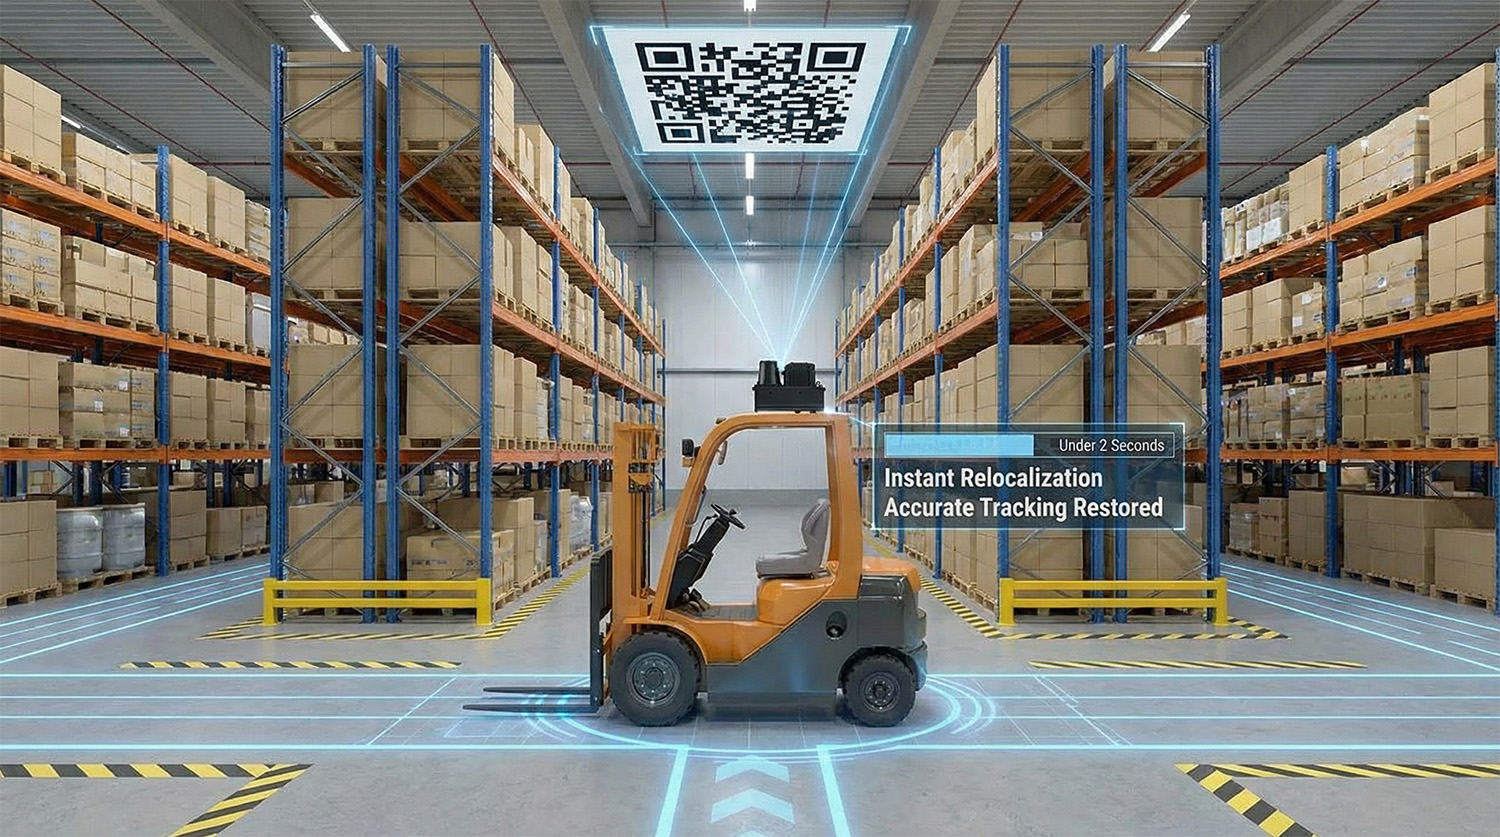
Directe herlokalisatie

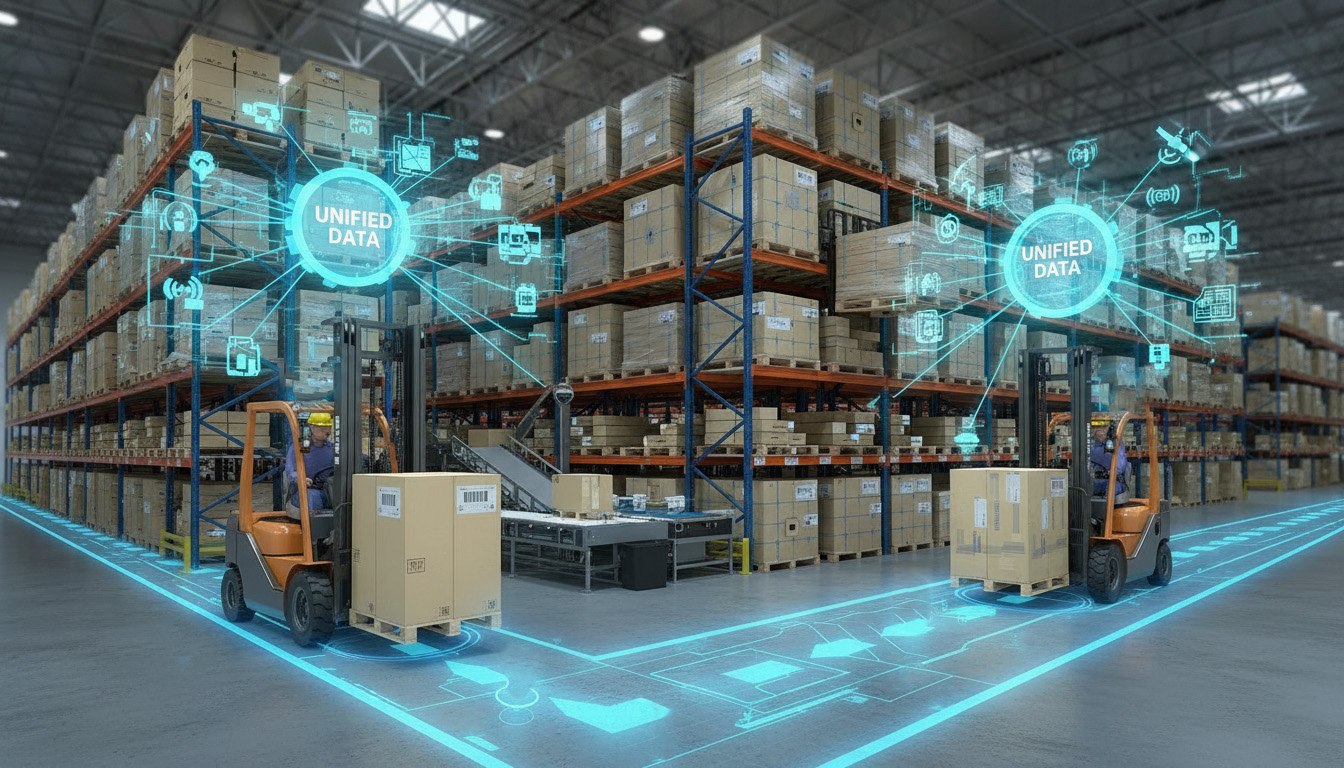
V2 Pro Unified Location ID

Uniforme locatie-ID

Naadloze overgang van binnen naar buiten0206

Naadloze overgang tussen binnen- en buitenomgeving

Onmiddellijk herstel
Weet altijd waar je bent

Als een voertuig wordt verplaatst terwijl de stroom is uitgeschakeld, zijn er twee manieren om het weer in werking te stellen.

Meer dan alleen positionering: slimmere zichtbaarheid

Uw praktische behoeften oplossen met configureerbare veiligheid en op maat gemaakte waarneming.

Pallet- en activa-tracking

Om een ​​specifieke pallet of lading aan een bepaalde locatie te koppelen, kunnen integrators of klanten deze gegevens combineren met algemeen beschikbare identificatietechnologieën zoals RFID-lezers of barcodescanners. Het resultaat is een uniforme datastroom die precies laat zien waar elk voertuig zich bevindt en wat het vervoert.

360° ruimtelijke waarneming

Naast het volgen van objecten, betekent echte zichtbaarheid ook inzicht in de omgeving. De S-serie van MRDVS, die in eigen huis is ontwikkeld, integreert solid-state LiDAR met RGB-D-gegevens voor een 360°-overzicht. Hierdoor kunnen mensen, heftrucks en pallets in realtime worden geclassificeerd, wat dynamische veiligheidszones en samenwerking tussen mens en robot mogelijk maakt.

Bron downloaden

Technisch witboek

Ontwikkelingsverhaal · Casestudies · Systeemarchitectuur · Gebruikershandleiding · API-referenties · en meer.
Download Whitepaper

Onze Partners

Ons wereldwijde partnernetwerk combineert lokale expertise met RTLS-integratiemogelijkheden om de implementatie van V2 Pro te ondersteunen. Van nauwkeurige lokalisatie voor AGV's en industriële voertuigen tot automatiseringsupgrades, realtime veiligheidswaarschuwingen en digitale tweelingtoepassingen: onze partners helpen klanten locatiegegevens om te zetten in praktische, schaalbare oplossingen.
LocaXion
LocaXion
USA
RTLS Digital Twin-systeemintegrator, gespecialiseerd in de gezondheidszorg, productie en industriële omgevingen.
SpeurderX
SpeurderX
Spanje
Integratie van industrieel IoT, realtime locatiesystemen (RTLS), Zuid-Europese markt
GTP-automatisering
GTP-automatisering
Brazilië
Logistiek 4.0, magazijnautomatisering, realtime locatiesystemen (RTLS), Zuid-Amerikaanse markt
Movel AI
Movel AI
Singapore
In Singapore gevestigde SaaS-aanbieder van robotica, WMS/FMS en robotica-integratie, actief op de Zuidoost-Aziatische en Indiase markt.

Wat onze klanten te zeggen hebben

Na de evaluatie van verschillende concurrerende systemen hebben we deze oplossing geselecteerd voor intensieve praktijkvalidatie. De betrouwbaarheid die het systeem onder complexe, realistische operationele omstandigheden heeft bewezen, gaf ons het volste vertrouwen om het als een fundamenteel onderdeel van ons plan voor magazijnautomatisering te integreren.
sleuthx logo
Juan Carlos
COO van SleuthX
"Compromisloze betrouwbaarheid in de praktijk van de logistiek" De multisensorfusie van de V2 Pro zorgde voor naadloze kartering en een nauwkeurigheid van 3 cm in onze faciliteit. Het systeem bleef perfect stabiel tijdens snelle manoeuvres en hijswerkzaamheden. Een robuuste, direct inzetbare oplossing die handmatige heftrucktracking effectief combineert met digitaal wagenparkbeheer in veeleisende omgevingen.
Gensurv Robotics-logo
Pasan Jump
CTO van Gensurv Robotics

Veelgestelde vragen

Wat is Fusion-SLAM™? Is het algoritme open source?

Fusion-SLAM™ is onze volledig gepatenteerde kerntechnologie. Deze is voortgekomen uit fundamenteel onderzoek naar visuele waarneming en deep learning, onder leiding van onze medeoprichter, Dr. Xuanhao Zhou. Door meer dan tien jaar toegewijd intern onderzoek en ontwikkeling is de technologie grondig verfijnd en gevalideerd in honderden praktijktoepassingen. Zo fungeert de technologie met name als de belangrijkste positioneringsengine voor AMR's en geautomatiseerde heftrucks binnen ons moederbedrijf, Lanxin Robotics.

Deze beproefde kern vormt nu de basis van de MRDVS V2 Pro-module. Het maakt een nauwe sensorfusie mogelijk van 2D LiDAR-, visuele plafondkenmerken- en IMU-gegevens. Dankzij onze op dit domein getrainde deep learning-modellen levert het absolute positionering op centimeterniveau, wat aanzienlijk stabieler en betrouwbaarder is dan oplossingen met één sensor.

We hebben deze robuuste, industriële eigenschappen nu verwerkt in de V2 Pro, een op zichzelf staande hardwaremodule, waardoor deze direct beschikbaar is voor het achteraf inbouwen van handmatige heftrucks en voor AGV-conversies. Dit brengt bewezen, betrouwbare autonomie naar een breder scala aan voertuigen en industriële toepassingen.

Het algoritme is niet open source en blijft een belangrijk onderdeel van ons intellectueel eigendomsportfolio, waardoor continue innovatie en betrouwbare prestaties voor onze klanten worden gewaarborgd.

Wat is het belangrijkste voordeel ten opzichte van traditionele UWB-systemen?

Onze oplossing biedt drie fundamentele voordelen ten opzichte van conventionele systemen:

  1. Markervrije kern en snelle implementatie: In de kern vereist het systeem geen vooraf geïnstalleerde markeringen, bakens of infrastructuur (bijv. UWB-ankers, reflectorwanden), waardoor implementatie binnen enkele dagen in plaats van weken mogelijk is. Voor scenario's waarin klanten een extra beveiliging wensen voor snelle herlokalisatie, kan optioneel een beperkt aantal QR-codes worden ingezet zonder afbreuk te doen aan het fundamentele voordeel van het systeem: de afwezigheid van een specifieke infrastructuur.

  2. Radicaal ander en schaalbaar kostenmodel: In tegenstelling tot UWB-systemen, waarvan de kosten meegroeien met de magazijnoppervlakte (waardoor uitgebreide ankernetwerken nodig zijn die voor grote locaties honderdduizenden dollars kunnen kosten), schaalt onze oplossing voornamelijk mee met het aantal voertuigen. Dit resulteert in een aanzienlijk lagere investering vooraf en een veel voorspelbaardere, lineaire kostenstijging voor grootschalige of groeiende activiteiten.
  3. Bewezen robuustheid in door LiDAR-signalen aangetaste omgevingen: In tegenstelling tot systemen die uitsluitend afhankelijk zijn van 2D LiDAR of VSLAM, garandeert onze Fusion-SLAM™-technologie een stabiele werking met centimeterprecisie onder uitdagende omstandigheden – waaronder staalconstructies, open ruimtes, dynamische opslagvloeren en drukbezochte gangen – door een nauwe fusie van plafondzicht en inertiële gegevens.
Is het systeem in de loop van de tijd of over afstand gevoelig voor positioneringsafwijkingen?

Nee. Het systeem maakt gebruik van absolute SLAM op basis van natuurlijke kenmerken, niet van relatieve wielodometrie. Dit elimineert cumulatieve drift volledig. Periodieke handmatige correctie is niet nodig – het zorgt voor stabiele, driftvrije positionering op de wereldkaart.

Wat zijn het operationele hoogtebereik, de nauwkeurigheid en de LiDAR-specificaties?

Het systeem is ontworpen voor optimale prestaties bij plafondhoogtes tot 15 meter. Dit is het effectieve bereik voor de visuele component, waardoor een robuuste en gedetailleerde lokalisatie gegarandeerd is. Binnen dit bereik bedraagt ​​de positioneringsnauwkeurigheid ±1-3 cm en blijft deze binnen ±4 cm tot 15 meter.

De geïntegreerde 2D LiDAR ondersteunt dit met een maximaal detectiebereik van maximaal 40 meter voor objecten met een hoge reflectiviteit (90%) en ongeveer 15 meter voor standaard objecten met een lage reflectiviteit (10%), waardoor betrouwbare vlakke karteringsgegevens worden geleverd als onderdeel van de Fusion-SLAM™-oplossing.

Een uitgebreide set hardwareparameters en omgevingstoleranties is te vinden in Bijlage A: Hardwarespecificaties V2 Pro.

Hoe herstelt het systeem zijn positie als deze verloren gaat door beweging of uitschakeling?

De snelste en meest betrouwbare methode is visuele herlokalisatie met behulp van AprilTag QR-codes, die op plafonds, muren of kolommen kunnen worden aangebracht. Als het voertuig wordt verplaatst terwijl het uit staat (bijvoorbeeld naar een nieuwe laad- en losplaats wordt gesleept), rijdt u het eenvoudigweg naar een van de reeds aangebrachte QR-codes in de faciliteit. De ingebouwde camera scant de code en het systeem bepaalt binnen 2 seconden de exacte positie opnieuw , waarna de normale werking direct wordt hervat. Voor een betrouwbare scan is het belangrijk dat de QR-code de juiste afmetingen heeft voor de kijkafstand (een algemene vuistregel is dat de lengte van de code minimaal 10 keer het hoogteverschil in meters moet zijn). We raden aan om meerdere unieke codes op belangrijke locaties te plaatsen (bijvoorbeeld laad- en losdeuren, zone-ingangen) voor een optimale dekking.

Kan het systeem buitenshuis gebruikt worden?

Het systeem is primair ontworpen voor nauwkeurige positionering binnenshuis. De geschiktheid voor gebruik buitenshuis hangt volledig af van uw specifieke operationele vereisten, die in twee hoofdscenario's kunnen worden onderverdeeld:

Scenario 1: Als plaatsing in de buitenlucht niet vereist is
Dit is typisch voor werkprocessen waarbij goederen binnenshuis worden verwerkt en voertuigen zich alleen tussen gebouwen verplaatsen zonder dat realtime locatiebepaling buitenshuis nodig is. De standaardoplossing voor binnenshuis is volledig toereikend. Het voertuig bepaalt bij het binnenrijden van elk gebouw nauwkeurig opnieuw de locatie door een QR-code te scannen die bij de ingang is aangebracht (aan een muur of plafond), waardoor daarna precieze navigatie binnenshuis mogelijk is.

Scenario 2: Als continue en betrouwbare positionering buitenshuis nodig is
Voor toepassingen die een robuuste lokalisatie buitenshuis vereisen, biedt het systeem configureerbare oplossingen die zijn afgestemd op de omgeving.

In semi-gestructureerde gebieden met duidelijke grenzen – zoals laadperrons, overdekte dokken, inkomende rangeerterreinen met gebouwen op enkele meters afstand van elkaar, of afgesloten loopbruggen (die door de overkapping functioneren als binnenruimtes) – levert de geïntegreerde 2D LiDAR + IMU-configuratie betrouwbare prestaties.
Bij open, kenmerkend – dunbevolkte gebieden Voor bijvoorbeeld grote erven of parkeerterreinen raden we aan een externe GPS- of RTK-module te integreren om nauwkeurige positionering op grote schaal te garanderen.

Vereisen lay-outwijzigingen een herindeling van de kaarten?
We raden aan om de locatie in kaart te brengen voordat bulkgoederen (bijv. stapels op de grond) en andere goederen in snel veranderende opslagruimtes worden geplaatst – met name in bulkopslagzones. Onze Fusion-SLAM™ RTLS-oplossing maakt voornamelijk gebruik van vaste omgevingskenmerken (bijv. pilaren, plafondlampen, leidingen of muurribben) voor lokalisatie. Zodra de locatie in kaart is gebracht, hoeven latere wijzigingen aan bulkgoederen (bijv. toevoegingen/verwijderingen) niet opnieuw in kaart te worden gebracht.
Moet ik de kaart opnieuw instellen als het voertuigmodel wordt gewijzigd?
Ja. Het opnieuw in kaart brengen van de kaart wordt aanbevolen bij het wisselen van voertuigmodellen, omdat verschillen in dakhoogte en structurele obstakels het kijkperspectief en de detectiestabiliteit van de V2 Pro-module kunnen beïnvloeden. Door voor elk model een aparte kaart te maken, wordt ervoor gezorgd dat de kaart overeenkomt met de fysieke configuratie van het voertuig, waardoor een betrouwbare en nauwkeurige lokalisatie wordt gewaarborgd.
Moet ik voor elke verdieping aparte plattegronden maken?
Ja, we raden ten zeerste aan om voor elke verdieping een aparte plattegrond te maken. Hoewel het maken van de plattegrond zelf eenvoudig is, verbetert het onderhouden van aparte plattegronden voor elke verdieping de nauwkeurigheid van de lokalisatie aanzienlijk, aangezien de plattegronden van verdiepingen doorgaans verschillen. Om naadloze overgangen mogelijk te maken, plaatst u eenvoudigweg unieke QR-codes bij elke verdiepingsingang. Het systeem laadt automatisch de bijbehorende plattegrond wanneer uw heftruck die verdieping binnenrijdt.
Vereist het systeem een ​​externe server?

Er is geen externe server nodig. Alle positioneringsberekeningen en gegevensverwerking vinden plaats op de V2 Pro-module zelf , wat realtime prestaties en onafhankelijkheid van externe infrastructuur garandeert. Dit elimineert latentie door servercommunicatie en vereenvoudigt de implementatie in industriële omgevingen met beperkte netwerkcapaciteit.

Wat zijn de omgevingsbeperkingen met betrekking tot verlichting, trillingen, obstructie en temperatuur?

Voor verlichting: De naar het plafond gerichte IR-camera, uitgerust met 8 ingebouwde IR-zenders, garandeert een stabiele werking in volledige duisternis, normale binnenverlichting of complexe omstandigheden (waaronder intense binnenverlichting en reflectie van grote raamoppervlakken);

Voor trillingen en occlusie: Het industriële mechanische ontwerp is bestand tegen de typische trillingen van heftrucks/AGV's. Voor extreme trillingsomgevingen wordt montage met schokabsorberende beugels aanbevolen (zie [Betrouwbaarheidstestrapport] voor gedetailleerde gegevens over trillingstolerantie, inclusief frequentiebereik en versnellingsdrempels).

Bevat het systeem mechanismen voor foutdetectie of betrouwbaarheidsrapportage?

Een functie voor realtime betrouwbaarheidsbeoordeling, die de betrouwbaarheid van elke lokalisatie-uitvoer aangeeft, is gepland voor een toekomstige productupdate.

Voor geavanceerde, proactieve foutdetectie – zoals waarschuwingen voor sensorstoringen of verlies van locatiebepaling – zijn deze uitgebreide functies beschikbaar via maatwerkintegratie en zullen ze ook worden opgenomen in een volgende systeemrelease.

Neem gerust contact met ons op om uw specifieke wensen te bespreken. Uw feedback is van onschatbare waarde voor de verdere ontwikkeling van ons product.

Is het systeem geschikt voor permanent gebruik op industriële voertuigen zoals heftrucks of Underride AMR's?

Ja, absoluut. Het systeem is ontworpen voor permanente montage op bewegende voertuigen en heeft een compact ontwerp voor langdurige betrouwbaarheid op heftrucks, AGV's en AMR's.

Voor AMR's die onder de auto rijden: Bij AMR's die onder de auto rijden (latente AMR's) is een specifiek ontwerp vereist om te voorkomen dat de gedragen lading de naar boven gerichte camera volledig blokkeert. Dit wordt doorgaans bereikt door een verhoogde mast of frame te gebruiken om het noodzakelijke zicht vanaf het plafond te behouden.

Wat zijn de montage-oriëntatie en -vereisten?

Plaatsing: Installeer de unit bovenop het voertuig (deze hoeft niet precies in het midden te zitten, aangezien de afwijking kan worden gekalibreerd via externe parameters). Zorg ervoor dat noch de structuur van het voertuig zelf (bijv. mast, beschermkap) noch de gebruikelijke ladingen het gezichtsveld van de camera of LiDAR permanent belemmeren. Als gedeeltelijke obstructie onvermijdelijk is (bijv. door een hoge mast of opgestapelde ladingen), kies dan een montagepositie die het geblokkeerde gebied van beide sensoren minimaliseert.

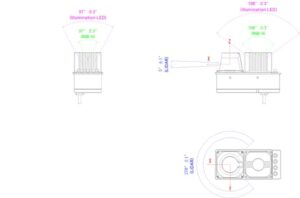
Oriëntatie: Het wordt aanbevolen de module te monteren met de lange as loodrecht op de rijrichting van het voertuig . Deze oriëntatie zorgt ervoor dat het gezichtsveld van de camera (108° (H) × 57° (V)) optimaal is uitgelijnd, waardoor de horizontale dekking van het plafond wordt gemaximaliseerd en meer omgevingskenmerken worden vastgelegd voor een stabiele en betrouwbare lokalisatie.

Als montage met de lange as loodrecht niet mogelijk is, is positionering van de module met de korte as loodrecht op de bewegingsrichting ook acceptabel , hoewel dit het effectieve horizontale gezichtsveld voor het vastleggen van plafonddetails kan verkleinen.
installatiehoek v2 pro0206


Installatiehoek (waterpas stellen)Een bijna horizontale hoek (doorgaans binnen ± 2 °) wordt aanbevolen en vereist geen precisie-nivelleringsgereedschap. Als de hoekafwijking groter is dan ± 2 °Vooral in ruimtes met hoge plafonds kan dit leiden tot meer positioneringsfouten.

Is er een batterij bij het systeem inbegrepen?

Nee . De module is ontworpen voor directe integratie met het voedingssysteem van het voertuig en werkt op een standaard 24V DC-voeding.

Zijn de 2D-kaart en de positioneringsgegevens gebaseerd op het horizontale vlak?
Ja. Het systeem geeft alle 2D-coördinaten (X, Y) en de richting (yaw) van het voertuig weer ten opzichte van het veronderstelde horizontale grondvlak waarop het voertuig rijdt.
Biedt uw systeem de mogelijkheid om pallets of goederen op locatie te volgen?

Ons systeem biedt de essentiële kerntechnologie voor het volgen van pallets of goederenlocaties, maar het is geen compleet, op zichzelf staand volgsysteem. Betrouwbare pallettracering wordt bereikt door twee belangrijke stukken informatie te combineren:

  1. De exacte locatie van het voertuig (die wij verstrekken);
  2. De specifieke identiteit van de pallet (die u integreert) met behulp van identificatietechnologieën (zoals RFID-lezers of barcodescanners).

Implementatie:
Uw systeemlogica dan combineert de realtime locatie van het voertuig met de gescande pallet-ID. Op het moment van interactie (bijvoorbeeld ophalen of afleveren) om een ​​volledig en nauwkeurig registratiebestand vast te leggen.

Belangrijke verduidelijking: Technologieën voor palletidentificatie (RFID, scannen, enz.) zijn niet inbegrepen in onze positioneringsmodule. Dit zijn volwaardige, standaardcomponenten die u selecteert en integreert op basis van uw specifieke workflow.

Als u ondersteuning nodig heeft bij de integratie van dergelijke technologieën met ons positioneringssysteem, kunnen wij u doorverwijzen naar ons netwerk van gecertificeerde integratiepartners in uw regio. Neem voor verdere hulp contact op met ons verkoop- of supportteam.

Heeft het systeem een ​​netwerk nodig om te functioneren?

Ja. Om realtime positioneringsgegevens naar de voertuigcontroller of een wagenparkbeheersysteem te sturen, is een lokale netwerkverbinding vereist. Het systeem ondersteunt meerdere verbindingsmethoden voor verschillende implementatieomgevingen:

  • Ethernet (bekabeld): De primaire en aanbevolen interface voor maximale betrouwbaarheid en bandbreedte.
  • Wi-Fi (draadloos): De geïntegreerde Wi-Fi-ondersteuning biedt flexibiliteit wanneer bekabeling onpraktisch is. De module bevat een standaard antennepoort voor aansluiting van een externe Wi-Fi-antenne. Zie de instructies voor Wi-Fi-configuratie.
  • 5G-connectiviteit (optioneel): Voor gebruik over grote afstanden of op locaties zonder lokale wifi-dekking kan een optionele 5G-module worden geïntegreerd. Het apparaat beschikt over zowel een speciale antennepoort als een simkaartsleuf om deze functionaliteit te ondersteunen.
Welke API's/SDK's worden ondersteund voor integratie (bijv. ROS, programmeertalen)?
Het systeem ondersteunt integratie via ROS/ROS 2-pakketten, een UDP-interface voor realtime positiegegevens en HTTP-API's voor beheer en configuratie (zie de UDP/HTTP-protocolhandleiding). Voor grootschalige implementaties bieden we ook maatwerkdiensten aan ter ondersteuning van aanvullende communicatieprotocollen en om de webportaalinterface en de bijbehorende functionaliteiten naar behoefte aan te passen.
Biedt de software geavanceerde analyses, zoals padanalyse?

Het intelligente webportaal is gericht op de kernactiviteiten van het operationeel beheer, waaronder kaartweergave, realtime monitoring, wagenparkbeheer en systeemdiagnose. Het registreert operationele gegevens (zoals voertuigtrajecten), maar voert geen geavanceerde bedrijfsanalyses uit , zoals routeoptimalisatie, efficiëntierapportage of diepgaande prestatieanalyses. Deze functies op een hoger niveau worden doorgaans afgehandeld door systemen op een hoger niveau (bijvoorbeeld WMS of ERP) die gegevens gebruiken via onze open API's.

Als u dergelijke geavanceerde analysemogelijkheden nodig heeft, kunnen we u doorverwijzen naar externe partners die gespecialiseerd zijn in logistieke analyses en optimalisatie. Zij kunnen met ons systeem integreren om u deze inzichten te verschaffen.

Heb je je antwoord niet gevonden? Neem dan contact op met een engineer.

* Verplichte velden

Door dit formulier in te dienen, stemt u ermee in dat MRDVS (een dochteronderneming van Hangzhou Lanxin Robotics Co., Ltd.) contact met u opneemt via e-mail of telefoon voor marketing- en zakelijke communicatie. Om met uw organisatie te communiceren en zaken te doen, verzamelen en gebruiken wij de contactgegevens die u hierboven verstrekt. Wij garanderen dat deze informatie veilig en vertrouwelijk wordt behandeld en bewaren deze slechts zo lang als nodig is om de genoemde doeleinden te bereiken.

Door op Verzenden te klikken, bevestigt u dat u deze privacyverklaring hebt gelezen en begrepen, en geeft u uitdrukkelijk toestemming aan Hangzhou Lanxin Robotics Co., Ltd. en MRDVS om uw persoonlijke gegevens te verzamelen en te gebruiken voor de doeleinden die hierin worden beschreven.

Contact
* Verplichte velden

Door dit formulier in te dienen, stemt u ermee in dat MRDVS (een dochteronderneming van Hangzhou Lanxin Robotics Co., Ltd.) contact met u opneemt via e-mail of telefoon voor marketing- en zakelijke communicatie. Om met uw organisatie te communiceren en zaken te doen, verzamelen en gebruiken wij de contactgegevens die u hierboven verstrekt. Wij garanderen dat deze informatie veilig en vertrouwelijk wordt behandeld en bewaren deze slechts zo lang als nodig is om de genoemde doeleinden te bereiken.

Door op Verzenden te klikken, bevestigt u dat u deze privacyverklaring hebt gelezen en begrepen, en geeft u uitdrukkelijk toestemming aan Hangzhou Lanxin Robotics Co., Ltd. en MRDVS om uw persoonlijke gegevens te verzamelen en te gebruiken voor de doeleinden die hierin worden beschreven.