3D-visiegestuurde robotoplossing voor het depalletiseren van zakken

MRDVS biedt een 3D-visiegestuurde oplossing voor het detecteren, lokaliseren en depalletiseren van materialen in zakken van pallets. De oplossing combineert 3D-sensortechnologie, zakdetectie, schatting van de grijppositie en robotcoördinatie. Ondersteunde zaktypen, werkafstand, cyclustijd en pickprestaties worden geëvalueerd op basis van de zakspecificaties, het palletpatroon, de robot, de grijper en de werkomgeving.

Kernmogelijkheden van Vision voor het depalletiseren van zakken

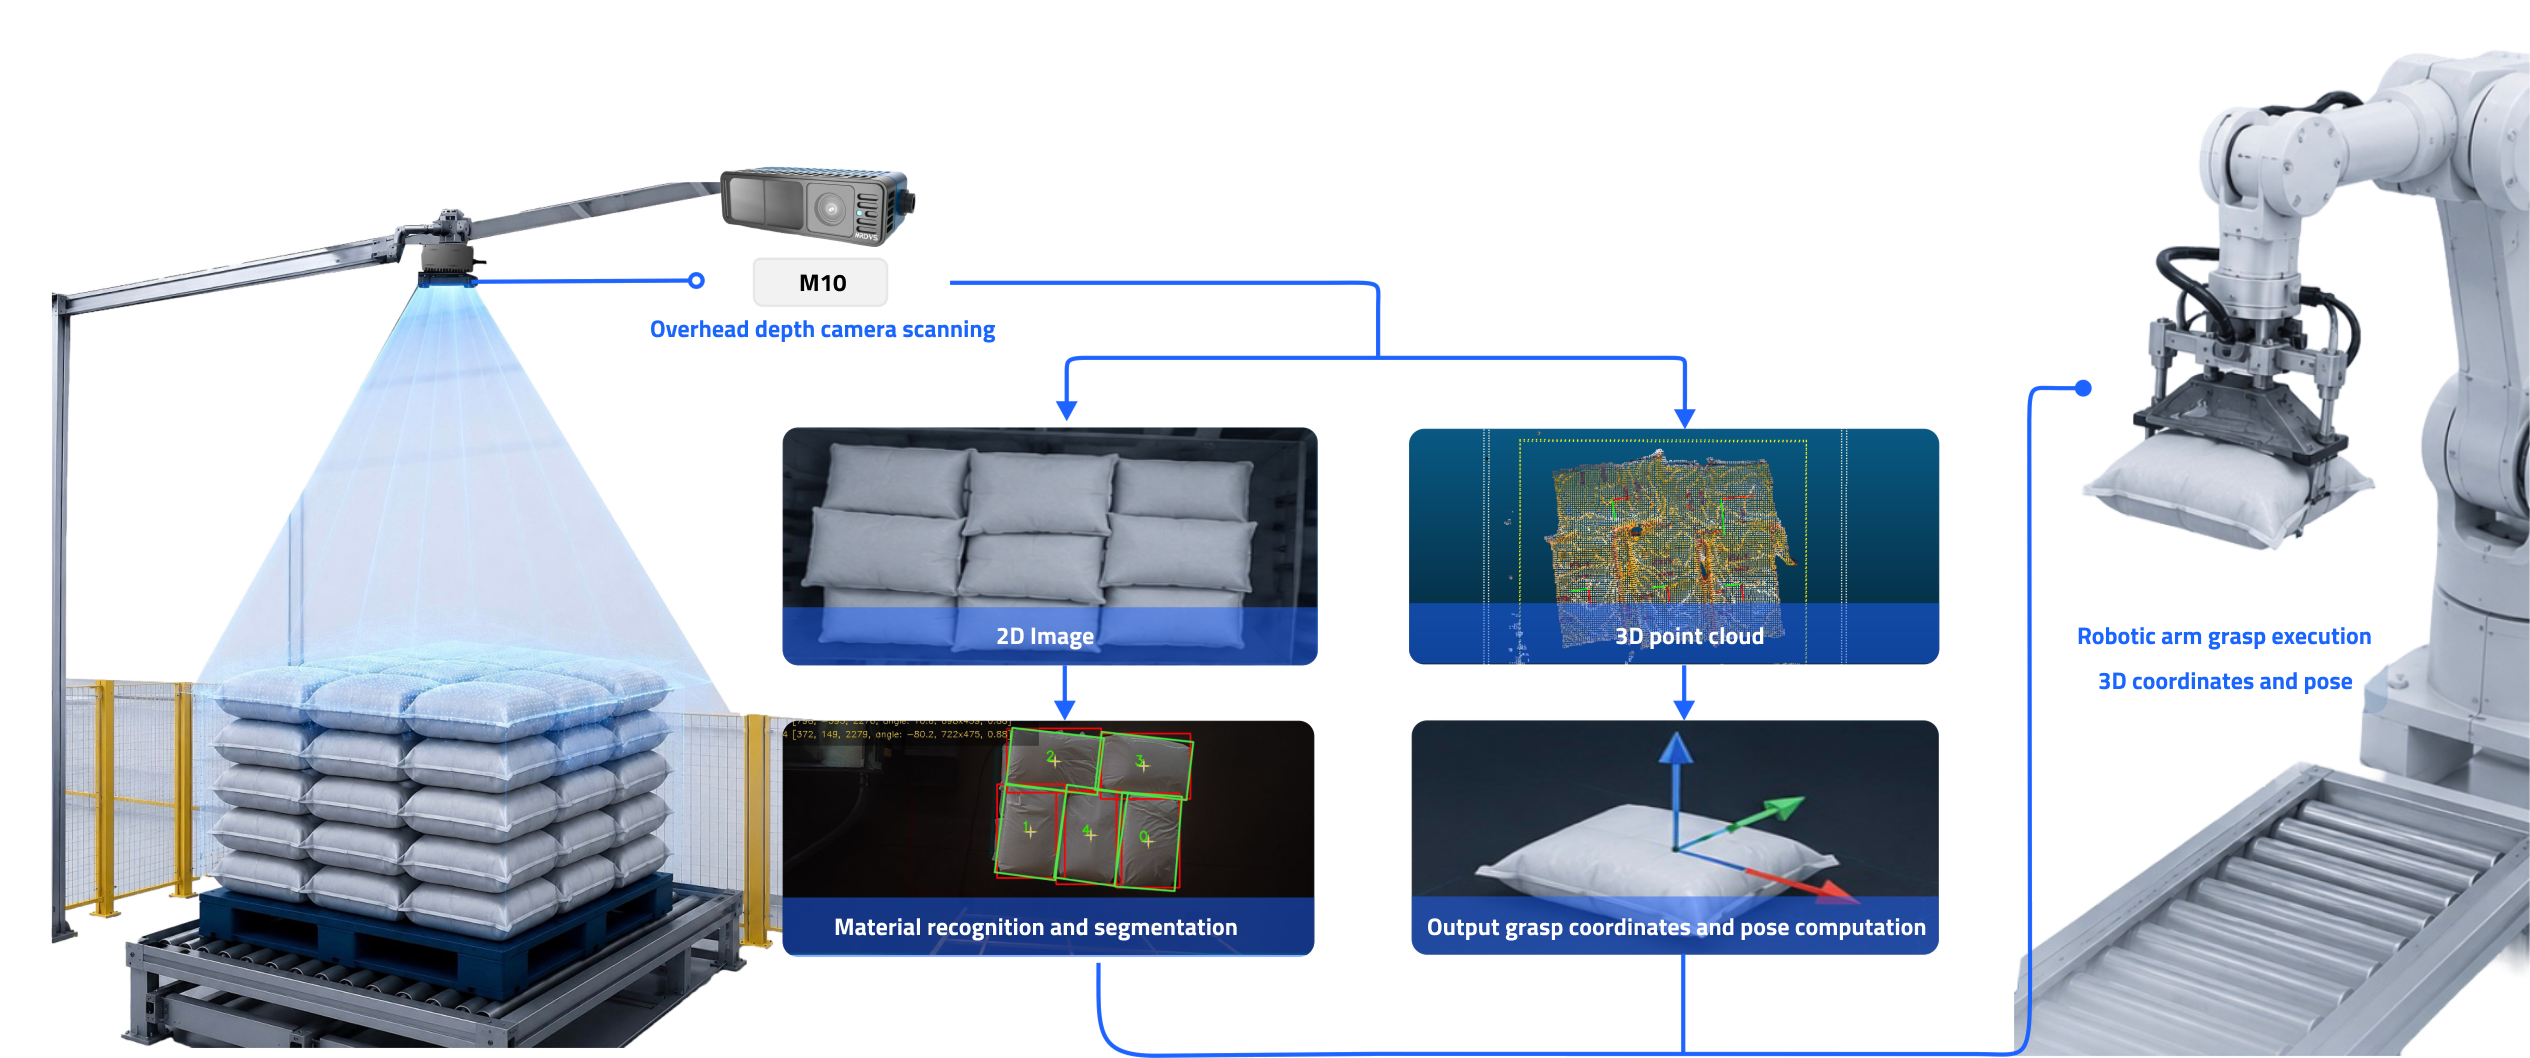
Het systeem legt 3D-gegevens vast van het palletoppervlak, identificeert een te pakken zak, berekent de positie en oriëntatie die de robot nodig heeft en werkt de scène na elke pick bij om continue depalletiseringsprocessen te ondersteunen.

01. 3D-scène vastleggen

Vier kernfuncties van het gezichtsvermogen

Legt dieptegegevens en 3D-puntenwolken vast van het palletoppervlak om de posities, contouren en stapelomstandigheden van zakken te analyseren.

02. Tasdetectie en -segmentatie

Identificeert individuele tassen in onregelmatige, gekantelde of gedeeltelijk verborgen stapels en bepaalt welke tas als eerste kan worden gepakt.

03. Schatting van de greeppositie

Berekent de positie, oriëntatie en coördinaten die nodig zijn voor robotgestuurd oppakken, gebaseerd op het oppervlak van de tas en de ruimtelijke locatie.

04. Scène bijwerken en opnieuw detecteren

Het systeem herstelt het palletoppervlak na elke pick, werkt de resterende zakposities bij en genereert informatie voor de volgende taakcyclus.

Systeemintegratie en compatibiliteit

Een depalletiseersysteem vereist een gecoördineerde werking tussen de 3D-sensor, de verwerkingseenheid, de perceptiesoftware, de robot, de eindeffector en het lijnbesturingssysteem. Interfaces, installatiemethoden en verantwoordelijkheden worden gedefinieerd op basis van de projectconfiguratie.

01. Robotintegratie

Vier integratiegebieden

Definieert de overdracht van positiegegevens en de uitvoering van taken op basis van het robotmerk, -model, de controllerversie en de beschikbare taakinterfaces.

02. Integratie van de eindeffector

Evalueert vacuüm-, klem- of andere eindeffectoropties op basis van zakmateriaal, gewicht, oppervlaktekenmerken en grijprichting.

03. PLC- en lijncommunicatie

Wisselt taak-, status-, voltooiings- en uitzonderingsgegevens uit met de PLC, het transportsysteem en de apparatuur stroomopwaarts of stroomafwaarts.

04. Kalibratie en installatie

Voltooit de coördinatenkalibratie en bevestigt het toegankelijke werkbereik op basis van de montagepositie van de sensor, het robotcoördinatensysteem en de beschikbare ruimte op de locatie.

Ondersteunde tassen en werkgebied

Het materiaal, de afmetingen, het gewicht, de oppervlaktekenmerken en de stapelomstandigheden van de zakken hebben directe invloed op de visuele detectie en het robotgestuurde oppakken. Het uiteindelijke werkingsgebied moet worden bevestigd aan de hand van representatieve zakmonsters, palletafbeeldingen en de omstandigheden ter plaatse.

bag TypeFlexibele verpakkingen, kartonnen dozen, jutezakken
PalletpatroonOndersteunt in elkaar grijpende patronen met 2, 3, 5 en 6 zakjes, evenals het windmolenpatroon en meer.
Pakketstatus• Kleine vervormingen, hechting en onvoldoende vulling toegestaan
• Ernstige vervormingen of zichtbare bandafdrukken vereisen een aparte beoordeling.
Werkafstand2.8-3.2m
Lichtomstandigheden• Laat de verlichting aan tijdens de werking van het systeem
• Voorkom direct zonlicht in de depalletiseerruimte (gebruik gordijnen bij de ramen).
Palletstapelen• Plaats op een vlakke ondergrond; kantelhoek ≤3°
• Alle pakketten in dezelfde stapel moeten identieke afmetingen en verpakking hebben.

Prestatiegegevens en validatievoorwaarden

Beeldverwerkingsframesnelheid
Maximaal 20 FPS
Lokalisatienauwkeurigheid
± 10mm
Succespercentage van tasdetectie
99.9%
Succesvolle picks / Totaal aantal pickpogingen
≥ 99.5%
Continue werkingstest
24 uur

Systeem Architectuur

De oplossing bestaat uit modules voor 3D-data-acquisitie, beeldverwerking, perceptiesoftware en robotuitvoering. De uiteindelijke leveringsomvang is afhankelijk van de projectovereenkomst en het systeemintegratiemodel.

Hoe het werkt

Het systeem voltooit achtereenvolgens het vastleggen van het palletoppervlak, het genereren van 3D-gegevens, het detecteren van de zak, het berekenen van de grijppositie, het verzenden van taakgegevens en het bijwerken van de scène.

Hoe het werkt

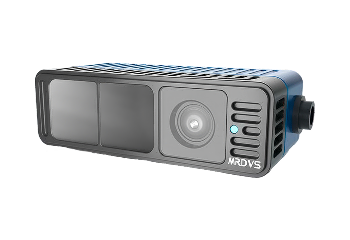
De rol van de M10 in de oplossing voor het depalletiseren van zakken

De M10 levert dieptegegevens, intensiteitsinformatie en 3D-puntenwolken voor het depalletiseersysteem, waardoor het systeem de palletgeometrie en de positie van de zakken kan bepalen. De daadwerkelijke montageafstand, het dekkingsgebied en de cyclustijd van het systeem zijn afhankelijk van de sensorconfiguratie, de beschikbare ruimte en de projectvereisten.

DieptetechnologiedToF
GegevensuitvoerDieptekaart, Intensiteitskaart, 3D-puntenwolk, I/O
Diepteresolutie480 × 320
Frame RateMaximaal 20 FPS
Gezichtsveld90° × 60° (±3°)
interfacesJST; I/O, serieel, virtueel Ethernet

Applicatiescenario's

Animal Feed.webp

Diervoeder

Voedsel en graan.jpg

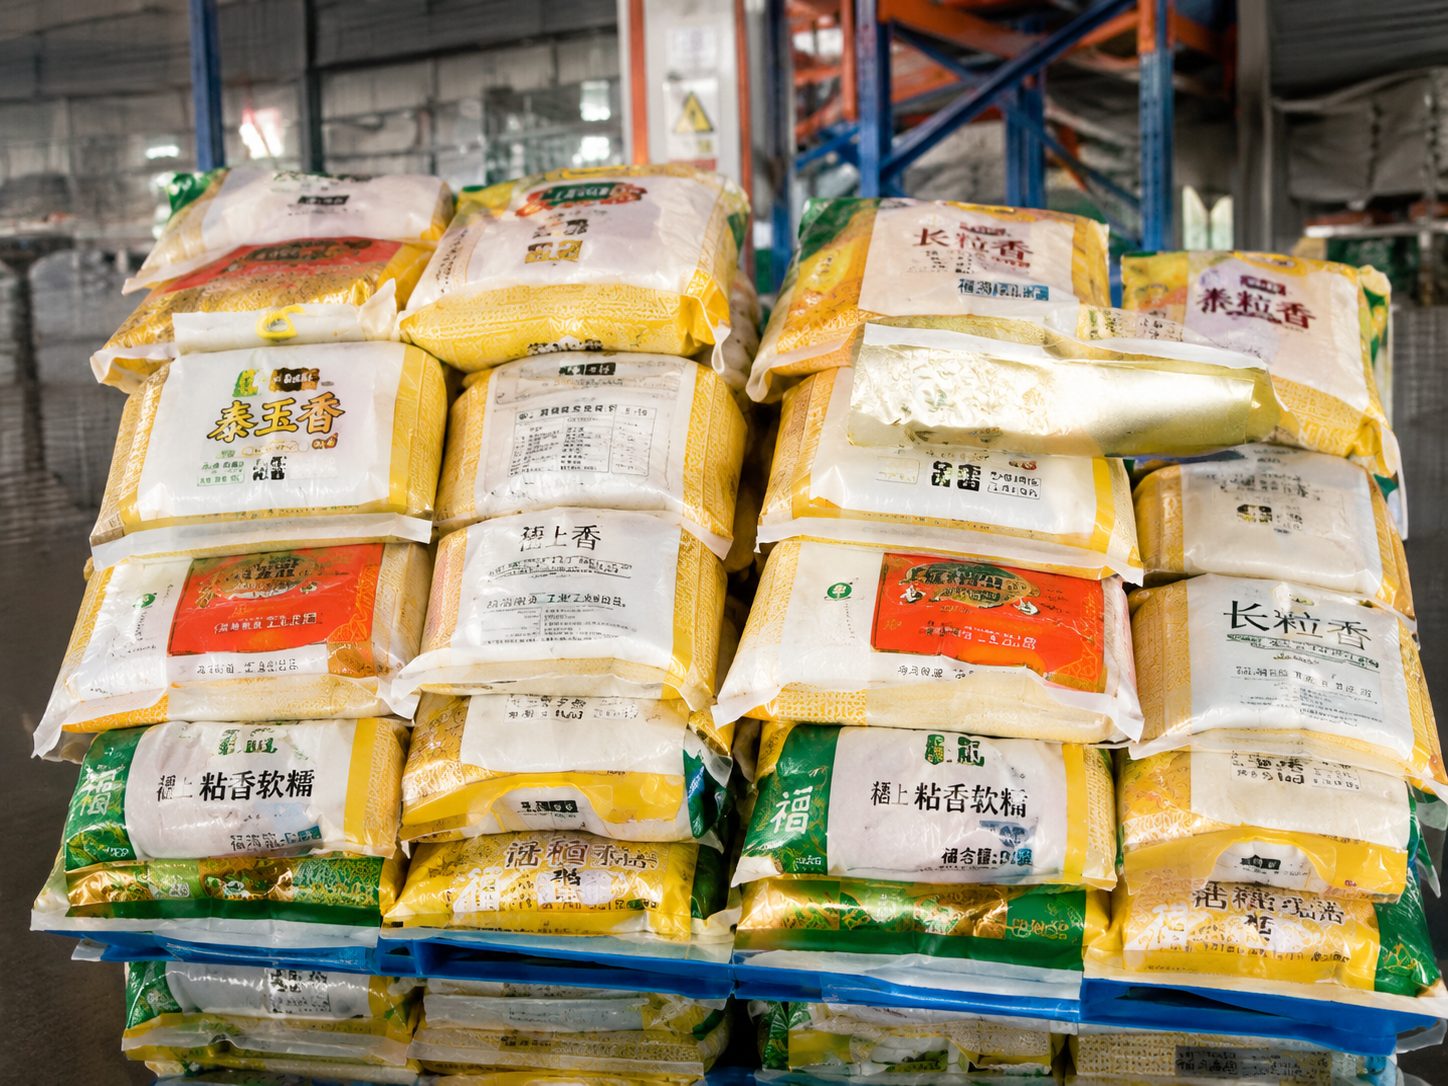
Voedsel en graan

Opslag en logistiek.webp

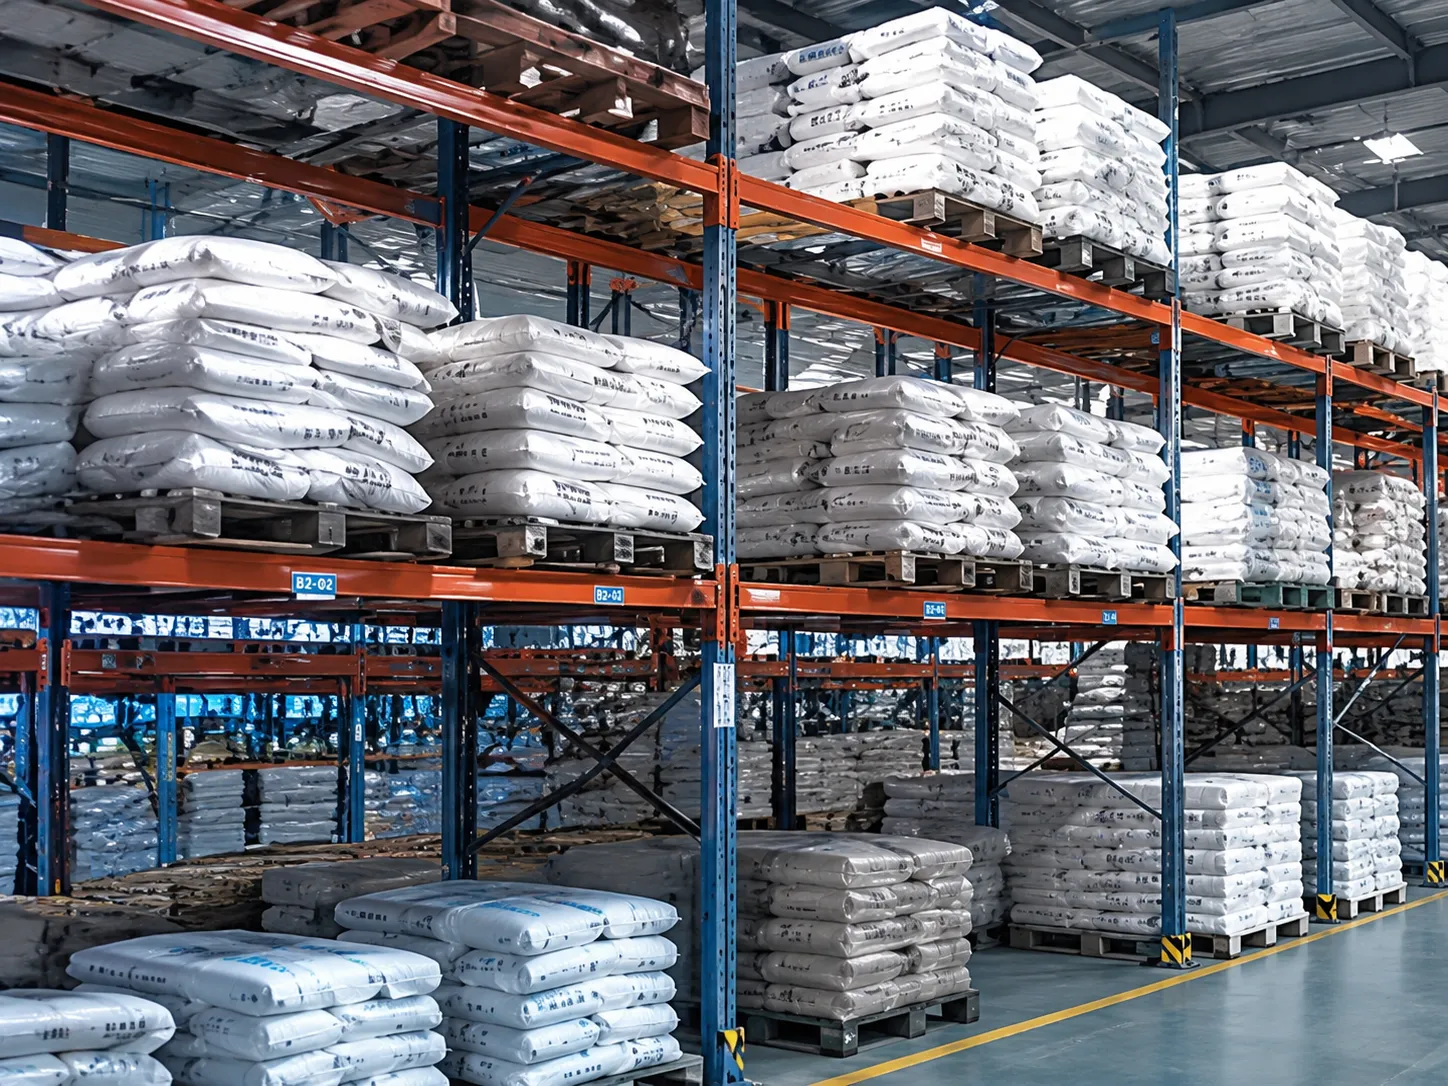
Warehousing en Logistiek

Meststoffen & chemicaliën.webp

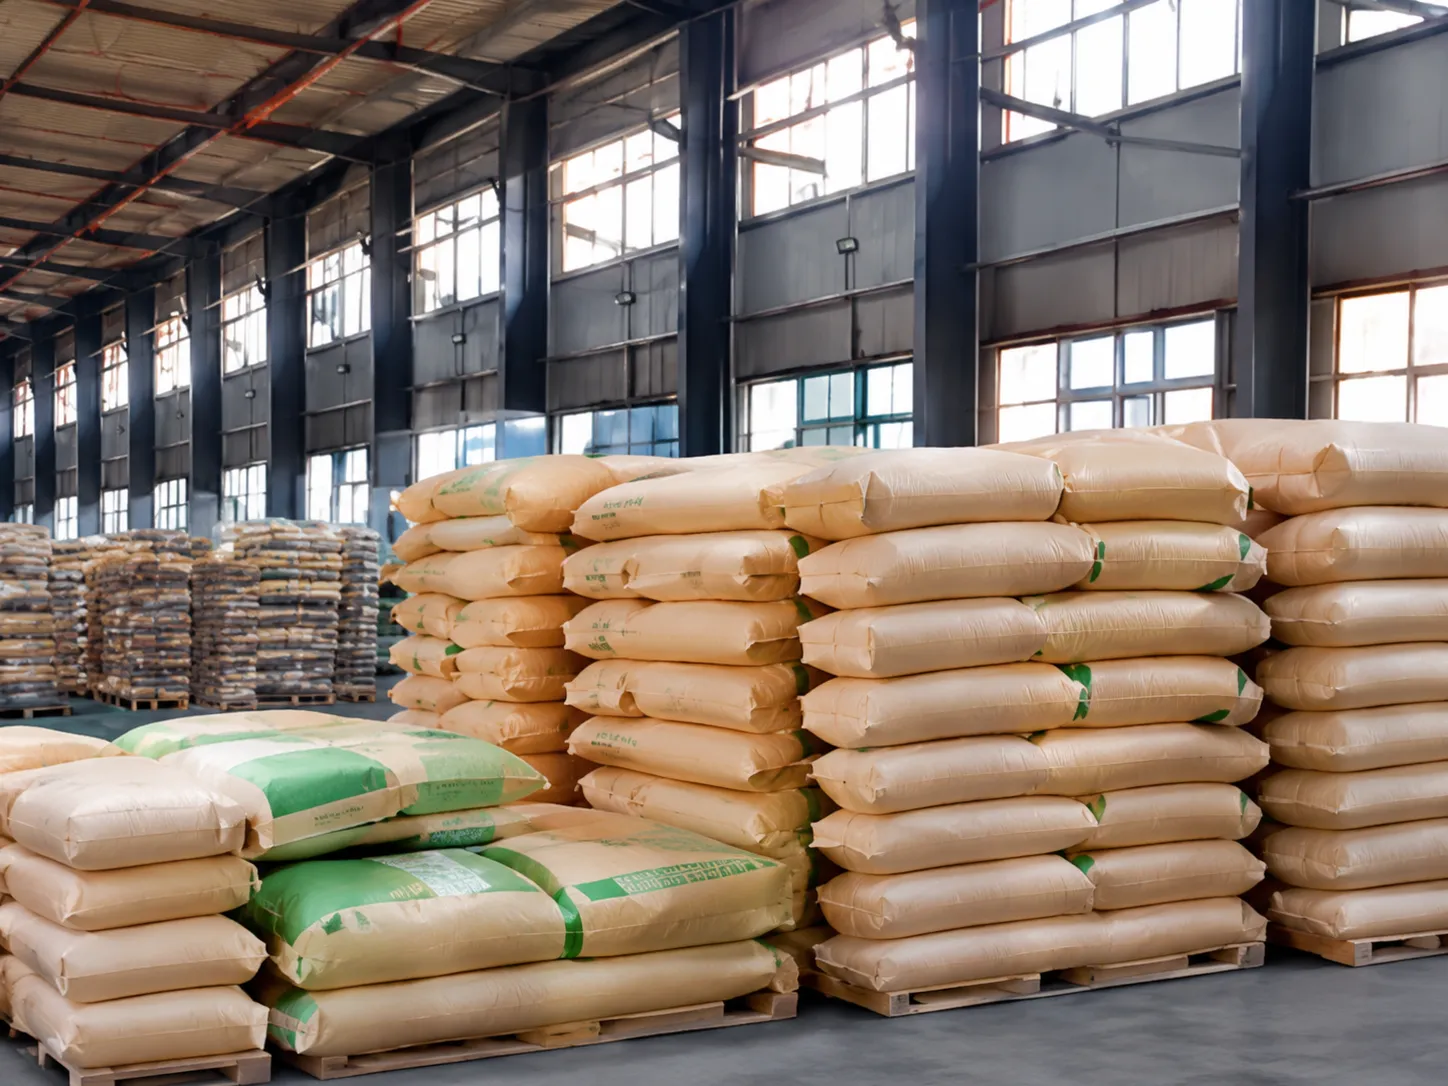
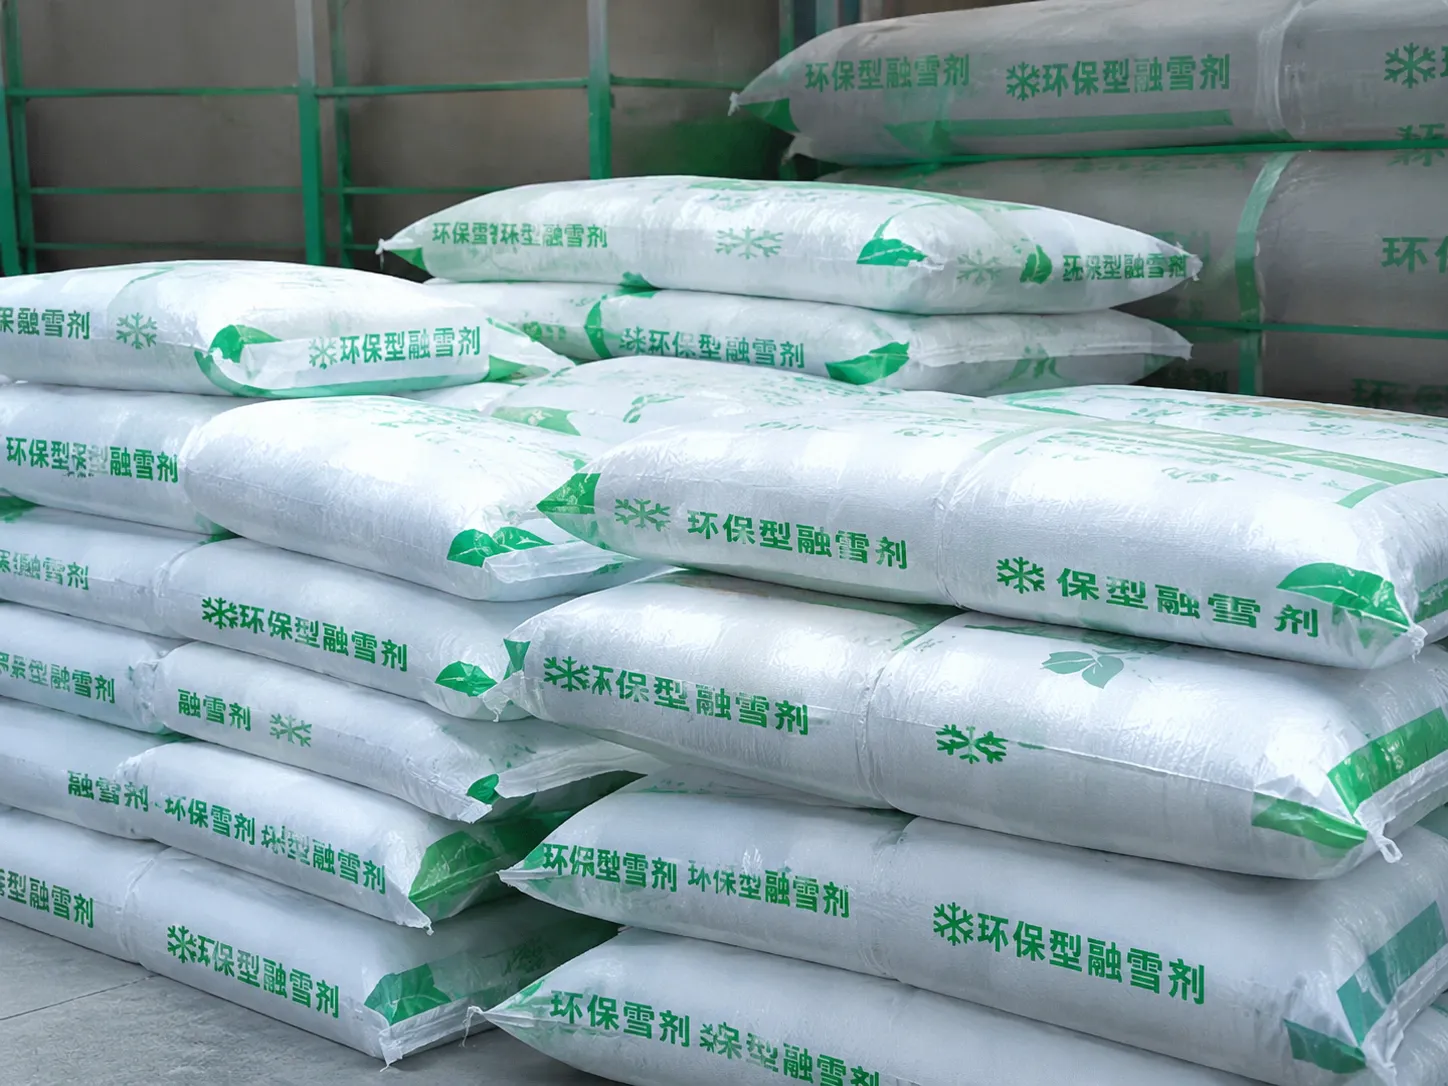
Meststoffen en chemicaliën

FAQ

Wat is robotgestuurd zakkenontpalletiseren?

Bij het robotgestuurd depalletiseren van zakken wordt een vision-systeem gebruikt om palletgegevens vast te leggen, een te pakken zak te identificeren en de positie en oriëntatie ervan te berekenen. De verkregen informatie wordt naar de robot gestuurd voor uitvoering. Een compleet systeem bestaat doorgaans uit een vision-sensor, een verwerkingseenheid, een robot, een grijper en een besturingssysteem.


Het materiaal, de afmetingen, het gewicht, de reflectiviteit van het oppervlak, de vervorming en het palletpatroon van de tas kunnen allemaal van invloed zijn op de perceptie en de prestaties bij het orderverzamelen. De geschiktheid van geweven tassen, papieren tassen, meerlaagse tassen en andere soorten tassen moet worden beoordeeld aan de hand van daadwerkelijke monsters en de omstandigheden ter plaatse.

Het vision-systeem legt eerst 3D-gegevens vast van het palletoppervlak. Vervolgens identificeert het een te pakken zak en berekent het de grijppositie en -richting. Na coördinatentransformatie en systeemcommunicatie wordt de informatie naar de robotcontroller gestuurd. De robot gebruikt zijn grijper om de zak te pakken, waarna de palletgegevens worden bijgewerkt voor de volgende cyclus. De exacte workflow is afhankelijk van de projectconfiguratie.

De compatibiliteit met robots, controllers, PLC's, communicatieprotocollen en eindeffectoren moet voor elk project worden bevestigd. Een evaluatie vereist doorgaans het robotmodel, de controllerversie, de communicatie-interface, het type eindeffector, de nuttige lading en het beschikbare werkgebied.

Gelieve het materiaal, de afmetingen, het gewicht en foto's van de zakken te verstrekken, samen met afbeeldingen van volle, bijna lege en onregelmatig gevormde pallets. De evaluatie vereist tevens de palletafmetingen, de maximale pallethoogte, de beoogde cyclustijd, het robotmodel, het type eindeffector, de beschikbare ruimte, de verlichting, de stofomstandigheden en de interfaces met de apparatuur stroomopwaarts en stroomafwaarts. Daadwerkelijke zakmonsters kunnen de haalbaarheid verder valideren.

Evalueer uw project voor het depalletiseren van zakken.

* Verplichte velden

Door dit formulier in te dienen, stemt u ermee in dat MRDVS (een dochteronderneming van Hangzhou Lanxin Robotics Co., Ltd.) contact met u opneemt via e-mail of telefoon voor marketing- en zakelijke communicatie. Om met uw organisatie te communiceren en zaken te doen, verzamelen en gebruiken wij de contactgegevens die u hierboven verstrekt. Wij garanderen dat deze informatie veilig en vertrouwelijk wordt behandeld en bewaren deze slechts zo lang als nodig is om de genoemde doeleinden te bereiken.

Door op Verzenden te klikken, bevestigt u dat u deze privacyverklaring hebt gelezen en begrepen, en geeft u uitdrukkelijk toestemming aan Hangzhou Lanxin Robotics Co., Ltd. en MRDVS om uw persoonlijke gegevens te verzamelen en te gebruiken voor de doeleinden die hierin worden beschreven.