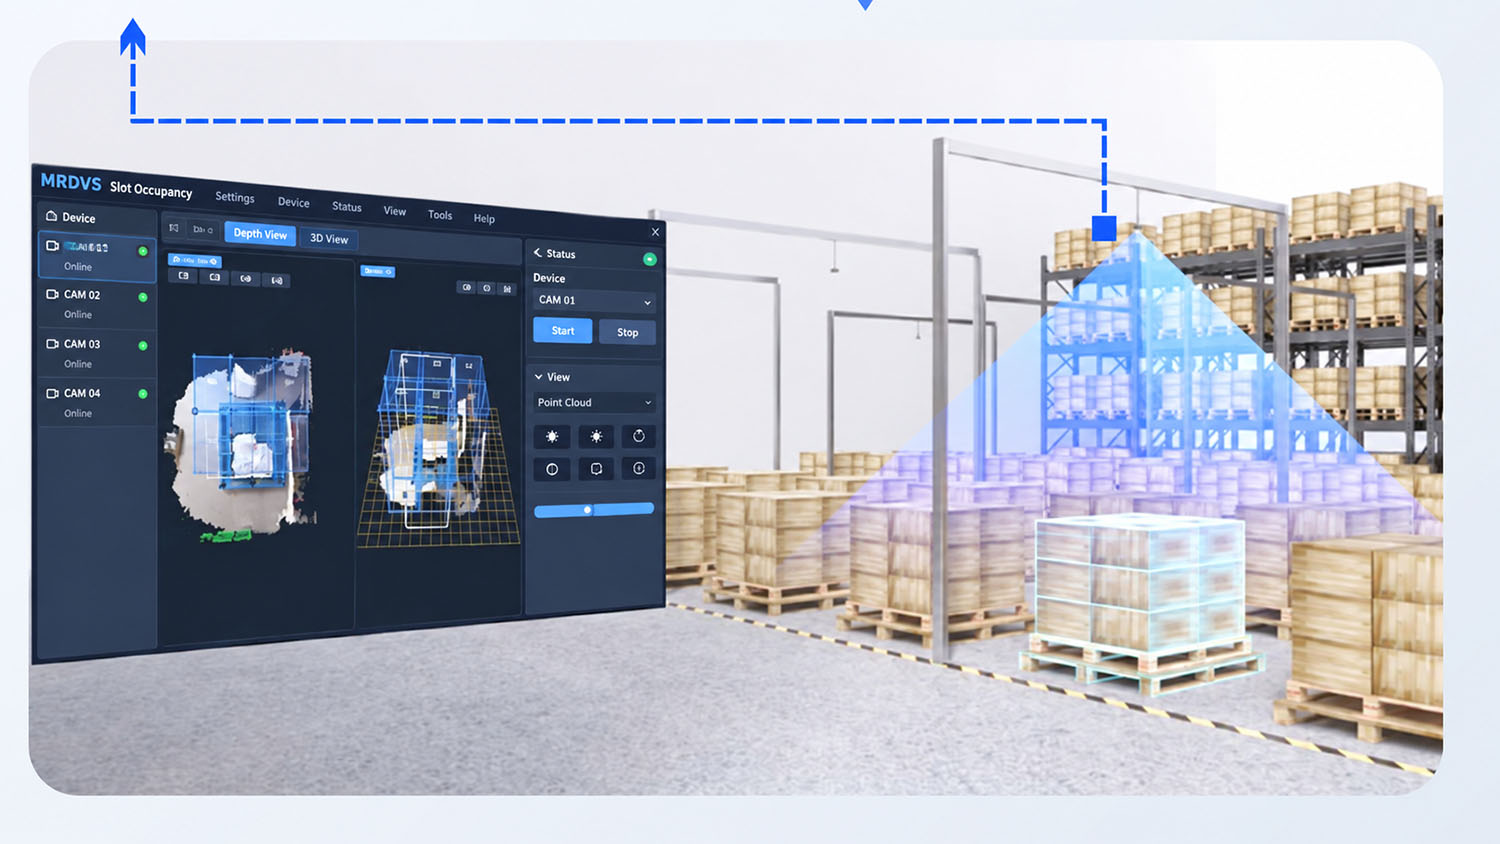
De meeste geautomatiseerde magazijnen die ik de afgelopen jaren heb bezocht, vertonen een vergelijkbaar, terugkerend probleem.
Het WMS geeft aan dat het vloervak leeg is. De AGV meldt een aflevering aan. De AGV arriveert. Het vak blijkt niet leeg te zijn.
Dan stopt de rijbaan. De operator wordt opgeroepen. De noodoplossing begint.
Dit is geen softwarefout. Het is een meetfout.
Het WMS weet alleen wat het te horen krijgt. Het ziet niets. En wanneer je gemengde wagenparken hebt, met geautomatiseerde voertuigen naast handmatige heftrucks, wordt de kloof snel groter. Heftruckchauffeurs scannen niet altijd. Ploegoverdrachten verlopen niet altijd synchroon. En tegen de tijd dat de discrepantie aan het licht komt, is er al aanzienlijk productieverlies opgetreden.
De meeste implementaties die ik heb bekeken, gebruiken een van de volgende twee benaderingen:
Het systeem controleert één plek per vak. In theorie werkt het. In de praktijk verschuiven pallets echter tijdens het transport. De lichtstraal mist het vak, de sensor meldt "leeg" en de AGV botst alsnog tegen een obstakel. Ik heb dit op meerdere locaties met exact hetzelfde probleempatroon zien gebeuren.
Je krijgt een kleurenfoto. Geen diepte. Onder de magazijnverlichting vallen donkere pallets niet op tegen de vloer. Schaduwen van de stellingen veroorzaken valse positieven. Op een locatie die ik bezocht, nam het foutpercentage merkbaar toe tijdens de middagploegen, wanneer de zon door de dakramen scheen. Dat is geen betrouwbaarheid.
Beide benaderingen dwingen het WMS om de bezetting af te leiden uit onvolledige gegevens. En mijn ervaring is dat afleiding zonder directe observatie de oorzaak is van mislukte automatiseringsprojecten.
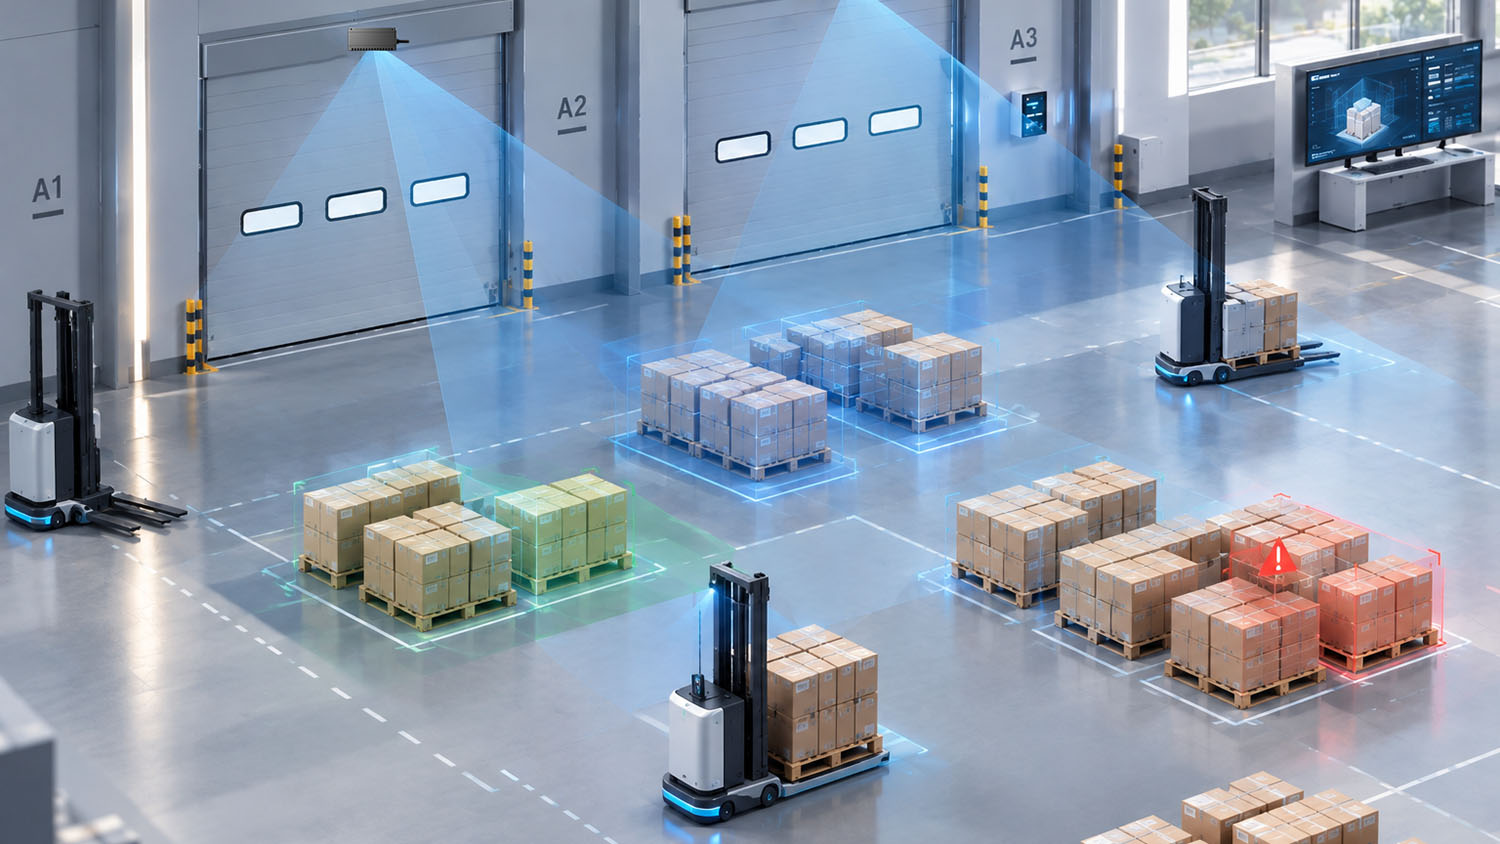
We zijn overgestapt op RGB-D-camera's boven het hoofd – kleur- en dieptekaart in één videostream.
Het verschil zit hem niet alleen in "betere detectie". Het is een fundamentele verschuiving:
Als u vandaag vloersleufdetectie specificeert, is dit mijn vuistregel:
3D-beeldverwerking met ingebouwde processor is niet langer de dure optie. Het is de veilige optie. En in deze branche is een veilige optie die de implementatietijd verkort en verrassingen in de laatste fase elimineert, de optie die het vertrouwen van uw klant behoudt.
Het doel is niet een slimmer WMS, maar een WMS dat een einde maakt aan giswerk.