Rozwiązanie 3D do omijania przeszkód dla robotów mobilnych
Czym jest unikanie przeszkód 3D
- Postrzeganie głębi
- Mapowanie przestrzenne w czasie rzeczywistym
- Adaptacyjne planowanie ścieżki
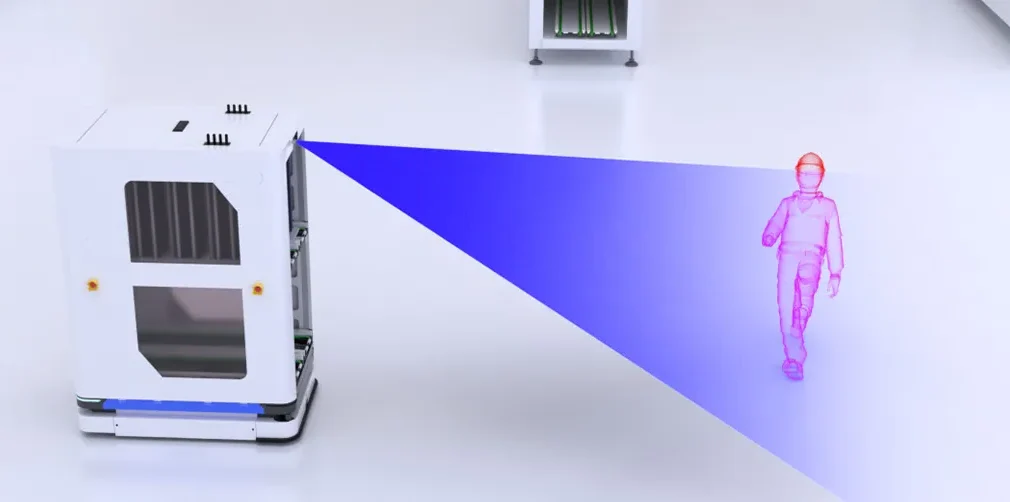
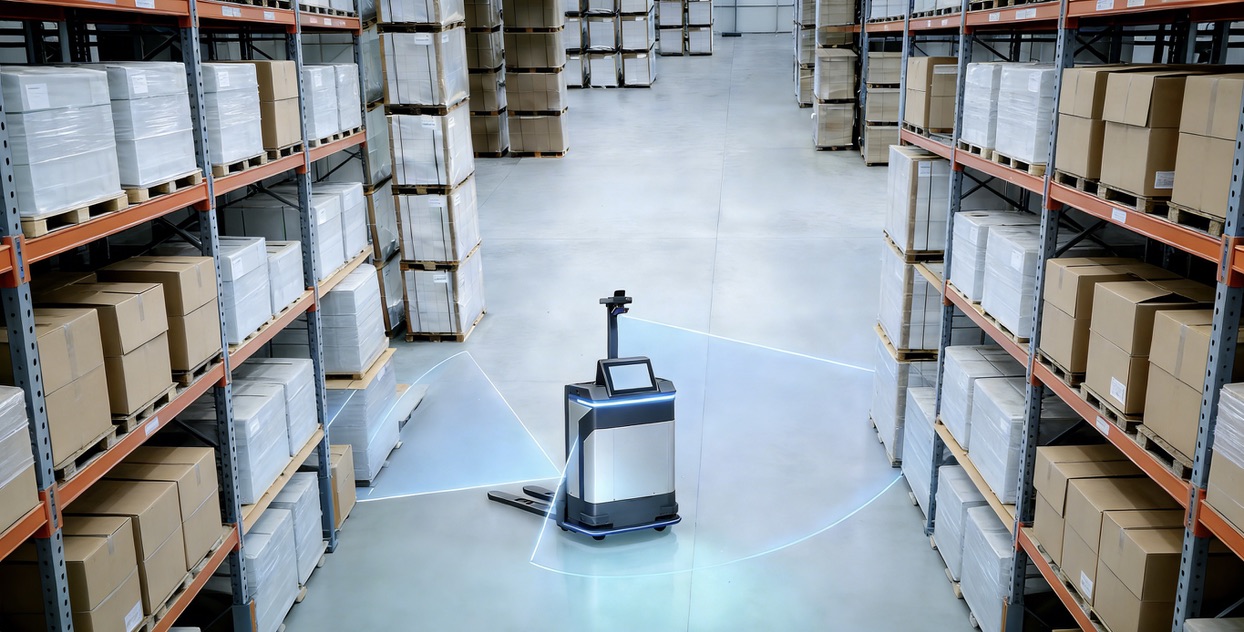
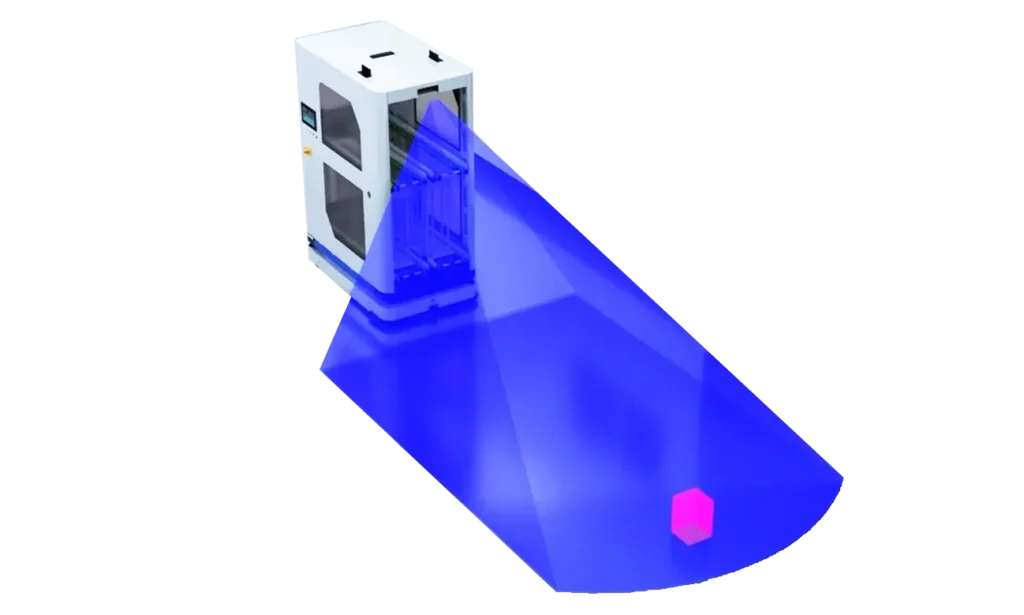
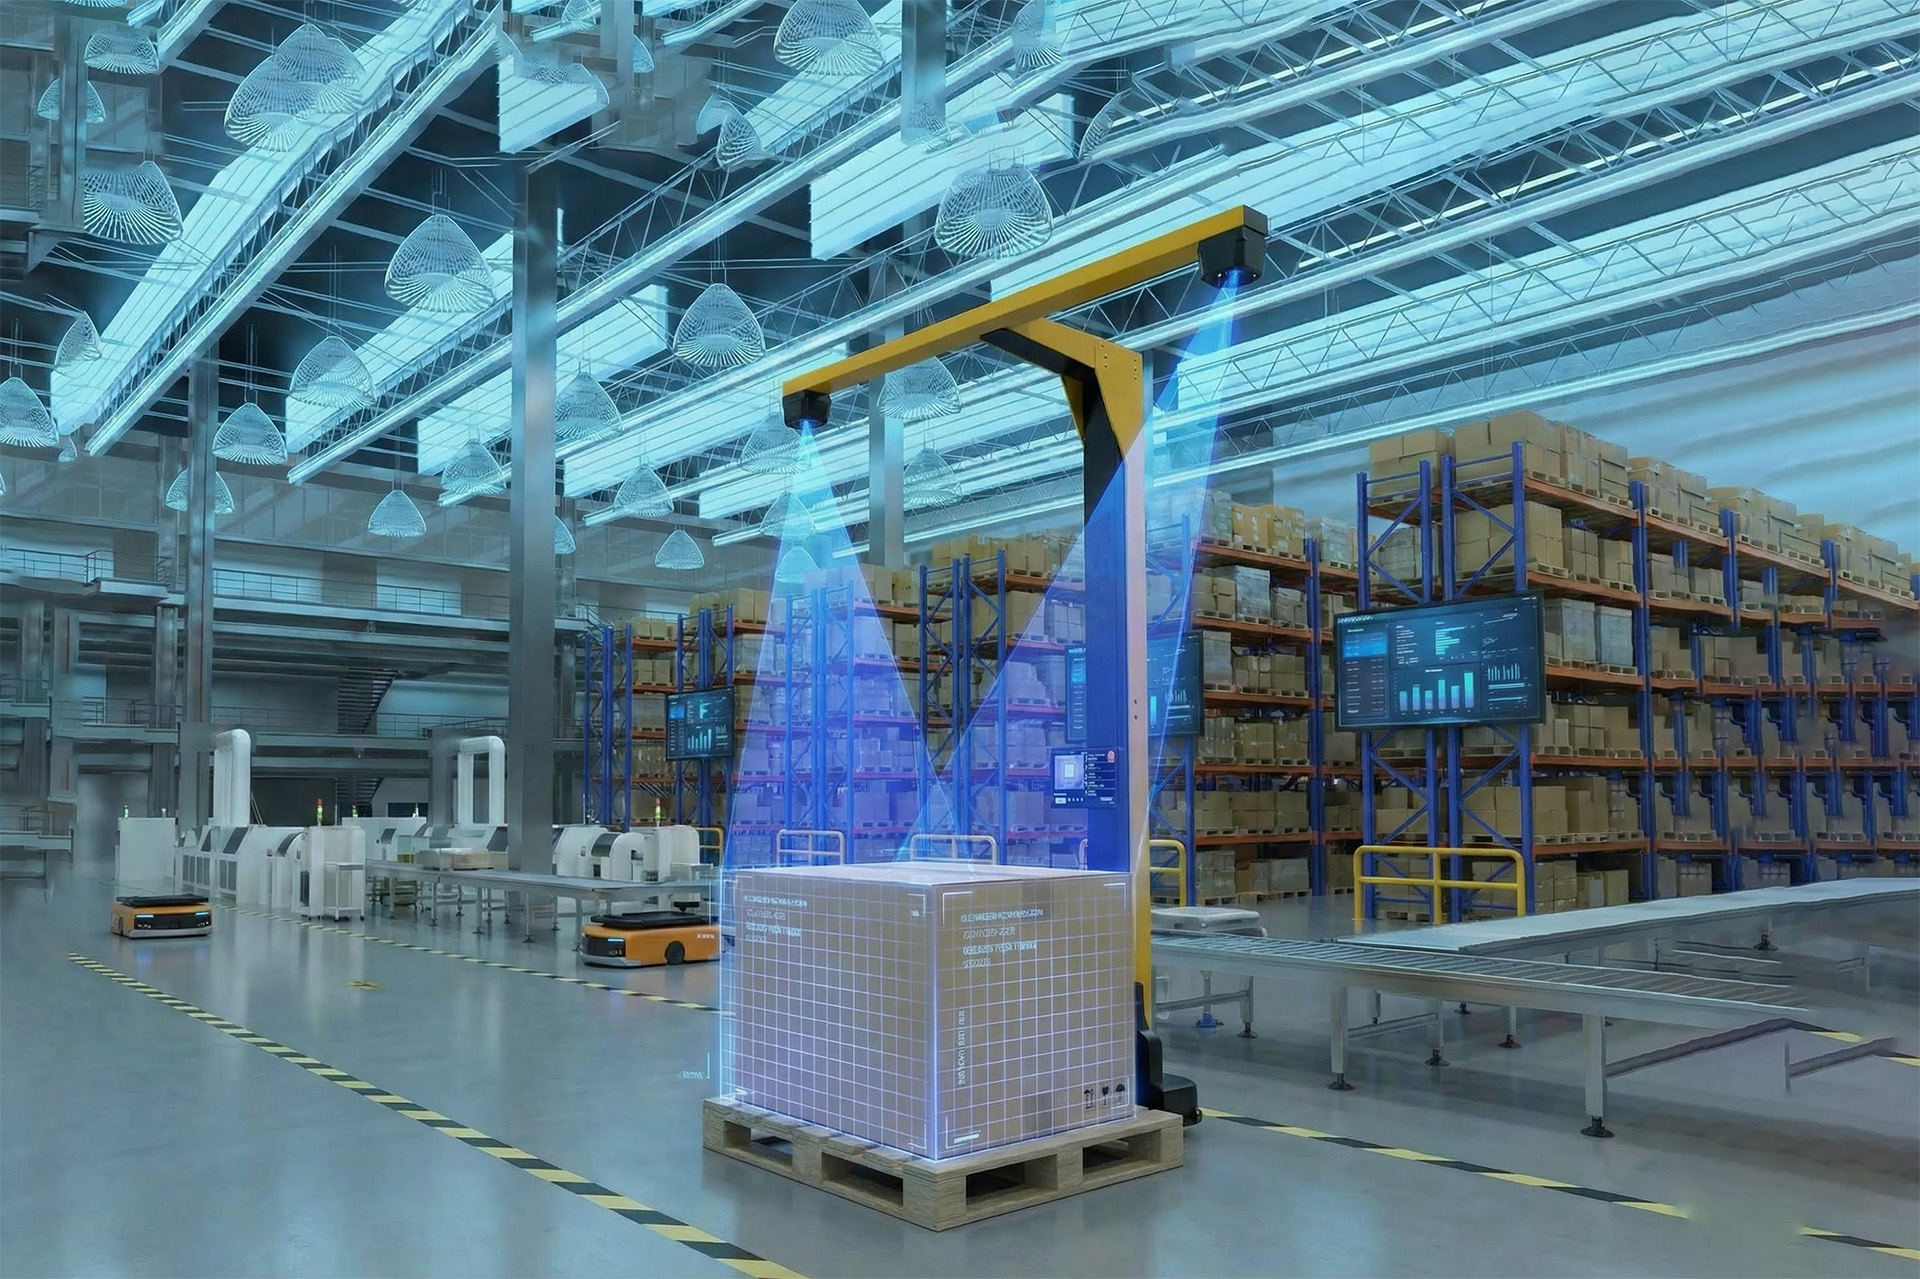
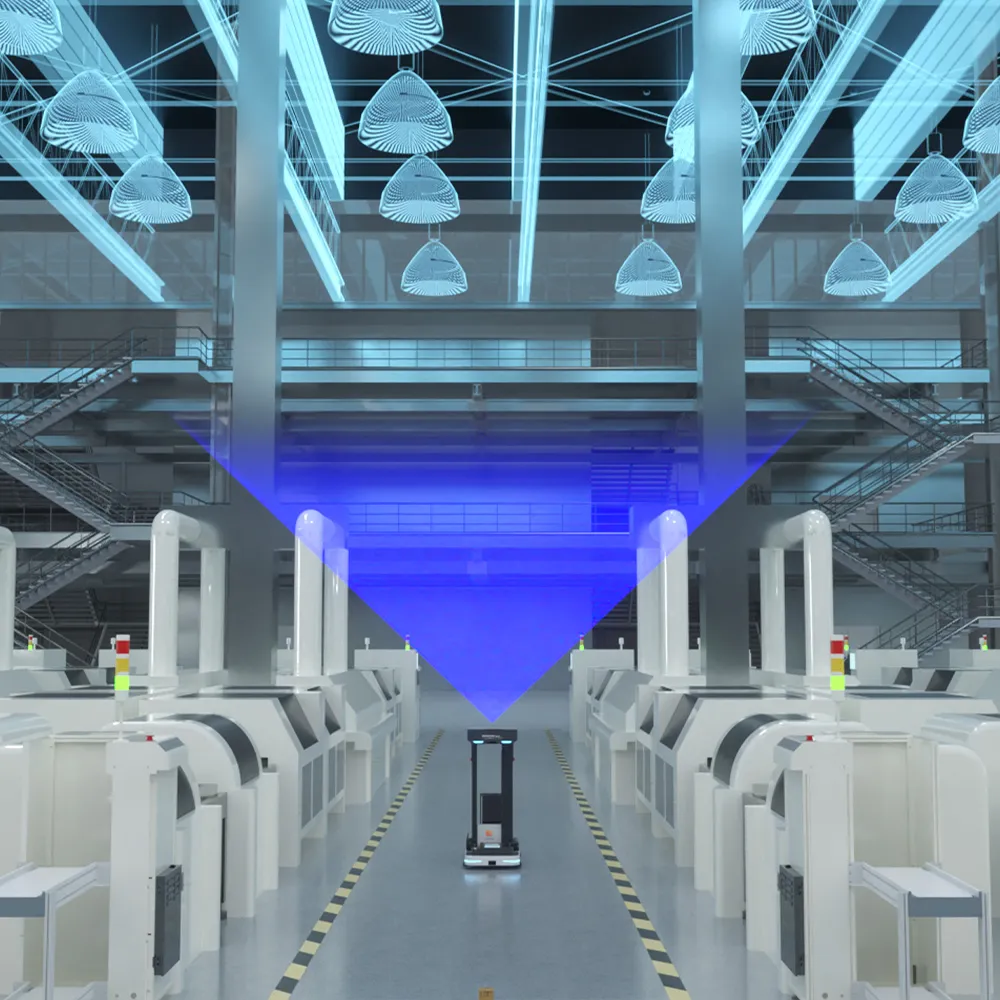
Unikanie przeszkód 3D ma kluczowe znaczenie dla zwiększenia bezpieczeństwa i wydajności operacyjnej robotów mobilnych w dynamicznych warunkach, takich jak centra logistyczne i placówki opieki zdrowotnej. W przeciwieństwie do tradycyjnych rozwiązań 2D LiDAR, które mogą mieć problemy z różnicowaniem wysokości obiektów, systemy wizyjne 3D doskonale zapobiegają kolizjom i zapewniają ciągłą pracę. Te zaawansowane systemy inteligentnie rozróżniają przeszkody tymczasowe i stałe, a także przeszkody dynamiczne i statyczne, zmniejszając potrzebę kosztownych interwencji i minimalizując zagrożenia bezpieczeństwa.
Dlaczego warto wybrać rozwiązanie MRDVS 3D do omijania przeszkód
Multimodalna fuzja danych
- Łączy dane RGB i głębi, aby poprawić percepcję robota, umożliwiając dokładną nawigację w złożonych środowiskach.
Bezproblemowa integracja
- Łatwa integracja z istniejącymi systemami sterowania robotami poprzez interfejs I/O, umożliwiająca dostosowanie parametrów unikania.
Rozpoznawanie semantyczne obiektów
- Identyfikuje i klasyfikuje obiekty w otoczeniu robota, umożliwiając robotom mobilnym podejmowanie świadomych decyzji w celu omijania przeszkód.
Przekrocz granice
| MRDVS CV-SLAM | LiDAR 2D oparty na cechach | Reflektor LiDAR 2D na bazie | |
| Infrastruktura bezpłatna | Do | ||
| Szybko zmieniające się środowiska | Do | ||
| Miejsca publiczne i zatłoczone | Do | ||
| Rampy | Do | Do | |
| Duże hale | |||
| Długie korytarze | Do | ||
| Do użytku wewnątrz i na zewnątrz | Do | Do |
Pokryty
Czasami objęte Do Nie wliczony w cenę
Poprawa percepcji przestrzennej dzięki rozpoznawaniu semantycznemu obiektów
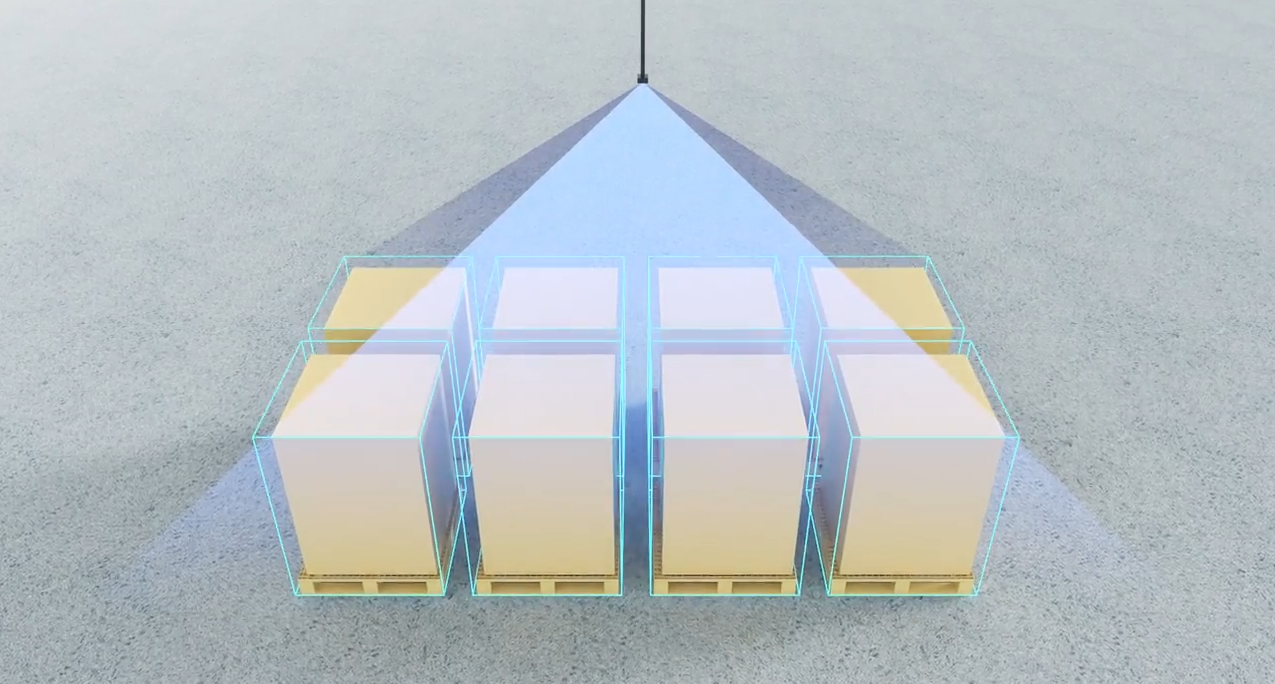
Rozpoznawanie semantyczne obiektów polega na identyfikowaniu i klasyfikowaniu obiektów w otoczeniu robota.
Rozumiejąc, czym są obiekty i gdzie się znajdują, roboty mobilne mogą podejmować świadome decyzje, aby omijać przeszkody.
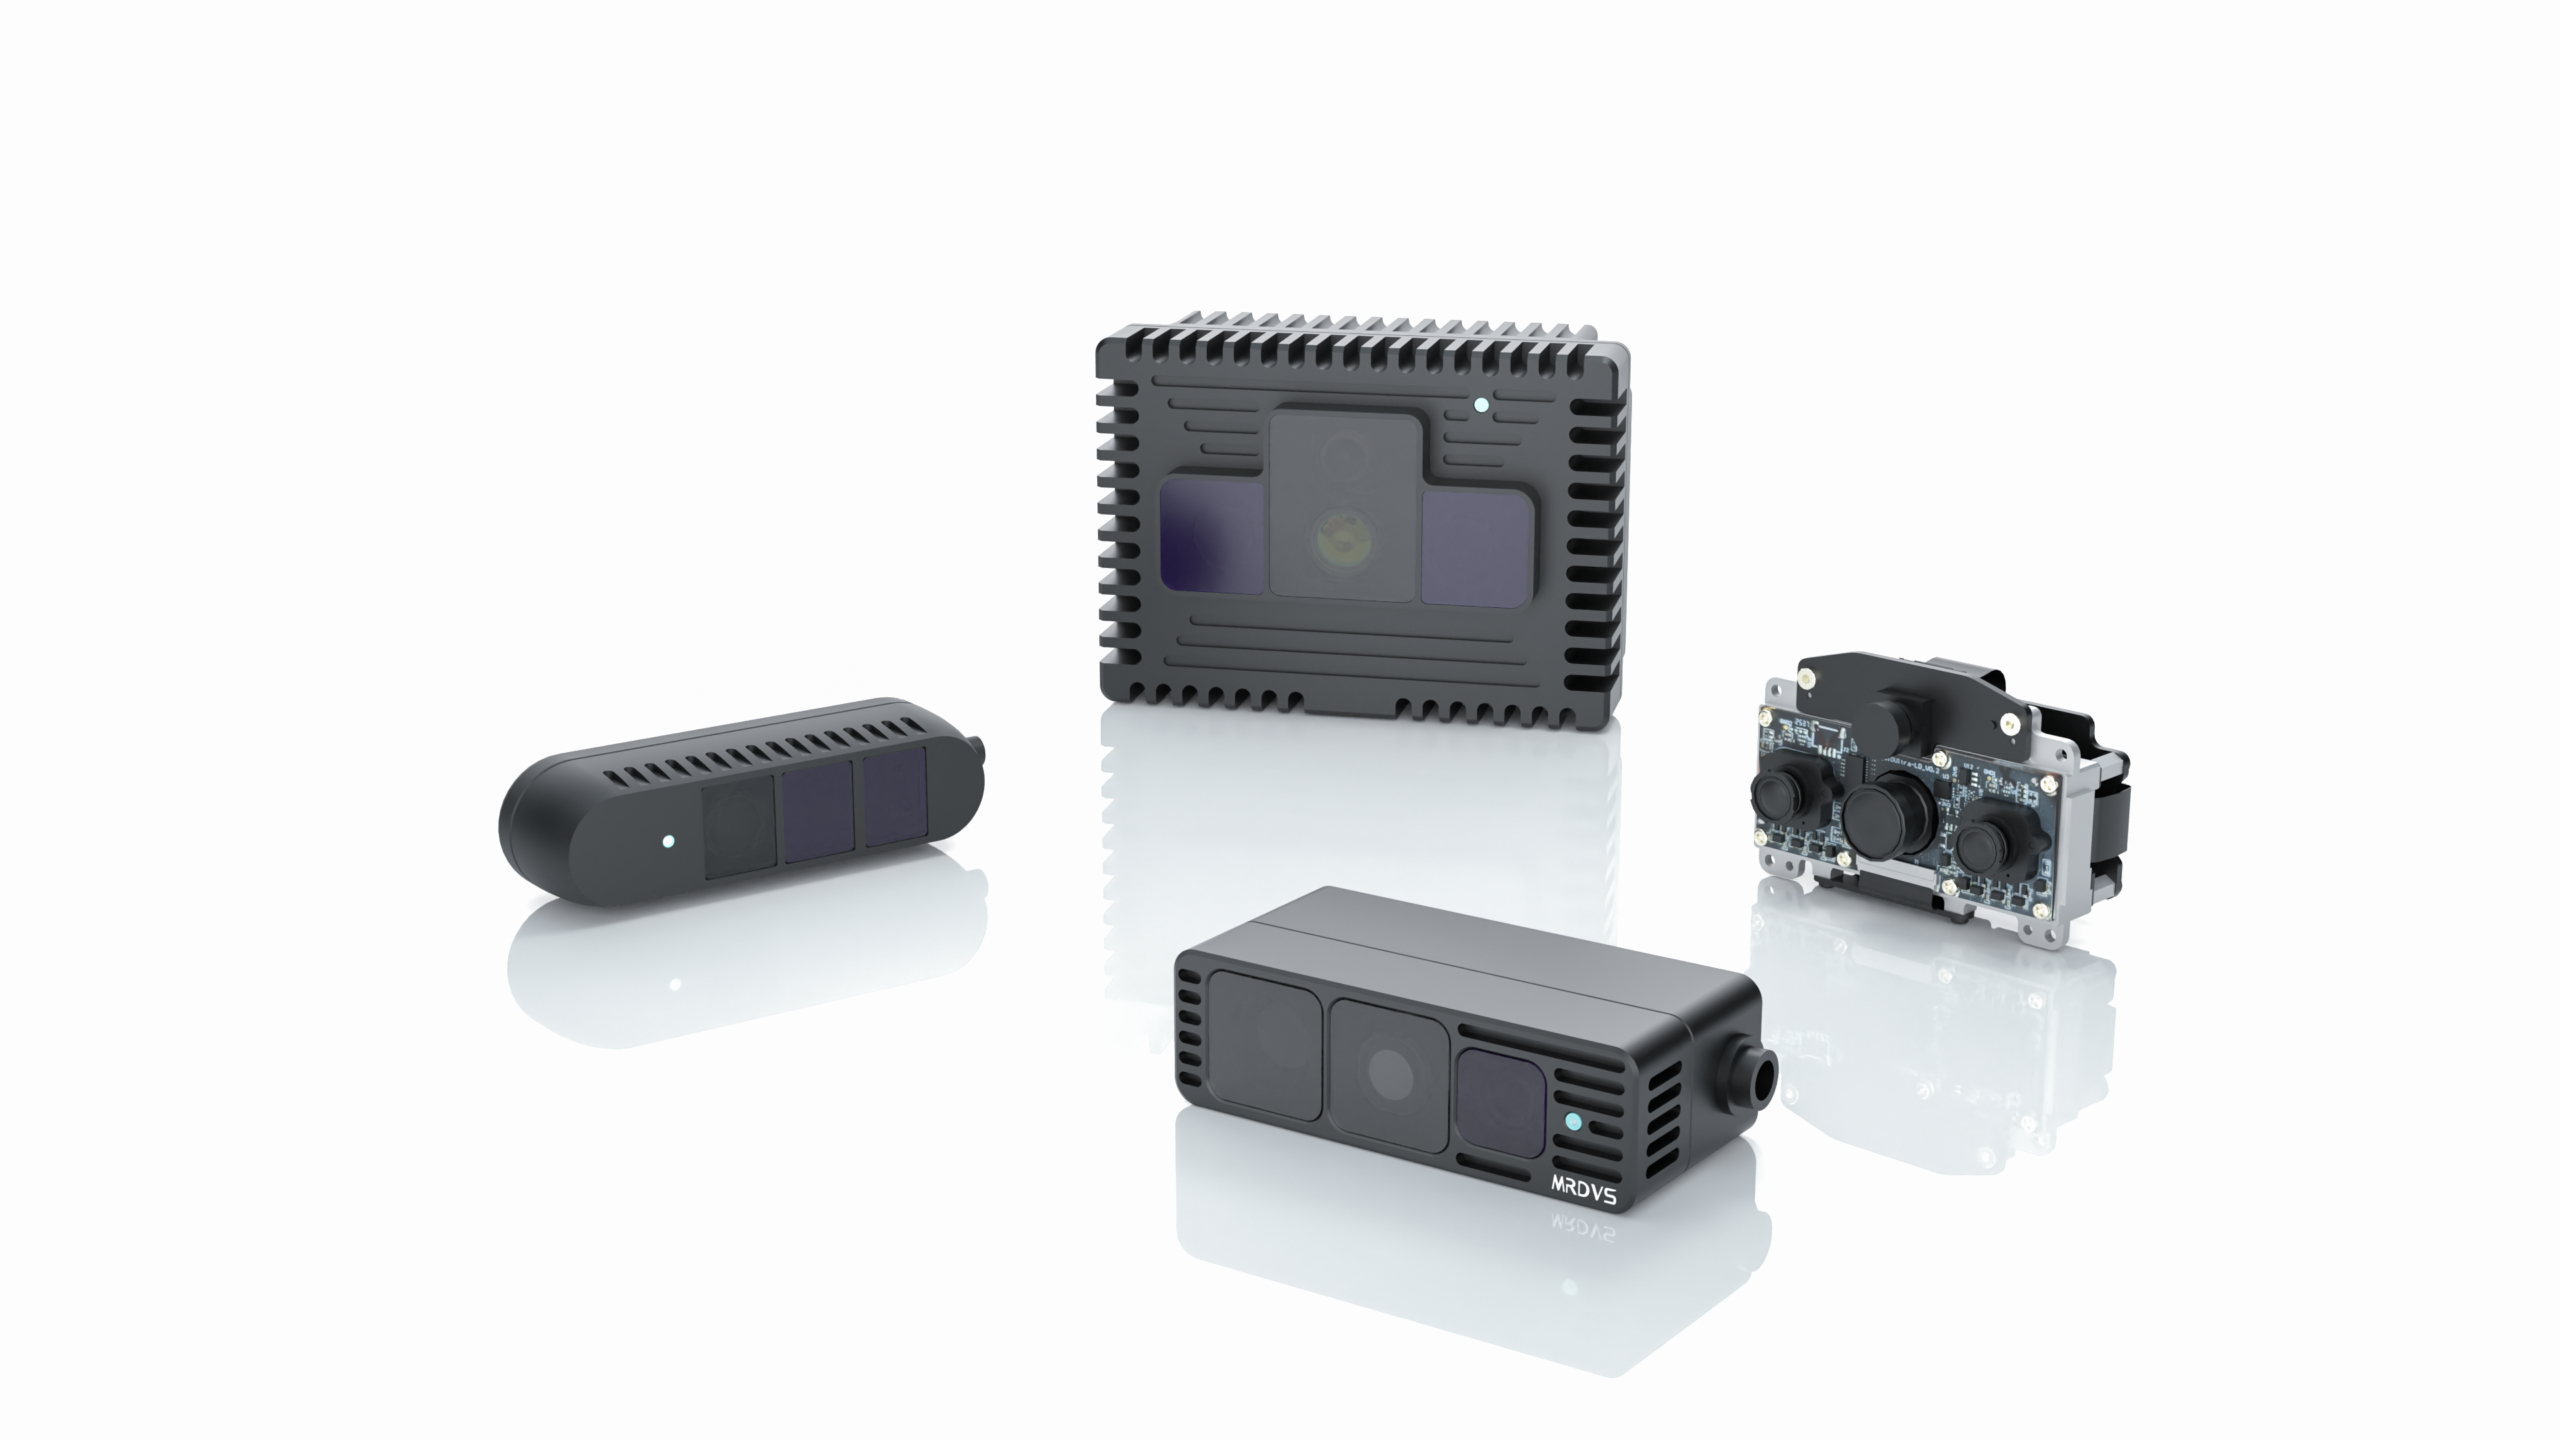
Czujnik kamery ToF do unikania przeszkód
Kamera RGB-D
Multimodalna fuzja danych
Włączono obsługę wielu kamer
Zintegrowano specjalny algorytm i urządzenia fotoniczne
Wysoka częstotliwość klatek
Do 15 klatek na sekundę
Bezproblemowa integracja
Obsługiwane interfejsy Ethernet
Lekka wytrzymałość
Laser 940 nm maksymalizujący SNR
Zasięg roboczy 5 metrów
Maksymalnie 40 metrów
Inteligencja brzegowa i fuzja multimodalna
Transformacja współrzędnych chmury punktów
Wykrywanie włamań do strefy
Sygnał wyjściowy wielopoziomowego unikania przeszkód
FAQ
Tradycyjne systemy nawigacji 2D opierają się na planarnych reprezentacjach środowiska, które dobrze sprawdzają się w kontrolowanych, płaskich ustawieniach, ale mają problemy w rzeczywistych środowiskach z przeszkodami o różnej wysokości, nierównym terenie i dynamicznych elementach. Może to prowadzić do błędów nawigacyjnych i potencjalnych kolizji. Natomiast systemy unikania przeszkód 3D rejestrują pełną trójwymiarową strukturę środowiska, umożliwiając lepsze wykrywanie i unikanie przeszkód na różnych wysokościach i głębokościach. Efektem jest dokładniejsza nawigacja i bezpieczniejsza obsługa w złożonych i dynamicznych środowiskach.
Chociaż zarówno kamery 3D, jak i lidary 3D dostarczają informacji o głębokości, które są kluczowe dla nawigacji AGV (Automated Guided Vehicle) i AMR (Autonomous Mobile Robot), mają różne mocne strony i ograniczenia. Zasadniczo lidary 3D oferują większy zasięg wykrywania, co czyni je odpowiednimi do dużych środowisk i zastosowań zewnętrznych, podczas gdy kamery 3D mają krótszy zasięg, co czyni je bardziej odpowiednimi do zastosowań wewnętrznych. Ponadto lidary 3D są zazwyczaj droższe ze względu na swoje zaawansowane możliwości wykrywania, podczas gdy kamery 3D są zazwyczaj bardziej przystępne cenowo, zapewniając opłacalne rozwiązanie dla wielu zastosowań.
Kamera 3D może potencjalnie zastąpić 3D Lidar w nawigacji AGV/AMR w środowiskach, w których jej ograniczenia, takie jak zasięg i warunki oświetlenia, nie są kwestiami krytycznymi. W przypadku zastosowań wymagających szczegółowego i dalekosiężnego mapowania środowiska, 3D Lidar może być nadal preferowany. Wybór między kamerą 3D a 3D Lidar powinien uwzględniać takie czynniki, jak wymagania konkretnej aplikacji, warunki środowiskowe i ograniczenia budżetowe.

Wybierając kamerę 3D dla robotyki, należy wziąć pod uwagę następujące czynniki:
– Rozdzielczość i liczba klatek na sekundę: Wyższa rozdzielczość i liczba klatek na sekundę pozwalają uzyskać bardziej szczegółowe i aktualne dane.
– Pole widzenia (FOV): szersze pole widzenia pozwala kamerze uchwycić więcej otoczenia.
– Zasięg: Upewnij się, że kamera jest w stanie dokładnie wykrywać obiekty w wymaganej odległości.
– Rozmiar i waga: Kamera powinna być dostosowana do ograniczeń związanych z rozmiarem i wagą robota.
– Interfejs danych: zgodność z możliwościami przetwarzania robota i interfejsami danych (np. USB, Ethernet).
– Odporność na warunki środowiskowe: Kamera powinna być przystosowana do pracy w przewidywalnych warunkach środowiskowych, w tym przy odpowiednim oświetleniu, temperaturze i odporności na warunki atmosferyczne.
Przeczytaj więcej: Czujnik wykrywania przeszkód: rodzaje, zalety i jak wybrać odpowiedni
Zastosowania
Utajone unikanie przeszkód AGV
Omijanie przeszkód na zewnątrz wózka widłowego
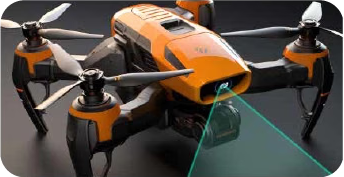
Unikanie przeszkód za pomocą drona
Omijanie przeszkód przez bezzałogowe pojazdy poruszające się z małą prędkością
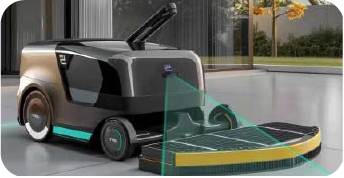
Bezzałogowy zamiatacz omijający przeszkody
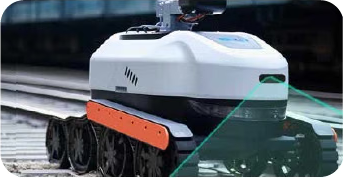
Pojazd inspekcyjny – unikanie przeszkód
Unikanie przeszkód w kosiarce
Ochrona bezpieczeństwa pojazdów autonomicznych