Jak robot radzi sobie w zatłoczonym magazynie bez GPS-u? W złożonych środowiskach wewnętrznych inteligentna nawigacja opiera się na czymś więcej niż tylko na kołach i czujnikach — wymaga świadomości sytuacji w czasie rzeczywistym.
To tam gdzie w czasie rzeczywistym Lokalizacja Wchodzi. Ta potężna technologia umożliwia robotom ciągłe śledzenie swojej pozycji, dostosowywanie się do zmieniającego się otoczenia i precyzyjne poruszanie się. W tym artykule przyjrzymy się, jak lokalizacja w czasie rzeczywistym zmienia nawigację robotów w pomieszczeniach i otwiera prawdziwą autonomię w dynamicznych przestrzeniach.
Czym jest lokalizacja w czasie rzeczywistym?
W czasie rzeczywistym Lokalizacja jest procesem, który pozwala robotowi mobilnemu ciągle określać swoją pozycję podczas nawigacji w otoczeniu, zwłaszcza w pomieszczeniach, gdzie GPS nie działa. To podstawa bezpiecznego i inteligentnego poruszania się.
Oto co to oznacza i jak to działa:
-
Ciągłe śledzenie pozycji Robot aktualizuje swoją dokładną lokalizację na bieżąco w miarę przemieszczania się, zapewniając dokładną nawigację nawet w dynamicznych lub zatłoczonych przestrzeniach.
-
Nawigacja bez GPS-u W środowiskach zamkniętych, takich jak magazyny czy szpitale, roboty wykorzystują alternatywne czujniki zamiast sygnałów GPS.
-
Lokalizacja oparta na czujnikach Lokalizacja w czasie rzeczywistym wykorzystuje kombinację czujników, takich jak: – skanery LiDAR lub laserowe – czujniki głębokości lub
Kamery RGB – Czujniki ultradźwiękowe lub podczerwone – Jednostki pomiarowe bezwładnościowe (IMU)
-
Często część SLAM Wiele systemów łączy lokalizację z mapowaniem (jednoczesna lokalizacja i mapowanie), umożliwiając robotom eksplorację nieznanych obszarów przy jednoczesnym śledzeniu własnego położenia.
-
Natychmiastowa adaptacja Ponieważ działa w czasie rzeczywistym, robot może natychmiast reagować na zmiany — np. unikać ludzi, omijać nowe przeszkody lub na bieżąco modyfikować trasy.
Typowe technologie i metody lokalizacji w czasie rzeczywistym
Lokalizacja w czasie rzeczywistym wykorzystuje różne technologie i metody, aby pomóc robotom precyzyjnie określić swoją pozycję w pomieszczeniach. Oto najpopularniejsze podejścia:
-
LiDAR (wykrywanie i określanie zasięgu światła)
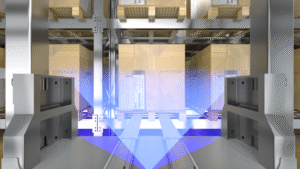
Systemy LiDAR emitują impulsy laserowe, które odbijają się od otaczających obiektów, tworząc szczegółowe mapy 2D lub 3D. Technologia ta jest bardzo dokładna i działa dobrze nawet w warunkach słabego oświetlenia lub w warunkach braku tekstur, co czyni ją popularną w magazynach i robotach przemysłowych. Sprzęt LiDAR może być jednak kosztowny i może mieć problemy z odblaskowymi powierzchniami, które zniekształcają pomiary.
-
Visual SLAM (jednoczesna lokalizacja i mapowanie)
Technologia Visual SLAM wykorzystuje kamery do wykrywania i śledzenia obiektów wizualnych w otoczeniu, umożliwiając robotom jednoczesne mapowanie otoczenia i lokalizację. To ekonomiczne rozwiązanie, zapewniające bogaty obraz otoczenia i powszechnie stosowane w lekkich robotach i dronach pracujących wewnątrz budynków. Główne ograniczenia pojawiają się w przypadku słabego oświetlenia lub dynamicznych przestrzeni, gdzie sygnały wizualne mogą być zawodne.
-
Czujniki ultradźwiękowe i podczerwone
Czujniki ultradźwiękowe i podczerwone mierzą odległość poprzez pomiar czasu odbicia fal dźwiękowych lub światła podczerwonego od obiektów. Czujniki te są niedrogie i kompaktowe, często spotykane w mniejszych robotach sprzątających i prostych systemach nawigacyjnych. Jednak ich dokładność i efektywny zasięg są ograniczone, a ich działanie może być zakłócane przez miękkie lub nierówne powierzchnie.
-
IMU (jednostka pomiaru bezwładności)
IMU śledzą orientację i ruch robota za pomocą akcelerometrów i żyroskopów. Doskonale sprawdzają się w krótkoterminowym śledzeniu ruchu i są często integrowane z innymi czujnikami do nawigacji zliczeniowej, gdy zewnętrzne punkty odniesienia są niedostępne. Wadą jest to, że IMU z czasem ulegają dryfowi, co zmniejsza dokładność, jeśli są używane samodzielnie.
-
Fuzja czujnika
Fuzja czujników łączy dane z wielu czujników – takich jak LiDAR, kamery i IMU – aby zapewnić bardziej niezawodną i precyzyjną lokalizację. Takie podejście wykorzystuje mocne strony każdego czujnika, jednocześnie kompensując jego indywidualne słabości. Choć fuzja czujników jest zaawansowana, wymaga zaawansowanych algorytmów i zwiększonych zasobów obliczeniowych.
-
Lokalizacja oparta na sztucznej inteligencji
Sztuczna inteligencja usprawnia lokalizację poprzez udoskonalenie interpretacji danych z czujników, umożliwiając lepsze rozpoznawanie obiektów i nawigację predykcyjną. Systemy oparte na sztucznej inteligencji skuteczniej dostosowują się do dynamicznych i zatłoczonych środowisk wewnętrznych, wspierając takie zadania, jak nawigacja z uwzględnieniem obecności człowieka. Jednak metody te wymagają znacznych ilości danych szkoleniowych, mocy obliczeniowej i starannego dostrojenia, aby działać optymalnie.
Jak lokalizacja w czasie rzeczywistym zwiększa wydajność nawigacji
Lokalizacja w czasie rzeczywistym radykalnie poprawia zdolność robota do poruszania się w złożonych środowiskach wewnętrznych, zapewniając dokładne i aktualne pozycjonowanie. Ta ciągła świadomość przekłada się na kilka kluczowych korzyści nawigacyjnych:
-
Dokładne śledzenie pozycji: Dzięki ciągłej aktualizacji dokładnej lokalizacji na mapie, robot może unikać dryftu i błędów typowych dla rzadszych metod lokalizacji. Ta dokładność gwarantuje, że robot pozostaje na zamierzonej ścieżce, redukując ryzyko zboczeń z trasy i kolizji.
-
Dynamiczne unikanie przeszkód: Środowiska wewnętrzne są często zatłoczone i nieprzewidywalne. Lokalizacja w czasie rzeczywistym pozwala robotom wykrywać ruchome przeszkody, takie jak ludzie, wózki czy meble, i szybko dostosowywać trasy, aby zapobiegać kolizjom, zapewniając bezpieczną pracę.
-
Efektywne planowanie tras i ich zmiana: Dzięki aktualnym danym o lokalizacji roboty mogą na bieżąco przeliczać optymalne trasy. Jeśli przeszkoda blokuje pierwotną ścieżkę lub otoczenie ulegnie zmianie, robot może dynamicznie znaleźć nową, efektywną trasę bez zatrzymywania się i interwencji człowieka.
-
Poprawiona szybkość realizacji zadań: Niezawodna lokalizacja redukuje błędy i niepotrzebne przestoje, umożliwiając robotom szybsze wykonywanie zadań, takich jak dostawy, kompletacja czy sprzątanie. Ta wydajność bezpośrednio przekłada się na wzrost ogólnej produktywności w magazynach, szpitalach i innych miejscach pracy wewnątrz budynków.
-
Zwiększona niezawodność w obszarach pozbawionych dostępu do GPS: Ponieważ sygnały GPS nie przenikają dobrze przez budynki, lokalizacja w czasie rzeczywistym stanowi istotną alternatywę, umożliwiając płynną nawigację tam, gdzie tradycyjne systemy pozycjonowania zawodzą.
Zastosowania lokalizacji w czasie rzeczywistym w robotach wewnętrznych
Lokalizacja w czasie rzeczywistym zmienia sposób działania robotów w różnych warunkach wewnętrznych. Poniżej przedstawiono kluczowe zastosowania, w których ta technologia odgrywa kluczową rolę:
Automatyka magazynowa
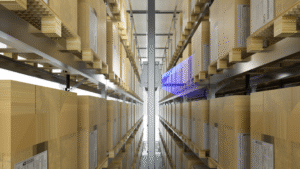
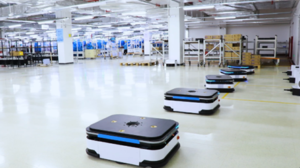
W magazynach lokalizacja w czasie rzeczywistym umożliwia robotom sprawne poruszanie się po skomplikowanych alejkach i półkach. Roboty wykorzystują precyzyjne pozycjonowanie do kompletowania, transportu i sortowania zapasów z minimalną liczbą błędów, nawet w zatłoczonych miejscach, gdzie wózki widłowe i pracownicy przemieszczają się nieustannie.
Opieka zdrowotna i szpitale
Roboty usługowe w szpitalach wykorzystują lokalizację w czasie rzeczywistym, aby bezpiecznie dostarczać leki, sprzęt i posiłki. Muszą one poruszać się po zatłoczonych korytarzach i dynamicznych środowiskach wypełnionych pacjentami i personelem, błyskawicznie dostosowując się do przeszkód, aby zapewnić płynne i terminowe działanie.
Zarządzanie biurem i obiektami
Roboty dostawcze w budynkach biurowych wykorzystują lokalizację w czasie rzeczywistym do transportu dokumentów, materiałów i napojów. Dzięki dokładnemu śledzeniu swojej lokalizacji, roboty te unikają zatłoczonych miejsc i optymalizują trasy, aby szybko realizować zadania bez zakłócania codziennego toku pracy.
Handel detaliczny i hotelarstwo
Roboty w sklepach detalicznych i hotelach wykorzystują lokalizację w czasie rzeczywistym, aby kierować klientów, dostarczać towary lub pomagać w sprzątaniu. Poruszanie się po zatłoczonych, ciągle zmieniających się przestrzeniach wymaga ciągłej aktualizacji pozycji, aby bezpiecznie komunikować się z klientami i personelem, zapewniając jednocześnie sprawną obsługę.
Autonomiczne roboty sprzątające
Roboty odkurzające i szorujące podłogi wykorzystują lokalizację w czasie rzeczywistym do mapowania pomieszczeń i śledzenia postępów. Gwarantuje to dokładne sprzątanie bez powtórzeń i pomijania miejsc, a także pomaga uniknąć przesuwania mebli i osób podczas pracy.
Dlaczego warto wybrać MRDVS do lokalizacji w czasie rzeczywistym?
Wybierając technologię do obsługi lokalizacji w czasie rzeczywistym w robotach wewnętrznych, kluczowe jest nawiązanie współpracy z dostawcą oferującym precyzję, elastyczność i najnowocześniejsze innowacje. Oto dlaczego
MRDVS wyróżnia się jako najlepszy wybór, jeśli chodzi o zwiększenie możliwości nawigacyjnych robota:
-
Wiodąca w branży technologia kamer głębinowych:MRDVS oferuje czujniki o doskonałej dokładności głębokości i liczbie klatek na sekundę, umożliwiając płynne skanowanie otoczenia w czasie rzeczywistym.
-
Kompleksowe wsparcie integracji SLAM i AI:Ich produkty są kompatybilne z popularnymi frameworkami SLAM i mogą być wzbogacone o sztuczną inteligencję w celu zrozumienia semantyki i nawigacji predykcyjnej.
-
Konfigurowalne i skalowalne rozwiązania: Niezależnie od tego, czy chodzi o kompaktowe roboty usługowe, czy większe automatycznie kierowane pojazdy, MRDVS oferuje rozwiązania dostosowane do różnych potrzeb lokalizacyjnych.
Inwestowanie w technologię MRDVS oznacza wyposażenie robotów pracujących wewnątrz budynków w najlepsze narzędzia, które pozwolą im pewnie i wydajnie poruszać się w złożonych, dynamicznych środowiskach.
Konkluzja
Usprawnienie nawigacji robotów wewnątrz budynków dzięki lokalizacji w czasie rzeczywistym jest kluczem do inteligentniejszej i wydajniejszej automatyzacji w złożonych środowiskach. Dzięki integracji zaawansowanych technologii pomiaru głębokości i precyzyjnego pozycjonowania, roboty mogą bezpiecznie nawigować i dynamicznie dostosowywać się do zmieniającego się otoczenia. MRDVS oferuje najnowocześniejsze rozwiązania, które zapewniają Twoim robotom niezawodną lokalizację w czasie rzeczywistym, zapewniając płynne działanie i zwiększoną produktywność. Odkryj, jak MRDVS może usprawnić działanie Twojej robotyki wewnątrz budynków — skontaktuj się z nami już dziś, aby zwiększyć możliwości nawigacyjne!