Wyobraź sobie robota, który nie tylko widzi, ale i naprawdę rozumie otaczający go świat – porusza się po zatłoczonych magazynach, precyzyjnie podnosi delikatne przedmioty, a nawet natychmiast rozpoznaje ludzkie gesty. To właśnie potęga kamer z czujnikiem głębi, przełomowej technologii, która przekształca zwykłe roboty w inteligentne, świadome maszyny. Rejestrując szczegółowe
Informacje 3D o ich otoczeniuTe kamery zapewniają robotom wizję potrzebną do podejmowania decyzji w ułamku sekundy i bezpiecznego współdziałania z ludźmi. W tym artykule zagłębimy się w to, jak kamery z czujnikiem głębi napędzają rozwój inteligentniejszej robotyki i zmieniają oblicze przemysłu na całym świecie.
Główne technologie napędzające kamery z czujnikiem głębi
Kamery z czujnikiem głębi wykorzystują innowacyjne technologie, aby rejestrować dokładne, trójwymiarowe informacje o otoczeniu. Zrozumienie tych podstawowych metod pomaga wyjaśnić, w jaki sposób roboty zyskują „oczy” umożliwiające im postrzeganie głębi i relacji przestrzennych. Oto główne technologie stojące za nowoczesnymi kamerami z czujnikiem głębi:
-
Czas lotu (ToF) Aparaty fotograficzne
Kamery ToF emitują impulsy światła podczerwonego i mierzą czas potrzebny na odbicie światła od obiektów. To opóźnienie jest wykorzystywane do obliczania precyzyjnych odległości, tworząc mapy głębokości w czasie rzeczywistym. Systemy ToF występują w dwóch głównych typach: bezpośrednim ToF (dToF), który mierzy dokładne opóźnienie czasowe, oraz pośrednim ToF (iToF), który oblicza odległość na podstawie przesunięć fazowych. Systemy te charakteryzują się wysoką liczbą klatek na sekundę, co czyni je idealnymi do dynamicznych środowisk, takich jak robotyka. Mogą jednak napotkać problemy w przypadku powierzchni odbijających światło i silnego światła otoczenia.
-
Kamery światła strukturalnego
Kamery te wyświetlają na otoczeniu znany wzór w podczerwieni – taki jak siatki lub punkty. Następnie kamera rejestruje deformację tego wzoru na powierzchniach, aby określić głębokość. Światło strukturalne jest bardzo skuteczne w warunkach wewnętrznych i bliskiego zasięgu, oferując szczegółowe mapy głębi o wysokiej rozdzielczości. Ta metoda jest często stosowana w rozpoznawaniu gestów i skanowaniu małych obiektów, ale jest mniej odpowiednia do zastosowań zewnętrznych lub na dużą skalę ze względu na zakłócenia ze strony światła słonecznego.
-
Systemy wizji stereoskopowej
Wizja stereoskopowa wykorzystuje dwie lub więcej kamer umieszczonych w pewnej odległości od siebie, aby naśladować ludzkie widzenie obuoczne. Porównując różnice (dysproporcje) między obrazami rejestrowanymi przez każdą kamerę, system oblicza informacje o głębi. Systemy stereoskopowe są wszechstronne i mogą dobrze działać w różnych warunkach oświetleniowych, co czyni je odpowiednimi do zastosowań w robotyce plenerowej. Wymagają jednak zaawansowanych algorytmów do obsługi przesłon i powierzchni bez faktury, a także zazwyczaj charakteryzują się wyższymi wymaganiami obliczeniowymi.
-
Pasywne techniki głębi monokularnej
Nowe metody obejmują użycie pojedynczej kamery z zaawansowaną optyką – taką jak obiektywy metaobrazowe lub technologia pola świetlnego – do pasywnego szacowania głębokości bez aktywnego oświetlenia. Podejścia te obiecują mniejsze rozmiary i niższe zużycie energii, co jest korzystne w przypadku robotów kompaktowych lub zasilanych bateryjnie. Choć pasywne, monokularne pomiary głębokości są wciąż w fazie rozwoju, mogą one zmienić sposób, w jaki przyszłe roboty postrzegają swoje otoczenie.
Jak kamery z czujnikiem głębi pomagają w mapowaniu 3D
Mapowanie 3D jest podstawową funkcją wielu zaawansowanych systemów robotycznych, umożliwiającą maszynom zrozumienie otoczenia i interakcję z nim w sposób uwzględniający przestrzeń. Kamery wykrywające głębię odgrywają kluczową rolę w tym procesie, rejestrując precyzyjne informacje o odległości i przekształcając je w szczegółowe modele trójwymiarowe.
Dokładna świadomość przestrzenna
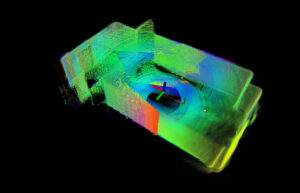
Kamery wykrywające głębokość generują mapy głębokości w czasie rzeczywistym, mierząc odległość między czujnikiem a otaczającymi obiektami. Te dane przestrzenne umożliwiają robotom konstruowanie trójwymiarowych chmur punktów – gęstych zbiorów punktów reprezentujących powierzchnie i struktury w otoczeniu. Chmury punktów stanowią podstawę dokładnych map 3D, pomagając robotom postrzegać kształty, rozmiary i względne położenie przeszkód lub celów.
Ułatwianie jednoczesnej lokalizacji i mapowania (SLAM)
Wiele systemów robotycznych wykorzystuje algorytmy SLAM do tworzenia i aktualizowania map nieznanego środowiska, jednocześnie śledząc swoją pozycję. Kamery wykrywające głębię dostarczają kluczowe dane 3D do SLAM, umożliwiając lepsze modelowanie środowiska i większą dokładność lokalizacji. Na przykład MRDVS
Kamery RGB-D dostarczają dane o głębokości w wysokiej rozdzielczości, które zwiększają wydajność SLAM w złożonych warunkach przemysłowych, umożliwiając robotom bezpieczną i wydajną nawigację.
Umożliwianie szczegółowej rekonstrukcji środowiska
Poza prostą nawigacją, kamery głębi umożliwiają szczegółową rekonstrukcję środowiska na potrzeby zadań takich jak inspekcja, kontrola jakości i zastosowania rzeczywistości rozszerzonej. Roboty wyposażone w te czujniki mogą wykrywać drobne defekty powierzchni lub zmiany w strukturze, porównując mapy 3D w czasie.
Obsługa środowisk dynamicznych i niestrukturalnych
Kamery z czujnikiem głębi są szczególnie cenne w dynamicznych lub nieustrukturyzowanych środowiskach, w których przeszkody mogą się poruszać lub pojawiać w nieprzewidywalny sposób. Możliwość rejestrowania ciągłych danych 3D pozwala robotom aktualizować mapy w czasie rzeczywistym, ułatwiając adaptacyjne planowanie tras i unikanie przeszkód.
Stereo czy ToF: Która kamera z czujnikiem głębi wygrywa?
Wybierając kamerę z czujnikiem głębi do robotyki lub innych zastosowań, należy zrozumieć różnice między
widzenie stereo oraz
Czas lotu (ToF) kamery jest niezbędna. Każda technologia ma swoje mocne i słabe strony, dzięki czemu lepiej nadaje się do różnych środowisk i zadań.
|
Cecha
|
Kamery stereoskopowe
|
Kamery czasu przelotu (ToF)
|
|
Zasada działania
|
Wykorzystuje dwie lub więcej kamer do obliczenia głębi na podstawie różnic między obrazami
|
Emituje impulsy światła podczerwonego i mierzy czas powrotu, aby obliczyć głębokość
|
|
Wydajność w świetle słonecznym
|
Dobrze sprawdza się na zewnątrz, nie jest narażony na działanie światła otoczenia
|
Może zostać zakłócony przez silne światło słoneczne lub powierzchnie odbijające
|
|
Dokładność głębokości
|
Dobra dokładność, ale zależna od tekstury i kontrastu
|
Wysoka dokładność nawet w środowiskach o małej teksturze lub w ciemności
|
|
łodzie
|
Zwykle dłuższy efektywny zasięg
|
Zwykle krótszy zasięg w porównaniu do stereo
|
|
Obciążenie obliczeniowe
|
Wysoki – wymaga skomplikowanych algorytmów do obliczania głębokości
|
Dolny – zapewnia bezpośredni pomiar głębokości
|
|
Pobór energii
|
Generalnie niższy, pasywny system
|
Wyższe dzięki aktywnemu oświetleniu
|
|
Stosowność
|
Najlepiej nadaje się do zastosowań zewnętrznych, teksturowanych i na dużą skalę
|
Idealny do zdjęć wewnątrz pomieszczeń, dynamicznych scen i w warunkach słabego oświetlenia
|
|
Rozmiar i integracja
|
Większy system z wieloma kamerami
|
Bardziej kompaktowy i łatwiejszy do zintegrowania
|
W praktyce wybór pomiędzy kamerami stereoskopowymi i ToF zależy od konkretnych potrzeb danego zastosowania:
-
Roboty autonomiczne do użytku na zewnątrz często wolą widzenie stereoskopowe za wytrzymałość przy oświetleniu naturalnym i większy zasięg.
-
Roboty wewnętrzne i szybko poruszające się systemy czerpać korzyść z Kamery ToF ze względu na szybki, bezpośredni i dokładny pomiar głębokości.
Kluczowe zastosowania robotyki oparte na kamerach wykrywających głębię
Kamery z czujnikiem głębi stały się fundamentalnym elementem rozwoju możliwości współczesnej robotyki. Dostarczając dokładne dane trójwymiarowe, otwierają one szereg zaawansowanych aplikacji, które umożliwiają robotom bardziej inteligentne i wydajne działanie w różnych branżach.
-
Nawigacja i unikanie przeszkód
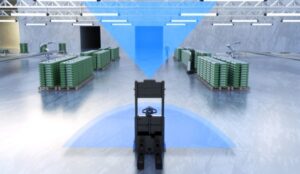
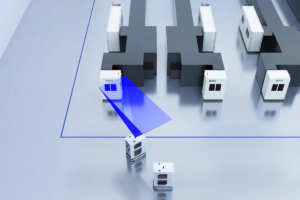
Jedną z najważniejszych funkcji robotów autonomicznych jest bezpieczna i efektywna nawigacja. Kamery wykrywające głębokość, takie jak te opracowane przez MRDVS, umożliwiają robotom, takim jak automatycznie sterowane pojazdy (AGV) i autonomiczne roboty mobilne (AMR), tworzenie trójwymiarowych map otoczenia w czasie rzeczywistym. Umożliwia to precyzyjne wykrywanie przeszkód i planowanie tras, umożliwiając robotom dynamiczne manewrowanie w zatłoczonych lub złożonych przestrzeniach bez kolizji. Na przykład roboty magazynowe w dużym stopniu wykorzystują kamery MRDVS do omijania przeszkód i optymalizacji tras.
-
Wykrywanie i manipulacja obiektami
W zastosowaniach przemysłowych i logistycznych roboty muszą precyzyjnie wykrywać, identyfikować i manipulować obiektami o różnych kształtach i rozmiarach. Kamery z czujnikiem głębi od MRDVS Dostarczają szczegółowych informacji przestrzennych, które wspomagają ramiona robotów w chwytaniu, sortowaniu i pakowaniu. Zwiększa to wydajność i redukuje błędy w procesach, takich jak pobieranie przedmiotów z pojemników czy montaż części na liniach produkcyjnych.
-
Interakcja i bezpieczeństwo człowieka i robota
Dla robotów pracujących ramię w ramię z ludźmi bezpieczeństwo jest najważniejsze. Kamery wykrywające głębię od MRDVS Umożliwiają robotom rozpoznawanie obecności i gestów człowieka, umożliwiając intuicyjną interakcję i szybką reakcję. Czujniki zbliżeniowe zapewniają robotom utrzymanie bezpiecznej odległości, a rozpoznawanie gestów ułatwia sterowanie bez użycia rąk. Technologia ta jest szczególnie ważna w robotach usługowych, współpracujących gniazdach produkcyjnych i zastosowaniach w opiece zdrowotnej.
-
Autonomiczne podejmowanie decyzji
Inteligentniejsze roboty wykorzystują dane o głębokości pochodzące z zaawansowanych czujników, takich jak te firmy MRDVS do obsługi algorytmów, takich jak symultaniczna lokalizacja i mapowanie (SLAM) oraz rozpoznawanie scen oparte na sztucznej inteligencji. Dzięki integracji trójwymiarowych informacji przestrzennych roboty mogą podejmować autonomiczne decyzje w czasie rzeczywistym – od wyboru najlepszej trasy po identyfikację nieznanych przeszkód lub zmieniającego się otoczenia. Ta zdolność jest kluczowa dla robotów działających w dynamicznych, nieustrukturyzowanych środowiskach, takich jak rolnictwo czy reagowanie na katastrofy.
W jaki sposób kamery z czujnikiem głębi integrują się z komputerowym przetwarzaniem obrazu i sztuczną inteligencją?
Kamery z czujnikiem głębi odgrywają kluczową rolę w rozwoju sztucznej inteligencji robotów, dostarczając bogate dane 3D, które uzupełniają tradycyjne technologie rozpoznawania obrazu i sztucznej inteligencji (AI). Ich integracja umożliwia robotom lepsze rozumienie, interpretowanie i interakcję z otoczeniem w czasie rzeczywistym.
-
Poprawa percepcji dzięki RGB-D i fuzji danych termicznych
Kamery wykrywające głębię, takie jak te opracowane przez MRDVS, często współpracują z kamerami RGB (kolorowymi) i termowizyjnymi, tworząc kompleksowe, wielospektralne obrazy otoczenia. Łącząc dane o głębokości z informacjami o kolorze i termicznymi, roboty mogą poprawić wykrywanie obiektów, segmentację i dokładność rozpoznawania – nawet w trudnych warunkach oświetleniowych i pogodowych. To multimodalne połączenie umożliwia zastosowania takie jak nadzór, kontrola jakości i monitorowanie środowiska.
-
Połączenie kamery i LiDAR-u dla autonomicznej nawigacji
W zaawansowanej robotyce i pojazdach autonomicznych, połączenie danych z kamer wykrywających głębię z systemami LiDAR pomaga tworzyć niezwykle szczegółowe mapy 3D. To połączenie czujników pozwala robotom wykorzystać mocne strony obu technologii – dalekosiężną dokładność LiDAR-u i wysoką rozdzielczość szczegółów przestrzennych kamery wykrywającej głębię. Algorytmy sztucznej inteligencji przetwarzają te połączone dane, aby poprawić rozumienie sceny, wykrywanie przeszkód i planowanie ścieżki.
-
Rozpoznawanie aktywności i gestów oparte na sztucznej inteligencji
Kamery wykrywające głębię umożliwiają robotom rejestrowanie szczegółowych sygnałów przestrzennych niezbędnych do ludzkiej aktywności i rozpoznawania gestów. Wykorzystując modele sztucznej inteligencji i uczenia maszynowego wytrenowane na danych o głębi, roboty mogą interpretować ludzkie pozy, wykrywać ruchy i odpowiednio reagować. Ta zdolność jest kluczowa dla współpracy człowieka z robotem, monitorowania opieki zdrowotnej i interaktywnej rozrywki.
-
Podejmowanie decyzji w czasie rzeczywistym i przetwarzanie brzegowe
Integracja kamer wykrywających głębokość z przetwarzaniem brzegowym opartym na sztucznej inteligencji pozwala robotom analizować otoczenie i reagować na nie bez konieczności korzystania z łączności w chmurze. Firmy takie jak MRDVS projektują swoje kamery w taki sposób, aby obsługiwały przetwarzanie danych o głębokości w czasie rzeczywistym, co pozwala na szybszy czas reakcji i większą autonomię w takich zadaniach, jak nawigacja, inspekcja i manipulacja.
Rozpocznij pracę z kamerami z czujnikiem głębi za pomocą MRDVS
Kamery z czujnikiem głębi są niezbędne do budowy inteligentniejszych i bardziej wydajnych robotów, które precyzyjnie nawigują, wchodzą w interakcje i adaptują się do otoczenia. Zapewniając niezawodną percepcję 3D, otwierają one drogę do zaawansowanych zastosowań robotyki w różnych branżach. MRDVS oferuje najnowocześniejsze rozwiązania z zakresu pomiaru głębi, zaprojektowane z myślą o sprostaniu tym wyzwaniom, pomagając Twoim robotom działać wydajniej i bezpieczniej. Zrób kolejny krok w kierunku innowacji w robotyce — odkryj kamery z czujnikiem głębi MRDVS i wzmocnij swoje inteligentne roboty już dziś.