

Niezawodne wykrywanie przeszkód w magazynie wymaga czegoś więcej niż tylko pomiaru odległości. Roboty mobilne muszą wykrywać obiekty o różnej wysokości, kształcie, kolorze, fakturze i współczynniku odbicia w zmieniających się warunkach oświetleniowych.
Kamery głębi MRDVS serii S wykorzystują bezpośredni pomiar czasu przelotu (dToF) do generowania trójwymiarowych informacji o głębokości dla wózków widłowych AGV i robotów AMR. W teście wydajności przeprowadzonym w lipcu 2026 roku firma MRDVS oceniła, jak kamera S11 radzi sobie z obiektami czarnymi, odblaskowymi, nakładającymi się i silnie podświetlonymi.
Niezawodne wykrywanie przeszkód w pracującym magazynie nie jest jedynie kwestią pomiaru odległości.
Ładunki w magazynach rzadko są jednorodne. Palety, klatki i towary mogą być matowo czarne, owinięte folią odblaskową lub starte do pozbawionej tekstury szarości. Każda z tych powierzchni może stanowić wyzwanie dla czujnika dostrojonego do laboratoryjnego celu testowego.
Środowisko pracy wprowadza dodatkowe zmienne:
Praktycznym wymogiem jest zatem nie tylko pomiar odległości, ale także uzyskanie użytecznych informacji 3D przy zmieniających się celach i warunkach otoczenia.
Technologia bezpośredniego pomiaru czasu przelotu (DTP) emituje ultrakrótkie impulsy światła podczerwonego – zazwyczaj rzędu nanosekund – i rejestruje odstęp (Δt) między emisją a powrotem odbitego sygnału. Odległość jest obliczana bezpośrednio:
Ponieważ pomiar polega na bezpośrednim pomiarze czasu odbitego impulsu, każdy piksel w polu widzenia może zwrócić wartość głębi w dużej mierze niezależnie od koloru lub tekstury obiektu. Natomiast aktywna stereoskopia rzutuje wzór i trianguluje głębokość na podstawie tego, jak ten wzór deformuje się na dwóch soczewkach – proces ten zależy od wystarczającej ilości informacji wizualnych do dopasowania cech.
Seria S realizuje tę zasadę za pomocą trzech wyborów sprzętowych, które mają znaczenie w terenie:
MRDVS przypisuje wyniki zaobserwowane w poniższych testach tej właśnie podstawowej metodzie wykrywania.
Kamera używana podczas testu:
W ramach programu testów zbadano cztery rodzaje celów i scen:
Test koncentrował się na kompletności obrazu głębi, definicji krawędzi, zachowaniu wokół nakładających się obiektów, brakujących danych chmury punktów i szumie.
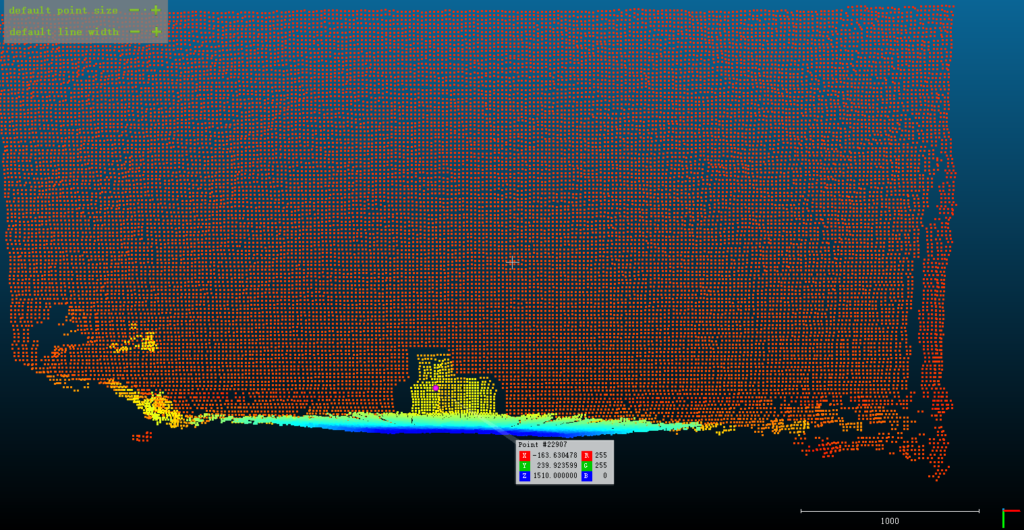
W pierwszym teście umieszczono czarny obiekt blisko białej ściany.
Jest to prosta, ale wymowna scena, ponieważ kamera musi rozróżnić dwie sąsiadujące powierzchnie wyłącznie na podstawie różnicy głębi, mimo że czarny obiekt zapewnia ograniczoną fakturę wizualną.
Wyniki pokazują, że S11 wygenerował kompletny obraz głębi, który następnie został przekształcony w obraz chmury punktów 3D z wyraźnie zdefiniowanymi krawędziami oddzielającymi obiekty od ściany, jak pokazano powyżej.
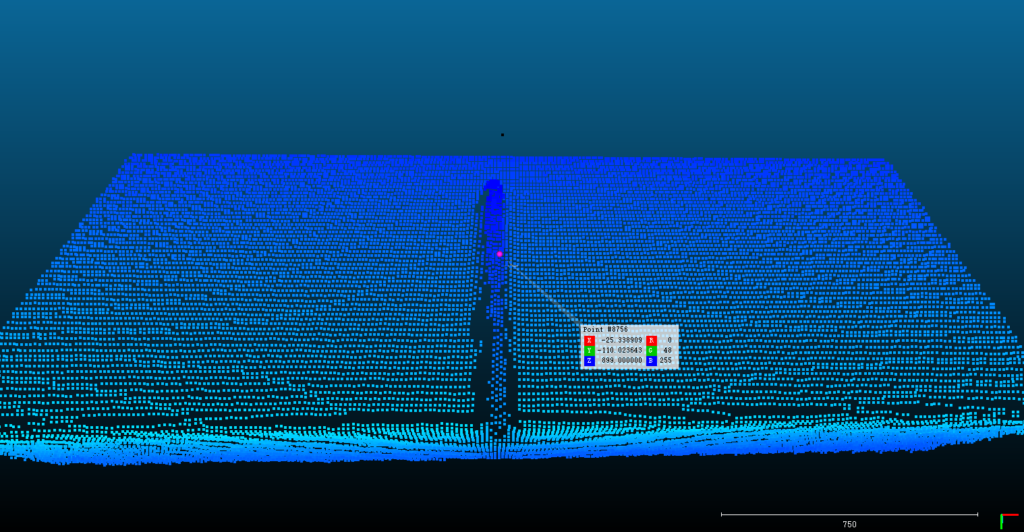
Drugi test miał na celu ocenę kolumny odblaskowej.
Firma MRDVS podaje, że S11 wygenerował kompletny obraz głębi, który następnie przekształcono w obraz chmury punktów bez brakujących lub rozproszonych danych na krawędziach kolumny.
Celem testu było sprawdzenie, jak kamera dToF radzi sobie z celem, który może powodować trudne odbicia — typowa sytuacja w przypadku ładunków pakowanych w folię termokurczliwą lub przechowywanych w metalowych klatkach.
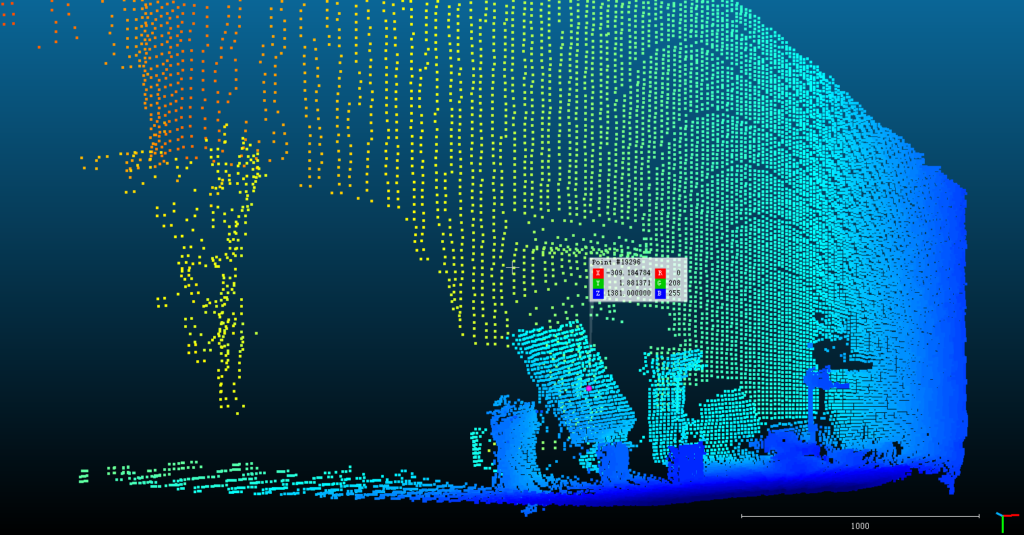
Trzeci test przeprowadzono w pomieszczeniu, w którym znajdowało się wiele ułożonych jeden na drugim obiektów umieszczonych na różnych głębokościach.
MRDVS podaje, że S11 zachował szczegóły na całej scenie.
W przypadku wykrywania przeszkód w magazynie istotne jest zachowanie informacji o głębokości wokół nakładających się obiektów, ponieważ palety, ładunki, regały i urządzenia mobilne mogą się częściowo blokować. Luka w chmurze punktów na granicy nakładania się to właśnie miejsce, w którym robot potrzebuje danych, aby zdecydować, czy da się ją pokonać.
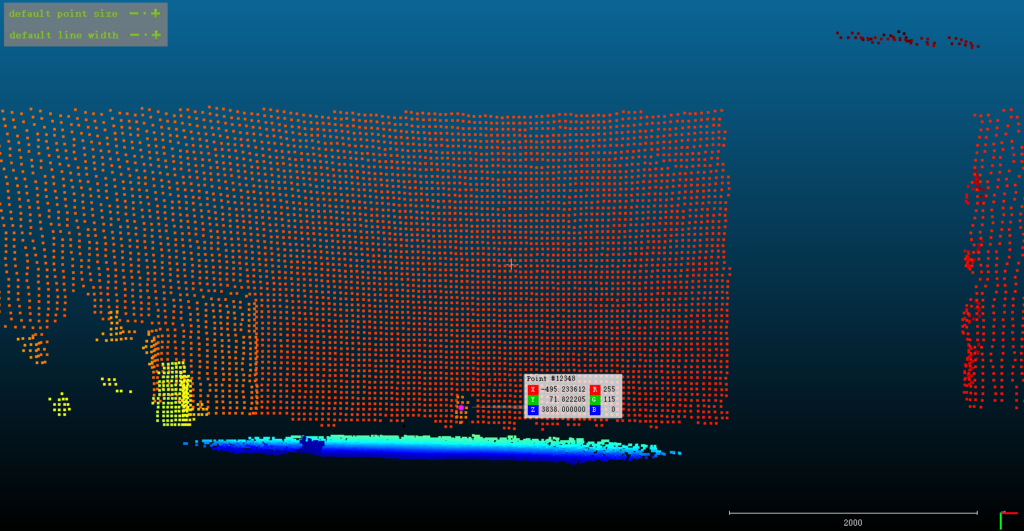
Czwarty test polegał na wyizolowaniu zmiennej oświetlenia. Cztery obiekty o normalnym współczynniku odbicia umieszczono za silnym źródłem światła skierowanym na kamerę, w odległości około 4 m od niej, tak aby oświetlenie padało na obiektyw, a nie na cele.
Podświetlenie tego rodzaju odtwarza jedną z najczęstszych przyczyn awarii głębokości w rzeczywistych zastosowaniach. Wózek widłowy AGV przejeżdżający przez bramę najazdową porusza się z około 200 luksów w pomieszczeniu do dziesiątek tysięcy luksów na zewnątrz w obrębie jednej długości pojazdu, często zwrócony bezpośrednio w stronę światła, a czujnik nie ma możliwości ponownego dostrojenia się między tymi dwoma warunkami.
MRDVS podaje, że w tych warunkach kamera S11 wytworzyła kompletny obraz głębi w całym polu widzenia, który następnie został przekształcony w obraz chmury punktów 3D, na którym wszystkie cztery obiekty były wyraźnie oddzielone od siebie i od tła.
| Scena testowa | MRDVS S11 (dToF) |
| Czarne obiekty blisko białej ściany | Kompletny obraz chmury punktów z wyraźnie zdefiniowanym rozdziałem między powierzchniami |
| Kolumna odblaskowa | Pełny obraz chmury punktów bez brakujących lub rozproszonych danych o krawędziach |
| Ułożone obiekty na różnych głębokościach | Szczegóły zachowane w całej scenie |
| Cztery obiekty na tle silnego podświetlenia | Pełny obraz chmury punktów, na którym wszystkie cztery obiekty są wyraźnie oddzielone |
Jakość wykrywania przekłada się na bezpieczeństwo tylko wtedy, gdy wynik dotrze do sterownika pojazdu na czas.
Według danych MRDVS typowe opóźnienie między urządzeniami S11 wynosi od 70 do 100 milisekund w standardowych warunkach pracy i przy minimalnej odległości roboczej wynoszącej około 10 cm (4 cale).
Minimalna odległość robocza ma znaczenie, gdy konieczne jest wykrycie przeszkód znajdujących się blisko toru jazdy wózka widłowego AGV – na przykład stopy palety lub krawężnika bezpośrednio przed widłami. Rzeczywista wydajność działania zależy również od rozmieszczenia czujników, geometrii pojazdu, konfiguracji strefy detekcji i prędkości roboczej.
Wykrywanie przeszkód to tylko jeden z elementów kompletnego systemu bezpieczeństwa i sterowania robotem mobilnym. Seria S jest wyposażona w algorytm omijania przeszkód w czasie rzeczywistym, który działa bezpośrednio na kamerze, bez konieczności stosowania zewnętrznego komputera przemysłowego.
Najważniejsze cechy wbudowanego rozwiązania do unikania przeszkód
Ponieważ geometrię strefy można skonfigurować jako objętość prostokątną lub stożkową, obszar wykrywania może podążać za kierunkiem jazdy pojazdu, zamiast opierać się na pojedynczym, stałym promieniu wykrywania.
Oprócz unikania stref podstawowych, seria S obsługuje percepcję wyższego poziomu w środowiskach o dużym natężeniu ruchu i środowiskach współpracy.
Wykrywanie przeszkód w magazynie musi uwzględniać nie tylko odległość. Kolor, tekstura, współczynnik odbicia, nakładanie się, oświetlenie, rozmieszczenie czujników i ruch pojazdu – wszystkie te czynniki wpływają na informacje o głębokości dostępne dla pojazdów AGV lub AMR.
Opisany tutaj test z lipca 2026 roku pokazuje, jak MRDVS S11 poradził sobie z czterema celowo trudnymi scenami – czarnymi obiektami na tle białej ściany, odbijającą kolumną, nakładającymi się na siebie ładunkami oraz czterema obiektami na tle silnego podświetlenia. We wszystkich czterech scenach S11 wygenerował obrazy o pełnej głębi z wyraźnie zarysowanymi krawędziami.

