Połączenie lidaru i wizji serii S dla robotyki terenowej

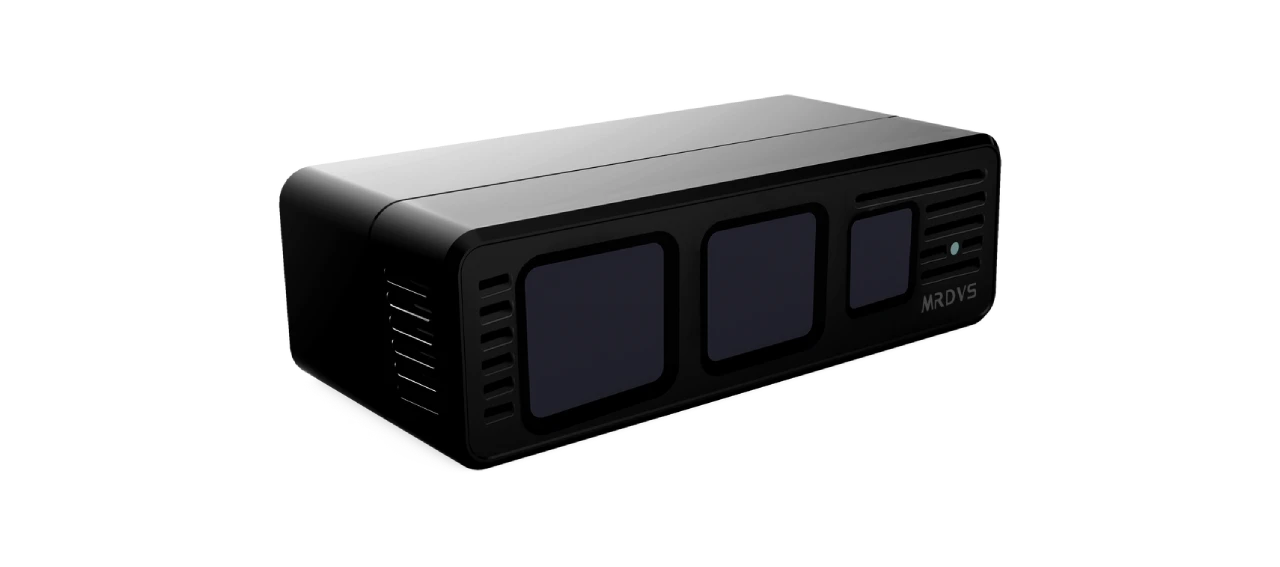
Poznaj serię kamer MRDVS S, które zapewniają dalekosiężną, precyzyjną percepcję dToF dzięki zintegrowanemu czujnikowi wizyjno-lidarowemu, umożliwiając niezawodne mapowanie, nawigację i omijanie przeszkód w zastosowaniach robotycznych na zewnątrz, wewnątrz i w terenie.

Ikona MIPI

Dostępny interfejs MIPI

Pole widzenia 120° × 80°

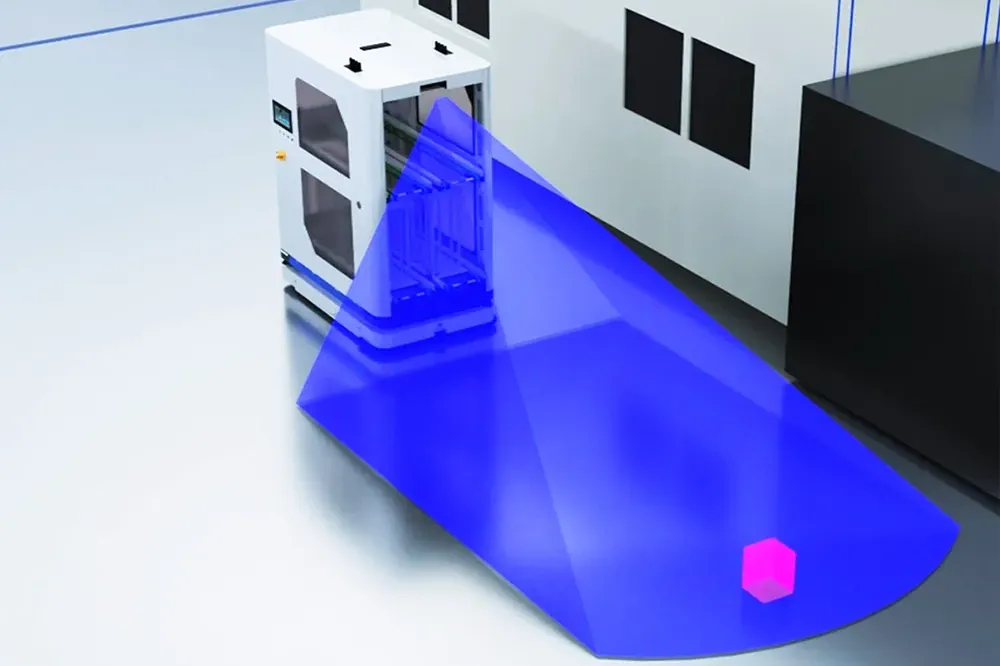
Unikanie przeszkód

Ethernet

S10

190g Lekki korpus
Opcje Ethernet i konfigurowalnego wejścia/wyjścia
Rozdzielczość 240 x 160
LiDAR dToF w stanie stałym
Do 42 m przy współczynniku odbicia 90%
Rozdzielczość głębi 240 × 120
S10
S10 Ultra Lite

42m

Maksymalna odległość robocza

RGB-D

Fuzja obrazów

240*160

Rozdzielczość głębi

Wielośrodowiskowe rozwiązanie robotyczne do zastosowań wewnętrznych i zewnętrznych

Pokonuje zakłócenia wielodrożne, obsługuje różne powierzchnie (od odblaskowych do matowych), jest odporny na intensywne światło (w tym bezpośrednie światło słoneczne) i zapewnia szeroki zasięg, praktycznie bez martwych punktów, a ponadto pracuje cicho i jest odporny na kurz.

12401745197233 zdj

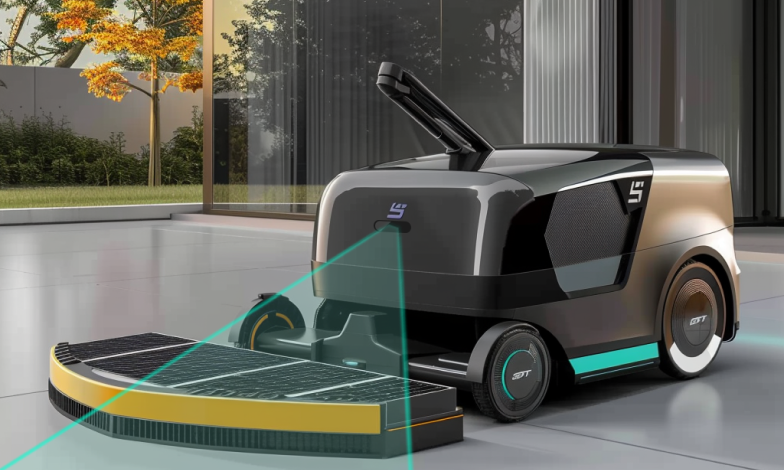
Odkurzacz robota

12411745197245 zdj

Warkot

12421745197252 zdj

AGV

12431745197262 zdj

Robot sprzątający komercyjny

12441745197269 zdj

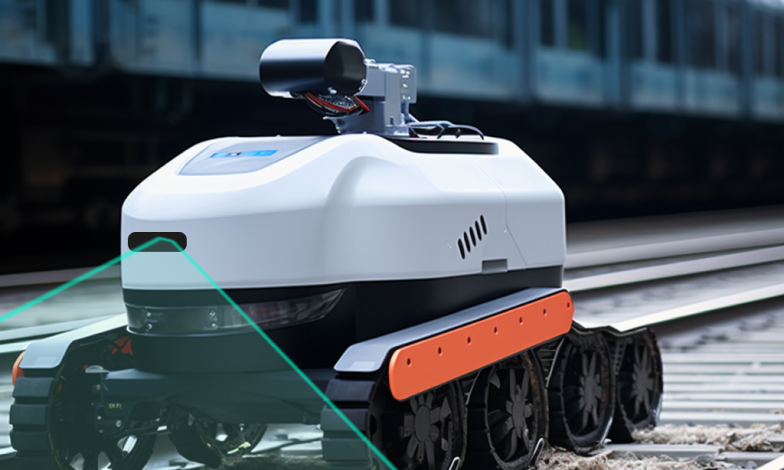
Robot inspekcyjny

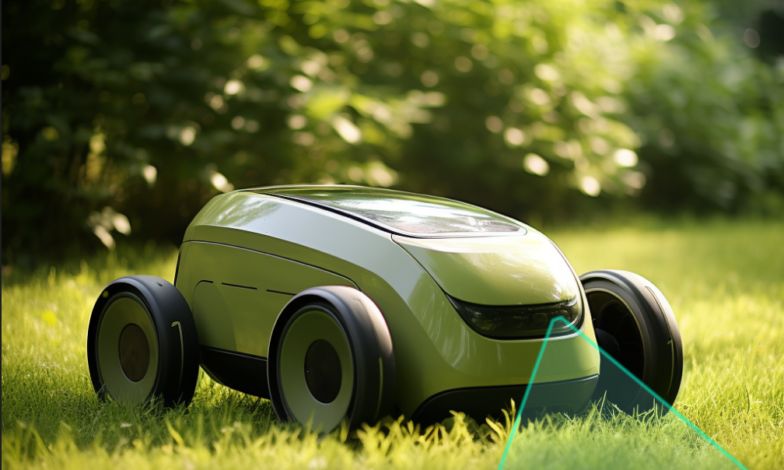
Kosiarka automatyczna

Kosiarka automatyczna

Różnica między modelami

ModelS10S10 Ultra Lite
Oświetlenie940 nm940 nm
WydajnośćMapa głębi / chmura punktów 3D / mapa RGB / mapa amplitudy IRMapa głębokości / chmura punktów 3D / mapa amplitudy IR
Rozdzielczość głębi (H × V)240 × 160 px240 × 120 px
Głębia Częstotliwość klatekMaksymalnie 20 fps, zwykle 15 fpsZwykle 10 fps
Głębokość pola widzenia (H × V)120° × 78° ±3°120° × 60° ±3°
Rozdzielczość RGB (poziom × pion)× 1632 1224 N/A (Brak RGB)
Szybkość klatek RGBMaksymalnie 20 fps, typowo 15 fpsN/A (Brak RGB)
Pole widzenia RGB (poziom × pion)120° × 90° ±3°N/A (Brak RGB)
Typ migawki RGBRolling ShutterN/A (Brak RGB)
Zakres roboczy0.3–8 m (90% współczynnika odbicia); 0.3–3 m (5% współczynnika odbicia)0.2–42 m (90% współczynnika odbicia); 0.2–30 m (10% współczynnika odbicia)
Dokładność≤3cm≤4cm
Pobór energii≤4 W (średnio)<9 W
Wymiary (dł. × szer. × wys.)80 mm × 37 mm × 25 mm106 mm × 69 mm × 43 mm
Waga 190 gOkoło. 410 g
Zasilacz laboratoryjny12 ~ 28V12V ~ 27V
Komunikacja danychEthernet
*Skontaktuj się z nami w sprawie niestandardowego wejścia/wyjścia
Ethernet
Stopień załączeniaIP54IP67
temperatura robocza-20 ° C ~ 60 ° C-20 ° C ~ 75 ° C
Temperatura przechowywania-40 ° C ~ 85 ° C-40 ° C ~ 85 ° C
Programowanie / SDKZestaw SDK C/C++/ROSZestaw SDK C/C++/ROS
System operacyjnyWindows 7/8/10/11, Linux, Arm Linux/ROSWindows 7/8/10/11, Linux, Arm Linux/ROS


Porównanie technologii

dToF kontra iToF

WechatIMG1247

Zasada dToF

dToF (Direct Time of Flight) bezpośrednio mierzy czas przelotu (ToF) impulsów świetlnych w celu obliczenia odległości. Emituje ultrakrótkie impulsy świetlne (zazwyczaj trwające nanosekundy) i rejestruje odstęp czasu (Δt) między emisją impulsu a odbiciem od obiektu docelowego. Odległość oblicza się za pomocą wzoru: Odległość = (Prędkość światła × Δt) / 2 (Podzielenie przez 2 oblicza drogę impulsu świetlnego w obie strony: emisja → obiekt docelowy → odbiornik). Ten bezpośredni pomiar czasu zapewnia wysoką precyzję, szczególnie w zastosowaniach dalekiego zasięgu.
WechatIMG1248

Zasada iToF

Metoda iToF (pośredni czas przelotu) oblicza odległość, mierząc przesunięcie fazowe (Δφ) światła modulowanego w sposób ciągły (np. sinusoidy lub fale prostokątne). Czujnik emituje światło o znanej częstotliwości modulacji (f) i długości fali (λ = c/f, gdzie c = prędkość światła). Po odbiciu wykrywana jest różnica faz między sygnałem emitowanym a odebranym. Odległość oblicza się ze wzoru: Odległość = (Δφ × λ) / (4π) (Δφ to opóźnienie fazowe w radianach, a podzielenie przez 4π uwzględnia cykl fazy w obie strony i 360°). Ta pośrednia metoda jest efektywna w przypadku krótkich i średnich zasięgów, równoważąc rozdzielczość i zużycie energii.

Najważniejsze cechy serii S

Rdzeń o precyzji subnanosekundowej

Wydajność na każdej powierzchni i przy każdym oświetleniu

Wysoka wydajność i stabilna emisja laserowa

Synchronizacja wielu kamer

Fundacja na rzecz zaawansowanej percepcji

Inteligentne możliwości systemu

Rozwiązywanie Twoich rzeczywistych potrzeb dzięki konfigurowalnym zabezpieczeniom i dostosowanej percepcji

Wbudowane i konfigurowalne unikanie przeszkód

Seria S jest wyposażona w algorytm omijania przeszkód w czasie rzeczywistym, gotowy do natychmiastowego wdrożenia.
System zapewnia do 20 predefiniowanych stref unikaniaUżytkownicy mogą dynamicznie przełączać się między tymi strefami za pośrednictwem interfejsu API, gdy AMR się przemieszcza, co pozwala na stosowanie zasad bezpieczeństwa uwzględniających kontekst w różnych obszarach działania.

Inteligentne możliwości systemu

Rozwiązywanie Twoich rzeczywistych potrzeb dzięki konfigurowalnym zabezpieczeniom i dostosowanej percepcji

Gotowe zaawansowane funkcje

Oprócz unikania rdzeni system obsługuje również zaawansowaną percepcję, aby radzić sobie ze złożonymi scenariuszami operacyjnymi:

Usługi rozwoju dostosowane do indywidualnych potrzeb

Potrzebujesz rozwiązania dla konkretnych obiektów lub unikalnych przepływów pracy? Nasz zespół oferuje kompleksowe usługi tworzenia niestandardowych algorytmów , aby przyspieszyć Twój projekt. Możemy tworzyć moduły percepcji dostosowane do Twoich konkretnych potrzeb, w tym:

ZACZNIJ ROZWIJAĆ SIĘ Z MRDVS LxCamera SDK

LxCamera SDK oferuje kompleksowe narzędzia programistyczne, w tym pakiety podstawowe C/C++, powiązania Pythona oraz obsługę ROS 1/ROS 2. Kompatybilny z systemami Windows, Linux i ARM-Linux, zapewnia przyjazne dla użytkownika interfejsy API, przykładowe programy oraz pliki binarne przeglądarki GUI (obsługujące systemy Windows i Ubuntu) – wszystkie dostępne do pobrania za pośrednictwem kanału GitHub MRDVS, wraz ze szczegółowymi instrukcjami użytkownika.

Rozwiązanie gotowe do użycia

Unikanie przeszkód 3D

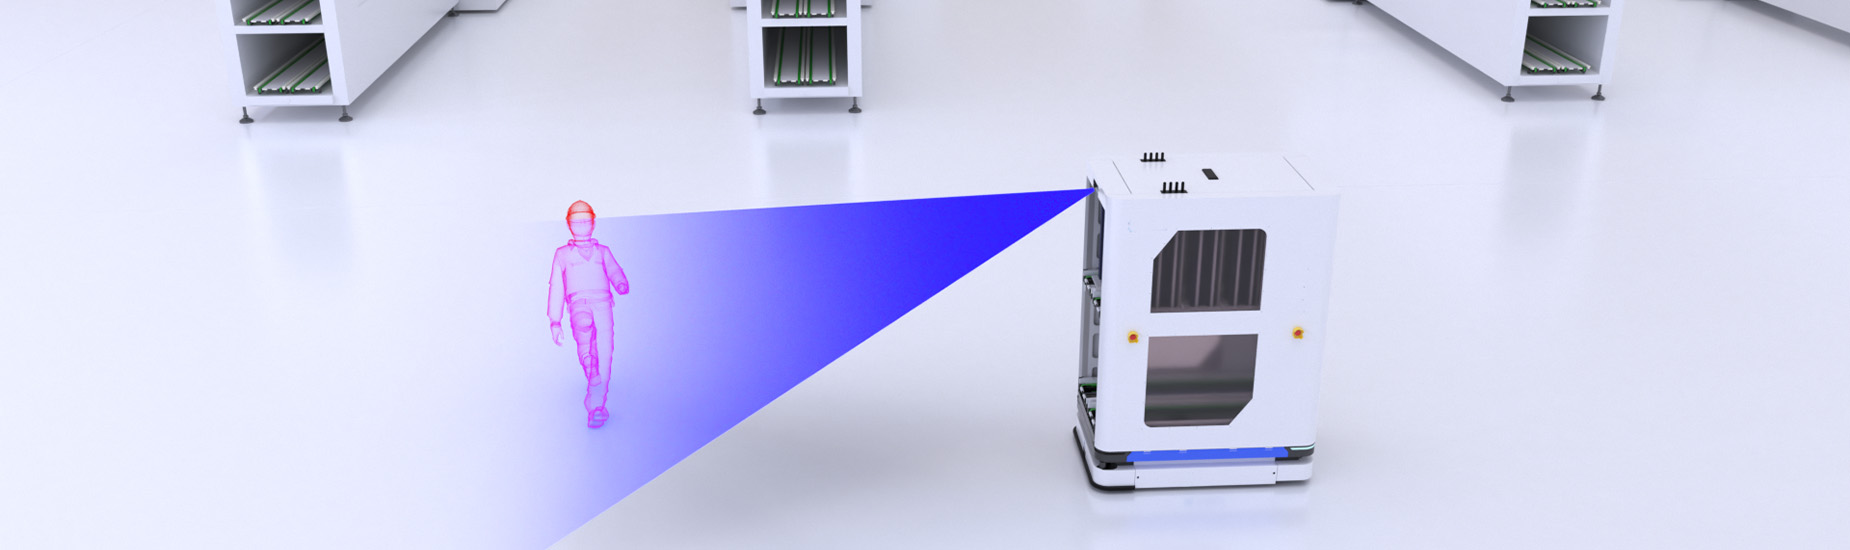
MRDVS ulepsza nawigację robota dzięki zaawansowanemu omijaniu przeszkód przy użyciu kamery RGB-D ToF serii S.

Pomiar objętości 3D

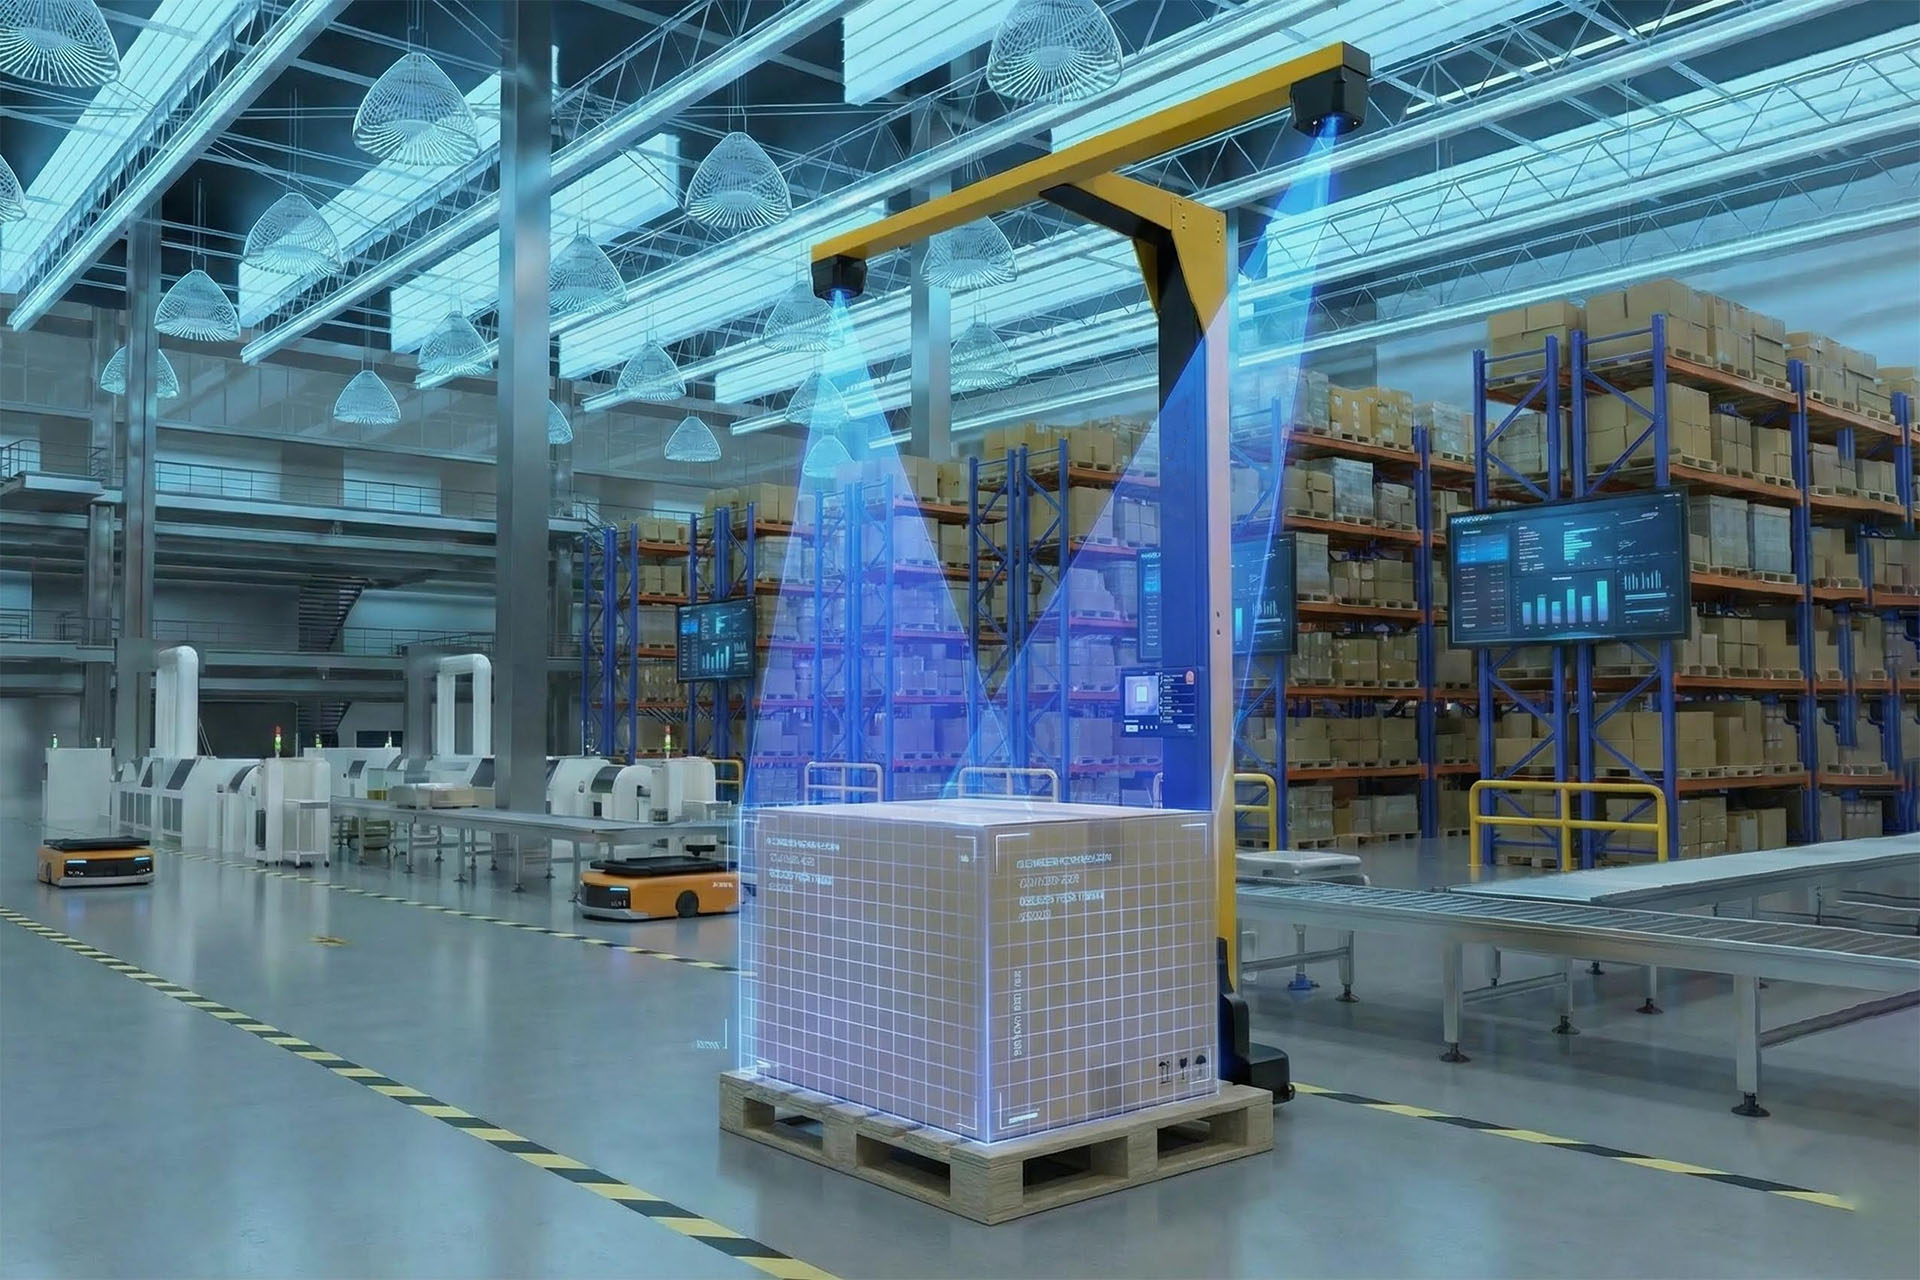
Kamery głębi 3D i zaawansowane algorytmy rejestrują obiekty w celu obliczenia dokładnych objętości, zapewniając szybkość, niskie koszty i precyzję gotową do logistyki.

Więcej o serii S

Wszystkie modele serii S

S10

Kamera S10 charakteryzuje się rozdzielczością głębi 240 × 160, co pozwala na rejestrowanie informacji o głębi i teksturze w czasie rzeczywistym, a tym samym zapewnia stabilną percepcję na duże odległości w przypadku pojazdów bezzałogowych poruszających się z niską prędkością, bezzałogowych wózków widłowych, dronów, kosiarek do trawy i innych urządzeń. 

S10 Ultra Lite to kompaktowy, półprzewodnikowy detektor dToF LiDAR do percepcji robotów w pomieszczeniach i na zewnątrz. Dostarcza mapy głębi, chmury punktów 3D oraz dane amplitudy podczerwieni w zakresie 0.2–42 m przy współczynniku odbicia 90% dla kosiarek do trawy, robotów czworonożnych i dronów wielowirnikowych.

Pozostawanie w kontakcie!

Zostaw nam wiadomość

Jesteśmy tutaj, aby pomóc! Użyj poniższego formularza, aby zostawić nam wiadomość lub zadać pytania, które możesz mieć. Nasz zespół skontaktuje się z Tobą tak szybko, jak to możliwe.

* Wymagane pola
Wysyłając ten formularz, potwierdzasz, że zgadzasz się, aby Mrdvs Technology kontaktowało się z Tobą za pomocą wiadomości e-mail związanych z marketingiem lub telefonicznie. Witryny i komunikaty MRDVS podlegają Warunkom korzystania. 
Logotyp MRDVS

Otrzymuj najnowsze informacje o MRDVS, aktualnościach o produktach, wydarzeniach i nie tylko.