


Czujniki fuzyjne LiDAR-Vision serii S do autonomicznej percepcji robotów
Seria S łączy w sobie pomiar głębokości LiDAR i wizję RGB, zapewniając robotom AMR, robotom czworonożnym, robotom usługowym i pojazdom autonomicznym trójwymiarową percepcję otoczenia w czasie rzeczywistym.
Dostępny interfejs MIPI
Pole widzenia 120° × 80°
Unikanie przeszkód
Ethernet
Poznaj serię S w jedną minutę
Czym jest czujnik wizyjny LiDAR serii S?
Seria S to czujnik percepcji 3D, który integruje pomiar odległości LiDAR i obrazowanie RGB, aby dostarczać dokładne informacje o głębokości, chmury punktów i dane wizualne dla autonomicznych robotów.
Jakie problemy rozwiązuje?
Wykrywa przeszkody o niskim profilu, zawieszone, nieregularne i trójwymiarowe, które mogą zostać pominięte przez konwencjonalne czujniki skanujące planarne.
Kompatybilne platformy robotów
Seria S jest kompatybilna z wieloma platformami robotycznymi, w tym AMR-ami, robotami czworonożnymi, robotami usługowymi i pojazdami autonomicznymi.
Dostępne dane wyjściowe
W zależności od modelu udostępnia mapy głębi, chmury punktów, obrazy RGB lub dane dotyczące przeszkód.
Które roboty są kompatybilne z serią S?
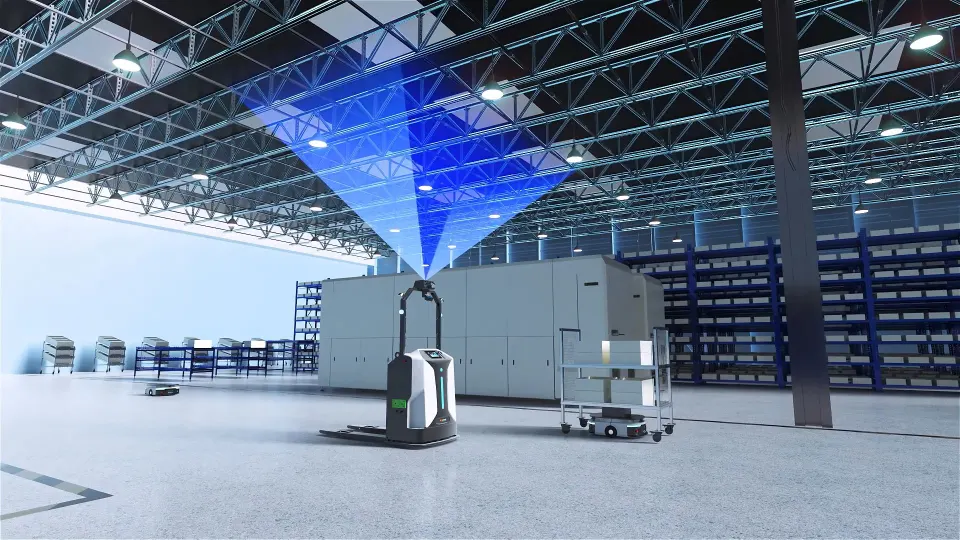
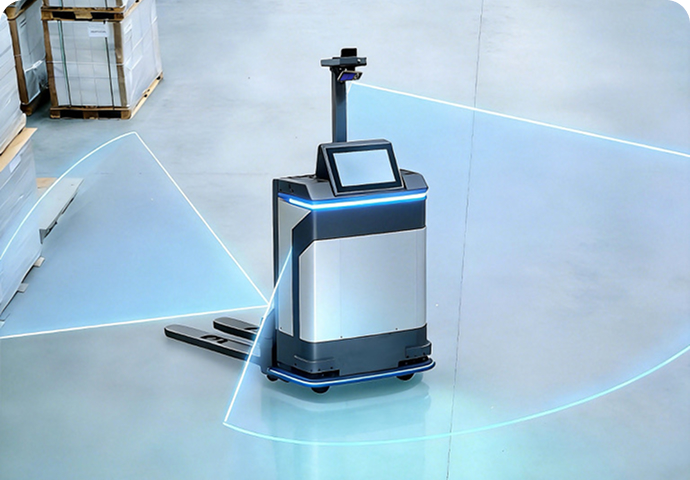
Roboty AMR i AGV
·Montowane z przodu, z tyłu lub z boku
·Zamontowany z przodu, z tyłu i po bokach robota.
·Polecane modele: S10, S10 Pro
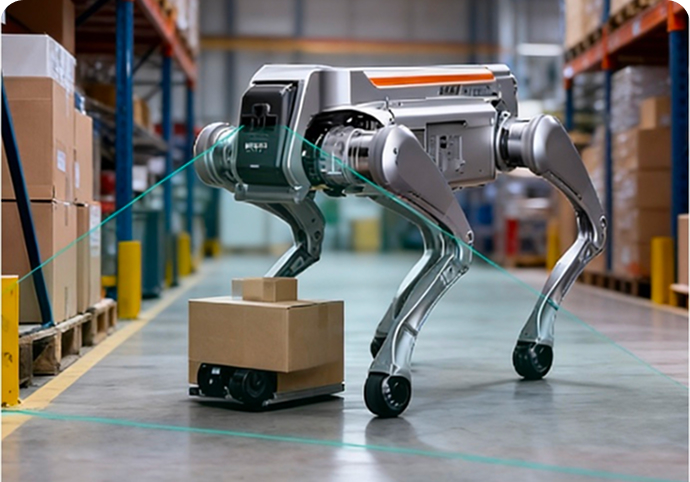
Roboty czworonożne
·Wykrywa przeszkody w pobliżu i skanuje otoczenie.
·Analizuje złożone warunki gruntowe i otoczenie.
·Polecane modele: S10 Ultra Lite
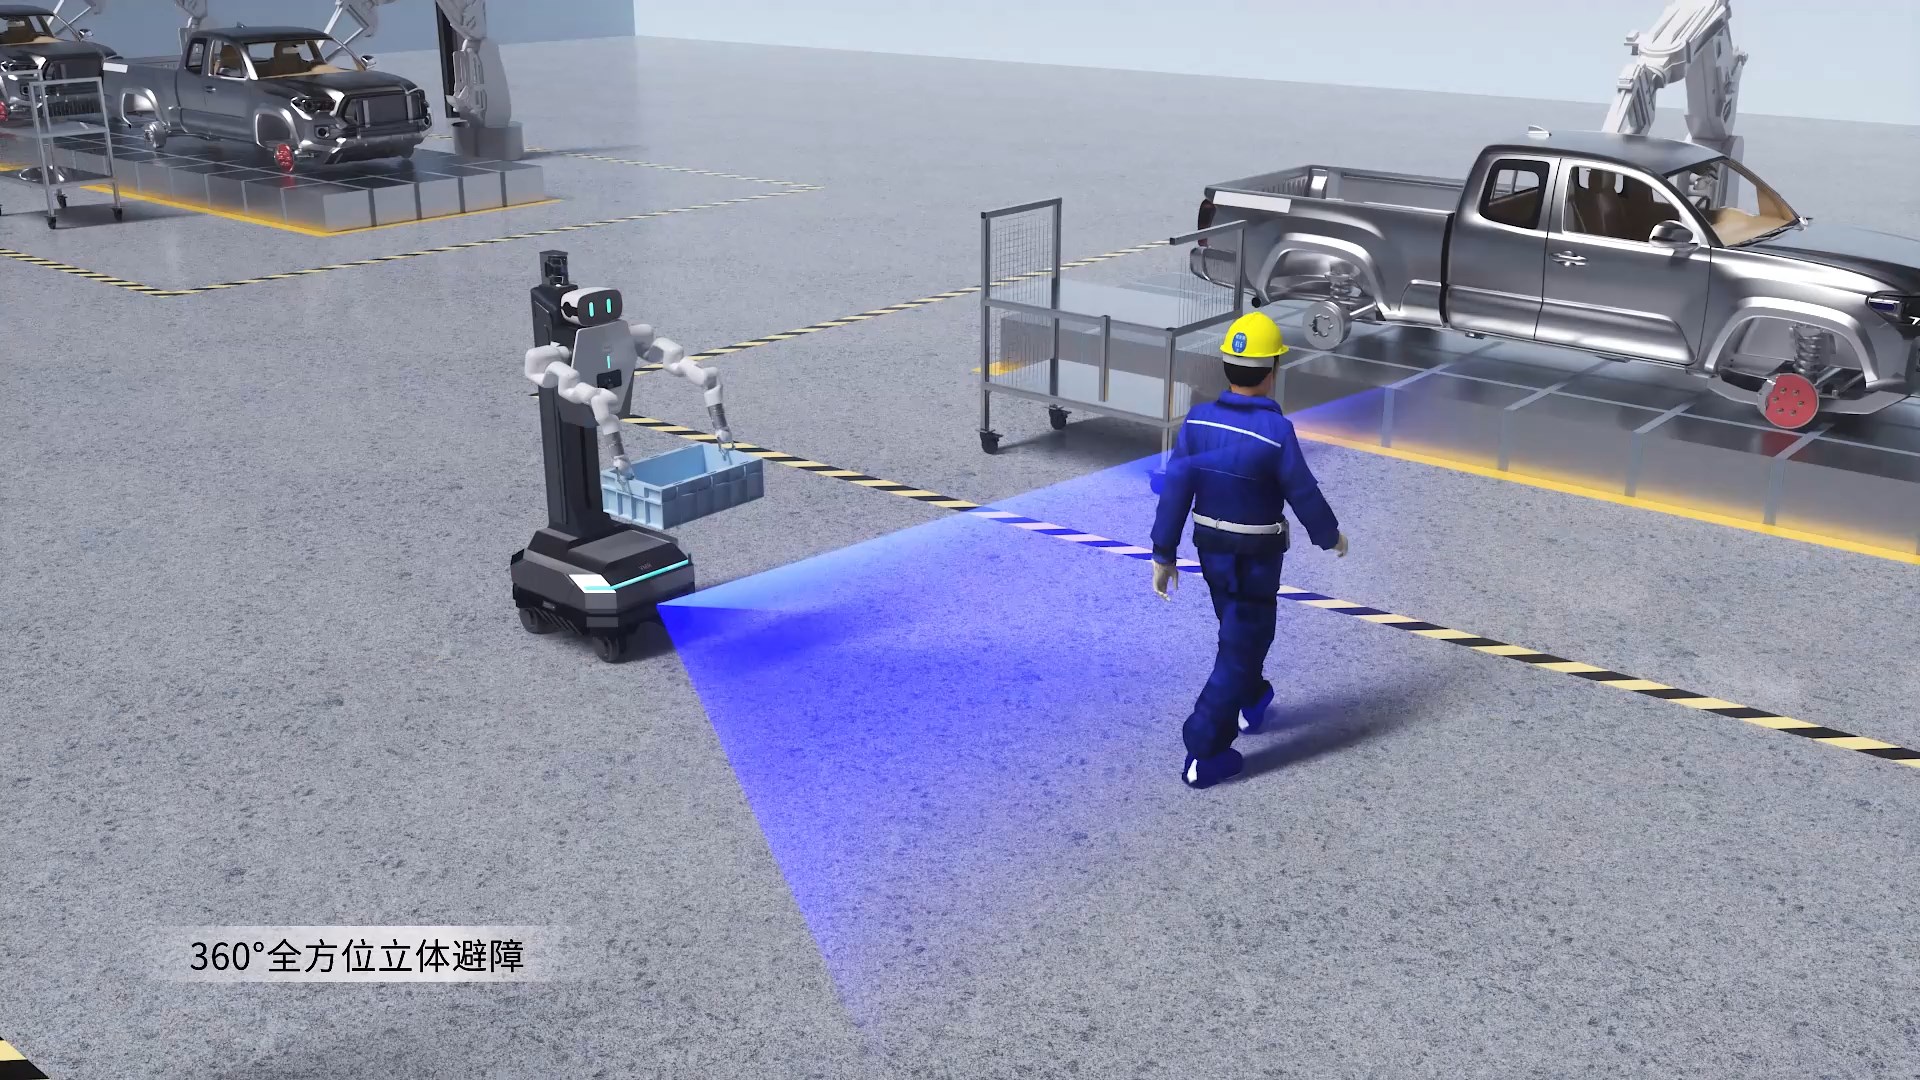
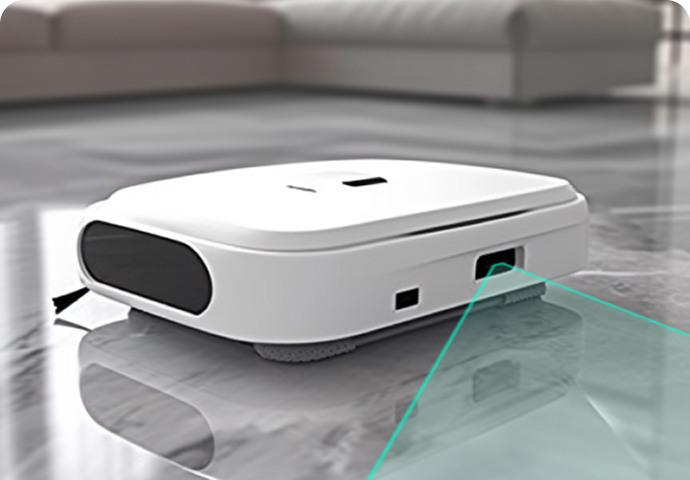
Roboty serwisowe
·Wyczuwa układ przestrzenny w umeblowanych pomieszczeniach i korytarzach.
·Unika przeszkód i zapewnia bezpieczeństwo w otoczeniu ludzi.
·Zalecane modele: S11
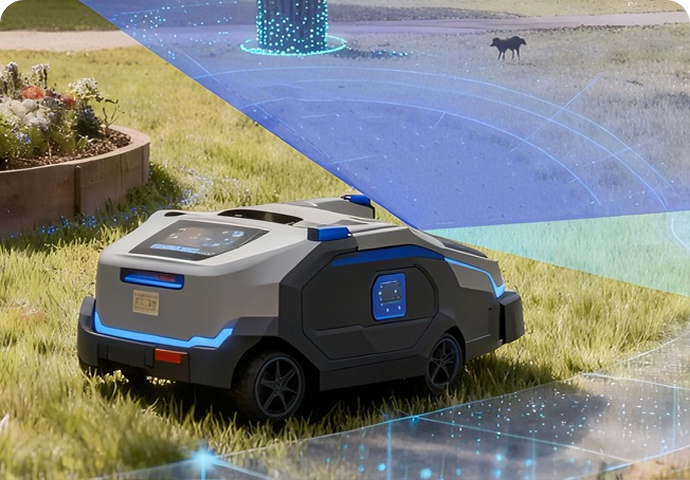
Zewnętrzne autonomiczne maszyny o niskiej prędkości
·Autonomiczna robotyka o niskiej prędkości (dostawy/inspekcje/sprzątanie).
·Oceniono na podstawie stopnia ochrony, światła i temperatury.
·Polecane modele: S10 Pro
Porównanie i wybór modeli serii S
| Model | Pozycjonowanie produktu | Zakres roboczy | FOV | Wyjście danych | Klasa IP | Polecane aplikacje |
|---|---|---|---|---|---|---|
| S10 | Unikanie dynamiczne dalekiego zasięgu | 0.05–8 m (90% współczynnika odbicia) 0.05–5 m (10% współczynnika odbicia) | Głębokość pola widzenia: 120° × 80° Pole widzenia RGB: 120° × 90° | Mapy głębi, RGB i intensywności IR | IP54 | AMR/AGV, autonomiczne wózki widłowe, pojazdy wolnobieżne do pracy na zewnątrz, roboty magazynowe i logistyczne |
| S10 Ultra Lite | Percepcja dalekiego zasięgu | 0.2–42 m (90% współczynnika odbicia) 0.2–30 m (10% współczynnika odbicia) | Głębokość pola widzenia: 120° × 80° ± 3° | Mapy głębokości/chmur punktów i intensywności promieniowania IR | IP67 | Roboty czworonożne, roboty koszące, drony wielowirnikowe, roboty mobilne do użytku na zewnątrz |
| S11 | Unikanie krótkiego zasięgu, wykrywanie przestrzenne i modelowanie 3D | 0.1–5 m (pole widzenia 118°) 0.1–3 m (pole widzenia 140°) (Współczynnik odbicia: 10%–90%) | Głębokość pola widzenia: 136°×56° Pole widzenia RGB: 120°×110°±3° | Mapy głębokości/chmur punktów, RGB i intensywności IR | IP54 | Roboty sprzątające, AMR/AGV, roboty usługowe, roboty towarzyszące |
Kluczowe specyfikacje i warunki eksploatacji
| Specyfikacja | S10 | S10 Ultra-Lite | S11 |
|---|---|---|---|
| Technologia głębi | dToF | dToF | dToF |
| Zakres pracy | 0.05–8 m przy współczynniku odbicia 90%; 0.05–5 m przy współczynniku odbicia 10% | 0.2–42 m przy współczynniku odbicia 90%; 0.2–30 m przy współczynniku odbicia 10% | 0.1–5 m na zewnątrz przy współczynniku odbicia 10–90% |
| Minimalna odległość wykrywania | 0.05 m | 0.2 m | 0.1 m |
| Rozdzielczość głębi | × 240 160 | × 240 160 | × 240 96 |
| Rozdzielczość RGB | × 1920 1080 | - | × 1280 1080 |
| Częstotliwość wyświetlania klatek | Głębia/RGB: maks. 20 kl./s; typowo 15 kl./s | Głębia: maks. 10 kl./s, typowo 10 kl./s; RGB: maks. 20 kl./s, typowo 10 kl./s | Głębia/RGB: maks. 20 kl./s; typowo 10 kl./s |
| Pole widzenia | Głębokość: 120° × 80°; RGB: 120° × 90° | Głębokość: 120° × 80° ±3°; RGB: 120° × 110° ±3° | Głębokość: 136° × 56°; RGB: 120° × 110° ±3° |
| Dokładność głębokości | ≤3cm | ≤4cm | 1 cm |
| Zakres światła otoczenia | Do 100 kLuxów | 0–100 kLux | Do 100 kLuxów |
| Interfejs komunikacyjny | Ethernet; Opcjonalnie niestandardowe wejście/wyjście | Ethernet | Ethernet / USB / MIPI |
| Napięcie wejściowe | 12–28 V prądu stałego | 12–27 V prądu stałego | Ethernet: 12–28 V prądu stałego; USB: 5 V; |
| Pobór energii | ≤4 W średnio | <9 W | <4 W średnio; 13 W szczytowo |
| Wymiary | 80 × 37 × 25 mm | 106 × 69 × 43 mm | 90 × 25 × 25 mm |
| Waga | 190 g | Około. 440 g | Około 130 g (Ethernet) / 90 g (USB) |
| temperatura robocza | -20°C do 60°C | -20°C do 75°C | -20°C do 60°C |
| Temperatura przechowywania | -40°C do 85°C | -40°C do 85°C | -40°C do 70°C |
| Stopień ochrony | IP54 | IP67 | IP54 |
| Obsługiwane systemy operacyjne | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7/8/10/11; Linux; Arm Linux/ROS | Windows 7 lub nowszy; Linux; Arm Linux/ROS |
| Obsługa SDK | Zestaw SDK C/C++/ROS | Zestaw SDK C/C++/ROS | Zestaw SDK C/C++/ROS |
Przypadki zastosowań serii S
Często zadawane pytania techniczne dotyczące serii S
Jaką technologię pomiaru głębi wykorzystują modele S10, S10 Ultra Lite i S11?
Wszystkie trzy modele wykorzystują technologię pomiaru głębokości dToF. Kamera mierzy czas potrzebny sygnałowi laserowemu na dotarcie do obiektu i powrót do czujnika, a następnie oblicza odległość między obiektem a kamerą, aby wygenerować mapy głębokości i chmury punktów 3D.
Jakie są główne różnice między modelami S10, S10 Ultra Lite i S11?
S10 został zaprojektowany do standardowej percepcji średniego zasięgu i omijania przeszkód w robotach mobilnych. S10 Ultra Lite jest przeznaczony do lokalizacji, nawigacji i percepcji otoczenia na dłuższym dystansie wewnątrz i na zewnątrz budynków. S11 charakteryzuje się krótszym minimalnym zasięgiem wykrywania i szerszym polem widzenia, dzięki czemu nadaje się do omijania przeszkód z bliskiej odległości i percepcji przestrzennej na dużym obszarze.
Jakie typy danych może wyprowadzać seria S?
Wersje S10, S10 Ultra Lite oraz S11 z obsługą RGB mogą generować mapy głębi, chmury punktów, obrazy RGB i obrazy amplitudy w podczerwieni. Roboty mogą wykorzystywać te dane do wykrywania przeszkód, nawigacji, percepcji przestrzennej i mapowania otoczenia.
Możliwości wyjściowe mogą się różnić w zależności od konfiguracji interfejsu, dlatego przed integracją należy potwierdzić konkretne strumienie danych.
Czy serię S można stosować na zewnątrz?
Rzeczywista wydajność pomiaru odległości na zewnątrz może zależeć od intensywności światła słonecznego, odbicia światła celu, kąta padania, deszczu, mgły, kurzu oraz stanu okna optycznego. Przed użyciem zaleca się przeprowadzenie testów w rzeczywistych warunkach eksploatacji.
Jak wybrać pomiędzy S10, S10 Ultra Lite i S11?
Wybór modelu powinien być dokonany na podstawie zasięgu wykrywania, pola widzenia, interfejsu komunikacyjnego, stopnia ochrony, rozdzielczości głębokości i rzeczywistego środowiska instalacji.
- Jeśli szukasz standardowego rozwiązania do omijania przeszkód przez mobilnego robota, rozważ model S10.
- Jeśli chodzi o obserwację otoczenia z dużej odległości, warto rozważyć model S10 Ultra Lite.
- Jeśli szukasz obiektywu o szerokim polu widzenia i bliskiej odległości, rozważ model S11.
Zasoby techniczne serii S
Centrum pobierania plików
Studia Przypadków
Uwagi dotyczące aplikacji
Partnerzy ekosystemu
Notatki techniczne dotyczące zastosowań serii S
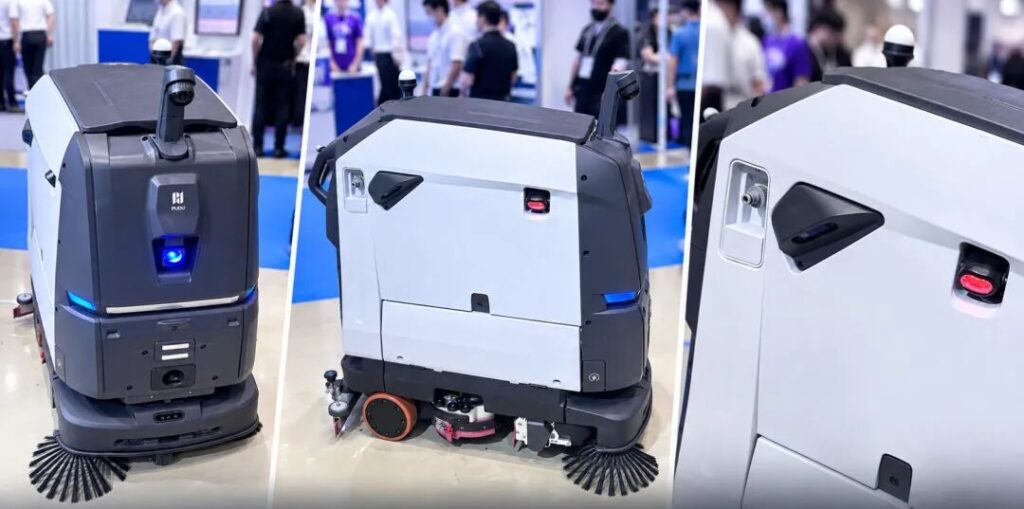
Czujniki 3D MRDVS obsługują roboty sprzątające BG1 i ET1 firmy Pudu
Kamery MRDVS S11, moduły S11 MIPI i czujniki S01 wspomagają percepcję i wykrywanie przeszkód w robotach sprzątających BG1 i ET1 firmy Pudu.
-
Dlaczego Twój system WMS ciągle zgaduje zajętość slotów?
September 17, 2026 -
Sześć rozwiązań 3D Vision od MRDVS
July 22, 2026