
Wersja 2 Pro RTLS
Zobacz każdą paletę, śledź każdy wózek widłowy.
Zobacz każdą paletę
Śledź każdy wózek widłowy
Fuzja wielu czujników
Wspierane przez głębokie uczenie się
Fuzja czujnika
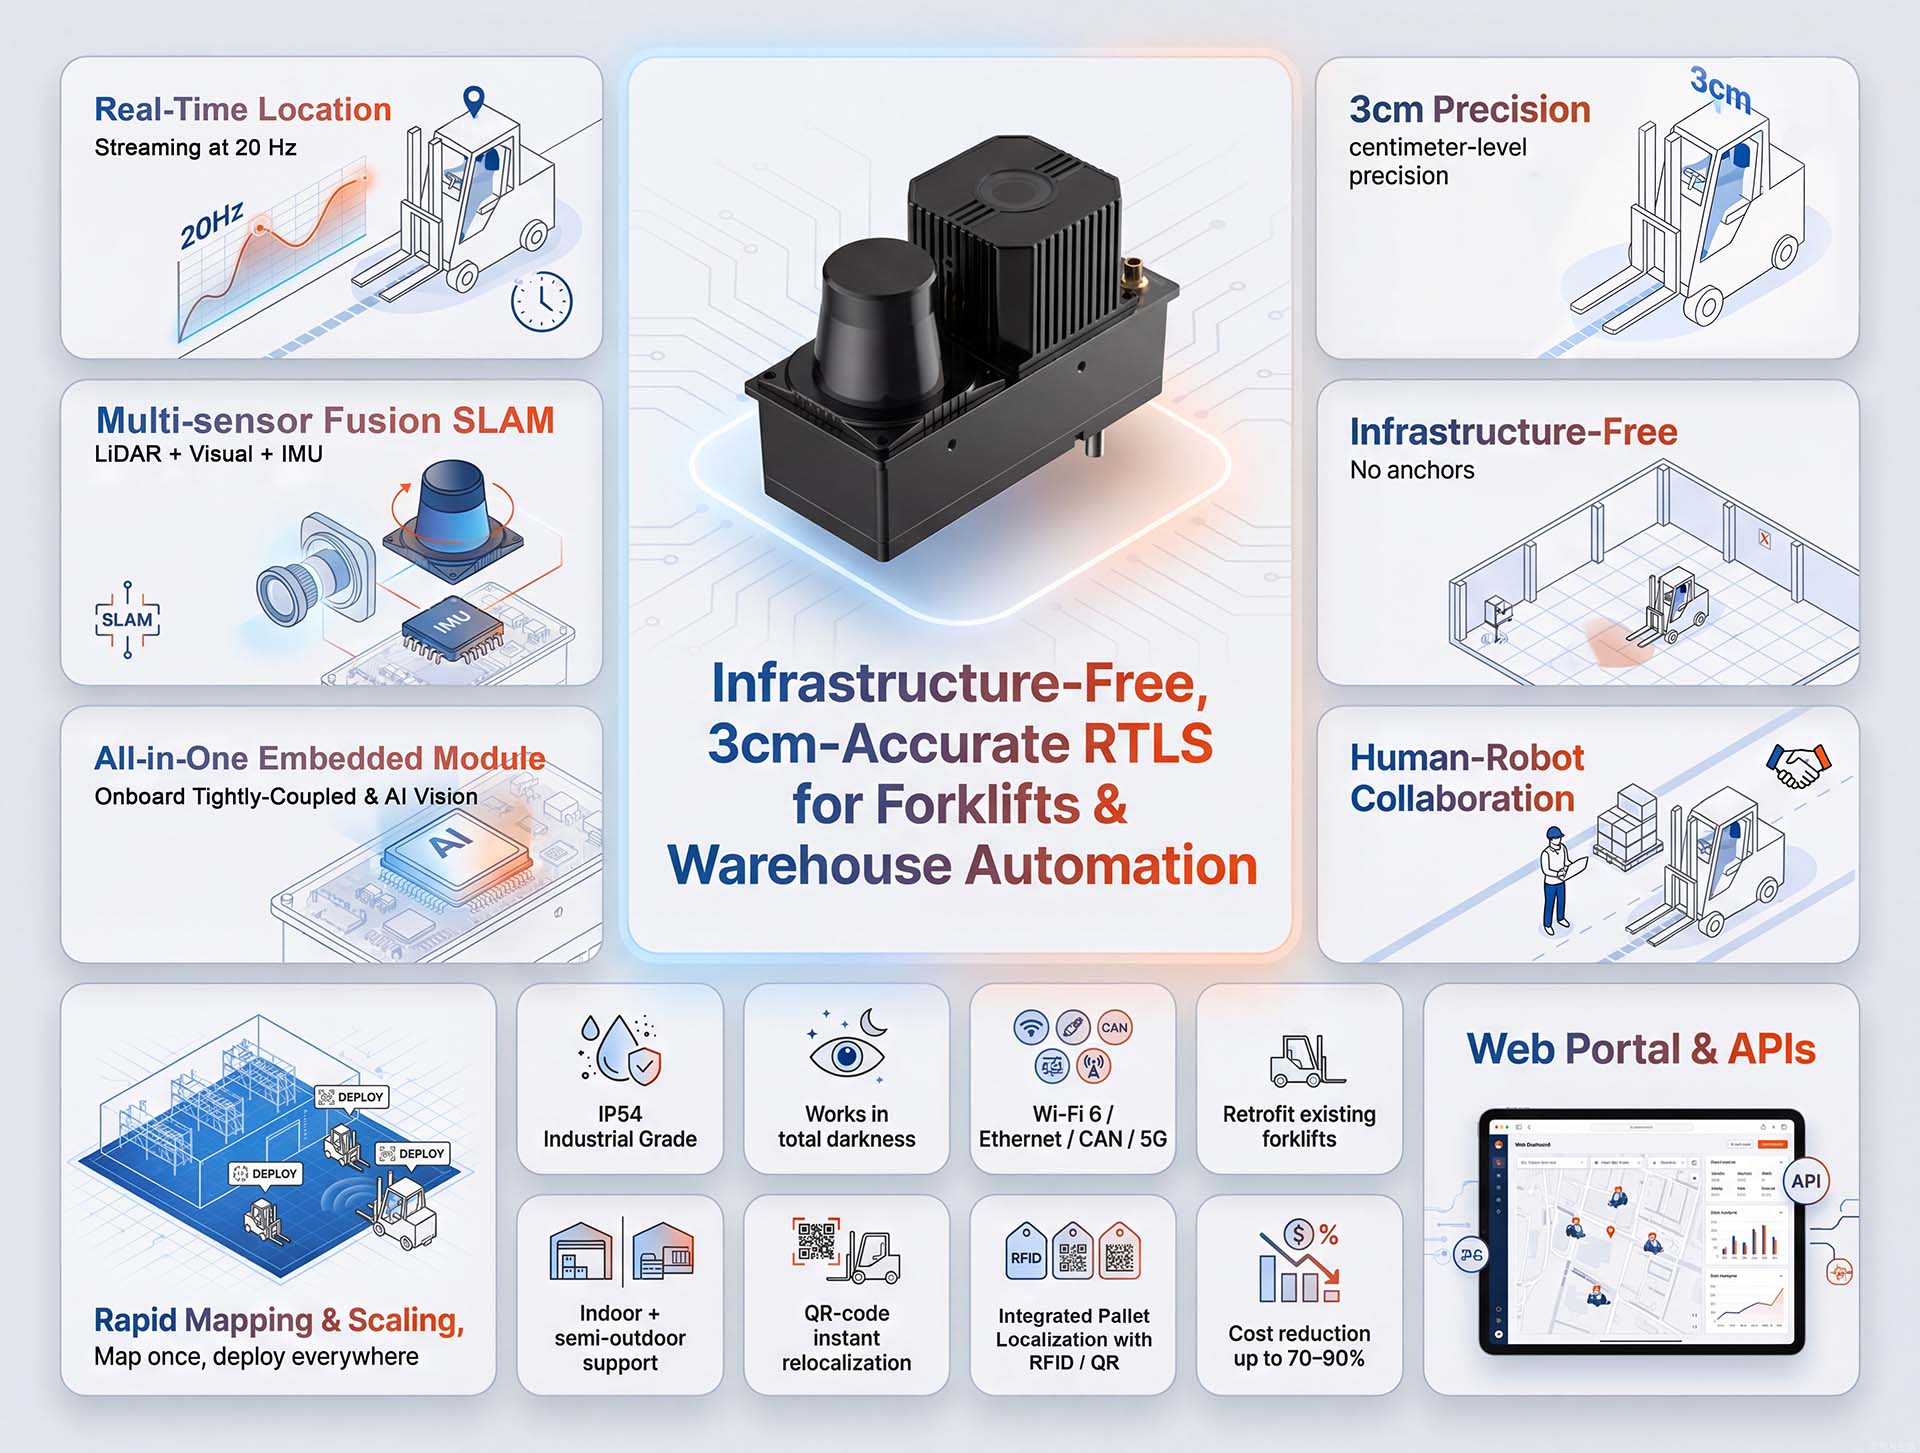
- Dokładność: ±3 cm
- Częstotliwość aktualizacji: 20 Hz
- Czas relokalizacji: <2s
- Maksymalna wysokość sufitu: 15 m
Uniwersalne zastosowanie w całej flocie
Moduł pozycjonowania rdzenia
dla pojazdów AGV i AMR
Moduł świadomości precyzji
dla ręcznych MHV
- Alerty bezpieczeństwa w pobliżu
- Dokładne śledzenie floty
- Bogate dane dla cyfrowych bliźniaków
Idealny zestaw modernizacyjny dla
Konwersja z ręcznej na autonomiczną
Robot czyszczący
To nigdy się nie gubi
Prawdziwy system RTLS typu „podłącz i graj”
Brak wymaganej infrastruktury
Omiń miesiące instalacji i miliony dolarów wydatków.
Zmień swoje wózki widłowe w inteligentne urządzenia, nie zmieniając przy tym swojego zakładu.
Gotowy do użycia już pierwszego dnia
- Podłącz i graj. Wymaga minimalnej konfiguracji i jest gotowy do użycia od razu po wyjęciu z pudełka.
- Wystarczy raz zmapować, a każdy wózek widłowy będzie gotowy do pracy – bez żadnej infrastruktury i przestoju.
Obniż koszty o 90%
- Żadnych kotwic. Żadnych radiolatarni. Żadnej infrastruktury wartej sześciocyfrowe kwoty.
- Tradycyjne systemy skalują się wraz z rozmiarem magazynu. My skalujemy się wraz z liczbą pojazdów. W przypadku magazynów wielkopowierzchniowych to zmienia wszystko.
Dostosowuje się do każdego środowiska
- Od wąskich przejść po dynamiczne układy magazynowe i regały wysokiego składowania, zapewnia niezawodną dokładność ±3 cm.
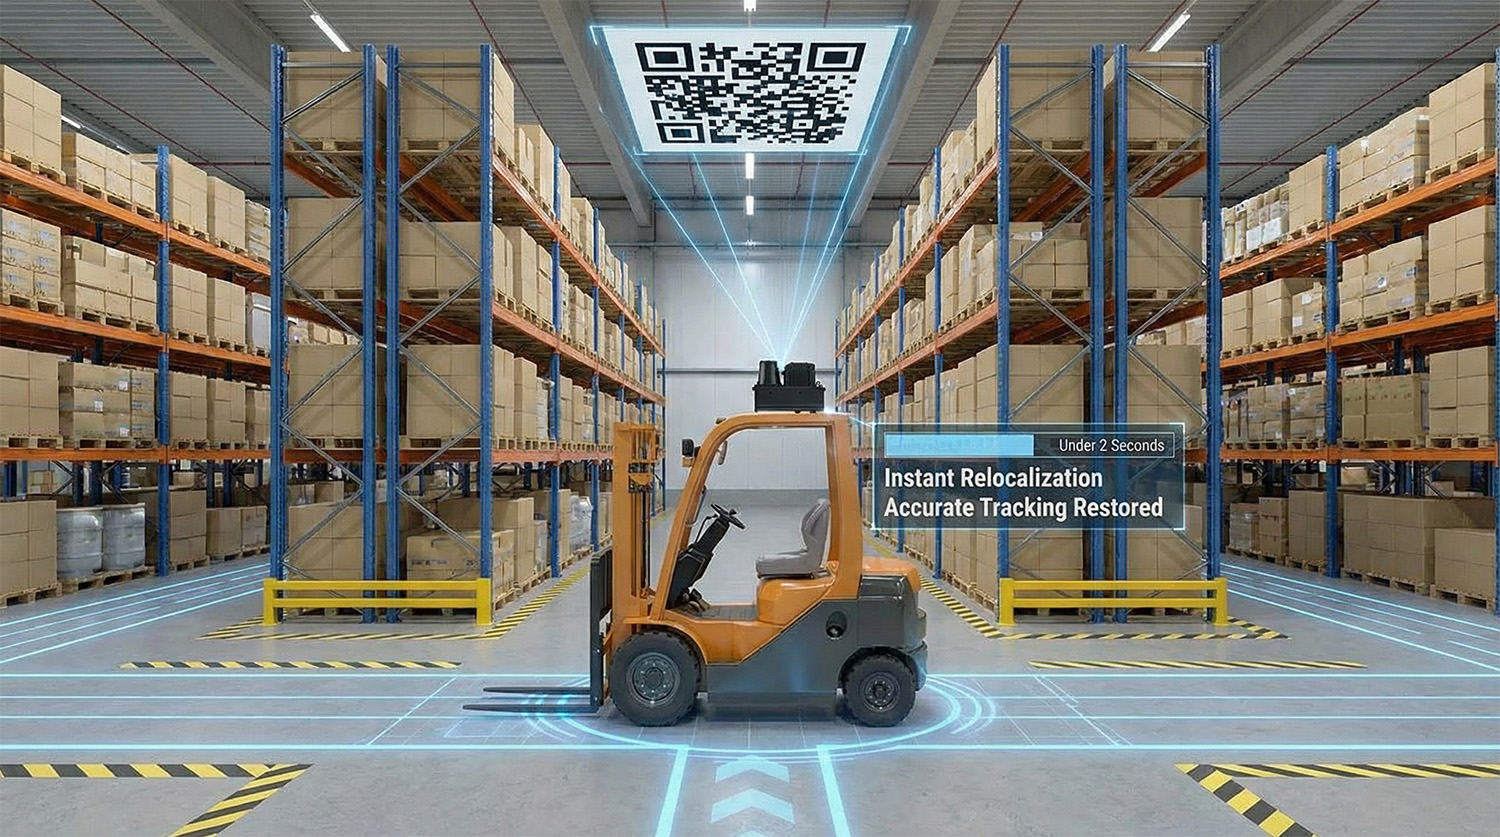
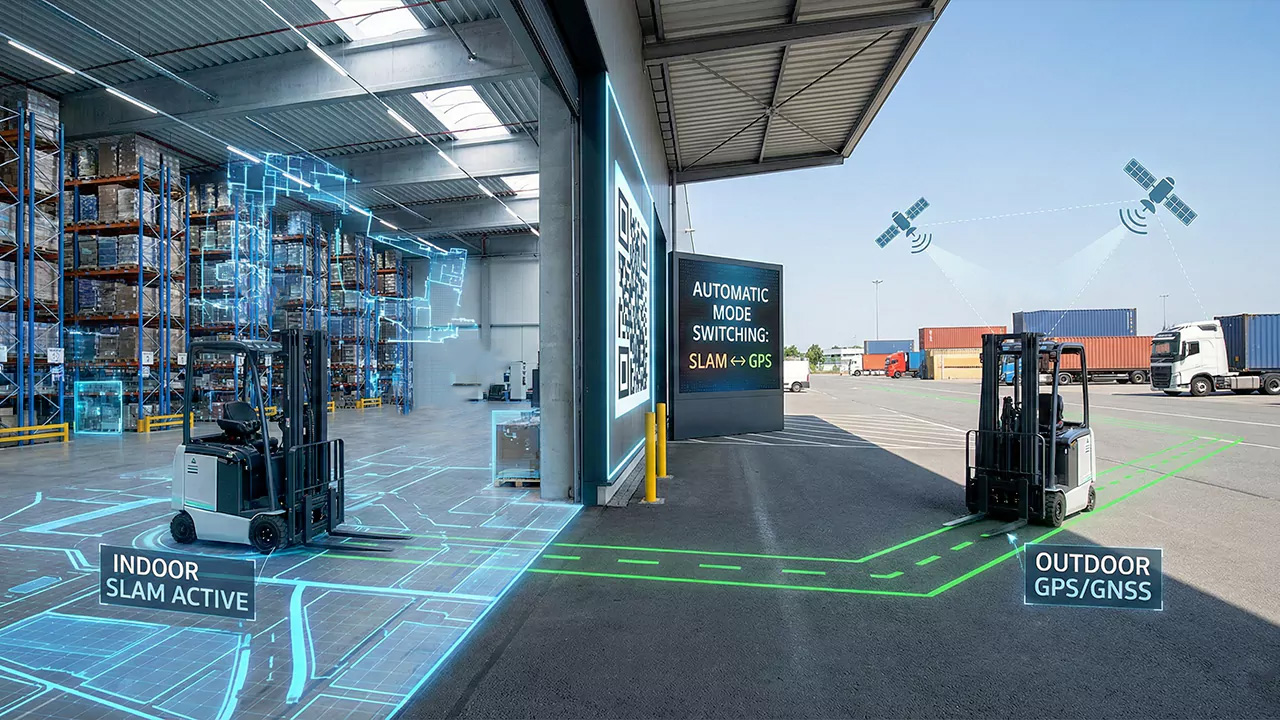
- Podczas przemieszczania się między budynkami lub strefami wystarczy zeskanować kod QR przy wejściu, a system natychmiastowo zlokalizuje obiekt.
Brak dryfu. Brak zależności od odometrii.
- Technologia Fusion-SLAM™ umożliwia lokalizację absolutną na podstawie ustalonej mapy, całkowicie eliminując efekt kumulacyjnego dryfu.
- Brak konieczności stosowania enkoderów kół — stabilne pozycjonowanie z dokładnością do centymetra w każdym pojeździe, niezależnie od odległości lub czasu trwania.
Sprawdzone w terenie, gotowe do użycia we flocie
- Rozwiązanie Fusion-SLAM™, oparte na uczeniu głębokim i sprawdzone w setkach rzeczywistych lokalizacji — od produkcji po logistykę — zapewnia niezawodne pozycjonowanie.
- Sprawdzone w tysiącach robotów AMR, teraz zaprojektowane dla całej floty: wózków widłowych, AGV i nie tylko.
Pozycjonowanie na zewnątrz i w środowisku mieszanym
Tylko obszary wewnętrzne
W przypadku procesów, w których towary są obsługiwane wewnątrz budynków, a pojazdy przemieszczają się tylko między budynkami, standardowe rozwiązanie wewnętrzne jest w pełni wystarczające. Wystarczy zeskanować kod QR przy wejściu do budynku, a system natychmiast zlokalizuje pojazd po wejściu. Nie ma potrzeby śledzenia na zewnątrz.
Obszary półstrukturalne
Rampy załadunkowe, kryte doki, place z pobliskimi zabudowaniami, osłonięte przejścia.
- Zintegrowany LiDAR 2D + IMU – zapewnia niezawodną wydajność przy wykorzystaniu istniejących cech konstrukcyjnych
Otwarte obszary
- Zintegrować zewnętrzny GPS or RTK – zapewnia precyzję na dużym obszarze, gdzie naturalne cechy są ograniczone
Środowiska pomiędzy
- uaktualnienie do LiDAR 360° 3D z naszym Moduł V2H
rejestruje bogatsze cechy przestrzenne, zapewniając zwiększoną solidność
Architektura fuzji czujników
Zaprojektowany dla niezawodności
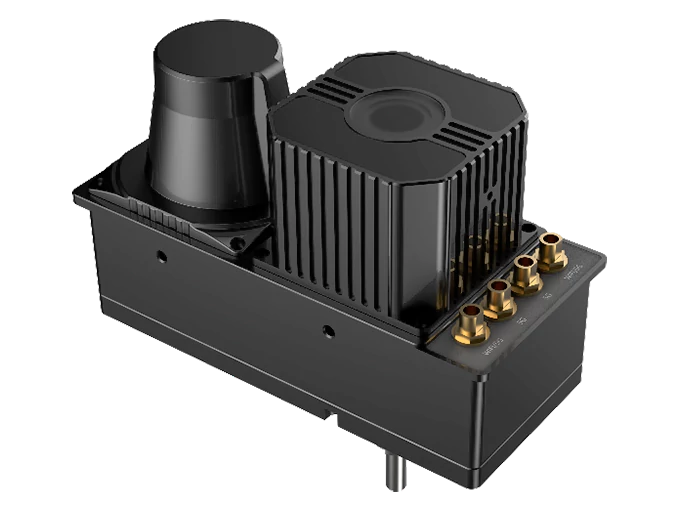
V2 Pro łączy LiDAR 2D, wizja, IMU dane w systemie specjalnie zaprojektowanym
aby zapewnić stabilną i precyzyjną lokalizację w rzeczywistych warunkach.
Integracja trzech czujników
- LiDAR 2D:Wykonuje precyzyjne mapowanie planarne i wykrywanie przeszkód.
- Czujnik wizyjny:Zamontowany naprzeciwko sufitu, aby uchwycić charakterystyczne cechy konstrukcyjne, zapewniając stabilną pracę w dynamicznych środowiskach.
- IMU:Dostarcza dane o ruchu o wysokiej częstotliwości w celu zmniejszenia opóźnień.
Pokładowe przetwarzanie brzegowe
- Wszystkie algorytmy lokalizacyjne, łącznie z SLAM, działają bezpośrednio w module — nie są wymagane żadne zewnętrzne komputery.
- Wbudowane obliczenia gwarantują szybką reakcję z opóźnieniem poniżej 20 ms, co jest idealnym rozwiązaniem do nawigacji i śledzenia w czasie rzeczywistym.
- Przetwarzanie na pokładzie zapobiega powstawaniu wąskich gardeł i zapewnia niezawodną pracę systemu
Dokładność na poziomie centymetra
- Zapewnia powtarzalną dokładność pomiaru ±3cm, zachowując precyzję nawet w każdym środowisku.
- 20Hz aktualizacje zapewniające płynne i ciągłe pozycjonowanie.
- Niezawodna wydajność do 15 m wysokość sufitu, dzięki czemu nadaje się do dużych pomieszczeń przemysłowych lub handlowych.
Niezawodny w realnym świecie
- Działa niezawodnie nawet w całkowitej ciemności.
- Utrzymuje wydajność przy zmieniającym się lub trudnym oświetleniu wewnętrznym.
- Zaprojektowane tak, aby były odporne na zakłócenia optyczne i zapewniały stabilne śledzenie w złożonych środowiskach.
Najważniejsze dane techniczne
Odkryj zalety V2 Pro. Dowiedz się, jak nasze kompleksowe, bezinfrastrukturalne rozwiązanie zapewnia precyzyjne śledzenie w czasie rzeczywistym i niezawodną wydajność w nowoczesnej automatyzacji magazynów.
Od rozpakowania do śledzenia w kilka minut
Inteligentny portal internetowy i interfejsy API
Kompleksowa platforma internetowa
- Portal oparty na przeglądarce łączy intuicyjną konfigurację, monitorowanie w czasie rzeczywistym i zdalną konfigurację, bez konieczności dodatkowego oprogramowania. Interfejs graficzny z przewodnikiem eliminuje skomplikowane wiersze poleceń, umożliwiając mapowanie bez kodu i monitorowanie skanowania na żywo.
Integracja przyjazna dla programistów
- Solidne interfejsy API HTTP, komunikacja UDP oraz pakiety ROS/ROS 2 umożliwiają bezproblemową łączność z systemami WMS, FMS i innymi systemami korporacyjnymi. Moduł obsługuje również CAN (CANopen) i Ethernet, co zapewnia elastyczną integrację na poziomie systemu.
Elastyczność i odporność
Natychmiastowa relokalizacja
- Jeśli pojazd zostanie przesunięty przy wyłączonym zasilaniu, tradycyjne systemy tracą śledzenie. V2 Pro wykorzystuje wizualną relokalizację za pomocą kodów QR, aby natychmiast rozpoznać jego położenie i przywrócić dokładne śledzenie w mniej niż dwie sekundy.
Zunifikowany identyfikator lokalizacji
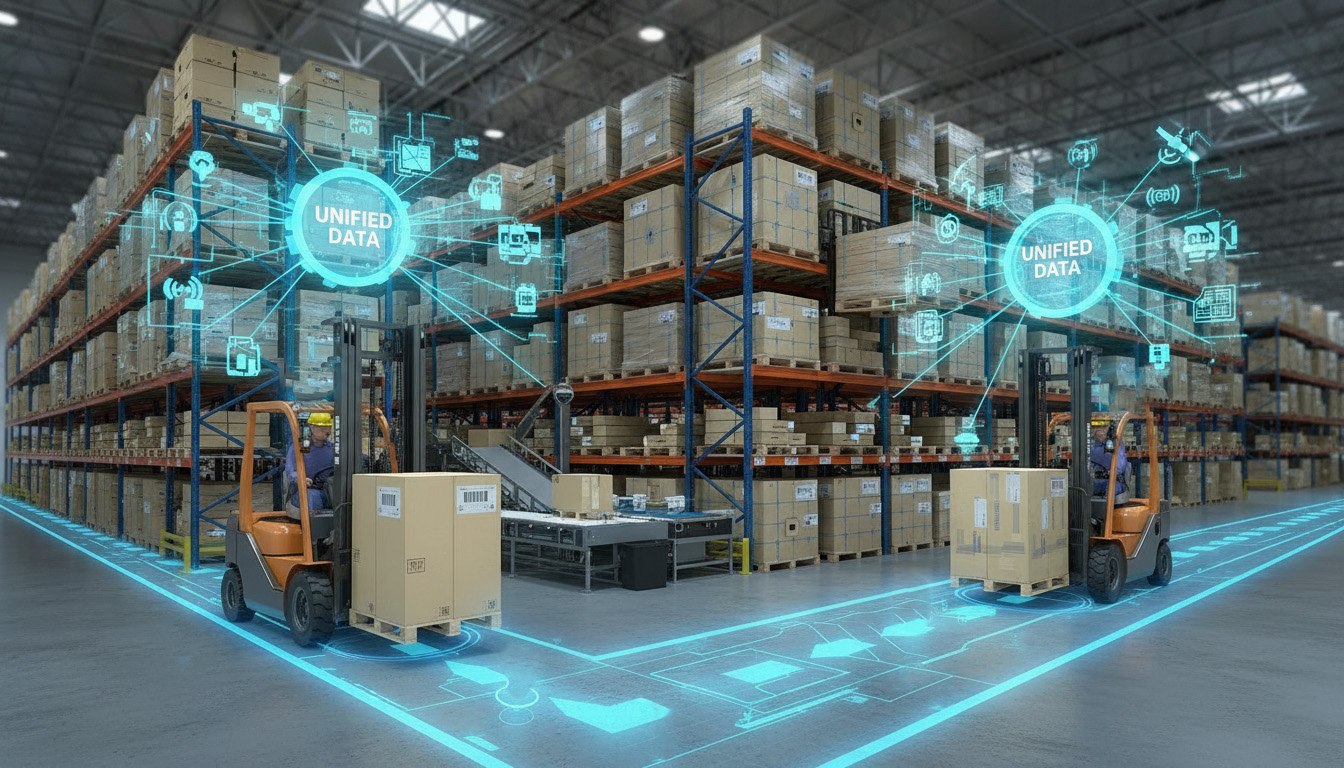
- Bezproblemowa integracja danych o lokalizacji z systemami RFID lub kodami kreskowymi. Ta niezależna od znaczników konstrukcja zapewnia pojedynczy, ujednolicony strumień danych – wyraźnie pokazujący lokalizację każdego pojazdu i to, co dokładnie obsługuje.
Bezproblemowe do wewnątrz i na zewnątrz
- Rozszerz swoje operacje poza magazyn. System integruje się z zewnętrznymi bramkami GPS i QR, aby automatycznie przełączać się między wewnętrznym pozycjonowaniem SLAM a zewnętrznym pozycjonowaniem satelitarnym, zapewniając nieprzerwany zasięg.
Natychmiastowe odzyskiwanie
Zawsze wiedz, gdzie jesteś
Ręczne odzyskiwanie oparte na mapie
- Podjedź do miejsca o charakterystycznych cechach (np. narożnikach regałów, filarach), a następnie wybierz odpowiedni punkt na mapie, aby przywrócić położenie.
Odzyskiwanie kodu QR
- Umieść kody QR AprilTag na sufitach, ścianach lub kolumnach. Wystarczy przejechać pod dowolnym kodem, a system ustali jego dokładną pozycję w mniej niż 2 sekundy.
Poza pozycjonowaniem, inteligentniejsza widoczność
Śledzenie palet i zasobów
Aby powiązać konkretną paletę lub ładunek z daną lokalizacją, integratorzy lub klienci mogą połączyć te dane z powszechnie dostępnymi technologiami identyfikacji, takimi jak czytniki RFID czy skanery kodów kreskowych. W rezultacie powstaje ujednolicony strumień danych, który dokładnie pokazuje, gdzie znajduje się każdy pojazd i co obsługuje.
Percepcja przestrzenna 360°
Pobieranie zasobów
Biała księga techniczna
Historia rozwoju · Studium przypadku · Architektura systemu · Podręcznik użytkownika · Odniesienia do API · i więcej.
Pobierz oficjalny dokument
Nasze konsorcjum
Co mówią nasi Klienci
Często zadawane pytanie
Fusion-SLAM™ to nasza w pełni zastrzeżona i opatentowana technologia bazowa. Powstała ona w wyniku badań fundamentalnych nad percepcją wizualną i uczeniem głębokim, prowadzonych przez naszego współzałożyciela, dr. Xuanhao Zhou. Dzięki ponad dekadzie dedykowanych, wewnętrznych prac badawczo-rozwojowych, technologia ta została rygorystycznie udoskonalona i przetestowana w setkach rzeczywistych wdrożeń, w szczególności jako główny mechanizm pozycjonowania robotów AMR i zautomatyzowanych wózków widłowych w naszej spółce macierzystej, Lanxin Robotics.
Ten sam, sprawdzony w praktyce rdzeń napędza teraz moduł MRDVS V2 Pro. Zapewnia on ścisłe połączenie danych z czujników 2D LiDAR, wizualnych cech sufitu i danych IMU. Dzięki naszym domenowo trenowanym modelom głębokiego uczenia, zapewnia pozycjonowanie absolutne z dokładnością do centymetra, które jest znacznie bardziej stabilne i niezawodne niż rozwiązania z jednym czujnikiem.
Wprowadziliśmy teraz tę przemysłową wytrzymałość w postaci V2 Pro, autonomicznego modułu sprzętowego, który jest bezpośrednio dostępny do modernizacji ręcznych wózków widłowych i umożliwia konwersję na pojazdy AGV. Zapewnia to sprawdzoną, niezawodną autonomię w szerszej gamie pojazdów i zastosowań przemysłowych.
Algorytm nie jest udostępniany na zasadzie open source i pozostaje kluczowym elementem naszego portfolio własności intelektualnej, gwarantując naszym klientom ciągłą innowacyjność i niezawodną wydajność.
Nasze rozwiązanie oferuje trzy podstawowe zalety w porównaniu z systemami konwencjonalnymi:
- Rdzeń bez znaczników i szybkie wdrażanie: W swojej istocie system nie wymaga żadnych preinstalowanych znaczników, nadajników ani infrastruktury (np. kotwic UWB, ścianek reflektorowych), co umożliwia wdrożenie w ciągu kilku dni, a nie tygodni. W scenariuszach, w których klienci preferują dodatkowe zabezpieczenie umożliwiające szybką relokalizację, można opcjonalnie wdrożyć ograniczoną liczbę kodów QR, nie rezygnując z fundamentalnej zalety systemu, jaką jest brak konieczności stosowania infrastruktury.
- Zupełnie inny i skalowalny model kosztów: W przeciwieństwie do systemów UWB, których koszty skalują się wraz z powierzchnią magazynową (wymagających rozbudowanych sieci kotwiących, które mogą kosztować setki tysięcy dolarów w przypadku dużych obiektów), nasze rozwiązanie skaluje się przede wszystkim wraz z liczbą pojazdów. Przekłada się to na znacząco niższe początkowe nakłady inwestycyjne i znacznie bardziej przewidywalne, liniowe skalowanie kosztów w przypadku operacji na dużą skalę lub w fazie rozwoju.
- Udowodniona wytrzymałość w środowiskach zdegradowanych przez LiDAR: W przeciwieństwie do systemów bazujących wyłącznie na technologii 2D LiDAR lub VSLAM, nasza technologia Fusion-SLAM™ gwarantuje stabilną pracę z dokładnością do centymetra w trudnych warunkach – w tym w konstrukcjach stalowych, otwartych przestrzeniach, dynamicznych podłogach magazynowych i przejściach o dużym natężeniu ruchu – dzięki ścisłemu połączeniu obrazu z sufitu i danych bezwładnościowych.
Nie. System wykorzystuje bezwzględny SLAM oparty na cechach naturalnych, a nie względnej odometrii kół. Eliminuje to całkowicie skumulowany dryft. Nie ma potrzeby okresowej korekty ręcznej – zapewnia stabilne, bezdryftowe pozycjonowanie na mapie globalnej.
System został zaprojektowany z myślą o optymalnej wydajności w pomieszczeniach o wysokości sufitu do 15 metrów, co stanowi efektywny zasięg dla komponentu wizualnego, gwarantujący solidną i bogatą w detale lokalizację. W tym zakresie dokładność pozycjonowania wynosi ±1-3 cm i utrzymuje się w granicach ±4 cm w odległości 15 metrów.
Zintegrowany 2D LiDAR obsługuje tę funkcję, zapewniając maksymalny zasięg wykrywania do 40 metrów w przypadku celów o wysokim współczynniku odbicia (90%) i około 15 metrów w przypadku standardowych celów o niskim współczynniku odbicia (10%), zapewniając niezawodne dane mapowania planarnego w ramach rozwiązania Fusion-SLAM™.
Pełny zestaw parametrów sprzętowych i tolerancji środowiskowych znajduje się w Załączniku A: Specyfikacja sprzętu V2 Pro.
Najszybszą i najpewniejszą metodą jest wizualna relokalizacja za pomocą kodów QR AprilTag, które można umieszczać na sufitach, ścianach lub kolumnach. Jeśli pojazd jest przenoszony (np. holowany na nowe stanowisko), wystarczy podjechać nim do dowolnego wcześniej umieszczonego kodu QR w obiekcie. Kamera pokładowa zeskanuje kod, a system w ciągu 2 sekund ustali dokładną pozycję i natychmiast wznowi normalną pracę. Aby skanowanie było niezawodne, należy upewnić się, że rozmiar kodu QR jest odpowiedni do odległości widzenia (ogólna zasada mówi, że długość boku kodu powinna być co najmniej 10-krotnością różnicy wysokości w metrach). Zalecamy umieszczenie wielu unikalnych kodów w kluczowych miejscach (np. przy bramach dokowych, wejściach do stref) w celu uzyskania optymalnego zasięgu.
System został zaprojektowany przede wszystkim do precyzyjnego pozycjonowania wewnątrz pomieszczeń. Jego przydatność do użytku na zewnątrz zależy wyłącznie od konkretnych wymagań operacyjnych, które można podzielić na dwa główne scenariusze:
Scenariusz 1: Jeśli nie jest wymagane pozycjonowanie na zewnątrz
Jest to typowe dla procesów, w których towary są obsługiwane wewnątrz budynków, a pojazdy przemieszczają się tylko między budynkami, bez konieczności lokalizacji na zewnątrz w czasie rzeczywistym. Standardowe rozwiązanie wewnętrzne jest w pełni wystarczające. Pojazd precyzyjnie lokalizuje się po wejściu do każdego budynku poprzez zeskanowanie kodu QR umieszczonego przy wejściu (na ścianie lub suficie), co umożliwia późniejszą precyzyjną nawigację wewnątrz budynku.
Scenariusz 2: Jeśli wymagane jest ciągłe i niezawodne pozycjonowanie na zewnątrz
W przypadku operacji wymagających solidnej lokalizacji na zewnątrz system oferuje konfigurowalne rozwiązania dostosowane do danego środowiska.
In obszary półustrukturyzowane z wyraźnymi granicami – takich jak rampy załadunkowe, kryte doki, place przyjęć z budynkami rozmieszczonymi w odległości kilku metrów lub zamknięte przejścia (które dzięki zadaszeniu działają jak przestrzenie wewnętrzne) – zintegrowana konfiguracja 2D LiDAR + IMU zapewnia niezawodną wydajność.
Dla litu szacuje się otwarty, charakterystyczny – obszary rzadkie (np. duże podwórka, parkingi) zalecamy integrację zewnętrznego modułu GPS lub RTK w celu zapewnienia precyzyjnego pozycjonowania na dużą skalę.
Nie jest wymagany serwer zewnętrzny. Wszystkie obliczenia pozycjonujące i przetwarzanie danych są realizowane na module V2 Pro , co zapewnia wydajność w czasie rzeczywistym i niezależność od infrastruktury zewnętrznej. Eliminuje to opóźnienia w komunikacji z serwerem i upraszcza wdrożenie w środowiskach przemysłowych o ograniczonej przepustowości sieci.
Do oświetlenia: Kamera IR skierowana na sufit, wyposażona w 8 wbudowanych emiterów podczerwieni, gwarantuje stabilną pracę w całkowitej ciemności, przy normalnym oświetleniu wewnętrznym lub w złożonych warunkach (w tym przy intensywnym oświetleniu wewnętrznym i oślepiającym blasku dużych powierzchni okiennych);
Wibracje i okluzja: Konstrukcja mechaniczna klasy przemysłowej wytrzymuje typowe wibracje wózków widłowych/AGV. W środowiskach o ekstremalnych wibracjach zaleca się montaż za pomocą wsporników amortyzujących (szczegółowe dane dotyczące tolerancji drgań, w tym zakres częstotliwości i progi przyspieszenia, można znaleźć w [Raporcie z testu niezawodności]).
Funkcja oceny wiarygodności w czasie rzeczywistym, która wskazuje wiarygodność każdego wyniku lokalizacji, ma zostać wprowadzona w ramach przyszłej aktualizacji produktu.
W przypadku zaawansowanego, proaktywnego wykrywania awarii – na przykład alertów o nieprawidłowym działaniu czujnika lub utracie lokalizacji – te rozszerzone funkcje są dostępne poprzez niestandardową integrację i są również planowane do uwzględnienia w kolejnej wersji systemu.
Zapraszamy do kontaktu w celu omówienia Państwa szczegółowych wymagań. Państwa opinia jest nieoceniona w procesie optymalizacji naszego produktu.
Tak, zdecydowanie. System został zaprojektowany do stałego montażu na pojazdach w ruchu, a jego kompaktowa konstrukcja zapewnia długotrwałą niezawodność w wózkach widłowych, pojazdach AGV i AMR.
W przypadku robotów AMR z funkcją podjazdu: W przypadku robotów AMR z funkcją podjazdu (ukrytych) wymagana jest specjalna konstrukcja, aby zapobiec całkowitemu zasłonięciu kamery skierowanej ku górze przez przenoszony ładunek. Zazwyczaj osiąga się to poprzez zastosowanie podniesionego masztu lub ramy, aby zapewnić niezbędną widoczność sufitu.
Lokalizacja: Zamontuj urządzenie wzdłuż górnej części pojazdu (nie musi ono znajdować się dokładnie na linii środkowej, ponieważ przesunięcie można skalibrować za pomocą parametrów zewnętrznych). Upewnij się, że ani konstrukcja pojazdu (np. maszt, osłona dachu), ani typowe obciążenia nie będą trwale blokować pola widzenia kamery lub LiDAR-u. Jeśli częściowe zasłonięcie jest nieuniknione (np. z powodu wysokiego masztu lub ułożonych ładunków), wybierz pozycję montażu minimalizującą obszar blokowania obu czujników.
Orientacja: Zaleca się montaż modułu z długą osią prostopadłą do kierunku jazdy pojazdu . Taka orientacja zapewnia pole widzenia kamery 108° (poziomo) × 57° (pionowo), maksymalizując poziome pokrycie sufitu, rejestrując więcej szczegółów otoczenia i zapewniając stabilną i niezawodną lokalizację.
Jeśli montaż z dłuższą osią prostopadłą nie jest możliwy, dopuszczalne jest również ustawienie modułu z krótszą osią prostopadłą do kierunku ruchu , choć może to ograniczyć efektywne poziome pole widzenia w celu uchwycenia cech sufitu.
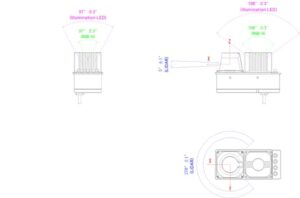
Kąt montażu (poziomowanie):Kąt niemal poziomy (zwykle w granicach ± 2 °) jest zalecane i nie wymaga precyzyjnych narzędzi niwelacyjnych. Jeśli odchylenie kąta przekracza ± 2 °, zwłaszcza w środowiskach z wysokimi sufitami, może to prowadzić do zwiększenia liczby błędów w pozycjonowaniu.
Nie . Moduł przeznaczony jest do bezpośredniej integracji z układem zasilania pojazdu, działając przy standardowym zasilaniu 24 V DC.
Nasz system zapewnia podstawową technologię umożliwiającą śledzenie lokalizacji palet lub towarów, ale nie jest to kompletny, samodzielny system śledzenia. Niezawodne śledzenie palet uzyskuje się poprzez połączenie dwóch kluczowych informacji:
- Dokładna lokalizacja pojazdu (którą podajemy);
- Tożsamość konkretnej palety (którą integrujesz) z pewnymi technologiami identyfikacji (takimi jak czytniki RFID lub skanery kodów kreskowych).
Realizacja:
Twoja logika systemowa łączy bieżącą lokalizację pojazdu z zeskanowanym identyfikatorem palety w momencie interakcji (np. odbioru lub dostarczenia), aby utworzyć kompletny i dokładny rejestr śledzenia.
Ważne wyjaśnienie: Technologie identyfikacji palet (RFID, skanowanie itp.) nie są zawarte w naszym module pozycjonowania. Są to dojrzałe, gotowe komponenty, które wybierasz i integrujesz w oparciu o swój specyficzny proces pracy.
Jeśli potrzebujesz wsparcia w integracji takich technologii z naszym systemem pozycjonowania, możemy polecić Ci naszą sieć certyfikowanych partnerów integracyjnych w Twoim regionie. Skontaktuj się z naszym działem sprzedaży lub wsparcia, aby uzyskać dalszą pomoc.
Tak. Aby przesłać dane o położeniu w czasie rzeczywistym do sterownika pojazdu lub systemu zarządzania flotą, wymagane jest połączenie z siecią lokalną. System obsługuje wiele metod połączenia, aby dopasować się do różnych środowisk wdrożeniowych:
- Ethernet (przewodowy): Podstawowy i zalecany interfejs zapewniający maksymalną niezawodność i przepustowość.
- Wi-Fi (bezprzewodowe): Zintegrowana obsługa Wi-Fi zapewnia elastyczność w miejscach, gdzie okablowanie jest niepraktyczne. Moduł zawiera standardowy port antenowy do podłączenia zewnętrznej anteny Wi-Fi. Instrukcje konfiguracji Wi-Fi.
- Łączność 5G (opcjonalnie): W celu zapewnienia mobilności na dużym obszarze lub w miejscach bez lokalnego zasięgu Wi-Fi, można zintegrować opcjonalny moduł 5G. Urządzenie oferuje zarówno dedykowany port antenowy, jak i gniazdo na kartę SIM, aby umożliwić obsługę tej funkcji.
Inteligentny Portal Internetowy koncentruje się na podstawowym zarządzaniu operacyjnym, w tym mapowaniu, monitorowaniu w czasie rzeczywistym, sterowaniu flotą i diagnostyce systemów. Rejestruje dane operacyjne (takie jak trasy pojazdów), ale nie wykonuje zaawansowanych analiz biznesowych , takich jak optymalizacja tras, raportowanie wydajności czy dogłębna analiza wydajności. Te funkcje wyższego poziomu są zazwyczaj obsługiwane przez systemy wyższego poziomu (np. WMS lub ERP), które przetwarzają dane za pośrednictwem naszych otwartych interfejsów API.
Jeśli potrzebujesz tak zaawansowanych możliwości analitycznych, możemy polecić Ci zewnętrznych partnerów oferujących rozwiązania, specjalizujących się w analizie i optymalizacji logistyki. Mogą oni zintegrować nasz system z systemem i uzyskać potrzebne informacje.