Rozwiązanie do depaletyzacji worków z robotem sterowanym wizją 3D
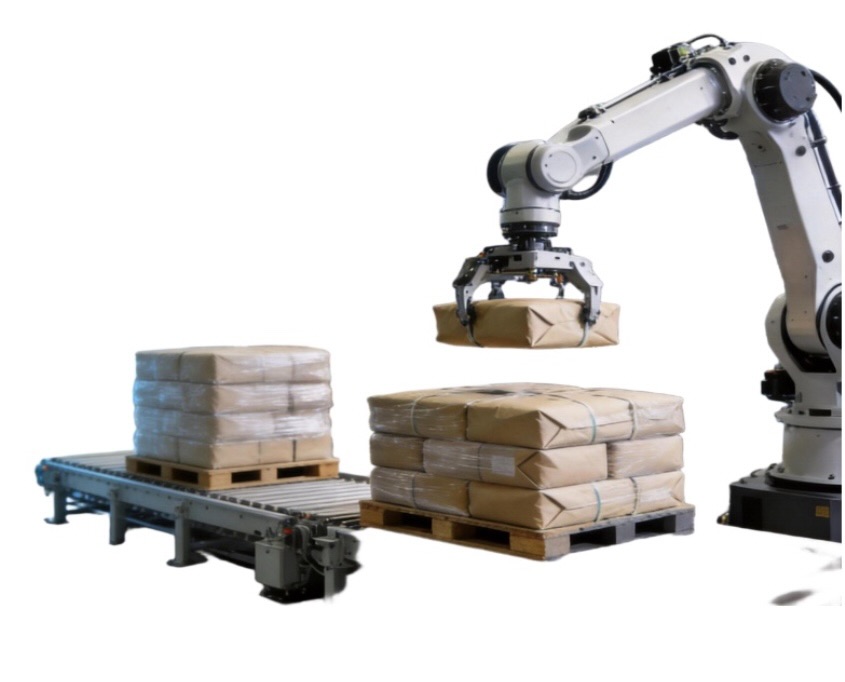
MRDVS to rozwiązanie oparte na wizji 3D do wykrywania, lokalizowania i depaletyzacji materiałów w workach z palet. Rozwiązanie łączy w sobie czujniki 3D, wykrywanie worków, szacowanie pozycji chwytania oraz koordynację zadań robota. Obsługiwane typy worków, odległość robocza, czas cyklu i wydajność kompletacji są oceniane na podstawie specyfikacji worków, wzoru palet, robota, efektora końcowego i środowiska operacyjnego.
Główne możliwości wizji dla depaletyzacji worków
System przechwytuje dane 3D z powierzchni palety, identyfikuje możliwą do pobrania torbę, oblicza pozycję i orientację wymaganą przez robota oraz aktualizuje scenę po każdym pobraniu, co pozwala na ciągłą obsługę operacji depaletyzacji.
01. Przechwytywanie scen 3D
Cztery podstawowe funkcje widzenia
Rejestruje dane dotyczące głębokości i chmury punktów 3D z powierzchni palety w celu analizy położenia worków, ich konturów i warunków ułożenia w stosy.
02. Wykrywanie i segmentacja toreb
Identyfikuje pojedyncze torby w nieregularnych, przechylonych lub częściowo zasłoniętych stosach i ustala, który cel można podnieść w pierwszej kolejności.
03. Oszacowanie pozycji chwytu
Oblicza informacje o położeniu, orientacji i współrzędnych niezbędne do automatycznego podnoszenia towarów przez robota na podstawie powierzchni torby i lokalizacji przestrzennej.
04. Aktualizacja sceny i ponowne wykrywanie
Ponownie przechwytuje powierzchnię palety po każdym pobraniu, aktualizuje pozycje pozostałych worków i generuje informacje na potrzeby następnego cyklu zadania.
Integracja i kompatybilność systemu
System depaletyzacji wymaga skoordynowanego działania między czujnikiem 3D, jednostką przetwarzającą, oprogramowaniem percepcyjnym, robotem, efektorem końcowym i systemem sterowania linią. Interfejsy, metody instalacji i zakres odpowiedzialności są definiowane zgodnie z konfiguracją projektu.
01. Integracja robotów
Cztery obszary integracji
Definiuje transmisję danych dotyczących pozycji i wykonywania zadań zgodnie z marką robota, modelem, wersją kontrolera i dostępnymi interfejsami zadań.
02. Integracja efektora końcowego
Ocenia opcje podciśnienia, zacisku lub innych efektów końcowych na podstawie materiału worka, wagi, właściwości powierzchni i kierunku pobierania.
03. Komunikacja PLC i liniowa
Wymienia dane dotyczące zadań, statusu, ukończenia i wyjątków ze sterownikiem PLC, systemem przenośników taśmowych oraz urządzeniami nadrzędnymi lub podrzędnymi.
04. Kalibracja i instalacja
Wykonuje kalibrację współrzędnych i potwierdza dostępny zakres roboczy zgodnie z pozycją montażu czujnika, układem współrzędnych robota i dostępną przestrzenią.
Obsługiwane torby i osłona operacyjna
Materiał worka, wymiary, waga, właściwości powierzchni i warunki układania bezpośrednio wpływają na detekcję wizyjną i kompletację robota. Ostateczny zakres roboczy należy potwierdzić na podstawie reprezentatywnych próbek worków, zdjęć palet i warunków na miejscu.
| Typ torby | Opakowania elastyczne, kartony, worki jutowe |
|---|---|
| Wzór palety | Obsługuje wzory łączenia 2-, 3-, 5- i 6-worków oraz wzór wiatraczka i inne |
| Status paczki | • Dopuszczalne są drobne odkształcenia, przywieranie i niedopełnienie • W przypadku poważnych odkształceń lub śladów pasów powierzchniowych konieczna jest osobna ocena |
| Odległość robocza | 2.8-3.2m |
| Warunki oświetleniowe | • Podczas działania systemu należy utrzymywać włączone światła • Unikaj bezpośredniego nasłonecznienia w obszarze depaletyzacji (stosuj zasłony w pobliżu okien) |
| Układanie palet | • Umieścić na płaskim podłożu; kąt nachylenia ≤3° • Wszystkie paczki w tym samym stosie muszą mieć identyczny rozmiar i opakowanie |
Dane dotyczące wydajności i warunki walidacji
architektura systemu
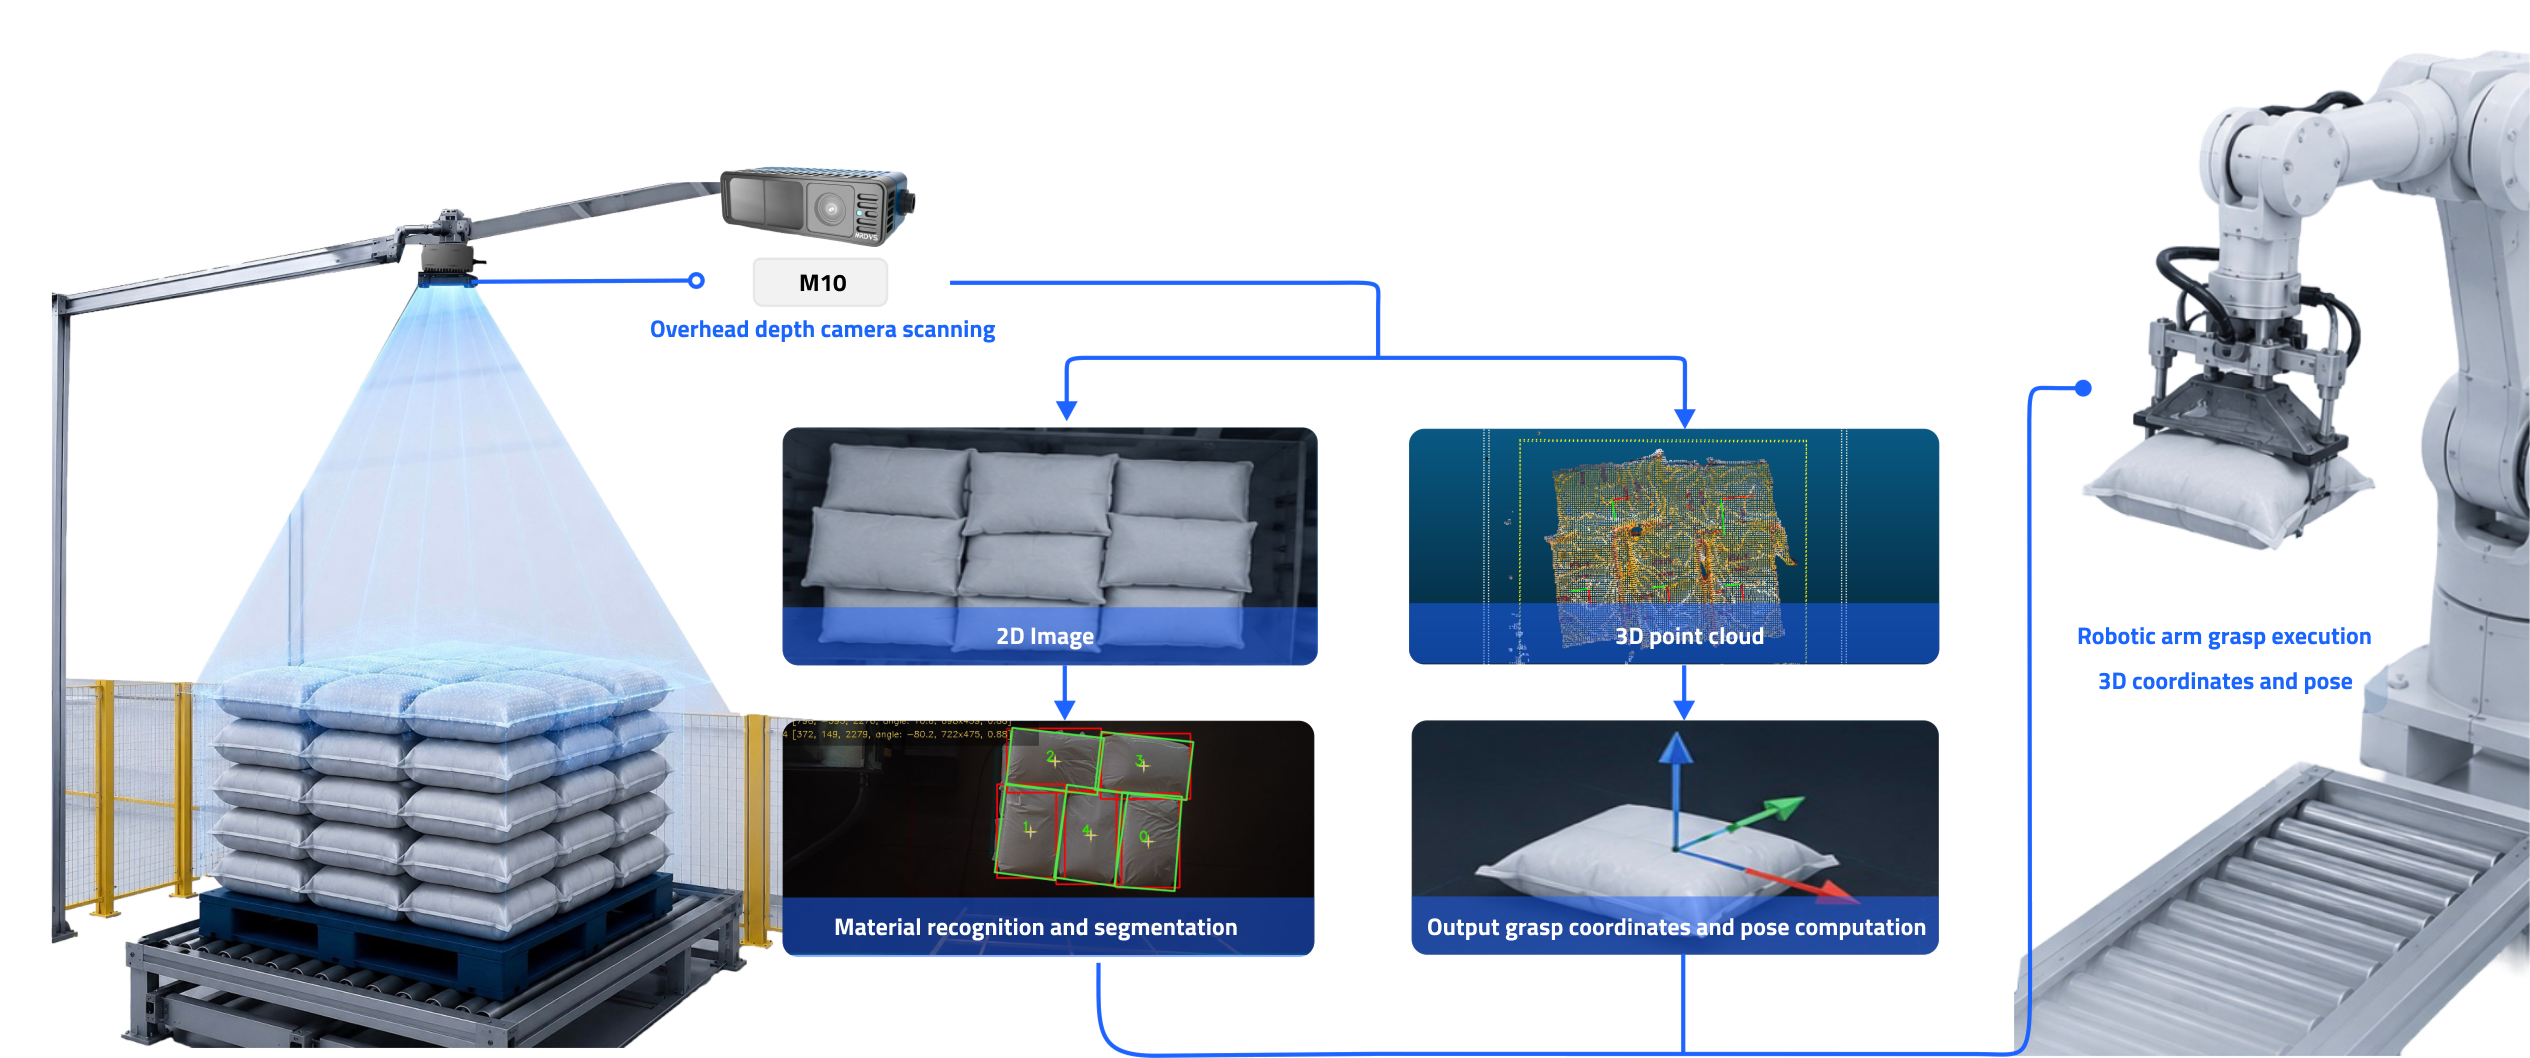
Rozwiązanie obejmuje akwizycję danych 3D, przetwarzanie obrazu, oprogramowanie percepcyjne oraz moduły wykonawcze robota. Ostateczny zakres dostawy zależy od umowy projektowej i modelu integracji systemu.
Jak to działa
System sekwencyjnie realizuje następujące czynności: przechwytywanie powierzchni palet, generowanie danych 3D, wykrywanie worków, obliczanie pozycji chwytu, przesyłanie danych o zadaniu i aktualizację sceny.
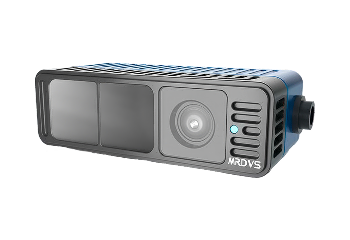
Rola M10 w rozwiązaniu depaletyzacji worków
M10 dostarcza dane o głębokości, intensywności oraz chmury punktów 3D dla systemu depaletyzacji, pomagając mu w uzyskaniu geometrii palet i pozycji worków. Rzeczywista odległość montażu, obszar zasięgu i czas cyklu systemu zależą od konfiguracji czujnika, dostępnej przestrzeni i wymagań projektu.
| Technologia głębi | dToF |
|---|---|
| Wyjścia danych | Mapa głębokości, mapa intensywności, chmura punktów 3D, wejście/wyjście |
| Rozdzielczość głębi | × 480 320 |
| Częstotliwość wyświetlania klatek | Do 20 kl./s |
| Pole widzenia | 90° × 60° (±3°) |
| interfejsy | JST; I/O, szeregowy, wirtualny Ethernet |
Scenariusze aplikacji
Karma dla zwierząt
Żywność i zboża
Magazynowanie i logistyka
Nawozy i chemikalia
FAQ
Na czym polega robotyczna depaletyzacja worków?
Robotyczna depaletyzacja worków wykorzystuje system wizyjny do zbierania danych o palecie, identyfikacji worka do pobrania oraz obliczania jego pozycji i położenia. Uzyskane informacje są przesyłane do robota w celu wykonania operacji. Kompletny system zazwyczaj obejmuje czujnik wizyjny, jednostkę przetwarzającą, robota, efektor końcowy i system sterowania.
Jakie rodzaje toreb obsługuje to rozwiązanie?
Materiał torby, wymiary, waga, współczynnik odbicia powierzchni, odkształcenia i wzór palety mogą wpływać na percepcję i wydajność kompletacji. Przydatność toreb tkanych, papierowych, wielowarstwowych i innych rodzajów toreb należy oceniać na podstawie rzeczywistych próbek i warunków panujących na miejscu.
W jaki sposób system wizji 3D steruje robotem podczas depaletyzacji?
System wizyjny najpierw rejestruje dane 3D z powierzchni palety. Następnie identyfikuje worek, który można podnieść, i oblicza jego pozycję oraz położenie. Po transformacji współrzędnych i komunikacji z systemem, informacje są przesyłane do kontrolera robota. Robot używa swojego efektora końcowego do dokończenia podnoszenia, po czym dane palety są aktualizowane na potrzeby kolejnego cyklu. Dokładny przebieg pracy zależy od konfiguracji projektu.
Które roboty i efektory są kompatybilne?
Zgodność z robotami, kontrolerami, sterownikami PLC, protokołami komunikacyjnymi i efektorami końcowymi musi zostać potwierdzona dla każdego projektu. Ocena zazwyczaj wymaga uwzględnienia modelu robota, wersji kontrolera, interfejsu komunikacyjnego, typu efektora końcowego, udźwigu oraz dostępnej przestrzeni roboczej.
Jakie informacje są wymagane do oceny projektu depaletyzacji?
Prosimy o podanie materiału, wymiarów, wagi i zdjęć worka, a także zdjęć palet pełnych, prawie pustych i nieregularnych. Do oceny wymagane są również wymiary palety, maksymalna wysokość palety, docelowy czas cyklu, model robota, typ chwytaka, dostępna przestrzeń, oświetlenie, warunki zapylenia oraz interfejsy urządzeń przed i za workiem. Rzeczywiste próbki worka mogą być pomocne w dalszej walidacji wykonalności.